
다축 조정 모션 명령어
다축 조정 모션 명령어를 사용하여 좌표 시스템에서 축을 최대 6개까지 이동할 수 있습니다.
사용 가능한 명령어
래더 다이어그램과 스트럭쳐드 텍스트
펑션 블록
사용할 수 없음
좌표계의 예는 다음과 같습니다.
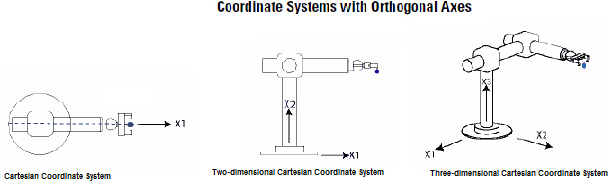 |
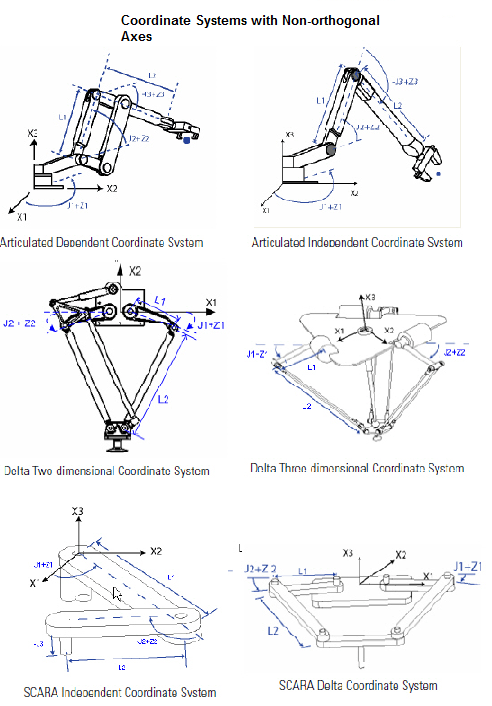 |
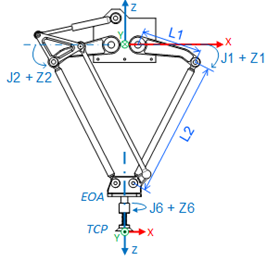 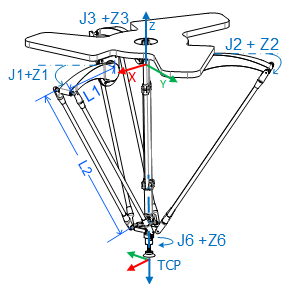 델타 J1J2J6 좌표계 델타 J1J2J3J6 좌표계 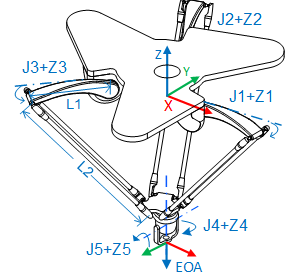 델타 J1J2J3J4J5 좌표 시스템 |
다축 조정 모션 명령어는 다음과 같습니다.
다음의 경우: | 사용할 명령어: |
|---|---|
좌표 시스템의 축을 정지하거나 변환을 취소합니다. | MCS |
데카르트 좌표계 내에서 지정된 축에 대한 단일 차원 또는 다차원 직선 조정 이동을 시작합니다. | MCLM |
데카르트 좌표계 내에서 지정된 축에 대한 2차원 또는 3차원 원형 조정 이동을 시작합니다. | MCCM |
지정된 좌표 시스템에 대해 활성화된 조정 모션에 대한 경로 동적 변경을 시작합니다. | MCCD |
지정된 좌표 시스템의 모든 축에 대한 제어된 종료를 시작합니다. | MCSD |
지정된 좌표 시스템의 모든 축을 종료 상태에서 축 준비 상태로 리셋을 시작하고 축 폴트를 지웁니다. | MCSR |
두 좌표 시스템을 함께 연결하는 변환을 시작합니다. 이 명령어는 지원되는 컨트롤러에서만 사용할 수 있습니다. | MCT |
다른 좌표 시스템을 기준으로 한 좌표 시스템의 위치 계산합니다. 이 명령어는 지원되는 컨트롤러에서만 사용할 수 있습니다. | MCTP |
마스터 축과 좌표 시스템 간의 마스터 및 슬레이브 관계를 정의합니다. 슬레이브 좌표 시스템에서 실행된 조정 모션 명령어 MCLM 및 MCCM은 마스터 축으로 동기화됩니다. | MDCC |
한 좌표 시스템의 점 위치를 두 번째 좌표 시스템의 등가 점으로 계산합니다. | MCTPO |
데카르트 좌표계 내에서 지정된 축에 대한 다차원 조정 경로 이동를 시작합니다. | MCPM |
두 좌표 시스템을 방향 제어와 함께 연결하는 변환을 시작합니다. | MCTO |
명령어 혼합 시 다른 종료 유형 사용
MCLM 또는 MCCM 명령어를 혼합하려면 첫 번째 명령어를 시작하고 두 번째 명령어는 큐에 대기합니다. 좌표 시스템에 대한 태그가 명령어를 큐에 대기하기 위한 비트 2개를 제공합니다.
- MovePendingStatus
- MovePendingQueueFullStatus
예를 들어, 이 래더 다이어그램에서는 좌표계 cs1을 사용하여 Move1을 Move2로 혼합합니다.
혼합된 명령어에 대한 래더 다이어그램의 예
Step = 1이면
Move1이 시작되어 축을 5, 0 위치로 이동합니다.
Move1이 진행 중이면
다른 이동을 큐에 대기시킬 공간이 있습니다.
Step = 2
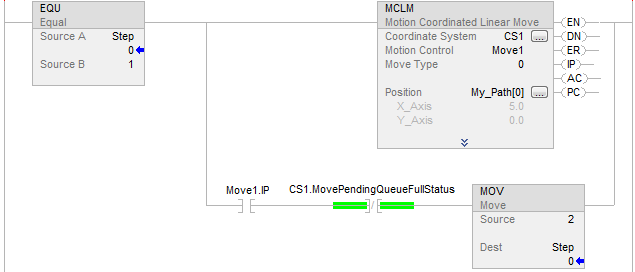
Step = 2이면
Move1은 이미 실행 중입니다.
Move2가 큐에 대기되고 Move1이 완료될 때까지 대기합니다.
Move1이 완료되면 Move2가 축을 10, 5 위치로 이동합니다.
Move2가 진행 중이고 큐에 여유 공간이 있습니다.
Step = 3.
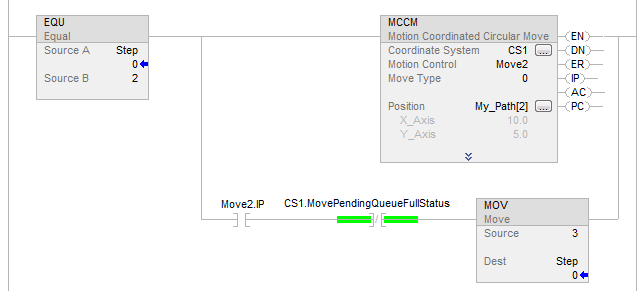
명령어가 완료되면 큐에서 제거되고 다른 명령어가 큐에 대기될 여유 공간이 있습니다. 보류 중인 명령어는 한 번에 하나만 큐에 대기할 수 있으므로 두 비트는 항상 동일한 값을 갖습니다. 응용 프로그램에서 여러 명령어를 순차적으로 실행해야 하는 경우 다음 파라미터를 사용하여 비트를 설정합니다.
비트 파라미터
조건 | 그러면 |
|---|---|
명령어 하나가 활성 상태이고 두 번째 명령어가 큐에서 보류 중인 경우 |
|
활성 명령어가 완료되어 큐를 떠난 경우 |
|
MCLM 또는 MCCM 명령어에 대한 종료 유형 피연산자는 현재 실행 중인 이동이 종료되는 방식을 지정합니다. 다음 그림은 다양한 전환 지점(TP)에서 영향을 받는 명령어 비트 및 좌표 시스템 비트의 상태를 보여줍니다.
실제 공차 또는 안정화 없음을 사용하는 혼합 이동의 전환 지점에서의 비트 상태
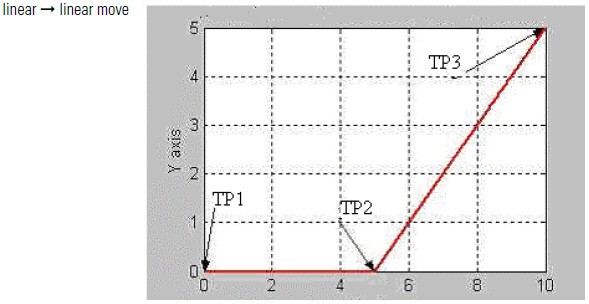
다음 표에는 실제 공차 또는 안정화 없음의 종료 유형과 함께 이전 그래프에 표시된 다양한 전환 지점에서의 비트 상태가 나와 있습니다.
비트 | TP1 | TP2 | TP3 |
|---|---|---|---|
Move1.DN | T | T | T |
Move1.IP | T | F | F |
Move1.AC | T | F | F |
Move1.PC | F | T | T |
Move2.DN | T | T | T |
Move2.IP | T | T | F |
Move2.AC | F | T | F |
Move2.PC | F | F | T |
cs1.MoveTransitionStatus | F | F | F |
cs1.MovePendingStatus | T | F | F |
cs1.MovePendingQueueFullStatus | T | F | F |
감속 없음을 사용하는 혼합 이동의 전환 지점에서의 비트 상태
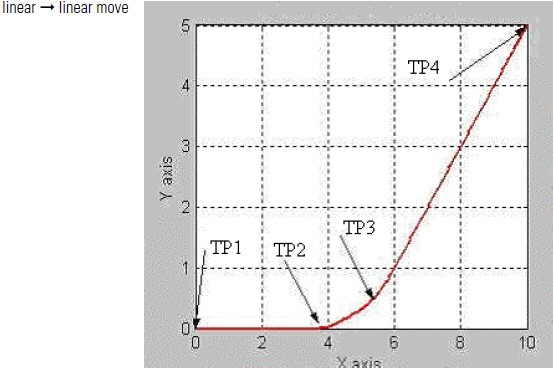
다음 표에는 이전 그래프에 표시된 감속 없음의 종료 유형인 다양한 전환 지점에서의 비트 상태가 나와 있습니다. 감속 없음 종료 유형의 경우 전환 지점 TP2의 이동 거리는 Move1 명령어의 감속 거리와 동일합니다. Move 1 및 Move 2가 동일 선상에 있으면 TP3(첫 번째 이동의 프로그래밍된 끝점)에서 Move1.PC가 참입니다.
비트 | TP1 | TP2 | TP3 | TP4 |
|---|---|---|---|---|
Move1.DN | T | T | T | T |
Move1.IP | T | F | F | F |
Move1.AC | T | F | F | F |
Move1.PC | F | T | T | T |
Move2.DN | T | T | T | T |
Move2.IP | T | T | T | F |
Move2.AC | F | T | T | F |
Move2.PC | F | F | F | T |
cs1.MoveTransitionStatus | F | T | F | F |
cs1.MovePendingStatus | T | F | F | F |
cs1.MovePendingQueueFullStatus | T | F | F | F |
명령 공차를 사용하는 혼합 이동의 전환 지점에서의 비트 상태
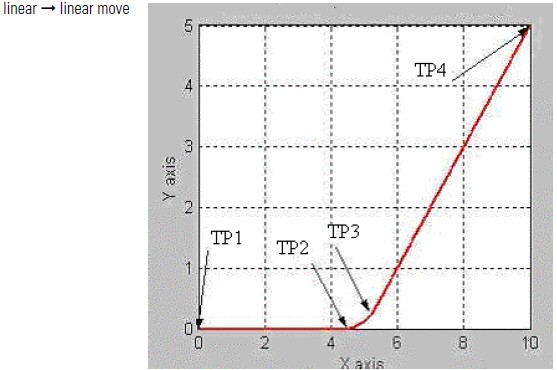
다음 표에는 이전 그래프에 표시된 명령 공차의 종료 유형인 다양한 전환 지점에서의 비트 상태가 나와 있습니다. 명령 공차 종료 유형의 경우 전환 지점 TP2의 이동 거리는 좌표 시스템 cs1에 대한 명령 공차와 동일합니다.
비트 | TP1 | TP2 | TP3 | TP4 |
|---|---|---|---|---|
Move1.DN | T | T | T | T |
Move1.IP | T | F | F | F |
Move1.AC | T | F | F | F |
Move1.PC | F | T | T | T |
Move2.DN | T | T | T | T |
Move2.IP | T | T | T | F |
Move2.AC | F | T | T | F |
Move2.PC | F | F | F | T |
cs1.MoveTransitionStatus | F | T | F | F |
cs1.MovePendingStatus | T | F | F | F |
cs1.MovePendingQueueFullStatus | T | F | F | F |
제한된 또는 제한되지 않은 한계 속도 준수를 사용하는 혼합 이동의 전환 지점에서의 비트 상태
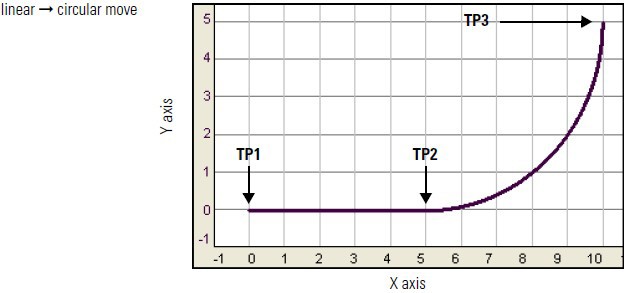
다음 표에는 전환 지점에서의 비트 상태가 나와 있습니다.
비트 | TP1 | TP2 | TP3 |
|---|---|---|---|
Move1.DN | T | T | T |
Move1.IP | T | F | F |
Move1.AC | T | F | F |
Move1.PC | F | T | T |
Move2.DN | T | T | T |
Move2.IP | T | T | F |
Move2.AC | F | T | F |
Move2.PC | F | F | T |
cs1.MoveTransitionStatus | F | F | F |
cs1.MovePendingStatus | T | F | F |
cs1.MovePendingQueueFullStatus | T | F | F |
의견을 작성 부탁드립니다.