
모션 조정 종료 리셋(MCSR)
이 정보는
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 및 ControlLogix 5590 컨트롤러에 적용됩니다.모션 조정 종료 리셋(MCSR) 명령어를 사용하여 좌표 시스템의 모든 축을 리셋합니다. MCSR 명령어는 축을 종료 상태에서 축 준비 상태로 리셋합니다. 이 명령어 역시 모든 축 폴트를 지웁니다.
중요:
명령어의 모션 제어 속성에 사용하는 태그는 한 번만 사용해야 합니다. 다른 명령어에서 모션 제어 태그를 다시 사용할 경우 오작동이 발생할 수 있습니다. 장비 손상 또는 부상으로 이어질 수도 있습니다.
아키텍처 | 표준 | 안전 |
|---|---|---|
CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 및 GuardLogix 5570 컨트롤러 | 예 | 아니요 |
Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 및 ControlLogix 5590 컨트롤러 | 예 | 아니요 |
사용 가능한 언어
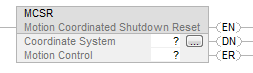
래더 다이어그램
펑션 블록
이 명령어는 함수 블록에서 사용할 수 없습니다.
구조화된 텍스트
MCSR(CoordinateSystem, MotionControl);
피연산자
래더 다이어그램과 스트럭쳐드 텍스트
피연산자 | 유형 | 형식 | 설명 |
|---|---|---|---|
Coordinate System | COORDINATE_SYSTEM | 태그 | 종료 재설정을 수행할 좌표계. REF_TO 모션 데이터 유형을 지원하는 컨트롤러의 경우 지원되는 축 피연산자 유형을 등가 REF_TO 유형으로 대체할 수 있습니다. |
Motion Control | MOTION_INSTRUCTION | 태그 | 명령어 상태 파라미터에 액세스하는 데 사용되는 구조. |
스트럭처드 텍스트 내 식의 구문에 대한 자세한 내용은 구조화된 텍스트 구문 항목을 참조하십시오.
좌표계
좌표 시스템 피연산자는 데카르트 좌표계의 차원을 정의하는 모션 축 세트를 지정합니다. 이번 릴리스에서는 좌표 시스템의 기본 축이 최대 3개까지 지원됩니다. 기본 축으로 구성된 축만(최대 3개) 좌표 속도 계산에 포함됩니다.
모션 제어
이러한 컨트롤 비트는 MCSR 명령어의 영향을 받습니다.
니모닉 | 설명 |
|---|---|
.EN (Enable) Bit 31 | 활성화 비트는 렁이 거짓에서 참으로 전환되는 경우 설정됩니다. 렁이 참에서 거짓으로 전환되면 리셋됩니다. |
.DN (Done) Bit 29 | 완료 비트는 조정된 종료 리셋이 성공적으로 시작되면 설정됩니다. 렁이 참에서 거짓으로 전환되면 리셋됩니다. |
.ER (Error) Bit 28 | 에러 비트는 조정된 종료 리셋을 시작하지 못하면 설정됩니다. 렁 상태가 거짓에서 참으로 전환할 때 리셋됩니다. |
이는 전환 명령어에 해당합니다.
- 릴레이 래더에서 명령어가 실행되어야 할 때마다 렁-입력-조건을 거짓에서 참으로 전환합니다.
- 스트럭쳐드 텍스트에서는 명령어가 전환 시에만 실행되도록 조건을 구성합니다.
연산 상태 플래그에 영향
아니요
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 초기화되지 않은 참조 또는 잘못된 유형의 참조가 좌표계 피연산자로 전달되면 주 폴트가 발생할 수 있습니다. 피연산자 관련 오류에서 공통 속성 항목을 참조하십시오.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | .EN, .DN, .ER 및 .IP 비트는 거짓으로 해제됩니다. |
렁-입력-조건이 거짓임 | .DN 또는 .ER 비트가 참인 경우 .EN 비트는 거짓으로 해제됩니다. |
렁-입력-조건이 참임 | .EN 비트가 참으로 설정되고 명령어가 실행됩니다. |
사후 스캔 | N/A |
구조화된 텍스트
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 래더 다이어그램 표의 사전 스캔을 참조하십시오. |
정상 실행 | 래더 다이어그램 표에서 렁-입력-조건이 거짓임을 참조하고 이어서 렁이 참임을 참조하십시오. |
사후 스캔 | 래더 다이어그램 표에서 사후 스캔 섹션을 참조하십시오. |
MCSR에 대한 상태 비트 변경
상태 비트는 모션 명령어의 진행 상태를 모니터링하는 수단을 제공합니다. 관련 정보를 제공하는 세 가지 유형의 상태 비트가 있습니다. 이러한 유형에는 축 상태 비트, 좌표 시스템 상태 비트 및 좌표 시스템 모션 상태 비트가 있습니다. MCS 명령어가 시작되면 상태 비트는 다음과 같은 변경을 거칩니다.
축 상태 비트
비트 이름 | 의미 |
|---|---|
CoordinatedMotionStatus | 영향 없음 |
좌표 시스템 상태 비트
비트 이름 | 의미 |
|---|---|
ShutdownStatus | 종료 상태 비트를 지웁니다. |
조정된 모션 상태 비트
비트 이름 | 의미 |
|---|---|
MovePendingStatus | 명령어 큐를 플러시하고 상태 비트를 지웁니다. |
MovePendingQueueFullStatus | 명령어 큐를 플러시하고 상태 비트를 지웁니다. |
예
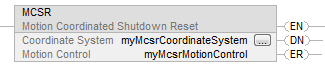
래더 다이어그램
구조화된 텍스트
MCSR(myMcsrCoordinateSystem,myMcsrMotionControl);
의견을 작성 부탁드립니다.