
모션 계산 변환 위치(MCTP)
이 정보는
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 및 ControlLogix 5590 컨트롤러에 적용됩니다.모션 계산 변환 위치(MCTP) 명령어를 사용하여 한 좌표계의 점 위치를 다른 좌표계에서 동등한 점 위치로 변환하여 계산합니다.
중요:
명령어의 모션 제어 속성에 사용하는 태그는 한 번만 사용해야 합니다. 다른 명령어에서 모션 제어 태그를 다시 사용할 경우 오작동이 발생할 수 있습니다. 장비 손상 또는 부상으로 이어질 수도 있습니다.
아키텍처 | 표준 | 안전 |
|---|---|---|
CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 및 GuardLogix 5570 컨트롤러 | 예 | 아니요 |
Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 및 ControlLogix 5590 컨트롤러 | 예 | 아니요 |
사용 가능한 언어
래더 다이어그램
펑션 블록
이 명령어는 함수 블록에서 사용할 수 없습니다.
구조화된 텍스트
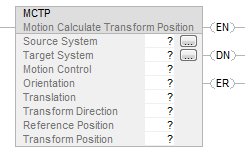
MCTP(Source System, Target System, Motion Control, Orientation, Translation, Transform Direction, Reference Position, Transform Position);
피연산자
래더 다이어그램과 스트럭쳐드 텍스트
피연산자 | 유형 | 형식 | 설명 | |
|---|---|---|---|---|
Source System | COORDINATE_SYSTEM | 태그 | 로봇의 데카르트 좌표 위치를 위한 데카르트 좌표계 REF_TO 모션 데이터 유형을 지원하는 컨트롤러의 경우 좌표계 피연산자 유형을 REF_TO_COORDINATE_SYSTEM 유형으로 바꿀 수 있습니다. | |
Target System | COORDINATE_SYSTEM | 태그 | 실제 장비를 제어하는 데카르트 좌표가 아닌 좌표 시스템. REF_TO 모션 데이터 유형을 지원하는 컨트롤러의 경우 좌표계 피연산자 유형을 REF_TO_COORDINATE_SYSTEM 유형으로 바꿀 수 있습니다. | |
Motion Control | MOTION_INSTRUCTION | 태그 | 명령어의 제어 태그. | |
Translation | REAL[3] | Array | X1, X2 또는 X3 축을 따라 대상 위치를 오프셋하시겠습니까? | |
If | 그러면 | |||
No | 배열 값은 0으로 둡니다. | |||
Yes | 배열에 오프셋 거리를 입력합니다. 오프셋 거리는 좌표 단위로 입력합니다. X1에 대한 오프셋 거리를 배열의 첫 번째 요소로 입력하여 이런 식으로 계속 입력합니다. | |||
Use an array of three REALs even if a coordinate system has only one or two axes. | ||||
피연산자 | 유형 | 형식 | 설명 | ||||
|---|---|---|---|---|---|---|---|
Transform Direction | DINT | 즉시 | 로봇 유형 | To calculate | With the base turned to the | And the robot is | Select |
All | 데카르트 좌표 위치 |  | | Forward | |||
Cartesian Delta 2D Delta 3D SCARA Delta | 관절 각도 | | | Inverse | |||
Articulated Independent Articulated Dependent SCARA Independent | 관절 각도 | 해당 지점과 동일한 사분면 | 오른쪽 암 구성 | Inverse Right Arm | |||
Left Arm Configuration | 역방향 왼쪽 암 | ||||||
Opposite Quadrant from the Point | 오른쪽 암 구성 | 역방향 오른쪽 암 미러 | |||||
Left Arm Configuration | 역방향 왼쪽 암 미러 | ||||||
Reference Position | REAL[3] | Array | 변환 방향 | Then enter an array that has the: | |||
Forward | 관절 각도 | ||||||
Inverse | 데카르트 좌표 위치 | ||||||
Transform Position | REAL[3] | Array | 계산된 위치가 저장되는 배열 | ||||
변환 방향을 공백 없이 입력합니다. 예를 들어, 역방향 왼쪽 암의 변환 방향은 InverseLeftArm으로 입력합니다.
스트럭처드 텍스트 내 식의 구문에 대한 자세한 내용은 구조화된 텍스트 구문 항목을 참조하십시오.
MOTION_INSTRUCTION 데이터 유형
확인 사항 | 다음 비트가 켜져 있는지 확인 | 데이터 유형 | 참고 |
|---|---|---|---|
렁이 참인지 여부 | EN | BOOL | 렁이 거짓인 경우에도 EN 비트가 계속 켜져 있는 경우가 있습니다. 명령어가 완료되거나 에러가 발생하기 전에 렁이 거짓이 되면 이러한 경우가 발생합니다.  |
명령어가 완료되었는지 여부 | DN | BOOL | |

MCTP 명령어는 변환을 시작하지 않는다는 점을 제외하면 MCT 명령어와 유사합니다. 실행될 때마다 한 번씩 위치를 계산합니다.
프로그래밍 가이드라인
MCTP 명령어는 다음 가이드라인에 따라 사용하십시오.
MCTP 명령어 가이드라인
가이드라인 | 예제 및 참고 |
|---|---|
이 명령어를 실행하려면 렁을 거짓에서 참으로 토글합니다. | 이는 전환 명령어입니다. 래더 다이어그램에서 이 명령어를 실행하려고 할 때마다 렁-입력-조건을 거짓에서 참으로 전환합니다. |
스트럭쳐드 텍스트에서는 명령어가 전환 시에만 실행되도록 조건을 구성합니다. | 구조화된 텍스트에서 명령어는 스캔될 때마다 실행됩니다. 전환 시에만 실행되도록 명령어의 조건을 지정합니다. 다음 방법 중 하나를 사용하십시오. SFC 동작의 수식자 스트럭쳐드 텍스트 구성 |
연산 상태 플래그에 영향
아니요
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 초기화되지 않은 참조 또는 잘못된 유형의 참조가 좌표계 피연산자로 전달되면 주 폴트가 발생할 수 있습니다. 피연산자 관련 폴트에 대해서는 공통 속성 항목을 참조하십시오.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | .EN, .DN, .ER 및 .IP 비트는 거짓으로 해제됩니다. |
렁-입력-조건이 거짓임 | .DN 또는 .ER 비트가 참인 경우 .EN 비트는 거짓으로 해제됩니다. |
렁-입력-조건이 참임 | .EN 비트가 참으로 설정되고 명령어가 실행됩니다. |
사후 스캔 | N/A |
구조화된 텍스트
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 래더 다이어그램 표의 사전 스캔을 참조하십시오. |
정상 실행 | 래더 다이어그램 표에서 렁-입력-조건이 거짓임을 참조하고 이어서 렁이 참임을 참조하십시오. |
사후 스캔 | 래더 다이어그램 표에서 사후 스캔 섹션을 참조하십시오. |
에러 코드
모션 명령어는 모션 에러 코드 .ERR 항목을 참조하십시오.
확장 에러 코드
에러에 대한 자세한 내용은 확장 에러 코드(EXERR)를 참조하십시오. 초기화되지 않은 참조 또는 잘못된 유형의 참조가 좌표계 피연산자로 전달되면 주 폴트가 발생할 수 있습니다. 모션 명령어는 모션 에러 코드 .ERR 항목을 참조하십시오.
상태 비트로 변경
없음
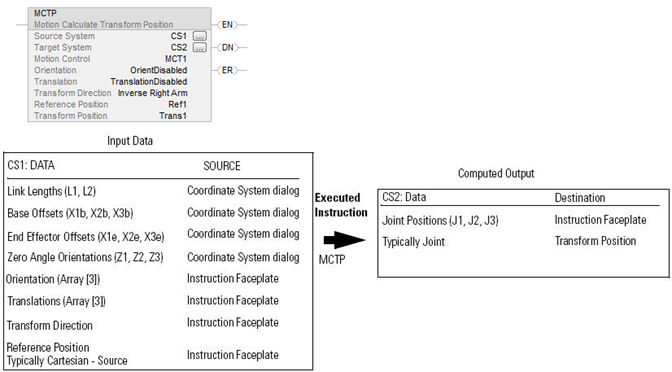
두 좌표 시스템 간 MCTP 명령어의 데이터 흐름
다음 그림은 정방향 변환 및 역방향 변환을 수행하기 위해 MCTP 명령이 실행된 경우 데이터 흐름을 보여줍니다. CS1 표시기는 MCTP 명령어의 소스로 X1, X2 및 X3 축이 포함된 데카르트 좌표계를 나타냅니다. CS2 표시기는 MCTP 명령의 대상으로 J1, J2 및 J3 축이 포함된 관절 좌표 시스템을 나타냅니다.
MCTP 명령어로 이동이 실행된 경우 데이터 흐름 - 정방향 변환

MCTP 명령어로 이동이 실행된 경우 데이터 흐름 - 역방향 변환
예
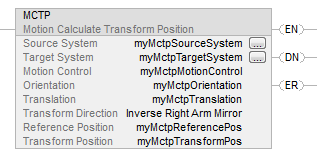
래더 다이어그램
구조화된 텍스트
MCTP(myMctpSourceSystem, myMctpTargetSystem, myMctpMotionControl, myMctpOrientation, myMctpTranslation, InverseRightArmMirror, myMctpReferencePos, myMctpTransformPos);
의견을 작성 부탁드립니다.