
방향이 있는 모션 조정 변환(MCTO)
이 정보는
Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 및 ControlLogix 5590 컨트롤러에 적용됩니다.로봇의 관절 축인 좌표가 포함된 로봇 시스템과 데카르트 좌표계 간에 설정된 양방향 변환을 수립하려면 방향이 있는 모션 조정 변환(MCTO) 명령어를 사용합니다. XYZ 변환 좌표와 고정 각도 규칙의 RxRyRz 방향 좌표에 의해 데카르트 좌표계 좌표가 정의됩니다. 로봇의 기하학적 구성에는 일반적으로 직교하지 않는 관절 축이 포함됩니다. 델타와 같은 좌표 시스템 유형은 기하학적 구성을 지정합니다.
아키텍처 | 표준 | 안전 |
|---|---|---|
CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 및 GuardLogix 5570 컨트롤러 | 아니요 | 아니요 |
Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 및 ControlLogix 5590 컨트롤러 | 예 | 아니요 |
이것은 전환 명령어입니다. 사용할 경우 다음 단계를 수행하십시오.
- 래더 로직에서 명령어가 실행되어야 할 때마다 렁-입력-조건을 거짓에서 참으로 전환하는 명령어를 삽입합니다.
- Structured Text 루틴에서 명령어가 전환 시에만 실행되도록 하는 조건을 삽입합니다.
사용 가능한 언어
래더 다이어그램
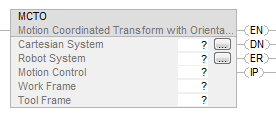
펑션 블록
이 명령어는 함수 블록에서 사용할 수 없습니다.
구조화된 텍스트
MCTO(CartesianSystem, RobotSystem, MotionControl, WorkFrame, ToolFrame);
피연산자
중요:
동일 프로그램에서 둘 이상의 명령어에 동일한 태그 이름을 사용하지 마십시오. 어떠한 상황에서도 명령어 출력 태그에 쓰기 작업을 수행하지 마십시오.
주목 :
실행 모드 중 명령어 피연산자가 변경되면 보류 중인 편집을 수락하고 컨트롤러 모드를 프로그램 모드에서 실행 모드로 전환해야만 변경 내용이 적용됩니다.
구성
다음 표에는 명령어를 구성하는 데 사용되는 피연산자가 나와 있습니다. 이러한 피연산자는 런타임에 변경할 수 없습니다.
피연산자 | 데이터 유형 | 형식 | 설명 |
|---|---|---|---|
Cartesian System | COORDINATE_SYSTEM | 태그 | 이동을 프로그래밍하는 데 사용된 데카르트 좌표계. 이동을 프로그래밍하는 데 사용된 데카르트 좌표계에 대한 참조. REF_TO 모션 데이터 유형을 지원하는 컨트롤러의 경우 좌표계 피연산자 유형을 REF_TO_COORDINATE_SYSTEM 유형으로 바꿀 수 있습니다. |
Robot System | COORDINATE_SYSTEM | 태그 | 실제 장비를 제어하는 데카르트 좌표가 아닌 좌표 시스템. 실제 장비를 제어하는 데카르트 좌표가 아닌 좌표계에 대한 참조. REF_TO 모션 데이터 유형을 지원하는 컨트롤러의 경우 좌표계 피연산자 유형을 REF_TO_COORDINATE_SYSTEM 유형으로 바꿀 수 있습니다. |
Motion Control | MOTION_INSTRUCTION | 태그 | 명령어의 제어 태그. |
Work Frame | POSITION_DATA | 즉시 태그 | 작업 프레임 오프셋은 로봇 베이스 프레임 원점을 기준으로 로봇의 사용자 작업 프레임을 지정하는 데 사용되는 오프셋입니다. 이 오프셋은 XYZ 및 RxRyRz 값으로 구성됩니다. 이 값을 사용하여 사용자 작업 공간이나 월드 프레임 내에 프로그램을 작성하여 로봇 기준 프레임으로 변환할 수 있습니다. X, Y, Z 축을 기준으로 목표 위치를 회전하거나 로봇 기준 좌표 시스템의 X, Y, Z 축을 따라 목표 위치를 오프셋하려면 Rx, Ry, Rz 태그 구성원에 회전 각도 단위의 회전 각도를 입력하고 X, Y, Z 태그 구성원에는 좌표 단위의 오프셋 거리를 입력합니다. ID 구성원을 0보다 크거나 같은 값으로 설정하십시오. 로봇 기준 프레임에서 작업 프레임을 유지하려면 구조 값을 0으로 남겨 두거나 피연산자 태그 값을 0으로 설정합니다. |
Tool Frame | POSITION_DATA | 즉시 태그 | 툴 중심점(TCP) 오프셋은 EOA(암 끝)의 중심을 기준으로 툴 중심을 지정하는 데 사용되는 오프셋입니다. 이 오프셋은 XYZ 및 RxRyRz 값으로 구성됩니다. 변환 및/또는 방향 오프셋을 포함하여 연결된 툴이 목표 위치에 반영되도록 하려면 X, Y, Z 태그 구성원에 좌표 단위의 툴 오프셋 거리를 입력합니다. Rx, Ry, Rz 태그 구성원에는 회전 각도 단위의 툴 회전 각도를 입력합니다. ID 구성원을 0보다 크거나 같은 값으로 설정하십시오. 목표 위치에 EOA(암 끝)의 점만 반영되도록 하려면 구조 값을 0으로 남겨 두거나 피연산자 태그 값을 0으로 설정합니다. |
좌표 시스템 구성에 대한 자세한 내용은 모션 좌표 시스템 사용자 매뉴얼(발행 번호 MOTION-UM002)을 참조하십시오.
중요:
어떠한 상황에서도 명령어 출력 태그에 쓰기 작업을 수행하지 마십시오.
연산 상태 플래그에 영향
아니요
주 폴트/부 폴트
이 명령어는 잘못된 참조 또는 잘못된 참조 유형이 제공되는 경우 주 폴트를 생성합니다. 초기화되지 않은 참조 또는 잘못된 유형의 참조가 좌표계 피연산자로 전달되면 주 폴트가 발생할 수 있습니다. 배열 인덱싱 폴트의 경우 배열을 통한 인덱스 항목을 참조하십시오.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 렁-입력-조건이 거짓일 때와 같습니다. |
렁-입력-조건이 거짓임 | .EN, .DN 및 .ER은 거짓으로 해제됩니다. |
렁-입력-조건이 참 및 .EN 비트가 거짓임 | .EN 비트가 참으로 설정되고 명령어가 실행됩니다. |
렁-입력-조건이 참 및 .EN 비트가 참 | N/A |
사후 스캔 | 렁-입력-조건이 거짓일 때와 같습니다. |
구조화된 텍스트
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 래더 다이어그램 표의 사전 스캔을 참조하십시오. |
정상 실행 | 래더 다이어그램 표에서 렁-입력-조건이 거짓에 이어 렁-입력-조건이 참임을 참조하십시오. |
사후 스캔 | 래더 다이어그램 표에서 사후 스캔 섹션을 참조하십시오. |
MCTO 명령어의 두 좌표 시스템 간 데이터 흐름
변환이 제대로 작동하도록 관절 좌표 시스템의 참조 프레임을 설정합니다. 로봇 좌표계의 참조 프레임 설정에 관한 자세한 내용은 해당 기하 구조 구성 주제를 참조하십시오.
로봇 참조 프레임을 설정한 후 변환이 활성화되지 않을 때 로봇을 관절 공간의 원하는 위치로 이동할 수 있습니다. MCTO를 처음 시작할 때 해당하는 데카르트 좌표 위치를 설정하도록 정방향 변환이 먼저 실행됩니다. MCTO 명령어를 활성화한 후 양방향 변환 링크가 설정되어 데카르트 좌표가 선형 경로를 따라 데카르트 공간의 목표 위치로 이동하도록 명령이 실행되면 로봇은 선형 경로를 따라 데카르트 목표 좌표로 이동합니다. 마찬가지로 로봇이 관절 좌표 위치로 이동하도록 명령이 실행되면 로봇이 데카르트 좌표가 아닌 경로를 따라 관절 목표 위치로 이동합니다. MCTO 명령어가 활성화되면 시스템은 데카르트 및 로봇 좌표 시스템에 대한 좌표 시스템 관련 데이터를 유지합니다.
이 다이어그램에는 데카르트 좌표계(X,Y,Z,Rx,Ry,Rz)에서 축이 5개인 델타 로봇 기하 구조(J1J2J3J4J5)로의 변환이 나와 있습니다. Rx, Ry, Rz은 X,Y,Z 축을 기준으로 양의 방향에 해당하는 방향을 나타냅니다.

MCTO 명령어 구성
다음 그림은 데카르트 좌표계를 소스, 델타 5 축 기하 구조를 대상으로 하는 MCTO 명령어를 구성하는 방법을 보여줍니다. 좌표 시스템 대화 상자에서 소스 및 대상 좌표 시스템을 구성합니다.

MCTO가 활성일 때 정방향 변환 동안 데이터 흐름
MCTO 명령어가 활성화되어 로봇 좌표 시스템의 관절 좌표에서 이동이 실행되는 경우 정방향 변환이 실행됩니다. 정방향 변환 중에 현재의 관절 각도 위치에 따라 기하 구조를 바탕으로 해당하는 데카르트 좌표 위치가 계산됩니다.

MCTO가 활성일 때 역방향 변환 동안 데이터 흐름
MCTO가 활성일 때 역방향 변환 중에 명령어는 현재 데카르트 좌표 위치 및 기하 구조 구성을 사용하여 해당하는 관절 각도 위치를 계산합니다. 데카르트 좌표계 및 관절 좌표 시스템을 동시에 이동할 경우 MCTO 실행 시 에러 61이 반환됩니다.

폴트 코드
방향이 있는 모션 조정 변환(MCTO) 명령어의 경우 유효하지 않은 피연산자 값을 입력하는 경우 런타임에 에러가 발생합니다.
확장 에러 코드
확장 에러 코드를 사용하면 명령어에 의해 표시되는 에러 메세지를 추가로 정의할 수 있습니다. 메세지와 연결된 에러 코드에 따라 확장 코드의 의미가 달라집니다.
에러 Code | EX_ERROR Code | 설명 |
|---|---|---|
13 | 3 | 값이 범위를 벗어남(기준 각도) 모든 방향 각도  360 또는  -360 |
13 | 3 | 값이 범위를 벗어남(기준 ID) ID가 음수 값과 같습니다. |
13 | 4 | 값이 범위를 벗어남(툴 각도) 모든 방향 각도 360 또는 -360 |
13 | 4 | 값이 범위를 벗어남(툴 ID) ID가 음수 값과 같습니다. |
61 | 1 | 연결 충돌: 변환 모션 그룹 에러. 데카르트 또는 로봇 좌표 시스템이 그룹화되지 않았거나 다른 모션 그룹으로 연결됨. |
61 | 2 | 연결 충돌: 변환 중복 좌표 시스템 에러. 피연산자 0과 피연산자 1이 같은 좌표 시스템 유형입니다. |
61 | 3 | 연결 충돌: 변환 소스 차원 에러. 데카르트 좌표 시스템의 변환 차원이  2입니다. |
61 | 4 | 연결 충돌: 변환 대상 차원 에러. 로봇 좌표 시스템의 변환 차원이 0입니다. |
61 | 5 | CS를 여러 소스로 사용하려고 시도 - FAN-OUT 에러. |
61 | 6 | CS를 여러 대상으로 사용하려고 시도 - FAN-IN 에러. |
61 | 9 | 연결 충돌 변환 축 중복 에러 축이 데카르트 및 로봇 두 좌표 시스템의 구성원입니다. |
61 | 10 | 축(또는 여러 축)은 아래 예외를 가지고 작동합니다. 데카르트 CS 축 상에서 연동 또는 캠 작업 모션이 진행 중입니다. 데카르트 CS 슬레이브 축은 로봇 CS의 마스터 축을 가질 수 없습니다. |
61 | 12 | 연결 충돌 변환 유효하지 않은 링크 길이 로봇 기하 구조의 링크 길이 값은 0.0 단위여야 합니다. |
61 | 13 | 축 종료됨 |
61 | 14 | 축이 금지됨 |
61 | 15 | 연결 충돌 변환 유효하지 않은 델타 구성 Link Length1은 LinkLength2와 같을 수 없음 엔드이펙터 Offset1 Re는 음의 값이 될 수 없음 Delta J1J2J6 및 Delta J1J2J3J6의 경우 엔드이펙터 Offset3(D3)는 음의 값이 될 수 없음 (Link length 1 + Rb - Re)는 length 2보다 작아야 함 (Link length 1 + Rb – Re)는 0보다 크거나 양의 값이라야 함 |
61 | 18 | 연결 충돌 유효하지 않은 다관절 구성 변환 다관절 독립 J1J2J3J4J5J6 기하 구조의 오프셋 값이 유효하지 않으면 이 에러가 생성됩니다. 기본 오프셋 Yb는 0.0과 같아야 합니다 엔드이펙터 오프셋 Ye는 0.0과 같아야 합니다 엔드이펙터 오프셋 Ze는 0.0과 같아야 합니다 |
67 | 1 | 유효하지 않은 변환 위치 유효하지 않은 Rx 방향 EOA 변환 시 Rx 방향 값이 유효하지 않습니다. 축이 4개인 기하 구조에서는 Rx = 180도 위치만 허용됩니다. 그 외 다른 모든 위치에서는 에러가 생성됩니다. |
67 | 2 | 유효하지 않은 변환 위치 유효하지 않은 Ry 방향 EOA 변환 시 Ry 방향 값이 유효하지 않습니다. 축이 4개인 기하 구조에서는 작업 프레임 및 도구 프레임을 제거한 후 EOA에 Ry 방향 값이 없어야 합니다. |
67 | 3 | 유효하지 않은 변환 위치 유효하지 않은 Rz 방향 |
147 | 3-5 | 유효하지 않은 방향 배율 상수 확장 에러 코드 3 : Rx 확장 에러 코드 4 : Ry 확장 에러 코드 5 : Rz 방향 축이 MAX_K_CONSTANT_FOR_ORIENTATION_AXIS인 배율 상수를 가지거나정수가 아닌 배율 상수를 가지거나 좌표 단위 및 위치 단위 간 전환 비율이 1:1이 아닙니다. |
148 | 3-5 | MCPM 방향 오프셋 유효하지 않음 Rx 방향 오프셋이 유효하지 않습니다. 확장 에러 코드 3 : Rx 방향 오프셋이 유효하지 않습니다. 확장 에러 코드 4 : Ry 방향 오프셋이 유효하지 않습니다. 확장 에러 코드 5 : Rz 방향 오프셋이 유효하지 않습니다. 로봇 기하 구조가 (MO_CD_J1J2J6 또는 MO_CD_J1J2J3J6)이고 다음 조건에 해당하는 경우
또는 로봇 기하 구조가 MO_CD_J1J2J3J4J5이고 다음 조건에 해당하는 경우
|
149 | 3-5 | 방향 축 가상 축 아님 확장 에러 코드 3 : 변환이 활성화된 경우 Rx 축은 가상 축이라야 합니다. 확장 에러 코드 4 : 변환이 활성화된 경우 Ry 축은 가상 축이라야 합니다. 확장 에러 코드 5 : 변환이 활성화된 경우 Rz 축은 가상 축이라야 합니다. |
151 | 1 | 관절 각도 J1 초과 제한 자세한 내용은 기하 구조 관련 최대 관절 제한 섹션을 참조하세요. |
151 | 2 | 관절 각도 J2 초과 제한 자세한 내용은 기하 구조 관련 최대 관절 제한 섹션을 참조하세요. |
151 | 3 | 관절 각도 J3 초과 제한 자세한 내용은 기하 구조 관련 최대 관절 제한 섹션을 참조하세요. |
151 | 4 | 관절 각도 초과 제한 5 축 델타의 관절 4가 전환 카운터 범위 제한(45899.99 J4-45900)을 벗어나는 에러 조건을 나타냅니다.확장 에러 4 : 관절 J4 초과 제한 |
151 | 5 | 관절 각도 초과 제한 5 축 델타의 관절 5가 +/-179, +179 J5 -179를 벗어나는 에러 조건을 나타냅니다.확장 에러 5 : 관절 J5 초과 제한 |
151 | 6 | 관절 각도 초과 제한 4 축 델타의 관절 6가 전환 카운터 범위 제한(45899.99<J6<-45900)을 벗어나는 에러 조건을 나타냅니다. 확장 에러 6 : 관절 J6 초과 제한 |
152 | 1 | Rx에 대해 방향 최대 속도 초과 방향 축 Rx가 기본 업데이트 기간 1회에 180도 이상 각도로 이동하도록 명령 처리된 경우 이 에러와 확장 에러가 반환됩니다. |
152 | 2 | Ry에 대해 방향 최대 속도 초과 방향 축 Ry가 기본 업데이트 기간 1회에 180도 이상 각도로 이동하도록 명령 처리된 경우 이 에러와 확장 에러가 반환됩니다. |
152 | 3 | Rz에 대해 방향 최대 속도 초과 방향 축 Rz이 기본 업데이트 기간 1회에 180도 이상 각도로 이동하도록 명령 처리된 경우 이 에러와 확장 에러가 반환됩니다. |
153 | 1 | 유효하지 않은 전환 위치 MOP 유효하지 않은 X 전환 X 축 상 전환이 유효하지 않음 |
153 | 2 | 유효하지 않은 전환 위치 MOP 유효하지 않은 Y 전환 Y 축 상 전환이 유효하지 않음 |
153 | 3 | 유효하지 않은 전환 위치 MOP 유효하지 않은 Z 전환 Z 축 상 전환이 유효하지 않음 |
156 | 1 | 특이성 조건 에러 관절 1 축은 다관절 독립 J1J2J3J4J5J6 기하 구조의 암 특이성 조건에 가깝습니다. 확장 에러 1: 암 특이성 조건 |
156 | 2 | 특이성 조건 에러 관절 3 축은 다관절 독립 J1J2J3J4J5J6 기하 구조의 팔꿈치 특이성 조건에 가깝습니다. 확장 에러 2: 팔꿈치 특이성 조건 |
156 | 3 | 특이성 조건 에러 관절 5 축은 다관절 독립 J1J2J3J4J5J6 기하 구조의 손목 특이성 조건에 가깝습니다. 확장 에러 1: 손목 특이성 조건 |
예
다음 예에서는 데카르트 좌표계 CS1 및 로봇 좌표 시스템 CS2(델타 5 축 기하 구조) 간의 변환이 활성화됩니다. 첫 번째 예에서 작업 프레임이나 도구 프레임이 지정되어 있지 않으므로 로봇 기준 프레임을 기준으로 로봇 EOA(암 끝)에서 데카르트 좌표 위치가 계산됩니다.
래더 다이어그램
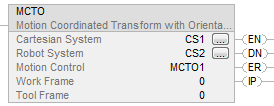
데카르트 좌표 위치(X = 7.361, Y = -4.25, Z = -928.18, Rx = 180, Ry = 30, Rz = -30)로 이동을 포함하여 MCTO가 활성 상태인 경우 MCTO에 의해 다음 다이어그램에 나온 해당하는 관절 각도가 계산됩니다.

X = 50, Y = 50, Rz = 50에 대해 작업 프레임 오프셋이 활성화된 동일한 MCTO를 생각해 봅시다. 이제 MCTO에 의해 새 작업 프레임을 기준으로 데카르트 좌표 위치가 계산됩니다.
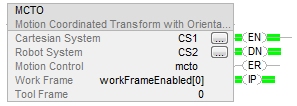
동일한 끝 위치로의 이동이 프로그래밍된 경우 해당하는 관절 위치는 다음 다이어그램에 나와 있습니다.

작업 프레임 오프셋과 함께 Ry = 50에 대해 도구 프레임 오프셋 또한 활성화된 상태로 MCTO가 프로그래밍되었다고 생각해 보십시오. MCTO에 의해 새 작업 프레임 및 도구 프레임의 끝을 기준으로 데카르트 좌표 위치가 계산됩니다.
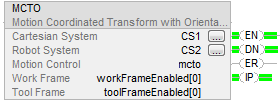
이 다이어그램은 동일한 끝 위치로의 이동을 프로그래밍한 후 해당하는 관절 각도 위치를 보여줍니다.

오프셋 구성에 대한 자세한 내용은 좌표 시스템 오프셋 구성을 참조하십시오.
구조화된 텍스트
MCTO(CS1, CS2, MCTO1, 0, 0);
팁:
방향이 지원되는 기하 구조를 만드는 방법에 대한 자세한 내용은 Motion Coordinate System User Manual(발행 번호 MOTION-UM002)을 참조하십시오.
의견을 작성 부탁드립니다.