
입력 및 출력 매개 변수 구조
아래 표의 가운데 열은 각 좌표 시스템 모션 명령어, 즉 MCLM 및 MCCM에 적용할 수 있는 파라미터를 나타냅니다. 아래 첫 번째 열에서 식별된 파라미터가 MCLM 또는 MCCM 명령어에서 사용될 수 있으려면 먼저 MDCC 명령어를 실행해야 하며 활성 상태여야합니다(IP 비트 설정).
매개 변수 | 명령어 | 모드 |
|---|---|---|
입력 파라미터 | ||
잠금 방향 | MCLM, MCCM | 마스터 구동 전용 |
잠금 위치 | MCLM, MCCM | 마스터 구동 전용 |
명령 공차 | MCLM, MCCM | 마스터 구동 및 시간 구동 |
이벤트 거리 | MCLM, MCCM | 모든 모드(마스터 구동 또는 시간 구동) |
출력 매개 변수 | ||
|---|---|---|
Calculated Data | MCLM, MCCM | All modes (Master Driven, Time Driven, and Timed Based) |
입력 파라미터
이 테이블에서는 입력 매개 변수를 설명합니다.
잠금 방향
데이터 유형 | 설명 | 유효한 기본값 |
|---|---|---|
Immediate | 이 파라미터는 시간 구동 및 마스터 구동 모드 모두에 사용됩니다. 마스터 구동 모드의 경우 마스터 축(MDCC 명령으로 축이 프로그래밍됨)과 시간 구동 모드의 경우 모션 명령어(예: MCLM)로 프로그래밍된 축이 제어 축입니다. 잠금 방향 열거 정의의 첫 번째 단어(아래 열거 표 참조)는 잠금 유형을 다음 중 하나로 식별합니다.
열거의 두 번째 단어는 마스터 축이 잠금 위치를 교차하여 잠금을 적용할 때 마스터 축의 이동 방향을 지정합니다. MCLM 및 MCCM 명령어의 경우 마스터 축의 방향에 관계없이 마스터 축을 따르는 동안 슬레이브 좌표 시스템은 항상 한 방향(프로그램된 방향)으로 이동합니다. 마스터가 반전되면 슬레이브 좌표 시스템이 중지합니다. | 유효값 = 0-4 기본값 = 없음 (시간 구동 모드에서는 현재 열거 1-4를 사용할 수 없습니다.) |
마스터 구동 모드의 경우 열거는 다음과 같습니다.
(정방향은 양수 속도, 역방향은 음수 속도입니다.)
열거형 테이블이 표시됩니다.
열거형 | 정의 | 설명 |
|---|---|---|
0 | 없음 | 잠금 위치가 활성화되지 않음을 나타냅니다. 잠금 방향이 없음으로 설정되고 모션 명령어의 속도 파라미터에 의해 마스터 구동 모드가 선택되면 시스템 에러가 발생합니다. 반대로 잠금 방향이 없음 이외의 값으로 설정되지 않고 속도 파라미터 단위가 시간 구동 모드를 나타내면 에러가 발생합니다 |
1 | 즉시 정방향 전용 | 마스터가 정방향으로 움직이는 순간 모션이 즉시 시작됩니다. 마스터 축은 정방향으로 움직이는 동안에만 따라옵니다. |
2 | 즉시 역방향 전용 | 마스터가 역방향으로 움직이는 순간 모션이 즉시 시작됩니다. 마스터 축은 역방향으로 움직이는 동안에만 따라옵니다. |
3 | 위치 정방향 전용 | 정방향으로 움직이는 동안 마스터 축이 잠금 위치를 교차할 때 모션이 시작됩니다(즉, 슬레이브 좌표 시스템이 마스터 축에 잠김). 마스터 축은 정방향으로 움직이는 동안에만 따라옵니다. 시작 위치가 잠금 위치와 같고 이 열거가 선택되면 잠금 위치를 교차하지 않으므로 모션이 시작되지 않습니다. |
4 | 위치 역방향 전용 | 역방향으로 움직이는 동안 마스터 축이 잠금 위치를 통과할 때 모션이 시작됩니다. 마스터 축은 역방향으로 움직이는 동안에만 따라옵니다. 시작 위치가 잠금 위치와 같고 이 열거가 선택되면 잠금 위치를 교차하지 않으므로 모션이 시작되지 않습니다. |
시간 구동 모드의 경우 열거형은 다음과 같습니다.
열거형 | 정의 | 설명 |
|---|---|---|
0 | 없음 | 잠금 위치가 활성화되지 않음을 나타냅니다. |
1 | 즉시 정방향 전용 | 명령어에서 MDSC_LOCKDIR_CONFLICT(95) 에러가 발생합니다. |
2 | 즉시 역방향 전용 | 명령어에서 MDSC_LOCKDIR_CONFLICT(95) 에러가 발생합니다. |
3 | 위치 정방향 전용 | 명령어에서 MDSC_LOCKDIR_CONFLICT(95) 에러가 발생합니다. |
4 | 위치 역방향 전용 | 명령어에서 MDSC_LOCKDIR_CONFLICT(95) 에러가 발생합니다. |
잠금 위치
데이터 유형 | 설명 | 유효한 기본값 |
|---|---|---|
IMMEDIATE REAL or TAG | 마스터 구동 모드의 잠금 위치 마스터 구동 모드에서 실행될 때 슬레이브 좌표 시스템에서 이동이 시작된 후 슬레이브 시스템이 시작되어야 하는 마스터 축의 위치입니다. 마스터 축 단위의 마스터 축 절대 위치(+ 또는 -)입니다. 슬레이브 좌표 시스템에서 모션 명령어가 시작된 후 슬레이브 좌표 시스템의 모션 시작을 지연하는 잠금 위치를 지정할 수 있습니다. 슬레이브 좌표 시스템의 축이 이미 이동하고 좌표 시스템에서 잠금 위치가 있는 좌표 이동 명령어(MCLM 또는 MCCM)이 활성화된 경우 MCLM 또는 MCCM 명령어에 대해 MDSC_LOCK_WHILE_MOVING 에러가 발생합니다. 명령어가 활성화되면 병합이 항상 즉시 수행되므로 잠금 위치와 병합을 모두 사용하여 0이 아닌 속도로 시작하는 병합 명령어는 MDSC_LOCK_WHILE_MOVING 에러를 수신합니다. 잠금 방향은 마스터 축이 슬레이브 좌표 시스템이 마스터 축에 잠기기 전에 잠금 위치를 교차할 때 마스터 축이 이동해야 하는 방향을 결정합니다. 마스터 축에 풀기 값이 지정된 경우 잠금 위치는 0과 풀기 값 사이여야 합니다(즉, 잠금 위치는 둘 이상의 풀기가 될 수 없음). 이 파라미터는 마스터 구동 모드에서만 사용됩니다. 시간 구동 모드의 잠금 위치 좌표 시스템에는 시간 구동 모드의 잠금 위치가 없습니다. 잠금 방향이 없음이 아니고 시스템이 MCLM 또는 MCCM의 시간 구동 모드에 있으면 에러가 생성됩니다. 이 파라미터는 마스터 구동 모드에서만 사용됩니다. 축 잠금 동작 마스터 축이 모션 명령어에 지정된 방향으로 마스터 잠금 위치를 교차하면 슬레이브 좌표 시스템이 마스터 축에 잠깁니다. 이 시점에서 LockStatus 비트가 설정됩니다. MDSC 모드의 슬레이브 좌표 시스템에서 MCLM 및 MCCM 명령어는 모션 대기열의 헤드에 도달하자마자 IP로 전송됩니다. 대기열의 헤드는 활성 이동 직전의 이동으로 정의됩니다. 즉시 포워드 전용 또는 즉시 리버스 전용 잠금 방향의 경우, MCLM 또는 MCCM 명령어가 실행될 때(IP 전송) 즉시 슬레이브 좌표 시스템이 마스터 축에 잠깁니다. 위치 정방향 전용 또는 위치 역방향 전용 잠금 방향의 경우, 마스터 축이 모션 명령어에 지정된 방향으로 마스터 잠금 위치를 통과할 때 슬레이브는 마스터 축에 잠깁니다. 두 경우 모두 LockStatus 비트는 잠금이 발생할 때 설정됩니다. 정의된 양방향 동작이 없기 때문에 일단 잠기면 슬레이브 좌표 시스템은 지정된 방향으로 만 마스터를 따라갑니다. 마스터가 방향을 바꾸면 슬레이브는 마스터 다음에 중지합니다. LockStatus 비트는 마스터가 0으로 감속할 때까지 설정된 상태로 유지됩니다. 마스터 축이 반전된 지점에서 이 비트가 설정 해제됩니다. 마스터가 역방향으로 이동하는 동안 슬레이브는 마스터를 따르지 않습니다 마스터 축이 다시 방향을 변경하면 슬레이브 좌표 시스템이 원래의 반전 포인트를 교차할 때 LockStatus 축 비트가 다시 설정됩니다. 이때 슬레이브는 마스터 축 다음에 다시 시작됩니다. 슬레이브 좌표 시스템에는 다음과 같은 제한사항이 적용됩니다.
마스터 축에는 특별한 제한사항이 적용되지 않습니다. 병합이 활성화된 명령어가 대기열에 포함되면 전체 대기열이 플러시되고 활성 이동이 종료됩니다. 마스터 축에서 마스터 축 필터링이 활성화된 경우 슬레이브 좌표 시스템의 잠금 위치는 필터에 의해 지연됩니다. 지연 양은 필터 대역폭에 따라 다릅니다. | 기본값 = 0.0 |
명령 공차
데이터 유형 | 설명 | 유효한 기본값 |
|---|---|---|
IMMEDIATE REAL or TAG | 혼합이 시작되어야 하는 조정 이동 상의 위치. 종료 유형 6을 사용하면 좌표 시스템에 구성된 명령 공차 값 대신 명령어 면판의 명령 공차가 사용됩니다. | 유효값 = 0.0 |
이벤트 거리
데이터 유형 | 설명 | 유효한 기본값 |
|---|---|---|
ARRAY or 0 (The array must be a minimum size of 4. If the array is greater than 4, only the first four locations specified are used.) | 이동의 끝점에서 측정한 이동 상의 위치. 이것은 슬레이브 좌표 시스템에서의 이동에 따른 증분 거리를 지정하는 입력 값의 배열입니다. 배열의 각 구성원은 다음과 같이 측정됩니다.
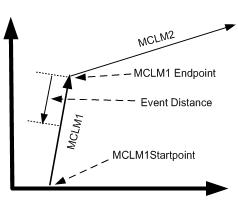
이벤트 거리 배열의 값이 0.0이면 전체 이동 시간 또는 거리입니다. 이벤트 거리 배열에 입력된 값은 시간 구동 및 마스터 구동 모드에서 동일합니다. 계산된 데이터 배열의 반환 값만 슬레이브 좌표 시스템의 프로그래밍된 모드에 따라 다릅니다. 이벤트 거리가 음수로 지정되면 이벤트 거리 계산을 건너뛰고 지정된 이벤트 거리 파라미터에 대해 계산된 데이터 배열에 -1이 반환됩니다. 이벤트 거리 또는 계산된 데이터 배열의 차원에는 제한이 없습니다. 그러나 이벤트 거리 배열의 최대 4개 요소(지정된 값과 다음 3개 요소)만 처리됩니다. MCD 또는 MCCD가 이동 끝점에 가깝게 수행되는 경우 드물게 오버슈트가 발생하는 경우를 고려해야 합니다 이 경우 이벤트 거리가 0일 때 계산된 데이터에 오버슈트가 포함됩니다. 마스터는 이동이 완료될 때까지 이 양을 통과해야 하기 때문입니다. 다른 이벤트 거리의 경우, 오버슈트가 포함되지 않습니다. | 기본값 = 0(이벤트 거리 배열 없음) |
출력 매개 변수
출력 매개 변수에 대해 설명합니다.
계산된 데이터
데이터 유형 | 설명 | 유효값 및 기본값 |
|---|---|---|
REAL ARRAY or 0 | 슬레이브 좌표 시스템이 이동의 시작부터 이벤트 거리 포인트까지 이동하는 데 필요한 마스터 거리(또는 시간)입니다. 반환된 계산된 데이터 값은 다음에 종속됩니다.
계산된 데이터 개념을 이해하려면 좌표 이동에 대한 모션 시작점(MSP)이 다음과 같은 마지막 시점에 정의됨을 알아야 합니다.
대기열에 프로그래밍된 드웰이 있는 경우 계산된 데이터에 드웰 시간이 포함됩니다. MSP에서는 이벤트 거리가 지정된 이동 이전에 여러 이동이 발생할 수 있습니다. Logix Designer 응용 프로그램 모션 플래너는 출력 데이터를 처리 및 계산하고 결과를 명령어에 제공된 대로 계산된 데이터 배열에 배치합니다. 계산된 데이터 배열에 저장된 계산된 배열 요소의 수는 다음 조건을 기반으로 합니다.
이벤트 거리 배열의 각 음수 값에 대해 계산된 데이터 배열에 -1이 반환됩니다. 이러한 배열 요소에 대해 이벤트 거리 계산이 이루어지지 않습니다. 프로그램에서 이벤트 거리 배열 요소를 동적으로 변경할 수 있습니다. 그러나 명령어가 시작된 후(즉 IP 비트가 설정된 경우) 이벤트 거리가 변경되면 변경 사항이 무시됩니다. 계산된 데이터 배열의 크기가 이벤트 거리 배열보다 작으면 에러가 생성됩니다. 이벤트 거리가 내부적으로 이동 길이보다 큰 경우(MCLM의 경우 벡터 길이, MCCM의 경우 아크 길이) 이동 길이와 같은 것으로 강제 적용됩니다. MCD 또는 MCCD가 실행되면(IP 전송 상태 비트로 표시됨) CalculatedDataAvailable(CDA) 비트가 설정 해제됩니다. 이동에 대한 계산된 데이터는 새 동적 파라미터를 사용하여 다시 계산됩니다. 이벤트 거리에 아직 도달하지 않은 계산된 데이터 배열의 항목만 다시 계산됩니다. 다른 항목은 그대로 남아 있습니다. 결과적으로 모든 계산된 데이터 배열 항목에는 이동이 완료된 후에 유효한 정보가 포함됩니다. 계산이 완료되면 CDA 비트가 다시 설정됩니다. 다시 계산된 데이터는 MCD 또는 MCCD 명령어에 의해 변경된 새로운 동적 파라미터를 사용하여 MCD 또는 MCCD의 포인트가 아니라 원본 MSP에서 이벤트 거리 포인트까지 측정됩니다. MCD가 속도를 0으로 변경하면 이벤트 거리가 재계산되지 않고 CDA 비트가 설정 해제되고 해당 상태를 유지합니다. 그러나 이벤트 거리는 두 번째 MCD 또는 MCCD가 실행되어 모션이 다시 시작되면 재계산됩니다. 재계산된 계산된 데이터에는 중지된 동작의 지속 시간이 포함됩니다. 이벤트 거리가 0으로 설정된 경우 계산된 데이터는 이동 길이와 동일한 위치로 설정됩니다. 이것은 내부 지연으로 인해 PC 비트가 설정되기 전에 하나 또는 두 개의 대략적인 업데이트 기간이 될 수 있습니다. 일반적으로 지연에 대한 추가 대략적인 업데이트 기간을 최대 1개까지 추가하는 대략적인 업데이트 기간 중에 끝 위치에 도달합니다. 따라서 마스터가 계산된 데이터와 동일한 거리만큼 이동한 경우 슬레이브 이동의 PC 비트가 설정될 때까지 최대 2회 반복을 기다려야 합니다. MCD 또는 MCCD가 이동 끝점에 가깝게 수행되는 경우 드물게 오버슈트가 발생하는 경우를 고려해야 합니다. 이 경우 이벤트 거리가 0일 때 마스터가 이동을 완료하기 위해 이 양을 통과해야하기 때문에 반환된 계산된 데이터에 이동한 오버슈트 거리가 포함됩니다. 0이 아닌 이벤트 거리의 경우 오버슈트 거리가 포함되지 않습니다. 기존 모션 명령어 상태 워드의 상태 비트(CalculatedDataAvailable)는 지정된 이벤트 거리 배열 요소에 대해 요청된 데이터가 모두 해당 계산된 데이터 배열 요소에 반환되었음을 나타내도록 정의되었습니다. 하나의 상태 비트만 사용하여 모든 계산된 데이터를 사용할 수 있음을 나타냅니다. 일단 설정되면 이 비트는 실행 중인 MAS, MCS를 포함하되 이에 국한되지 않는 여러 가지 다른 조건에 따라 나중에 설정 해제될 수 있습니다. 계산된 데이터는 명령어 대기열 또는 계획 프로세스에서 한 번만 설정됩니다. 이동 거리를 반영하기 위해 이동이 발생할 때 업데이트되지 않습니다. 그러나 변경 역학을 위해 업데이트됩니다. 조정 이동의 경우 CDA 상태 비트는 계산된 데이터가 사용 가능할 때 설정됩니다. 일반적으로 혼합 종료 유형(TT2, 3, 6) 또는 한계 준수 종료 유형(TT4, 5)의 경우 N+1 이동이 대기열에 배치되기 전까지는 이동 N에 대한 CDA가 표시되지 않습니다. 비혼합 종료 유형 (TT0, 1)의 경우 CDA는 이동이 대기열에 배치된 직후에 표시됩니다. 이동 시퀀스가 혼합 또는 한계 준수 종료 유형으로 종료되면 CDA 비트가 표시되지 않습니다. 즉, TT0 또는 TT1을 사용하여 혼합 시퀀스를 종료해야 합니다. TT0 또는 TT1은 모션 시퀀스에 있어야 하지만 혼합 시퀀스와 함께 대기열에 있을 필요는 없습니다. 마지막 혼합 이동 후 공간이 사용 가능해지면 TT0 또는 TT1인 이동을 대기열에 배치할 수 있습니다. 이벤트 거리가 지정되지 않은 이동(즉 명령어의 이벤트 거리 파라미터가 0인 이동)에 대해서는 CDA 비트가 설정되지 않습니다. 이전 시스템을 전방향으로 가져갈 때(v20보다 이전 버전) 버전의 기본값은 이벤트 거리 배열이 없음을 나타내는 0입니다. | 기본값 = 0 (계산된 데이터 배열 없음) 또는 REAL 배열 태그 |
계산된 데이터 예 1
이벤트 거리 배열 = [11, 22, -5, 23, 44]
계산된 데이터 배열 = [f(11), f(22), -1 ,f(23)]
여기서 f는 계산된 데이터 함수입니다.
팁:
- 44는 이벤트 거리 배열의 다섯 번째 요소이기 때문에 무시됩니다. 계산된 데이터 배열의 해당 다섯 번째 배열 요소에 아무 것도 반환되지 않습니다.
- 해당 이벤트 데이터 배열 요소가 음수이므로 계산된 데이터 배열의 세 번째 요소에 -1이 반환됩니다.
계산된 데이터 예 2
마스터 축이 2.0의 위치에 있다고 가정합니다. 슬레이브는 8.0의 마스터 잠금 위치를 사용하여 15.0의 증분 값으로
프로그래밍됩니다. 이벤트 거리는 0.0으로 설정됩니다.
즉, 마스터가 8.0의 위치에서 잠겨있을 때 시작하여 슬레이브가 15.0 단위를 이동하는 데 필요한 총 마스터 거리(다이어그램의 X)를 원한다는 것을
의미합니다. X의 증분 값이 계산된 데이터 파라미터에 반환됩니다.

계산된 데이터 예 3
다음 예제에서는 이벤트 거리 및 계산된 데이터를 사용하여 설명합니다.
모든 이벤트 거리에 대한 MSP는 포인트 P0입니다. MSP는 슬레이브가 마스터에 고정되어 있고
프로그래밍된 경로를 따라 이동하기 시작하는 위치입니다.

5개의 이동 세그먼트가 지정됩니다.
이벤트 거리 = ED
Command Tolerance = CT
- MCLM1 Y100; TT2 ED=50 CT=100
- MCLM2 X200; TT2 ED=100 CT=20
- MCLM3 Y-100; TT1 ED=100 CT=20
- MCLM4 X200; TT2 ED=100 CT=20
- MCLM5 Y100; TT2 ED=100 CT=20
MCLM1에 대한 계산된 데이터는 MCLM2가 대기열에 추가되어 계획될 때 반환됩니다.
이는 위의 P1 포인트에 있습니다. 마스터 거리는 포인트 P0에서 측정됩니다.
MCLM2에 대한 계산된 데이터는 MCLM3가 대기열에 추가되어 계획될 때 반환됩니다.
이는 위의 P2 포인트에 있습니다. 마스터 거리는 포인트 P0에서 측정됩니다.
MCLM3에 대한 계산된 데이터는 MCLM3가 대기열에 추가되어 계획될 때 반환됩니다.
이는 위의 P3 포인트에 있습니다. 마스터 거리는 포인트 P0에서 측정됩니다.
MCLM4에 대한 계산된 데이터는 MCLM5가 대기열에 추가되어 계획될 때 반환됩니다.
이는 위의 P10 포인트에 있습니다. 마스터 거리는 포인트 P10에서 측정됩니다.
MCLM5는 TT2로 종료되고 대기열에서 마지막 이동이기 때문에
MCLM5에 대한 계산된 데이터는 반환되지 않습니다. 대신 TT0 또는 TT1을 사용해야 합니다.
모든 계산된 데이터는 마지막 MSP 포인트에서의 마스터 거리 또는 시간입니다.
즉 슬레이브가 휴지 중인 위치, 위의 포인트 P0과 포인트 P10입니다.
의견을 작성 부탁드립니다.