
모션 조정 원형 이동(MCCM)
이 정보는
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 및 ControlLogix 5590 컨트롤러에 적용됩니다.모션 조정 원형 이동(MCCM) 명령어를 사용하여 데카르트 좌표 시스템 내에서 지정된 축에 대한 2차원 또는 3차원의 회전 조정 이동을 시작하십시오. 절대 또는 증분 위치 중 하나로 새로운 위치가 정의되고 원하는 속도로 완료됩니다. MCCM의 실제 속도는 이동 모드(명령 속도 또는 최대 속도에 대한 비율)의 함수입니다. 이동 속도는 프로그래밍된 축을 사용하여 원형 이동을 완료하기까지 걸리는 시간에 따라 결정됩니다. 모든 축이 동시에 끝점(목표 위치)에 도달할 수 있는 속도로 각각의 축이 이동하도록 명령 처리됩니다.
회전 운동의 차원은 좌표 시스템 내에 포함된 축의 수로 정의됩니다. 예를 들어 세 개의 축이 있는 좌표 시스템에서 2차원에만 모션이 있는 MCCM 명령어를 실행하면 그 결과로 생긴 이동은 계속 3차원의 호 또는 원으로 간주됩니다.
중요:
명령어의 모션 제어 속성에 사용하는 태그는 한 번만 사용해야 합니다. 다른 명령어에서 모션 제어 태그를 다시 사용할 경우 오작동이 발생할 수 있습니다. 장비 손상 또는 부상으로 이어질 수도 있습니다.
중요:
속도 및/또는 끝 위치 오버슈트 위험
이동 역학을 변경하거나(MCD 또는 MCCD) 마지막 명령어가 완료되기 전에 새로운 명령어를 시작하는 등의 방법을 사용하여 이동 파라미터를 동적으로 변경하는 경우 속도 및/또는 끝 위치 오버슈트 위험이 발생할 수 있다는 점을 알아두십시오.
사다리꼴 속도 프로파일은 이동이 감속 중이거나 감속 시점에 가까워지는 상태에서 최대 감속도가 감소하면 오버슈트할 수 있습니다.
S-곡선 속도 프로파일은 다음 경우에 오버슈트할 수 있습니다.
이동이 감속 중이거나 감속 시점에 가까워지는 상태에서 최대 감속도가 감소하는 경우 또는
최대 가속 저크가 감소하고 축이 가속 중인 경우 그렇지만 시간 비율(%)로 저크가 지정된 경우 저크가 간접적으로 변경될 수 있습니다.
아키텍처 | 표준 | 안전 |
|---|---|---|
CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 및 GuardLogix 5570 컨트롤러 | 예 | 아니요 |
Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 및 ControlLogix 5590 컨트롤러 | 예 | 아니요 |
이것은 전환 명령어입니다. 사용할 경우 다음 단계를 수행하십시오.
- 래더 로직에서 명령어가 실행되어야 할 때마다 렁-입력-조건을 거짓에서 참으로 전환하는 명령어를 삽입합니다.
- Structured Text 루틴에서 명령어가 전환 시에만 실행되도록 하는 조건을 삽입합니다.
사용 가능한 언어
래더 다이어그램
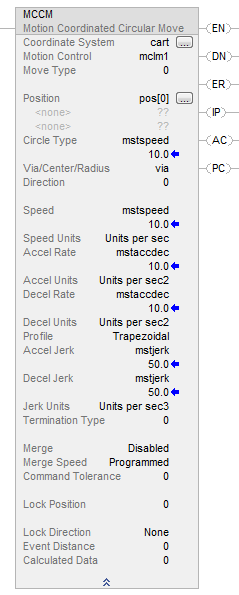
펑션 블록
이 명령어는 함수 블록에서 사용할 수 없습니다.
구조화된 텍스트
MCCM (CoordinateSystem, MotionControl, MoveType, Position, CircleType, Via/Center/Radius, Direction, Speed, SpeedUnits, AccelRate, AccelUnits, DecelRate, DecelUnits, Profile, AccelJerk, DecelJerk, JerkUnits,Terminationtype, Merge, Mergespeed, CommandTolerance, LockPosition, LockDirection, EventDistance, CalculatedData);
피연산자
명령어 내에서 혼합된 데이터 유형을 위한 데이터 변환 규칙이 있습니다. 데이터 변환 항목을 참조하십시오.
래더 다이어그램과 스트럭쳐드 텍스트
피연산자 | 유형 | 형식 | 설명 | ||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
Coordinate System | COORDINATE_SYSTEM | 태그 | 조정된 축 그룹. 조정된 축 그룹에 대한 참조. REF_TO 모션 데이터 유형을 지원하는 컨트롤러의 경우 좌표계 피연산자 유형을 REF_TO_COORDINATE_SYSTEM 유형으로 바꿀 수 있습니다. | ||||||||||
Motion Control | MOTION_INSTRUCTION | 태그 | 명령어 상태 파라미터에 액세스하는 데 사용되는 구조. | ||||||||||
Move Type | SINT, INT 또는 DINT | 즉시 또는 태그 | 이동 유형 선택: 0 = 절대 1 = 증분 | ||||||||||
Position | REAL | 배열 태그 [ ] | [좌표 단위] | ||||||||||
Circle Type | SINT, INT 또는 DINT | 즉시 또는 태그 | 0 = 경유 1 = 중심 2 = 반지름 3 = 중심 증분 | ||||||||||
Via/Center/Radius | REAL | 배열 태그[](경유/중심) 즉시 또는 태그(반지름) | [좌표 단위] | ||||||||||
Direction | SINT, INT 또는 DINT | 즉시 또는 태그 |
| ||||||||||
Speed | SINT, INT, DINT 또는 REAL | 즉시 또는 태그 | [좌표 단위] | ||||||||||
Speed Units | SINT, INT 또는 DINT | 즉시 | 0 = 단위/초 1 = 최대값 비율(%) 4 = 단위/마스터 단위 | ||||||||||
Accel Rate | SINT, INT, DINT 또는 REAL | 즉시 또는 태그 | [좌표 단위] | ||||||||||
Accel Units | SINT, INT 또는 DINT | 즉시 | 0 = 단위/초 2 1 = 최대값 비율(%) 4 = 단위/마스터 단위 2 | ||||||||||
Decel Rate | SINT, INT, DINT 또는 REAL | 즉시 또는 태그 | [좌표 단위] | ||||||||||
Decel Units | SINT, INT 또는 DINT | 즉시 | 0 = 단위/초 2 1 = 최대값 비율(%) 4 = 단위/마스터 단위 2 | ||||||||||
Profile | SINT, INT 또는 DINT | 즉시 | 0 = 사다리꼴 1 = S-곡선 | ||||||||||
Accel Jerk | SINT, INT, DINT 또는 REAL | 즉시 또는 태그 | 가속 및 감속 저크 피연산자 값은 반드시 입력해야 합니다. 이 명령어는 프로파일이 S-곡선으로 구성된 경우에만 값을 사용합니다. 가속 저크는 좌표 시스템의 가속 저크율입니다. 감속 저크는 좌표 시스템의 감속 저크율입니다. 다음 저크 단위로 저크율을 입력합니다. 0 = 단위/초 3 1 = 최대값 비율(%) 2 = 시간 비율(%) 4 = 단위/마스터 단위 3 6 = 시간-마스터 구동 비율(%) 다음 값을 사용하여 시작합니다. 가속 저크 = 100 (시간 비율(%)) 감속 저크 = 100 (시간 비율(%)) 저크 단위 = 2 | ||||||||||
Decel Jerk | SINT, INT, DINT 또는 REAL | 즉시 또는 태그 | |||||||||||
Jerk Units | SINT, INT 또는 DINT | 즉시 또는 태그 | |||||||||||
Termination Type | SINT, INT 또는 DINT | 즉시 또는 태그 | 0 = 실제 공차 1 = 해결 안 됨 2 = 명령 공차 3 = 감속 안 함 4 = 제한된 한계 속도 준수 5 = 제한되지 않은 한계 속도 준수 6 = 프로그래밍된 명령 공차 아래의 관련 항목 섹션에서 종료 유형 선택을 참조하십시오. | ||||||||||
Merge | SINT, INT 또는 DINT | 즉시 | 0 = 비활성화 1 = 조정 모션 2 = 모든 모션 | ||||||||||
Merge Speed | SINT, INT 또는 DINT | 즉시 | 0 = 프로그래밍됨 1 = 현재 | ||||||||||
Command Tolerance | REAL | 즉시, 실수 또는 태그 | 혼합이 시작되어야 하는 조정 이동 상의 위치. 이 파라미터는 종료 유형 6을 사용하는 경우 좌표 시스템의 명령 공차 대신에 사용됩니다. 팁 : 종료 유형 2는 종료 유형 6과 동일하지만 좌표 시스템의 명령 공차 값을 사용하고 이 파라미터가 무시됩니다. | ||||||||||
Lock Position | REAL | 즉시 또는 태그 | 마스터 축 상의 위치로 슬레이브 축에서 이동이 시작된 후 여기에서 슬레이브가 마스터 다음에 시작해야 합니다. 자세한 내용은 아래 구조 섹션을 참조하십시오. | ||||||||||
Lock Direction | UINT32 | 즉시 | 잠금 위치를 사용해야 하는 조건을 지정합니다. 자세한 내용은 아래 구조 섹션을 참조하십시오. | ||||||||||
Event Distance | REAL ARRAY 또는 0 | Array | 이동의 끝점에서 측정한 이동 상의 위치. 자세한 내용은 아래 구조 섹션을 참조하십시오. | ||||||||||
Calculated Data | REAL ARRAY 또는 0 | Array | 이동의 시작부터 이벤트 거리 지점까지 이동하는 데 필요한 마스터 거리(또는 시간). 자세한 내용은 아래 구조 섹션을 참조하십시오. |
구조화된 텍스트
스트럭처드 텍스트 내 식의 구문에 대한 자세한 내용은 구조화된 텍스트 구문 항목을 참조하십시오.
스트럭쳐드 텍스트의 피연산자 값에 열거형을 입력할 때 여러 개의 워드 열거형을 공백 없이 입력해야 합니다. 예: 감속도 단위를 입력할 때 래더 로직에 표시된 Units per Sec
2
대신 unitspersec2
로 값을 입력해야 합니다.스트럭쳐드 텍스트 피연산자를 입력할 때 지침으로 이 표의 항목을 참조하십시오.
피연산자 | 다음 옵션은 | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|
텍스트로 입력 | Or as | |||||||||
좌표계 | 열거형 없음 | Tag | ||||||||
모션 제어 | 열거형 없음 | Tag | ||||||||
이동 유형 | 열거형 없음 | 0 (Absolute) 1 (Incremental) | ||||||||
위치 | 열거형 없음 | Array Tag | ||||||||
원 유형 | 열거형 없음 | Tag 0 = Via 1 = Center 2 = Radius 3 = Center Incremental | ||||||||
경유/중심/반지름 | 열거형 없음 | Array Tag (via/center) Immediate or tag (radius) | ||||||||
방향 | 열거형 없음 |
| ||||||||
속도 | 열거형 없음 | Immediate or Tag | ||||||||
속도 단위 | unitspersec %ofmaximum unitspermasterunit | 0 1 4 | ||||||||
가속률 | 열거형 없음 | Immediate or Tag | ||||||||
가속도 단위 | unitspersec 2 %ofmaximum unitspermasterunit 2 | 0 1 4 | ||||||||
감속률 | 열거형 없음 | Immediate or Tag | ||||||||
감속 단위 | unitspersec 2 %ofmaximum unitspermasterunit 2 | 0 1 4 | ||||||||
프로파일 | 사다리꼴 S-곡선 | 0 1 | ||||||||
가속 저크 | 열거형 없음 | Immediate or tag You must always enter a value for the Accel and Decel Jerk operands. This instruction only uses the values if the Profile is configured as S-curve. Use these values to get started. Accel Jerk = 100 (% of Time) Decel Jerk = 100 (% of Time) Jerk Units = 2 | ||||||||
감속 저크 | 열거형 없음 | |||||||||
저크 단위 | Unitspersec 3 %ofmaximum %oftime unitspermasterunit3 %oftimemasterdriven | 0 1 2 (use this value to get started) 4 6 | ||||||||
종료 유형 | 열거형 없음 | 0 = Actual Tolerance 1 = No Settle 2 = Command Tolerance 3 = No Decel 4 = Follow Contour Velocity Constrained 5 = Follow Contour Velocity Unconstrained 6 = Command Tolerance Programmed See Choose a Termination Type in the Related Topics section below. | ||||||||
병합 | 비활성화됨 coordinatedmotion allmotion | 0 1 2 | ||||||||
병합 속도 | 프로그래밍됨 현재 | 0 1 | ||||||||
명령 공차 | 열거형 없음 | Immediate or Tag | ||||||||
잠금 위치 | 열거형 없음 | Immediate, Real, or Tag | ||||||||
잠금 방향 | 없음 immediateforwardonly Immediatereverseonly positionforward positionreverse | 0 1 2 3 4 | ||||||||
이벤트 거리 | 열거형 없음 | Array | ||||||||
계산된 데이터 | 열거형 없음 | Array | ||||||||
좌표계
좌표 시스템 피연산자는 데카르트 좌표계의 차원을 정의하는 모션 축 좌표 시스템을 지정합니다. 이번 릴리스에서는 좌표 시스템의 기본 축이 최대 3개까지 지원됩니다. 기본 축으로 구성된 축(최대 3개)만 속도 계산에 포함됩니다. 기본 축만이 실제 원형 이동에 참여합니다.
모션 제어
다음 제어 비트는 MCCM 명령어의 영향을 받습니다.
니모닉 | 설명 |
|---|---|
.EN (Enable) Bit 31 | 활성화 비트는 렁 상태가 거짓에서 참으로 전환될 때 설정되고 참에서 거짓으로 전환될 때 리셋됩니다. |
.DN (Done) Bit 29 | 완료 비트는 조정 명령어가 확인을 거쳐 대기열 배치 완료되었을 때 설정됩니다. 큐에 있을 때 설정되기 때문에 큐에서 실행 전환 후 확인 작업 동안 런타임 에러가 발생할 때에 설정되는 것으로 보일 수 있습니다. 렁 상태가 거짓에서 참으로 전환할 때 리셋됩니다. |
.ER (Error) Bit 28 | 에러 비트는 렁 상태가 거짓에서 참으로 전환할 때 리셋됩니다. 조정 이동이 성공적으로 시작되지 않으면 설정됩니다. 대기 중인 명령어에 런타임 에러가 발생하는 경우에도 완료 비트와 함께 설정될 수 있습니다. |
.IP (In Process) Bit 26 | 처리 중 비트는 조정 이동이 성공적으로 시작될 때 설정됩니다. 이어지는 이동이 있고 조정 이동이 새 위치에 도달하거나, 이어지는 이동이 없고 조정 이동이 종료 유형 사양에 도달하거나, 조정 이동이 조정 이동의 병합 유형이 포함된 다른 MCCM 또는 MCLM 명령어로 대체되거나, MCS 또는 MCSD 명령어에 의해 종료되면 비트가 리셋됩니다. |
.AC (Active) Bit 23 | 조정 이동 명령어가 큐에 있는 경우 활성 비트를 통해 모션을 제어하는 명령어를 알 수 있습니다. 조정 이동이 활성으로 될 때 설정됩니다. 프로세스 완료 비트가 설정되거나 명령어가 중지될 때 리셋됩니다. |
.PC (Process Complete) Bit 27 | 프로세스 완료 비트는 렁 상태가 거짓에서 참으로 전환할 때 리셋됩니다. 이어지는 이동이 없고 조정 이동이 새 위치에 도달하거나, 이어지는 이동이 있고 조정 이동이 지정한 종료 유형에 도달하면 설정됩니다. |
.ACCEL (Acceleration Bit) Bit 01 | 조정 이동이 가속 단계에 있는 동안 가속 비트가 설정됩니다. 조정 이동이 일정한 속도이거나 감속 단계에 있거나 조정 모션이 종료되면 리셋됩니다. |
.DECEL (Deceleration Bit) Bit 02 | 조정 이동이 감속 단계에 있는 동안 감속 비트가 설정됩니다. 조정 이동이 일정한 속도이거나 가속 단계에 있거나 조정 모션이 종료되면 리셋됩니다. |
이동 유형
이동 유형 피연산자은 위치 배열로 조정 이동의 경로를 나타내는 방법 및 경유/중심/반지름 파라미터로 경유 및 중심 증분 위치를 나타내는 방법을 지정합니다. 옵션은 절대 또는 증분.
- 절대 - 좌표 시스템이 순환 경로를 따라 각각의 피연산자로 지정된 가속률 및 감속률을 사용하여 지정된 속도로 지정된 위치까지 이동합니다.회전 작동에 대한 축이 구성된 경우 선형 축에서와 동일한 방식으로 절대 이동이 처리됩니다. 축 위치가 언와인드 파라미터를 초과하는 경우 에러가 생성됩니다.
- 지정된 위치 배열의 부호는 컨트롤러에서 이동 방향으로 해석됩니다. 음의 위치 값은 보간기에 음의 방향으로 회전 축을 이동하여 원하는 절대 위치에 도달하도록 지시합니다. 양의 값은 목표 위치에 도달하기 위해 양의 모션이 필요함을 나타냅니다. 음의 방향으로 언와인드 위치까지 이동하려면 언와인드 위치 음의 값을 0으로 사용해야 하며 -0은 0으로 처리됩니다. 위치가 언와인드 값보다 크면 에러가 발생합니다. 축은 언와인드 위치를 통과하여 이동할 수 있지만 언와인드 값 이상으로 증가할 수 없습니다.
- 증분 - 좌표 시스템이 순환 경로를 따라 각각의 피연산자로 지정된 가속률 및 감속률을 사용하여 지정된 속도로 위치 배열에 정의된 거리를 이동합니다.
지정된 거리는 보간기에서 해석되며 값이 양 또는 음일 수 있습니다. 음의 위치 값은 보간기에 음의 방향으로 회전 축을 이동하도록 지시하는 한편 양의 값은 목표 위치에 도달하기 위해 양의 모션이 필요함을 나타냅니다.
위치
위치 피연산자는 1차원으로 표시된 배열로 이 배열의 차원은 좌표 시스템에 지정된 축의 개수와 같거나 그보다 높습니다. 새로운 절대 또는 증분 위치를 정의하는 위치 배열입니다.
원 유형
원 유형 피연산자는 경유/중심/반지름으로 표시된 배열의 해석 방법을 지정합니다. 옵션은 경유, 원, 반지름, 중심 증분
- 경유는 경유/중심/반지름 배열 구성원에 의해 시작점과 끝점 간의 경유 지점이 지정되어 있음을 나타냅니다.
- 중심은 경유/중심/반지름 배열 구성원에 원 중심이 포함되어 있음을 나타냅니다.
- 반지름은 첫 번째 경유/중심/반지름 배열 구성원에 반지름이 포함되어 있음을 나타냅니다. 다른 구성원은 무시됩니다. 반지름은 2차원 좌표 시스템에서만 유효합니다.
- 중심 증분은 경유/중심/반지름 배열 구성원에 의해 이동 유형 피연산자와 관계없이 원의 중심을 항상 증분식으로 정의하는 위치가 정의되어 있음을 나타냅니다. 증분 값의 부호는 시작점에서 중심에 이르기까지의 방향에 의해 판단됩니다.
경유/중심/반지름
선택한 이동 유형 및 원 유형에 따라 경유/중심/반지름 위치 파라미터는 아래 표에 정의된 원, 원의 중심 또는 원의 반지름을 따라 증분 위치 또는 절대 위치의 값을 정의합니다. 원 유형이 경유 또는 중심인 경우 경유/중심/반지름 위치 파라미터는 1차원 배열로 이 배열의 차원은 좌표 시스템에 지정된 축의 개수와 최소한 같거나 높은 차원으로 정의됩니다. 원 유형이 반지름인 경우 경유/중심/반지름 위치 파라미터는 단일 값입니다.
이동 유형 | 원 유형 | 동작 |
|---|---|---|
절대 | 경유 | 경유/중심/반지름 위치 배열이 원을 따라 위치를 정의합니다. 완전한 원이 아닌 경우 위치 파라미터 배열이 아크의 끝점을 정의합니다. 완전한 원의 경우 위치 파라미터 배열이 원을 따라 끝점을 제외한 다른 지점을 정의합니다. |
증가 | 경유 | 경유/중심/반지름 위치 배열의 합과 이전 위치는 원을 따라 위치를 정의합니다. 완전한 원이 아닌 경우 위치 파라미터 배열의 합과 이전 위치는 아크의 끝점을 정의합니다. 완전한 원의 경우 위치 파라미터 배열의 합과 이전 위치는 원을 따라 끝점을 제외한 다른 지점을 정의합니다. |
절대 | 중심 | 경유/중심/반지름 위치 배열이 원의 중심을 정의합니다. 완전한 원이 아닌 경우 위치 파라미터 배열이 아크의 끝점을 정의합니다. 완전한 원의 경우 위치 파라미터 배열이 원을 따라 끝점을 제외한 다른 지점을 정의합니다. |
증가 | 중심 | 경유/중심/반지름 위치 배열의 합과 이전 위치는 원의 중심을 정의합니다. 완전한 원이 아닌 경우 위치 파라미터 배열의 합과 이전 위치는 아크의 끝점을 정의합니다. 완전한 원의 경우 위치 파라미터 배열의 합과 이전 위치는 원을 따라 끝점을 제외한 다른 지점을 정의합니다. |
절대 또는 증분 | 반지름 | 경유/중심/반지름 위치 단일 값은 아크 반지름을 정의합니다. 값의 부호는 가능한 두 개의 아크를 구분하는 중심점을 결정하는 데 사용됩니다. 양의 값은 180도보다 작은 아크를 생성하는 중심점을 나타냅니다. 음의 값은 180도보다 큰 아크를 생성하는 중심점을 나타냅니다. 이 원 유형은 2차원의 원에서만 유효합니다. 위치 파라미터 배열은 이동 유형에 따라 아크의 끝점을 정의합니다. |
절대 | 중심 증분 | 경유/중심/반지름 위치 배열의 합과 이전 위치는 원의 중심 위치를 정의합니다. 완전한 원이 아닌 경우 위치 파라미터 배열이 아크의 끝점을 정의합니다. 완전한 원의 경우 위치 파라미터 배열이 원을 따라 끝점을 제외한 다른 지점을 정의합니다. |
증가 | 중심 증분 | 경유/중심/반지름 위치 배열의 합과 이전 위치는 원의 중심 위치를 정의합니다. 완전한 원이 아닌 경우 위치 파라미터 배열의 합과 이전 위치는 아크의 끝점을 정의합니다. 완전한 원의 경우 위치 파라미터 배열의 합과 이전 위치는 원을 따라 끝점을 제외한 다른 지점을 정의합니다. |
방향
방향 피연산자는 2D 원형 이동의 회전 방향을 오른손 법칙에 따라 시계 방향 또는 반시계 방향으로 정의합니다. 3D 원형 이동의 경우 방향이 최단 또는 최장으로 됩니다. 2D 및 3D의 경우 원형 이동이 완전한 원으로 되는지도 나타낼 수 있습니다.
속도
속도 피연산자는 좌표 이동의 경로를 따라 최대 벡터 속도를 정의합니다.
속도 단위
속도 단위 피연산자는 직접적으로 좌표 단위로 또는 좌표 시스템에서 정의된 최대값에 대한 비율(%)로 속도 피연산자에 적용된 단위를 정의합니다.
가속률
가속률 피연산자는 조정 이동의 경로를 따라 최대 가속도를 정의합니다.
가속도 단위
가속도 단위 피연산자는 지정된 좌표 시스템의 좌표 단위 값을 직접 입력하거나 좌표 시스템에 정의된 최대값의 비율(%)로 가속률 피연산자에 적용된 단위를 정의합니다.
감속률
감속률 피연산자는 좌표 이동의 경로를 따라 최대 감속도를 정의합니다.
감속 단위
감속도 단위 피연산자는 지정된 좌표 시스템의 좌표 단위 값을 직접 입력하거나 좌표 시스템에 정의된 최대값의 비율(%)로 감속률 피연산자에 적용된 단위를 정의합니다.
프로파일
프로파일 피연산자는 조정 이동 시 사다리꼴 또는 S-곡선 속도 프로파일을 사용할지 여부를 결정합니다.
가속 저크
가속 저크는 프로그래밍된 이동의 최대 가속 저크를 정의합니다. 가속 저크 계산에 대한 자세한 내용은 아래 저크 단위 섹션을 참조하십시오.
감속 저크
감속 저크는 프로그래밍된 이동의 최대 감속 저크를 정의합니다. 감속 저크 계산에 대한 자세한 내용은 아래 저크 단위 섹션을 참조하십시오.
저크 단위
저크 단위는 가속 저크 및 감속 저크 피연산자에 입력한 값에 적용되는 단위를 정의합니다. 지정된 좌표 시스템의 위치 단위 값을 직접 입력하거나 비율로 입력할 수 있습니다. 최대값 비율(%)을 사용하여 구성된 경우 좌표 시스템 속성에 지정된 최대 가속 저크 및 최대 감속 저크 피연산자의 비율로 저크가 적용됩니다. 시간 비율(%)을 사용하여 구성된 경우 명령어에 지정된 속도, 가속률 및 감속률을 기준으로 하는 비율 값이 사용됩니다.
엔지니어링 단위를 시간 비율(%)로 변환하려면 다음 등식을 사용하십시오.

시간 비율(%)을 엔지니어링 단위로 변환하려면 다음 등식을 사용하십시오.
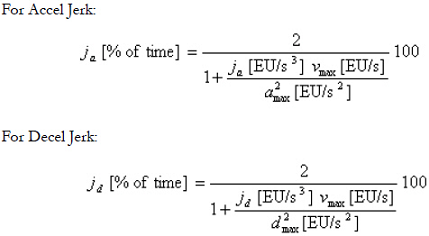
중요 고려 사항
서로 다른 저크율(첫 번째 원의 감속 저크와 두 번째 원의 가속 저크)로 탄젠트 원을 프로그래밍하는 경우 두 원이 교차하는 지점에서 속도가 약간 불연속적일 수 있습니다. 불연속 정도는 저크 차이 정도에 따라 다릅니다. 다시 말해서 저크 차이가 작을수록 속도 글리치의 심각성도 감소합니다. 따라서 탄젠트 원을 기반으로 저크율을 프로그래밍하지 않는 것이 좋습니다.
종료 유형
마스터 구동 속도 제어(MDSC) 명령어에서 모든 순차 명령어가 동일 모드로 실행되면(마스터 구동 모드 또는 시간 구동 모드) 모든 종료 유형이 지원됩니다. 조정 모션 큐에서 종료 유형이 전환되는 경우 모션 시퀀스 유형에 따라 에러가 발생할 수 있습니다.
다음은 슬레이브 좌표 시스템의 이동이 혼합 종료 유형(종료 유형 2, 3 또는 6)을 사용하고 MDSC 모드로 프로그래밍된 경우에만 적용됩니다.
모션 시퀀스의 마지막 MCCM 명령어에서 반환된 계산 데이터를 사용하여 모션 시퀀스가 PC 전환되도록 마스터 축이 이동해야 하는 길이를 프로그래밍하는 경우 계산 데이터에 안전을 위한 작은 여유를 추가해야 할 가능성이 있습니다. 이러한 여유를 추가하지 않을 경우 슬레이브 좌표 시스템에 프로그래밍된 전체 모션 시퀀스가 끝나기 전에 마스터 축의 모션이 완료될 가능성이 있습니다. 이런 경우 슬레이브 좌표 시스템의 마지막 모션 명령어는 계속 활성이며 PC로 되지 않습니다. 작은 안전 여유 값은 다음과 같이 모션 시퀀스의 첫 번째 및 마지막 이동에 사용된 명령 공차에 따라 달라집니다.
CUP = 기본 업데이트 기간
MAS = 마스터 축 속도
- 시퀀스의 첫 번째 이동에 100% 명령 공차 값이 사용된 경우
SafetyMargin1 = CUP * MAS
그렇지 않으면
SafetyMargin1 = CUP * MAS * .02
- 혼합 시퀀스의 첫 번째 및 마지막 이동 사이의 다른 모든 이동의 경우
SafetyMargin2 = CUP * MAS * .02 * 첫 번째 및 마지막 이동 사이 혼합 이동의 수
- 시퀀스의 마지막 이동에 100% 명령 공차 값이 사용된 경우
SafetyMargin3 = CUP * MAS
그렇지 않으면
SafetyMargin3 = CUP * MAS * .02
- 최종 SafetyMargin = SafetyMargin1 + SafetyMargin2 + SafetyMargin3
시퀀스가 프로그래밍되고 확인되면 반복됩니다.
자세한 내용을 보려면 아래의 관련 항목 섹션에서 종료 유형 선택 링크를 클릭하십시오.
병합
병합 피연산자는 지정된 모든 축의 모션을 순수한 조정 이동으로 전환할지 여부를 정의합니다. 옵션은 병합 사용 안 함, 조정 모션 또는 모든 모션.
- 병합 비활성화 - 지정된 좌표 시스템에 정의된 축을 포함하는 현재 실행 중인 단일 축 모션 명령어의 경우 이 명령어를 활성화하여도 영향을 받지 않으며 명령어의 영향을 받는 축에 모션이 겹쳐집니다. 동일한 좌표 시스템이나 활성 좌표 시스템과 공통된 축이 포함된 다른 좌표 시스템에서 다른 명령어가 시작되면 에러가 플래그 지정됩니다.
- 조정 모션 - 지정된 동일한 좌표 시스템을 포함하는 현재 실행 중인 조정 모션 명령어가 종료되고 활성 모션이 병합 속도 파라미터에 정의된 속도로 현재 이동에 혼합됩니다. 지정된 좌표 시스템의 보류 중인 조정 모션 명령어는 취소됩니다. 지정된 좌표 시스템에 정의된 축을 포함하는 현재 실행 중인 좌표 시스템 단일 축 모션 명령어의 경우 이 명령어를 활성화하여도 영향을 받지 않으며 명령어의 영향을 받는 축에 모션이 겹쳐집니다.
- 모든 모션 - 지정된 좌표 시스템에 정의된 축을 포함하는 현재 실행 중인 단일 축 모션 명령어와 현재 실행 중인 조정 모션 명령어가 종료됩니다. 이전 모션은 병합 속도 파라미터에 정의된 속도로 현재 이동에 병합됩니다. 보류 중인 조정 이동 명령어가 취소됩니다.
병합 속도
병합 속도 피연산자는 병합이 활성화될 때 조정 이동의 경로를 따라 최대 속도로 현재 속도가 사용되는지 아니면 프로그래밍 속도가 사용되는지 정의합니다. 현재 속도는 현재 좌표 시스템에 정의된 모든 축에 대한 모든 모션(예: 조그, MAM 및 연동 모션)의 벡터 합입니다.
MCCM 목표 위치 입력(MCCM Target Position Entry) 대화 상자
MCCM 목표 위치 입력(MCCM Target Position Entry) 대화 상자는 래더 명령어 화면의 위치 피연산자 오른쪽에 있는 줄임표 단추를 누르면 표시됩니다. 목표 위치 입력 대화 상자는 명령어에 대한 좌표 시스템 이름이 지정되어 있으며, 축의 개수를 수용하기에 충분한 요소를 포함하는 유효한 태그 이름이 위치 피연산자에 대해 지정되어 있으며 유효한 이동 유형 및 유효한 원 유형을 선택한 경우에만 액세스됩니다. 이러한 기준이 충족되지 않으면 상태 표시줄에 에러 메시지가 표시됩니다.
목표 위치 입력 대화 상자에 액세스하기 위한 MCCM 래더 유효 범위 값
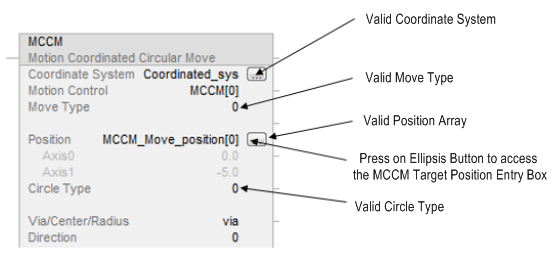
줄임표를 누르면
목표 위치 입력 위치
탭 대화 상자가 표시됩니다.
노트:
이 작업은 참조에 대해 불가능합니다.
목표 위치 입력 대화 상자 필드
기능 | 설명 |
|---|---|
축 이름 | 이 열에는 래더 화면에서 이름이 지정된 좌표 시스템의 각 축 이름이 들어갑니다. 이러한 이름은 편집할 수 없습니다. |
목표 위치/목표 증분 | 이 열의 값은 숫자입니다. 이러한 값은 활성 이동 유형에 따라 이동의 끝점 또는 증분 시작을 나타냅니다. 열 제목은 표시되는 항목을 나타냅니다. |
실제 위치 | 이 열에는 좌표 시스템에 있는 축의 현재 실제 위치가 들어갑니다. 이러한 값은 온라인 상태이고 좌표 시스템 자동 태그 업데이트가 활성화되어 있는 경우 동적으로 업데이트됩니다. |
경유 위치/경유 증분 중심 위치/중심 증분 반지름 | 이 열에는 선택한 원 유형에 따라 경유 지점 위치 또는 증분, 중심 위치 또는 증분이 포함됩니다. |
목표값 = 실제값 설정 | 이 단추는 이동 유형이 절대일 때 활성화되며 실제 위치(Actual Position) 필드에서 목표 위치(Target Position) 필드로 값을 복사하는 데 사용됩니다. |
경유 = 실제값 설정 | 이 단추는 이동 유형이 절대일 경우에만 활성입니다. 이 단추는 실제 위치(Actual Position) 필드의 값을 경유(Vias) 필드에 복사하는 데 사용됩니다. |
선택한 이동 유형 및 원 유형이 이 대화 상자 모양을 결정합니다. 아래 테이블은 선택한 이동 유형 및 원 유형 조합에 따라 화면이 어떻게 영향을 받는지 보여줍니다.
목표 위치 입력(Target Position Entry) 대화 상자 변화
이동 유형 | 원 유형 | 동작 |
|---|---|---|
절대 | 경유 | 목표(Target) 열의 제목이 목표 위치(Target Position)로 됩니다. 경유(Via) 열의 제목이 경유 위치(Via Position)로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 활성입니다. 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 활성입니다. |
증가 | 경유 | 목표(Target) 열의 제목이 목표 증분(Target Increment)으로 됩니다. 경유(Via) 열의 제목이 경유 증분(Via Increment)으로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 비활성입니다(흐리게 표시). 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 비활성입니다(흐리게 표시). |
절대 | 중심 | 목표(Target) 열의 제목이 목표 위치(Target Position)로 됩니다. 중심(Center) 열의 제목이 중심 위치(Center Position)로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 활성입니다. 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 활성입니다. |
증가 | 중심 | 목표(Target) 열의 제목이 목표 증분(Target Increment)으로 됩니다. 중심(Center) 열의 제목이 중심 증분(Center Increment)으로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 비활성입니다(흐리게 표시). 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 비활성입니다(흐리게 표시). |
절대 | 반지름 | 목표(Target) 열의 제목이 목표 위치(Target Position)로 됩니다. 반지름(Radius) 열의 제목이 반지름(Radius)으로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 활성입니다. 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 비활성입니다(흐리게 표시). |
증가 | 반지름 | 목표(Target) 열의 제목이 목표 증분(Target Increment)으로 됩니다. 반지름(Radius) 열의 제목이 반지름(Radius)으로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 비활성입니다(흐리게 표시). 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 비활성입니다(흐리게 표시). |
절대 | 중심 증분 | 목표(Target) 열의 제목이 목표 위치(Target Position)로 됩니다. 중심 증분(Center Incremental) 열의 제목이 중심 증분(Center Incremental)으로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 활성입니다. 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 비활성입니다(흐리게 표시). |
증가 | 중심 증분 | 목표(Target) 열의 제목이 목표 증분(Target Increment)으로 됩니다. 중심 증분(Center Incremental) 열의 제목이 중심 증분(Center Incremental)으로 됩니다. 목표값 = 실제값 설정(Set Targets = Actuals) 단추가 비활성입니다(흐리게 표시). 경유값 = 실제값 설정(Set Vias = Actuals) 단추가 비활성입니다(흐리게 표시). |
MCCM은 전환 명령어에 해당합니다.
- 릴레이 래더에서 명령어가 실행되어야 할 때마다 렁-입력-조건을 거짓에서 참으로 전환합니다.
- 스트럭쳐드 텍스트에서는 명령어가 전환 시에만 실행되도록 조건을 구성합니다. 스트럭쳐드 텍스트 구문을 참조하십시오.
구조
마스터 구동 속도 제어(Master Driven Speed Control, MDSC) 기능을 통해 MCCM 명령어에서 사용 가능한 입력 및 출력 파라미터를 보려면 단일 축 모션 명령어의 입력 및 출력 매개 변수 구조 항목을 참조하십시오. 이 파라미터 중 하나가 활성이 되기 전 MDCC 명령어를 실행하여 해당 명령어가 활성이어야 합니다(IP 비트 설정됨).
연산 상태 플래그에 영향
아니요
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 초기화되지 않은 참조 또는 잘못된 유형의 참조가 좌표계 피연산자로 전달되면 주 폴트가 발생할 수 있습니다. 피연산자 관련 폴트에 대해서는 공통 속성 항목을 참조하십시오.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | .EN, .DN, .ER 및 .IP 비트는 거짓으로 해제됩니다. |
렁-입력-조건이 거짓임 | .DN 또는 .ER 비트가 참인 경우 .EN 비트는 거짓으로 해제됩니다. |
렁-입력-조건이 참임 | .EN 비트가 참으로 설정되고 명령어가 실행됩니다. |
사후 스캔 | N/A |
구조화된 텍스트
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 래더 다이어그램 표의 사전 스캔을 참조하십시오. |
정상 실행 | 래더 다이어그램 표에서 렁-입력-조건이 거짓임을 참조하고 이어서 렁이 참임을 참조하십시오. |
사후 스캔 | 래더 다이어그램 표에서 사후 스캔 섹션을 참조하십시오. |
런타임 에러 조건
마스터와 슬레이브 속도가 모두 마스터 속도가 0인 경우를 제외하고 시간 구동 모드에서 마스터 구동 모드로 전환할 수 없습니다.
확장 에러 코드
확장 에러 코드를 사용하면 이 특정 명령어에 대해 표시되는 에러 메세지를 추가로 정의할 수 있습니다. 메세지와 연결된 에러 코드에 따라 확장 코드의 동작이 다릅니다.
서보가 꺼진 상태 (5), 종료 상태 (7), 서보가 아닌 축 유형 (8), 축 구성 안 됨 (11), 호밍 중 에러(16) 및 잘못된 축 데이터 유형 (38) 에러의 확장 에러 코드는 모두 동일한 방식으로 작동합니다. 확장 에러 코드에 대해 0 ~ n 사이의 숫자가 표시됩니다. 이 숫자는 좌표 시스템에서 에러 상태인 축을 나타내는 인덱스입니다.
축 구성 안 됨 (11) 에러 코드의 경우 -1이라는 추가 값이 있어서 좌표 시스템에서 조정 모션의 축을 설정할 수 없음을 나타냅니다.
MCCM 명령어에서 에러 코드 13 - 매개 변수가 범위를 벗어나면 확장 에러에서 문제의 매개 변수를 나타내는 숫자(0부터 시작하여 위에서 아래로 번호순으로 페이스 플레이트에 나열됨)가 반환됩니다. 예를 들어 2는 이동 유형 매개 변수 값이 에러 상태임을 나타냅니다.
참조 에러 코드 및 번호 | 확장 에러 번호 표시 | 명령어 파라미터 | 설명 |
|---|---|---|---|
범위를 벗어난 파라미터(13) | 0 | 좌표계 | 기본 축 개수가 2 또는 3이 아닙니다. |
범위를 벗어난 파라미터(13) | 2 | 이동 유형 | 이동 유형이 0보다 작거나 1보다 큽니다. |
범위를 벗어난 파라미터(13) | 3 | 위치 | 위치 배열이 좌표 시스템의 모든 축 위치를 표시할 만큼 크지 않습니다. |
범위를 벗어난 파라미터(13) | 4 | 원 유형 | 원 유형이 0보다 작거나 4보다 큽니다. |
범위를 벗어난 파라미터(13) | 5 | 경유/중심/반지름 | 경유/중심 배열의 크기가 정의된 경유 지점/중심점에 있는 모든 축의 위치를 표시할 만큼 크지 않습니다. |
범위를 벗어난 파라미터(13) | 6 | 방향 | 방향이 0보다 작거나 3보다 큽니다. |
범위를 벗어난 파라미터(13) | 7 | 속도 | 속도가 0 미만입니다. |
범위를 벗어난 파라미터(13) | 9 | 가속률 | 가속률이 0 이하입니다. |
범위를 벗어난 파라미터(13) | 11 | 감속률 | 감속률이 0 이하입니다. |
범위를 벗어난 파라미터(13) | 14 | 종료 유형 | 종료 유형이 0보다 작거나 3보다 큽니다. |
에러 코드 54 – 최대 감속도 값이 0인 경우 확장 에러에서 양수(0-n)가 반환되면 좌표 시스템의 문제 있는 축을 지칭합니다. 좌표 시스템 속성의 일반 탭으로 이동하여 축 그리드의 괄호([ ]) 열을 아래를 보고 최대 감속도 값이 0인 축을 확인합니다. 문제의 축 옆에 있는 줄임표 단추를 클릭하여 축 속성 화면에 액세스합니다. 다이내믹 탭으로 이동하여 최대 감속도 값을 적절히 변경합니다. 확장 에러 번호가 -1이라면 좌표 시스템의 최대 감속도 값이 0이라는 의미입니다. 좌표 시스템 속성의 다이내믹 탭으로 이동하여 최대 감속도 값을 수정합니다.
MCCM에 의한 상태 비트 변경:
상태 비트는 모션 명령어의 진행 상태를 모니터링하는 수단을 제공합니다. 관련 정보를 제공하는 세 가지 유형의 상태 비트가 있습니다.
- 축 상태 비트
- 좌표계
- 조정 모션
MCCM 명령어가 시작되면 상태 비트는 다음과 같은 변경을 거칩니다.
축 상태 비트
비트 이름 | 의미 |
|---|---|
CoordinatedMotionStatus | MCCM 명령어가 실행되면 설정되고 명령어가 완료되면 해제됩니다. |
좌표 시스템 상태 비트
비트 이름 | 의미 |
|---|---|
MotionStatus | MCCM 명령어가 활성이고 좌표 시스템이 관련 축에 연결되어 있으면 설정됩니다. |
조정된 모션 상태 비트
비트 이름 | 의미 |
|---|---|
AccelStatus | 벡터가 가속 중일 때 설정됩니다. 혼합이 진행 중이거나 벡터 이동이 일정한 속도 유지 또는 감속 중일 때 해제됩니다. |
DecelStatus | 벡터가 감속 중일 때 설정됩니다. 혼합이 진행 중이거나 벡터 이동이 가속 중 이동이 완료되면 해제됩니다. |
ActualPosToleranceStatus | 실제 공차 종료 유형에 한해 설정됩니다. 다음 두 가지 조건이 충족된 후에 비트가 설정됩니다. 1) 보간이 완료됩니다. 2) 프로그래밍된 끝점까지 실제 거리가 구성된 좌표 시스템 실제 허용 범위 값보다 작습니다. 명령어가 완료된 후 설정된 채로 남아 있습니다. 새 명령어가 시작되면 리셋됩니다. |
CommandPosToleranceStatus | 프로그래밍된 끝점까지 거리가 구성 좌표 시스템의 명령 공차보다 작을 때마다 모든 종료 유형에 대해 설정되고 명령어가 완료된 후 설정된 채로 남아 있습니다. 새 명령어가 시작되면 리셋됩니다. 좌표 시스템의 CommandPosToleranceStatus(CS_CMD_POS_TOL_STS) 상태 비트는 다음과 같이 설정됩니다. TT0, TT1, TT4, TT5 - 끝점까지의 거리가 명령 공차 값보다 작은 경우 비트가 설정됩니다. 처음 이동이 완료되면 비트가 지워집니다. TT2, TT6 - 끝점까지의 거리가 명령 공차 값보다 짧은 경우 비트가 설정됩니다. 혼합이 시작되면(즉, 두 번째 이동이 시작되면) 비트가 지워집니다. 따라서 명령 공차(CT) 지점에서 혼합이 시작되면 비트가 보이지 않을 수 있습니다. 다음 이동이 짧은 이동이거나 인접하는 두 이동의 가속 및 감속 시간이 일치하면 혼합이 CT 지점을 벗어나 약간 지연될 수 있습니다. TT3 - 끝점까지의 거리가 명령 공차 값보다 짧은 경우 비트가 설정됩니다(TT2 및 TT6과 유사함). 혼합이 시작되면 비트가 지워집니다. 따라서 감속 지점에서 혼합이 시작되면 비트가 보이지 않을 수 있습니다. 다음 이동이 짧은 이동이거나 인접하는 두 이동의 가속 및 감속 시간이 일치하면 혼합이 감속 지점을 벗어나 약간 지연될 수 있습니다. |
StoppingStatus | MCCM 명령어가 실행될 때 정지 상태 비트가 해제됩니다. |
MoveStatus | MCCM에 의해 축 모션이 시작될 때 설정됩니다. 마지막 모션 명령어 또는 정지를 유발하는 모션 명령어의 .PC 비트가 실행된 후 해제됩니다. |
MoveTransitionStatus | 감속 없음 또는 명령 공차 종료 유형이 충족되면 설정됩니다. 혼합 공선이 이동할 경우 시스템이 항상 경로 위에 있으므로 비트가 설정되지 않습니다. 혼합이 완료되거나, 보류 중인 명령어 모션이 시작되거나, 정지를 발생시키는 모션 명령어가 실행될 때 해제됩니다. 경로 위에 있지 않음을 나타냅니다. |
MovePendingQueueFullStatus | 명령어 큐가 가득 찬 경우 설정됩니다. 새로운 조정 모션 명령어가 대기할 수 있는 여유가 있으면 해제됩니다. |
CoorMotionLockStatus | MCLM 또는 MCCM 명령어에 대해 축 잠금이 요청되고 축이 잠금 위치를 교차한 경우 설정됩니다. MCLM 또는 MCCM이 시작되면 해제됩니다. MCLM 또는 MCCM 명령어가 시작되자마자 즉시 정방향만 및 즉시 역방향만 열거형에 대한 비트가 설정됩니다. 마스터 축이 지정된 방향의 잠금 위치를 교차할 때 열거형이 위치 정방향만 또는 위치 역방향만인 경우 비트가 설정됩니다. 열거형이 없음인 경우 비트가 설정되지 않습니다. 마스터 축의 방향이 반전되거나 마스터 축을 따라 슬레이브 축이 정지하는 경우 CoordMotionLockStatus 비트가 해제됩니다. 마스터 축을 따라 슬레이브 좌표 시스템이 다시 시작되는 경우 CoordMotionLockStatus 비트가 다시 설정됩니다. MCCS가 시작되면 CoordMotionLockStatus 비트도 지워집니다. |
현재 조정 모션은 조정 모션 명령어 한 개만 큐에 지정할 수 있습니다. 따라서 MovePendingStatus 비트와 MovePendingQueueFullStatus 비트가 항상 같습니다.
회전 프로그래밍 참조 가이드
원 유형 | 2D/3D/두 차원 모두에서 사용 | 유효성 검사 에러 | 방향 - 2D | 방향 - 3D | 주석 |
|---|---|---|---|---|---|
반지름 | 2D | 에러 25; 잘못된 명령어 에러 45 끝점 = 시작점 에러 49; R이 너무 작음(|R| < .001) 또는 R이 너무 짧아서 프로그래밍된 지점 범위를 포괄하지 못함. | 회전면에 수직으로 + 방향에서 본 CW/CCW. | N/A | + 반지름으로 인해 아크 길이 <= 180°(최단 아크). - 반지름으로 인해 아크 길이 => 180°(최장 아크). 완전한 원을 프로그래밍할 수 있습니다. 완전한 원: 시작점을 제외하고 위치를 원에 아무 지점으로 설정하고 전체 방향 유형 중 하나를 사용합니다. |
중심점 | 모두 | 에러 44; 공선(3D만) 에러 45; 끝점 = 시작점(3D만) 에러 46; 시작/끝 반지름 불일치(|R1 - R2| > .15 * R1). | 회전면에 수직으로 + 방향에서 본 CW/CCW. | 최단/최장 아크. 완전한 원에서 끝점 배치는 방향 파라미터에서 참조하는 최단/최장 경로를 정의합니다. | 완전한 원을 프로그래밍할 수 있습니다. 2D에서만 끝점 = 시작점이 적합합니다. 따라서 다음 방법으로 완전한 원이 생성될 수 있습니다. 끝점 = 시작점 설정으로 통함. 이 경우 모든 방향 유형에서 완전한 원이 생성됩니다. 끝점과 시작점을 부등으로 설정하고 전체 방향 유형 사용으로 통함. 3D 완전한 원: 시작점을 제외하고 위치를 원에 아무 지점으로 설정하고 전체 방향 유형 중 하나를 사용합니다. 위치는 아크 및 최단 방향 유형 모두를 정의합니다. |
경유 지점 | 모두 | 에러 44; 공선 에러 45; 끝점 = 시작점 | 경유 지점은 항상 방향을 결정합니다. | 경유 지점은 항상 방향을 결정합니다. 방향 피연산자는 원이 완전한지 부분적인지를 결정하는 데만 사용됩니다. | 완전한 원을 프로그래밍할 수 있습니다. 완전한 원: 시작점을 제외하고 위치를 원에 아무 지점으로 설정하고 전체 방향 유형 중 하나를 사용합니다. |
마스터 구동 속도 제어(Master Driven Speed Control, MDSC) 및 모션 지시 명령 지원
모션 지시 명령은 MCCM 명령어에 대한 명령어 트리에서는 사용할 수 없습니다. 시간 구동 모드에서 MAM 또는 MAJ를 실행하기 전에 지원되는 프로그래밍 언어 중 하나로 MCCM을 프로그래밍해야 합니다. 이전에 MCCM이 마스터 구동 모드의 MAM 및 MAJ에서 실행되지 않은 경우에는 런타임 오류가 발생합니다.
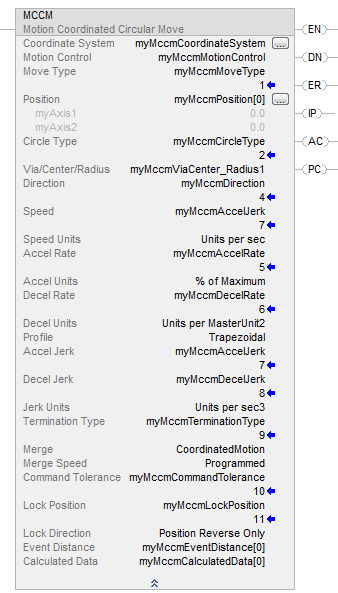
예 1
래더 다이어그램
예 2
배열 유형의 경유/중심/반지름 파라미터.
래더 다이어그램

구조화된 텍스트
MCCM(myMccmCoordinateSystem, myMccmMotionControl, myMccmMoveType, myMccmPosition[0], myMccmCircleType, myMccmRadius[0], myMccmDirection, myMccmSpeed, Unitspersec, myMccmAccelRate, Unitspersec2, myMccmDecelRate, Unitspersec2, Trapezoidal, 100.0, 100.0, %ofTime, myMccmTermType, CoordinatedMotion, Programmed, 0, 0, None, 0, 0);
예 3
릴레이 래더
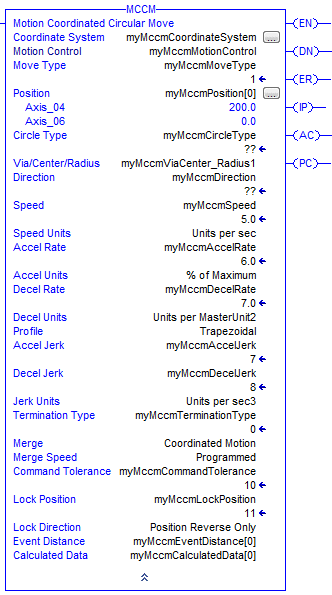
구조화된 텍스트
MCCM(myMccmCoordinateSystem,myMccmMotionControl,myMccmMoveType,myMccmPosition[0],myMccmCircleType,myMccmViaCenter_Radius1,myMccmDirection,myMccmSpeed,Unitspersec,myMccmAccelRate,%ofMaximum,myMccmDecelRate,UnitsperMasterUnit2,Trapezoidal,myMccmAccelJerk,myMccmDecelJerk,Unitspersec3,myMccmTerminationType,CoordinatedMotion,Programmed,myMccmCommandTolerance,myMccmLockPosition,PositionReverseOnly,myMccmEventDistance[0],myMccmCalculatedData[0]);
의견을 작성 부탁드립니다.