
Verwenden der Anweisung „Proportional-Integral-Differential“ (PID)
In diesem Abschnitt finden sich spezifische Einzelheiten und Beispiele für die Verwendung einer proportionalen integralen differentiellen Anweisung.
Beispiel: So erzeugen Sie eine Rückmeldungsschleife für den bearbeiteten Wert
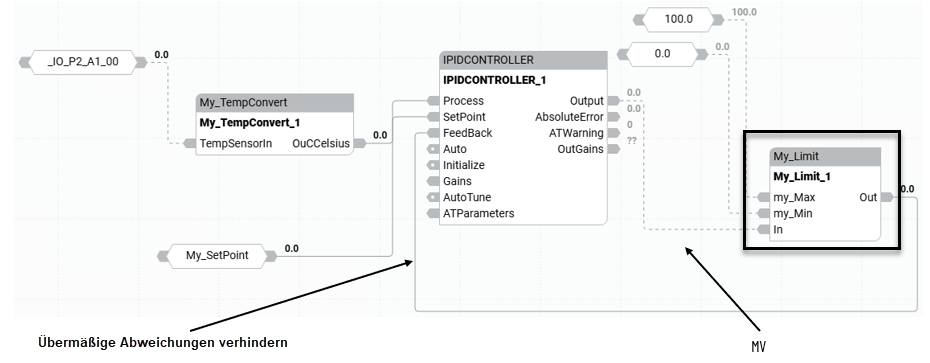
Durch Hinzufügen einer Rückmeldungsschleife für den bearbeiteten Wert, beugt einem übermäßigen Aufschaukeln durch Bereitstellung eines minimalen und maximalen Werts für den BW vor.
Beispiel einer Temperatur-Rückmeldungsschleife
Zu Beginn des Temperatursteuerungsprozesses ist die Differenz zwischen dem Prozesswert (PW) und dem Sollwert (SW) groß, wie in der folgenden Darstellung angezeigt. In diesem Beispiel einer Temperatur-Rückmeldungsschleife startet der PW bei 0 Grad Celsius und bewegt sich in Richtung des SW-Wertes von 40 Grad Celsius. Beachten Sie auch, dass die Fluktuation zwischen dem hohen und niedrigen bearbeiteten Wert (BW) geringer wird und sich mit der Zeit stabilisiert. Das Verhalten des BW hängt von den in jedem der P-, I- und D-Parameter verwendeten Werte ab.
Beispiel einer Temperatur-Rückmeldungsschleife


IPIDController mit einer Rückmeldungsschleife
Das folgende Funktionsblockdiagramm beinhaltet eine Rückmeldungsschleife für den bearbeiteten Wert, der einem übermäßigen Aufschaukeln durch Bereitstellung eines minimalen und maximalen Werts für den BW vorbeugt.
IPIDController mit einer Rückmeldungsschleife
Beispiel: So implementieren Sie die Selbsteinstellung in einen IPIDController-Funktionsblock
Sie können den AutoTune-Parameter des IPIDController-Funktionsblocks verwenden, um die Selbsteinstellung in das Steuerungsprogramm zu implementieren.
Anforderungen und Empfehlungen zur Selbsteinstellung
Im Folgenden finden Sie eine Übersicht über die Anforderungen und Empfehlungen zur erfolgreichen Implementierung einer Selbsteinstellung:
- Durch die Selbsteinstellung muss die Ausgabe der Rückmeldungsschleife oszillieren; dies bedeutet, dass der IPIDController häufig genug aufgefordert werden muss, die Oszillation entsprechend abzutasten.
- Der Anweisungsblock des IPIDController muss mit einem relativ konstanten Zeitintervall ausgeführt werden.
- Konfigurieren Sie die Scan-Uhrzeit des Programms so, dass sie der Hälfte des Oszillationszeitraums entspricht.
- Ziehen Sie die Verwendung eines Anweisungsblocks zur strukturierten Textunterbrechung (STI) in Betracht, um den IPIDController-Anweisungsblock zu steuern.
Beispiel: So fügen Sie einen BDFB zu einem PID-Programm hinzu
Sie können BDFBs außerhalb des Hauptprogramms hinzufügen, um spezielle Funktionen auszuführen, wie etwa die Konvertierung von Maßeinheiten oder die Übertragung von Werten.
Übertragen des Selbsteinstellungs-Anstiegswerts
Übertragen des Selbsteinstellungs-Anstiegswerts

Dieser BDFB überträgt den Wert der Selbsteinstellungsverstärkung an My_GainTransfer. Damit kann er vom Controller verwendet werden.
Konvertieren eines bearbeiteten Werts in eine digitale Ausgabe
Konvertieren eines bearbeiteten Werts in eine digitale Ausgabe

Dieser BDFB konvertiert einen bearbeiteten Wert (MV) in eine digitale Ausgabe (DO). Damit kann er zur Ansteuerung eines digitalen Eingangs n(DI) verwendet werden.
Konvertieren eines bearbeiteten Werts in einem analogen Ausgang
Konvertieren eines bearbeiteten Werts in einem analogen Ausgang

Dieser BDFB konvertiert einen bearbeiteten Wert (MV) in einem analogen Ausgang (AO). Damit kann er zur Steuerung eines analogen Eingangs (AI) verwendet werden.
Rückmeldung geben