
Instructions des mouvements coordonnés impliquant plusieurs axes
Utiliser les Instructions des mouvements coordonnés impliquant plusieurs axes pour déplacer un maximum de six axes dans un système de coordonnées.
Instructions disponibles
Un diagramme à relais et texte structuré
Bloc fonctionnel
Indisponible
Exemples de systèmes de coordonnées :
 |
 |
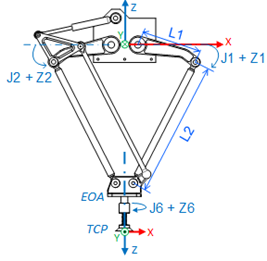  Système de coordonnées Delta J1J2J6 Système de coordonnées Delta J1J2J3J6 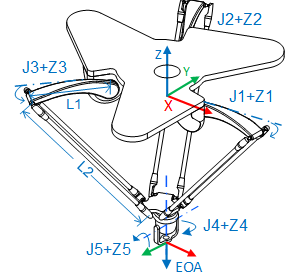 Système de coordonnées Delta J1J2J3J4J5 |
Les Instructions des mouvements coordonnés impliquant plusieurs axes sont les suivantes :
Si : | Utilisez cette instruction : |
|---|---|
Arrêt des axes d'un système de coordonnées ou annulation d'une transformation. | MCS |
Lancement d'un mouvement coordonné linéaire sur une ou plusieurs dimensions impliquant les axes spécifiés dans un Système de coordonnées cartésien. | MCLM |
Lancement d'un mouvement coordonné circulaire sur deux ou trois axes impliquant les axes spécifiés dans un Système de coordonnées cartésien. | MCCM |
Lancement d'un changement dans la dynamique de chemin pour un mouvement coordonné actif sur le Système de coordonnées spécifié. | MCCD |
Lancement d'une fermeture contrôlée de tous les axes du Système de coordonnées spécifié. | MCSD |
Lancement d'une réinitialisation de tous les axes du Système de coordonnées spécifié entre l'état fermeture et l'état axe prêt et effacement des défauts d'axes. | MCSR |
Démarrage d'une transformation qui relie l'un à l'autre deux Systèmes de coordonnées. Cette instruction n'est disponible que pour les automates pris en charge. | MCT |
Calcul de la position d'un Système de coordonnées par rapport à un autre Système de coordonnées. Cette instruction n'est disponible que pour les automates pris en charge. | MCTP |
Définition d'un rapport Maître/Esclave entre un Axe maître et un Système de coordonnées. Les instructions de coordination de mouvements MCLM et MCCM exécutées sur un Système de coordonnées esclave vont être synchronisées par rapport à un Axe maître. | MDCC |
Calcul de la position d'un point d'un système de coordonnées par rapport au point équivalent d'un deuxième système de coordonnées. | MCTPO |
Démarrage d'un mouvement de chemin coordonné multi-dimensionnel pour les axes spécifiés dans un Système de coordonnées cartésiennes. | MCPM |
Démarrage d'une transformation qui relie deux systèmes de coordonnées à l'aide du contrôle de l'orientation. | MCTO |
Utilisation de différents types de terminaisons lors du mélange d'instructions
Pour mélanger deux instructions MCLM ou MCCM, il faut démarre la première et mettre la deuxième en file d'attente. L'étiquette du système de coordonnées vous donne deux bits pour mettre en file d'attente des instructions.
- MovePendingStatus
- MovePendingQueueFullStatus
Par exemple, ce diagramme à relais utilise le Système de coordonnées cs1 pour mélanger Move1 dans Move2.
Exemple de diagramme à relais pour des instructions mélangées
Si Step=1 alors
Move1 démarre et amène les axes à une position de 5, 0
Et dès que Move1 est en cours de réalisation
Et à condition qu'il y ait de la place pour mettre en file d'attente un autre mouvement
Step=2

Si Step=2 alors
Move1 est déjà en train de se réaliser.
Move2 passe dans la file d'attente et attend la fin de l'exécution de Move1.
Lorsque Move1 est terminé, Move2 amène les axes à une position de 10, 5.
Et dès que Move2 est en cours de réalisation et à condition qu'il y ait de la place dans la file d'attente,
Step=3.
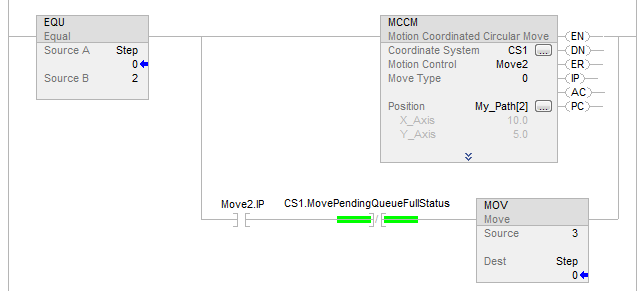
Dès qu'une instruction est terminée, elle est retirée de la file d'attente et il y a de la place pour laisser entrer une autre instruction dans la file d'attente. Les deux bits ont toujours la même valeur car vous ne pouvez mettre en file d'attente qu'une seule instruction à la fois en attente d'exécution. Si l'application exige l'exécution de plusieurs instructions dans un ordre séquentiel, les bits sont définis en faisant appel à ces paramètres.
Paramètres de bits
Si | Alors |
|---|---|
Une instruction est active et une deuxième instruction est placée dans la file d'attente. |
|
Une instruction active se termine et quitte la file d'attente. |
|
L'opérande du type de terminaison de l'instruction MCLM ou MCCM spécifie comment va se terminer l'exécution actuelle de ce mouvement. Les illustrations suivantes montrent les états des bits d'instructions et des bits du Système de coordonnées qui vont être affectés en différents points de transition (TP).
États des bits aux points de transition du mouvement mélangé en faisant appel à la Tolérance réelle ou à Pas de fixation
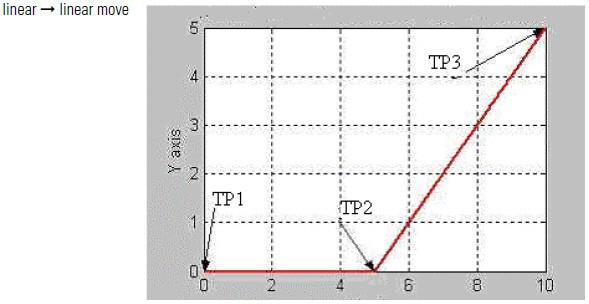
Le tableau suivant montre l'état des bits aux différents points de transition illustrés sur le graphique précédent, avec type des terminaisons Tolérance réelle ou Pas de fixation.
Bit | TP1 | TP2 | TP3 |
|---|---|---|---|
Move1.DN | T | T | T |
Move1.IP | T | F | F |
Move1.AC | T | F | F |
Move1.PC | F | T | T |
Move2.DN | T | T | T |
Move2.IP | T | T | F |
Move2.AC | F | T | F |
Move2.PC | F | F | T |
cs1.MoveTransitionStatus | F | F | F |
cs1.MovePendingStatus | T | F | F |
cs1.MovePendingQueueFullStatus | T | F | F |
États des bits aux points de transition du mouvement mélangé en faisant appel à Aucune décélération
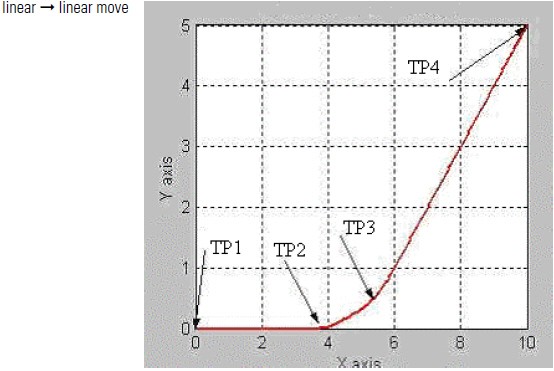
Le tableau suivant montre l'état des bits aux différents points de transition illustrés sur le graphique précédent, avec type des terminaisons Aucune décélération. En ce qui concerne le type des terminaisons Aucune décélération, la distance à parcourir pour le point de transition TP2 est égale à la distance de décélération de l'instruction Move1. Si les Move 1 et Move 2 sont colinéaires, Move1.PC va être vrai à TP3 (le point final programmé pour le premier mouvement).
Bit | TP1 | TP2 | TP3 | TP4 |
|---|---|---|---|---|
Move1.DN | T | T | T | T |
Move1.IP | T | F | F | F |
Move1.AC | T | F | F | F |
Move1.PC | F | T | T | T |
Move2.DN | T | T | T | T |
Move2.IP | T | T | T | F |
Move2.AC | F | T | T | F |
Move2.PC | F | F | F | T |
cs1.MoveTransitionStatus | F | T | F | F |
cs1.MovePendingStatus | T | F | F | F |
cs1.MovePendingQueueFullStatus | T | F | F | F |
États des bits aux points de transition du mouvement mélangé en faisant appel à Tolérance de commande
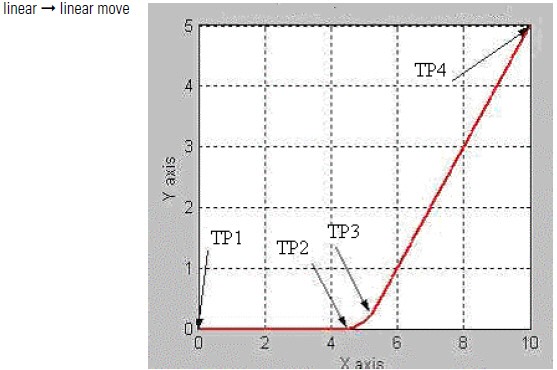
Le tableau suivant montre l'état des bits aux différents points de transition illustrés sur le graphique précédent, avec type des terminaisons Tolérance de commande. En ce qui concerne le type des terminaison Tolérance de commande, la distance à parcourir pour le point de transition TP2 est égale à la Tolérance de commande du Système de coordonnées cs1.
Bit | TP1 | TP2 | TP3 | TP4 |
|---|---|---|---|---|
Move1.DN | T | T | T | T |
Move1.IP | T | F | F | F |
Move1.AC | T | F | F | F |
Move1.PC | F | T | T | T |
Move2.DN | T | T | T | T |
Move2.IP | T | T | T | F |
Move2.AC | F | T | T | F |
Move2.PC | F | F | F | T |
cs1.MoveTransitionStatus | F | T | F | F |
cs1.MovePendingStatus | T | F | F | F |
cs1.MovePendingQueueFullStatus | T | F | F | F |
États des bits aux points de transition du mouvement mélangé en faisant appel à Suivre la vitesse de contour limitée ou Non limitée
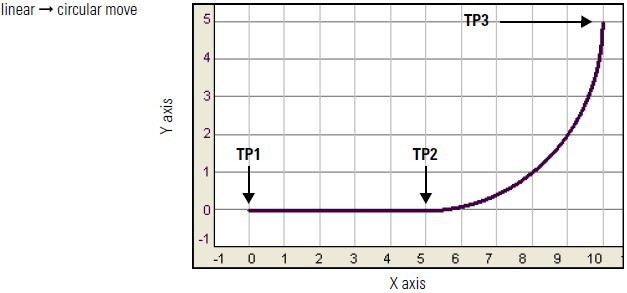
Le tableau suivant montre l'état des bits aux points de transition.
Bit | TP1 | TP2 | TP3 |
|---|---|---|---|
Move1.DN | T | T | T |
Move1.IP | T | F | F |
Move1.AC | T | F | F |
Move1.PC | F | T | T |
Move2.DN | T | T | T |
Move2.IP | T | T | F |
Move2.AC | F | T | F |
Move2.PC | F | F | T |
cs1.MoveTransitionStatus | F | F | F |
cs1.MovePendingStatus | T | F | F |
cs1.MovePendingQueueFullStatus | T | F | F |
Fournir une réponse