
Structure des paramètres d’entrée et de sortie
La colonne médiane de ce tableau identifie le paramètre qui s'applique à chaque instruction de mouvement du système de coordonnées, à savoir, MCLM et MCCM. Avant que l'un des paramètres identifiés dans la première colonne ci-dessous ne puisse être utilisé dans l'instruction MCLM ou MCCM, vous devez exécuter une instruction MDCC et cette dernière doit être active (le bit IP a été défini).
Paramètre | Instruction | Mode |
|---|---|---|
Paramètres d’entrée | ||
Sens de verrouillage | MCLM, MCCM | Piloté par le maître uniquement |
Position de verrouillage | MCLM, MCCM | Piloté par le maître uniquement |
Tolérance de commande | MCLM, MCCM | Piloté par le maître et piloté par le temps |
Distance d’événements | MCLM, MCCM | Tous les modes (Piloté par le maître et piloté par le temps) |
Paramètre de sortie | ||
|---|---|---|
Calculated Data | MCLM, MCCM | All modes (Master Driven, Time Driven, and Timed Based) |
Paramètres d’entrée
Ce tableau décrit les paramètres d'entrée.
Sens de verrouillage
Type de données | Description | Valeurs valides par défaut |
|---|---|---|
Immediate | Ce paramètre s'utilise pour le mode Piloté par le temps et le mode Piloté par le maître. L'axe de contrôle est l'axe maître (et cet axe est programmé dans la commande MDCC) en ce qui concerne le mode Piloté par le maître et l'axe qui est programmé dans l'instruction de mouvement (par exemple, MCLM) en ce qui concerne le mode Piloté par le temps. Le premier mot de la définition de l'énumération Sens de verrouillage (consulter le tableau d'énumération ci-dessous) identifie le type de verrouillage :
Le deuxième mot de cette énumération spécifie le sens dans lequel doit se déplacer l'axe maître lorsqu'il passe par la position de verrouillage, pour que ce verrouillage ait bien lieu. En ce qui concerne une instruction MCLM ou MCCM, le système de coordonnées esclave se déplace toujours dans un seul sens - son sens programmé - lorsqu'il suit l'axe maître, quelle que soit le sens de l'axe maître. Lorsque le maître s'inverse le systèmes de coordonnées esclave s'arrête. | Valide = de 0 à 4 Par défaut = Aucune (L'énumération 1-4, à l'heure actuelle, n'est pas autorisée dans le mode Piloté par le temps) |
En ce qui concerne le mode Piloté par le maître, les énumérations sont les suivantes :
(Avant est la vitesse positive, Inverse est la vitesse négative).
Le tableau des énumérations s'affiche.
Énumération | Définition | Description |
|---|---|---|
0 | Aucun | Indique que la Position de verrouillage n'est pas active. Lorsque le Sens de verrouillage est défini sur Aucun et lorsque le mode Piloté par le maître est sélectionné par le paramètre de vitesse de l'instruction de mouvement, le système va générer une erreur. Inversement, lorsque le Sens de verrouillage n'est pas défini sur une valeur autre qu'Aucun et lorsque les unités du paramètre de vitesse indiquent le mode Piloté par le temps, une erreur va également être générée. |
1 | Avant immédiat uniquement | Le mouvement commence immédiatement, dès que le Maître se déplace dans le sens Avant. L'Axe maître n'est suivi que lorsqu'il se déplace dans le sens Avant. |
2 | Inverse immédiat uniquement | Le mouvement commence immédiatement, dès que l'Axe maître se déplace en sens Inverse. L'Axe maître n'est suivi que lorsqu'il se déplace en sens Inverse. |
3 | Position avant uniquement | Le mouvement commence (c'est-à-dire que le Système de coordonnées esclave se verrouille sur l'Axe maître) dès que l'Axe maître traverse la Position de verrouillage pendant son déplacement en sens Avant. L'Axe maître n'est suivi que lorsqu'il se déplace dans le sens Avant. Il convient de noter que lorsque la position de départ correspond à la Position de verrouillage et lorsque cette énumération est sélectionnée, le mouvement ne démarre pas, étant donné que la Position de verrouillage ne va pas être traversée. |
4 | Position inverse uniquement | Le mouvement commence dès que l'Axe maître traverse la Position de verrouillage pendant son déplacement en sens Inverse. L'Axe maître n'est suivi que lorsqu'il se déplace en sens Inverse. Il convient de noter que lorsque la position de départ correspond à la Position de verrouillage et lorsque cette énumération est sélectionnée, le mouvement ne démarre pas, étant donné que la Position de verrouillage ne va pas être traversée. |
En ce qui concerne le mode Piloté par le temps, les énumérations sont les suivantes :
Énumération | Définition | Description |
|---|---|---|
0 | Aucun | Indique que la Position de verrouillage n'est pas active. |
1 | Avant immédiat uniquement | Cette instruction va afficher l'erreur MDSC_LOCKDIR_CONFLICT (95). |
2 | Inverse immédiat uniquement | Cette instruction va afficher l'erreur MDSC_LOCKDIR_CONFLICT (95). |
3 | Position avant uniquement | Cette instruction va afficher l'erreur MDSC_LOCKDIR_CONFLICT (95). |
4 | Position inverse uniquement | Cette instruction va afficher l'erreur MDSC_LOCKDIR_CONFLICT (95). |
Position de verrouillage
Type de données | Description | Valeurs valides par défaut |
|---|---|---|
IMMEDIATE REAL or TAG | Position de verrouillage dans le mode Piloté par le maître. La position sur l'Axe maître où devrait commencer un Système de coordonnées esclave, après le début du mouvement sur le Système de coordonnées esclave, lors d'une exécution dans le mode Piloté par le maître. Il s'agit d'une position absolue (plus ou moin) sur l'Axe maître, en unités de l'Axe maître. Vous pouvez spécifier une Position de verrouillage pour retarder le début du mouvement d'un Système de coordonnées esclave, après le lancement de l'instruction de mouvement sur le Système de coordonnées esclave. Lorsque un axe du Système de coordonnées esclave est déjà en train de se déplacer et lorsqu'une instruction de mouvement coordonné (MCLM ou MCCM) ayant une Position de verrouillage a été activée sur le Système de coordonnées, vous allez recevoir le message d'erreur MDSC_LOCK_WHILE_MOVING portant sur l'instruction MCLM ou MCCM. Étant donné que la Fusion s'effectue immédiatement, dès qu'une instruction est activée, une instruction de fusion qui démarre avec une vitesse différente de zéro, alors que la Position de verrouillage et une Fusion sont activées, va recevoir une erreur MDSC_LOCK_WHILE_MOVING. Le Sens de verrouillage détermine le sens de mouvement obligatoire de l'Axe maître lorsqu'il traverse la Position de verrouillage avant que le Système de coordonnées esclave ne se verrouille sur l'Axe maître. Il convient de noter que si une valeur de rebouclage est spécifiée sur l'Axe maître, la Position de verrouillage doit se situer entre 0 et la valeur de rebouclage (c'est-à-dire que la Position de verrouillage ne peut pas être supérieure à un rebouclage). Ce paramètre ne s'utilise qu'en mode Piloté par le maître. Position de verrouillage dans le mode Piloté par le temps Il n'y aucune Position de verrouillage en mode Piloté par le temps pour un système de coordonnées. Une erreur va s'afficher lorsque le Sens de verrouillage est différente de AUCUN et lorsque le système est en mode Piloté par le temps pour une MCLM ou une MCCM. Ce paramètre ne s'utilise qu'en mode Piloté par le maître. Comportement du verrouillage d'axe Lorsque l'Axe maître traverse la Position de verrouillage maître, dans le sens spécifié dans l'instruction de mouvement, le Système de coordonnées esclave se verrouille sur l'Axe maître. À ce moment-là, le bit LockStatus est défini. Les instructions MCLM et MCCM, sur le Système de coordonnées esclave et en mode MDSC, passent sur IP dès qu'elles arrivent en tête de la file d'attente de mouvement. La tête de la file d'attente est définie en tant que mouvement, juste avant le mouvement actif. En ce qui concerne les sens de verrouillage Avant immédiat uniquement et Inverse immédiat uniquement, le Système de coordonnées esclave se verrouille immédiatement sur l'Axe maître, lors de l'exécution de l'instruction MCLM ou MCCM (passage sur IP). En ce qui concerne les sens de verrouillage Position Avant uniquement et Position Inverse uniquement, l'esclave se verrouille sur l'Axe maître, lorsque l'Axe maître traverse la Position de verrouillage maître, dans le sens spécifié par l'instruction de mouvement. Dans ces deux cas, le bit LockStatus est défini lorsque le verrouillage se produit. Étant donné qu'aucun comportement bidirectionnel n'a été défini, dès que le verrouillage a eu lieu, le Système de coordonnées esclave suit le Maître, mais uniquement dans le sens spécifié. Lorsque le Maître passe dans le sens inverse, l'Esclave s'arrête de suivre le Maître. Il convient de noter que le bit LockStatus reste défini tant que le Maître n'a pas décéléré jusqu'à la valeur zéro. Ce bit est mis à zéro au point d'inversion de l'Axe maître. L'Esclave ne suit pas le Maître tant que ce dernier se déplace en sens inverse. Lorsque l'Axe maître change de nouveau de sens, le bit LockStatus est de nouveau défini dès que le Système de coordonnées esclave traverse le point d'inversion d'origine et, à ce moment-là, l'esclave se met de nouveau à suivre l'Axe maître. En ce qui concerne le Système de coordonnées esclave, les restrictions suivantes s'appliquent :
Aucune restriction spéciale ne s'applique sur l'Axe maître. Il convient de noter que, lorsqu'une instruction comportant une fusion activée est mise en file d'attente, la totalité de la file d'attente est évacuée et le mouvement actif est abandonné. Il convient également de noter que lorsque le filtrage de l'Axe maître est activé, sur l'axe maître, la position de verrouillage du Système de coordonnées esclave est retardée par le filtre ; l'amplitude de ce retard va dépendre de la bande passante du filtre. | Par défaut = 0,0 |
Tolérance de commande
Type de données | Description | Valeurs valides par défaut |
|---|---|---|
IMMEDIATE REAL or TAG | La position sur un mouvement coordonné se déplace à l’endroit où le mélange doit démarrer. En cas d'exploitation d'une Terminaison de type 6, la Tolérance de commande sur la face avant de l'instruction est utilisée au lieu de la Tolérance de commande qui est configurée dans le Système de coordonnées. | Valide = 0,0 |
Distance d’événements
Type de données | Description | Valeurs valides par défaut |
|---|---|---|
ARRAY or 0 (The array must be a minimum size of 4. If the array is greater than 4, only the first four locations specified are used.) | Position(s) sur un mouvement mesurée(s) à partir de l’extrémité du mouvement. Il s'agit d'un tableau de valeurs d'entrée qui spécifie les distances incrémentielles tout au long du mouvement sur le système de coordonnées esclave. Chaque membre de ce tableau se mesure de la manière suivante :

Lorsque la valeur du tableau Distance d'événement est égale à 0,0, cela représente la durée ou la distance de la totalité du mouvement. Les valeurs saisies dans le tableau Distance d'événement sont identiques dans le mode Piloté par le temps et le mode Piloté par le maître. Seules les valeurs indiquées dans le tableau Données calculées sont différentes. Elles dépendent du mode programmé pour le Système de coordonnées esclave. Lorsque la Distance d'événement spécifiée est un nombre négatif, le calcul de la Distance d'évènement n'a pas lieu et la valeur -1 est renvoyée au tableau Données calculées, en tant que paramètre Distance d'évènement spécifié. Il n'y a aucune limite quant à la dimension du tableau Distance d'événement ou du tableau Données calculées. Par contre, seuls un maximum de 4 éléments (la valeur spécifiée et les 3 suivantes) du tableau Distance d'événement vont être traités. Il convient de noter qu'il faut traiter de manière spéciale le cas rare du dépassement, lorsqu'une MCD ou une MCCD s'effectue à proximité du point final de mouvement. Dans un tel cas, les Données calculées vont inclure le dépassement lorsque la Distance d'événement est égale à 0, étant donné que le maître devra parcourir cette distance avant que le mouvement ne soit terminé. En ce qui concerne les autres Distances d'événement, le dépassement ne sera pas inclus. | Par défaut = 0 (pas de tableau Distance d'événement) |
Paramètres de sortie
Ceci décrit les paramètres de sortie.
Données calculées
Type de données | Description | Valeurs valides et par défaut |
|---|---|---|
REAL ARRAY or 0 | Il s'agit de la ou des Distance(s) maître(s) (ou temps) nécessaires pour permettre au Système de coordonnées esclave de circuler entre le début du mouvement et le point Distance d'événement. La valeur renvoyée des Données calculées dépend des éléments suivants :
Pour bien comprendre le concept des Données calculées, il faut bien se rendre compte que le Point de départ du mouvement (MSP), pour un mouvement coordonné, se définit comme étant la dernière fois :
Lorsqu'un temps d'arrêt a été programmé dans la file d'attente, les données calculées tiennent compte de la durée de cet arrêt. Il convient de noter que le MSP a pu se produire plusieurs mouvements avant le mouvement durant lequel la Distance d'évènement a été calculée. Le Générateur de trajectoires Logix Designer traite et calcule les données de sortie et place le résultat dans le tableau Données calculées qui accompagne l'instruction. Le nombre d'éléments calculés du tableau qui sont conservés dans le tableau Données calculées va dépendre des conditions suivantes :
Une valeur égale à -1 va être renvoyée, dans le tableau Données calculées pour chaque valeur négative présente dans le tableau Distance d'événement. Aucun calcul de Distance d'événement n'a lieu pour ces éléments du tableau. Vous pouvez modifier les éléments du tableau Distance d'événement, de manière dynamique, par le biais du programme. Par contre, lorsque la Distance d'événement est modifiées après le lancement de l'instruction (c'est-à-dire lorsque le bit IP a été défini), ce changement n'est pas pris en compte. Une erreur s'affiche lorsque la taille du tableau Données calculées est inférieure à celle du tableau Distance d'événement. Lorsque la Distance d'événement est supérieure à la longueur du mouvement, sur le plan interne (la longueur du vecteur pour MCLM, la longueur de l'arc pour MCCM), cette distance deviendra, par la force, égale à cette longueur. En cas d'exécution d'une MCD ou d'une MCCD (comme l'indique le passage du bit d'état à IP), le bit CalculatedDataAvailable (CDA) va être mis à zéro. Les Données calculées pour le mouvement vont être recalculées en utilisant les nouveaux paramètres dynamiques. Seuls seront recalculés les articles du tableau Données calculées dont la Distance d'événement n'a pas encore été atteinte ; les autres articles restent inchangés. Par conséquent, tous les articles du tableau Données calculées contiennent des informations valides, une fois le mouvement terminé. Le bit CDA va être de nouveau défini, une fois les calculs terminés, et les Données calculées qui sont recalculées vont être mesurées entre le MSP d'origine et le point Distance d'événement en faisant appel aux nouveaux paramètres dynamiques qui ont été modifiés par l'instruction MCD ou MCCD, et non pas à partir du point de la MCD ou MCCD. Il convient de noter que si l'instruction MCD fait passer la vitesse à 0, la Distance d'événement ne va pas être recalculée et le bit CDA va être mis à zéro et va le rester. Par contre, la Distance d'événement va être recalculée en cas de lancement d'une deuxième instruction MCD ou MCCD pour redémarrer le mouvement. La valeur Données calculées recalculée va tenir compte de la durée de l'arrêt du mouvement. Lorsque la Distance d'événement est définie sur 0, la valeur Données calculées va être définie sur la position qui correspond exactement à la longueur du mouvement. Cela peut être une ou deux périodes intermédiaires de mise à jour avant que le bit PC ne soit défini, en raison d’un retard interne. La position finale est généralement atteinte au milieu de la période intermédiaire de mise à jour, ce qui ajoute jusqu'à une période intermédiaire de mise à jour additionnelle au retard. Par conséquent, si le maître est déplacé d’une distance égale à la valeur Données calculées, vous devez attendre jusqu’à deux itérations de plus pour que le bit PC du mouvement de l’esclave soit défini. Il convient de noter qu'il faut traiter de manière spéciale le cas rare du dépassement, lorsqu'une MCD ou une MCCD s'effectue à proximité du point final de mouvement. Dans le cas présent, lorsque la Distance d'événement est égale à 0, les Données calculées obtenues vont tenir compte de la distance de dépassement parcourue, étant donné que le maître devra avoir couvert cette distance avant que le mouvement ne se termine. En ce qui concerne les Distances d'événement différentes de zéro, le dépassement ne sera pas inclus. Un bit d'état (CalculatedDataAvailable) figurant dans le mot d'état de l'instruction de mouvement a été défini afin d'indiquer que toutes les données demandées pour les éléments du tableau Distance d'événement ont été renvoyées dans les éléments correspondants du tableau Données calculées. Seul un bit d'état est utilisé pour indiquer que toutes les Données calculées sont disponibles. Lorsque ce bit a été défini, il peut, par la suite, être mis à zéro, en fonction d'un certain nombre de conditions y compris, entre autres, l'exécution d'une MAS, MCS. Notez que les Données calculées ne sont définies qu'une seule fois dans la file d'attente d'instructions ou le processus de planification. Elles ne sont pas mises à jour lorsque le mouvement se produit pour refléter la distance à parcourir. Elles sont toutefois mises à jour pour une modification dynamique. Pour les mouvements coordonnés, le bit d'état CDA est défini lorsque les Données calculées sont disponibles. En général, pour un type de terminaison de mélanges (TT2, 3, 6) ou un type de terminaison de suivi de contour (TT4, 5), vous ne verrez pas CDA pour le mouvement N tant que le mouvement N+1 n'est pas placé dans la file d'attente. Pour un type de terminaison non mélangé (TT0, 1), le CDA sera visible dès que le mouvement est placé dans la file d'attente. Le bit CDA ne sera pas visible si une séquence de mouvement se termine un type de terminaison de mélange ou de suivi de contour. Autrement dit, vous devez terminer une séquence de mélange par TT0 ou TT1. TT0 ou TT1 doit se trouver dans la séquence de mouvement, mais n'a pas besoin d'être dans la file d'attente avec une séquence de mélange. Le mouvement comportant TT0 ou TT1 peut être placé dans la file d'attente lorsque l'espace devient disponible après le dernier mouvement mélangé. Le bit CDA ne sera pas défini pour les mouvements pour lesquels la Distance d'événement n'est pas spécifiée, c'est-à-dire, lorsque le paramètre Distance d'événement dans l'instruction est égal à zéro. La valeur par défaut pour les versions lors du renouvellement d'anciens systèmes (antérieurs à la version v20) est de 0, ce qui signifie qu'il n'existe aucun tableau Distance d'événements. | Valeur par défaut = 0 (aucun tableau Données calculées) ou une étiquette de tableau REAL |
Exemple 1 de données calculées
Tableau Distance d'événements = [11, 22, -5, 23, 44]
Tableau Donné calculées = [f(11), f(22), -1, f(23)]
Où f correspond à la fonction de données calculées.
CONSEIL:
- La valeur 44 est ignorée, car il s'agit du cinquième élément du tableau Distance d'événements. Aucune valeur n'est retournée dans le cinquième élément correspondant du tableau Données calculées.
- La valeur -1 est retournée dans le troisième élément du tableau Données calculées, car l'élément correspondant du tableau Données d'événements est négatif.
Exemple 2 de données calculées
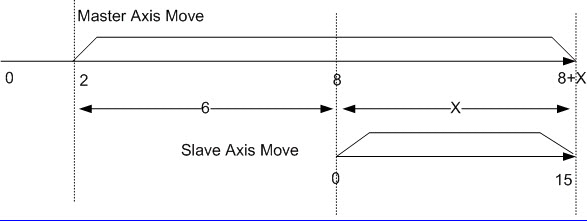
Supposons que l'axe maître soit dans une position de 2,0. L'esclave est programmé sur une valeur incrémentielle de 15,0 avec une
position de verrouillage maître de 8,0. La Distance d'événements est définie sur 0,0, ce qui signifie que nous souhaitons la
Distance maître totale (X dans le diagramme) nécessaire pour que l'esclave se déplace de 15,0 unités en démarrant lorsque le maître est verrouillé sur une
position de 8,0. La valeur incrémentielle de X est retournée dans le paramètre Données calculées.
Exemple 3 de données calculées
Cet exemple illustre l'utilisation de la distance d'événements et des données calculées.
Notez que le MSP pour toutes les distances d'événement est le point P0. Le MSP se situe à l'endroit où l'esclave est verrouillé sur le
maître et commence à se déplacer le long du chemin programmé.
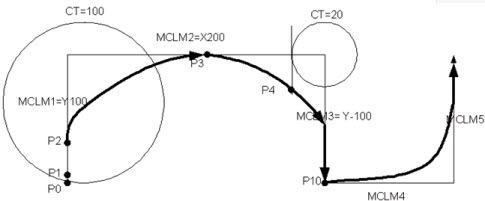
5 segments de mouvement spécifiés
Distance d'événements = ED
Tolérance de commande = CT
- MCLM1 Y100; TT2 ED=50 CT=100
- MCLM2 X200; TT2 ED=100 CT=20
- MCLM3 Y-100; TT1 ED=100 CT=20
- MCLM4 X200; TT2 ED=100 CT=20
- MCLM5 Y100; TT2 ED=100 CT=20
Les données calculées pour MCLM1 sont retournées lorsque MCLM2 est ajouté à la file d'attente et planifié.
Ce sera au point P1 ci-dessus. La Distance maître est mesurée à partir du point P0.
Les données calculées pour MCLM2 sont retournées lorsque MCLM3 est ajouté à la file d'attente et planifié.
Ce sera au point P2 ci-dessus. La Distance maître est mesurée à partir du point P0.
Les données calculées pour MCLM3 sont retournées lorsque MCLM3 est ajouté à la file d'attente et planifié.
Ce sera au point P3 ci-dessus. La Distance maître est mesurée à partir du point P0.
Les données calculées pour MCLM4 sont retournées lorsque MCLM5 est ajouté à la file d'attente et planifié.
Ce sera au point P10 ci-dessus. La Distance maître est mesurée à partir du point P10.
Les données calculées pour MCLM5 ne sont jamais retournées, car MCLM5 se termine avec TT2 et il s'agit
du dernier mouvement dans la file d'attente. Vous devez plutôt utiliser TT0 ou TT1.
Toutes les Données calculées sont la distance maître ou le temps à partir du dernier point MSP.
Autrement dit, il s'agit de l'endroit où l'esclave est au repos, ce qui correspond aux points P0 et P10 ci-dessus.
Fournir une réponse