
Mouvement circulaire coordonné de mouvement (MCCM)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590.Utilisez l’instruction Mouvement circulaire coordonné de mouvement (Motion Coordinated Circular Move, MCCM) pour démarrer un mouvement coordonné circulaire de deux ou trois dimensions impliquant les axes spécifiés dans un système de coordonnées cartésien. La nouvelle position est définie soit comme une position absolue, soit comme une position incrémentielle et atteinte à la vitesse désirée. La vitesse réelle de l’instruction MCCM est une fonction du mode du mouvement (vitesse commandée ou vitesse en pourcentage de maximum). La vitesse du mouvement est fonction du temps qu’il faut pour terminer un mouvement circulaire en utilisant les axes programmés. Chaque axe reçoit un ordre de mouvement à une vitesse qui permet à tous les axes d’atteindre le point final (position cible) en même temps.
La dimension du cercle est définie par le nombre d’axes contenus dans le système de coordonnées. Par exemple, si vous avez un système de coordonnées qui contient trois axes avec une instruction MCCM qui ne possède un mouvement que dans deux dimensions, le mouvement résultant est toujours considéré comme un arc ou un cercle en trois dimensions.
IMPORTANT:
Les étiquettes utilisées pour l'attribut de contrôle du mouvement des instructions ne doivent être utilisées qu'une seule fois. La réutilisation de l'étiquette de contrôle de mouvement dans d'autres instructions peut provoquer une opération inattendue. Cela peut entraîner des dommages à l'équipement ou des blessures corporelles.
IMPORTANT:
Risque de dépassement de la vitesse et/ou de la position d’extrémité
Si vous modifiez les paramètres de manière dynamique selon une méthode, c'est-à-dire en modifiant la dynamique du mouvement (MCD ou MCCD) ou en démarrant une nouvelle instruction avant que l'instruction précédente soit terminée, soyez conscient du risque de dépassement de la vitesse et/ou de la position d'extrémité.
Un profil de vitesse trapézoïdal peut être sujet à un dépassement si la décélération maximale est diminuée pendant que le mouvement décélère ou se trouve proche du point de décélération.
Un profil de vitesse de courbe en S peut être dépassé si :
la décélération maximale est diminuée pendant que le mouvement décélère ou trouve proche du point de décélération, ou si
Le jerk d’accélération maximal est diminué et l’axe accélère. Gardez toutefois à l’esprit que le jerk peut être modifié de manière indirecte s’il est spécifié en pourcentage du temps.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Les automates Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Il s’agit d’une instruction de transition. Suivez ces étapes lors de son utilisation :
- Dans la logique à relais, insérez une instruction pour faire basculer la condition d’entrée d’échelon de false à true à chaque exécution de l'instruction.
- Dans une routine de texte structuré, insérez une condition pour que l’instruction provoque son exécution uniquement lors d’une transition.
Langues disponibles
Diagramme à relais

Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MCCM (CoordinateSystem, MotionControl, MoveType, Position, CircleType, Via/Center/Radius, Direction, Speed, SpeedUnits, AccelRate, AccelUnits, DecelRate, DecelUnits, Profile, AccelJerk, DecelJerk, JerkUnits,Terminationtype, Merge, Mergespeed, CommandTolerance, LockPosition, LockDirection, EventDistance, CalculatedData);
Opérandes
Il existe des règles de conversion de données pour les types de données mixtes dans une instruction. Reportez-vous à la section Conversions de données.
Un diagramme à relais et texte structuré
Opérande | Type | Format | Description | ||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
Coordinate System | COORDINATE_SYSTEM | Balise | Groupe coordonné d'axes. Référence à un groupe coordonné d’axes. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande du système de coordonnées peut être remplacé par le type REF_TO_COORDINATE_SYSTEM. | ||||||||||
Motion Control | MOTION_INSTRUCTION | Balise | Structure utilisée pour accéder aux paramètres d’état de l’instruction. | ||||||||||
Move Type | SINT, INT ou DINT | Immédiat ou étiquette | Sélectionner le type de mouvement : 0 = Absolu 1 = incrémentiel | ||||||||||
Position | REAL | Étiquette de tableau [ ] | [unités des coordonnées] | ||||||||||
Circle Type | SINT, INT ou DINT | Immédiat ou étiquette | 0 = Via 1 = Centre 2 = Rayon 3 = Centre incrémentiel | ||||||||||
Via/Center/Radius | REAL | étiquette de tableau[] (via/centre) Immédiat ou étiquette (rayon) | [unités des coordonnées] | ||||||||||
Direction | SINT, INT ou DINT | Immédiat ou étiquette |
| ||||||||||
Speed | SINT, INT, DINT ou REAL | Immédiat ou étiquette | [unités des coordonnées] | ||||||||||
Speed Units | SINT, INT ou DINT | Immédiat | 0 = unités par seconde 1 = % du maximum 4 = unités par Unité maître | ||||||||||
Accel Rate | SINT, INT, DINT ou REAL | Immédiat ou étiquette | [unités des coordonnées] | ||||||||||
Accel Units | SINT, INT ou DINT | Immédiat | 0 = unités par seconde 2 1 = % du maximum 4 = unités par Unité maître 2 | ||||||||||
Decel Rate | SINT, INT, DINT ou REAL | Immédiat ou étiquette | [unités des coordonnées] | ||||||||||
Decel Units | SINT, INT ou DINT | Immédiat | 0 = unités par seconde 2 1 = % du maximum 4 = unités par Unité maître 2 | ||||||||||
Profile | SINT, INT ou DINT | Immédiat | 0 = trapézoïdal 1 = courbe en S | ||||||||||
Accel Jerk | SINT, INT, DINT ou REAL | Immédiat ou étiquette | Vous devez toujours entrer des valeurs pour les opérandes Jerk d’accélération et Jerk de décélération. Cette instruction utilise uniquement les valeurs si Profil est configuré comme courbe en S. Jerk d’accélération est la vitesse du jerk d’accélération pour ce système de coordonnées. Le Jerk de décélération est la vitesse du jerk de décélération pour ce système de coordonnées. Entrez les taux de jerk en Unités de jerk. 0 = unités par sec 3 1 = % du maximum 2 = % du temps 4 = Unités par MasterUnit 3 6 = % de temps piloté par le maître Utilisez ces valeurs pour démarrer. Accel Jerk = 100 (% du temps) Decel Jerk = 100 (% du temps) Unités de jerk = 2 | ||||||||||
Decel Jerk | SINT, INT, DINT ou REAL | Immédiat ou étiquette | |||||||||||
Jerk Units | SINT, INT ou DINT | Immédiat ou étiquette | |||||||||||
Termination Type | SINT, INT ou DINT | Immédiat ou étiquette | 0 = tolérance réelle 1 = pas de fixation 2 = tolérance de commande 3 = aucune décélération 4 = suivre la vitesse de contour limitée 5 = suivre la vitesse de contour non limitée 6 = tolérance de commande programmée Reportez à Choisir un type de terminaison dans la section Rubriques associées ci-dessous. | ||||||||||
Merge | SINT, INT ou DINT | Immédiat | 0 = Désactivé 1 = mouvement coordonné 2 = tout mouvement | ||||||||||
Merge Speed | SINT, INT ou DINT | Immédiat | 0 = programmé 1 = actuel | ||||||||||
Command Tolerance | REAL | Réel immédiat ou étiquette | La position sur un mouvement coordonné se déplace à l’endroit où le mélange doit démarrer. Ce paramètre est utilisé à la place de Tolérance de commande dans le système de coordonnées si le type de terminaison 6 est utilisé. Astuce : Le Type de terminaison 2 est identique au Type de terminaison 6, sauf qu’il utilise la valeur Tolérance de commande du système de coordonnées et que ce paramètre est ignoré. | ||||||||||
Lock Position | REAL | Immédiat ou étiquette | Position sur l’axe maître à laquelle l’esclave doit démarrer en suivant le maître après le démarrage du mouvement sur l’axe esclave. Pour plus d’informations, reportez-vous à la section Structure ci-dessous. | ||||||||||
Lock Direction | UINT32 | Immédiat | Spécifie des conditions dans lesquelles la Position de verrouillage doit être utilisé. Pour plus d’informations, reportez-vous à la section Structure ci-dessous. | ||||||||||
Event Distance | REAL TABLEAU (ARRAY) ou 0 | Array | Position(s) sur un mouvement mesurée(s) à partir de l’extrémité du mouvement. Pour plus d’informations, reportez-vous à la section Structure ci-dessous. | ||||||||||
Calculated Data | REAL TABLEAU (ARRAY) ou 0 | Array | Distance(s) maître(s) (ou temps) nécessaire à partir du début du mouvement jusqu’au point Distance d’événement. Pour plus d’informations, reportez-vous à la section Structure ci-dessous. |
Texte structuré
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Lorsque vous saisissez des énumérations pour la valeur de l'opérande dans le texte structuré, les énumérations de mots multiples doivent être saisies sans espace. Par exemple : lors de la saisie des Unités de décélération, la valeur doit être saisie sous la forme unitspersec
2
plutôt que sous la forme Unités par Sec2
, comme affiché dans le logique à relais.Utilisez les entrées de ce tableau comme guide pour entrer des opérandes de texte structuré.
Cet opérande | Possède les options suivantes que vous | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|
Entrez sous forme de texte | Or as | |||||||||
Système de coordonnées | Aucune énumération | Tag | ||||||||
Contrôle de mouvement | Aucune énumération | Tag | ||||||||
Type de mouvement | Aucune énumération | 0 (Absolute) 1 (Incremental) | ||||||||
Position | Aucune énumération | Array Tag | ||||||||
Type de cercle | Aucune énumération | Tag 0 = Via 1 = Center 2 = Radius 3 = Center Incremental | ||||||||
Via/centre/rayon | Aucune énumération | Array Tag (via/center) Immediate or tag (radius) | ||||||||
Sens | Aucune énumération |
| ||||||||
Vitesse | Aucune énumération | Immediate or Tag | ||||||||
Unités de vitesse | unitspersec %ofmaximum unitspermasterunit | 0 1 4 | ||||||||
Taux d’accélération | Aucune énumération | Immediate or Tag | ||||||||
Unités d’accélération | unitspersec 2 %ofmaximum unitspermasterunit 2 | 0 1 4 | ||||||||
Taux de décélération | Aucune énumération | Immediate or Tag | ||||||||
Unités de décélération | unitspersec 2 %ofmaximum unitspermasterunit 2 | 0 1 4 | ||||||||
Profil | trapézoïdal Courbe en S | 0 1 | ||||||||
Jerk d’accélération | Aucune énumération | Immediate or tag You must always enter a value for the Accel and Decel Jerk operands. This instruction only uses the values if the Profile is configured as S-curve. Use these values to get started. Accel Jerk = 100 (% of Time) Decel Jerk = 100 (% of Time) Jerk Units = 2 | ||||||||
Jerk de décélération | Aucune énumération | |||||||||
Unités de jerk | Unitspersec 3 %ofmaximum %oftime unitspermasterunit3 %oftimemasterdriven | 0 1 2 (use this value to get started) 4 6 | ||||||||
Type de connexion | Aucune énumération | 0 = Actual Tolerance 1 = No Settle 2 = Command Tolerance 3 = No Decel 4 = Follow Contour Velocity Constrained 5 = Follow Contour Velocity Unconstrained 6 = Command Tolerance Programmed See Choose a Termination Type in the Related Topics section below. | ||||||||
Fusion | disabled coordinatedmotion allmotion | 0 1 2 | ||||||||
Vitesse de fusion | programmed current | 0 1 | ||||||||
Tolérance de commande | Aucune énumération | Immediate or Tag | ||||||||
Position de verrouillage | Aucune énumération | Immediate, Real, or Tag | ||||||||
Sens de verrouillage | Aucun immediateforwardonly Immediatereverseonly positionforward positionreverse | 0 1 2 3 4 | ||||||||
Distance d’événements | Aucune énumération | Array | ||||||||
Données calculées | Aucune énumération | Array | ||||||||
Système de coordonnées
L’opérande Système de coordonnées spécifie le système d’axes de mouvement qui définit les dimensions d’un système de coordonnées cartésien. Pour cette version, le système de coordonnées prend en charge trois (3) axes principaux au maximum. Seuls les axes configurés en tant qu’axes principaux (maximum de 3) figurent dans les calculs de vitesse. Seuls les axes principaux participent au mouvement circulaire réel.
Contrôle de mouvement
Les bits de contrôle suivants sont affectés par l'instruction MCCM.
Mnémonique | Description |
|---|---|
.EN (Enable) Bit 31 | Le bit Activation est défini lorsque l’échelon passe de faux à vrai et se réinitialise lorsque l’échelon passe de vrai à faux. |
.DN (Done) Bit 29 | Le bit Fin définit à quel moment l’instruction coordonnée a été vérifiée et mise en file d’attente correctement. Comme il est défini au moment où il est mis en file d’attente, il peut apparaître comme étant défini lorsqu’une erreur d’exécution se produit pendant l’opération de vérification une fois qu’il sort de la file d’attente. Il est réinitialisé lorsque l'échelon passe de faux à vrai. |
.ER (Error) Bit 28 | Le bit d'erreur est réinitialisé lorsque l'échelon passe de faux à vrai. Il passe à défini lorsque le lancement du mouvement coordonné échoue. Il peut également être défini avec le bit Fin lorsqu’une instruction dans la file d’attente rencontre une erreur d’exécution. |
.IP (In Process) Bit 26 | Le bit d’opération en cours passe à défini lorsque le mouvement coordonné a été lancé avec succès. Il se réinitialise lorsqu’il existe un mouvement suivant et que le mouvement coordonné atteint la nouvelle position, ou lorsqu’il n’existe pas de mouvement suivant et que le mouvement coordonné atteint les spécifications du type de terminaison, ou encore lorsque le mouvement coordonné est remplacé par une autre instruction MCCM ou MCLM avec un Type de fusion de Mouvement coordonné, ou lorsqu’il est terminé par une instruction MCS ou MCSD. |
.AC (Active) Bit 23 | Lorsqu’une vous avez une instruction de mouvement coordonné mise en file d’attente, le bit Actif vous permet de savoir quelle instruction contrôle le mouvement. Il est défini lorsque le mouvement coordonné devient actif. Il est réinitialisé lorsque le bit Processus terminé est défini ou lorsque l’instruction est arrêtée. |
.PC (Process Complete) Bit 27 | Le bit Processus terminé est réinitialisé lorsque l’échelon passe de faux à vrai. Il est défini lorsqu’il n’existe aucun mouvement suivant et que le mouvement coordonné atteint la nouvelle position, ou lorsqu’il existe un mouvement suivant et que le mouvement coordonné atteint le type de terminaison spécifié. |
.ACCEL (Acceleration Bit) Bit 01 | Le bit Accélération est défini pendant que le mouvement coordonné est en phase d’accélération. Il est réinitialisé lorsque le mouvement coordonné s’effectue à vitesse constante ou se trouve en phase de décélération, ou lorsque le mouvement coordonné se termine. |
.DECEL (Deceleration Bit) Bit 02 | Le bit Décélération est défini pendant que le mouvement coordonné est en phase de décélération. Il est réinitialisé lorsque le mouvement coordonné s’effectue à vitesse constante ou se trouve en phase d’accélération, ou lorsque le mouvement coordonné se termine. |
Type de mouvement
L’opérande Type de mouvement détermine la méthode utilisée par le tableau des positions pour indiquer le chemin du mouvement coordonné et la méthode que le paramètre via/centre/rayon utilise pour indiquer les positions du via et du centre du cercle. Les options sont : Absolu ou Incrémentiel.
- Absolu – le système de coordonnées se déplace jusqu’à la Position spécifiée à la Vitesse définie, en utilisant les Taux d’accélération et de décélération définies par leurs opérandes respectifs, le long d’un chemin circulaire.Lorsqu’un axe est configuré pour une opération rotative, les mouvements absolus sont résolus de la même manière que pour les axes linéaires. Lorsque la position de l’axe dépasse le paramètre Rebouclage, une erreur est générée.
- Le signe du tableau de position spécifié est interprété par l’automate comme le sens du mouvement. Des valeurs de position négatives ordonnent à l’interpolateur de déplacer l’axe rotatif dans un sens négatif pour obtenir la position absolue désirée. Une valeur positive indique qu’un mouvement positif est souhaité pour atteindre la position cible. Pour aller à la position de rebouclage dans un sens négatif, une valeur de position de rebouclage négative doit être utilisée vue que 0 et -0 sont tous les deux traités comme 0. Lorsque la position est supérieure à la valeur de rebouclage, une erreur est générée. L’axe peut se déplacer en passant par la position de rebouclage mais il ne peut jamais le faire de façon incrémentielle plus d’une valeur de rebouclage.
- Incrémentiel – le système de coordonnées se déplace de la distance définie par le tableau de position à la Vitesse spécifiée, en utilisant les Taux d’accélération et de décélération déterminées par leurs opérandes respectifs, le long d’un chemin circulaire.
La distance spécifiée est interprétée par l’interpolateur et peut être positive ou négative. Les valeurs de position négatives ordonnent à l’interpolateur de déplacer l’axe rotatif dans un sens négatif, alors que les valeurs positives indiquent qu’un mouvement positif est souhaité pour atteindre la position cible.
Position
L’opérande Position est un tableau unidimensionnel dont la dimension est au moins équivalente au nombre d’axes spécifié dans le système de coordonnées. C’est le tableau de position qui définit la nouvelle position absolue ou incrémentielle.
Type de cercle
L’opérande Type de cercle spécifie la façon dont le tableau étiqueté via/centre/rayon est interprété. Les options sont : Via, Cercle, Rayon, Centre incrémentiel.
- Via indique que les membres du tableau via/centre/rayon spécifie un point via entre les points de départ et de fin.
- Centre indique que les membres du tableau via/centre/rayon contiennent le centre du cercle.
- Rayon indique que les membres du tableau via/centre/rayon contiennent le rayon. Les autres membres sont ignorés. Rayon n’est valide que dans un système de coordonnées bidimensionnel.
- Centre incrémentiel indique que les membres du tableau via/centre/rayon définissent une position qui indique toujours de façon incrémentielle le centre du cercle, indépendamment de l’opérande Type de mouvement. Le signe de la valeur incrémentielle est mesuré à partir du point de départ jusqu’au centre.
Via/centre/rayon
Selon le Type de mouvement et le Type de cercle sélectionnés, le paramètre de position via/centre/rayon définit la valeur absolue ou incrémentielle d’une position sur le cercle, le centre du cercle, ou le rayon du cercle comme définit dans le tableau suivant. Si le Type de cercle est via ou centre, le paramètre de position via/centre/rayon est un tableau unidimensionnel dont la dimension est définie comme étant au moins équivalent au nombre d’axes spécifié dans le système de coordonnées. Si le Type de cercle est rayon, le paramètre de position via/centre/rayon est une valeur unique.
Type de mouvement | Type de cercle | Comportement |
|---|---|---|
Absolu | Via | Le tableau de position via/centre/rayon définit une position le long du cercle. Dans le cas d’un cercle non fermé, le tableau du paramètre Position définit le point final de l’arc. Dans le cas d’un cercle fermé, le tableau du paramètre Position définit n’importe quel second point le long du cercle à l’exception du point final. |
Incrémentiel | Via | La somme du tableau de position via/centre/rayon et de l’ancienne position définit la position le long du cercle. Dans le cas d’un cercle non fermé, la somme du tableau du paramètre Position et l’ancienne position définit le point final de l’arc. Dans le cas d’un cercle fermé, la somme du tableau du paramètre Position et de l’ancienne position définit n’importe quel second point le long du cercle à l’exception du point final. |
Absolu | Centre | Le tableau de position via/centre/rayon définit le centre du cercle. Dans le cas d’un cercle non fermé, le tableau du paramètre Position définit le point final de l’arc. Dans le cas d’un cercle fermé, le tableau du paramètre Position définit n’importe quel second point le long du cercle à l’exception du point final. |
Incrémentiel | Centre | La somme du tableau de position via/centre/rayon et de l’ancienne position définit le centre du cercle. Dans le cas d’un cercle non fermé, la somme du tableau du paramètre Position et l’ancienne position définit le point final de l’arc. Dans le cas d’un cercle fermé, la somme du tableau du paramètre Position et de l’ancienne position définit n’importe quel second point le long du cercle à l’exception du point final. |
Absolu ou Incrémentiel | Rayon | La valeur unique de la position via/centre/rayon définit le rayon de l’arc. Le signe de la valeur est utilisé pour déterminer le point central afin de pouvoir faire la distinction entre les deux arcs possibles. Une valeur positive indique un point central qui génère un angle de moins de 180 degrés Une valeur négative indique un point central qui génère un angle de plus de 180 degrés Ce Type de cercle n’est valide que pour les cercles bidimensionnels. Le tableau de paramètre de position suit le Type de mouvement pour définir le point final de l’arc. |
Absolu | Centre incrémentiel | La somme du tableau de position via/centre/rayon et de l’ancienne position définit la position du centre du cercle. Dans le cas d’un cercle non fermé, le tableau du paramètre Position définit le point final de l’arc. Dans le cas d’un cercle fermé, le tableau du paramètre Position définit n’importe quel second point le long du cercle à l’exception du point final. |
Incrémentiel | Centre incrémentiel | La somme du tableau de position via/centre/rayon et de l’ancienne position définit la position du centre du cercle. Dans le cas d’un cercle non fermé, la somme du tableau du paramètre Position et l’ancienne position définit le point final de l’arc. Dans le cas d’un cercle fermé, la somme du tableau du paramètre Position et de l’ancienne position définit n’importe quel second point le long du cercle à l’exception du point final. |
Sens
L'opérande Sens définit le sens de rotation d'un mouvement circulaire 2D comme étant soit horaire, soit antihoraire, selon la règle de la main droite. Dans le cas d'un mouvement circulaire 3D, le sens est soit Plus longue ou Plus court Dans les deux cas, 2D et 3D, elle peut aussi indiquer si le mouvement circulaire est un cercle complet.
Vitesse
L’opérande Vitesse définit la vitesse vectorielle maximale le long du chemin suivi par le mouvement coordonné.
Unités de vitesse
L’opérande Unités de vitesse définit les unités qui s’appliquent à l’opérande Vitesse, soit directement en unités de coordonnées, soit en pourcentage des valeurs maximales définies dans le système de coordonnées.
Taux d’accélération
L’opérande Taux d’accélération définit le taux maximal d’accélération le long du chemin suivi par le mouvement coordonné.
Unités d’accélération
L'opérande Unités d'accélération définit les unités qui s'appliquent à l'opérande Taux d'accélération, soit directement en unités de coordonnées définies dans le système de coordonnées, soit en pourcentage des valeurs maximales définies dans le système de coordonnées.
Taux de décélération
L’opérande Taux de décélération définit le taux maximal de décélération le long du chemin suivi par le mouvement coordonné.
Unités de décélération
L'opérande Unités de décélération définit les unités qui s'appliquent à l'opérande Taux de décélération, soit directement en unités de coordonnées définies dans le système de coordonnées, soit en pourcentage des valeurs maximales définies dans le système de coordonnées.
Profil
L’opérande Profile détermine si le mouvement coordonné utilise un profil de vitesse trapézoïdal ou à courbe en S.
Jerk d’accélération
Jerk d’accélération définit le jerk d’accélération maximale pour le mouvement programmé. Pour de plus amples informations sur le calcul du Jerk d’accélération, reportez-vous à la section Unités de jerk ci-dessous.
Jerk de décélération
Jerk de décélération définit le jerk de décélération maximale pour le mouvement programmé. Pour de plus amples informations sur le calcul de Jerk de décélération, reportez à la section Unités de jerk ci-dessous.
Unités de jerk
Les unités de jerk définissent les unités qui s’appliquent aux valeurs saisies dans les opérandes Jerk d’accélération et Jerk de décélération. Ces valeurs sont entrées directement dans les unités de position du système spécifié de coordonnées ou sous la forme d’un pourcentage. Lors d’une configuration faisant appel au % du maximum, le jerk s’applique sous la forme d’un pourcentage des opérandes Jerk d’accélération maximale et Jerk de décélération maximale dans les attributs du système de coordonnées. Lors d’une configuration faisant appel au % du temps, la valeur est un pourcentage basé sur la Vitesse, le Taux d’accélération et de décélération qui sont spécifiés dans l’instruction.
Si vous voulez convertir les unités procédé en % du Temps, utilisez ces équations.
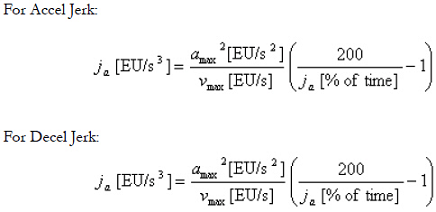
Si vous voulez convertir le % du temps en unités procédé, utilisez ces équations.

Considération importante
Si vous programmez des cercles tangents avec des Taux de jerk différents (Jerk de décélération du premier cercle et Jerk d’accélération du deuxième cercle), vous pouvez alors obtenir une légère discontinuité de la vitesse à l’intersection des deux cercles. La taille de la discontinuité dépend de l’amplitude de la différence de Jerk. En d’autres mots, plus la différence de Jerk est petite, plus l’erreur de vitesse sera petite. Par conséquent, nous vous recommandons de ne pas programmer des taux de Jerk sur des cercles tangents.
Type de connexion
En ce qui concerne le Contrôle de vitesse piloté par le maître (MDSC), lorsque toutes les instructions séquentielles opèrent dans le même mode (Mode piloté par le maître ou Mode piloté par le temps), tous les types de terminaisons sont pris en charge. Lorsque le type de terminaison provoque la commutation de la file d’attente des mouvements coordonnés, des erreurs risquent de se produire, en fonction de l’ordre séquentiel des types de mouvements.
La description suivante ne s’applique que lorsqu’un mouvement sur un Système de coordonnées esclave fait appel à un Type de terminaisons de mélanges (terminaisons de types 2, 3, ou 6) et est programmé dans le mode MDSC.
Lorsque vous utilisez la valeur Données calculées renvoyée dans la dernière instruction MCCM d’une séquence de mouvements dans le but de programmer la longueur requise de mouvement de l’axe maître pour devenir PC, il vous faudra peut-être ajouter une petite marge de sécurité à la valeur Données calculées. Si vous n’ajoutez pas cette marge, le mouvement des axes maîtres risque de se terminer avant que la totalité de la séquence programmée de mouvements sur le système de coordonnées esclave ne soit finie. Lorsque cela se produit, la dernière instruction de mouvement agissant sur le Système de coordonnées esclave reste active et ne devient pas PC. La valeur de la petite marge de sécurité dépend de la Tolérance de commande utilisée pour le premier mouvement et le dernier mouvement dans la séquence des mouvements, comme indiqué ci-après :
CUP = Période intermédiaire de mise à jour
MAS = Vitesse de l’axe maître
- En cas d’utilisation d’une Tolérance de commande de 100 % pour le premier mouvement de cette séquence :
SafetyMargin1 = CUP * MAS
ou bien
SafetyMargin1 = CUP * MAS * .02
- Pour tous les autres mouvements de la séquence de mélange, entre le premier et le dernier :
SafetyMargin2 = CUP * MAS * .02 * nombre de mouvements de mélange, entre le premier et le dernier
- En cas d’utilisation d’une tolérance de commande de 100 % pour le dernier mouvement de cette séquence :
SafetyMargin3 = CUP * MAS
ou bien
SafetyMargin3 = CUP * MAS * .02
- SafetyMargin final = SafetyMargin1 + SafetyMargin2 + SafetyMargin3
Dès qu’une séquence est programmée et vérifiée, elle est répétée.
Cliquez sur le lien Choisir un type de terminaison dans la section Rubriques associées ci-dessous pour plus d’informations.
Fusion
L’opérande Fusion définit s’il faut ou non transformer le mouvement de tous les axes spécifiés en un mouvement coordonné pur. Les options sont : Fusion désactivée, Mouvement coordonné ou Tous les mouvements.
- Fusion désactivée – Toutes les instructions de mouvement sur un seul axe en cours d’exécution impliquant n’importe quel axe défini dans le système spécifié de coordonnées ne sont pas affectées par l’activation de cette instruction et cela donne des mouvements superposés sur les axes affectés. Une erreur est indiquée si une seconde instruction est démarrée dans le même système de coordonnées ou dans un autre système de coordonnées contenant n’importe quel axe en commun avec le système de coordonnées qui est actif.
- Mouvement coordonné – Toutes les instructions de mouvement coordonné en cours d’exécution impliquant le même système de coordonnées sont arrêtées et le mouvement actif est fusionné avec le mouvement actuel à la vitesse définie dans le paramètre de fusion de vitesse. Toutes les instructions de mouvement coordonné en attente dans le système de coordonnées spécifié sont annulées. Toutes les instructions de mouvement sur un seul axe actuellement en cours d’exécution dans le système, et impliquant n’importe quel axe défini dans le système spécifié de coordonnées, ne sont pas affectées par l’activation de cette instruction et cela donne des mouvements superposés sur les axes affectés.
- Tous les mouvements – Toutes les instructions de mouvement sur un seul axe actuellement en cours d’exécution dans le système, et impliquant n’importe quel axe défini dans le système spécifié de coordonnées, ainsi que toutes les instructions de mouvement coordonné en cours d’exécution seront abandonnées. Le mouvement antérieur fusionne avec le mouvement actuel, à la vitesse définie dans le paramètre Vitesse de fusion. Toutes les instructions de mouvement coordonné en attente sont annulées.
Vitesse de fusion
L’opérande Vitesse de fusion définit si la vitesse actuelle ou la vitesse programmée est utilisée en tant que vitesse maximale sur le chemin suivi par le mouvement coordonné lorsque l’option Fusion est activée. La vitesse actuelle est le vecteur qui résulte de la somme de tous les mouvement (par exemple les marches par à-coups, les mouvements MAM et engrenés) pour tous les axes définis dans le système de coordonnées actuel.
Boîte de dialogue Entrée de position cible (Target Position Entry) de MCCM
La boîte de dialogue Entrée de position cible (Target Position Entry) de MCCM peut être affichée en appuyant sur le bouton des points de suspension à droite de l’opérande de position de la face avant de l’instruction de logique à relais. La boîte Entrée de position cible (Target Position Entry) n’est accessible que si le système de coordonnées pour l’instruction a été nommé, s’il dispose d’un nom d’étiquette valide pour l’opérande Position qui contient suffisamment d’éléments pour prendre en compte tous les axes, et s’il a sélectionné un Type de mouvement valid et un Type de cercle valid. Si ces critères n’ont pas été satisfaits, un message d’erreur est affiché sur la barre d’état.
Valeurs valides de la logique à relais MCCM pour accéder à la boîte de dialogue Entrée de position cible (Target Position Entry)

Appuyez sur les points de suspension et la boîte de dialogue à onglet
Entrée de position cible - Position
s'affiche.
NOTE:
Cette action n’est pas possible pour une référence.
Champs de la boîte de dialogue Entrée de position cible (Target Position Entry)
Fonction | Description |
|---|---|
Nom de l’axe | Cette colonne contient le nom de chaque axe du système de coordonnées nommé dans la face avant de la logique à relais. Il est impossible de modifier ces noms. |
Position cible/Incrément cible | Les valeurs de cette colonne sont numériques. Elles affichent le point final ou le départ incrémentiel du mouvement en fonction du Type de mouvement actif. L’entête de la colonne indique celui qui est affiché. |
Position réelle | Cette colonne contient la position réelle actuelle des axes dans le système de coordonnées. Ces valeurs sont mises à jour de façon dynamique lorsque l’automate est en ligne et que l’option Mise à jour automatique des étiquettes du système de coordonnées est activée. |
Position Via/Position Via centre incrémentiel/Rayon incrémentiel central | En fonction du Type de cercle sélectionné, cette colonne contient la position ou l’incrément du point via, la Position ou l’incrément du centre. |
Définir cibles = réels | Ce bouton est activé lorsque le Type de mouvement est Absolu et qu’il est utilisé pour copier la valeur des champs Position réelle (Actual Position) dans les champs Position cible (Target Position) |
Définir vias = réels | Ce bouton est seulement actif lorsque le Type de mouvement est Absolu. Il est utilisé pour copier les valeurs des champs Position réelle (Actual Position) dans les champs Vias. |
Les valeurs Type de mouvement (Move Type) et Type de cercle (Circle Type) sélectionnées gouvernent l’apparence de cette boîte de dialogue. Ce tableau illustre la façon dont l’écran est affecté par les combinaisons des valeurs Type de mouvement et Type de cercle sélectionnées.
Changements de la boîte de dialogue Entrée de position cible (Target Position Entry)
Type de mouvement | Type de cercle | Comportement |
|---|---|---|
Absolu | Via | La colonne Cible (Target) est intitulée Position cible (Target Position). La colonne Via est intitulée Position via (Via Position). Le bouton Définir Cibles = Réels (Set Targets = Actual) est actif. Le bouton Définir Vias = Réels (Set Vias = Actual) est actif. |
Incrémentiel | Via | La colonne Cible (Target) est intitulée Incrément de cible (Target Increment). La colonne Via est intitulée Incrément de via (Via Increment). Le bouton Cibles = Réels (Targets = Actuals) est inactif (apparaît grisé). Le bouton Vias = Réels (Via = Actuals) est inactif (apparaît grisé). |
Absolu | Centre | La colonne Cible (Target) est intitulée Position cible (Target Position). La colonne Centre (Center) est intitulée Position du centre (Center Position). Le bouton Définir Cibles = Réels (Set Targets = Actual) est actif. Le bouton Définir Vias = Réels (Set Vias = Actual) est actif. |
Incrémentiel | Centre | La colonne Cible (Target) est intitulée Incrément de cible (Target Increment). La colonne Centre (Center) est intitulée Incrément du centre (Center Increment). Le bouton Cibles = Réels (Targets = Actuals) est inactif (apparaît grisé). Le bouton Vias = Réels (Via = Actuals) est inactif (apparaît grisé). |
Absolu | Rayon | La colonne Cible (Target) est intitulée Position cible (Target Position). La colonne Rayon (Radius) est intitulée Rayon (Radius). Le bouton Définir Cibles = Réels (Set Targets = Actual) est actif. Le bouton Vias = Réels (Via = Actuals) est inactif (apparaît grisé). |
Incrémentiel | Rayon | La colonne Cible (Target) est intitulée Incrément de cible (Target Increment). La colonne Rayon (Radius) est intitulée Rayon (Radius). Le bouton Cibles = Réels (Targets = Actuals) est inactif (apparaît grisé). Le bouton Vias = Réels (Via = Actuals) est inactif (apparaît grisé). |
Absolu | Centre incrémentiel | La colonne Cible (Target) est intitulée Position cible (Target Position). La colonne Centre incrémentiel (Center Incremental) est intitulée Centre incrémentiel (Center Incremental). Le bouton Définir Cibles = Réels (Set Targets = Actual) est actif. Le bouton Vias = Réels (Via = Actuals) est inactif (apparaît grisé). |
Incrémentiel | Centre incrémentiel | La colonne Cible (Target) est intitulée Incrément de cible (Target Increment). La colonne Centre incrémentiel (Center Incremental) est intitulée Centre incrémentiel (Center Incremental). Le bouton Cibles = Réels (Targets = Actuals) est inactif (apparaît grisé). Le bouton Vias = Réels (Via = Actuals) est inactif (apparaît grisé). |
MCCM est une instruction de transition :
- Dans la logique à relais, faire basculer la condition d'entrée d'échelon de fausse à vraie chaque fois qu'il faudrait exécuter cette instruction.
- Dans le texte structuré, mettre une condition sur l’instruction afin que son exécution se fasse uniquement lors d’une transition. Reportez-vous à Syntaxe du texte structuré.
Structure
Reportez-vous à la section Structure des paramètres d’entrée et de sortie des instructions de mouvements sur un seul axe pour les paramètres d’entrées et de sorties dont dispose l’instruction MCCM via la fonction Contrôle de vitesse piloté par le maître (Master Driven Speed Control, MDSC). Avant que l’un ou l’autre de ces paramètres ne soit actif, vous devez exécuter une instruction MDCC et elle doit être active (le bit IP est défini).
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise à l’opérande du système de coordonnées. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .ER et .IP sont définis sur faux. |
La condition d'entrée d'échelon est égale à faux | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
La condition d'entrée d'échelon est égale à vrai | Le bit .EN est défini sur vrai et cette instruction est exécutée. |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Diagramme à relais. |
Exécution normale | Reportez-vous à Condition d'entrée d'échelon est fausse, puis échelon est vrai sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Diagramme à relais. |
Conditions d’erreur en cours d’exécution
Vous ne pouvez pas passer du Mode piloté par le temps au Mode piloté par le maître lorsque la vitesse du maître est nulle, à moins que la vitesse de l’esclave ne soit également nulle.
Codes d’erreur étendus
Les codes d'erreurs étendus permettent de définir plus facilement et de manière plus complète le message d'erreur transmis pour cette instruction spécifique. Leur comportement dépend du code d'erreur avec lequel ils sont associés.
Les Codes d’erreurs étendus des erreurs État désactivé de l’asservissement (5), État de fermeture (7), Axe pas de type asservi (8), Axe pas configuré (11), Erreur de processus de prise d’origine (16) et Type de données d’axes illégal (38) opèrent tous de la même manière. Un nombre compris entre 0 et n s’affiche pour le Code d’erreur étendu. Ce nombre est l’index du Système de coordonnées et indique l’axe sur lequel une condition d’erreur est présente.
En ce qui concerne le code d’erreur Axe pas configuré (11), il y a une valeur supplémentaire de -1 qui indique que le Système de coordonnées n’a pas été en mesure de configurer l’axe pour le mouvement coordonné.
En ce qui concerne l’instruction MCCM, Code d’erreur 13 - Paramètre hors limites, les erreurs étendues renvoient un nombre qui indique le paramètre incriminé, conformément à la liste qui apparaît sur la face avant, par ordre numérique, de haut en bas, en commençant par zéro. Par exemple, 2 indique que la valeur du paramètre pour le Type de mouvement est erronée.
Références de code d’erreur et de numéro | Indicateur numérique des erreurs étendues | Paramètre d’instruction | Description |
|---|---|---|---|
Paramètre hors limites (13) | 0 | Système de coordonnées | Le nombre d’axes principaux n’est pas 2 ou 3. |
Paramètre hors limites (13) | 2 | Type de mouvement | Type de mouvement est inférieur à 0 ou supérieur à 1. |
Paramètre hors limites (13) | 3 | Position | Le tableau de positions n’est pas suffisamment grande pour inclure les positions de tous les axes dans le système de coordonnées. |
Paramètre hors limites (13) | 4 | Type de cercle | Le Type de cercle est soit inférieur à 0, soit supérieur à 4. |
Paramètre hors limites (13) | 5 | Via/centre/rayon | La dimension du tableau Via/Centre n’est pas suffisamment grande pour inclure des positions pour tous les axes définissant le point via/centre. |
Paramètre hors limites (13) | 6 | Sens | Le sens est soit inférieure à 0, soit supérieure à 3. |
Paramètre hors limites (13) | 7 | Vitesse | La vitesse est inférieure à 0. |
Paramètre hors limites (13) | 9 | Taux d’accélération | Taux d’accélération est inférieur ou égale à 0. |
Paramètre hors limites (13) | 11 | Taux de décélération | Taux de décélération est inférieur ou égale à 0. |
Paramètre hors limites (13) | 14 | Type de connexion | Le Type de terminaison est inférieur à 0 ou supérieur à 3. |
En ce qui concerne le code d’erreur 54 – La valeur de décélération maximale est égale à zéro, si l’erreur étendue renvoie un nombre positif (0-n), ce dernier correspond à l’axe fautif du système de coordonnées. Consulter l’onglet Général (General) dans Propriétés du système de coordonnées (Coordinate System Properties), sous la colonne Crochets ([ ]) de la Grille des axes pour déterminer l’axe qui a une Décélération maximale de 0. Cliquer sur le bouton Ellipse qui se trouve à proximité de l’axe fautif pour accéder à l’écran Propriétés de l’axe (Axis Properties). Consulter l’onglet Dynamique (Dynamics) pour modifier, suivant besoin, la décélération maximale. Si l’erreur étendue a le numéro -1, cela signifie que le système de coordonnées a une décélération maximale de 0. Consulter l’onglet Dynamique des propriétés du système de coordonnées (Coordinate System Properties Dynamics) pour corriger la décélération maximale.
Changements MCCM des bits d’état :
Les bits d'états permettent de surveiller la progression de l'instruction de mouvement. Trois types de bits d'états fournissent des informations pertinentes.
- Bits d’état des axes
- Système de coordonnées
- Mouvement coordonné
Lorsque l’instruction MCCM démarre, les bits d’état subissent ces changements.
Bits d’état des axes
Nom du bit | Signification |
|---|---|
CoordinatedMotionStatus | Est défini lorsque l’instruction MCCM est exécutée et est mis à zéro lorsque l’instruction se termine. |
Bits d’états du système de coordonnées
Nom du bit | Signification |
|---|---|
MotionStatus | Est défini lorsque l’instruction MCCM est active et le Système de coordonnées est raccordé à ses axes associés. |
Bits d'état des mouvements coordonnés
Nom du bit | Signification |
|---|---|
AccelStatus | Définir à quel moment le vecteur accélère. Mettre à zéro lorsqu'une combinaison est en cours ou lorsque le déplacement du vecteur atteint la vitesse ou décélère. |
DecelStatus | Définir à quel moment le vecteur décélère. Mettre à zéro lorsqu'une combinaison est en cours ou lorsque le déplacement du vecteur accélère ou lorsque le mouvement se termine. |
ActualPosToleranceStatus | Définir uniquement le type de terminaison Tolérance réelle. Le bit est défini une fois que les deux conditions suivantes sont satisfaites. 1) L’interpolation est terminée. 2) La distance réelle vers le point final programmé est inférieure à la valeur Tolérance réelle du système de coordonnées configuré. Il reste défini lorsque l'instruction se termine. Il est réinitialisé au démarrage d'une nouvelle instruction. |
CommandPosToleranceStatus | Définir tous les types de terminaison chaque fois que la distance vers le point final programmé est inférieure à la valeur Tolérance commandée du système de coordonnées configuré et reste défini lorsque l'instruction se termine. Il est réinitialisé au démarrage d'une nouvelle instruction. Le bit d’état CommandPosToleranceStatus (CS_CMD_POS_TOL_STS) du Système de coordonnées est défini comme suit : TT0, TT1, TT4, TT5 - Ce bit est défini lorsque la distance par rapport au point final est inférieure à la valeur Tolérance de commande. Ce bit est mis à zéro lorsque le premier mouvement est terminé. TT2, TT6 - Ce bit est défini lorsque la distance par rapport au point final est inférieure à la valeur Tolérance de commande. Ce bit est mis à zéro lorsque le mélange a commencé (c’est-à-dire, lorsque le deuxième mouvement a commencé). De ce fait, vous risquez de ne pas voir ce bit si le mélange a commencé au point Tolérance de commande (CT). Le mélange risque d’avoir été légèrement différé au-delà du point CT si le mouvement suivant est court ou pour obtenir une correspondance temporelle de l’accélération et de la décélération de deux mouvements adjacents. TT3 - Ce bit est défini lorsque la distance par rapport au point final est inférieure à la valeur Tolérance de commande (tout comme TT2 et TT6). Ce bit est mis à zéro lorsque le mélange a commencé. De ce fait, vous risquez de ne pas voir ce bit si le mélange a commencé au point de décélération. Le mélange risque d’avoir été légèrement différé au-delà du point de décélération si le mouvement suivant est court ou pour obtenir une correspondance temporelle de l’accélération et de la décélération de deux mouvements adjacents. |
StoppingStatus | Le bit d'état d'arrêt est mis à zéro lorsque l'instruction MCCM s'exécute. |
MoveStatus | Définir à quel moment MCCM commence le mouvement de l'axe. Mettre à zéro sur le bit .PC de la dernière instruction de mouvement ou d'instruction de mouvement qui s'exécute et provoque un arrêt. |
MoveTransitionStatus | Définir à quel moment le type de terminaison Aucune décélération ou Tolérance commandée est satisfait. Lorsque la combinaison colinéaire se déplace, le bit n’est pas défini, car la machine est toujours sur le trajet. Il est mis à zéro lorsqu’une combinaison se termine, que le mouvement d’une instruction en attente démarre ou lorsqu’une instruction de mouvement s’exécute et provoque un arrêt. Indique qu’elle n’est pas sur le chemin. |
MovePendingQueueFullStatus | Définir à quel moment la file d’attente des instructions est pleine. Il est mis à zéro lorsque la file d'attente dispose de place pour prendre en charge une nouvelle instruction de mouvement coordonné. |
CoorMotionLockStatus | Définir lorsqu’un verrouillage d’axe est demandé pour une instruction MCLM ou MCCM et que l’axe a franchi la position de verrouillage. Mettre à zéro lorsqu’une instruction MCLM ou MCCM est initiée. Pour l’énumération Avant immédiat uniquement et Inverse immédiat uniquement, le bit est défini immédiatement lorsque MCLM or MCCM est initié. Lorsque l’énumération est Position avant uniquement ou Position inverse uniquement, les bit est défini lorsque l’Axe maître franchit la Position de verrouillage dans le sens spécifié. Le bit n’est jamais défini si l’énumération est AUCUN. Le bit CoordMotionLockStatus est mis à zéro lorsque l’axe maître inverse le sens et que l’axe esclave s’arrête en suivant l’axe maître. Le bit CoordMotionLockStatus est de nouveau défini lorsque le système de coordonnées esclave reprend en suivant l’axe maître. Le bit CoordMotionLockStatus est mis à zéro également lors du démarrage d’une instruction MCCS. |
À l’heure actuelle, l’option Mouvement coordonné prend en charge la mise en file d’attente d’une instruction de mouvement coordonné. De ce fait, le bit MovePendingStatus et le bit MovePendingQueueFullStatus sont toujours les mêmes.
Guide de référence de programmation circulaire
Type de cercle | Utilisé en 2D/3D/les deux | Erreurs de validation | Sens – 2D | Sens – 3D | Commentaire |
|---|---|---|---|---|---|
Rayon | 2D | Erreur 25 ; Instruction illégale Erreur 45 ; Point de départ = Point final Erreur 49 ; R trop petit (|R| < 0,001) ou R trop court pour relier les points programmés. | CW/CCW tel que vu du + perpendiculaire au plan circulaire. | N/A | A + longueur d’arc des forces radiales doit être <= 180° (arc le plus court) A - longueur d’arc des forces radiales doit être => 180° (arc le plus long) Des cercles complets peuvent être programmés. Pour les cercles complets : définir la Position comme étant n'importe quel point sur le cercle à l'exception du Point de départ et utiliser un des types de sens Complet. |
Point central | Les deux | Erreur 44 ; Colinéarité (seulement 3D) Erreur 45 ; Point de départ = Point final (seulement 3D) Erreur 46 ; Non correspondance des rayons de départ / de fin (|R1 - R2| > 0,15 * R1). | CW/CCW tel que vu du + perpendiculaire au plan circulaire. | Arc le plus court/le plus long. Dans des cercles complets, le placement des points finals définit les chemins les plus courts/plus longs auxquels réfèrent les paramètres de sens. | Des cercles complets peuvent être programmés. En 2D seulement, Point de départ = Point finals est permis. Par conséquent, des cercles complets peuvent être générés. En définissant Point de départ = Point finals, tous les types de sens produisent des cercles complets. En définissant Point de départ = Point finals, et en utilisant le type de sens Complet. Pour les Cercles complet 3D : définissez la Position comme n'importe quel point sauf le Point de départ, et utilisez un des types de sens Complet. Position définit à la fois l'arc et les types de sens Plus court. |
Point Via | Les deux | Erreur 44 ; Colinéarité Erreur 45 ; Point de départ = Point finals | Le point Via détermine toujours le sens. | Le point Via détermine toujours le sens. L'opérande Sens est seulement utilisé pour déterminer si le cercle est partial ou complet. | Des cercles complets peuvent être programmés. Pour les cercles complets : définir la Position comme étant n'importe quel point sur le cercle à l'exception du Point de départ et utiliser un des types de sens Complet. |
Support pour le Contrôle de vitesse piloté par le maître (MDSC) et pour la Commande directe du mouvement
Les commandes Mouvement direct ne sont pas disponibles sur l’organigramme des instructions en ce qui concerne l’instruction MCCM. Vous devez programmer une instruction MCCM dans un des langages de programmation pris en charge avant l’exécution d’une instruction MAM ou MAJ dans le mode Piloté par le temps. Une erreur d’exécution va se produire si une instruction MCCM n’a pas été auparavant exécutée dans une instruction MAM ou MAJ dans le mode Piloté par le maître.
Exemple 1
Diagramme à relais

Exemple 2
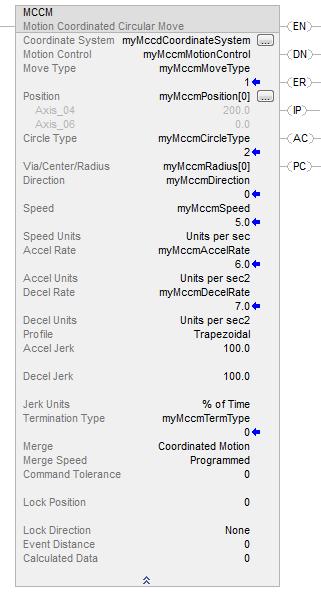
Le paramètre via/centre/rayon est un type de tableau.
Diagramme à relais
Texte structuré
MCCM(myMccmCoordinateSystem, myMccmMotionControl, myMccmMoveType, myMccmPosition[0], myMccmCircleType, myMccmRadius[0], myMccmDirection, myMccmSpeed, Unitspersec, myMccmAccelRate, Unitspersec2, myMccmDecelRate, Unitspersec2, Trapezoidal, 100.0, 100.0, %ofTime, myMccmTermType, CoordinatedMotion, Programmed, 0, 0, None, 0, 0);
Exemple 3
Logique à relais

Texte structuré
MCCM(myMccmCoordinateSystem,myMccmMotionControl,myMccmMoveType,myMccmPosition[0],myMccmCircleType,myMccmViaCenter_Radius1,myMccmDirection,myMccmSpeed,Unitspersec,myMccmAccelRate,%ofMaximum,myMccmDecelRate,UnitsperMasterUnit2,Trapezoidal,myMccmAccelJerk,myMccmDecelJerk,Unitspersec3,myMccmTerminationType,CoordinatedMotion,Programmed,myMccmCommandTolerance,myMccmLockPosition,PositionReverseOnly,myMccmEventDistance[0],myMccmCalculatedData[0]);
Fournir une réponse