
Mouvement de chemin coordonné de mouvement (MCPM)
Utiliser l’instruction Mouvement de chemin coordonné de mouvement (Motion Coordinated Path Move, MCPM) pour démarrer un mouvement du chemin coordonné linéaire sur plusieurs dimensions impliquant les axes principaux (X, Y, Z) et les axes d’orientation (Rx, Ry, Rz) spécifiés dans un système de coordonnées cartésien. Utilisez cette instruction pour programmer des mouvements cartésiens sur des robots dotés d’un contrôle de l’orientation.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Les automates Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Il s’agit d’une instruction de transition. Suivez ces étapes lors de son utilisation :
- Dans la logique à relais, insérez une instruction pour faire basculer la condition d’entrée d’échelon de false à true à chaque exécution de l'instruction.
- Dans une routine de texte structuré, insérez une condition pour que l’instruction provoque son exécution uniquement lors d’une transition.
Langues disponibles
Diagramme à relais
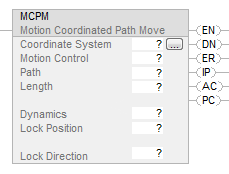
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MCPM (CoordinateSystem, MotionControl, Path, Length, Dynamics, LockPosition, LockDirection);
Opérandes
IMPORTANT:
N'utilisez pas le même nom d'étiquette pour plusieurs instructions dans le même programme. N'écrivez en aucun cas dans l'étiquette de sortie de l'instruction.
AVERTISSEMENT:
Si les opérandes de l’instruction sont modifiés en mode Exécution, les éditions en attente doivent être acceptées et le mode de l’automate doit passer de Programme à Exécution pour que les modifications prennent effet.
Configuration
Ce tableau fournit les opérandes utilisés pour configurer l’instruction. Ces opérandes ne peuvent pas être modifiés lors de l’exécution.
Opérande | Type de données | Format | Description |
|---|---|---|---|
Coordinate System | COORDINATE_SYSTEM | Balise | Système de coordonnées cartésiennes utilisé pour programmer les mouvements. |
Reference to Cartesian coordinate system used to program the moves.For controllers that support the REF_TO motion data types, the coordinate system operand type can be replaced by the REF_TO_COORDINATE_SYSTEM type. | |||
Motion Control | MOTION_INSTRUCTION | Balise | Structure utilisée pour accéder aux paramètres d’état de l’instruction. |
Pour plus d’informations sur la configuration de systèmes de coordonnées, reportez-vous au Manuel d’utilisation du système de coordonnées de mouvements, publication MOTION-UM002.
Entrées
Ce tableau explique les entrées d'instructions. Les entrées peuvent être des signaux de dispositifs de terrain provenant de dispositifs d'entrée ou de la logique d'utilisateur.
Opérande | Type de données | Format | Description |
|---|---|---|---|
Path | PATH_DATA | Balise | Voir la structure PATH_DATA |
Length | DINT | Balise immédiate | Cette entrée est immédiate et indique la longueur de l’entrée PATH_DATA.
CONSEIL:
Définir la longueur à 1. Les valeurs supérieures à 1 sont réservées à une utilisation future.
|
Dynamics | DYNAMICS_DATA | Balise | Voir la structure DYNAMICS_DATA |
Lock Position | REAL | Balise | Position sur l’axe maître à laquelle l’esclave doit démarrer en suivant le maître après le démarrage du mouvement sur le système de coordonnées de l’axe esclave.
NOTE:
La Position de verrouillage n’est valide que lorsque l’instruction MCPM est utilisée dans le mode Contrôle de vitesse piloté par le maître.
|
Lock Direction | UINT32 | Balise | Spécifie des conditions dans lesquelles le Verrouillage doit être activé.
CONSEIL:
Le Sens de verrouillage n’est valide que lorsque l’instruction MCPM est utilisée dans le mode Contrôle de vitesse piloté par le maître.
|
Structure PATH_DATA
Opérande | Boîte de défilement, liste ou case à cocher | Type de données | Valeur par défaut | Remarques |
|---|---|---|---|---|
Interpolation Type | Liste de chemins linéaires (1) continus point à point (0) | DINT | 0 | Déplacement de point à point 2 Chemin linéaire continu Reportez-vous à la rubrique connexe Type d’interpolation ci-dessous. |
Position [X, Y, Z, Rx, Ry, Rz] | Liste de constantes ou de variables | REAL [9] 1 | 0 | [X,Y,Z] en unités de coordination, [Rx, Ry, Rz] format d’angle fixe X-Y-Z en degrés index 0; X 1 : Y 2 : Z 3 : Rx 4 : Ry 5 : Rz 6 : * 2 7 : * 2 8 : * 2 Reportez-vous aux rubriques associées à la Position dans les sections suivantes. |
Robot Configuration | Liste des valeurs de bit : Bit0 – Configuration du robot Modifier(1)/Identique(0)Bit1 – Gaucher(1)/Droitier(0)Bit2 – Au-dessus(1)/Au-dessous(0)Bit3 – Retourner(1)/Ne pas retourner(0) | DINT | 0 | Bit 0 à 3 – S’applique uniquement aux géométries articulées et SCARA. Définir à 0 pour les géométries Delta.Configuration de robot non valide. |
Turns Counters | Liste de variables | INT 16 [4] | 0 | index 0; J1 1 : J4 2 : J6 3 2 Compteurs de tours des axes articulaires. Chaque entier est une valeur signée (±127). |
Move Type | Liste des valeurs Absolu (0), Incrémentiel (1) | DINT | 0 | Sélectionner le type de mouvement. Reportez-vous à la section Mouvement linéaire coordonné de mouvement (MCLM) pour plus d’informations sur cet opérande. |
Termination Type | Liste de Tolérance réelle(0), Pas de fixation(1) Tolérance de commande(6) | DINT | 0 | Reportez-vous à la section Mouvement linéaire coordonné de mouvement (MCLM) pour plus d'informations sur cet opérande. |
Command Tolerance Linear | Liste de constantes ou de variables | REAL | 0 | Utilisé pour la position des axes principaux cartésiens uniquement. Unités de coordination linéaires |
DYNAMICS_DATA_STRUCTURE
Opérande | Boîte de défilement, liste ou case à cocher | Type de données | Valeur par défaut | Remarques |
|---|---|---|---|---|
Units Mode | Liste de 0 = % du maximum 1 = unités coordonnées (par) | DINT | 0 | Reportez-vous à la section Mode Unités. |
Time Units | Liste de 0 = secondes 1 = Unités maître | DINT | 0 | Non applicable si Pourcentage du maximum est choisi comme mode Unités. S’applique uniquement à la vitesse, l’accélération et la décélération. Reportez-vous à la section Unités de temps. |
Profile | Liste de 0 = trapézoïdal 1 = courbe en S | REAL | 0 | 1 Reportez-vous à la section Profil. |
Speed | Liste de constantes ou de valeurs | REAL | 0 | 1 % du maximum ou Unités de coordination/Unité de temps. |
Acceleration | Liste de constantes ou de valeurs | REAL | 0 | 1 % du maximum ou Unités de coordination/Unités de temps 2 . |
Deceleration | Liste de constantes ou de valeurs | REAL | 0 | 1 % du maximum ou Unités de coordination/Unités de temps 2 . |
Acceleration Jerk | Liste de constantes ou de valeurs | REAL | 0 | % du temps d’accélération Toujours pour tous les axes Reportez-vous à la section Jerk d’accélération ci-dessous. S’applique à l’accélération et à l’orientation de l’accélération. |
Deceleration Jerk | Liste de constantes ou de valeurs | REAL | 0 | % du temps de décélération Toujours pour tous les axes. S’applique à la décélération et à l’orientation de la décélération. |
Orientation Speed | Liste de constantes ou de valeurs | REAL | 0 | % du maximum de la vitesse d’orientation dans la configuration du système de coordonnées ou en Degrés/Unité de temps. |
Orientation Acceleration | Liste de constantes ou de valeurs | REAL | 0 | % du maximum de l’accélération d’orientation dans la configuration du système de coordonnées ou en Degrés/Unité de temps2. |
Orientation Deceleration | Liste de constantes ou de valeurs | REAL | 0 | % du maximum de la décélération d’orientation dans la configuration du système de coordonnées ou en Degrés/Unité de temps2. |
1
Le mode Unités spécifie les unités des paramètres dynamiques du mouvement coordonné et non pas des axes individuels. Les deux sélections donnent l’option à utilisateur de programmer directement en Unités de coordination ou en % du maximum configuré dans l’étiquette du système de coordonnées. Tous les axes principaux sont configurés dans différentes unités d’utilisateur, comme les mm, les pouces et les cm, alors que les unités des axes d’orientation sont en degrés.2
Réservé pour une utilisation future.Données de chemin
Type d’interpolation
- Point à point: Dans ce type de mouvement, la position finale du Point central d’outil (TCP) est désignée mais le chemin à utiliser pour atteindre la position finale est sans intérêt. C’est en général la façon la plus rapide de déplacer le TCP vers la position de destination. Ce type d’interpolation sera disponible uniquement pour les géométries de type articulées ou SCARA dans les versions futures.
- Chemin linéaire continu: Dans ce type de mouvement, le TCP se déplace d’une position de départ jusqu’à un point final commandé le long d’une ligne droite. Durant le mouvement linéaire, l’orientation du TCP change continuellement de la position d’orientation initiale jusqu’à la position d’orientation commandée.
Position
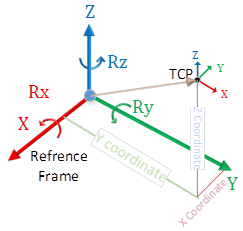
C’est un tableau à une dimension, dans la dimension est définie comme étant au moins équivalente au nombre d’axes spécifié dans le système de coordonnées, 6 dans le système de coordonnées Cartésien où X, Y, Z, Rx, Ry, Rz sont les valeurs du TCP par rapport à un système de référence. Le tableau Position définit le nouvelle position absolue ou la position incrémentielle.
Un exemple de point TCP est donné ci-dessous qui effectue une translation sur les axes X, Y et Z suivie d’une rotation sur l’axe Z (Rz = 90°) qui font que l’axe X du TCP s’aligne avec l’axe Y du système de référence.
Reportez-vous à Configurer un système de coordonnées XYZRxRyRz cartésien pour plus de détails sur le système de coordonnées cartésien.
Configuration du robot
Un robot peut atteindre la position de destination finale avec différentes positions articulaires et donc différentes configurations de robot, dans le cadre des limites articulaires établies. Si l’utilisateur désire que le robot se déplace jusqu’à une position avec une configuration spécifique en mode Chemin continu (CP), spécifiez la position finale avec la pose désirée du robot.
- Comparaison de RIGHTY et LEFTY
- Comparaison de ABOVE et BELOW
- Comparaison de FLIP et NOFLIP
Pour de plus amples détails, reportez-vous au Manuel d’utilisation du système de coordonnés de mouvements, publication MOTION-UM002 pour les sections de configuration des robots SCARA indépendants J1J2J3J6, des robots articulés dépendants J1J2J3J6 et des robots articulés indépendants J1J2J3J4J5J6.
Données dynamiques
Profil
- Trapézoïdal (0) : Lorsque la valeur est définie à 0, le paramètre de profil est prioritaire par rapport aux valeurs du jerk d’accélération et du jerk de décélération (valeur qui sont mises par défaut à 0 %), ce qui fait que le profil de vitesse est toujours trapézoïdal. Pour plus détails, reportez-vous aux informations sur le profil à la section Mouvement linéaire coordonné de mouvement (Motion Coordinated Linear Move, MCLM).
- Courbe en S (1) : Lorsque la valeur est définie sur 1, les valeurs du jerk d’accélération et de décélération sont prises en compte. Le planificateur essaie d’atteindre les valeurs de l’accélération et de la décélération calculées à partir des paramètres dynamiques. Pour plus détails, reportez-vous aux informations sur le profil à la section Mouvement linéaire coordonné de mouvement (Motion Coordinated Linear Move, MCLM).
Mode Unités
- % du maximum (0) : Lorsque le mode Unités est sélectionné comme étant le pourcentage du maximum, alors les 6 paramètres dynamiques (tels que montrés dans la première colonne du tableau ci-dessous) sont programmés comme étant le pourcentage de ceux définis dans l’onglet dynamique du système de coordonnées (tels que montrés dans la deuxième colonne du tableau ci-dessous).Par exemple, si le mode Unités est défini comme étant le pourcentage du Maximum, la vitesse est définie sur 50 et le vecteur. vectorielle maximale est définie sur 100 mm/s : la vitesse linéaire maximale de l’instruction MCLM peut atteindre jusqu’à 50 % de la vitesse maximale, c.-à-d. 50 mm/s. Cette option est disponible uniquement pour les mouvements CP (prise en charge de PTP dans le futur).Paramètre de données dynamiquesSpécification des paramètres du système de coordonnéesVitessede vitesse. vectorielle maximale PrincipalAccélérationde vitesse. vectorielle maximale PrincipalDécélérationde vitesse. vectorielle maximale d’axe principalVitesse d’orientationVitesse vectorielle maximale d’orientationAccélération d’orientationAccélération vectorielle maximale d’orientationDécélération d’orientationDécélération vectorielle maximale d’orientation
- Unités de coordination (1) : La vitesse des 6 paramètres (comme illustré dans la première colonne du tableau ci-dessous) sont des unités de programmations d’unités de coordination par unités de temps, comme défini dans le paramètre Unités de temps.
- La vitesse est programmée en Unités de coordination par seconde ou en Unités de coordination par Unités maître.
- L’accélération et la décélération en Unités de coordination par seconde2ou en Unités de coordination par seconde d’Unités maître2.
- La vitesse d’orientation est programmée en Degrés par seconde ou en Degrés par Unités maître.
- L’accélération et la décélération de l’orientation sont en Degrés par seconde2ou en Degrés par Unités maître2.
Unité de temps
- Secondes (0) : Unités de temps en secondes
- Unités maîtres (1) Dans la configuration Maître/Esclave, la vitesse/accélération/décélération du maître détermine la vitesse/accélération/décélération principale et d’orientation de l’instruction MCPM.
Par exemple, considérez qu’une instruction MDCC établit un lien entre l’axe maître et le système de coordonnées esclave. L’axe maître est en train d’être déplacé par une instruction MAM et une instruction MCPM est en cours d’exécution : La valeur de la vitesse/accélération/décélération résultante peut être calculée comme montrée ci-dessous.
- Formule pour la conversion de la vitesse de [Unités/Unités maître] en [Unités/Secondes] :VS[SU/TU] = VS[SU/MU] * VM[MU/TU]S’ l’esclave se déplace à 3’degrés/MU et le maître se déplace à 2 MU/seconde, alors la vitesse de l’esc’ave est : 3*2 = 6 degrés/seconde.
- Formule pour la conversion de l’accélération et de la décélération de [Unités/Unités maître2] en [Unités/Seconde2] :aS[SU/TU2] = aS[SU/MU2] * VM2[MU/TU] + VS[SU/MU] * aM[MU/TU2]
- Si l’esclave est en cours d’accélération à 5 degrés/MU2 et si le maître se déplace à vitesse constante de 2 MU/seconde (aM=0), l’accélération de l’esclave est : 5*2*2 = 20 degrés/seconde2.
- Si l’esclave est en cours d’accélération à 5 degrés/MU2, sa vitesse instantanée est de 3 degrés/MU, et si le maître est en train de se déplacer à une vitesse de 2 MU/s et à une accélération de 4 MU/sec2, l’accélération de l’esclave est : 5*2*2 + 3*4 = 32 degrés/seconde2.
Jerk d’accélération
Ce paramètre indique le pourcentage de temps de l’accélération que le chemin MCPM devrait utiliser pour calculer le taux du jerk d’accélération du déplacement sur le chemin MCPM. C’est toujours programmé en unités de pourcentage de temps.
Reportez-vous à la rubrique Unité de jerk ci-dessous pour convertir le pourcentage de temps en unité procédé.
Reportez-vous à la rubrique Jerk d’accélération dans le document MCLM pour plus d’informations
Jerk de décélération
Ce paramètre indique le pourcentage de temps de la décélération que le chemin MCPM devrait utiliser pour calculer le taux du jerk de décélération du déplacement sur le chemin MCPM. C’est toujours programmé en unités de pourcentage de temps.
Reportez-vous à la rubrique Unités de jerk ci-dessous pour convertir le pourcentage de temps en unité procédé.
Reportez-vous à la section Jerk de décélération dans le document MCLM pour plus d’informations.
Unité de jerk : pourcentage du temps (% du temps)
Si vous voulez convertir le % du temps en unités procédé, utilisez ces équations.
- Pour calculer le jerk d’accélération en unités procédé, utilisez cette formule :
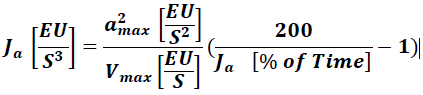
- Pour calculer le jerk de décélération en unités procédé, utilisez cette formule :
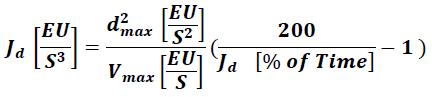
Vitesse d’orientation
La vitesse d’orientation est une vitesse vectorielle, sa valeur est appliquée comme un vecteur d’orientation unique composé de Rx, Ry et Rz qui sont les composantes orthogonales. Par exemple, si la vitesse d’orientation est 5 degrés/seconde
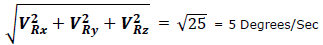
Accélération et décélération d’orientation
L’accélération/décélération d’orientation est une valeur vectorielle, sa valeur est appliquée comme un vecteur d’orientation unique composé de Rx, Ry et Rz qui sont les composantes orthogonales. Par exemple, si l’accélération ou la décélération d’orientation est définie à 5 degrés/seconde
2
, alors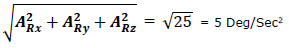
Sens de verrouillage
Indique le sens dans lequel l’axe maître doit se déplacer lorsqu’il traverse la Position de verrouillage pour que le verrou soit activé.
CONSEIL:
Lorsque l’Unité de temps est définie sur Unités maître, la valeur de ce champ devrait être le sens du maître. Reportez-vous à l’instruction MCLM pour davantage d’informations sur l’opérande Sens de verrouillage.
Position de verrouillage
Indique la position de l’axe maître lorsque l’esclave va être verrouillé à l’axe maître.
Sorties
N/A
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise aux opérandes du système de coordonnées. Reportez-vous à la section Indexer via des tableaux pour consulter les défauts d’indexation par tableau.
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Identique à Condition d’entrée d’échelon est fausse |
La condition d'entrée d'échelon est égale à faux | Les bits .EN, .DN, .et ER sont définis sur faux. |
La condition d’entrée d’échelon est vraie et le bit .EN est faux | Le bit .EN est défini sur vrai et cette instruction est exécutée. |
La condition d’entrée d’échelon est vraie et le bit .EN est vrai | N/A |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Diagramme à relais. |
Exécution normale | Reportez-vous à Condition d’entrée d’échelon est fausse, puis Conditions d’entrée d’échelon est vraie sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Diagramme à relais. |
Codes d’erreur
Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Codes d’erreur étendus
Les codes d’erreur étendus fournissent des informations supplémentaires spécifiques aux instructions pour les codes d’erreur qui sont génériques pour d’autres instructions. Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement. La signification des codes d’erreur étendus dépend des codes d’erreur auxquels ils sont associés.
Code d’erreur (.ERR) | Code d’erreur étendu (.EXERR) | Description |
|---|---|---|
7 | 0 à 5 | Erreur d’état de fermeture Pour une instruction coordonnée de mouvement, examinez le code d’erreur étendu (EXERR). Elle identifie l’axe à l’origine de l’erreur. Exemple : Si EXERR est égal à zéro, vérifiez la dimension zéro de l’axe. |
11 | 0 à 5 | Axe non configuré Pour des instructions portant sur un seul axe : Le code d’erreur étendu pour MAG, MDAC, MAPC, MAM, MAJ, MATC et MCD est défini comme suit : 1 = Axe esclave 2 = Axe maître En ce qui concerne les instructions MAM, MCD et MAJ dans le mode piloté par le temps, l’axe en cours de mouvement est un axe esclave. Pour des instructions portant sur plusieurs axes : Le code d’erreur étendu pour MCPM, MDCC, MCLM, MCCM et MCCD est défini comme suit : Le numéro d’axe dans le système de coordonnées où : 0 = Premier axe 2 = Axe maître ou troisième axe esclave |
13 | 2, 3, 5 | Paramètre hors limites Une EXERR = 0 signifie que le premier opérande de cette instruction se situe en dehors de sa plage. |
16 | 0 à 5 | La prise d’origine est en cours sur un axe. Code d’erreur étendu qui indique l’axe qui a causé l’erreur. |
25 | 0 à 5 | Vous avez essayé d’exécuter une instruction incorrecte. Code d’erreur étendu qui indique l’axe qui a causé l’erreur
CONSEIL:
MCPM renvoie cette erreur si l’axe est configuré pour le mode de couple.
|
53 | 0 à 5 | L’axe est bloqué En ce qui concerne les instructions pour axe unique, le code d’erreur étendu pour MAG, MDAC, MAPC, MAM, MAJ, MATC et MCD se définit comme suit : 1 = Axe esclave 2 = Axe maître En ce qui concerne les instructions MAM, MCD et MAJ dans le mode piloté par le temps, l’axe en cours de mouvement est un axe esclave. Pour les instructions concernant plusieurs axes, le code d’erreur étendu pour MCPM, MDCC, MCLM, MCCM et MCCD est défini comme suit : Le numéro d’axe dans le système de coordonnées où : 0 = Premier axe 2 = Axe maître ou troisième axe esclave |
65 | 0 à 5 | Débordement de position d’axe La plage de position dépend de la constante de conversion de l’axe. Position positive maximale = 2 147 483 647/constante de conversion de l’axe. Position négative maximale = -2 147 483 648/constante de conversion de l’axe. Choisir une constante de conversion de 2 097 152 comptages/pouce. Dans le cas présent :
Pour une instruction coordonnée de mouvement, examinez le code d’erreur étendu (EXERR). Elle identifie l’axe à l’origine de l’erreur. |
76 | 0 à 5 | Le jerk de décélération maximal est défini sur zéro Vous ne pouvez pas commencer un mouvement qui utilise un profil de courbe en S si la Jerk de décélération maximale de l’axe est égal à zéro. (EXERR). Elle identifie l’axe à l’origine de l’erreur. |
138 | 0 | MCPM Valeur de données de chemin non valide Type d’interpolation des données de chemin de MCPM Si le type d’interpolation est défini sur une autre valeur que 0 ou 1, l’instruction signalera cette erreur. |
138 | 1 | Valeur non valide des données de chemin de MCPM L’instruction reportera une erreur si l’une des conditions ci-dessous est vraie.
|
138 | 2 | Valeur non valide des données de trajectoire MCPM dans la configuration du robot Si une configuration de robot non valide est spécifiée (à savoir, si des bits autres que 0, 1, 2 ou 3 sont définis), l’instruction signale cette erreur. |
138 | 3 | Valeur non valide des données de trajectoire MCPM pour le compteur de tours Si la valeur du compteur de tours ne se situe pas dans une plage de +/-127, l’instruction signale cette erreur. |
138 | 4 | Valeur non valide des données de trajectoire MCPM pour le type de mouvement Si le type de mouvement n’est ni absolu, ni incrémentiel, l’instruction signale cette erreur. |
138 | 5 | Valeur non valide des données de chemin MCPM dans le type TT des données de chemin MCPM Si des types de terme autres que 0, 1 et 6 sont spécifiés, l’instruction signale cette erreur. |
138 | 6 | Valeur non valide des données de chemin MCPM dans la commande TOL des données de chemin MCPM Si une tolérance de commande négative est spécifiée, ou si INF ou NAN est spécifié, l’instruction signale cette erreur. |
139 | 0 | Valeur non valide des données dynamiques MCPM pour le mode des unités Si le mode des unités est spécifié sur une valeur autre que 0, 1 ou 2, l’instruction signale cette erreur. |
139 | 1 | Valeur non valide des données dynamiques MCPM pour les unités de temps Si les unités de temps sont spécifiées avec une valeur autre que 0 ou 1, l’instruction signale cette erreur. |
139 | 2 | Valeur non valide des données dynamiques MCPM pour le profil Si le profil est défini sur une valeur autre que 0 (trapézoïdal) ou 1 (courbe en S), l’instruction signale cette erreur. |
139 | 3 | Valeur non valide des données dynamiques MCPM pour la vitesse Si la vitesse est négative ou INF ou NAN, l’instruction signale cette erreur. |
139 | 4 | Valeur non valide des données dynamiques MCPM pour l’accélération Si l’accélération est nulle ou négative ou INF ou NAN, l’instruction signale cette erreur. |
139 | 5 | Valeur non valide des données dynamiques MCPM pour la décélération Si la décélération est nulle, négative, INF ou NAN, l’instruction signale cette erreur. |
139 | 6 | Valeur non valide des données dynamiques de MCPM dans le Jerk d’accélération des données dynamiques de MCPM Si les unités de jerk sont exprimées en pourcentage du maximum et si le jerk d’accélération est INF, NAN, inférieur ou égal à zéro ou a une valeur supérieure à 100 %, l’instruction signalera une erreur.
CONSEIL:
Ces erreurs s’appliquent uniquement à une courbe en S.
|
139 | 7 | MCPM Valeur non valide données dynamiques MCPM Jerk décélération données dynamiques Si les Unités de jerk sont en % du temps et si le jerk de décélération est NAN et inférieur ou égal à zéro, l’instruction signalera une erreur.
CONSEIL:
Cette erreur s’applique uniquement à une courbe en S.
|
139 | 8 | MCPM Valeur non valide données dynamiques MCPM Vitesse orientation données dynamiques Si la vitesse d’orientation est négative ou INF ou NAN, l’instruction signalera cette erreur. |
139 | 9 | MCPM Valeur non valide données dynamiques MCPM Accélération orientation données dynamiques Si l’accélération d’orientation est nulle ou négative ou INF ou NAN, l’instruction signalera cette erreur. |
139 | 10 | MCPM Valeur non valide données dynamiques MCPM Décélération orientation données dynamiques Si la décélération d’orientation est nulle ou négative ou INF ou NAN, l’instruction signalera cette erreur. |
155 | aucun | Géométrie du robot MCPM non prise en charge Si l’utilisateur tente d’exécuter l’instruction MCPM sur un système de robot articulé indépendant J1J2J3J4J5J6, l’instruction signale cette erreur. |
157 | aucun | Sens de direction des jointures MCPM non prise en charge Si l’utilisateur tente de définir le sens de direction des jointures et d’exécuter l’instruction MCPM, l’instruction signale cette erreur. |
 pour les mouvements absolus
Codes de diagnostic et actions correctives
N/A
Exemple
Diagramme à relais
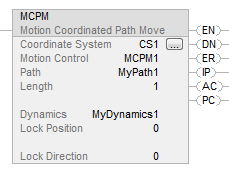
Texte structuré
MCPM (CS1, MCPM1, MyPath1, 1, MyDynamics1, 0, 0);
CONSEIL:
Pour plus d'informations sur la création de géométrie avec une prise en charge de l'orientation, consultez le Manuel d'utilisation du système de coordonnés de mouvements, publication MOTION-UM002.
Fournir une réponse