
Position de transformation de calcul de mouvement (MCTP)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
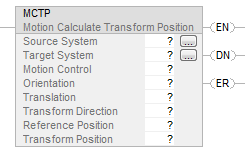
5580 et ControlLogix 5590.Utiliser l'instruction Position de transformation de calcul de mouvement (Motion Calculate Transform Position, MCTP) pour calculer la position d'un point d'un système de coordonnées par rapport au point équivalent d'un deuxième système de coordonnées.
IMPORTANT:
Les étiquettes utilisées pour l'attribut de contrôle du mouvement des instructions ne doivent être utilisées qu'une seule fois. La réutilisation de l'étiquette de contrôle de mouvement dans d'autres instructions peut provoquer une opération inattendue. Cela peut entraîner des dommages à l'équipement ou des blessures corporelles.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Les automates Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Langues disponibles
Diagramme à relais
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MCTP(Source System, Target System, Motion Control, Orientation, Translation, Transform Direction, Reference Position, Transform Position);
Opérandes
Un diagramme à relais et texte structuré
Opérande | Type | Format | Description | |
|---|---|---|---|---|
Source System | COORDINATE_SYSTEM | Balise | Système de coordonnées cartésiennes pour les positions cartésiennes du robot Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande du système de coordonnées peut être remplacé par le type REF_TO_COORDINATE_SYSTEM. | |
Target System | COORDINATE_SYSTEM | Balise | Système de coordonnées non cartésiennes qui contrôle le matériel réel. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande du système de coordonnées peut être remplacé par le type REF_TO_COORDINATE_SYSTEM. | |
Motion Control | MOTION_INSTRUCTION | Balise | Étiquette de contrôle pour cette instruction. | |
Translation | REAL[3] | Array | Souhaitez-vous décaler la position cible le long de l'axe X1, X2 ou X3 ? | |
If | Alors | |||
No | Laisser à zéro les valeurs du tableau. | |||
Yes | Saisir les distances de décalage dans le tableau. Saisir les distances de décalage en unités coordonnées. Placer la distance de décalage pour X1 dans le premier élément du tableau, et ainsi de suite. | |||
Use an array of three REALs even if a coordinate system has only one or two axes. | ||||
Opérande | Type | Format | Description | ||||
|---|---|---|---|---|---|---|---|
Transform Direction | DINT | Immédiat | Pour le type de robot | To calculate | With the base turned to the | And the robot is | Select |
All | Position cartésienne |  | | Forward | |||
Cartesian Delta 2D Delta 3D SCARA Delta | Angles articulaires | | | Inverse | |||
Articulated Independent Articulated Dependent SCARA Independent | Angles articulaires | Même quadrant que le point | Configuration bras droit | Inverse Right Arm | |||
Left Arm Configuration | Inverse bras gauche | ||||||
Opposite Quadrant from the Point | Configuration bras droit | Inverse miroir bras droit | |||||
Left Arm Configuration | Inverse miroir bras gauche | ||||||
Reference Position | REAL[3] | Array | Si le sens de la transformation est : | Then enter an array that has the: | |||
Forward | Angles articulaires | ||||||
Inverse | Positions cartésiennes | ||||||
Transform Position | REAL[3] | Array | Tableau qui mémorise la position calculée | ||||
Saisir le sens de la transformation sans espaces. Par exemple, un sens de transformation du type Inverse bras gauche est saisi sous le format InverseLeftArm.
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Type de données de MOTION_INSTRUCTION
Pour voir si | Vérifier si ce bit est défini | Type de données | Remarques |
|---|---|---|---|
L'échelon est vrai | EN | BOOL | Parfois, le bit EN est défini, même lorsque l'échelon devient faux. Cela se produit lorsque l'échelon devient faux avant que l'instruction ne soit terminée ou lorsqu'une erreur s'est produite.  |
L'instruction est terminée. | DN | BOOL | |
Une erreur s’est produite | ER | BOOL | Identifiez le numéro d’erreur indiqué dans le champ du code d’erreur de la balise Contrôle de mouvement, puis reportez-vous à Codes d’erreur de mouvement (.ERR). |
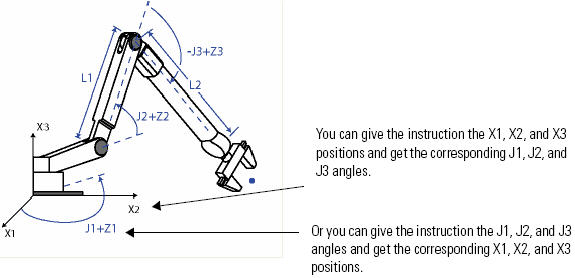
L'instruction MCTP est identique à l'instruction MCT, si ce n'est que l'instruction MCTP ne lance pas de transformation. Elle calcule une position à une reprise lors de chaque exécution.
Consignes de programmation
Respectez les recommandations suivantes lors de l'utilisation d'une instruction MCTP.
Consignes pour l'instruction MCTP
Recommandation | Exemple et remarques |
|---|---|
Faire passer l'échelon de faux à vrai pour exécuter cette instruction. | Il s'agit d'une instruction de transition. Dans le diagramme à relais, faire basculer la condition d'entrée d'échelon de fausse à vraie chaque fois que vous souhaitez exécuter cette instruction. |
Dans le texte structuré, mettre une condition sur l’instruction afin que son exécution se fasse uniquement lors d’une transition. | Dans un texte structuré, les instructions sont exécutées chaque fois qu'elles sont scrutées. Mettre une condition sur l’instruction afin que son exécution se fasse uniquement lors d’une transition. Utiliser l’une de ces méthodes : Qualificateur d’une action SFC Construction de texte structuré |
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise aux opérandes du système de coordonnées. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .ER et .IP sont définis sur faux. |
La condition d'entrée d'échelon est égale à faux | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
La condition d'entrée d'échelon est égale à vrai | Le bit .EN est défini sur vrai et cette instruction est exécutée. |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Diagramme à relais. |
Exécution normale | Reportez-vous à Condition d'entrée d'échelon est fausse, puis échelon est vrai sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Diagramme à relais. |
Codes d’erreur
Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Codes d’erreur étendus
Utiliser les Codes d’erreurs étendus (EXERR) pour de plus amples instructions sur une erreur. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise aux opérandes du système de coordonnées. Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Changements des bits d’états
Aucun
Flux de données d'une instruction MCTP entre deux systèmes de coordonnées
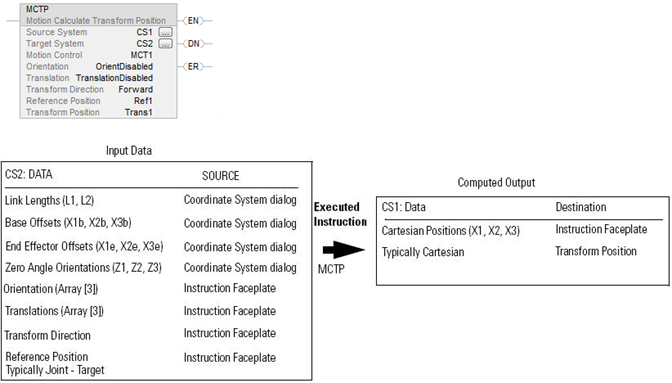
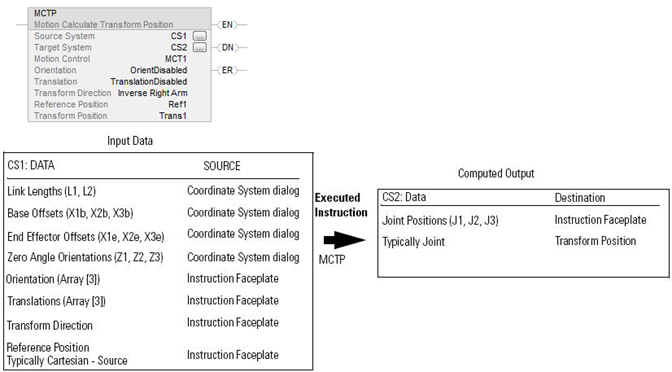
Les illustrations suivantes montrent le flux de données lors de l'exécution d'une instruction MCTP en vue de procéder à une transformation directe et une transformation inverse. L'indicateur CS1 représente un système de coordonnées cartésiennes contenant les axes X1, X2 et X3 en tant que source de l'instruction MCTP. L'indicateur CS2 représente le système de coordonnées articulaires contenant les axes J1, J2 et J3 en tant que cible de l'instruction MCTP.
Flux de données lors de l'exécution d'un mouvement à l'aide d'une instruction MCTP - Transformation directe
Flux de données lors de l'exécution d'un mouvement à l'aide d'une instruction MCTP - Transformation inverse
Exemples
Diagramme à relais
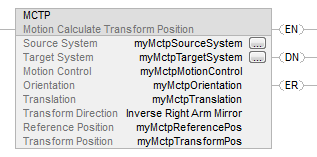
Texte structuré
MCTP(myMctpSourceSystem, myMctpTargetSystem, myMctpMotionControl, myMctpOrientation, myMctpTranslation, InverseRightArmMirror, myMctpReferencePos, myMctpTransformPos);
Fournir une réponse