
Modelo de atributos del motor
Los Atributos de motor definen el conjunto mínimo de atributos requeridos para admitir la intercambiabilidad de dispositivo de CIP Motion, lo que da lugar a suficientes datos paramétricos proporcionados por el controlador para que cualquier dispositivo compatible con CIP Motion, por ejemplo, un variador, controle un motor determinado.
La categoría Uso de un atributo se basa en el tipo de motor. En los casos que sea necesario, Requerido frente a Opcional se diferencia aún más mediante abreviaturas para PM (imán permanente) e IM (motores de inducción). Queda implícito que estos atributos de motor son aplicables a todos los modos de control de variador, F, P, V y T, pero no a las configuraciones de eje Sin control, donde no hay función de control de motor activa.
En el caso de los motores de inducción, el eje de control de movimiento aprovecha el modelo de motor de circuito equivalente de fase neutral recomendado por la IEEE basándose en una configuración de "conexión de estrella". Los valores de reactancia, X, están relacionados con los correspondientes valores de Inductancia, L, mediante X = ωL, donde ω es la frecuencia nominal motor. La notación principal, por ejemplo, X
2
', R2
', indica que se hace referencia a los valores de componente de rotor reales, X2
y R2
, en el lado del estator de la relación de bobinado estator a rotor.IEEE por modelo de motor de fase neutral:
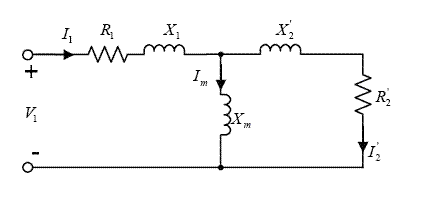
Para motores de imán permanente, el eje de control de movimiento supone que todos los parámetros de motor se definen en el contexto de un modelo de motor de fase a fase.
Entregue su opinión