
Variateur direct de mouvement arrêté (MDF)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590. Les différences entre les Controllers sont signalées, le cas échéant.Utilisez l’instruction Variateur direct de mouvement arrêté (Motion Direct Drive Off, MDF) pour désactiver le servovariateur et paramétrer la tension de sortie asservie sur la tension de décalage de sortie. La tension de décalage de sortie correspond à la tension de sortie qui ne génère aucun mouvement ou très peu de mouvement du variateur. Vous pouvez spécifier cette valeur lors de la configuration de l’axe.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Les automates Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Langues disponibles
Diagramme à relais
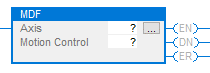
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MDF(Axis,MotionControl);
Opérandes
Un diagramme à relais et texte structuré
Opérande | Type ControlLoigx 5570, ControlLogix 5580, ControlLogix 5590, GuardLogix 5570 et GuardLogix 5580 | Format | Description |
|---|---|---|---|
Axis | AXIS_SERVO | Balise | Axe de mouvement avec données de type AXIS_SERVO seulement. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande d’axe pris en charge peut être remplacé par un type de REF_TO équivalent. |
Motion Control | MOTION_INSTRUCTION | Balise | Structure utilisée pour accéder aux paramètres d’état de l’instruction. |
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Structure MOTION_INSTRUCTION
Mnémonique | Description |
|---|---|
.EN (Enable) Bit 31 | Il est défini lorsque l'échelon effectue une transition de faux à vrai et reste défini jusqu'à ce que la transaction de message d'asservissement soit terminée et que l'échelon passe à faux. |
.DN (Done) Bit 29 | Définir lorsque les signaux du variateur de l’axe ont été désactivés et que le bit d’état d’activation de variateur est mis à zéro. |
.ER (Done) Bit 28 | Il est défini pour indiquer que l'instruction a détecté une erreur, par exemple si vous avez spécifié un axe non configuré. |
Description
Pour les modules de mouvement avec une interface de servovariateur externe, l’instruction MDF désactive directement la sortie Activation de variateur du module de mouvement de l’axe physique spécifié et remet également à zéro la sortie asservie des modules vers le variateur externe en appliquant la valeur de Décalage de sortie configurée.
L’instruction MDF permet d’arrêter le mouvement lancé par une instruction Variateur direct de mouvement activé (Motion
Direct Drive
On, MDO) précédente et transforme l'axe de l'état Direct Drive
Contrôle à l’état Axe prêt.Pour qu’une instruction MDF s’exécute correctement, l’axe cible doit être configuré comme un axe Asservi. Sinon, l’instruction génère une erreur.
IMPORTANT:
L’exécution de l’instruction peut prendre plusieurs scrutations, car il lui faut plusieurs mises à jour intermédiaires pour achever la requête. Le bit Fin (.DN) n’est pas défini immédiatement, mais seulement lorsque la requête est terminée.
Il s’agit d’une instruction de transition :
- Dans la logique à relais, faire basculer EanbleIn de faux à vrai chaque fois que cette instruction s’exécute.
- Dans le texte structuré, mettre une condition sur l’instruction afin que son exécution se fasse uniquement lors d’une transition.
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise à l’opérande de l’axe. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .et ER sont définis sur faux. |
La condition d'entrée d'échelon est égale à faux | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
La condition d'entrée d'échelon est égale à vrai | Le bit .EN est défini sur vrai et cette instruction est exécutée. Si le bit EN est défini sur faux, aucune action n’est entreprise. |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Diagramme à relais |
Exécution normale | Reportez-vous à Condition d'entrée d'échelon est fausse, puis échelon est vrai sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Diagramme à relais. |
Codes d’erreur étendus
Les codes d’erreur étendus fournissent des informations supplémentaires spécifiques à l’instruction pour les codes d’erreur génériques de nombreuses instructions. Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Changements MDF des bits d’état d’axe unique
Bits d’état des axes
Nom du bit | État | Signification |
|---|---|---|
DriveEnableStatus | VRAI | L’axe est en état Axe prêt avec la sortie Activation de variateur maintenant active. |
Exemples
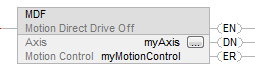
Diagramme à relais
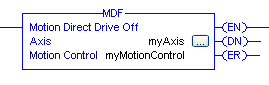
Fournir une réponse