
Fermeture d'axe de mouvement (MASD)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590. Les différences entre les Controllers sont signalées, le cas échéant.Utilisez l’instruction Fermeture d’axe de mouvement (MASD) pour forcer un axe spécifique à passer en état Fermeture. L'état Fermeture d'un axe est la condition dans laquelle est désactivée la sortie du variateur, la boucle d'asservissement et dans laquelle tout contact de relais statique OK associé ou disponible s'ouvre. L'axe reste en état Fermeture jusqu'à l'exécution la Réinitialisation de fermeture d'un groupe ou d'un Axe.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Les automates Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Langues disponibles
Diagramme à relais
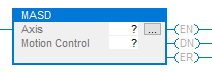
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MASD(Axis,MotionControl);
Opérandes
Un diagramme à relais et texte structuré
Opérande | Type Automates CompactLogix 5380, ControlLogix 5580, Compact GuardLogix 5380, GuardLogix 5580 et ControlLogix 5590 | Type Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Format | Description |
|---|---|---|---|---|
Axis | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_CIP_DRIVE AXIS_GENERIC AXIS_GENERIC_DRIVE AXIS_SERVO AXIS_SERVO_DRIVE AXIS_VIRTUAL
CONSEIL:
AXIS_GENERIC est uniquement pris en charge par les automates
ControlLogix 5570 et GuardLogix 5570. | Balise | Nom de l’axe sur lequel effectuer l’opération. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande d’axe pris en charge peut être remplacé par un type de REF_TO équivalent. |
Motion | MOTION_INSTRUCTION | Structure utilisée pour accéder aux paramètres d’état de l’instruction. |
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Structure MOTION_INSTRUCTION
Mnémonique | Description |
|---|---|
.EN (Enable) Bit 31 | Il est défini lorsque l'échelon effectue une transition de faux à vrai et reste défini jusqu'à ce que la transaction de message d'asservissement soit terminée et que l'échelon passe à faux. |
.DN (Done) Bit 29 | Définir lorsque les axes ont été correctement placés en état Fermeture. |
.ER (Done) Bit 28 | Il est défini pour indiquer que l'instruction a détecté une erreur, par exemple si vous avez spécifié un axe non configuré. |
Description
L'instruction MASD désactive directement et immédiatement la sortie du variateur, la boucle d'asservissement, et ouvre tout contact OK associé. Cette action place les axes en état Fermeture.
L’instruction MASD lance également l’effacement de tous les processus de mouvement en cours et de tous les bits d'état de mouvement. Parallèlement, la commande met à zéro également tous les bits .IP de l’instruction de mouvement actuellement définis pour l’axe ciblé.
L'instruction MASD force l’axes cible à passer en état Fermeture. L'une des caractéristiques uniques de l’état Fermeture est que, le cas échéant, le contact de relais statique OK du module de mouvement ou du variateur est Ouverts. Le cas échéant, cette caractéristique peut être exploitée pour ouvrir la chaîne d'arrêt d'urgence qui contrôle l'alimentation principale du variateur. Notez qu’il n’y a en général qu’un seul contact OK par module de mouvement, ce qui signifie que l’exécution d’une instruction MASD pour tout axe associé à un module donné ouvre le contact OK.
Une autre caractéristique de l’état Fermeture est que l’exécution de toute instruction déclenchant le mouvement d'un axe est bloquée. Toute tentative d’exécuter une telle instruction génère une erreur d’exécution. Seule l'exécution de l'une des instructions Réinitialisation de fermeture peut permettre le déclenchement d'un mouvement.
L'axe reste en état Fermeture jusqu'à ce qu'une instruction Réinitialisation de fermeture d'axe de mouvement (MASR), Réinitialisation de fermeture de groupe de mouvement (MGSR), ou Réinitialisation de fermeture coordonné de mouvement (MCSR), s'exécute. Si l'axe est associé à un Système de coordonnées, il sera réinitialisé en cas d'exécution de l'instruction Réinitialisation de fermeture coordonné de mouvement (MCSR).
IMPORTANT:
L’exécution de l’instruction peut prendre plusieurs scrutations, car il lui faut plusieurs mises à jour intermédiaires pour achever la requête. Le bit Fin (.DN) n’est pas défini immédiatement, mais seulement lorsque la requête est terminée.
De plus, pour CIP motion, l’instruction MASD prend en charge l’annulation de l’instruction Démarrage du variateur de mouvement (MDS). Cela inclut l’effacement du bit d'opération en cours (.IP) de l’instruction MDS, ainsi que des bits DirectVelocityControlStatus et DirectTorqueControlStatus de l’attribut État de mouvement.
Dans cette instruction de transition, la logique à relais fait basculer la condition d'entrée d'échelon de mis à zéro à définie chaque fois que l’instruction doit s’exécuter.
Contrôle de vitesse piloté par le maître (MDSC) et instruction MASD
Lorsque l’axe est arrêté :
- Le bit IP de l’instruction Contrôle d’axe piloté par le maître (MDAC) est réinitialisé sur un axe fermé ;
- Le bit AC de l’instruction MDAC est réinitialisé lors de son fermeture ;
- L’instruction MASD met à zéro l’axe maître en attente pour toutes les futures instructions de mouvement uniques.
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise à l’opérande de l’axe. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .et ER sont définis sur faux. |
La condition d'entrée d'échelon est égale à faux | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
La condition d'entrée d'échelon est égale à vrai | Le bit .EN est défini sur vrai et cette instruction est exécutée. Si le bit EN est défini sur faux, aucune action n’est entreprise. |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Diagramme à relais |
Exécution normale | Reportez-vous à Condition d'entrée d'échelon est fausse, puis échelon est vrai sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Diagramme à relais. |
Codes d’erreur
Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Codes d’erreur étendus
Les codes d’erreur étendus fournissent des informations supplémentaires spécifiques à l’instruction pour les codes d’erreur génériques de nombreuses instructions. Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Changements MASD des bits d’état d’axe unique
Bits d’état des axes
Nom du bit | État | Signification |
|---|---|---|
ServoActionStatus | FAUX (FALSE) | L'axe est en état Désactivation d'asservi, et la boucle d'asservissement est inactive. |
DriveEnableStatus | FAUX (FALSE) | La sortie d’activation de variateur est inactive. |
ShutdownStatus | VRAI | L’axe est en état Fermeture. |
Bits d’état du mouvement
Nom du bit | État | Signification |
|---|---|---|
AccelStatus | FAUX (FALSE) | L’axe n’est pas en train d’accélérer. |
DecelStatus | FAUX (FALSE) | L’axe ne Ralentit pas. |
MoveStatus | FAUX (FALSE) | L’axe n’est pas en train de se déplacer. |
JogStatus | FAUX (FALSE) | L’axe n’est pas en train de marcher par à-coups. |
GearingStatus | FAUX (FALSE) | L’axe n’est pas engrené. |
HomingStatus | FAUX (FALSE) | L’axe n’est pas en train d’effectuer une prise d’origine. |
StoppingStatus | FAUX (FALSE) | L’axe est en train de s’arrêter. |
PositionCamStatus | FAUX (FALSE) | L’axe n’effectue pas d’entraînement de came de position. |
TimeCamStatus | FAUX (FALSE) | L’axe n’effectue pas d’entraînement de came en fonction du temps. |
PositionCamPendingStatus | FAUX (FALSE) | L’axe n’a aucune came de position en attente. |
TimeCamPendingStatus | FAUX (FALSE) | L’axe n’a aucune came de temps en attente. |
GearingLockStatus | FAUX (FALSE) | L’axe n’est pas dans la condition Verrouillage de l’engrènement. |
PositionCamLockStatus | FAUX (FALSE) | L’axe n’est pas dans la condition Came verrouillé. |
DirectVelocityControlStatus | FAUX (FALSE) | L’axe ne fonctionne pas en Contrôle de vitesse direct. |
DirectTorqueControlStatus | FAUX (FALSE) | L’axe ne fonctionne pas en Commande de couple direct. |
Exemples
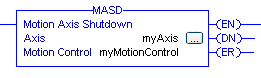
Diagramme à relais

Texte structuré
MASD(myAxis, myMotionControl);
Logique à relais
Texte structuré
MASD(myAxis, myMotionControl);
Fournir une réponse