
Modèle d'attributs de moteur
Les Attributs de moteur définissent l’ensemble minimal d’attributs requis pour prendre en charge l’interchangeabilité du dispositif de CIP Motion, ce qui permet d’obtenir suffisamment de données paramétriques fournies par l’automate pour tout dispositif compatible avec CIP Motion, par exemple un variateur, afin de contrôler un moteur donné.
La catégorie Usage d’un attribut est basée sur le Type de moteur. Quand cela est nécessaire, des abréviations différencient encore plus Requis et Facultatif dans le cas des PM (aimants permanents) et des IM (moteurs à induction). Il est sous-entendu que ces attributs de moteur sont applicables à tous les modes de variateurs, F, P, V et T, mais qu'ils ne sont pas applicables aux configurations Aucun contrôle d'axe, pour lesquelles il n'existe aucune fonction de contrôle moteur active.
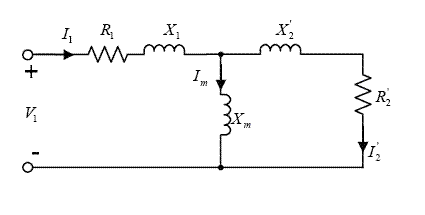
Dans le cas des moteurs à induction, l’Axe de contrôle du mouvement tire parti du modèle de moteur à circuit équivalent phase-neutre recommandé par l’IEEE, basé sur une configuration en « étoile ». Les valeurs de la réactance X sont reliées aux valeurs correspondantes de l’inductance L par X = ωL, où ω est la fréquence nominale du moteur. La notation avec prime, par exemple, X
2
', R2
', indique que les valeurs du composant rotor actuelles X2
, et R2
sont référencées par rapport au côté stator du rapport d'enroulement stator-rotor.IEEE selon le modèle de moteur à phase :
Pour les moteurs à aimant permanent, l’Axe de contrôle du mouvement assume que tous les paramètres de moteur sont définis dans le contexte d’un modèle de moteur phase à phase.
Fournir une réponse