
Attributs d’AXE (AXIS) (de E à R)
Ce tableau décrit les attributs d’axe de E à R. Pour visualiser les autres attributs ou savoir comment accéder à ces attributs, cliquez sur l’une des rubriques suivantes.
- Des mauvais alignements physiques des composants du transducteur de retour
- Une capacité excessive (ou d’autres retards) des signaux du codeur
- AttributType d’axeType de donnéesAccèsDescriptionÉtat de l’entrée d’activationAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ON — L’entrée Activation est active.OFF — L’entrée Activation est inactive.Type de variateur externeAXIS_SERVO_DRIVEDINTGSVSSV0 = asservissement de couple1 = asservissement de vitesse2 = asservissement hydrauliqueLorsque l’application exige que l’axe du servo-module soit interfacé avec un servovariateur de vitesse externe, le Type de variateur externe devrait être défini sur asservissement de vitesse. Cela désactive la boucle de vitesse numérique interne du servo-module.Si l’attribut Type de variateur externe est défini sur asservissement de couple, la boucle de vitesse numérique interne de Servo-module est active. Cette configuration est celle qui est requise pour réaliser l’interface avec un servovariateur de boucle de couple.Si l’attribut Type de variateur externe est défini sur asservissement hydraulique, l’objet va permettre certaines fonctionnalités spécifiques aux applications dotées d’un asservissement hydraulique.En général, le fait de sélectionner un Type de variateur externe avec asservissement hydraulique permet de configurer la boucle d’asservissement de la même façon que si l’asservissement de vitesse avait été choisi.Bits de configuration des défautsAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVSSVType d’axeConfiguration des défautsAXIS_SERVOVérification de surcourse logicielleRéservéVérification de défaut de variateurDéfaut de variateur normalement ferméAXIS_SERVO_DRIVEVérification de surcourse logicielleVérification de surcourse matérielleRéservéRéservéTraitement de défaut de l’entrée d’activation de variateurVérification de l’entrée d’activation du variateurLe changement en Vérification de rotation ou Vérification de surcourse nécessite des vérifications de plage de prise d’origine.Vérification de surcourse logicielleLa vérification de surcourse logicielle est uniquement disponible dans le cas d’un axe linéaire.Voulez-vous générer un Défaut de surcourse logicielle positive ou un Défaut de surcourse logicielle négative si l’axe sort des limites de course configurées ?OUI – Définissez ce bit.NON – Mettez ce bit à zéro.Les attributs Course positive maximale et Course négative maximale définissent les limites de la course. Cette vérification est complémentaire, mais elle ne remplace pas la protection de défaut de surcourse matériel qui utilise des interrupteurs de limite physiques pour arrêter les mouvements d’axe au niveau du variateur et pour couper l’alimentation du système.Vérification de surcourse matérielleLa vérification de surcourse matérielle est uniquement disponible dans le cas d’un axe linéaire.Voulez-vous générer un Défaut de surcourse matériel positif ou un Défaut de surcourse matériel négatif si l’axe actionne les entrées des interrupteurs de limite de surcourse positive ou négative ?OUI – Définissez ce bit.NON – Mettez ce bit à zéro.Vérification de défaut de variateurLe module de mouvement fournit une entrée de défaut de variateur dédiée pour chaque axe. Ces entrées peuvent être connectées aux sorties de défaut sur le variateur externe (si elles sont fournies) pour notifier le servo-module d’un défaut dans le variateur lui-même.Définissez le bit Vérification de défaut variateur si vous utilisez l’entrée de défaut de variateur du servo-module, puis spécifiez la configuration du contact du défaut de variateur de la sortie du défaut de variateur de l’amplificateur comme décrit ci-dessous.Défaut de variateur normalement ferméL’attribut de bit Défaut de variateur normalement fermé perçoit l’entrée Défaut de variateur du servo-module.Si ce bit est défini (vrai) alors durant un fonctionnement normal (sans défaut) du variateur, l’entrée Défaut de variateur doit être active, c’est-à-dire être sous une tension de 24 volts.Si un défaut de variateur se produit, le variateur va ouvrir ses contacts de sortie de défaut de variateur et supprimer la tension de 24 volts de l’entrée Défaut de variateur du servo-module, générant ainsi même une condition Défaut de variateur. C’est la configuration de « sécurité-défaut » par défaut.Dans certains cas, il peut être nécessaire de mettre à zéro le bit Défaut de variateur normalement fermé pour l’interfacer avec un système de variateur qui ferme ses contacts lorsqu’un défaut se produit. Cela n’est généralement pas recommandé pour un fonctionnement « sécurité-défaut ».Traitement de défaut de l’entrée d’activation de variateurLorsque le bit Traitement de défaut de l’entrée d’activation de variateur est défini, il permet au variateur d’indiquer un défaut en fonction de la condition de l’Entrée d’activation de variateur.Si une tentative est faite pour activer l’axe de variateur sans la moindre Entrée d’activation de variateur active, le variateur génère un Défaut d’entrée d’activation de variateur. Si l’Entrée d’activation de variateur passe de l’état actif à l’état inactif lorsque l’axe de variateur est activé, le variateur génère aussi un Défaut d’entrée d’activation de variateur.Si le bit Traitement de défaut de l’entrée d’activation de variateur est mis à zéro (valeur par défaut), alors le variateur ne génère aucun Défaut d’entrée d’activation de variateur.Vérification de l’entrée d’activation du variateurLors le bit Vérification de l’entrée d’activation de variateur est défini (valeur par défaut), le variateur vérifie régulièrement l’état actuel de l’Entrée d’activation de variateur. Cette entrée dédiée permet ou non d’activer la structure de puissance et la boucle d’asservissement du variateur.Une fois que le variateur est activé, la transition de l’Entrée d’activation de variateur de l’état actif à l’état inactif entraînera un arrêt d’axe déclenché par le variateur pendant lequel l’axe est décéléré jusqu’à un arrêt complet en utilisant le Couple d’arrêt configuré, puis il est désactivé.Si le bit Vérification de l’entrée d’activation de variateur est mis à zéro, alors aucune vérification Entrée d’activation de variateur n’est effectuée, par conséquent, l’état de l’entrée est sans importance pour le fonctionnement du variateur. L’état de l’interrupteur est toujours rapporté comme un attribut de bits État du variateur.Défaut de retourAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseAXIS_SERVODéfinir pour une source de retour codeur spécifique lorsque l’un des événements suivants se produit :Les signaux électriques différentiels liés à un ou plusieurs canaux de retour (par ex. A+ et A-, B+ et B-, ou Z+ et Z-) sont au même niveau (tous les deux élevés ou tous les deux faibles). Au cours du fonctionnement normal, les signaux différentiels sont toujours à des niveaux opposés.Le plus souvent, ce type de situation est provoqué par un fil coupé entre le transducteur de retour et le servo-module ou le variateur.Perte de « l’alimentation » de retour ou de la connexion électrique « courante » de retour entre le servo-module ou le variateur et le dispositif de retour. Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.AXIS_SERVO_DRIVEDéfinir lorsque l’une des sources de retour de commutation associées à l’axe de variateur rencontre un problème qui empêche le variateur de recevoir des informations précises ou fiables de position en provenance du dispositif de retour.Défini lorsqu’une des sources de retour de l’axe ne peut pas envoyer des informations de position précises en raison d’un problème.Dans le cas de l’axe AXIS_SERVO, les problèmes possibles sont :Les signaux électriques différentiels liés à un ou plusieurs canaux de retour (par ex. A+ et A-, B+ et B-, ou Z+ et Z-) sont au même niveau (tous les deux élevés ou tous les deux faibles). Au cours du fonctionnement normal, les signaux différentiels sont toujours à des niveaux opposés. Le plus souvent, ce type de situation est provoqué par un fil coupé entre le transducteur de retour et le servo-module ou le variateur ;Perte de l’alimentation de retour ou de la connexion électrique actuelle de retour entre le servo-module ou le variateur et le dispositif de retour.Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.Action de défaut de retourAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123Défaut de bruit de retourAXIS_SERVOBOOLBaliseDéfinir lorsqu’il y a du bruit sur les lignes de signal du dispositif de retour.Par exemple, des transitions simultanées des canaux de retour A et B d’un A quad B sont généralement décrites comme du bruit de retour.Le bruit de retour (illustrés ci-dessous) est le plus souvent provoqué par la perte de la quadrature dans le dispositif de retour lui-même ou par des signaux de bruit rayonnés courants qui sont interceptés par le câblage du dispositif de retour. Vous pouvez observer ces deux phénomènes sur un oscilloscope.
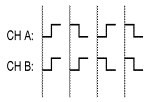 Pour dépanner la perte de la quadrature sur un canal, cherchez :Des techniques appropriées de mise à la terre et de blindage résolvent généralement les problèmes de bruits rayonnés.Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.Action de défaut de bruit de retourAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123Compensation de la frictionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV0…100 %Il n’est pas rare que la friction statique (frottement statique) d’un axe soit tel que même avec une erreur de position élevée, l’axe refuse de bouger. Le gain intégral peut être utilisé pour générer suffisamment de sortie vers le variateur pour corriger l’erreur, mais cette approche peut ne pas être suffisamment réactif pour l’application.Une alternative consiste à utiliser la Compensation de la friction pour rompre la friction statique en présence d’une erreur de position non nulle. Cela est obtenu en ajoutant ou en soustrayant un niveau fixé de sortie, appelé Compensation de la friction, à la valeur Sortie asservie, en fonction de son signe actuel.La valeur Compensation de la friction doit être tout juste inférieure à la valeur capable de rompre la friction statique. Une valeur plus grande va produire un mouvement rapide de va-et-vient de l’axe qui est centré autour de la position commandée.Fenêtre de compensation de la frictionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnités de positionPour éviter ce mouvement de va-et-vient rapide, lors de l’application d’une Compensation de la friction et d’une variation rapide à partir du gain intégral, une Fenêtre de compensation de la friction est appliquée autour de la position de commande actuelle lorsque l’axe n’est pas commandé de se déplacer.Si la position réelle est à l’intérieur de la Fenêtre de compensation de la friction, la valeur Compensation de la friction est appliquée à la Sortie asservie mais elle est mise à l’échelle par le rapport entre l’erreur de position et la Fenêtre de compensation de la friction. À l’intérieur de la fenêtre, les intégrateurs d’asservissement sont aussi désactivés.De ce fait, dès que l’erreur de position atteint ou dépasse la valeur de l’attribut de la Fenêtre de compensation de la friction, la valeur de la Compensation de la friction statique s’applique. Bien sûr, si la Fenêtre de compensation de la friction était mise à zéro, cette fonctionnalité sera effectivement désactivée.Une Fenêtre de compensation de la friction non nulle permet d’appliquer plus en douceur la Compensation de la friction appliquée à la Sortie asservie et donc de réduire l’effet de mouvement rapide de va-et-vient qu’elle pourrait créer. Cela permet en général d’appliquer des valeurs de Compensation de la friction plus élevées. La variation rapide est aussi éliminée au coût d’une faible erreur d’état stationnaire.État de verrouillage de l’engrènementAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir dès que l’axe esclave est verrouillé sur l’axe maître dans une relation d’engrenage, selon le rapport d’engrenage spécifié. La fonction d’embrayage du planificateur d’engrènement est utilisée pour accélérer ou décélérer un axe, pour accélérer dans un processus d’engrènement (MAG avec l’embrayage sélectionné).Ce bit est mis à zéro pendant l’embrayage de l’axe.État de l’engrènementAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si l’axe est un esclave qui est actuellement engrené avec un autre axe. Mis à zéro une fois l’opération d’embrayage arrêtée, ou si elle est remplacée par un autre mouvement.Défaut de court-circuit de mise à la terreAXIS_SERVO_DRIVEBOOLBaliseLorsque le variateur détecte un déséquilibre dans l’alimentation de bus c.c., le bit Défaut de court-circuit de mise à la terre est défini, ce qui indique que le courant passe par une connexion de terre inappropriéeInstance de groupeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVNuméro d’instance de groupe affecté à l’axeL’attribut Instance de groupe est utilisé pour déterminer l’instance d’objet de groupe de mouvements à laquelle cet axe est affecté.Action de défaut de surcourse matérielAXIS_SERVO_DRIVESINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123Bits de configuration de prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSV0 = (Réservé)1 = Interrupteur de prise d’origine normalement fermé2 = Front négatif du zéro codeurInterrupteur de prise d’origine normalement ferméL’attribut de bit Interrupteur de prise d’origine normalement fermé détermine l’état normal de l’interrupteur de position de prise d’origine utilisé par la séquence de prise d’origine. L’état normal de cet interrupteur est celui qu’il a avant d’être enclenché par l’axe au cours de la séquence de prise d’origine.Par exemple, si le bit Interrupteur de prise d’origine normalement fermé est défini sur vrai, cet interrupteur est en position de fermeture avant la prise d’origine. Dès que cet interrupteur est enclenché par l’axe durant la séquence de prise d’origine, il s’ouvre, ce qui constitue un événement de prise d’origine.Sens de prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSV0 = avant unidirectionnel1 = avant bidirectionnel2 = arrière unidirectionnel3 = arrière bidirectionnelÉtat d’armement de l’événement de prise d’origineAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir lorsqu’un événement de prise d’origine a été armé par le biais de l’exécution de l’instruction MAH (Prise d’origine d’axe de mouvement). Mis à zéro lorsqu’un événement de prise d’origine se produit.État de l’événement de prise d’origineAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir lorsqu’un événement de prise d’origine s’est produit. Mis à zéro lorsqu’une autre instruction MAH (Prise d’origine d’axe de mouvement) est exécutée.Tâche d’événement de prise d’origineAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTMSGTâche d’événement utilisateur dont l’exécution est déclenchée lorsqu’un événement de prise d’origine se produit. Une valeur d’instance de 0 indique qu’aucune tâche d’événement n’a été configurée pour être déclenchée par l’événement de prise d’origine.Cet attribut indique quelle tâche utilisateur est déclenchée lorsqu’un événement de prise d’origine se produit.La Tâche utilisateur est déclenchée en même temps que le bit Processus terminé est défini pour l’instruction qui a armé l’événement de prise d’origine.Cet attribut est défini grâce à des communications internes de l’objet utilisateur Tâche à l’objet d’axe quand l’attribut Déclenchement de Tâche est défini pour sélectionner l’attribut Instance de tâche d’événement de prise d’origine de l’axe.Cet attribut ne devrait pas être défini directement par un dispositif externe. Cet attribut est accessible en lecture par des applications externes (Obtenir la liste des attributs) pour obtenir des informations de diagnostic.État de l’entrée de prise d’origineAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ON — L’entrée de prise d’origine est active.OFF — L’entrée de prise d’origine est inactive.Mode de prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSV0 = passif1 = actif (valeur par défaut)2 = absoluDécalage de prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnités de positionLors d’une application dans le cadre d’un Mode actif ou passif de prise d’origine, utilisant une Séquence de prise d’origine qui n’est pas immédiate, le Décalage de prise d’origine est le décalage de position souhaité en ce qui concerne la position de prise d’origine de l’axe à partir de l’emplacement où a eu lieu l’événement de prise d’origine. Le Décalage de prise d’origine s’applique à la fin de la séquence spécifiée de prise d’origine, avant que l’axe ne passe à la position de prise d’origine. Dans la plupart des cas, le Décalage de prise d’origine est défini sur zéro.Lorsqu’une séquence bidirectionnelle active de prise d’origine est terminée, l’axe conserve la position de prise d’origine spécifiée. Lorsque le Décalage de prise d’origine est différent de zéro, l’axe sera décalé d’une valeur égale au Décalage de prise d’origine par rapport au point de l’événement zéro codeur ou interrupteur de prise d’origine. Si le Décalage de prise d’origine est égal à zéro, l’axe vient se placer juste au-dessus du zéro codeur ou du point correspondant à l’interrupteur de prise d’origine.Position de prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnités de positionLa position de prise d’origine est la position absolue souhaitée pour l’axe à la fin de la séquence de prise d’origine. Lorsqu’une séquence active de prise d’origine est terminée, l’axe conserve la position de prise d’origine spécifiée.Dans la plupart des cas, la position de prise d’origine est définie sur zéro, bien qu’il soit possible d’utiliser n’importe quelle valeur, à condition de ne pas dépasser les limites Maximales positives et négatives de course (lorsqu’elles ont été activées). (Une description des attributs de configuration Course maximale positive et Course maximale négative peut être trouvée dans les spécifications Objet d’axe de variateur et d’asservissement). Pour un axe rotatif, la Position de prise d’origine doit être un nombre positif inférieur à la valeur Rebouclage de position divisée par la Constante de conversion.Lorsqu’elle est configurée pour le Mode de prise d’origine absolue, la valeur Position de prise d’origine est appliquée directement au dispositif de retour absolu afin d’établir une référence de position absolue pour le système.Vitesse de retour à la prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnités de position/secL’attribut Vitesse de retour à la prise d’origine contrôle la vitesse du profil de marche par à-coups utilisée dans le premier segment d’une séquence bidirectionnelle de prise d’origine active.Séquence de prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSV0 = immédiat (valeur par défaut)1 = interrupteur2 = zéro codeur3 = interrupteur puis zéro codeur4 = limite de couple5 = limite de couple puis zéro codeurVitesse de prise d’origineAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnités de position/secL’attribut Vitesse de prise d’origine contrôle la vitesse de profil du marche par à-coups utilisé par le premier segment d’une séquence active de prise d’origine, conformément à la description de la discussion ci-dessus de l’attribut Type de séquence de prise d’origine.État de prise d’origine d’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseMis à zéro lors de la mise sous tension ou du rebranchement. Définir par l’instruction MAH dès que la séquence de prise d’origine configurée a réussi puis est mis à zéro lorsque l’axe passe à l’état de fermeture.État de prise d’origineAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si un profil de mouvement Prise d’origine est en cours. Mis à zéro une fois l’opération de prise d’origine arrêtée, ou si elle est remplacée par un autre mouvement.État d’inhibitionAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseUtilise le bit InhibitStatus d’un axe pour savoir si l’axe est inhibé ou non. Si le bit est :ON — L’axe est inhibé.OFF — L’axe n’est pas inhibé.Le contrôler change le bit InhibitStatus seulement une fois que ces actions se sont produites :L’axe est passé à l’état inhibé ou l’état non inhibé.Tous les axes non inhibés sont prêts.Les connexions avec le module de mouvement fonctionnent à nouveau.Inhiber l’axeAXIS_SERVOAXIS_SERVO_DRIVEINTGSVSSVPourDéfinit l’attributEmpêche le contrôleur d’utiliser l’axe. Cela inhibe l’axe.1 ou n’importe quelle valeur non nulle.Laisse le contrôleur utiliser l’axe. Cela annule l’inhibition de l’axe.0Activation du maintien de l’intégrateurAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVLorsque la valeur de l’attribut Activation du maintien de l’intégrateur est configurée sur VRAI, la boucle d’asservissement désactive temporairement tous les intégrateurs activés pendant que la position de commande change. Cette fonction est utilisée par les mouvements point à point pour réduire la saturation de l’intégrateur lors du mouvement. Lorsque l’attribut Activation du maintien de l’intégrateur est FAUX, tous les intégrateurs actifs sont toujours activés.0 = désactivé1 = activéDéfaut de synchronisation intermoduleAXIS_SERVOBOOLBaliseSi ce bit est défini, les cartes d’asservissement analogique d’un automate SoftLogix5800 ne sont pas synchronisées. Le matériel ou le vbfirmware de la carte cause ce défaut. Par exemple, le câble entre 2 cartes n’est pas connecté.Position réelle interpoléeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBalisePosition interpolée réelle en unités de positionLa Position réelle interpolée correspond à l’interpolation de la position réelle, basée sur l’historique des trajectoires passées de l’axe, à l’heure spécifiée par l’attribut Heure d’interpolation.Position de commande interpoléeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBalisePosition de commande interpolée en unités de positionLa Position de commande interpolée correspond à l’interpolation de la position de commande, basée sur l’historique des trajectoires passées de l’axe, à l’heure spécifiée par l’attribut « Durée d’interpolation ».Durée d’interpolationAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVBaliseL’heure CST à utiliser pour l’interpolationLa Durée d’interpolation correspond à l’heure CST sur 32 bits utilisée pour calculer les positions interpolées. Lorsque cet attribut est mis à jour avec une valeur CST valide, les valeurs Position réelle interpolée et Position de commande interpolée sont automatiquement calculées.État de la marche par à-coupsAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si un profil de mouvement Marche par à-coups est actuellement en cours. Mis à zéro une fois la Marche par à-coups terminée, ou si elle est remplacée par un autre mouvement.Constante d’étalonnage LDTAXIS_SERVOREALGSVCet attribut permet de définir une constante d’étalonnage pour les dispositifs LDT. Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT.Unités de la constante d’étalonnage LDTAXIS_SERVOSINTGSV0 = m/sec1 = Usec/poCet attribut fournit une sélection d’unités pour l’attribut Constante d’étalonnage LDT Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT.Longueur LDTAXIS_SERVOREALGSVCet attribut permet de définir la longueur d’un dispositif LDT. Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT.Unité de longueur LDTAXIS_SERVOSINTGSV0 = m1 = poCet attribut fournit une sélection d’unités pour l’attribut Longueur LDT Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT.Recirculations LDTAXIS_SERVOSINTGSVCet attribut fournit le nombre de recirculations. Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT et le Type LDT est défini sur PWM.Mise à l’échelle LDTAXIS_SERVOREALGSVCet attribut permet de définir le facteur de mise à l’échelle pour les dispositifs LDT. Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT.Unités de mise à l’échelle LDTAXIS_SERVOSINTGSV0 = Unités de position/m1 = Unités de position/poCet attribut fournit une sélection d’unités pour l’attribut de mise à l’échelle LDT. Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT.Type LDTAXIS_SERVOSINTGSV0 = PWM1 = Commence/Arrête de monter2 = Commence/Arrête de diminuerCet attribut fournit une sélection d’unités pour l’attribut Type LDT. Il fournit les valeurs énumérées suivantes : PWM, Commence/Arrête de monter, Commence/Arrête de diminuer. Cet attribut est seulement actif lorsque le Type de transducteur est défini sur LDT.Rapport d’inertie de chargeAXIS_SERVO_DRIVEREALGSVSSV% de la valeur nominale/Unités de position par Sec2La value Inertie de moteur représente l’inertie du moteur sans que la moindre charge ne soit attachée à l’arbre du moteur, exprimée en unités de mise à l’échelle de couple du % de la valeur nominale/unités de position par Sec2. La valeur de l’attribut Rapport d’inertie de charge représente le rapport entre l’inertie de la charge et l’inertie de moteur. Le réglage automatique utilise la valeur Inertie de moteur pour calculer le Rapport d’inertie de charge d’après l’équation suivante :Rapport d’inertie de charge = (Inertie totale - Inertie de moteur)/Inertie totale.L’Inertie totale est mesurée directement par l’algorithme de réglage automatique et appliquée à l’attribut Mise à l’échelle de couple en unités du % de la valeur nominale/unités de position par Sec2.Si la valeur Rapport d’inertie de charge est connue, la valeur Inertie de moteur peut aussi être utilisée pour calculer une valeur appropriée Mise à l’échelle de couple pour le moteur à pleine charge, sans avoir à effectuer un réglage automatique. L’équation utilisée par l’applicationLogix Designerpour calculer la valeur Mise à l’échelle de couple est la suivante :Mise à l’échelle de couple = (1 + Rapport d’inertie de charge) * Inertie de moteur.La valeur Inertie de charge peut être automatiquement calculée en utilisant le programme MotionBook de Rockwell Automation alors que la valeur de l’Inertie de moteur est obtenue du fichier de la base de données Mouvement, en fonction du choix de moteur.Instance de mappageAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVLe nombre d’instance de mappage E/S. Cette valeur est 0 pour les Types de données consommés et virtuels.L’axe est associé à un module compatible avec un mouvement spécifique en spécifiant l’instance de l’entrée de mappage représentant le module.Distance zéro codeurAXIS_SERVOAXIS_SERVO_DRIVEREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.Distance zéro codeur en unités de positionLa Distance zéro codeur est la distance entre la position de l’axe à laquelle l’entrée de l’interrupteur de prise d’origine a été détectée et la position de l’axe à laquelle l’événement zéro codeur a été détecté. Cette valeur est utile pour aligner un interrupteur de limite de prise d’origine par rapport à une impulsion de zéro codeur de retour afin de fournir une fonction de prise d’origine répétable.Bits de configuration des entrées maîtresAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSVBits0 = Compensation du retard maître1 = Filtre de position maîtreCompensation du retard maîtrePar défaut, les deux fonctions Entraînement de came de position et Engrenage, lorsqu’elles sont appliquées à un axe esclave, effectuent une Compensation du retard maître pour compenser le temps de retard entre la lecture de la position de commande de l’axe maître et l’application de la position de commande de l’esclave associé à l’entrée de la boucle d’asservissement de l’esclave.Lorsque l’axe maître fonctionne à vitesse fixe, cette technique de compensation garantit que la position de commande de l’axe esclave suit de manière précise la position réelle de l’axe principal ; en d’autres termes, la Compensation de retard maître permet de n’avoir aucune erreur de suivi lors d’une opération de came ou d’engrenage sur la position réelle d’un axe maître.L’algorithme Compensation du retard maître extrapole la position de l’axe maître au moment prévu où la position de commande sera appliquée à la boucle d’asservissement de l’esclave.Comme la position de l’axe maître est mesurée par comptages de retour discrets et qu’elle présente intrinsèquement du bruit, le processus d’extrapolation amplifie ce bruit en fonction du retard total de la mise à jour de la position. Le retard total de la mise à jour de la position est proportionnel à la Période intermédiaire de mise à jour du groupe de mouvements, et, si le maître ou l’esclave implique le type de données AXIS_SERVO_DRIVE, il comprend aussi un terme de retard qui est proportionnel à la Période de mise à jour SERCOS. Plus grand est le retard, plus grand sera le bruit introduit par l’extrapolateur.La Compensation du retard maître dispose aussi d’un filtre d’extrapolation pour filtrer le bruit introduit par le processus d’extrapolation. La constante de temps du filtre est fixée sur 4 fois le retard total de la mise à jour de la position (indépendamment de la Bande passante du filtre de position maître), qui, à nouveau, est une fonction de la Période intermédiaire de mise à jour (et de la Période de mise à jour SERCOS, si le type de données est AXIS_SERVO_DRIVE).L’automate utilise un algorithme d’extrapolation du premier ordre qui entraîne une absence d’erreur de suivi lorsque l’axe maître se déplace à vitesse constante. Si l’axe maître accélère ou décélère, l’erreur de suivi n’est pas nulle et est proportionnelle au taux d’accélération ou de décélération, ainsi qu’au carré du temps de retard de la mise à jour de la position. Que ce soit du point de vue du bruit ou de l’erreur d’accélération, il est vital de minimiser la période intermédiaire de mise à jour.Certaines applications n’exigent pas une absence d’erreur de suivi entre l’axe maître et l’axe esclave. Dans ces cas, il peut être intéressant de désactiver la fonction Compensation de retard maître afin d’éliminer les perturbations introduites par l’algorithme d’extrapolation sur l’axe esclave. Lorsque la fonction Compensation du retard maître est désactivée (bit mis à zéro), l’axe esclave apparaîtra comme étant plus réactif aux mouvements de l’axe maître, et fonctionne généralement de manière plus fluide lorsque la fonction Compensation du retard maître est activée (bit défini). Toutefois, lorsque l’axe maître fonctionne à vitesse constante, l’axe esclave présentera un retard par rapport à l’axe maître selon une erreur de suivi proportionnelle à la vitesse de l’axe maître.Notez que la Compensation du retard maître, même si elle est activée de manière explicite, n’est pas appliquée lorsqu’un axe esclave effectue une opération d’engrenage ou entraînement de came sur la position de commande de l’axe maître. Comme l’automate génère directement la position de commande, il n’existe aucun retard de position maître intrinsèque à compenser.Filtre de position maîtreLe bit Filtre de position maître contrôle l’activité d’un filtre passe-bas indépendant à pôle unique qui filtre effectivement l’entrée de la position d’axe maître spécifiée envoyée à l’opération d’engrenage ou d’entraînement de came de position de l’esclave.Lorsqu’il est activé (bit défini), ce filtre a un effet d’uniformisation du signal de position réel de l’axe maître, ce qui entraîne la régularisation du mouvement correspondant de l’axe esclave.Le compromis pour obtenir l’uniformisation passe par une augmentation du temps de retard entre la réponse de l’axe esclave par rapport aux variations de mouvements de l’axe maître.Notez également que le Filtre de position maître fournit également un filtrage du bruit d’extrapolation introduit par l’algorithme Compensation de retard maître, si celui-ci est activé.Lorsque le bit Filtre de position maître est défini, la bande passante du Filtre de position maître est contrôlée par l’attribut Bande passante du filtre de position maître, voir ci-dessous. Vous pouvez effectuer cette opération en définissant le bit Filtre de position maître et en contrôlant directement l’attribut Bande passante du filtre de position maître.Il est possible de définir Bande passante du filtre de position maître sur zéro pour désactiver réellement le filtre.Décalage maîtreAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Décalage maître en unités de position maîtresLe Décalage maître est le décalage de position actuellement appliqué au côté maître de la came de position. Le Décalage maître est retourné dans les unités de position maître. Le Décalage maître indiquera la même caractéristique de rebouclage que la position d’un axe linéaire.État de mouvement de décalage maîtreAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si un profil de Mouvement de décalage maître est actuellement en cours. Ce bit est mis à zéro dès que le mouvement de décalage maître est terminé ou est remplacé par un autre mouvement.Bande passante du filtre de position maître (Master Position Filter Bandwidth)AXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseHertzL’attribut Bande passante du filtre de position maître contrôle l’activité du filtre passe-bas à pôle unique qui filtre l’entrée de la position d’axe maître spécifiée envoyée à l’opération d’engrenage ou d’entraînement de came de position de l’esclave.Lorsqu’il est activé, ce filtre a un effet d’uniformisation du signal de position réel de l’axe maître, ce qui entraîne la régularisation du mouvement correspondant de l’axe esclave. Le compromis pour obtenir l’uniformisation passe par une augmentation du temps de retard entre la réponse de l’axe esclave par rapport aux variations de mouvements de l’axe maître.Si le Filtre de position maître est désactivé, la Bande passante du filtre de position maître n’a aucun effet.Accélération maximaleAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnités de position/sec2Les valeurs de l’attribut Accélération maximale et Décélération maximale sont fréquemment utilisées par des instructions de mouvement telles que MAJ, MAM, MCD, etc. pour déterminer les taux d’accélération et de décélération à appliquer à l’axe.Ces instructions peuvent toutes en option spécifier l’accélération et la décélération comme un pourcentage des attributs Accélération maximale et Décélération maximale pour l’axe.Les valeurs Accélération maximale et Décélération maximale de l’axe sont automatiquement définies à environ 85 % des Accélération de réglage et Décélération de réglage mesurées par l’instruction MAAT (Réglages d’axe d’application de mouvement).Si ces valeurs sont définies manuellement, elles doivent généralement être définies à environ 85 % des taux d’accélération et de décélération maximaux de l’axe. Ceci permet à l’axe de toujours avoir une « marge de manœuvre » pour fonctionner en respectant les limites d’accélération et de décélération du variateur et du moteur.Décélération maximaleAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnités de position/sec2Les valeurs de l’attribut Accélération maximale et Décélération maximale sont fréquemment utilisées par des instructions de mouvement telles que MAJ, MAM, MCD, etc. pour déterminer les taux d’accélération et de décélération à appliquer à l’axe.Ces instructions peuvent toutes en option spécifier l’accélération et la décélération comme un pourcentage des attributs Accélération maximale et Décélération maximale pour l’axe.Les valeurs Accélération maximale et Décélération maximale de l’axe sont automatiquement définies à environ 85 % des Accélération de réglage et Décélération de réglage mesurées par l’instruction MAAT (Réglages d’axe d’application de mouvement).Si ces valeurs sont définies manuellement, elles doivent généralement être définies à environ 85 % des taux d’accélération et de décélération maximaux de l’axe. Ceci permet à l’axe de toujours avoir une « marge de manœuvre » pour fonctionner en respectant les limites d’accélération et de décélération du variateur et du moteur.Course négative maximaleAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnités de positionL’objet d’axe fournit des limites de course qui peuvent être configurées par logiciel grâce aux attributs Course positive maximale et Course négative maximale.Si l’axe est configuré pour vérifier les limites de surcourse logicielle en définissant le bit Surcourse logicielle et si l’axe sort en dehors de ces limites maximales de course, un Défaut de surcourse logicielle est généré.Lorsque la vérification de surcourse logicielle est activée, les valeurs appropriées pour la course maximale doivent être établies, pour les attributs Course positive maximale et Course négative maximale avec la Course positive maximale toujours supérieure à la Course négative maximale.Ces deux valeurs sont spécifiées dans les Unités de position configurée de l’axe.CONSEIL: Les limites de course logicielles ne sont pas activées tant que la séquence de prise d’origine sélectionnée n’est pas terminée.Course positive maximaleAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnités de positionL’objet d’axe fournit des limites de course qui peuvent être configurées par logiciel grâce aux attributs Course positive maximale et Course négative maximale. Si l’axe est configuré pour vérifier les limites de surcourse logicielle en définissant le bit Surcourse logicielle et si l’axe sort en dehors de ces limites maximales de course, un Défaut de surcourse logicielle est généré.Lorsque la vérification de surcourse logicielle est activée, les valeurs appropriées pour la course maximale doivent être établies, pour les attributs Course positive maximale et Course négative maximale avec la Course positive maximale toujours supérieure à la Course négative maximale. Ces deux valeurs sont spécifiées dans les Unités de position configurée de l’axe.Astuce: Les limites de course logicielles ne sont pas activées tant que la séquence de prise d’origine sélectionnée n’est pas terminée.Vitesse maximaleAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnités de position/secLa valeur de l’attribut Vitesse maximale est utilisée par diverses instructions de mouvement (comme MAJ MAM, MCD, etc.) pour déterminer la vitesse d’état stationnaire de l’axe. Ces instructions offrent, en option, la possibilité de spécifier la Vitesse en pourcentage de la valeur de l’attribut Vitesse maximale de l’axe.La valeur Vitesse maximale de l’axe est automatiquement définie sur la Vitesse de réglage par l’instruction MAAT (Réglages d’axe d’application de mouvement).Cette valeur est généralement définie à ~90% de la vitesse nominale maximale du moteur. Ceci permet à l’axe de toujours avoir une « marge de manœuvre » pour fonctionner en respectant les limites de vitesse du moteur.Utilisation de la mémoireAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTMSGQuantité de mémoire consommée par cette instance (en octets)Utilisation de la mémoireAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALINTGSVEspace mémoire de l’automate où se trouve l’instance.105 (0x69) = Espace E/S106 (0x6a) = Espace de table de donnéesL’applicationLogix Designerutilise cet attribut pour créer des instances d’axe dans la mémoire E/S pour les axes qui doivent soit être produits, soit être consommés.L’attribut Utilisation de la mémoire peut uniquement être défini dans le cadre du service de création d’axe. Il est utilisé pour spécifier dans quelle mémoire de l’automate l’instance d’objet doit être créée.Canal du moduleAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVESINTGSVNombre de canaux, basé sur zéro, de ce module. 0xff, indique que l’axe n’est pas affecté.L’axe est associé à un canal spécifique du module de mouvement en spécifiant l’attribut Canal du module.Code de classe de moduleAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVLe code de classe d’Objet CIP du moteur de mouvement du module, comme 0xAF pour le module M02AE.Le code de classe CIP de l’objet dans le module de mouvement qui prend en charge les mouvements. Par exemple 0xAF est l’ID de l’objet CIP de « Objet d’axe de servo-module » qui se trouve dans le module 1756-M02AE.Défaut de moduleAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir quand un défaut important s’est produit avec le module de mouvement associé à l’axe sélectionné.Un défaut de module affecte généralement tous les axes associés au module de mouvement. Un défaut de module entraîne généralement la fermeture de tous les axes associés. Une reconfiguration du module de mouvement est requise pour récupérer d’une condition de défaut de module.Voulez-vous que ce défaut génère un défaut majeur sur l’automate ?OUI – Définit le Type de défaut général du groupe de mouvements = Défaut majeur.NON – Vous devez écrire le code pour traiter ces défauts.Bits de défaut de moduleAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEDINTGSV*Permet d’accéder aux bits de défaut de module dans un mot de 32 bits. Cet attribut est le même que l’étiquette Défauts du module.Défaut de moduleBitDéfaut de synchronisation de contrôle0Défaut de synchronisation du module1Défaut d’événement d’horloge2Défaut matériel du module3Défaut de boucle SERCOS4Défaut de synchronisation intermodule5Ces défauts ont une étendue couvrant tout le module et non une étendue se limitant à un axe.Ces défauts sont visibles dans tous les axes qui sont connectés au module de mouvement.Le générateur de trajectoires met à jour ces bits de défaut chaque période intermédiaire de mise à jour.Voulez-vous que n’importe lequel de ces défauts génère un défaut majeur sur l’automate ?OUI – Définit le Type de défaut général du groupe de mouvements = Défaut majeur.NON – Vous devez écrire le code pour traiter ces défauts.Défauts de ModuleAXIS_SERVOAXIS_SERVO_DRIVEDINTBalisePermet d’accéder aux bits de défaut de module dans un mot de 32 bits. Cette étiquette est la même que l’attribut Bits de défaut de module.Défaut de moduleBitDéfaut de synchronisation de contrôle0Défaut de synchronisation du module1Défaut d’événement d’horloge2Défaut matériel du module3Défaut de boucle SERCOS4Défaut de synchronisation intermodule5Ces défauts ont une étendue couvrant tout le module et non une étendue se limitant à un axe.Ces défauts sont visibles dans tous les axes qui sont connectés au module de mouvement.Le générateur de trajectoires met à jour ces bits de défaut chaque période intermédiaire de mise à jour.Voulez-vous que n’importe lequel de ces défauts génère un défaut majeur sur l’automate ?OUI – Définit le Type de défaut général du groupe de mouvements = Défaut majeur.NON – Vous devez écrire le code pour traiter ces défauts.Défaut matériel du moduleAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est défini, le module de mouvement a un problème matériel qui, en général, ne pourra être résolu qu’en remplaçant le module.Défaut de synchronisation du moduleAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est défini, le module de mouvement a perdu la communication avec l’automate et a manqué plusieurs mises à jour de position d’affilée.Ce module de mouvement peut manquer jusqu’à 4 mises à jour de position. Après quoi, le module de mouvement est éteint.Ce bit se met à zéro lorsque la communication est rétablie.Défaut de retour de moteurAXIS_SERVO_DRIVEBOOLBaliseDéfini pour le dispositif de retour A quad B quand l’un de ces événements se produit :Les signaux électriques différentiels liés à un ou plusieurs canaux de retour (par ex. A+ et A-, B+ et B-, ou Z+ et Z-) sont au même niveau (tous les deux élevés ou tous les deux faibles).Au cours du fonctionnement normal, les signaux différentiels sont toujours à des niveaux opposés. Le plus souvent, ce type de situation est provoqué par un fil coupé entre le transducteur de retour et le servo-module ou le variateur.Perte de « l’alimentation » de retour ou de la connexion électrique « courante » de retour entre le servo-module ou le variateur et le dispositif de retour.Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.Défaut de bruit de retour de moteurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsqu’il y a du bruit sur les lignes de signal du dispositif de retour.Par exemple, des transitions simultanées des canaux de retour A et B d’un A quad B sont généralement décrites comme du bruit de retour.Le bruit de retour (illustrés ci-dessous) est le plus souvent provoqué par la perte de la quadrature dans le dispositif de retour lui-même ou par des signaux de bruit rayonnés courants qui sont interceptés par le câblage du dispositif de retour. Vous pouvez observer ces deux phénomènes sur un oscilloscope.Pour dépanner la perte de la quadrature sur un canal, cherchez :
- Des mauvais alignements physiques des composants du transducteur de retour
- Une capacité excessive (ou d’autres retards) des signaux du codeur
Des techniques appropriées de mise à la terre et de blindage résolvent généralement les problèmes de bruits rayonnés.Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.État du mouvementAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTBalisePermet d’accéder à tous les bits d’état de mouvement dans un mot de 32 bits. Cette étiquette est la même que l’attribut Bits d’état de mouvement.État du mouvementBitÉtat de l’accélération0État de la décélération1État du mouvement2État de la marche par à-coups3État de l’engrènement4État de prise d’origine5État d’arrêt6État de prise d’origine7État de la came de position8État de la came de temps9État d’attente de la came positive10État d’attente de la came de temps11État de verrouillage de l’engrènement12État de verrouillage de la came de position13Réservé14État de mouvement coordonné15État de l’état de transformation16État contrôlé par transformation17Bits d’état du mouvementAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVPermet d’accéder à tous les bits d’état de mouvement dans un mot de 32 bits. Cet attribut est le même que l’étiquette État de mouvement.État du mouvementBitÉtat de l’accélération0État de la décélération1État du mouvement2État de la marche par à-coups3État de l’engrènement4État de prise d’origine5État d’arrêt6État de prise d’origine7État de la came de position8État de la came de temps9État d’attente de la came positive10État d’attente de la came de temps11État de verrouillage de l’engrènement12État de verrouillage de la came de position13Réservé14État de mouvement coordonné15État de l’état de transformation16État contrôlé par transformation17Capacité du moteurAXIS_SERVO_DRIVEREALGSVBaliseImportant: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.L’utilisation actuelle de la capacité du moteur en pourcentage de la capacité nominale.Données de moteurAXIS_SERVO_DRIVEStruct {INT;SINT[256]}MSGStruct {longueur; données[ ]}L’attribut Données de moteur est une structure avec un élément de longueur et un tableau d’octets qui contient les informations de configuration du moteur importantes dont un variateur A-B SERCOS a besoin pour commander le moteur. L’élément de longueur représente le nombre d’éléments de données valides dans le tableau de données.La signification des données à l’intérieur du tableau de données n’est comprise que par le variateur. Le bloc de données mémorisé dans l’attribut Données de moteur est déduit.Angle électrique du moteurAXIS_SERVO_DRIVEREALGSVBaliseImportant: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.DegrésL’angle électrique actuel de l’arbre du moteur.Configuration de retour de moteurAXIS_SERVO_DRIVEINTGSVL’automate et le variateur l’utilisent pour la mise à l’échelle des comptages des dispositifs de retour. Ces attributs sont déduits des attributs correspondant Unité de retour de moteur et Unité de retour auxiliaire.Bit0 = Type de retour0 — rotatif (valeur par défaut)1 — linéaire1 = (réservé)2 = Unité de retour linéaire0 — métrique1 — anglais3 = Polarité du retour (Seulement auxiliaire)0 — non inversé1 — inverséSi les bits sont :Alors la Résolution de retour est mise à l’échelle vers :21000Cycles de retour par révolution de retour10Cycles de retour par révolution de retour01Cycles de retour par mm11Cycles de retour par pouceFacteur d’interpolation de retour de moteurAXIS_SERVO_DRIVEDINTGSVPolarité du retourL’attribut de bit Polarité du retour peut être utilisé pour changer le sens de direction du dispositif de retour. Ce bit n’est valide que pour les dispositifs de retour auxiliaires.Lors de l’exécution de diagnostic de raccordement de retour/moteur sur un dispositif de retour auxiliaire en utilisant les instructions MRHD et MAHD, le bit Polarité du retour est configuré pour le dispositif de retour auxiliaire afin de garantir un retour négatif dans la boucle d’asservissement.Les dispositifs de retour de moteur doivent être câblés correctement pour un retour négatif puisque le bit Polarité du retour est forcé sur 0, ou non inversé.Résolution de retour de moteurAXIS_SERVO_DRIVEDINTGSVCycle par unité de retour de moteurLes attributs Résolution de retour de moteur et Résolution de retour auxiliaire sont utilisés pour fournir au variateur A-B la résolution du dispositif de retour associé en cycles par unité de retour.Ces paramètres fournissent au variateur SERCOS les informations critiques nécessaires pour calculer les facteurs de mise à l’échelle utilisés pour convertir les Comptages de variateur en Comptages de retourType de retour de moteurAXIS_SERVO_DRIVEINTGSVLes attributs Type de retour de moteur et Type de retour auxiliaire sont utilisés pour identifier le moteur monté ou le dispositif de retour auxiliaire connecté au variateur.Type de retourCodeSeulement rotatifSeulement linéaireRotatif ou linéaire<Aucun>0x0000---SRS0x0001XSRM0x0002XSCS0x0003XSCM0x0004XSNS0x0005XMGH0x0006XRésolveur0x0007XRéférence analogique0x0008XSin/Cos0x0009XTTL0x000AXUVW0x000BXStegmann inconnu0x000CXEndat0x000DXRCM21S-40x000EXRCM21S-60x000FXRCM21S-80x0010XLINCODER0x0011XSin/Cos avec Hall0x0012XUnités de retour de moteurAXIS_SERVO_DRIVEINTGSVL’attribut Unités de retour de moteur établit l’unité de mesure qui est appliquée à la valeur de l’attribut Résolution de retour de moteur. L’attribut Unités de retour auxiliaire établit l’unité de mesure qui est appliquée à la valeur de l’attribut Résolution de retour auxiliaire. Les unités qui apparaissent dans la liste énumérée couvrent les dispositifs de retour linéaires ou rotatifs qui utilisent les systèmes de mesure anglais ou métrique.0 = rév.1 = pouces2 = mmID de moteurAXIS_SERVO_DRIVEINTGSVL’attribut ID de moteur contient une énumération de la référence du moteur A-B spécifique associée à l’axe. Si le moteur ID ne correspond pas à celui du moteur réel, une erreur est générée durant le processus de configuration du variateur.Inertie de moteurAXIS_SERVO_DRIVEREALGSVSSV% de la valeur nominale/Unités de position par Sec2La value Inertie de moteur représente l’inertie de moteur sans que la moindre charge ne soit attachée à l’arbre du moteur, exprimée en unités de mise à l’échelle de couple du % de la valeur nominale/unités de position par Sec2. La valeur de l’attribut Rapport d’inertie de charge représente le rapport entre l’inertie de la charge et l’inertie de moteur. Le réglage automatique utilise la valeur Inertie de moteur pour calculer le Rapport d’inertie de charge d’après l’équation suivante :Rapport d’inertie de charge = (Inertie totale - Inertie de moteur)/Inertie totale.L’Inertie totale est mesurée directement par l’algorithme de réglage automatique et appliquée à l’attribut Mise à l’échelle de couple en unités du % de la valeur nominale/unités de position par Sec2.Si la valeur Rapport d’inertie de charge est connue, la valeur Inertie de moteur peut aussi être utilisée pour calculer une valeur appropriée Mise à l’échelle de couple pour le moteur à pleine charge, sans avoir à effectuer un réglage automatique. L’équation utilisée par l’applicationLogix Designerpour calculer la valeur Mise à l’échelle de couple est la suivante :Mise à l’échelle de couple = (1 + Rapport d’inertie de charge) * Inertie de moteur.La valeur Inertie de charge peut être automatiquement calculée en utilisant le programme MotionBook de Rockwell Automation alors que la valeur de l’Inertie de moteur est obtenue du fichier de la base de données Mouvement, en fonction du choix de moteur.Défaut de surtempérature de moteurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque la température du moteur dépasse sa température de fermeture.Action de défaut thermique de moteurAXIS_SERVO_DRIVESINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123État du mouvementAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si un profil de mouvement Déplacer est actuellement en cours. Mis à zéro une fois le Mouvement terminé, ou s’il est remplacé par un autre mouvement.Limite dynamique de couple négativeAXIS_SERVO_DRIVEREALBaliseL’amplitude de limite opérationnelle maximale négative actuelle du couple/courant. Il s’agit de la valeur la plus faible de toutes les limites de couple/courant dans le variateur à un moment donné, y compris la limite crête de l’amplificateur, la limite de crête du moteur, la limite de courant de l’utilisateur, la limite thermique de l’amplificateur et la limite thermique du moteur.Défaut de surcourse matérielle négativeAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque l’axe se déplace au-delà des limites de position dans le sens négatif, telles qu’elles sont établies par les interrupteurs de limite de position matériels montés sur la machine. Ce défaut ne peut que se produire lorsque le variateur est dans un état activé et que le bit Vérification de surcourse matérielle est défini dans l’attribut Bits de configuration des défauts.Si l’Action de défaut de surcourse matérielle est définie pour la Commande d’arrêter, l’axe défaillant peut être déplacé ou ramené par à-coups dans les limites de surcourse logicielles. Toutefois, toute tentative de déplacer l’axe au-delà de l’interrupteur de limite de surcourse matérielle au moyen d’une instruction de mouvement génère une erreur d’instruction.Pour corriger ce défaut, il faut ramener l’axe dans les limites opérationnelles normales de la machine et fermer l’interrupteur de limite de course. Cette condition de défaut est verrouillée et a besoin de l’exécution d’une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour l’effacer.Toute tentative d’effacer le défaut alors que l’interrupteur de limite de surcourse est toujours ouvert et le variateur toujours activé sera vouée à l’échec.État de l’entrée de surcourse négativeAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ON — L’entrée Surcourse négative est active.OFF — L’entrée Surcourse négative est inactive.Défaut de surcourse logicielle négativeAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ON — L’axe s’est déplacé ou a essayé de se déplacer au-delà de la limite de course négative maximale.OFF — L’axe est retourné à l’intérieur de la limite de course négative maximaleCe défaut ne peut se produire que lorsque le variateur est activé et que vous configurez des Limites de course logicielle pour l’axe.Si l’Action de défaut de surcourse logicielle est définie pour la Commande d’arrêter, l’axe défaillant peut être déplacé ou ramené par à-coups dans les limites de surcourse logicielle. Toutefois, toute tentative de déplacer l’axe au-delà de la limite de surcourse logicielle au moyen d’une instruction de mouvement génère une erreur d’instruction.Dès que l’axe est ramené dans les limites de course logicielle spécifiées, le bit de défaut correspondant de surcourse logicielle est automatiquement effacé. Cependant, le défaut de surcourse logicielle sera maintenu si une tentative est faite de l’effacer alors que la position de l’axe est toujours au-delà des limites de course spécifiées lorsque l’axe est activé.Limite dynamique de couple négatifAXIS_SERVO_DRIVEREALGSVBaliseImportant: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.% de la valeur nominaleL’amplitude de limite maximale négative actuelle de fonctionnement du couple/courant. La valeur devrait être la valeur minimale de toutes les limites de couple/courant dans le variateur à un moment donné. Cette limite inclut la limite de crête de l’amplificateur, la limite de crête du moteur, la limite de courant de l’utilisateur, la limite thermique de l’amplificateur et la limite thermique du moteur.Cibles de l’exécution de la came de sortieAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVReprésente le nombre de stations de Cames de sortie attachés à cet axe. Plage valide = de 0 à 8, avec 0 comme valeur par défaut.L’attribut Cibles de l’exécution de la came de sortie est utilisé pour spécifier le nombre de stations de Cames de sortie attachés à l’axe. Cet attribut ne peut être défini que dans le cadre d’un service de création d’axe et détermine le nombre de stations de Came de sortie créés et associés à cet axe.Chaque cible de l’exécution de la came de sortie nécessite environ 5,4 Ko de mémoire de table de données pour stocker les données persistantes. Avec quatre cibles de l’exécution de la came de sortie par axe, 21,6 Ko de mémoire supplémentaire sont requis pour chaque axe.La capacité à configurer le nombre de Cibles de l’exécution de la came de sortie pour un axe spécifique réduit la mémoire nécessaire par axe pour les utilisateurs qui n’ont pas besoin de la fonctionnalité Came de sortie, ou qui n’ont besoin que d’une ou deux cibles de l’Exécution de la came de sortie pour un axe spécifique. Chaque axe peut être configuré différemment.État de verrouillage de came de sortieAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVBaliseEnsemble de bits État de verrouillage de came de sortieLe bit État de verrouillage de came de sortie est défini lorsqu’une Came de sortie a été armée. Déclenché par l’exécution d’une instruction MAOC avec l’attribut Exécution immédiate sélectionné, lorsqu’une came de sortie en attente passe dans l’état Armé, ou lorsque l’axe s’approche de la position d’armement de l’axe spécifiée, ou la dépasse.Dès que la position réelle de came de sortie passe au-delà des positions de démarrage et d’arrêt de la came, le bit Verrouillage de came de sortie est mis à zéro. Ce bit est aussi mis à zéro si la Came de sortie est terminée par une instruction MDOC.État de verrouillage de came de sortieAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTBaliseUne série de bits qui sont définis lorsque la Came de sortie est verrouillée sur l’Axe maître. Le numéro de bit correspond au numéro de la cible d’exécution. Un bit par cible d’exécution.État d’attente de came de sortieAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVBaliseUne série de bits qui sont définis lorsqu’une Came de sortie attend qu’une Came de sortie armée dépasse sa position de début/de fin de came.Le numéro de bit correspond au numéro de la cible d’exécution. Un bit par cible d’exécution.Le bit État d’attente de came de sortie est défini si une Came de sortie est actuellement en train d’attendre la fin d’une autre Came de sortie. Ce processus est déclenché par l’exécution d’une instruction MAOC avec l’attribut Exécution en attente sélectionné. Dès que cette came de sortie est armée, comme elle est déclenchée lorsque la Came de sortie actuellement en exécution a terminé, le bit État d’attente de came de sortie est mis à zéro.Ce bit est aussi mis à zéro si la Came de sortie est terminée par une instruction MDOC.État de came de sortieAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVBaliseUne série de bits qui sont définis lorsque la Came de sortie a été lancée. Le numéro de bit correspond au numéro de la cible d’exécution. Un bit par cible d’exécution.Le bit État de came de sortie est défini lorsqu’une Came de sortie a été initiée. Le bit État de came de sortie est réinitialisé lorsque la position de came dépasse la position de début de came/de fin de came, dans le mode d’exécution « Une fois », sans Came de sortie en attente ou lorsque la Came de sortie est arrêtée par une instruction MDOC.État de transition de la came de sortieAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVBaliseDe 0,0 à 10,0 VL’attribut Limite de sortie permet de limiter la tension de sortie asservie maximale d’un axe physique à un niveau spécifié. La sortie asservie de l’axe exprimée en fonction de l’erreur d’asservissement de position, avec ou sans limites de sortie asservie, peut être décrite de la manière suivante :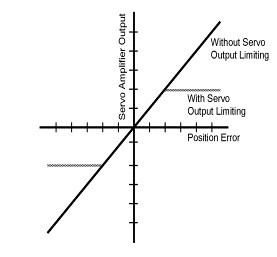 La limite de sortie asservie peut être utilisée comme une limite logicielle du courant ou du couple si vous utilisez un servovariateur dans une boucle de couple (courant). Le pourcentage du courant maximal du variateur que l’automate d’asservissement commande est égal à la limite de sortie asservie spécifiée. Par exemple, si le variateur peut générer un courant de 30 amp pour une entrée de 10 volts, le fait de définir la limite de sortie asservie sur 5 V a pour effet de limiter le courant maximal du variateur à 15 amp.La limite de sortie asservie peut également être utilisée si le variateur ne peut pas accepter la plage complète de ±10 volts de la sortie asservie. Dans ce cas, la valeur de la limite de sortie asservie limite la commande maximale envoyée à l’amplificateur. Par exemple, si le variateur ne peut accepter que des signaux de commande jusqu’à ±7,5 volts, définissez la valeur de la limite de sortie asservie sur 7,5 volts.Limite de sortieAXIS_SERVOREALGSVSSVSi ce bit est le suivant :ON — La sortie asservie est égale à ou a dépassé la valeur Limite de sortie.OFF — La sortie asservie est inférieure à la valeur Limite de sortie.Bande passante du filtre LP de sortieAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVHertzLa Bande passante du filtre LP (passe-bas) de sortie contrôle la bande passante du filtre passe-bas de sortie numérique du variateur. Le filtre passe-bas de sortie programmable est contourné si la Bande passante du filtre LP de sortie pour ce filtre est définie sur zéro (la valeur par défaut).Ce filtre de sortie peut être utilisé pour éliminer ou réduire les variations de haute fréquence de la sortie du variateur vers le moteur. Plus la Bande passante du filtre LP de sortie est faible, plus l’atténuation des composantes haute fréquence du signal de sortie est importante.Malheureusement, comme le filtre passe-bas ajoute du retard à la boucle d’asservissement, ce qui entraîne une instabilité du système, réduire la Bande passante du filtre LP de sortie nécessite normalement une baisse des paramètres Gain proportionnel de position ou Gain proportionnel de vitesse pour maintenir la stabilité.Le filtre de sortie est particulièrement utile dans les applications à forte inertie, dans lesquelles le comportement de résonance peut gravement restreindre la capacité maximale de bande passante de la boucle d’asservissement.Fréquence du filtre de réjection de sortieAXIS_SERVO_DRIVEREALGSVSSVHertzL’attribut Fréquence du filtre de réjection de sortie contrôle le fréquence centrale du filtre de réjection numérique du variateur. Actuellement mis en œuvre comme filtre numérique de 2eordre avec un Q fixe, le Filtre de réjection fournit environ 40 DB d’atténuation de sortie à la Fréquence du filtre de réjection. Le filtre de réjection programmable est contourné si la Fréquence du filtre de réjection de sortie configurée pour ce filtre est définie sur zéro (la valeur par défaut). Ce filtre de réjection de sortie est particulièrement utile pour atténuer les phénomènes de résonance mécanique.Le filtre de sortie est particulièrement utile dans les applications à forte inertie, dans lesquelles le comportement de résonance mécanique peut gravement restreindre la capacité maximale de bande passante de la boucle d’asservissement.Décalage de sortieAXIS_SERVOREALGSVSSV+/-10 VUne autre situation commune lors de l’interfaçage avec un servovariateur externe, en particulier les servovariateurs de vitesse, est l’effet du décalage du variateur. Les décalages cumulés de la sortie DAC du servo-module et de l’entrée du servovariateur génèrent une situation où une valeur de sortie asservie commandée de zéro provoque un « déplacement » (ou une dérive) de l’axe.Si la dérive est trop importante, cela peut considérablement perturber les procédures Réglage et Diagnostic de raccordement, et générer une erreur de position non nulle en état stationnaire lorsque la boucle d’asservissement est fermée.La compensation du décalage de sortie peut être utilisée pour corriger ce problème en ajoutant une valeur fixe, appelée un Décalage de sortie, à la Sortie asservie. Cette valeur est sélectionnée de manière à atteindre une vitesse du variateur proche de zéro lorsque la valeur de Sortie asservie non compensée est égale à zéro.Défaut de surchargeAXIS_SERVO_DRIVEBOOLBaliseLa première fois que la limite de chargement d’un moteur/variateur est dépassée, l’attribut Avertissement de surcharge est défini. Si la condition persiste, le défaut Surcharge est défini. Ce bit est souvent lié à la limite IT du variateur.Défaut de survitesseAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque la vitesse de l’axe, déterminée par le retour, a dépassé la limite de survitesse, définie généralement à 150% de la limite de vitesse configurée pour le moteur.Défaut d’axe physiqueAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseSi ce bit est défini, l’axe physique possède un ou plusieurs défauts. Les défauts spécifiques peuvent ensuite être déterminés en accédant aux attributs de défauts de l’axe physique associé.Voulez-vous que ce défaut génère un défaut majeur sur l’automate ?OUI – Définit le Type de défaut général du groupe de mouvements = Défaut majeur.NON – Vous devez écrire le code pour traiter ces défauts.Position de commande du planificateur - EntièreAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALAXIS_GENERICDRIVEAXIS_CIP DRIVEDINTGSVLa composante entière de la position de commande générée par le Générateur de trajectoires dans les comptes du Générateur de trajectoires. Le type de données des position de commande est représenté en interne sous la forme d’une valeur à virgule flottante de 64 bits, que la Tâche de mouvement limite à une plage d’entiers signés sous 32 bits. Le flottant double restreinte qui en résulte est alors exprimé comme un attribut de 32 bits pour préserver la précision. Cela est accompli en représentant la position de commande comme un nombre à virgule flottante de la forme x.y, où x est la composante entière et y la composante fractionnelle.Position de commande du planificateur - FractionnelleAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALAXIS_GENERICDRIVEAXIS_CIP DRIVEREALGSVLa composante fractionnelle de la position de commande générée par le Générateur de trajectoires dans les comptes du Générateur de trajectoires. Représentant la position de commande comme un nombre à virgule flottante de la forme x.y, où x est la composante entière et y la composante fractionnelle.Position réelle du planificateurAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALAXIS_GENERICDRIVEAXIS_CIP DRIVEDINTGSVLa position réelle générée par le Générateur de trajectoires dans les comptes du Générateur de trajectoires. La représentation interne du composant entier signé en 64 bits de la position réelle, est limitée par Tâche de mouvement un entier signé en 32 bits.Limite dynamique de couple positifAXIS_SERVO_DRIVEREALBaliseL’amplitude de limite opérationnelle maximale positive actuelle du couple/courant. Il s’agit de la valeur la plus faible de toutes les limites de couple/courant dans le variateur à un moment donné, y compris la limite crête de l’amplificateur, la limite de crête du moteur, la limite de courant de l’utilisateur, la limite thermique de l’amplificateur et la limite thermique du moteur.Défaut de surcourse matérielle positiveAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque l’axe se déplace au-delà des limites de position actuelle, telles qu’elles sont établies par les interrupteurs de limite de position matériels montés sur la machine. Ce défaut ne peut que se produire lorsque le variateur est dans un état activé et que le bit Vérification de surcourse matérielle est défini dans l’attribut Bits de configuration des défauts.Si l’Action de défaut de surcourse matérielle est définie pour la Commande d’arrêter, l’axe défaillant peut être déplacé ou ramené par à-coups dans les limites de surcourse logicielles. Toutefois, toute tentative de déplacer l’axe au-delà de l’interrupteur de limite de surcourse matérielle au moyen d’une instruction de mouvement génère une erreur d’instruction.Pour corriger ce défaut, il faut ramener l’axe dans les limites opérationnelles normales de la machine et fermer l’interrupteur de limite de course. Cette condition de défaut est verrouillée et a besoin de l’exécution d’une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour l’effacer.Toute tentative d’effacer le défaut alors que l’interrupteur de limite de surcourse est toujours ouvert et le variateur toujours activé sera vouée à l’échec.État de verrouillage positifAXIS_SERVOAXIS_SERVO_DRIVEDINTBaliseDéfinir lorsque l’amplitude de l’erreur de position de l’axe est devenue inférieure ou égale à la valeur de la Tolérance de verrouillage de position configurée pour l’axe physique associé.État de l’entrée de surcourse positiveAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ON — L’entrée Surcourse positive est active.OFF — L’entrée Surcourse positive est inactive.Défaut de surcourse logicielle positiveAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est :ON — L’axe s’est déplacé ou a essayé de se déplacer au-delà de la limite de course positive maximale.OFF — L’axe est retourné à l’intérieur de la limite de course positive maximale.Ce défaut ne peut se produire que lorsque le variateur est activé et que vous configurez des Limites de course logicielle pour l’axe.Si l’Action de défaut de surcourse logicielle est définie pour la Commande d’arrêter, l’axe défaillant peut être déplacé ou ramené par à-coups dans les limites de surcourse logicielle. Toutefois, toute tentative de déplacer l’axe au-delà de la limite de surcourse logicielle au moyen d’une instruction de mouvement génère une erreur d’instruction.Dès que l’axe est ramené dans les limites de course logicielle spécifiées, le bit de défaut correspondant de surcourse logicielle est automatiquement effacé. Cependant, le défaut de surcourse logicielle sera maintenu si une tentative est faite de l’effacer alors que la position de l’axe est toujours au-delà des limites de course spécifiées lorsque l’axe est activé.État de verrouillage de la came de positionAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir lorsque l’axe maître satisfait à la condition de démarrage d’un profil de mouvement de Came de position actif. La condition de démarrage est établie par les paramètres Contrôle de démarrage et Position de démarrage de l’instruction MAPC. Ce bit est mis à zéro une fois le profil de came de position actuel terminé, ou s’il est remplacé par un autre mouvement.En mode de sens maître unidirectionnel, le bit État de verrouillage de la came de position est mis à zéro si le sens du mouvement est « incorrect » et il est défini si le sens du mouvement est « correct ».État de la came de position en attenteAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si un profil de mouvement de Came de position attend que l’exécution d’un profil de came se termine. Cela serait initié en exécutant une instruction MAPC alors que Exécution en attente est sélectionnée. Ce bit est mis à zéro une fois le profil de came de position en cours terminé, ce qui déclenche le lancement du profil de came en attente. Ce bit est également mis à zéro une fois le profil de came de position terminé, ou s’il est remplacé par un autre mouvement.État de la came de positionAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si un profil de mouvement de Came de position est en cours. Mis à zéro une fois le Came de position terminé, ou s’il est remplacé par un autre mouvement.Mise à l’échelle des données de positionAXIS_SERVO_DRIVEINTGSVCet attribut provient de l’attribut Unités du variateur Voir IDN 76 dans CEI 1491.Exp de mise à l’échelle des données de positionAXIS_SERVO_DRIVEINTGSVCet attribut provient de l’attribut Unités du variateur Voir IDN 78 dans CEI 1491.Facteur de mise à l’échelle des données de positionAXIS_SERVO_DRIVEDINTGSVCet attribut provient de l’attribut Unités du variateur Voir IDN 77 dans CEI 1491.Gain différentiel de positionAXIS_SERVOREALGSVSSVDans certaines applications Servovariateur de vitesse externe, où le niveau d’amortissement fourni par le variateur externe est insuffisant pour obtenir de bonnes performances de boucle d’asservissement de position, un amortissement additionnel peut être obtenu à l’aide du Gain différentiel de la boucle de position.En assumant une valeur non nulle du Gain différentiel de la boucle de position, la différence entre la valeur actuelle de l’Erreur de position et la dernière valeur de l’Erreur de position est calculée. La valeur est ensuite multipliée par le Gain différentiel de la boucle de position pour produire une composante de la Sortie asservie ou de la Vitesse de commande qui tente de compenser l’erreur de position, en créant un effet d’« amortissement ».Une augmentation de la valeur de ce gain entraîne un plus grand « amortissement » de l’axe.Erreur de positionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVBaliseImportant: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.Erreur de position en unités de positionL’erreur de position est la différence, en Unités de position de l’axe configuré, entre les positions de commande et réelle d’un axe. Dans le cas d’une boucle d’asservissement active, l’erreur de positon et les autres termes d’erreur commandent le moteur jusqu’à la condition où la position réelle est égale à la position de commande.Défaut d’erreur de positionAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseDéfini lorsque l’erreur de position de l’axe dépasse la Tolérance d’erreur de position. Ce défaut ne peut se produire que lorsque le variateur est dans un état activé.Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.Action Défaut d’erreur de positionAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123Tolérance d’erreur de positionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnités de positionLe paramètre Tolérance d’erreur de position spécifie le degré d’erreur de position toléré par l’asservissement ou le variateur avant de générer un Défaut d’erreur de position. Comme la tolérance de verrouillage de position, la tolérance d’erreur de position est interprétée comme une quantité +/-.Par exemple, la spécification d’une tolérance d’erreur de position de 0,75 unités de position signifie qu’un Défaut d’erreur de position est généré si l’erreur de position de l’axe est supérieure à 0,75 ou inférieure à -0,75 Unité de position, comme illustré ci-après.
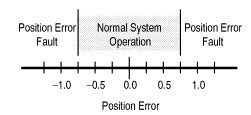 La routine de réglage automatique définit la tolérance d’erreur de suivi sur deux fois la valeur suivante à la vitesse maximale basée sur la réponse mesurée de l’axe. Dans la plupart des applications, cette valeur offre une protection raisonnable en cas de défaut d’axe ou de calage sans défauts anonymes au cours de l’opération normale.Si vous devez modifier la valeur de tolérance d’erreur de position calculée, le réglage recommandé est de 150 % à 200 % de l’erreur de position lorsque l’axe est exécuté à sa vitesse maximale.Gain intégral de positionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV1/mSec-SecLe gain intégral de position (Gain I Position) améliore les performances de positionnement en état stationnaire du système.En utilisant le Gain intégral de position, il est possible d’obtenir un positionnement précis de l’axe malgré la présence de perturbations telles que la friction statique ou la gravité. Le fait d’augmenter le gain intégral a généralement pour effet d’augmenter la précision globale du système en ce qui concerne le positionnement. Un gain intégral excessif a cependant pour effet d’augmenter l’instabilité du système.L’erreur de Position courante se cumule à chaque mise à jour de l’asservissement afin de former une variable appelée Erreur intégrale de position. Cette valeur est multipliée par le Gain intégral de position pour produire une composante de la Vitesse de commande qui tente de compenser l’erreur de position.Toutefois, la caractéristique du Gain I Position est que toutes Erreurs de position non nulles se cumulent dans le temps afin de générer une force suffisante pour réaliser la correction.Cet attribut du Gain I Position intégral le rend très utile dans les applications pour lesquelles la précision du positionnement ou du suivi est critique. Plus la valeur du Gain I Position est élevée, plus l’axe atteindra rapidement la condition d’Erreur de position nulle. Malheureusement, le contrôle du Gain I Position est intrinsèquement instable. Un Gain I Position trop important se traduit par une oscillation de l’axe et une instabilité de l’asservissement.Si l’axe est configuré pour un servovariateur de la boucle de vitesse externe, le Gain I Position doit être nul (la plupart des amplificateurs d’asservissement de boucle de vitesse disposent d’un gain intégral qui leur est propre et ne tolèrent aucune quantité de Gain I Position intégral dans la boucle de position sans produire de violentes oscillations). Si le Gain I Position est nécessaire à l’application, vous devez désactiver l’intégrateur de vitesse dans le variateur.Dans certains cas, le contrôle de Gain I Position est désactivé. Cela arrive par exemple lorsque la sortie asservie vers le variateur de l’axe est saturée. Dans ce cas, le maintien du comportement de contrôle intégral ne ferait qu’exacerber la situation. Un autre cas courant se produit lors de l’exécution d’un mouvement donné. Lorsque l’attribut Activation du maintien de l’intégrateur est défini, la boucle d’asservissement désactive automatiquement l’intégrateur pendant le mouvement commandé.Bien que le Gain I Position, lorsqu’il est utilisé, soit généralement défini par la procédure de réglage automatique de l’asservissement, il peut également être défini manuellement.Vous pouvez calculer le Gain I Position à partir de la valeur courante ou calculée du Gain P Position à l’aide de la formule suivante :Gain I Position = 0,25 * 0,001 Sec/mSec * (Gain P Position)2En supposant qu’une valeur Gain P Position soit de 100 Sec-1, on obtient le résultat suivant : une valeur de Gain I Position de 2,5 ~0,1 mSec-1- Sec-1Erreur de l’intégrateur de positionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVBaliseImportant: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.Erreur de l’intégrateur de position en unités de position - mSecL’erreur de l’intégrateur de position est la somme en cours de l’Erreur de position, dans les unités de Position configurées de l’axe, pour l’axe spécifié. Pour un axe avec une boucle d’asservissement active, l’erreur de l’intégrateur de position est utilisée, ainsi que d’autres termes d’erreur, pour piloter le moteur dans la situation où la position réelle est égale à la position de commande.État du verrouillage de la positionAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ON — L’erreur de position de l’axe est inférieure ou égale à la valeur de la Tolérance de verrouillage de position de l’axe.OFF — L’erreur de position de l’axe est supérieure à la valeur de la Tolérance de verrouillage de position de l’axe.Tolérance de verrouillage de positionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnités de positionLa valeur de l’attribut Tolérance de verrouillage de position spécifie le degré d’erreur de position toléré par le module de mouvement lors de la fourniture de l’indication d’État verrouillé de la position réelle. Lorsqu’il est utilisé avec le bit État verrouillé de la position, c’est un paramètre utile pour contrôler la précision du positionnement. La valeur de la Tolérance de verrouillage de position doit être définie, en Unités de position, sur la précision du positionnement souhaitée de l’axe.Notez que la valeur de la tolérance de verrouillage de position est interprétée comme une quantité +/-. Par exemple, si vos unités de position sont en pouces, la spécification d’une tolérance de verrouillage de 0,01 fournit une précision de positionnement minimale de ±0,01 pouce, comme illustré ci-après.
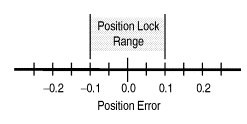 Polarité de la positionAXIS_SERVO_DRIVEINTGSVCet attribut provient de l’attribut Polarité de variateur. Voir IDN 55 dans CEI 1491.Gain proportionnel de positionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV1/SecL’Erreur de position est multipliée par le Gain proportionnel de position (Gain P Position) afin de créer une composante de la Vitesse de commande qui tente de compenser l’erreur de position.L’augmentation de gain augmente la bande passante de la boucle d’asservissement de position et entraîne une plus grande rigidité statique de l’axe, qui est une mesure de la force correctrice appliquée à un axe pour une erreur de position donnée.Un Gain P Position trop faible se traduit par un comportement extrêmement « docile » de l’axe. Un Gain P Position trop élevé peut provoquer une oscillation de l’axe due à l’instabilité de l’asservissement.Un système bien réglé se déplace et s’arrête rapidement et présente peu ou pas de suroscillation pendant une vitesse constante ou lorsque l’axe s’arrête. Si le temps de réponse est médiocre, ou si le mouvement est désordonné ou lent, vous devrez peut-être augmenter le gain proportionnel. Si vous observez une suroscillation excessive ou un dépassement lorsque le moteur s’arrête, vous devrez peut-être diminuer le gain proportionnel.Bien que la procédure de réglage définisse le Gain P Position, vous pouvez également le définir manuellement. Vous pouvez calculer le Gain P Position en fonction du gain de boucle désiré ou de la bande passante souhaitée du système d’asservissement de position.Méthode du gain de boucleSi vous connaissez le gain de boucle désiré exprimé en pouces par minute par mil ou en mètres par minute par mil, vous pouvez utiliser la formule suivante pour calculer le gain proportionnel correspondant :Gain P Position = 16,667 * Gain de boucle désiré (IPM/mil)Un gain de boucle de 1 IPM/mil (Gain P Position = 16,7 Sec-1) donne un positionnement stable pour la plupart des axes. Toutefois, les systèmes d’asservissement de position fonctionnement généralement dans une plage plus étroite. La valeur du Gain proportionnel de position est généralement de ~100 Sec-1.Méthode de la bande passanteSi vous connaissez la bande passante du gain unitaire désiré de l’asservissement de position en hertz, utilisez la formule suivante pour calculer le gain proportionnel correspondant :Gain P Position = Bande passante (hertz)/6,28Les systèmes d’asservissement de position fonctionnement généralement avec une bande passante du gain unitaire d’environ 16 hertz. La valeur du Gain proportionnel de position est généralement de ~100 Sec-1.Bande passante maximaleIl existe des limitations relatives à la bande passante maximale qu’il est possible d’atteindre pour la boucle de position basée sur la dynamique de la vitesse interne et les boucles de couple du système, et l’amortissement souhaité du système, Z. Ces limitations peuvent être exprimées de la façon suivante :Bande passante (position) = 0,25 * 1/Z2* Bande passante (vitesse) = 0,25 * 1/Z2* Bande passante (couple)Par exemple, si la bande passante de la boucle de couple du variateur est de 100 Hz et que le facteur d’amortissement, Z, est de 0,8, la bande passante de la vitesse est d’environ 40 Hz et la bande passante de la position est de 16 Hz. En fonction de ces nombres, il est possible de calculer les gains proportionnels correspondants des boucles. Notez que la bande passante de la boucle de couple inclut le retard d’échantillonnage du retour et la constante de temps de filtrage.Bande passante de l’asservissement de positionAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVHertzLa valeur de la Bande passante de l’asservissement de position représente la bande passante du gain unitaire à utiliser pour calculer les gains d’une instruction MAAT (Réglages d’axe d’application de mouvement) suivante.La bande passante du gain unitaire est la fréquence au-delà de laquelle l’asservissement de position n’est pas en mesure d’assurer une correction notable d’une perturbation de position. En général, selon les contraintes d’un système d’asservissement stable, plus la Bande passante de l’asservissement de position est élevée, plus la performance dynamique du système est bonne.Une valeur maximale de la Bande passante de l’asservissement de position est générée par l’instruction MRAT (Réglage d’axe d’exécution de mouvement). Le calcul des gains basé sur cette valeur maximale via l’instruction MAAT entraîne une réponse dynamique en conservant la valeur actuelle du facteur d’amortissement décrit ci-dessus.Par ailleurs, la réactivité du système peut être « assouplie » en réduisant la valeur de la Bande passante de l’asservissement de position avant d’exécuter l’instruction MAAT.Il existe des limitations relatives à la bande passante maximale qu’il est possible d’atteindre pour la boucle de position basée sur la dynamique de la vitesse interne et les boucles de courant du système d’asservissement, et l’amortissement souhaité du système, Z. Le dépassement de ces limites peut entraîner une instabilité du système. Ces limites de bande passante peuvent s’exprimer de la façon suivante :Bande passante de position maximale (Hz) = 0,25 * 1/Z2* bande passante de vitesse (Hz)Par exemple, si la bande passante maximale de la boucle d’asservissement de vitesse est de 40 Hz et que le facteur d’amortissement, Z, est de 0,8, la bande passante de la position est de 16 Hz. En fonction de ces nombres, il est possible de calculer les gains proportionnels correspondants des boucles.Unités de positionAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSTRINGMSGChaîne à longueur fixe de 32 caractèresL’attribut Unités de position peut prendre en charge une chaîne texte ASCII comportant un maximum de 32 caractères. Cette chaîne est utilisée par l’applicationLogix Designerdans les dialogues de configuration d’axe afin de demander des valeurs pour les paramètres liés aux mouvements, en employant les Unités de position spécifiées.Rebouclage de positionAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSVNombre par tourSi l’axe est configuré comme axe rotatif en réglant le mot Bit de configuration de l’asservissement du bit Axe rotatif correspondant, une valeur est requise pour l’attribut Rebouclage de position. Il s’agit de la valeur utilisée pour effectuer un rebouclage électronique de l’axe rotatif.Le rebouclage électronique permet d’avoir un nombre infini de positions pour les axes rotatifs en soustrayant la valeur de rebouclage des positions réelle et de commande chaque fois que l’axe effectue une rotation complète.Afin d’éviter une erreur cumulée due à l’arrondi des constantes de conversion irrationnelles, la valeur de rebouclage est requise en comptages de retour d’unités par rotation de l’axe et doit être un entier.Par exemple, supposons qu’un axe donné soit configuré comme Axe rotatif avec des Unités de position en « Degrés » et 10 comptages de retour par degré. Vous souhaitez reboucler la position de l’axe après chaque tour. Dans ce cas, l’attribut Rebouclage de position doit être défini sur 3 600, car il y a 3 600 comptages de retour (10 * 360) par tour de l’axe.Limite dynamique de couple positifAXIS_SERVO_DRIVEREALGSVBaliseImportant: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.% de la valeur nominaleL’amplitude de limite opérationnelle maximale positive actuelle du couple/courant. La valeur devrait être la valeur minimale de toutes les limites de couple/courant dans le variateur à un moment donné. Cette limite inclut la limite de crête de l’amplificateur, la limite de crête du moteur, la limite de courant de l’utilisateur, la limite thermique de l’amplificateur et la limite thermique du moteur.Capacité de puissanceAXIS_SERVO_DRIVEREALGSVBaliseImportant: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.L’utilisation actuelle de l’alimentation de l’axe en pourcentage de la capacité nominale.État de limite d’alimentationAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque l’amplitude de l’alimentation fournie réelle est supérieure au seuil de l’Alimentation configurée.Défaut de perte de phase d’alimentationAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque le variateur détecte qu’une ou plusieurs phases parmi les trois phases de ligne d’alimentation sont perdues au niveau des entrées d’alimentation à 3 phases.ID d’alimentationAXIS_SERVO_DRIVEINTGSVL’attribut ID d’alimentation contient l’énumération de l’alimentation A-B spécifique ou des Références du module du système associées à l’axe. Si l’ID d’alimentation ne correspond pas au matériel de l’alimentation réelle, une erreur est générée au cours du processus de configuration du variateur.Défaut de surcharge de préchargeAXIS_SERVO_DRIVEBOOLBaliseLa résistance de précharge du variateur devient trop chaude si vous mettez sous tension l’alimentation triphasée à de trop nombreuses reprises. Si cela se produit, le bit s’active.Mode de fonctionnement principalAXIS_SERVO_DRIVEINTGSVCet attribut provient de l’attribut Configuration de la boucle d’asservissement. Voir IDN 32 dans CEI 1491.État du processusAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsqu’il existe une opération de réglage d’axe ou une opération de test de diagnostic de raccordement de l’axe en cours sur l’axe.Mode d’arrêt programméAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSVDétermine la manière dont un axe spécifique s’arrête lorsque l’automate réalise un changement de mode critique ou lorsqu’une instruction MGS (Arrêt de groupe de mouvement) s’exécute alors que son mode d’arrêt est défini sur Programmé.Les modes de l’automate sont les suivants : mode Programme, mode Exécution, mode Test et mode Défaut. Toute modification de mode à l’intérieur ou en dehors du mode Programme (programme->exécution, programme->test, exécution->programme et test->programme) lancera un arrêt programmé pour chaque axe attribué à cet automate.Chaque axe peut avoir sa configuration personnelle en ce qui concerne le mode d’arrêt programmé, indépendamment des autres axes.Arrêt rapide (valeur par défaut) = 0Lorsque l’attribut Mode d’arrêt programmé a la configuration Arrêt rapide, l’axe subit une décélération puis s’arrête en faisant appel à la valeur configurée actuelle pour une Décélération maximale. L’action d’asservissement se poursuit après l’arrêt de mouvement de l’axe.Désactivation rapide = 1Lorsque l’attribut Mode d’arrêt programmé a la configuration Désactivation rapide, l’axe subit une décélération puis s’arrête en faisant appel à la valeur configurée actuelle pour une Décélération maximale. L’action d’asservissement est maintenue jusqu’à l’arrêt du mouvement de l’axe lorsque l’axe est désactivé, c’est-à-dire que Activation de variateur est désactivé et Action d’asservissement est désactivéDésactivation matérielle = 2Lorsqu’il est configuré sur Désactivation matérielle, l’axe est immédiatement désactivé, c’est-à-dire qu’Activation de variateur est désactivé, Action d’asservissement est désactivé, mais le contact OK reste fermé. À moins que le variateur soit configuré de façon à permettre une forme de rupture dynamique, ce type d’action se traduit par un arrêt progressif de l’axe.Fermeture rapide = 3Lorsqu’il est configuré sur Fermeture rapide, l’axe décélère pour s’arrêter comme avec Arrêt rapide, mais, une fois que le mouvement de l’axe est arrêté, l’axe est placé dans l’état Fermeture, c’est-à-dire qu’Activation de variateur est désactivé et Action d’asservissement est désactivé, et le contact OK est ouvert. Pour quitter cet état Fermeture, il faut exécuter l’une des instructions de Réinitialisation de fermeture immédiat d’un axe ou d’un groupe (MASR ou MGSR).Fermeture matériel = 4Lorsqu’il est configuré pour le Fermeture matériel, l’axe est immédiatement placé dans l’état de Fermeture, c’est-à-dire qu’Activation de variateur est désactivée, Action d’asservissement est désactivée et le contact OK ouvert. À moins que le variateur soit configuré de façon à permettre une forme de rupture dynamique, ce type d’action se traduit par un arrêt progressif de l’axe. Pour quitter cet état Fermeture, il faut exécuter l’une des instructions de Réinitialisation de fermeture immédiat d’un axe ou d’un groupe (MASR ou MGSR).Sélection de la fréquence PWMAXIS_SERVO_DRIVESINTGSVSSVL’attribut Sélection de la fréquence PWM contrôle la tension modulée de largeur d’impulsion appliquée au moteur par la structure d’alimentation du variateur. Des valeurs de fréquence PWM plus élevées réduisent l’ondulation de couple et le bruit de moteur en fonction de la constante de temps électrique du moteur. Toutefois, des valeurs de fréquence PWM importantes impliquent des fréquences de commutation plus élevées, ce qui a tendance à produire plus de chaleur dans la structure d’alimentation du variateur. Ainsi, pour les applications qui présentent des demandes de couple élevées, une fréquence PWM plus faible est général plus appropriée.0 = basse fréquence (valeur par défaut)1 = haute fréquenceÉtat de l’entrée de Registration 1AXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ACTIVÉ (ON) — L’entrée d’inscription 1 est active.DÉSACTIVÉ (OFF) — L’entrée de Registration 1 est inactive.État de l’entrée de Registration 2AXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseSi ce bit est le suivant :ACTIVÉ (ON) — L’entrée d’inscription 2 est active.DÉSACTIVÉ (OFF) — L’entrée de Registration 2 est inactive.État d’armement de la registration d’événement 1AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir lorsqu’une vérification de registration a été armée pour l’entrée de registration 1 par le biais de l’exécution d’une instruction MAR (Registration d’armement de mouvement). Mis à zéro lorsqu’un événement de registration se produit ou lorsqu’une instruction MDR (Registration de désarmement de mouvement) est exécutée pour l’entrée de registration 1.État de la registration d’événement 1AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir lorsqu’un événement d’enregistrement s’est produit sur l’entrée d’enregistrement 1. Mis à zéro lorsqu’une autre instruction Registration d’armement de mouvement (Motion Arm Registration, MAR) ou qu’une instruction Registration de désarmement de mouvement (Motion Disarm Registration, MDR) est exécutée pour l’entrée de registration 1.État d’armement de la registration d’événement 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir lorsqu’une vérification de registration a été armée pour l’entrée de registration 2 par le biais de l’exécution d’une instruction MAR (Registration d’armement de mouvement). Mis à zéro lorsqu’un événement de registration se produit ou lorsqu’une instruction MDR (Registration de désarmement de mouvement) est exécutée pour l’entrée de registration 2.État de la registration d’événement 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir lorsqu’un événement d’enregistrement s’est produit sur l’entrée d’enregistrement 2. Mis à zéro lorsqu’une autre instruction Registration d’armement de mouvement (Motion Arm Registration, MAR) ou qu’une instruction Registration de désarmement de mouvement (Motion Disarm Registration, MDR) est exécutée pour l’entrée de registration 2.Position de registration 1AXIS_CONSUMEDAXIS_SERVOAXIS_VIRTUALREALBalisePosition de Registration 1 en Unités de position.Tâche de l’événement de registration 1Tâche de l’événement de registration 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTMSGCes attributs affichent la tâche qui est déclenchée lorsque l’événement de registration se produit.Une instance de 0 signifie qu’aucun événement n’est configuré pour être déclenché par l’événement de registration.La tâche est déclenchée en même temps que le bit Processus terminé est défini pour l’instruction qui a armé l’événement de surveillance.L’automate définit ces attributs. Ne les définissez pas avec un dispositif externe.Position de registration 1Position de registration 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseUnités de positionDeux attributs de position de registration sont fournis pour stocker indépendamment la position d’axe associée à deux événements d’entrée de registration différents. La valeur Position de registration correspond à la position absolue d’un axe physique ou virtuel (exprimée dans les unités de position de cet axe) au moment où l’événement de registration le plus récent s’est produit pour cet axe.La figure ci-dessous montre comment la position de registration est verrouillée par l’entrée de registration lorsqu’un événement de registration se produit. Le mécanisme de verrouillage peut être mis en œuvre dans le logiciel de l’automate (registration logiciel) ou, pour une meilleure précision, dans l’équipement physique (registration matériel).
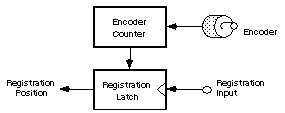 Le mécanisme de verrouillage de registration est contrôlé par deux instructions de contrôle d’événement, MAR (Registration d’armement de mouvement) et MDR (Registration de désarmement de mouvement).La précision de la valeur de position de registration, sauvegardée suite à un événement de registration, est une fonction du retard à reconnaître la transition spécifiée (généralement 1 µs pour la registration matériel) et la vitesse de l’axe pendant cet intervalle de temps. L’incertitude relative à la position de registration correspond à la distance parcourue par l’axe pendant cet intervalle, comme indiqué par l’équation ci-dessous.
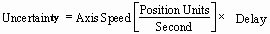 Utilisez l’équation ci-dessus pour calculer l’erreur de position de registration maximale pour la vitesse attendue de l’axe. Vous pouvez également calculer la vitesse maximale de l’axe pour une précision de registration spécifiée en réorganisant cette formule comme indiqué ci-dessous.
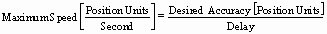 Temps de registration 1Temps de registration 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVBalise32 bits inférieurs de l’heure CSTLes deux valeurs Heure de registration contiennent les 32 bits inférieurs de l’heure CST à laquelle les événements de registration se sont produits. Cet attribut est exprimé en microsecondes.Retard du contact de frein résistifAXIS_SERVO_DRIVEREALGSVSSVSecCet attribut contrôle un Module de frein résistif (RBM) externe facultatif. Le RBM se situe entre le variateur et le moteur et utilise un contact interne pour faire passer le moteur du variateur à une charge résistive. La sortie RBM du variateur contrôle ce contact.Lorsque la sortie RBM du variateur est activée, le contact RBM bascule des résistances de charge vers les lignes UVW du moteur qui connectent le variateur au moteur. Ce basculement ne se produit pas instantanément et une activation trop précoce de la structure d’alimentation peut provoquer un arc électrique dans le contact.Le retard du contact de frein résistif correspond au temps nécessaire à la fermeture complète du contact à travers les lignes UVW du moteur. Afin d’empêcher l’apparition d’un arc électrique dans le contact, l’activation de la structure d’alimentation du variateur est retardée.Le temps de retard est variable selon le modèle RBM. Lors de l’application d’un RBM, vous devez définir le Retard du contact de frein résistif sur la valeur recommandée indiquée dans la spécification RBM.Les cas suivants décrivent comment la sortie RBM se rapporte aux séquences normales d’activation et de désactivation.Cas 1 – Séquence d’activation :
- L’activation de l’axe est initiée via une instruction MSO ou MAH.
- Activation de la sortie RBM pour connecter le moteur au variateur.
- Attente du Retard du contact de frein résistif pendant que les contacts RBM se ferment.
- Structure d’alimentation du variateur activée (le bit État d’activation de variateur est défini).
- Activation de la sortie du frein moteur pour desserrer le frein.
- Attente du Retard de relâchement du frein pendant que le frein moteur se desserre.
- Référence de commande de suivi (le bit État d’action d’asservissement est défini).
Cas 2 – Désactiver - Arrêt de catégorie 1- La désactivation de l’axe est initiée via une instruction MSF ou une action de défaut de désactivation du variateur.
- Le variateur arrête la référence de commande de suivi (le bit État de l’action d’asservissement est mis à zéro).
- Application du couple d’arrêt pour arrêter le moteur.
- Attente d’une vitesse nulle ou de la limite de temps d’arrêt.
- Désactivation de la sortie du frein pour enclencher le frein moteur.
- Attente du retard d’enclenchement du frein pendant que le frein moteur s’enclenche.
- Désactivation de la structure d’alimentation du variateur (le bit État d’activation de variateur est mis à zéro).
- Désactivation de la sortie RBM pour déconnecter le moteur du variateur.
Cas 3 – Fermeture selon un arrêt de catégorie 0- Le variateur arrête la référence de commande de suivi (le bit État de l’action d’asservissement est mis à zéro).
- Désactivation de la structure d’alimentation du variateur (le bit État d’activation de variateur est mis à zéro).
- Désactivation de la sortie du frein pour enclencher le frein.
- Désactivation de la sortie RBM pour déconnecter le moteur du variateur.
Axe rotatifAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVBalise0 = linéaire1 = rotatifLorsque l’attribut Axe rotatif est défini sur vrai (1), le rebouclage de l’axe est autorisé. Il est ainsi possible de disposer d’un nombre infini de positions en rebouclant la position de l’axe chaque fois que l’axe effectue une révolution physique complète. Le nombre de comptages de codeur par révolution physique de l’axe est donné par l’attribut Rebouclage de position. Pour le fonctionnement linéaire, les comptages ne rebouclent pas. Ils sont limités à +/- 2 milliards.
Fournir une réponse