
Attributs d’AXE (AXIS) (de A à D)
La liste suivante fournit des informations sur la configuration, l’état et les défauts concernant un axe. L’automate mémorise les informations concernant un axe sous la forme d’attributs de cet axe.
Le tableau suivant décrit la procédure d’accès aux attributs. La colonne Accès indique comment accéder à un attribut. La colonne Description explique la méthode d’accès utilisée.
Exemple
Attribut | Type d’axe | Type de données | Accès | Description |
Gain d'anticipation d'accélération | GSV | Utiliser l’instruction Lire la valeur système (GSV) pour obtenir cette valeur. | ||
SSV | Utiliser l’instruction Définir la valeur système (SSV) pour obtenir cette valeur. | |||
État de l’accélération | Balise | Utiliser l’étiquette de l’axe pour obtenir cette valeur. | ||
Accélération réelle | GSV Balise | Utiliser l’étiquette de l’axe ou une instruction GSV pour obtenir cette valeur. L’utilisation de l’étiquette est plus simple. |
Attributs d’axe (de A à D)
Ce tableau décrit chaque attribut d’un axe. Il convient de noter que les Attributs d’axes se répartissent en trois groupes. Ce tableau décrit les attributs A-D.
Pour voir les autres attributs, choisir l’une des rubriques suivantes.
- AttributType d’axeType de donnéesAccèsDescriptionActivation du retour absoluAXIS_SERVOSINTGSVSSVIMPORTANT: Utiliser cet attribut uniquement pour un axe d'unmodule 1756-HYD02 ou 1756-M02AS.Cet attribut contrôle si le servo-module utilise ou non la capacité de position absolue du dispositif de retour. Lorsque l’Activation de retour absolu est définie sur Vrai, le servo-module ajoute le Décalage de retour absolu à la position actuelle du dispositif de retour afin d’établir la position de référence absolue de la machine. Étant donné que les dispositifs de retours absolus conservent leur référence de position même durant un cycle d’alimentation, le système de référence de la machine peut être rétabli lors de la mise sous tension.Afin d’établir une valeur appropriée pour l’attribut Décalage de retour absolu, l’instruction MAH peut être exécutée avec une position de prise d’origine configurée pour Absolu (seule option valable lorsque Activation de retour absolu est Vraie). Lors de son exécution, le servo-module va calculer le décalage de retour absolu en faisant la différence entre la valeur configurée pour la position de prise d’origine et la position de retour absolue en cours de l’axe. Le Décalage de retour absolu calculé est appliqué à l’axe immédiatement après la fin de l’instruction MAH. Etant donné que la position réelle de l’axe est re-référencée pendant l’exécution de l’instruction MAH, la boucle d’asservissement ne doit pas être active. Lorsque la boucle d’asservissement est active, l’instruction MAH échoue.Lorsque l’option Activation de retour absolu est définie sur Faux, le servo-module ignore le décalage de retour absolu et considère le dispositif de retour codeur comme un transducteur de position incrémentielle. Dans ce cas, une opération de prise d’origine ou de redéfinition de la position est requise pour établir la position de référence machine absolue. Le mode Prise d’origine absolue est alors considéré comme non valide.Cet attribut est configurable si le Type de transducteur est défini sur SSI. Pour un transducteur LDT, Activation de retour absolu est forcé sur Vrai. Pour un transducteur AQB, Activation de retour absolu est forcé sur Faux.Décalage de retour absoluAXIS_SERVOREALGSVSSVUnités de positionIMPORTANT: Utiliser cet attribut uniquement pour un axe d’un module 1756-HYD02 ou 1756-M02AS.Définir l’attribut Activation de retour absolu sur Vrai.Cet attribut s’utilise pour déterminer la distance relative entre la position absolue du dispositif de retour et la position absolue de la machine. Lors de la mise sous tension, cet attribut est envoyé au servo-module et vient s’ajouter à la position actuelle du dispositif de retour afin de rétablir la référence de position absolue de la machine.Lorsque cet axe est configuré pour un fonctionnement linéaire, la position absolue peut être rétablie après le cycle d’alimentation, à condition que le dispositif de retour n’ait pas dépassé les limites de sa plage. Lorsque ce dispositif de retour dépasse sa plage de comptages, la position absolue de l’axe n’est plus valide.Lorsque cet axe est configuré pour un fonctionnement Rotatif, le servo-module est chargé d’Ajuster le Décalage de retour absolu, qui est basé, sur le plan dynamique, sur la valeur configurée du Rebouclage et sur la réinitialisation du dispositif de retour absolu. Le cas échéant, la position absolue peut être rétablie après un cycle d’alimentation en procédant à une mise à jour périodique de la valeur Décalage de retour absolu de l’automate. Cela peut se faire en sélectionnant l’énumération du Décalage de retour absolu pour l’un des attributs de sélection d’informations de l’axe.État de référence absolueAXIS_SERVO_DRIVEBOOLBaliseSi le bit est:Alors :ACTIVÉ (ON)Une procédure de prise d’origine absolue a eu lieu. Le bit reste défini jusqu’à ce que l’une des situations suivantes se produise :Le variateur réinitialise ses paramètres de configuration et les ramène à leurs valeurs par défaut.L’axe effectue une prise d’origine active ou passive ou redéfinit sa position.DÉSACTIVÉ (OFF)La position de l’axe n’a pas eu ou n’a plus de référence basée sur le système de référence absolue de la machine, telle qu’elle a été établie par une procédure de prise d’origine absolue.État de la limite d’accélérationVariateur AXIS_SERVOBOOLBaliseDéfinir lorsque l’amplitude de l’accélération commandée qui aboutit à l’entrée de la boucle d’asservissement de vitesse est supérieure à la Limite de vitesse configurée.État de l’accélérationAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si l’axe est actuellement commandé pour accélérer.Utiliser le bit État de l’accélération et le bit État de la décélération pour voir si l’axe accélère ou décélère. Si ces deux bits sont Off, l’axe se déplace à une vitesse constante ou est au repos.Accélération de commandeAXIS_SERVOAXIS_SERVO_DRIVEREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.Accélération de Command en unités de position/sec2La commande d’accélération est la référence d’accélération actuelle par rapport à la jonction de sommation de sortie, et s’exprime, pour l’axe configuré, en unités de position par seconde2, pour l’axe spécifié. De ce fait, la valeur de l’Accélération de commande représente la sortie de la boucle de contrôle de vitesse interne. Il ne faut pas confondre l’Accélération de commande avec la Vitesse de commande, qui représente la fréquence de changement de l’entrée de la position de commande par rapport à la boucle d’asservissement de la position.Mise à l’échelle des données d’accélérationAXIS_SERVO_DRIVEINTGSVCet attribut provient de l’attribut Unités du variateur Voir IDN 160 dans CEI 1491.Exp de mise à l’échelle des données d’accélérationAXIS_SERVO_DRIVEINTGSVCet attribut provient de l’attribut Unités du variateur Voir IDN 162 dans CEI 1491.Facteur de mise à l’échelle des données d’accélérationAXIS_SERVO_DRIVEINTGSVCet attribut provient de l’attribut Unités du variateur Voir IDN 161 dans CEI 1491.Retour d’accélérationAXIS_SERVOAXIS_SERVO_DRIVEREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.Retour d’accélération en Unités de position/sec2Le Retour d’accélération est la vitesse réelle de l’axe, telle qu’elle a été estimée par le servo-module, en Unités de position par seconde2pour l’axe configuré. L’Accélération estimée se calcule en déterminant la différence entre la Vitesse estimée et l’intervalle de mise à jour de l’asservissement. Le retour d’accélération est une valeur signée, dont le signe (+ ou -) dépend du sens actuel du mouvement de l’axe.Gain d'anticipation d'accélérationAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV%AXIS_SERVOLorsque vous vous raccordez à un servovariateur de couple, utilisez le Gain d’anticipation d’accélération pour obtenir la sortie Couple de commande requise pour produire l’accélération commandée. Cela se fait en mettant à l’échelle l’Accélération de commande par rapport au Gain d’anticipation d’accélération et en l’ajoutant, en tant que décalage, à la Sortie asservie générée par la boucle d’asservissement. La contribution des boucles d’asservissement à la génération de la Sortie asservie sera donc limitée dans la mesure où les valeurs d’erreur de Position et/ou d’Erreur de vitesse sont considérablement réduites. Lorsqu’il s’utilise avec le Gain d’anticipation de vitesse, le Gain d’anticipation d’accélération permet d’obtenir une erreur de suivi du système d’asservissement proche de zéro au cours des phases d’accélération et de décélération du mouvement. Ceci s’avère particulièrement utile pour certaines applications, telles que l’engrenage électronique et la synchronisation, pour lesquelles la position courante de l’axe ne doit jamais être décalée trop longtemps par rapport à la position commandée.Lorsque vous vous raccordez à un servovariateur de vitesse, utilisez l’anticipation d’accélération pour ajouter un terme à la vitesse de commande qui est proportionnel à l’accélération commandée. Cela peut être efficace dans les cas où le variateur externe affiche une erreur de vitesse en état stationnaire pendant l’accélération et la décélération.La meilleure valeur pour l’Anticipation d’accélération dépend de la configuration du variateur. Des valeurs Excessives d’anticipation d’accélération ont tendance à produire un dépassement de l’axe. En ce qui concerne les applications à servovariateur de couple, la meilleure valeur pour l’Anticipation d’accélération, en théorie, est égale à 100%. Cependant, il peut s’avérer nécessaire d’augmenter légèrement cette valeur afin d’accommoder les boucles d’asservissement dont le gain de boucle est fini ainsi que d’autres exigences de l’application. En ce qui concerne les applications à servovariateur de vitesse, la meilleure valeur pour l’Anticipation d’accélération dépend largement de la mise à l’échelle de la vitesse du variateur et de la configuration de la boucle d’asservissement. Une valeur de 100%, dans ce cas, signifie uniquement que 100% de la valeur de l’accélération commandée vient s’appliquer à la jonction de sommation de la vitesse de commande et que cela peut être bien loin de la valeur optimale.Pour identifier le meilleur Gain d’anticipation d’accélération, il suffit de réaliser un projet simple qui fait avancer par à-coups l’axe, dans le sens positif, et de surveiller l’Erreur de position de l’axe pendant cette marche par à-coups. Normalement, l’Anticipation d’accélération s’utilise en association avec l’Anticipation de vitesse pour obtenir une erreur de suivi proche de zéro durant la totalité du profil mouvement. Pour régler de manière précise le Gain d’anticipation d’accélération, il faut tout d’abord optimiser le Gain d’anticipation de vitesse en faisant appel à la procédure décrite ci-dessus. Lors de la capture de l’Erreur de position de pointe, pendant la phase d’accélération du profil de marche par à-coups, augmenter le Gain d’anticipation d’accélération jusqu’à ce que l’Erreur de position de pointe soit la plus faible possible, tout en restant positive. Si l’Erreur de position de pointe, durant la montée en puissance de l’accélération, est négative, la position réelle de l’axe se situe devant la position de commande durant cette montée en puissance de l’accélération. Si cela se produit, diminuer le Gain d’anticipation d’accélération afin que l’Erreur de position soit de nouveau positive. Pour être bien complet, effectuer la même procédure sur la montée en régime de la décélération afin de s’assurer que l’Erreur de position de pointe durant cette décélération soit acceptable. Notez qu’il convient d’entrer des valeurs d’accélération, de décélération et de vitesse maximales raisonnables pour marcher par à-coups l’axe.L’attribut Gain d’anticipation d’accélération sert à fournir la sortie Couple de commande permettant de générer l’accélération commandée. Cela se fait en mettant à l’échelle l’Accélération de commande par rapport au Gain d’anticipation d’accélération et en l’ajoutant, en tant que décalage, à la Sortie asservie générée par la boucle d’asservissement. Une fois cette intervention terminée, la contribution des boucles d’asservissement à l’effort de contrôle sera limitée dans la mesure où les valeurs d’Erreur de position et/ou d’erreur de vitesse sont considérablement réduites. Lorsqu’il est utilisé avec le Gain d’anticipation de vitesse, le Gain d’anticipation d’accélération permet d’obtenir une erreur de suivi du système d’asservissement proche de zéro au cours des phases d’accélération et de décélération du mouvement. Ceci s'avère particulièrement utile pour certaines applications telles que celles d'engrenage électronique et de synchronisation où il est nécessaire que, en tout cas, la position actuelle de l'axis ne doit pas être énormément décalée par rapport à la position commandée.En théorie, la valeur optimale de l'anticipation d'accélération est de 100 %. En réalité, cependant, il peut s’avérer nécessaire d’ajuster cette valeur afin d’accommoder les boucles de couple dont le gain de boucle est fini ainsi que les exigences de l’application. L’utilisation d’une valeur d’Anticipation d’accélération inférieure peut être imposée par le fait que l’augmentation de l’anticipation tend à accroître le dépassement de l’axis.Le cas échéant, le Gain d’anticipation d’accélération peut être légèrement « ajusté » par rapport à sa valeur de 100% en exécutant un programme opérationnel simple qui fait avancer l’axe par à-coups dans le sens positif et qui surveille l’Erreur de position de l’axe durant cette marche par à-coups. Normalement, l’Anticipation d’accélération s’utilise en association avec l’Anticipation de vitesse pour obtenir une erreur de suivi proche de zéro durant la totalité du profil mouvement. Pour régler de manière précise le Gain d’anticipation d’accélération, il faut tout d’abord optimiser le Gain d’anticipation de vitesse en faisant appel à la procédure décrite ci-dessus. Lors de la capture de l’Erreur de position de pointe, pendant la phase d’accélération du profil de marche par à-coups, augmenter le Gain d’anticipation d’accélération jusqu’à ce que l’Erreur de position de pointe soit la plus faible possible, tout en restant positive. Si l’Erreur de position de pointe, durant la montée en puissance de l’accélération, est négative, la position réelle de l’axe se situe devant la position de commande durant cette montée en puissance de l’accélération. Si cela se produit, diminuer le Gain d’anticipation d’accélération afin que l’Erreur de position soit de nouveau positive. Pour être bien complet, effectuer la même procédure sur la montée en régime de la décélération afin de s’assurer que l’Erreur de position de pointe durant cette décélération soit acceptable. Notez qu’il convient d’entrer des valeurs d’accélération, de décélération et de vitesse maximales raisonnables pour marcher par à-coups l’axe.Limite bipolaire de l’accélérationAXIS_SERVO_DRIVEREALGSVSSVUnités de position/sec2Cet attribut mappe directement un SERCOS IDN. Reportez-vous à l’Interface SERCOS pour plus d’informations. Cet attribut est automatiquement paramétré. Normalement, vous n’avez pas besoin de le modifier.Limite négative d’accélérationAXIS_SERVO_DRIVEREALGSVSSVUnités de position/sec2Cet attribut mappe directement un SERCOS IDN. Reportez-vous à l’Interface SERCOS pour plus d’informations. Cet attribut est automatiquement paramétré. Normalement, vous n’avez pas besoin de le modifier.Limite positive d’accélérationAXIS_SERVO_DRIVEREALGSVSSVUnités de position/sec2Cet attribut mappe directement un SERCOS IDN. Reportez-vous à l’Interface SERCOS pour plus d’informations. Cet attribut est automatiquement paramétré. Normalement, vous n’avez pas besoin de le modifier.Accélération réelleAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Accélération réelle en unités de position/sec2L’Accélération réelle est le courant mesuré instantané d’un axe, exprimé dans les Unités de position par seconde au carré configurées de l’axe. Cette valeur est calculée comme incrément de la vitesse réelle par intervalle de mise à jour intermédiaire. L’Accélération réelle est une valeur signée, dont le signe (+ ou -) dépend du sens réel d’accélération de l’axe.L’accélération réelle est une valeur signée en virgule flottante. Sa résolution ne dépend pas de la Base de temps de la vitesse moyenne, mais de la constante de conversion de l’axe et du fait que la limite de résolution interne de la vitesse réelle est de 1 comptage de retour par période intermédiaire de mise à jour par période intermédiaire de mise à jour.Position réelleAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Position réelle en unités de positionLa position réelle est la position absolue réelle d’un axe, exprimée dans les Unités de position configurées de cet axe et lue depuis le transducteur de retour. Il convient cependant de noter que cette valeur est basée sur les données communiquées à l’automate dans le cadre d’une procédure continue de transfert de données synchrones, ce qui fait apparaître un retard qui correspond à une période intermédiaire de mise à jour. La valeur de l’attribut Position réelle ainsi obtenue correspond donc à la position réelle de l’axe une période intermédiaire de mise à jour plus tôt.Vitesse réelleAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Vitesse réelle en unités de position/secLa Vitesse réelle est la vitesse mesurée instantanée et réelle d’un axe et elle s’exprime dans les Unités de position par seconde de l’axe configuré. Cette valeur est calculée comme incrément de la position réelle par intervalle de mise à jour intermédiaire. La Vitesse réelle est une valeur signée, dont le signe (+ ou -) dépend du sens réelle de déplacement de l’axe.La Vitesse réelle est une valeur signée en virgule flottante. Sa résolution ne dépend pas de la Base de temps de la vitesse moyenne, mais de la constante de conversion de l’axe et du fait que la limite de résolution interne de la vitesse réelle est de 1 comptage de retour par période intermédiaire de mise à jour.Entrée analogique 1AXIS_SERVOREALGSVSSVCet attribut s’applique uniquement à une Entrée analogique 2 associée à l’axe, un variateur Kinetix7000. Cet attribut, dont la valeur est un entier dans la plage +/-16384, représente la valeur analogique d’un dispositif analogique connecté aux entrées analogiques du variateur Kinetix7000. Ces entrées sont utiles pour les applications de conversion/toile dotées d’un capteur de force (mesurant la force de tension de toile d’un rouleau) ou d’un tenseur (mesurant directement la force de tension de toile/position), qui peut être connecté directement au variateur qui contrôle la toile.Code d’erreur d’attributAXIS_SERVOAXIS_SERVO_DRIVEINTGSV*BaliseCode d’erreur CIP renvoyé au module par le service de Définir la liste des attributs comme étant erronés.Lorsqu’un Défaut de configuration de l’axe se produit, un ou plusieurs paramètres de l’axe associés à un module de mouvement ou variateur n’a pas été correctement mis à jour de façon à correspondre à la valeur du paramètre correspondant de l’automate local. Le fait que la configuration de l’axe ne correspond plus à celle de l’automate local constitue un défaut grave qui entraîne le fermeture de l’axe défaillant. Le Code d’erreur d’attribut est réinitialisé sur zéro lors de la reconfiguration du module de mouvement.Les informations de Défaut de configuration de l’axe sont transmises du module ou dispositif de mouvement à l’automate par le biais du mot d’état CIP de 16 bits que contient la réponse du service Définir la liste des attributs que reçoit l’automate. Un service Définir la liste des attributs destiné au module de mouvement peut être lancé par un service logiciel Définir liste d’attributs envoyé à l’automate ou par une instruction SSV à l’intérieur du programme de l’automate, en utilisant, à titre de référence, un attribut d’asservissement. Plusieurs routines qui traitent les réponses de processus envoyées à des services de mouvement sont chargées de mettre à jour ces attributs.Les réponses des services Définir et Obtenir fournissent une réponse d’état avec chaque attribut qui a été traité. Cette valeur d’état est définie par le CIP de la manière suivante : UINT16, les valeurs 0-255 (0x00-0xFF) sont réservées pour représenter des codes d’états communs de services. Les valeurs 256 à 65535 sont disponibles pour les erreurs spécifiques d’attributs d’objets/classes.ID d’erreur d’attributAXIS_SERVOAXIS_SERVO_DRIVEINTGSV*BaliseID d’attribut associé avec un code d’erreur d’attribut différent de zéro.L’identité Erreur d’attribut s’utilise pour conserver l’identité de l’attribut d’asservissement qui a renvoyé un code d’erreur d’attribut non nul, ce qui a provoqué un Défaut de configuration de l’axe. L’identité d’erreur d’attribut passe par défaut à zéro et, après qu’un défaut soit apparu, peut être réinitialisée et ramenée à zéro en reconfigurant le module de mouvement.Pour voir rapidement l’erreur d’attribut dans l’applicationLogix Designer, procédez comme suit.
- Choisir l’axe dans l’Organisateur de l’automate.
- Examiner la partie inférieure de l’Organisateur de l’automate pour voir l’Erreur d’attribut.
Configuration de retour aux.AXIS_SERVO_DRIVEINTGSVL’automate et le variateur l’utilisent pour la mise à l’échelle des comptages des dispositifs de retour. Ces attributs sont déduits des attributs correspondant Unité de retour de moteur et Unité de retour auxiliaire.Bit0 = Type de retour0 — rotatif (valeur par défaut)1 — linéaire1 = (réservé)2 = Unité de retour linéaire0 — métrique1 — anglais3 = Polarité du retour (Seulement auxiliaire)0 — non inversé1 — inverséSi les bits sont :Alors la Résolution de retour est mise à l’échelle vers :00Cycles de retour par révolution de retour10Cycles de retour par révolution de retour01Cycles de retour par mm11Cycles de retour par poucePolarité du retourL’attribut de bit Polarité du retour peut être utilisé pour changer le sens de direction du dispositif de retour. Ce bit n’est valide que pour les dispositifs de retour auxiliaires. Lors de l’exécution de diagnostic de raccordement de retour/moteur sur un dispositif de retour auxiliaire en utilisant les instructions MRHD et MAHD, le bit Polarité du retour est configuré pour le dispositif de retour auxiliaire afin de garantir un retour négatif dans la boucle d’asservissement. Les dispositifs de retour de moteur doivent être câblés correctement pour un retour négatif puisque le bit Polarité du retour est forcé sur 0, ou non inversé.Défaut de retour aux.AXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseDéfinir pour une source de retour auxiliaire quand l’un de ces événements se produit :Les signaux électriques différentiels liés à un ou plusieurs canaux de retour (par ex. A+ et A-, B+ et B-, ou Z+ et Z-) sont au même niveau (tous les deux élevés ou tous les deux faibles). Au cours du fonctionnement normal, les signaux différentiels sont toujours à des niveaux opposés. Le plus souvent, ce type de situation est provoqué par un fil coupé entre le transducteur de retour et le servo-module ou le variateur ;Perte de « l’alimentation » de retour ou de la connexion électrique « courante » de retour entre le servo-module ou le variateur et le dispositif de retour.Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.Facteur d’interpolation de retour auxiliaireAXIS_SERVO_DRIVEDINTGSVComptages de retour par cycleLes attributs Interpolation de retour déterminent le nombre de Comptages de retour par Cycle de retour. Le Facteur d’interpolation de retour dépend du dispositif de retour et du circuit de retour du variateur. Les dispositifs de retour codeur en quadrature et l’interface associée de retour de variateur sont en général en mesure de prendre en charge 4x interpolations et, de ce fait, le facteur d’interpolation de ces dispositifs devrait être défini sur 4 Comptages de retour par cycle (les cycles s’appellent parfois des lignes). Les types de dispositifs de retour à Haute résolution sinus/cosinus peuvent avoir des facteurs d’interpolation pouvant atteindre 2 048 comptages par Cycle. Le produit de la Résolution de retour et du Facteur d’interpolation de retour correspond à la résolution globale du canal de retour en Comptages de retour par Unité de retour. Dans notre exemple, un codeur en Quadrature offrant une résolution de 2 000 lignes/rév. et un facteur d’interpolation 4x aurait une résolution globale de 8 000 comptages/rév.Défaut de bruit de retour auxiliaireAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsqu’il y a du bruit sur les lignes de signal du dispositif de retour.Par exemple, des transitions simultanées des canaux de retour A et B d’un A quad B sont généralement décrites comme du bruit de retour.Le bruit de retour (illustrés ci-dessous) est le plus souvent provoqué par la perte de la quadrature dans le dispositif de retour lui-même ou par des signaux de bruit rayonnés courants qui sont interceptés par le câblage du dispositif de retour. Vous pouvez observer ces deux phénomènes sur un oscilloscope.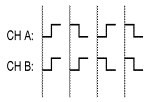 Pour dépanner la perte de la quadrature sur un canal, chercher la présence des éléments suivants :
- Des mauvais alignements physiques des composants du transducteur de retour
- Une capacité excessive (ou d’autres retards) des signaux du codeur
Des techniques appropriées de mise à la terre et de blindage résolvent généralement les problèmes de bruits rayonnés.Le contrôleur déclenche ce défaut. Utilisez une instruction Réinitialisation de défaut d’axe de mouvement (MAFR) ou Réinitialisation de fermeture d’axe de mouvement (MASR) pour effacer le défaut.Rapport de retour auxiliaireAXIS_SERVO_DRIVEFLOATGSVUnités de retour auxiliaire par Unité de retour moteurL’attribut Rapport de retour auxiliaire représente la relation quantitative entre le dispositif de retour codeur auxiliaire et le moteur. Sur un dispositif de retour auxiliaire rotatif, la valeur de cet attribut devrait être le rapport de tours entre le dispositif de retour auxiliaire et l’arbre du moteur. Sur des dispositifs de retour auxiliaires linéaires, la valeur de cet attribut devrait normalement représenter la constante d’alimentation entre l’arbre du moteur et l’actionneur linéaire.L’attribut Rapport de retour auxiliaire s’utilise pour calculer les limites de plage et les valeurs par défaut pendant la configuration, en fonction des spécifications du moteur choisi. Cette valeur est également utilisée par le variateur lors de la configuration de la boucle d’asservissement de retour double.Résolution de retour auxiliaireAXIS_SERVO_DRIVEDINTGSVCycles par Unité de retour auxiliaireLes attributs Résolution de retour de moteur et Résolution de retour auxiliaire sont utilisés pour fournir au variateur A-B la résolution du dispositif de retour associé en cycles par unité de retour. Ces paramètres fournissent au variateur SERCOS les informations critiques nécessaires pour calculer les facteurs de mise à l’échelle utilisés pour convertir les Comptages de variateur en Comptages de retourType de retour auxiliaireAXIS_SERVO_DRIVEINTGSVType de retourCodeSeulement rotatifSeulement linéaireRotatif ou linéaire<Aucun>0x0000---SRS0x0001XSRM0x0002XSCS0x0003XSCM0x0004XSNS0x0005XMGH0x0006XRésolveur0x0007XRéférence analogique0x0008XSin/Cos0x0009XTTL0x000AXUVW0x000BXStegmann inconnu0x000CXEndat0x000DXRCM21S-40x000EXRCM21S-60x000FXRCM21S-80x0010XLINCODER0x0011XSin/Cos avec Hall0x0012XUnités de retour auxiliaireAXIS_SERVO_DRIVEINTGSVL’attribut Unités de retour de moteur établit l’unité de mesure qui est appliquée à la valeur de l’attribut Résolution de retour de moteur. L’attribut Unités de retour auxiliaire établit l’unité de mesure qui est appliquée à la valeur de l’attribut Résolution de retour auxiliaire. Les unités qui apparaissent dans la liste énumérée couvrent les dispositifs de retour linéaires ou rotatifs qui utilisent les systèmes de mesure anglais ou métrique.0 = rév.1 = pouces2 = mmRetour de position auxiliaireAXIS_SERVOAXIS_SERVO_DRIVEREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.Retour de position auxiliaire en unités de positionLe Retour de position auxiliaire est la valeur actuelle du retour de position provenant de l’entrée de retour auxiliaire.Vitesse moyenneAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Vitesse moyenne en unités de position/secLa vitesse moyenne est la vitesse actuelle d’un axe et elle s’exprime dans les Unités de position par seconde configurées de l’axe. Contrairement à la valeur de l’attribut Vitesse réelle, cette valeur est calculée en établissant la moyenne de la vitesse de l’axe sur la Base de temps de la vitesse moyenne configurée de cet axe.La vitesse moyenne est une valeur signée. Ce signe n’indique pas forcément la direction de déplacement actuel de l’axe. Il montre le sens du mouvement moyen. Cet axe peut, en ce moment, se déplacer dans le sens opposée.La résolution de la variable Vitesse moyenne est déterminée en fonction de la valeur actuelle du paramètre Base de temps de la vitesse moyenne et de la Constante de conversion configurée (comptages de retour par Unité de position) pour cet axe.Plus la valeur de la Base de temps de la vitesse moyenne est élevée et meilleure est la résolution de vitesse mais cela ralentit la réponse à la suite des changements de vitesse.La valeur minimale de la Base de temps de la vitesse moyenne est la Période intermédiaire de mise à jour du groupe de mouvements.La résolution de la Vitesse moyenne en Unités de position par seconde peut se calculer en faisant appel à l’équation ci-dessous.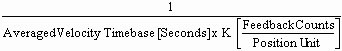 Par exemple, sur un axe dont les unités de position sont les pouces et avec une constante de conversion (K) de 20 000, une base de temps de vitesse moyenne de 0,25 seconde entraîne la résolution de vitesse moyenne illustrée ci-dessous.
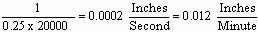 Base de temps de la vitesse moyenneAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVSecL’attribut Base de temps de la vitesse moyenne s’utilise pour spécifier la durée souhaitée en secondes pour le calcul de la Vitesse moyenne de cet axe. Lorsque la Valeur de la vitesse moyenne est requise, cette valeur se calcule en retenant la distance totale parcourue par l’axe durant la période indiquée par la Base de temps de la vitesse moyenne et en divisant cette valeur par la base de temps.La valeur de la Base de temps de la vitesse moyenne doit être suffisamment élevée pour permettre l’élimination par filtrage des changements mineurs de vitesse qui, sans cela, pourraient donner une valeur de vitesse « bruitée », mais suffisamment faible pour détecter les variations notables de la vitesse de l’axe. En général, une valeur comprise entre 0,25 et 0,50 seconde convient bien dans la plupart des applications.Adresse d’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALGSVUtilisation pour débogage.État de configuration d’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVÉtat de la machine d’état de configuration de l’axeL’attribut État de configuration de l’axe s’utilise pour le débogage et pour indiquer l’emplacement actuel où se trouve l’axe en ce qui concerne la machine d’état de configuration de l’axe. Les axes consommés et virtuels utilisent aussi cet attribut.Si l’attribut se présente comme suit :128 — l’axe est configuré et prêt à une utilisation.Pas 128 — l’axe n’est pas configuré.Bits de contrôle des axesAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVBits0 = Demande d'abandon de processus1 = Demande de fermeture2 = Demande de DAC zéro3 = Demande d’abandon de prise d’origine4 = Demande d’abandon d’événement5-14 = Réservé15 = Changement de référence de commandeAbandon de processusLorsque ce bit est défini, tout processus actif de réglage ou de test sur l’axe est abandonné.Requête de fermetureLorsque ce bit est défini, l’axe passe, de force, à l’état de fermeture. Pour un type de données AXIS_SERVO, le contact OK s’ouvre et la sortie DAC passe à 0.Requête de DAC zéro — Uniquement pour le type de données AXIS_SERVOLorsque ce bit est défini, le servo-module force la sortie DAC pour l’axe à zéro volt. Ce bit n’a un effet que si l’axe est à l’étatDirect Drivealors que le variateur est activé, mais sans action d’asservissement.Requête d’abandon de prise d’origineLorsque ce bit est défini, toute procédure active de prise d’origine est annulée.Requête d’abandon d’événementLorsque ce bit est défini, les procédures actives de registration ou d’événement de surveillance sont annulées.Changement de référence de commandeLorsque ce bit est défini, l’automate Logix change de système de coordonnées de position pour la position de commande. Le servo-module ou le variateur utilise ce bit lors du traitement de nouvelles données de position de commande en provenance de l’automate, pour tenir compte du décalage qu’implique la dérive du point de référence. Ce bit est mis à zéro lorsque l’axe confirme la réalisation du changement de la position de référence en effaçant son bit de changement de référence de position.Type de données d’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTMSGType de données d’étiquette d’axe de mouvement associé :0 = Retour1 = Consommé2 = Virtuel3 = Générique4 = Servo5 = Servovariateur6 = Variateur génériqueL’attribut Type de données d’axe s’utilise pour déterminer le modèle de données, le format de mémoire et le jeu d’attributs qui sont créés et s’appliquent à cette instance d’axe. Cet attribut ne peut être défini que dans le cadre du service de création d’axe.RetourUn axe de retour uniquement, associé à des modules de retour uniquement (par exemple, PLS II et CFE) qui peuvent prendre en charge, par exemple, un codeur en quadrature, un résolveur et HiperFace.ConsomméUn axe consommé qui consomme les données de mouvement d’axe produites par un axe de mouvement sur un autre automate.VirtuelUn axe virtuel qui offre toute la fonctionnalité du générateur de trajectoires, mais qui n’est pas associé à un dispositif physique réel.GénériqueUn axe qui a toute la fonctionnalité du générateur de trajectoires, mais n’offre pas de support intégré de configuration. Les axes génériques sont associés à divers dispositifs comme, par exemple, le 1756-DM.AsserviUn axe qui a toute la fonctionnalité du générateur de trajectoires et un support intégré de configuration. Les axes d’asservissement sont associés à des modules qui ferment une boucle d’asservissement et envoient une commande analogue à un variateur externe. Il s’agit des modules 1756-M02AE, 1756-HYD02 et 1756-M02AS.ServovariateurUn axe qui a toute la fonctionnalité du générateur de trajectoires et un support intégré de configuration. Les axes des servovariateurs sont associés à des modules d’interfaces de variateurs numériques qui envoient une commande numérique au variateur externe. Il s’agit des modules 1756-M03SE, 1756-M08SE et 17556-M16SE (interface SERCOS).Variateur génériqueUn axe d’un variateur à interface SERCOS qui est conforme au profil de groupe étendu et sur la boucle d’un module 1756-M08SEG.Événement de l’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTBalisePermet d’accéder à tous les bits d’états des événements dans un mot de 32 bits. Cette étiquette est la même que l’attribut Bits d’événement de l’axe.État d’événementsBitÉtat d’armement de l’événement de surveillance0État de l’événement de surveillance1État d’armement de la registration d’événement 12État de la registration d’événement 13État d’armement de la registration d’événement 24État de la registration d’événement 25État d’armement de l’événement de prise d’origine6État de l’événement de prise d’origine7Bits d’événements d’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVPermet d’accéder à tous les bits d’états des événements dans un mot de 32 bits. Cet attribut est le même que l’étiquette Événement de l’axe.État d’événementsBitÉtat d’armement de l’événement de surveillance0État de l’événement de surveillance1État d’armement de la registration d’événement 12État de la registration d’événement 13État d’armement de la registration d’événement 24État de la registration d’événement 25État d’armement de l’événement de prise d’origine6État de l’événement de prise d’origine7Défaut d’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTBaliseLes défauts pour votre axe sont les suivants :Type de défautBitDéfaut d’axe physique0Défaut de module1Défaut de configuration2Cet attribut est le même que l’attribut Bits de défauts d’axe.Bits de défaut de l’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSV*Les défauts pour votre axe sont les suivants :Type de défautBitDéfaut d’axe physique0Défaut de module1Défaut de configuration2Défaut de groupe3Cet attribut est le même que l’étiquette Défaut d’axe.Sélection d’informations de l’axe 1Sélection d’informations de l’axe 2AXIS_SERVOAXIS_SERVO_DRIVEDINTGSVGSVUn axe a un groupe d’attributs qui ne sont pas mis à jour par défaut.Pour utiliser l’un d’entre eux, il faut le choisir pour des Informations d’axe en temps réel pour cet axe. Sinon, sa valeur ne changera pas et vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Vous pouvez choisir, au maximum, 2 de ces attributs.Pour utiliser une instruction GSV en vue de choisir un attribut pour les informations d’axe en temps réel, il convient de définir l’attribut Sélection d’informations de l’axe 1 ou Sélection d’informations de l’axe 2 sur la valeur suivante.AXIS_SERVOAXIS_SERVO_DRIVEValueAucune (par défaut)Aucune (par défaut)1Position de commandePosition de commande2Retour de positionRetour de position3Retour de position auxiliaireRetour de position auxiliaire4Erreur de positionErreur de position5Erreur intégrée de positionErreur intégrée de position6Commande de vitesseCommande de vitesse7Erreur de vitesseErreur de vitesse8Erreur intégrée de vitesseErreur intégrée de vitesse9Accélération de commandeAccélération de commande10Retour d’accélérationRetour d’accélération11Niveau de sortie asservie12Distance zéro codeurDistance zéro codeur13Couple de commande14Retour de couple15Limite dynamique de couple positif16Limite dynamique de couple négatif17Capacité du moteur18Capacité de variateur19Capacité de puissance20Capacité du régulateur de bus21Angle électrique du moteur22Source de limite de couple23Tension du Bus c.c.24Décalage absolu25Instance d’axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALINTGSVNuméro d’instance affecté à l’axeL’attribut Instance d’axe est utilisé pour renvoyer le numéro d’instance d’axe. Les enregistrements de défaut majeur générés pour un défaut majeur d’axe contiennent uniquement l’instance de l’axe fautif. En général, un utilisateur se sert de cet attribut pour déterminer s’il s’agit bien de l’axe fautif ; c’est-à-dire si le numéro d’instance correspond.Bits de réponses des axesAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVBits0 = Confirmation d’abandon de processus1 = Confirmation de fermeture2 = Confirmation de DAC zéro3 = Confirmation d’abandon de prise d’origine4 = Confirmation d’abandon d’événement5-14 = Réservé15 = Changement de référence de positionConfirmation d’abandon de processusLorsque ce bit est défini, le processus de réglage ou de test a été abandonné.Confirmation de fermetureLorsque ce bit est défini, l’axe est passé, de force, à l’état de fermeture.Confirmation de DAC zéro — Uniquement pour le type de données AXIS_SERVOLorsque ce bit est défini, la sortie DAC de l’axe a été définie sur zéro volt.Confirmation d’abandon de prise d’origineLorsque ce bit est défini, la procédure active de prise d’origine a été abandonnée.Confirmation d’abandon d’événementLorsque ce bit est défini, la procédure active de registration ou d’événement de position de surveillance a été abandonnée.Changement de référence de positionLorsque ce bit est défini, la boucle d’asservissement a changé de système de coordonnées de position. L’automate utilise ce bit lors du traitement de nouvelles données de position de commande en provenance du servo-module ou du variateur, pour tenir compte du décalage qu’implique la dérive du point de référence. Ce bit est mis à zéro lorsque l’automate confirme la réalisation du changement de la position de référence en effaçant son bit de changement de référence de commande.État de fonctionnement de l'axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVÉtat de fonctionnement de l’axe.0 = Axe prêt1 = Contrôle deDirect Drive2 = Commande d’asservissement3 = Défaut d’axe4 = Fermeture d’axe5 = Axe bloqué6 = Axe non groupé7 = Aucun module8 = Configuration en coursÉtat interne de l'axeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTBalisePermet d’accéder à tous les bits d’états internes de l’axe dans un mot de 32 bits. Cette étiquette est la même que l’attribut Bits d’état interne de l’axe.État interne de l'axeBitÉtat de l’action d’asservissement0État du variateur activé1État de fermeture2Mise à jour de configuration dans processus3État d’inhibition4Bits d’état des axesAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSV*Permet d’accéder à tous les bits d’états internes de l’axe dans un mot de 32 bits. Cet attribut est le même que l’étiquette État interne de l’axe.État interne de l'axeBitÉtat de l’action d’asservissement0État du variateur activé1État de fermeture2Mise à jour de configuration dans processus3État d’inhibition4Type d’axeAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEINTGSVSSVL’attribut Type de l’axe sert à établir l’usage envisagé pour l’axe.Si :Définir ensuite cet attribut sur :L’axe n’est pas utilisé dans le cadre de cette application, ce qui constitue une occurrence fréquente lorsque le système comporte un nombre impair d’axes.0Vous souhaitez uniquement obtenir les informations de position provenant de l’interface de retour.1Il est prévu d’utiliser l’axe pour une opération complète d’asservissement.2Le type de l’axe ne s’utilise pas uniquement pour qualifier les nombreuses opérations associées à la boucle d’asservissement de l’axe mais permet également de contrôler le comportement des LED d’états internes de l’axe du servo-module. Un type de l’axe « 1 » (Retour uniquement) entraîne l’occultation de LED de DRIVE alors qu’une valeur « 0 » (Pas utilisé) occulte les LED de FDBK et DRIVE.L’applicationLogix Designerutilise également la valeur configurée actuelle pour le Type de l’axe afin de contrôler la présentation visuelle d’un grand nombre des dialogues associés à la configuration d’un axe.Décalage d'inversion de jeu mécaniqueAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVLe Décalage d’inversion de jeu mécanique permet à l’utilisateur de compenser les imprécisions de position dues au jeu mécanique. Par exemple, les applications de type transmission nécessitent un niveau élevé de précision et de répétitivité au cours des opérations d’usinage. Le mouvement de l’axe est souvent généré par plusieurs composants mécaniques comme, par exemple, un moteur, une boîte d’engrenages et une vis sphérique, qui peuvent introduire des imprécisions et qui finissent par s’user avec le temps. Lorsqu’un axe est tourné dans le sens inverse, le jeu mécanique de la machine (par l’intermédiaire de la boîte d’engrenages, de la vis sphérique, et ainsi de suite) peut conduire à un léger mouvement du moteur sans qu’il y ait mouvement de l’axe. C’est pourquoi le dispositif de retour codeur peut indiquer un mouvement même si l’axe n’a pas bougé.Pour compenser le jeu mécanique, vous pouvez ajouter un décalage directionnel, spécifié par l’attribut Décalage d’inversion de jeu mécanique, à la position de commande du générateur de trajectoires telle qu’elle est appliquée à la boucle d’asservissement associée. Chaque fois que le signe de la vitesse commandée change (s’inverse), l’automate Logix ajoute ou soustrait la valeur de la Distance de jeu mécanique de la position de commande courante. Le module d’asservissement déplace alors immédiatement le moteur de l’autre côté de la fenêtre de jeu mécanique et enclenche le chargement. Il est important de noter que l’application de ce décalage directionnel est complètement transparente en ce qui concerne l’utilisateur ; ce décalage n’a donc aucune incidence sur la valeur de l’attribut Position de commande.Si la valeur zéro est appliquée au Décalage d'inversion de jeu mécanique, la fonction est désactivée. Une fois que le décalage inverse est activé par une valeur différente de zéro et que le chargement est enclenché par l'inversion du mouvement commandé, toute modification de la valeur Décalage d'inversion de jeu mécanique peut provoquer un déplacement de l'axe lorsque la correction du décalage est appliquée à la position de commande.Fenêtre de stabilisation de jeu mécaniqueAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVL’attribut Fenêtre de stabilisation de jeu mécanique permet de contrôler la fonction de stabilisation inverse de la boucle de commande d’asservissement. Les alinéas suivants décrivent cette fonctionnalité ainsi que le phénomène d’instabilité générale appelé Jeu mécanique.Le jeu mécanique est un problème courant dans les applications qui utilisent des boîtes d'engrenages mécaniques. Il vient du fait que jusqu'au moment où la roue d'entrée est pivotée vers le point où sa dent proximale entre en contact avec la roue de sortie, l'inertie de la sortie n'est pas ressentie par le moteur. Autrement dit, tant que les dents de ces roues ne sont pas en prise, l'inertie du système est réduite à l'inertie du moteur.Si la boucle d’asservissement est réglée pour donner des performances optimales lorsque la charge est appliquée, l’axe est, au mieux, sous-amorti et, au pire, instable lorsque les dents de la roue ne sont pas engagées. Dans la pire éventualité, l’axe du moteur et la roue d’entrée oscillent très largement entre les deux extrémités des dents de la roue de sortie. Il en résulte un fort bourdonnement lorsque l’axe est au repos. Si la situation perdure, la boîte d’engrenages s’use prématurément. Pour éviter cela, il convient généralement de dérégler la boucle d’asservissement pour que l’axe reste stable lorsque la charge de la boîte d’engrenages n’est pas appliquée. Malheureusement, cette solution affecte les performances du système.Du fait de sa nature non-linéaire et discontinue, les algorithmes de réglage adaptatifs, en général, ne suffisent pas pour résoudre ce problème de jeu mécanique. Par contre, un algorithme très efficace de rattrapage du jeu mécanique peut être démontré en faisant appel au gain de Mise à l’échelle de couple. Cet algorithme repose sur le profil conique de Mise à l’échelle de couple défini en tant que fonction de l’erreur de position de la boucle d’asservissement. L'utilisation d'un profil conique qui est opposé à celui d'étape s'explique du fait que le profil d'étape produirait une très grande discontinuité dans la sortie de couple si l'erreur de position dépassait la distance de jeu mécanique. Ce couple répulsif tend à rabattre violemment l'axe contre la dent de la roue opposée et à perpétuer l'effet de bourdonnement. Le profil conique de Mise à l’échelle de couple est uniquement exécuté lorsque l’accélération de commande d transmise à la boucle d’asservissement est égale à zéro (c’est-à-dire, lorsqu’aucune accélération ni décélération, qui engagerait les dents de la boîte d’engrenages, n’est commandée).S’il est correctement configuré avec une valeur appropriée pour la Fenêtre de stabilisation de jeu mécanique, cet algorithme élimine totalement le bourdonnement de la boîte d’engrenages sans compromettre les performances d’asservissement. Le paramètre de Stabilisation de jeu mécanique détermine la largeur de la fenêtre sur laquelle la stabilisation du jeu mécanique est appliquée. En général, cette valeur devrait être définie sur la distance de jeu mécanique mesurée. Cette fonction est désactivée si la valeur Fenêtre de stabilisation du jeu mécanique est égale à zéro. (Demande de brevet déposée)Retard d’engagement du freinAXIS_SERVO_DRIVEREALGSVSSVSecL’attribut Retard d’engagement du frein contrôle la durée pendant laquelle le variateur continue à appliquer le couple au moteur après que la sortie de frein moteur a changé pour engager le frein. Cela donne une durée suffisante pour engager le frein du moteur.Les alinéas suivant décrivent l’ordre séquentiel des événements qui se déroulent lors de l’engagement du frein moteur :Lancement de la désactivation de l’axe (via action de défaut de désactivation de MSF ou du variateur)Arrêt du suivi de la référence de commande par le variateur (le bit État de l’action d’asservissement est mis à zéro)Décélération jusqu’à la vitesse nulle en faisant appel au Couple d’arrêt configuréAtteinte d’une vitesse nulle ou de la limite de temps d’arrêt.Mise hors circuit de la sortie du frein moteur pour engager le frein moteurAttente du retard d’engagement du freinDésactivation de la structure d’alimentation du variateur (Le bit État d’activation de variateur est mis à zéro)Si l’axe est fermé du fait d’une action constituant un défaut ou à la suite d’une instruction de mouvement, la structure d’alimentation du variateur est immédiatement désactivée et le frein moteur est enclenché sans délai.Arrêt par le variateur du suivi de la référence de commande. (Le bit État d’action d’asservissement est mis à zéro)Désactivation de la structure d’alimentation du variateur (le bit État d’activation de variateur est mis à zéro)Désactivation de la sortie du frein pour enclencher le frein.Retard de relâchement du freinAXIS_SERVO_DRIVEREALGSVSSVSecL’attribut Retard de relâchement du frein contrôle la durée pendant laquelle le variateur s’abstient de suivre les modifications de la référence de commande après que la sortie de frein a changé pour relâcher le frein. Cela donne au frein le temps nécessaire pour se relâcher.Les alinéas suivant décrivent l’ordre séquentiel des événements qui se déroulent lors de l’engagement du frein :Lancement de l’activation de l’axe (via MSO ou MAH)Activation de la structure d’alimentation du variateur. (Définition du bit État d’activation de variateur)Mise en circuit de la sortie du frein moteur pour relâcher le frein moteur.**Attente du retard de relâchement du freinSuivi de référence de commande (Définition du bit Servo_Action_Status)**Le variateur ne desserre le frein que s’il y a un couple de maintien.État de bus prêtAXIS_SERVO_DRIVEBOOLBaliseSi le bit est :ON — La tension du bus c.c. du variateur est suffisante pour un fonctionnement.OFF — La tension du bus c.c. du variateur est insuffisante.Capacité du régulateur de busAXIS_SERVO_DRIVEREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.L’utilisation actuelle du régulateur de bus de l’axe en pourcentage de la capacité nominale.ID du régulateur de busAXIS_SERVO_DRIVEINTGSVL’attribut ID du régulateur de bus contient l’énumération du régulateur de bus A-B spécifique ou les références de Shunt du système associées à l’axe. Si l’ID du Régulateur de bus ne correspond pas à celui du régulateur de bus réel ou de matériel de shunt, une erreur est générée durant le processus de configuration du variateur.Instance de connexion C2CAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVInstance de connexion C2C associée de l’axe Producteur/Consommé en référence à l’instance de mappage C2C.Lorsque le Type spécifié de données d’axe est le type « r;Consommé », cet axe est associé aux données consommées en spécifiant l’instance de mappage C2C ainsi que l’instance de connexion C2C. Cet attribut correspond à l’instance de connexion sous l’instance de mappage C2C, qui fournit les données d’axes reçues d’un autre axe via une connexion C2C.Pour tous les autres Types de données d’axe, si cet axe doit être produit, cet attribut est défini sur l’instance de connexion, sous le contrôle de l’instance de mappage de l’automate local (1) qui est utilisée pour envoyer les données de l’axe à distance via la connexion C2C.Instance de mappage C2CAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVInstance de mappage C2C associée de l’axe Producteur/ConsommateurLorsque l’attribut Type spécifié de données d’axe est le type « r;Consommé », cet axe est associé aux données consommées en spécifiant l’instance de mappage C2C ainsi que l’instance de connexion C2C. Pour tous les autres types de données d’axe, si cet axe doit être produit, cet attribut est défini sur 1 (un) pour indiquer que la connexion est retirée de l’instance de mappage de l’automate local.Accélération de commandeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Accélération de commande en Unités de position/sec2L’accélération de commande est la vitesse commandée d’un axe, exprimée dans les Unités de position par seconde au carré configurées de l’axe, telles que générées par toute instruction de mouvement précédente. Elle est calculée comme étant l’incrément actuel par rapport à la vitesse de commande par intervalle de mise à jour intermédiaire. L’accélération de commande est une valeur signée, dont le signe (+ ou -) dépend du sens commandé de mouvement de l’axe.L’accélération de commande est une valeur signée en virgule flottante. Sa résolution ne dépend pas de la Base de temps de la vitesse moyenne, mais de la constante de conversion de l’axe et du fait que la limite de résolution interne de la vitesse de commande est de 0,00001 comptage de retour par période intermédiaire de mise à jour au carré.Position de commandeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.Position de commande en unités de positionLa position de commande est la position souhaitée ou commandée d’un axe physique, exprimée dans les Unités de position configurées de cet axe, telle que générée par l’automate en réponse à une instruction de Contrôle antérieure de la position du mouvement. Les données de la Position de commande sont transférées par l’automate à un axe physique, dans le cadre d’une procédure continue de transfert de données synchrones, ce qui fait apparaître un retard qui correspond à une période intermédiaire de mise à jour. De ce fait, la valeur de la Position de commande ainsi obtenue est la position de commande sur laquelle va agir l’axe asservi physique au bout d’une période intermédiaire de mise à jour.L’illustration ci-dessous montre la relation entre la Position réelle, la Position de commande et l’Erreur de position pour un axe dont la boucle d’asservissement est active. La position réelle est la position réelle de l’axe, telle qu’elle est mesurée par le dispositif de retour (par exemple, un codeur). L’erreur de position correspond à la différence entre la Position de commande et la position réelle de la boucle d’asservissement. Cette valeur est utilisée pour amener le moteur de la position réelle jusqu’à la position de commande.
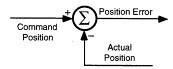 La position de commande est utile lors des calculs du mouvement et des déplacements incrémentiels basés sur la position actuelle de l’axe pendant que celui-ci est en mouvement. Le fait d’utiliser la position de commande au lieu de la position réelle permet d’éviter l’introduction d’erreurs cumulées dues à l’erreur de position de l’axe au moment même de l’exécution de ces calculs.Vitesse de commandeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, assurez-vous que la Mise à jour automatique d’étiquette est activée pour le groupe de mouvements (réglage par défaut). Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe.La position de commande est utile lors des calculs du mouvement et des déplacements incrémentiels basés sur la position actuelle de l’axe pendant que celui-ci est en mouvement. Le fait d’utiliser la position de commande au lieu de la position réelle permet d’éviter l’introduction d’erreurs cumulées dues à l’erreur de position de l’axe au moment même de l’exécution de ces calculs.Défaut de bus de commandeAXIS_SERVO_DRIVEBOOLBaliseLe variateur s’arrête lorsque vous lui fournissez un courant triphasé alors qu’il a été configuré pour le mode Suiveur bus commun. Si cela se produit, le bit s’active.Défaut de communicationAXIS_SERVO_DRIVEDINTBOOLDéfinir lorsque la source de retour de commutation associée à l’axe de variateur rencontre un problème qui empêche le variateur de recevoir des informations précises ou fiables sur l’arbre du moteur et d’effectuer la commutation.Défaut de configurationAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir quand une opération de mise à jour ciblant un attribut de configuration d’axe d’un module de mouvement associé a échoué. Des informations spécifiques concernant le Défaut de configuration peuvent être trouvées dans les attributs Code d’erreur d’attribut et ID d’erreur d’attribut associés au module de mouvement.Voulez-vous que ce défaut génère un défaut majeur sur l’automate ?OUI – Définit le Type de défaut général du groupe de mouvements = Défaut majeur.NON – Vous devez écrire le code pour traiter ces défauts.Mise à jour de configuration dans processusAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseLorsque vous utilisez une instruction SSV pour modifier un attribut, l’automate envoie ce changement au module de mouvement. Si vous souhaitez attendre que ce changement soit réalisé, surveillez le bit ConfigUpdateInProcess de l’axe.Si le bit est :ON — L’automate est en train de modifier l’attribut.OFF — Le changement est terminé.Limite de couple continueAXIS_SERVO_DRIVEREALGSVSSV% de la valeur nominaleL’attribut Limite de couple offre une méthode de contrôle de la limite de couple continue imposée par le modèle de moteur thermique du variateur. L’augmentation de la Limite de couple continue provoque l’augmentation de la valeur de couple moteur continue autorisée avant que le variateur ne referme le moteur courant ou qu’il ne déclare un défaut thermique de moteur. Les moteurs équipés d’options de refroidissement spéciales peuvent être configurés avec une Limite de couple continue supérieure à 100% du couple nominal afin d’atteindre une sortie de couple continue supérieure au niveau du moteur. Les moteurs capables de fonctionner dans des conditions de température ambiante élevée peuvent être configurés avec une Limite de couple continue inférieure à 100% du couple nominal afin d’éviter toute surchauffe.La Limite de couple continue spécifie le pourcentage maximal du courant nominal du moteur que le variateur peut commander sur une base continue ou RMS (eff.). Par exemple, une limite de couple continue de 150% limite le courant continu que reçoit le moteur à 1,5 fois le courant nominal continu du moteur.Défaut de synchronisation de contrôleAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEBOOLBaliseLorsque ce bit est défini, l’automate a perdu la communication avec le module de mouvement et a manqué plusieurs mises à jour de position d’affilée.L’automate peut manquer jusqu’à 4 mises à jour de position. Ensuite, le bit Défaut de sync de contrôle est défini. Le module de mouvement peut présenter un dysfonctionnement, par la suite, ou est peut-être déjà défaillant.Pour un axe consomme, ce bit signifie la perte de communication avec l’automate producteur.Ce bit se met à zéro lorsque la communication est rétablie.État contrôlé par transformationAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseSi le bit est :ON — Une transformation déplace l’axe.OFF — Une transformation ne déplace pas l’axe.Constante de conversionAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVComptages/Unité de positionPlage = 0,1 - 1e12Par défaut = 8000,0Pour permettre l’affichage de la position de l’axe et la programmation du mouvement dans les unités de position spécifiées par l’attribut de chaîne Unité de position, il convient d’établir pour chaque axe une Constante de conversion. Cette Constante de conversion, parfois appelée constante K, permet à l’Objet d’axe de convertir les unités de position de l’axe en comptages de retour, et vice-versa. Plus spécifiquement, K est le nombre de comptages de retour par Unité de position.Il convient de noter que le servo-module basé sur le codeur 1756M02AE fait appel à un décodage de retour de codeur 4X (les deux fronts des canaux A et B sont comptés). La direction du comptage dépend du sens du front et de l’état du canal opposé. Le canal A précède le canal B lorsque le comptage augmente. Il s’agit du mode de décodage le plus fréquemment employé avec des codeurs incrémentiels, étant donné que cela permet d’obtenir la résolution la plus forte.Par exemple, supposons que cet axe asservi utilise un codeur à 1 000 lignes dans un moteur raccordé directement à une vis-mère à pas de 5 (5 tours par pouce). Avec une Unité de position définie par l’utilisateur comme étant les pouces, la constante de conversion se calcule comme indiqué ci-dessous :K = 1 000 lignes/tour * 4 comptages/ligne * 5 tours/pouce = 20 000 comptages/pouce.IMPORTANT: Le changement de « constante de conversion » annule tous les attributs configurables avec les conversions « Unité de position » dans la colonne « Description ». Pour être valide la « r;Constante de conversion » doit être définie sur la valeur souhaitée avant le réglage (y compris aux valeurs par défaut) de tout attribut affecté.État de mouvement coordonnéAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si l’un des profils de mouvement coordonné est actuellement actif sur l’axe. Mis à zéro dès que le mouvement coordonné est terminé ou arrêté.Facteur d’amortissementAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVLa valeur de l’attribut Facteur d’amortissement s’utilise pour calculer la bande passante de l’asservissement de position maximale (voir ci-dessous) pendant l’exécution de l’instruction MRAT (Réglage d’axe d’exécution de mouvement). En général, l’attribut Facteur d’amortissement contrôle la réponse dynamique de l’axe asservi. Lorsque les gains sont réglés en utilisant un facteur d’amortissement peu élevé (par exemple, 0,7), l’exécution d’un test de réponse par échelons sur l’axe devrait démontrer la présence d’un comportement sous-amorti avec dépassement de vitesse. Un ensemble de gain défini en faisant appel à un facteur d’amortissement plus important (par exemple, 1,0) devrait produire une réponse plus pentue pour les échelons du système, mais sans dépassement, bien que la bande passante de l’asservissement sera sensiblement plus faible. La valeur par défaut de ce Facteur d’amortissement (0,8) devrait convenir à la plupart des applications.Tension du Bus c.c.AXIS_SERVO_DRIVEDINTGSVBaliseIMPORTANT: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.VoltsCe paramètre est la tension actuelle du bus c.c. du variateur.État de la décélérationAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseDéfinir si l’axe est actuellement commandé pour décélérer.Utiliser le bit État de l’accélération et le bit État de la décélération pour voir si l’axe accélère ou décélère. Si ces deux bits sont Off, l’axe se déplace à une vitesse constante ou est au repos.Taux de rampeDirect DriveAXIS_SERVOREALGSVSSVVolts/secondeL’attribut Taux de rampeDirect Drivecontient une vitesse de balayage pour changer la tension de sortie pendant l’exécution de l’instruction Variateur direct de mouvement activé (MotionDirect DriveOn, MDO). Un taux de rampeDirect Drivede 0 désactive le limiteur de taux de rampe de sortie, afin de permettre l’application directe de la tension d’activationDirect Drive.Rapport de mise à l’échelle directionnelleAXIS_SERVOREALGSVSSVDans certains cas, la mise à l’échelle de la vitesse ou vélocité de l’actionneur de variateur externe dépend du sens. Cette non-linéarité peut être substantielle dans des applications hydrauliques. Pour compenser ce comportement, l’attribut Rapport de mise à l’échelle directionnelle peut s’appliquer à la Mise à l’échelle de vitesse, en fonction du signe de la Sortie asservie. De manière spécifique, la valeur Mise à l’échelle de la vitesse est mise à l’échelle par le Rapport de mise à l’échelle directionnelle lorsque le signe de la Sortie asservie est positif. De ce fait, le Rapport de mise à l’échelle directionnelle est le rapport entre la Mise à l’échelle de la vitesse dans le sens positif (sortie asservie positive) et la Mise à l’échelle de la vitesse dans le sens négatif (sortie asservie négative). La valeur du rapport de Mise à l’échelle directionnelle peut être déterminé, de manière empirique, en exécutant la procédure de réglage automatique dans le sens positif puis dans le sens négatif, avant de calculer le rapport en résultant des valeurs de Mise à l’échelle de vitesse/couple.ID de l’axe de variateurAXIS_SERVO_DRIVEINTGSVCode du produit de l’amplificateur de variateurL’attribut ID du variateur contient le Code du produit CIP de l’amplificateur de variateur associé à l’axe. Si le Code du produit ne correspond pas à celui de l’amplificateur de variateur réel, une erreur est générée durant le processus de configuration.Capacité de variateurAXIS_SERVO_DRIVEREALGSVBaliseIMPORTANT: Pour utiliser cet attribut, choisissez-le comme l’un des attributs des Informations d’axe en temps réel pour l’axe. Sinon, vous ne verrez pas la valeur correcte durant le mouvement de l’axe. Reportez-vous à Sélection d’informations de l’axe 1.L’utilisation actuelle de la capacité de variateur en pourcentage de la capacité nominale.Défaut de tension de contrôle de variateurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque les tensions d’alimentation associées au circuit du variateur sont hors des limites acceptables pour le produit.Défaut de refroidissement de variateurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque la température ambiante qui entoure la température du circuit de contrôle du variateur dépasse la température ambiante d’arrêt du variateur.Défaut de l’entrée d’activation de variateurAXIS_SERVO_DRIVEBOOLBaliseCe défaut devrait être déclaré lorsque l’une des deux conditions possibles suivantes est présente : 1) Une tentative a lieu pour activer l’axe (en général, via une instruction MSO ou MAH) alors que l’Entrée d’activation de variateur est inactive. 2) L’entrée d’activation de variateur passe de l’état actif à l’état inactif alors que l’axe est activé.Ce défaut ne peut se produire que lorsque le bit Traitement de défaut de l’entrée d’activation de variateur est défini dans l’attribut Bits de configuration des défauts.Si l’action Défaut de l’entrée d’activation de variateur est définie sur Commande d’arrêter et si l’axe est arrêté à la suite d’un Action du défaut de l’entrée d’activation de variateur, l’axe défectueux ne peut se déplacer qu’après avoir effacé ce défaut. Toute tentative de mouvement de l’axe en présence d’un état en défaut au moyen d’une instruction de mouvement génère une erreur d’instruction.CONSEIL: Lorsque l’action Défaut de l’entrée d’activation de variateur est définie sur État seulement ou sur Commande d’arrêter, et lorsqu’une tentative d’activation de l’axe a lieu (en général, par le biais d’une instruction MSO ou MAH), alors que l’Entrée d’activation de variateur est active, l’axe est activé à l’état en défaut, ce qui indique la présence d’un Défaut de l’entrée d’activation de variateur. Lorsque l’Action de défaut d’activation de variateur est définie sur Commande d’arrêt, les instructions qui activent l’axe et, simultanément, lancent le mouvement (MAH, MRAT, MAHD) abandonnent ce processus de mouvement, ce qui mettent des deux bits IP et PC à zéro.Cette condition de défaut est verrouillée et a besoin de l’exécution d’une instruction explicite MAFR (Réinitialisation de défaut d’axe de mouvement) ou MASR (Réinitialisation de fermeture d’axe de mouvement) pour en obtenir l’effacement. Toute tentative d’effacement du défaut alors que l’entrée d’activation de variateur est toujours inactive et que le variateur est toujours activé sera vouée à l’échec. Par contre, le défaut d’entrée d’activation de variateur peut être effacé si l’entrée d’activation de variateur est inactive, à condition que le variateur soit désactivé.Lorsque le bit de vérification de l’entrée d’activation de variateur est mis à zéro, l’état de l’entrée d’activation de variateur n’a aucune importance et aucun défaut ne devrait être déclaré lorsque l’une ou l’autre des conditions susmentionnées est présente.Action du défaut de l’entrée d’activation de variateurAXIS_SERVO_DRIVESINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123État du variateur activéAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLBaliseAXIS_SERVOSi ce bit est :ON — La sortie Activation de variateur de l’axe est activée.OFF — La sortie Activation de variateur de l’axe est désactivée.AXIS_SERVO_DRIVESi ce bit est :ON — La structure d’alimentation du variateur est active.OFF — La structure d’alimentation du variateur n’est pas active.Défaut de variateurAXIS_SERVOBOOLBaliseLorsque ce bit est défini, le servovariateur externe a détecté un défaut et a communiqué l’existence de ce défaut au servo-module par le biais de l’entrée Défaut de variateur. Cette condition de défaut est verrouillée et a besoin de l’exécution d’une instruction explicite MAFR (Réinitialisation de défaut d’axe de mouvement) ou MASR (Réinitialisation de fermeture d’axe de mouvement) pour en obtenir l’effacement.Défaut de variateurAXIS_SERVO_DRIVEDINTBalisePermet d’accéder à tous les bits de défaut de variateur dans un mot de 32 bits. Cette étiquette est la même que l’attribut Bits de défaut de variateur.BaliseBitDéfaut de surcourse logicielle positive0Défaut de surcourse logicielle négative1Défaut de surcourse matérielle positive2Défaut de surcourse matérielle négative3Défaut de retour de moteur4Défaut de bruit de retour de moteur5Défaut de retour aux.6Défaut de bruit de retour auxiliaire7Réservé8Défaut de l’entrée d’activation de variateur9Défaut de bus commun10Défaut de surcharge de précharge11Réservé12Défaut de court-circuit de mise à la terre13Défaut matériel de variateur14Défaut de survitesse15Défaut de surcharge16Défaut de surtempérature de variateur17Défaut de surtempérature de moteur18Défaut de refroidissement de variateur19Défaut de tension de refroidissement de variateur20Défaut de retour21Défaut de communication22Défaut de surintensité de variateur23Défaut de surtension de variateur24Défaut de sous-tension de variateur25Défaut de perte de phase d’alimentation26Défaut d’erreur de position27Défaut SERCOS28Défaut de surcourse29Réservé30Défaut spécifique du constructeur31Voulez-vous que n’importe lequel de ces défauts génère un défaut majeur sur l’automate ?OUI – Définit le Type de défaut général du groupe de mouvements = Défaut majeur.NON – Vous devez écrire le code pour traiter ces défauts.Action de défaut de variateurAXIS_SERVOSINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123Bits de défaut de variateurAXIS_SERVO_DRIVEDINTGSVPermet d’accéder à tous les bits de défaut de variateur dans un mot de 32 bits. Cet attribut est le même que l’étiquette Défaut de variateur.BaliseBitDéfaut de surcourse logicielle positive0Défaut de surcourse logicielle négative1Défaut de surcourse matérielle positive2Défaut de surcourse matérielle négative3Défaut de retour de moteur4Défaut de bruit de retour de moteur5Défaut de retour aux.6Défaut de bruit de retour auxiliaire7Réservé8Défaut de l’entrée d’activation de variateur9Défaut de bus commun10Défaut de surcharge de précharge11Réservé12Défaut de court-circuit de mise à la terre13Défaut matériel de variateur14Défaut de survitesse15Défaut de surcharge16Défaut de surtempérature de variateur17Défaut de surtempérature de moteur18Défaut de refroidissement de variateur19Défaut de tension de refroidissement de variateur20Défaut de retour21Défaut de communication22Défaut de surintensité de variateur23Défaut de surtension de variateur24Défaut de sous-tension de variateur25Défaut de perte de phase d’alimentation26Défaut d’erreur de position27Défaut SERCOS28Défaut de surcourse29Réservé30Défaut spécifique du constructeur31Voulez-vous que n’importe lequel de ces défauts génère un défaut majeur sur l’automate ?OUI – Définit le Type de défaut général du groupe de mouvements = Défaut majeur.NON – Vous devez écrire le code pour traiter ces défauts.État d’entrée de défaut de variateurAXIS_SERVOBOOLBaliseLa sortie numérique qui provient du variateur et qui indique s’il y a un défaut.Si ce bit est :ON — Le variateur a un défaut.OFF — Le variateur n’a pas de défaut.Défaut matériel de variateurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque le variateur détecte un défaut matériel grave.Constante de temps du modèle de variateurAXIS_SERVOAXIS_SERVO_DRIVEREALGSV SSVSecLa valeur de la Constante de temps du modèle de variateur représente la constante de temps du modèle en vrac pour la boucle de courant du variateur utilisée par l’instruction MRAT pour calculer les valeurs de la Vitesse maximale et de la Bande passante de l’asservissement de position. La Constante de temps du modèle de variateur est la somme de la constante de temps de la boucle de courant du variateur, de la période d’échantillonnage de retour et de la constante de temps associée au filtre de retour de vitesse. Cette valeur est définie sur une valeur par défaut lors de la configuration de l’axe.Pour ce type de l’axeDétailsAXIS_SERVOCette valeur est uniquement utilisée par l’instruction MRAT lorsque l’axe est configuré pour un Servovariateur de couple externe.AXIS_SERVO_DRIVEComme la bande passante du filtre de retour de vitesse est déterminée par la résolution du dispositif de retour, la valeur Constante de temps du modèle de variateur est plus petite lorsque des dispositifs de retour de haute résolution sont sélectionnés.Défaut de surintensité de variateurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque le courant de sortie du variateur dépasse les limites de fonctionnement prédéfinies pour le variateur.Défaut de surtempérature de variateurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque la température du variateur dépasse sa température de fermeture.Défaut de surtension de variateurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque la tension de bus c.c. de variateur dépasse les limites de fonctionnement prédéfinies pour le bus.Polarité du variateurAXIS_SERVO_DRIVEDINTGSVSSV0 = Polarité personnalisée1 = Polarité positive2 = Polarité négativePolarité personnaliséeLa polarité personnalisée s’utilise pour personnaliser les configurations de la polarité, en utilisant les divers paramètres de polarité définis par la norme d’interface SERCOS.Polarité positive/négativeL’attribut des bits Polarités positive et négative détermine la polarité globale de la boucle d’asservissement du variateur. Tous les paramètres sophistiqués de polarité sont automatiquement définis en se basant sur une configuration Positive ou Négative de la Polarité de variateur. Un bon câblage garantit la fermeture de la boucle d’asservissement avec un retour négatif. Cependant, rien ne garantit que le servovariateur suive le même sens avant que l’utilisateur pour une application donnée. La polarité négative inverse la polarité de la position de commande et les données de position réelle du servovariateur. La sélection d’une polarité de variateur Positive ou Négative rend donc possible la configuration du sens de direction positif du variateur de sorte qu’il soit en accord avec celui de l’utilisateur. Cet attribut est configuré automatiquement à l’aide des instructions de mouvement MRHD et MAHD.Résolution de variateurAXIS_SERVO_DRIVEDINTGSVComptages du variateur/Unité du variateurL’attribut Résolution de variateur détermine le nombre de Comptages de variateur dans une Unité du variateur. Les Unités de variateur peuvent être configurées en Tours, Pouces ou Millimètres en fonction de l’application spécifique du variateur. Qui plus est, l’Unité configurée de variateur peut s’appliquer à un dispositif de retour de type moteur ou auxiliaire. Toutes les données de position, vitesse et accélération du variateur sont mises à l’échelle à partir des Unités de position de l’utilisateur, en Unités de variateur, sur la base de la Résolution de variateur et de la Constante de conversion. Le rapport entre la Constante de conversion et la Résolution de variateur détermine le nombre d’Unités de position dans une Unité de variateur.Constante de conversion/Résolution de variateur = Unités de variateur (tours, pouces ou mm)/Unité de positionInversement, toutes les données de position, vitesse et accélération provenant du variateur sont mises à l’échelle à partir des Unités de position de l’utilisateur, en Unités de variateur, sur la base de la Résolution de variateur et de la Constante de conversion. Le rapport entre la Résolution de variateur et la Constante de conversion détermine le nombre d’Unités de position dans une Unité de variateur.Résolution de variateur/Constante de conversion = Unités de position/Unité du variateur (tours, pouces, mm)En général, la valeur de la Résolution de variateur peut rester sur sa valeur par défaut de 200 000 Comptages de variateur par Unité de variateur, indépendamment de la résolution du ou des dispositifs de retour dont se sert le variateur. Cela est dû au fait que le variateur a son propre jeu de facteurs d’échelle dont il se sert pour lier les comptages de retour aux comptages de variateur.Limite de plage de course de variateurÉtant donné que les paramètres de position du variateur sont, en fin de compte, limités à une représentation signée de 32 bits, selon la norme SERCOS, le paramètre de Résolution de variateur a un impact sur la plage de course du variateur. L’équation qui permet de déterminer la plage de course maximale en se basant sur la Résolution de variateur est la suivante :Limite de plage de course du variateur = +/- 2147 483 647/Résolution de variateur.En se basant sur la valeur par défaut de 200 000 Comptages de variateur par Unité de variateur, la limite de la plage du variateur est égale à 10 737 Unités du variateur. Bien que cette limitation de la plage de course pose rarement un problème, il est facile de réduire la Résolution de variateur pour augmenter la plage de la course. Cela présente un inconvénient : les données de position sont alors transmises avec une résolution plus faible, ce qui risque d’affecter la régularité des mouvements.Rebouclage fractionnelCependant, dans certains cas, l’utilisateur souhaitera peut-être configurer de manière spécifique la valeur de la Résolution de variateur pour traiter des applications de rebouclage fractionnel ou des applications multitours qui ont besoin d’une compensation cyclique. Dans les cas où la valeur du Rebouclage pour une application rotative n’est pas un nombre entier, il est possible de modifier l’attribut Mise à l’échelle de position rotative afin d’obtenir une valeur qui est un nombre entier divisible par la valeur du Rebouclage.Les exemples suivants démontrent de quelle façon la valeur Résolution de variateur peut être utilisée en association avec la Constante de conversion pour traiter diverses applications.Réducteur rotatif SANS dispositif de retour auxiliaireEn fonction de la sélection d’un moteur rotatif, la Résolution de variateur devrait s’exprimer en Comptages du variateur par Tour du moteur et s’appliquer à l’IDN de résolution de la position en rotation. L’utilisateur devrait définir la Constante de conversion sur les Comptages du variateur par Unité de position définie par l’utilisateur. S’il s’agit d’un réducteur 3:1, et si l’Unité de position de l’utilisateur est, par exemple, le nombre de tours de l’arbre de transmission de sortie, la Constante de conversion s’élèverait à 200 000/3, ce qui n’est pas rationnel. Mais, dans ce cas, vous pourriez tout simplement définir la Résolution de variateur sur 300 000 comptages du Variateur/tour du moteur et la Constante de conversion pourrait alors se définir sur 100 000 comptages du variateur/tour de l’arbre de sortie. Ce système devrait fonctionner avec cette configuration, sans perte de précision mécanique et, par exemple, un mouvement correspondant à un tour de l’arbre de sortie devrait faire tourner l’axe de sortie sur 1 tour exactement.Vis sphérique linéaire SANS dispositif de retour auxiliaireEn fonction de la sélection d’un moteur rotatif, la Résolution de variateur devrait s’exprimer en Comptages du variateur par Tour du moteur et s’appliquer à l’IDN de résolution de la position en rotation. L’utilisateur devrait définir la Constante de conversion sur les Comptages du variateur par Unité de position définie par l’utilisateur. S’il s’agit d’une bille sphérique à pas de 5 mm et si l’Unité de position de l’utilisateur est, par exemple, le mm, l’utilisateur définit tout simplement la Constante de conversion sur 200 000/5, soit 40 000 Comptages du variateur par mm en se basant sur la valeur par défaut de Résolution de variateur de 200 000 comptages du variateur/tour du moteur. Si le pas est irrationnel, la méthode permettant de surmonter ce problème consiste à procéder comme indiqué pour un Réducteur rotatif SANS dispositif de retour auxiliaire.Réducteur rotatif AVEC dispositif de retour auxiliaireEn fonction de la sélection d’un moteur rotatif, la Résolution de variateur devrait s’exprimer en Comptages du variateur par Tour auxiliaire et s’appliquer à l’IDN de Résolution de la position en rotation. Maintenant, cette position est basée sur le dispositif de retour auxiliaire, en fonction de la Configuration de la boucle d’asservissement, le bit Référence de données des différents types de Mises à l’échelle devrait faire l’objet d’une Référence à la charge au lieu d’une référence au moteur.Le retour du moteur devrait être rotatif et la résolution devrait s’exprimer en cycles par tour du moteur. Le dispositif de retour aux. est également rotatif et sa résolution devrait s’exprimer en cycles par tour auxiliaire. Le Rapport de retour auxiliaire devrait être défini sur le nombre de tours de retour auxiliaire par tour du moteur et s’appliquer, sur le plan interne, aux IDN 121 et 122 pour lier les comptages de la boucle d’asservissement de position aux comptages de boucle d’asservissement de vitesse, dans le cadre d’une configuration à deux boucles d’asservissement. L’attribut Rapport de retour auxiliaire s’utilise également pour calculer la limite de plage et les valeurs par défaut pendant la configuration, en fonction des spécifications du moteur choisi.Si cette application fait appel à un réducteur 3:1, et si l’Unité de position de l’utilisateur est, par exemple, le nombre de tours de l’arbre de sortie du réducteur, la Constante de conversion reste rationnelle étant donné que notre mise à l’échelle fait Référence à la charge ! L’utilisateur, tout simplement, définit la Constante de conversion sur 200 000 Comptages du variateur/tour de l’arbre de sortie, en se basant sur la valeur par défaut de Résolution de variateur de 200 000 Comptages du variateur/tour auxiliaire. Le système devrait fonctionner avec cette configuration, sans perte de précision mécanique et, par exemple, un mouvement correspondant à un tour de l’arbre de sortie devrait faire tourner l’axe de sortie sur 1 tour exactement.Combinaison vis sphérique linéaire/vis sphérique AVEC dispositif de retour auxiliaireBasée sur la sélection d’un retour auxiliaire linéaire, la Résolution de variateur devrait s’exprimer en Comptages de variateur par Unité linéaire comme, par exemple les millimètres (sélection du bit Métrique) et s’appliquer aux IDN de mise à l’échelle des données de position linéaires. Maintenant que cette position est basée sur le dispositif de retour auxiliaire, en fonction de la configuration de la boucle d’asservissement, le bit Référence de données des différents Types de mises à l’échelle devrait faire de nouveau l’objet d’une Référence à la charge au lieu d’une Référence au moteur.Le retour du moteur devrait être rotatif et la résolution devrait s’exprimer en cycles par tour du moteur. Le dispositif de retour auxiliaire est maintenant linéaire et sa résolution devrait s’exprimer en cycles par (par exemple) mm. Le Rapport de retour auxiliaire devrait être défini sur le nombre d’unités de retour auxiliaire (mm) par tour du moteur et s’appliquer, sur le plan interne, à l’IDN 123 pour lier les comptages de la boucle d’asservissement de position aux comptages de boucle d’asservissement de vitesse, dans le cadre d’une configuration à deux boucles d’asservissement. L’attribut Rapport de retour auxiliaire s’utilise également pour calculer la limite de plage et les valeurs par défaut pendant la configuration, en fonction des spécifications du moteur choisi.Lorsque cette application utilise un réducteur de 3:1 avec une bille sphérique à pas de 5 mm et lorsque l’Unité de position de l’utilisateur est, par exemple, le cm, la Constante de conversion est de nouveau rationnelle étant donné la Référence à la charge ! L’utilisateur définit la Constante de conversion sur 20 000 Comptages de variateur/cm, en se basant sur la valeur de Résolution par défaut du variateur de 200 000 Comptages de variateur/mm. Ce système devrait fonctionner avec cette configuration sans perte de précision mécanique, à savoir qu’un mouvement de 10 cm devrait entraîner un mouvement de l’actionneur d’exactement 10 cm.Bits de mise à l’échelle de variateurAXIS_SERVO_DRIVEDINTGSVLa configuration de l’attribut Bits de mise à l’échelle de variateur est dérivée directement de l’attribut Unités du variateur.Bits0 = Type de mise à l’échelle0 – standard1 – personnalisé1 = Unité de mise à l’échelle0 – rotatif1 – linéaire2 = Unité de mise à l’échelle linéaire0 – métrique1 – anglais3 = Référence de données0 – moteur1 – chargeType de mise à l’échelleL’attribut de bit Type de mise à l’échelle s’utilise pour activer une mise à l’échelle personnalisée en faisant appel aux paramètres de mise à l’échelle de position, vitesse, accélération et couple définis par l’interface standard SERCOS. Lorsque ce bit est mis à zéro (par défaut), ces paramètres de mise à l’échelle sont tous réglés en fonction des facteurs de mise à l’échelle préférés du variateurRockwell AutomationSERCOS. À l’heure actuelle, il n’y a pas de support Logix pour la mise à l’échelle personnalisée.Unité de mise à l’échelleL’attribut Unité de mise à l’échelle s’utilise pour déterminer si l’automate effectue une mise à l’échelle des attributs de position, vitesse et accélération en se basant sur des paramètres de mise à l’échelle linéaires et leurs Unités associées de variateur, telles qu’elles sont définies par l’interface standard SERCOS. Lorsque ce bit est mis à zéro (par défaut), les bits correspondants des paramètres Mise à l’échelle des données de position SERCOS, Mise à l’échelle des données de vitesse et Mise à l’échelle des données d’accélération sont eux aussi mis à zéro, ce qui envoie au variateur l’instruction d’utiliser les paramètres de mise à l’échelle rotatifs. Lorsque ce bit est défini, les bits correspondants des paramètres Mise à l’échelle des données de position SERCOS, Mise à l’échelle des données de vitesse et Mise à l’échelle des données d’accélération sont eux aussi définis, ce qui envoie au variateur l’instruction d’utiliser les paramètres de mise à l’échelle linéaires.Unité de mise à l’échelle linéaireLorsque l’Unité de mise à l’échelle est définie sur linéaire, l’attribut du bit Mise à l’échelle linéaire s’utilise pour déterminer si l’automate effectue une mise à l’échelle des attributs de position, vitesse et accélération en se basant sur des unités de variateur Métriques ou Anglaises (impériales), telles qu’elles sont définies par l’interface standard SERCOS. Lorsque ce bit est mis à zéro (par défaut), les bits correspondants des paramètres Mise à l’échelle des données de position SERCOS, Mise à l’échelle des données de vitesse et Mise à l’échelle des données d’accélération sont eux aussi mis à zéro, ce qui envoie au variateur l’instruction d’utiliser les paramètres de mise à l’échelle Métriques. Lorsque ce bit est défini, les bits correspondants des paramètres Mise à l’échelle des données de position SERCOS, Mise à l’échelle des données de vitesse et Mise à l’échelle des données d’accélération sont eux aussi définis, ce qui envoie au variateur l’instruction d’effectuer des mises à l’échelle en utilisant des unités anglaises (impériales).Si l’Unité de mise à l’échelle est définie sur rotatif, le bit Unité de mise à l’échelle linéaire n’a aucun effet.Lors d’une interface avec des produits de variateurs Rockwell SERCOS, les Unités de variateur standard basées sur les bits Unité de mise à l’échelle et Unité de mise à l’échelle linéaire qui sont choisies sont illustrées sur le tableau suivant.Unités de variateur standardMétriquesAnglaisRotativesTourTourLinéaireMillimètrePouceRéférence de donnéesLe bit Référence de données détermine le côté de la transmission mécanique qui va servir de référence pour les données de position, vitesse, accélération et couple. Lorsque l’option Moteur est sélectionnée, les données de position, vitesse, accélération et couple font l’objet de références par rapport au côté moteur de la transmission. Lorsque l’option Charge est sélectionnée, les données de position, vitesse, accélération et couple font l’objet de références par rapport au côté charge de la transmission. Cela ne s’applique qu’en cas d’utilisation d’un dispositif de retour auxiliaire.Bits d’état du variateurAXIS_SERVO_DRIVEDINTGSVBalisePermet d’accéder à tous les bits d’état du variateur dans un mot de 32 bits. Cet attribut est le même que l’étiquette État du variateur.BaliseBitÉtat de l’action d’asservissement0État du variateur activé1État de fermeture2État du processus3État de bus prêt4Réservé5État de l’entrée de prise d’origine6État de l’entrée de Registration 17État de l’entrée de Registration 28État de l’entrée de surcourse positive9État de l’entrée de surcourse négative10État de l’entrée d’activation11État de la limite d’accélération12État de référence absolue13État actif du mode Hors Sécurité (a besoin d’une révision du firmware du variateur 1.85 ou plus récente)14Réservé14Réservé15État du verrouillage de la vitesse16État de l’immobilisation de la vitesse17État du seuil de vitesse18État du seuil de couple19État de la limite de couple20État de la limite de la vitesse21État du verrouillage de la position22État de limite d’alimentation23Réservé24État du seuil de vitesse basse25État du seuil de vitesse élevée26État du variateurAXIS_SERVO_DRIVEDINTBalisePermet d’accéder à tous les bits d’état du variateur dans un mot de 32 bits. Cette étiquette est la même que l’attribut Bits d’état du variateur.BaliseBitÉtat de l’action d’asservissement0État du variateur activé1État de fermeture2État du processus3État de bus prêt4Réservé5État de l’entrée de prise d’origine6État de l’entrée de Registration 17État de l’entrée de Registration 28État de l’entrée de surcourse positive9État de l’entrée de surcourse négative10État de l’entrée d’activation11État de la limite d’accélération12État de référence absolue13Réservé14Réservé15État du verrouillage de la vitesse16État de l’immobilisation de la vitesse17État du seuil de vitesse18État du seuil de couple19État de la limite de couple20État de la limite de la vitesse21État du verrouillage de la position22État de limite d’alimentation23Réservé24État du seuil de vitesse basse25État du seuil de vitesse élevée26Action de défaut thermique de variateurAXIS_SERVO_DRIVESINTGSVSSVAction sur défautFermetureDésactivation du variateurArrêt du mouvementÉtat seulementValue0123Défaut de sous-tension de variateurAXIS_SERVO_DRIVEBOOLBaliseDéfinir lorsque la tension de bus c.c. de variateur est inférieure aux limites de fonctionnement prédéfinies pour le bus..Unité de variateurAXIS_SERVO_DRIVEINTGSVL’attribut Unité de variateur établit l’unité de mesure qui est appliquée à la valeur de l’attribut Résolution de variateur. Les unités qui apparaissent dans la liste énumérée peuvent être linéaires ou rotatives, anglaises (impériales) ou métriques. Un discrimination supplémentaire est prévue dans la liste énumérée pour spécifier si l’Unité du variateur fait l’objet d’une référence directe avec le moteur ou avec le retour externe ou auxiliaire.0 = tours moteur1 = tours auxiliaires2 = pouces moteur3 = pouces auxiliaires4 = mm moteur5 = mm auxiliairesBits d’avertissement de variateurAXIS_SERVO_DRIVEDINTGSVAvertissementBitSurcharge du variateurAvertissement0Avertissement de surtempérature de variateur1Avertissement de surchauffe de moteur2Avertissement d’erreur de refroidissement3Avertissement de surcharge de variateurLorsque la limite de chargement du moteur est dépassée, le bit Avertissement de surcharge est défini. Lorsque cette condition perdure, un Défaut de surcharge se produit. Ce bit d’avertissement donne l’occasion au programme de contrôle de réduire la charge sur le moteur afin d’éviter toute situation future nécessitant un fermeture.Avertissement de surtempérature de variateurLorsque la limite de surtempérature du variateur est dépassée, le bit Avertissement de surtempérature de variateur est défini. Lorsque cette condition perdure, un Défaut de surtempérature du variateur se produit. Ce bit d’avertissement donne l’occasion au programme de contrôle de réduire la charge sur le moteur ou d’augmenter le refroidissement du variateur afin d’éviter toute situation future nécessitant un fermeture.Avertissement de surchauffe de moteurLorsque la limite de surtempérature du moteur est dépassée, le bit Avertissement de surchauffe de moteur est défini. Lorsque cette condition perdure, un Défaut de surtempérature du moteur se produit. Ce bit d’avertissement donne l’occasion au programme de contrôle de réduire la charge sur le moteur ou d’augmenter le refroidissement du moteur afin d’éviter toute situation future nécessitant un fermeture.Avertissement d’erreur de refroidissementLorsque la limite de température ambiante à l’intérieur de l’enceinte du variateur est dépassée, le bit Avertissement d’erreur de refroidissement est défini. Lorsque cette condition perdure, un Défaut d’erreur de refroidissement se produit. Ce bit d’avertissement donne l’occasion au programme de contrôle d’augmenter le refroidissement du variateur afin d’éviter toute situation future nécessitant un fermeture.Bits de configuration dynamiqueAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSVDans la version 16, la gestion par l’automate du changement pour un profil de courbe en S a été améliorée.Voulez-vous revenir au comportement de la version 15 ou antérieure pour les courbes en S ?NON — Laisser ces bits sur ON (par défaut).OUI — Passer à l’état OFF un ou plusieurs de ces bits :Pour désactiver cette modificationDésactiver ce bitRetard à l’arrêt de la courbe en S réduitCette modification s’applique à l’instruction Arrêt d’axe de mouvement (MAS). Elle vous permet d’utiliser un jerk de décélération supérieure pour arrêter plus vite un axe quiaccélère.L’automate utilise la variation de décélération de l’instruction d’arrêt si elle est supérieure au jerk de décélération actuel.0Inversions de la vitesse de la courbe en S réduitesDans les versions antérieures à la version 16, vous pouviez provoquer l’inversion momentanée du sens de l’axe lorsque vous diminuiez le jerk de décélération pendant que l’axe décélérait. Ce phénomène se produisait généralement lorsque vous tentiez de relancer une marche par à-coups ou d’effectuer un déplacement avec un taux de décélération plus faible pendant que l’axe s’arrêtait. Cette modification empêche l’inversion de l’axe dans ces cas-là.1Dépassements de la vitesse de la courbe en S réduitsVous pouvez provoquer le dépassement de la vitesse programmée de l’axe si vous diminuez la variation d’accélération pendant que l’axe accélère. Cette modification autorise un dépassement maximal de 50 % de la vitesse programmée.2
Fournir une réponse