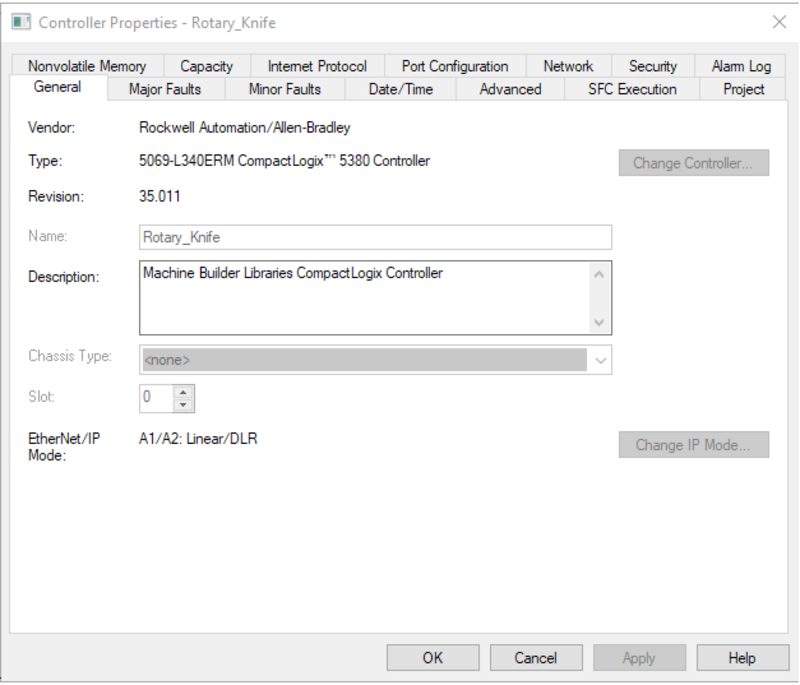
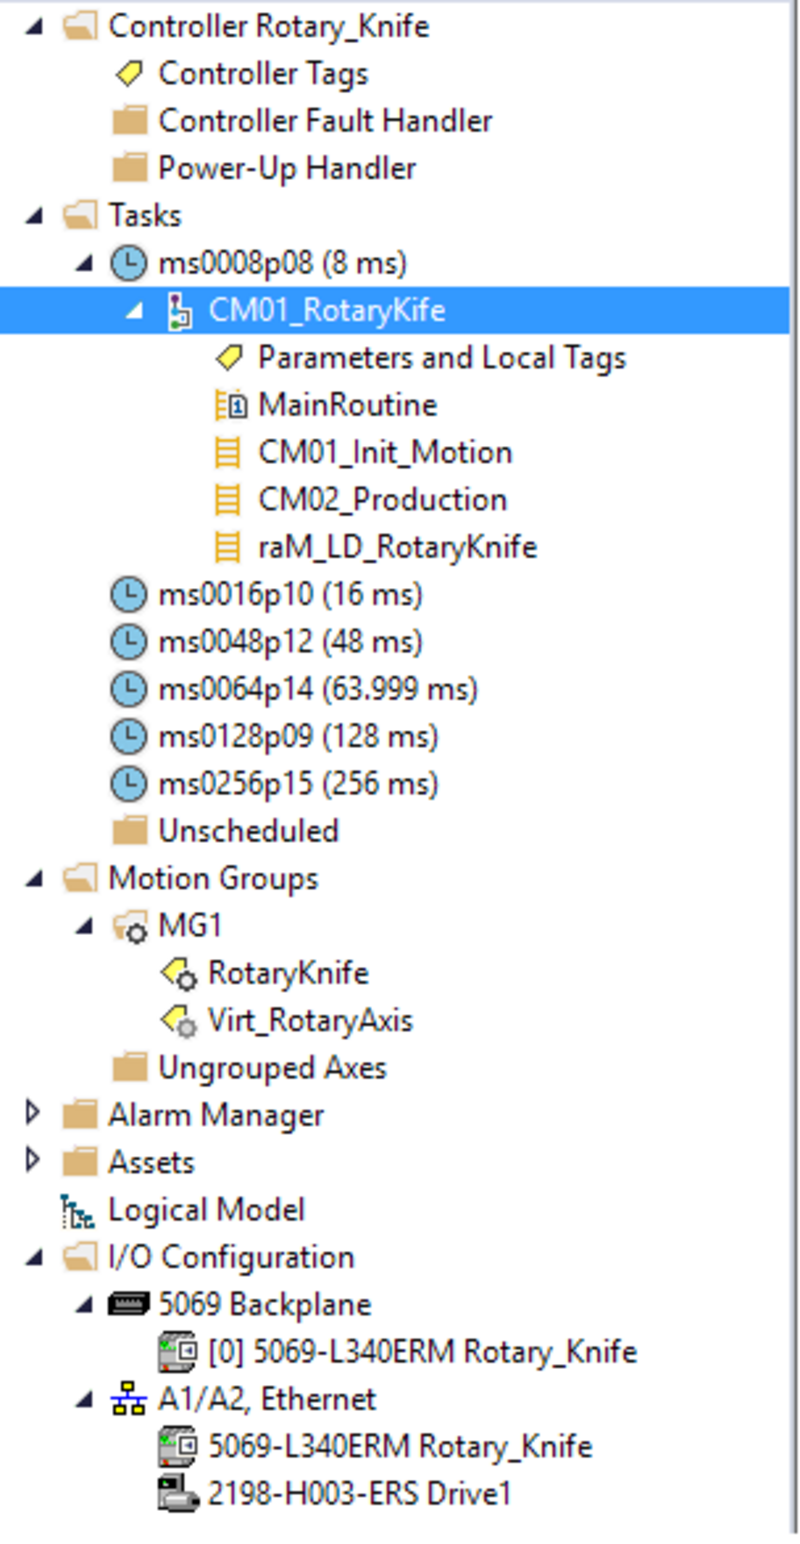
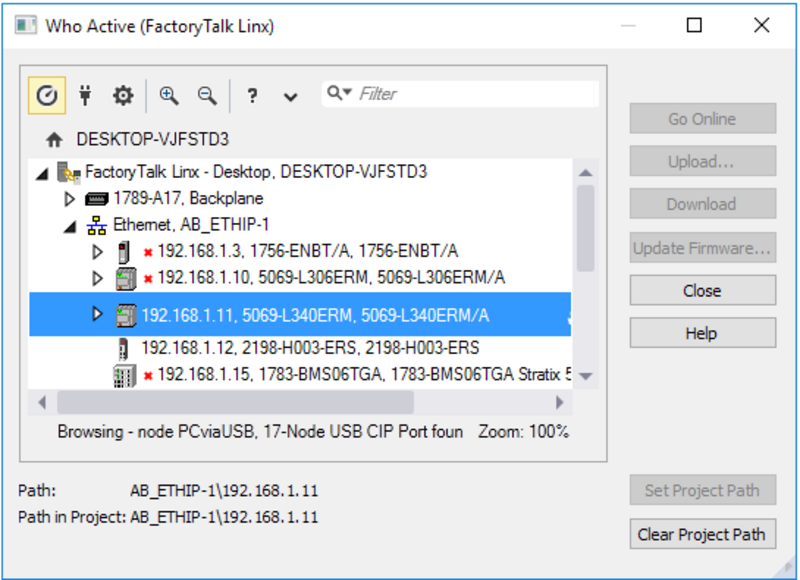
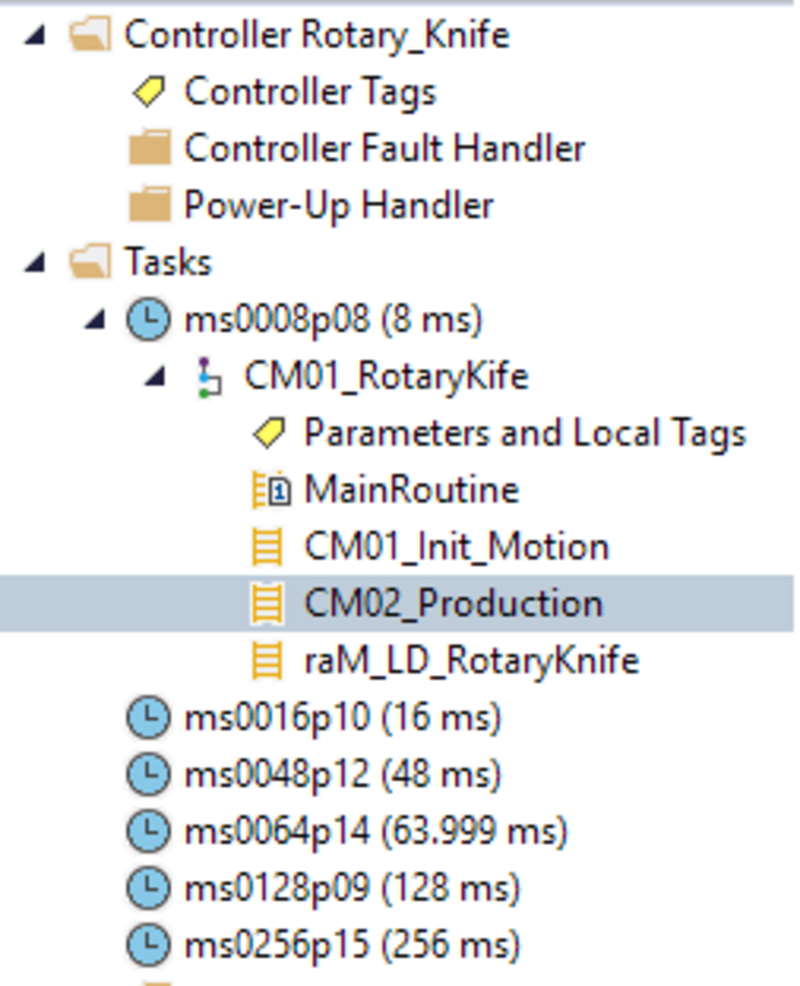
Esta aplicação serve como exemplo de como utilizar a biblioteca raM_Tec_RotaryKnife.
Este AOI calcula quatro perfis de came (CAM) para a lâmina rotativa:
Came (CAM) de conexão para aceleração a partir de uma posição estacionária. Normalmente, a partir da posição inicial do eixo após a referência (homing) ou quando não há produto/pacote em produção.
Came (CAM) cíclico para movimento contínuo: um corte por comprimento de produto.
Came (CAM) de desconexão para desaceleração ao parar a lâmina sem parar o eixo Líder.
Came (CAM) de parada (dwell) para manter o eixo seguidor parado durante o comprimento de um produto.
Quando utilizar: Quando for necessário um perfil de came (CAM) de lâmina rotativa para um eixo.
Quando NÃO utilizar: Não aplicável (N/A).
Download
Importante: Será necessário aceitar os Termos e Condições para cada download.
Se você precisar de ajuda com uma aplicação, assinatura ou tiver feedback sobre o Innovation Center, entre em contato conosco.
Descrição funcional
A instrução de cálculo de came para a faca rotativa gerará perfis de came para sincronizar a velocidade da faca com a velocidade da esteira enquanto a faca estiver em contato com a esteira.
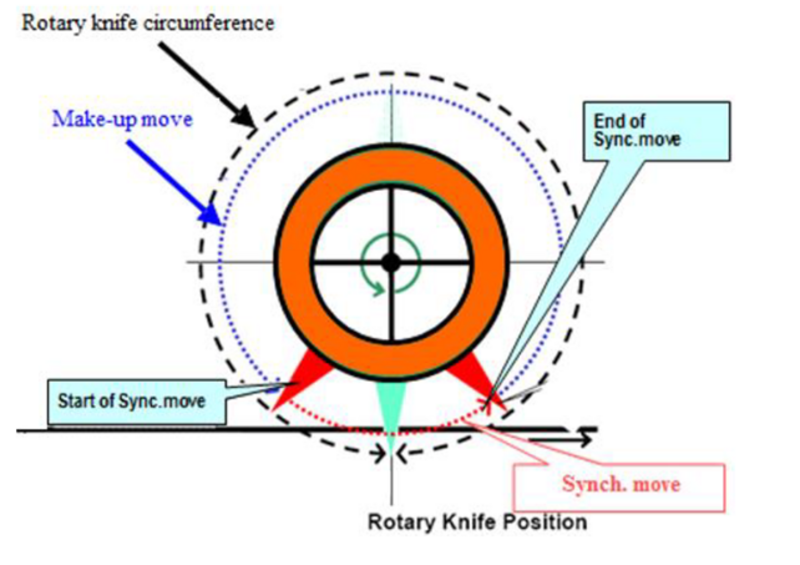
Durante a operação cíclica de uma faca rotativa, existe uma porção sincronizada e uma porção de compensação (ver imagem abaixo). A porção sincronizada garante que a velocidade da faca e da esteira sejam iguais, enquanto o movimento de compensação permite comprimentos de corte menores ou maiores que a circunferência do rolo da faca ao acelerar ou desacelerar.
Movimento de Compensação (ou Movimento de Ajuste):
Movimento da faca onde não há contato entre a faca e a esteira (velocidades não sincronizadas).
Existem dois perfis possíveis de interpolação para o movimento de compensação:
A prioridade de interpolação é o uso mínimo de energia e a velocidade máxima; isso pode resultar em um perfil de aceleração não contínuo, mesmo que os perfis de velocidade e de posição sejam contínuos.
A prioridade de interpolação é a suavidade do movimento (perfis contínuos de posição, velocidade e aceleração); isso pode causar uma velocidade máxima mais alta e fazer com que a faca inverta o sentido para parâmetros que não seriam invertidos quando o modo de velocidade máxima/mínima energia é selecionado.
Movimento Sincronizado:
Movimento da faca onde a faca e a esteira estão em contato (velocidades sincronizadas).
Existem dois perfis possíveis para o movimento sincronizado:
Perfil Linear: Calcula a velocidade angular da faca para corresponder à velocidade linear da esteira.
Compensação por Arcoseno: Calcula a componente linear da velocidade angular em cada ponto de sincronização para manter exatamente a velocidade linear da faca igual à da esteira.
Figura 1. Posición del cuchillo giratorio
A instrução da Faca Rotativa gerará quatro Perfis de Came (CAM) com base em entradas configuráveis pelo usuário.
Came de Conexão: Utilize este perfil de came quando o líder estiver em movimento e a faca estiver parada. O perfil de conexão acelerará a faca de uma velocidade zero até a velocidade de sincronização, com a distância definida entre o líder e o seguidor, minimizando o estresse mecânico. O came de conexão começará na posição inicial da faca e terminará no início da distância de sincronização. A distância do came de conexão somada à distância do came de desconexão resultará em um ciclo completo (distância do came cíclico). Isso é válido tanto para as distâncias do líder quanto do seguidor.
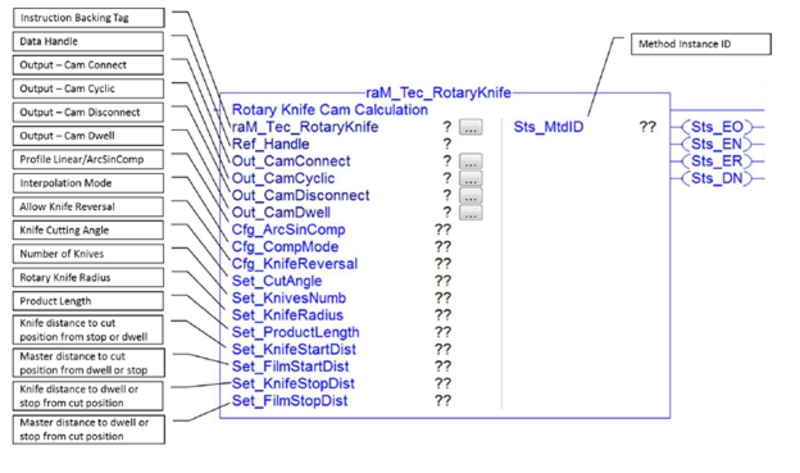
Came Cíclico: Utilize este perfil de came como o ciclo contínuo da faca (um produto). Ele contém um movimento sincronizado (definido por Set_CutAngle em graus) e um movimento de compensação (definido por Set_ProductLength e Set_KnivesNumb).
Came de Desconexão: Utilize este perfil de came quando for necessário comandar a parada da faca enquanto o líder continua em movimento. O perfil de desconexão desacelerará a faca até velocidade zero com a distância definida entre o líder e o seguidor, minimizando o estresse mecânico. O came de desconexão contém o perfil de sincronização e o perfil de movimento desde a velocidade de sincronização até zero, considerando a distância definida entre o líder e o seguidor. A distância do came de conexão somada à distância do came de desconexão resultará em um ciclo completo (distância do came cíclico). Isso é válido tanto para as distâncias do líder quanto do seguidor.
Came de Espera: Utilize este perfil de came para manter o seguidor parado durante uma distância do líder (Set_ProductLength).
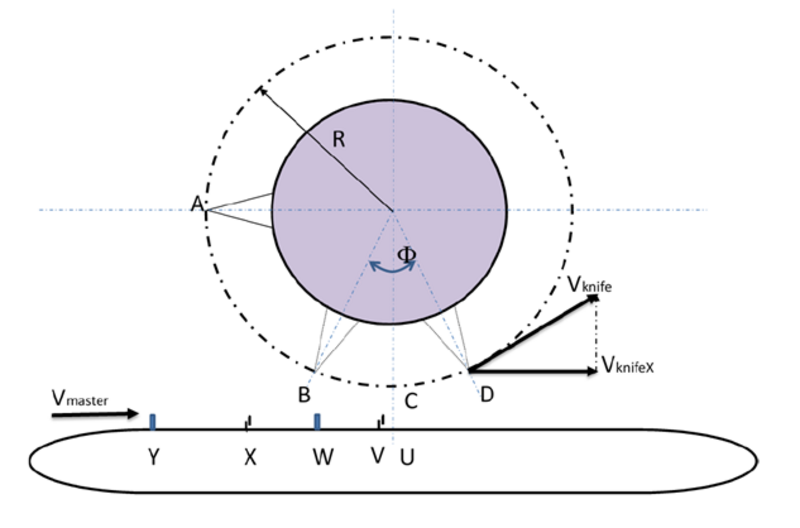
Set_CutAngle: Ângulo de corte em que o líder e o seguidor se movem de forma sincronizada; o valor está em graus (assim como todo o seguidor deve ser escalado em graus). Este valor define a distância que o líder deve percorrer (X a V).
Set_KnivesNumb: Número de facas. O número de facas define a distância completa de um ciclo (por exemplo, 1 faca = 360 graus, 2 facas = 180 graus, 3 facas = 120 graus, etc.).
Set_KnifeRadius: Raio da faca. As unidades do raio devem corresponder às unidades do líder (portanto, se as distâncias do líder estiverem em mm, deve ser definido em mm; se estiver em polegadas, o diâmetro deve estar em polegadas).
Set_ProductLength: Distância do líder entre dois cortes (Y a W), definida em unidades do líder.
Set_KnifeStartDist: A distância (A a C, em graus) desde a posição inicial do seguidor até o primeiro corte (ou seja, após o zero ou a espera). A distância é definida até a posição de corte, que permanece sempre igual e independente das alterações no ângulo de corte (metade da distância de corte é automaticamente subtraída dentro do AOI para o cálculo do came de conexão, já que este came não contém o movimento de sincronização, distância de A a B).
Set_FilmStartDist: Distância do líder (U a W em unidades do líder) para o came de conexão. É a distância do material até a próxima posição de corte ao iniciar após o zero ou ao sair da espera (tipicamente metade do comprimento do produto).
Set_KnifeStopDist: Distância do seguidor desde a posição de corte até a posição inicial (C a A; o próprio came corresponde a uma metade de sincronização mais longa para alcançar a posição inicial, pois contém todo o perfil de sincronização).
Set_FilmStopDist: Distância do líder para o came de desconexão desde a posição de corte até a posição inicial (ou seja, metade do comprimento do produto).
Cfg_ArcSinComp: Define o perfil de velocidade do movimento sincronizado. Se configurado como 0, o perfil de velocidade é linear e a velocidade Vlíder coincide com a velocidade Vfaca. Se configurado como 1, a velocidade Vlíder coincide com a projeção de Vfaca na direção de Vlíder (VfacaX), para uma sincronização mais precisa.
Cfg_CompMode: Define a interpolação do movimento de compensação. ▪ Se configurado como 0 (valor padrão), a prioridade da interpolação é o uso mínimo de energia e a velocidade máxima; isso pode causar um perfil de aceleração não contínuo (os perfis de velocidade e de posição permanecem contínuos). ▪ Se configurado como 1, a prioridade da interpolação é a suavidade do movimento (os perfis de posição, velocidade e aceleração são contínuos); isso pode causar uma velocidade máxima mais alta e fazer com que a faca inverta o sentido para parâmetros que não se inverteriam quando o modo está definido como 0.
Cfg_KnifeReversal: Habilita a verificação de erros para um came a fim de detectar se o perfil calculado inclui um segmento onde a faca inverte o movimento (isso pode ocorrer em combinações inadequadas de parâmetros de entrada, como alta velocidade de corte com comprimento de produto elevado). Quando essa verificação de erros está habilitada e o bit de erro está ativo, os perfis de came não serão calculados.
Como posso fazer funcionar?
Requisitos: produtos, ferramentas e conhecimentos prévios.
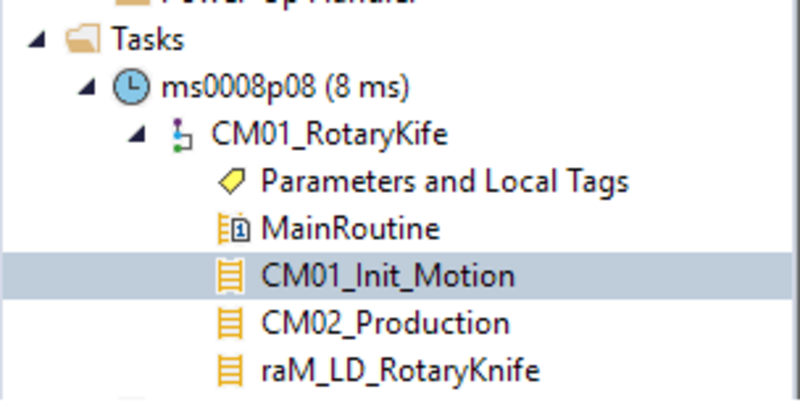
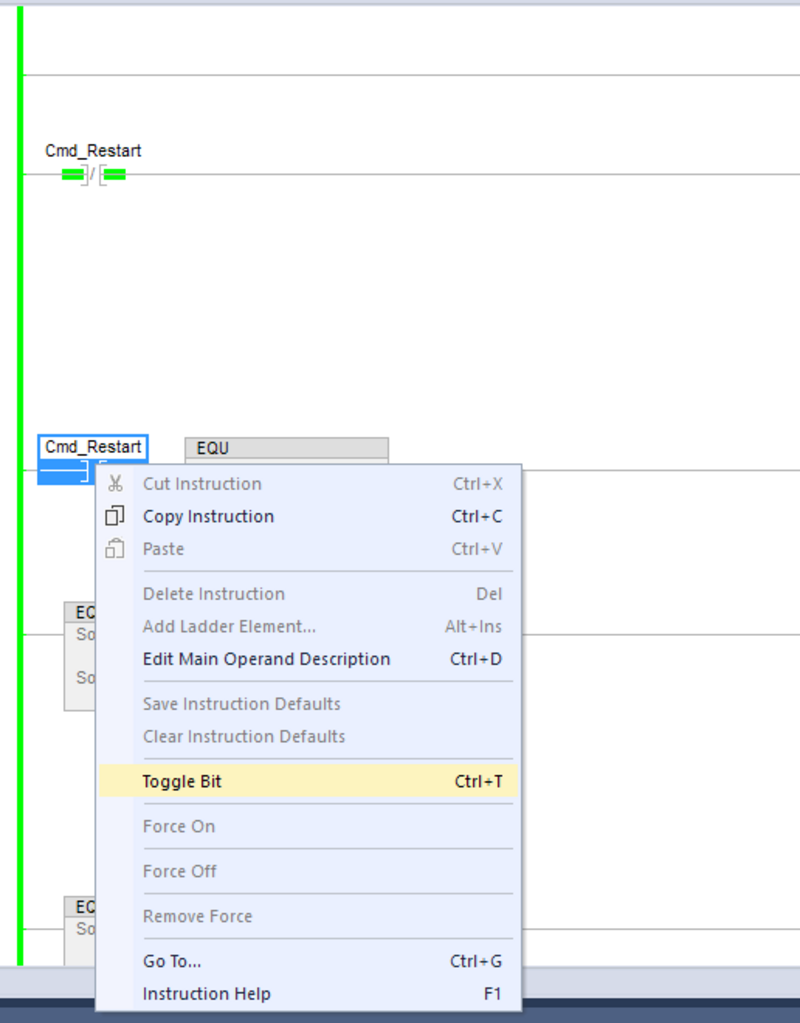
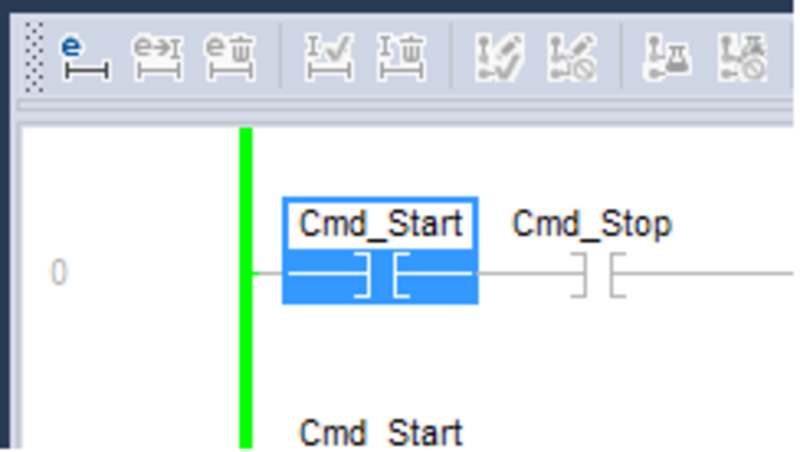
4.2 - No contato Cmd_Reset, clique com o botão direito e selecione Toggle Bit. Com essa instrução, você inicializará o servomotor, resetará as falhas e executará a rotina de Home.
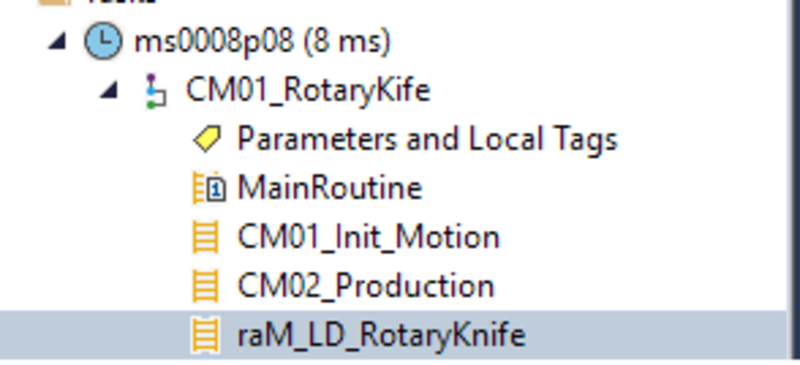
5.1 - Agora vá para a rotina Ram_LD_RotaryKnife e configure o AOI conforme sua necessidade.
rotary-knife_Step5-1.png
Este es un ejemplo de cómo configurar una leva para cuchillo rotativo en el Área de Interés Operativo (AOI).
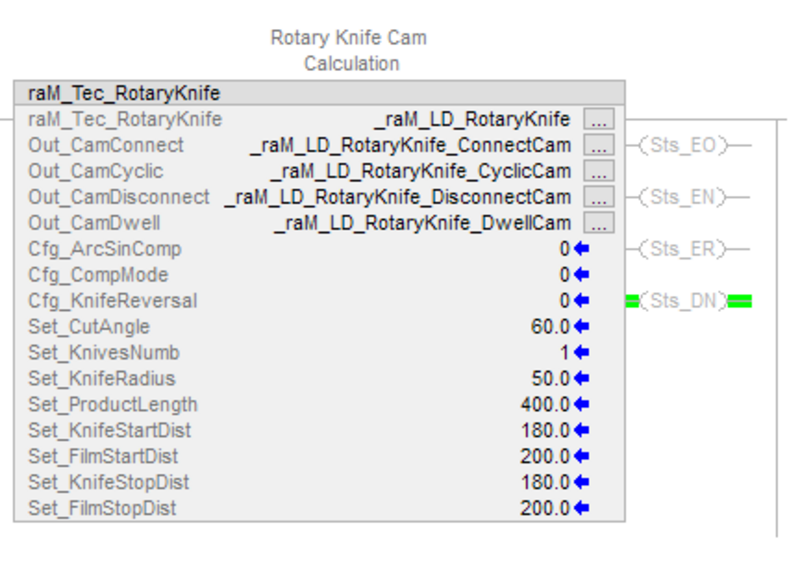
5.2 - Este é um exemplo de como configurar um came para faca rotativa na Área de Interesse Operacional (AOI). Após a zeragem, a faca está a 180 graus da posição de corte, e a posição do filme está a 200 unidades até o primeiro corte.
Há apenas uma faca nas garras.
O raio da faca nas garras é de 50 mm.
A posição da faca após a zeragem está a 180 graus da posição de corte.
A posição do filme após a zeragem está no centro do produto.
O ângulo de corte é de 60 graus.
O comprimento do produto é de 400 mm.
Quando a faca for parar, queremos que ela pare exatamente na mesma posição em que para após a zeragem (para poder iniciar com o came de conexão quando não houver produto / bolsa em operação).
O conteúdo deste site foi traduzido usando inteligência artificial (IA) sem revisão nem edição humana. O conteúdo pode conter erros ou imprecisões e é fornecido “da forma como está” sem nenhum tipo de garantia. O texto oficial é a versão em inglês.
Atualize suas preferências de cookies para continuar.
Este recurso requer cookies para melhorar sua experiência. Atualize suas preferências para permitir esses cookies:
Cookies de Redes Sociais
Cookies Funcionais
Cookies de Desempenho
Cookies de Marketing
Todos os Cookies
Você pode atualizar suas preferências a qualquer momento. Para mais informações, consulte nosso {0}
Política de Privacidade