pid-simulation-with-micro800_Fig 1
Esta é uma aplicação simplificada para a simulação do comportamento de uma variável de processo que pode ser conectada a um controlador PID. A aplicação inclui arquivos executáveis para realizar essa simulação no Connected Components Workbench (CCW) para controladores Micro800.
pid-simulation-with-micro800_Fig 1
Download
Importante: Será necessário aceitar os Termos e Condições para cada download.
Precisa de ajuda?
Se precisar de ajuda com uma aplicação ou tiver feedback do Innovation Center, por favor, entre em contato conosco.
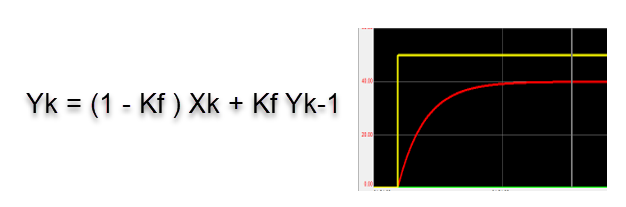
No caso do CCW, não há uma instrução nativa de Avanço-Atraso de Fase (Lead-Lag). Portanto, será desenvolvido um código para implementar um Filtro de Primeira Ordem, de acordo com a seguinte equação:
| A | Atraso de fase (Lag) |
| B | Erro em regime permanente |
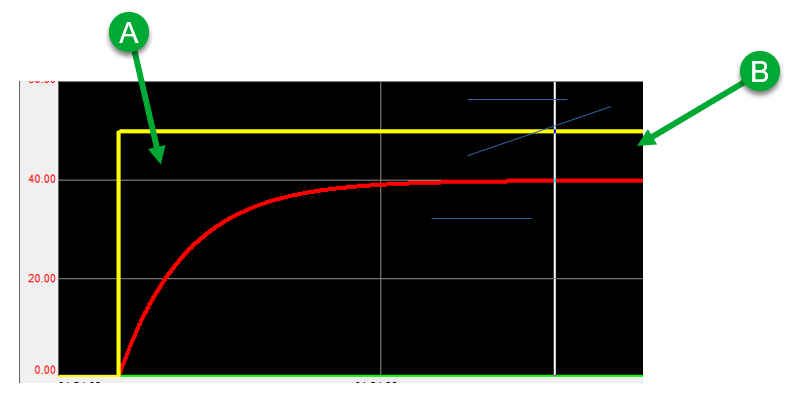
pid-simulation-with-micro800_Fig 2
Código simplificado
Facilidade na implementação
Impacto no tempo de desenvolvimento
Redução de custos
Eficiência operacional
Permite a simulação e o estudo em ambiente seguro
Esta aplicação é relevante para mim?
Esta aplicação pode ser utilizada no CCW com controladores Micro800. Ela permite compreender o efeito dos ganhos e dos diferentes parâmetros de configuração de um controlador PID, além de possibilitar a simulação de processos simples para fins de demonstração ou comissionamento virtual.
Como posso fazer funcionar?
Hardware
Software
Conhecimento Prévio
No caso do CCW, não há uma instrução nativa de Avanço-Atraso de Fase (Lead-Lag). Portanto, será desenvolvido um código para implementar um Filtro de Primeira Ordem, de acordo com a seguinte equação:
pid-simulation-with-micro800_Fig 3
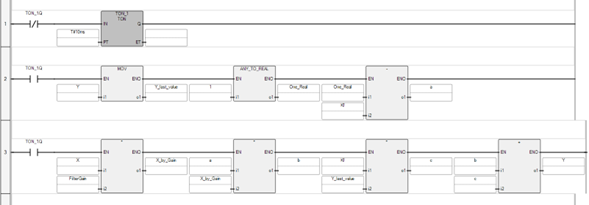
Insira o seguinte código em linguagem Ladder.
Como este filtro de primeira ordem opera em função do tempo, o temporizador TON será utilizado para fornecer o trigger necessário para a execução dos cálculos da função.
Para este exemplo, recomenda-se utilizar um valor de 10 ms, porém esse valor pode ser ajustado de acordo com a dinâmica do processo que se deseja simular.
pid-simulation-with-micro800_Fig 4
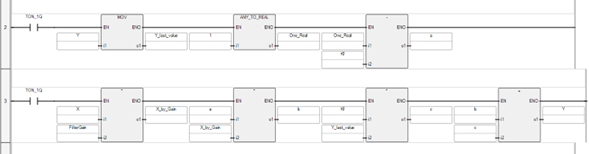
Os demais blocos executam as operações aritméticas necessárias para atender à equação do filtro. Nesse contexto, a variável “X” representa a variável de entrada e a variável “Y” representa a variável de saída (ambas definidas como tags do tipo Real).
Para este exemplo, considerando um tempo de execução de 10 ms, recomenda-se utilizar um ganho Kf = 0,993. No entanto, esse valor pode ser ajustado de acordo com as características do processo que se deseja simular.
pid-simulation-with-micro800_Fig 5
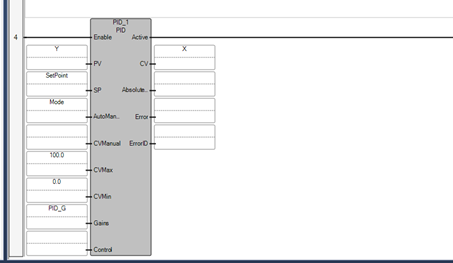
Adicione uma função PID. Configure a tag “Y” como entrada do PID (PV) e a tag “X” como saída do PID (CV).
pid-simulation-with-micro800_Fig 6
Ajuste os parâmetros e ganhos de acordo com o processo que se deseja simular.
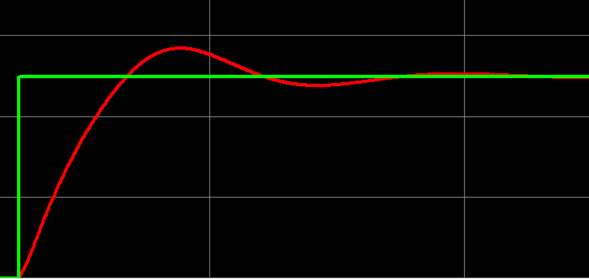
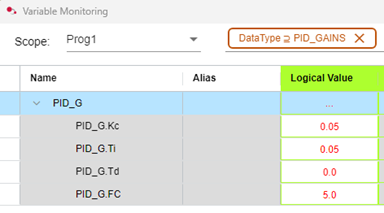
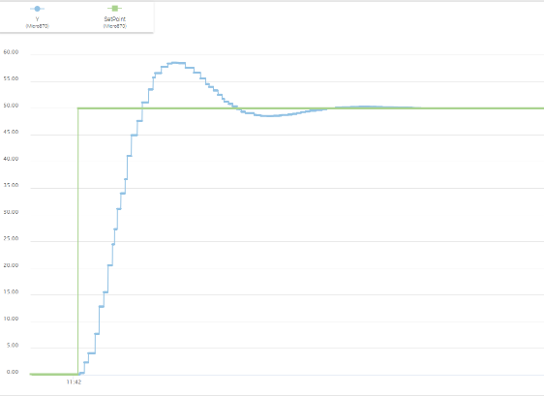
Para obter uma resposta como a mostrada na imagem a seguir, recomenda-se utilizar os seguintes ganhos:
pid-simulation-with-micro800_Fig 7
pid-simulation-with-micro800_Fig 8
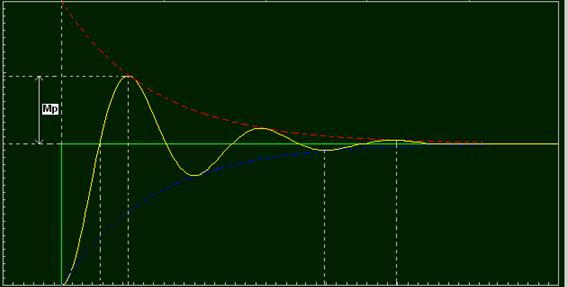
Com esta parametrização, obtém-se o comportamento de um sistema subamortecido, com sobre-sinal de aproximadamente 20% e estabilização em três semiciclos. No entanto, os parâmetros podem ser ajustados para obter qualquer comportamento desejado, de acordo com o processo que se deseja simular.
pid-simulation-with-micro800_Fig 9
Simulação PID com Micro800
Versão 2.0 - Outubro de 2026
