
Contrôle coordonné (CC)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590.L'instruction Contrôle coordonné (Coordinated Control, CC) contrôle une seule variable de procédé en manipulant jusqu'à trois variables de contrôle différentes. Éventuellement, l'une des trois sorties peut être utilisée comme entrée pour créer une action d'anticipation de vitesse dans le contrôleur. L’instruction CC calcule les variables de contrôle (CV1, CV2 et CV3) en mode automatique en fonction de la déviation de PV - SP, aux modèles internes et au réglage.
Langues disponibles
Diagramme à relais
Cette instruction n'est pas disponible dans la logique à relais.
Bloc fonctionnel
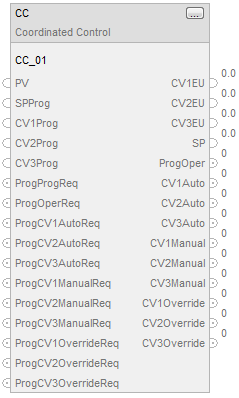
Texte structuré
CC(CC_tag);
Opérandes
Texte structuré
Opérandes | Type | Format | Description |
CC tag | COORDINATED_ CONTROL | structure | Structure CC |
Reportez-vous à Syntaxe du texte structuré pour plus d'informations concernant la syntaxe des expressions dans le texte structuré.
IMPORTANT:
Chaque fois qu’un bloc APC détecte un changement au niveau de la variable de temps (DeltaT), ModelInit est exécuté. De ce fait, les blocs doivent uniquement être exécutés dans l’un des modes TimingModes pour lesquels DeltaT est constant.
- TimingMode = 0 (périodique) tout en exécutant ces blocs fonctionnels dans une tâche périodique
- TimingMode = 1 (sur-échantillonnage)
Dans les deux cas, si la durée de la tâche périodique est modifiée de manière dynamique, ou si OversampleDT est modifié de manière dynamique, le bloc exécute ModelInit.
Le réglage TimingMode suivant n’est pas recommandé en raison de gigues d’horloge dans DeltaT :
- TimingMode = 0 (périodique) tout en exécutant ces blocs fonctionnels dans une tâche continue ou d’événement
- TimingMode = 2 (RealTimeSample)
Bloc fonctionnel
Opérandes | Type | Format | Description |
CC tag | COORDINATED CONTROL | structure | Structure CC |
Structure
Paramètres d’entrée | Type de données | Description | Valeurs valides et par défaut |
|---|---|---|---|
EnableIn | BOOL | Activez l'entrée. Si défini sur faux, le bloc fonctionnel n’est pas exécuté et les sorties ne sont pas mises à jour. | Valeur par défaut = VRAI |
PV | REAL | Entrée de variable de traitement à l’échelle. Cette valeur est généralement lue depuis un module d’entrée analogique. | Valide = tout flottant Par défaut = 0,0 |
PVFault | BOOL | Indicateur de mauvaise santé de PV. Si la lecture de PV se fait depuis une entrée analogique, PVFault est normalement placée sous le contrôle de l’état du défaut de cette entrée analogique. Si PVFault est VRAI, il y a une erreur au niveau du module d'entrées. Le bit approprié est défini dans Status. | FAUX = Bonne santé Valeur par défaut = FAUX |
PVEUMax | REAL | Valeur à l’échelle maximale pour PV. La valeur de PV et SP qui correspond à 100 % de la plage de la variable de traitement. Si PVEUMax ≤ PVEUMin, le bit approprié est défini dans Status. | Valide = PVEUMin < PVEUMax ≤ flottant positif maximum Par défaut = 100,0 |
PVEUMin | REAL | Valeur à l’échelle minimale pour PV. La valeur de PV et SP qui correspond à 0% de la plage de la variable de traitement. Si PVEUMax ≤ PVEUMin, le bit approprié est défini dans Status. | Valide = flottant négatif maximum ≤ PVEUMin < PVEUMax Par défaut = 0,0 |
SPProg | REAL | Valeur programme SP, mise à l’échelle en unités PV. SP est réglé sur cette valeur lorsque l’instruction est en mode de contrôle Programme. | Valide = de SPLLimit à SPHLimit Par défaut = 0,0 |
SPOper | REAL | Valeur opérateur SP, mise à l’échelle en unités PV. SP est définie sur cette valeur en mode de contrôle Opérateur. Si SPProg ou SPOper < SPLLimit ou > SPHLimit, définir le bit approprié dans Status et limitez la valeur utilisée pour le point de consigne SP. | Valide = de SPLLimit à SPHLimit Par défaut = 0,0 |
SPHLimit | REAL | Valeur limite haute SP, mise à l’échelle en unités PV. Si SPHLimit < SPLLimit ou si SPHLimit > PVEUMax, définissez le bit approprié dans Status. | Valide = de SPLLimit à PVEUMax Par défaut = 100,0 |
SPLLimit | REAL | Valeur limite basse SP, mise à l’échelle en unités PV. Si SPLLimit < PVEUMin ou si SPHLimit < SPLLimit, définir le bit approprié dans Status et limitez SP en utilisant la valeur de SPLLimit. | Valide = de PVEUMin à SPHLimit Par défaut = 0,0 |
CV1Fault | BOOL | Indicateur de mauvaise santé de la variable de contrôle 1. Si CV1EU commande une sortie analogique, CV1Fault provient alors généralement de l'état de défaut de la sortie analogique. Si CV1Fault est VRAI, il y a une erreur au niveau du module de sorties. Définir le bit approprié dans Status. | Valeur par défaut = FAUX FAUX = Bonne santé |
CV2Fault | BOOL | Indicateur de mauvaise santé de la variable de contrôle 2. Si CV2EU commande une sortie analogique, CV2Fault provient alors généralement de l'état de défaut de la sortie analogique. Si CV2Fault est VRAI, il y a une erreur au niveau du module de sorties. Définir le bit approprié dans Status. | Valeur par défaut = FAUX FAUX = Bonne santé |
CV3Fault | BOOL | Indicateur de mauvaise santé de la variable de contrôle 3. Si CV3EU commande une sortie analogique, CV3Fault provient alors généralement de l'état de défaut de la sortie analogique. Si CV3Fault est VRAI, il y a une erreur au niveau du module de sorties. Définir le bit approprié dans Status. | Valeur par défaut = FAUX FAUX = Bonne santé |
CV1InitReq | BOOL | Demande d’initialisation de CV1. Lorsque c'est VRAI, définir CV1EU sur la valeur de CV1InitValue. Ce signal va normalement être régulé par l’état In Hold du module de sortie analogique sous le contrôle de CV1EU ou depuis la sortie InitPrimary d’une boucle secondaire. | Valeur par défaut = FAUX |
CV2InitReq | BOOL | Demande d’initialisation de CV2. Si défini sur TRUE, définir CV2EU sur la valeur de CV2InitValue. Ce signal va normalement être régulé par l’état In Hold du module de sortie analogique sous le contrôle de CV2EU ou depuis la sortie InitPrimary d’une boucle secondaire. | Valeur par défaut = FAUX |
CV3InitReq | BOOL | Demande d’initialisation de CV3. Si défini sur TRUE, définir CV3EU sur la valeur de CV3InitValue. Ce signal va normalement être régulé par l’état In Hold du module de sortie analogique sous le contrôle de CV32EU ou depuis la sortie InitPrimary d’une boucle secondaire. | Valeur par défaut = FAUX |
CV1InitValue | REAL | Valeur d'initialisation de CV1EU, mise à l'échelle dans les unités de CV1EU. Si CV1Initializing est défini sur VRAI, réglez CV1EU sur la valeur de CV1InitValue et CV1 sur la valeur en pourcentage correspondante. CV1InitValue va normalement provenir du retour de la sortie analogique régulée par CV1EU ou du point de consigne d’une boucle secondaire. L’initialisation de cette instruction est désactivée lorsque CVFaulted ou CVEUSpanInv est VRAI. | Valide = tout flottant Par défaut = 0,0 |
CV2InitValue | REAL | Valeur d'initialisation de CV2EU, mise à l'échelle dans les unités de CV2EU. Si CV2Initializing est défini sur VRAI, réglez CV2EU sur la valeur de CV2InitValue et CV2 sur la valeur en pourcentage correspondante. CV2InitValue va normalement provenir du retour de la sortie analogique régulée par CV2EU ou du point de consigne d’une boucle secondaire. L’initialisation de cette instruction est désactivée lorsque CVFaulted ou CVEUSpanInv est VRAI. | Valide = tout flottant Par défaut = 0,0 |
CV3InitValue | REAL | Valeur d'initialisation de CV3EU, mise à l'échelle dans les unités de CV3EU. Si CV3Initializing est défini sur VRAI, réglez CV3EU sur la valeur de CV3InitValue et CV3 sur la valeur en pourcentage correspondante. CV3InitValue va normalement provenir du retour de la sortie analogique régulée par CV3EU ou du point de consigne d’une boucle secondaire. L’initialisation de cette instruction est désactivée lorsque CVFaulted ou CVEUSpanInv est VRAI. | Valide = tout flottant Par défaut = 0,0 |
CV1Prog | REAL | Valeur Programme-Manuel de CV1. CV1 est défini sur cette valeur en mode Manuel et en mode de contrôle Programme. | Valide = de 0,0 à 100,0 Par défaut = 0,0 |
CV2Prog | REAL | Valeur Programme-Manuel de CV2. CV2 est défini sur cette valeur en mode Manuel et en mode de contrôle Programme. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV3Prog | REAL | Valeur Programme-Manuel de CV3. CV3 est défini sur cette valeur en mode Manuel et en mode de contrôle Programme. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV1Oper | REAL | CV1 Valeur mode Opérateur - Manuel. CV1 est défini avec cette valeur en contrôle Opérateur et dans le mode Manuel. Si cet élément n’est pas dans le mode Opérateur - Manuel, définir CV1Oper sur la valeur de CV1 à la fin de chaque exécution de bloc fonctionnel. Si la valeur de CV1Oper est < 0 ou > 100, ou < CV1LLimit ou > CV1HLimit lorsque CVManLimiting est VRAI, définir le bit unique de Status et la valeur limite utilisée pour CV. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV2Oper | REAL | CV2 Valeur mode Opérateur - Manuel. CV2 est défini avec cette valeur en contrôle Opérateur et dans le mode Manuel. Si cet élément n’est pas dans le mode Opérateur - Manuel, définir CV2Oper sur la valeur de CV2 à la fin de chaque exécution de bloc fonctionnel. Si la valeur de CV2Oper est < 0 ou > 100, ou < CV2LLimit ou > CV2HLimit lorsque CVManLimiting est VRAI, définir le bit unique de Status et la valeur limite utilisée pour CV. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV3Oper | REAL | CV3 Valeur mode Opérateur - Manuel. CV3 est défini avec cette valeur en contrôle Opérateur et dans le mode Manuel. Si cet élément n’est pas dans le mode Opérateur - Manuel, définir CV3Oper sur la valeur de CV3 à la fin de chaque exécution de bloc fonctionnel. Si la valeur de CV3Oper est < 0 ou > 100, ou < CV3LLimit ou > CV3HLimit lorsque CVManLimiting est VRAI, définir le bit unique de Status et la valeur limite utilisée pour CV. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV1OverrideValue | REAL | Valeur d'outrepassement de CV1. CV1 Définissez cette valeur en mode Outrepassement. Cette valeur doit correspondre à un état de sortie fiable de la boucle. Si la valeur de CV1OverrideValue est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV2OverrideValue | REAL | Valeur d'outrepassement de CV2. CV2 Définissez cette valeur en mode Outrepassement. Cette valeur doit correspondre à un état de sortie fiable de la boucle. Si la valeur de CV2OverrideValue est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV3OverrideValue | REAL | Valeur d'outrepassement de CV3. CV3 Définissez cette valeur en mode Outrepassement. Cette valeur doit correspondre à un état de sortie fiable de la boucle. Si la valeur de CV3OverrideValue est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV1TrackValue | REAL | CV1 Valeur de suivi. Lorsque CVTrackReq est activé et lorsque le bloc fonctionnel CC est dans le mode Manuel, il n’est pas tenu compte de la valeur CV1TrackValue et le modèle interne CC met à jour ses données historiques avec la valeur CV1Oper ou CV1Prog. Lorsque CVTrackReq est activé et lorsque le bloc fonctionnel CC est dans le mode Auto, le modèle interne met à jour ses données historiques en se basant sur la valeur de CV1TrackValue. Dans ce cas, la CV1 obtient l’autorisation de se déplacer, comme si le bloc fonctionnel CC était encore en mesure de contrôler cette procédure. Cette valeur est utile dans des schémas de sélection à plusieurs boucles où vous souhaitez que le bloc fonctionnel CC suive la sortie d'un algorithme de contrôle différent dans lequel vous connectez la sortie de l'algorithme de contrôle à CV1TrackValue. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV2TrackValue | REAL | CV2 Valeur de suivi. Lorsque CVTrackReq est activé et lorsque le bloc fonctionnel CC est dans le mode Manuel, il n’est pas tenu compte de la valeur CV2TrackValue et le modèle interne CC met à jour ses données historiques avec la valeur CV2Oper ou CV2Prog. Lorsque CVTrackReq est activé et lorsque le bloc fonctionnel CC est dans le mode Auto, le modèle interne met à jour ses données historiques en se basant sur la valeur de CV2TrackValue. Dans ce cas, la CV2 obtient l’autorisation de se déplacer, comme si le bloc fonctionnel CC était encore en mesure de contrôler cette procédure. Cette valeur est utile dans des schémas de sélection à plusieurs boucles où vous souhaitez que le bloc fonctionnel CC suive la sortie d'un algorithme de contrôle différent dans lequel vous connectez la sortie de l'algorithme de contrôle à CV2TrackValue. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV3TrackValue | REAL | CV3 Valeur de suivi. Lorsque CVTrackReq est activé et lorsque le bloc fonctionnel CC est dans le mode Manuel, il n’est pas tenu compte de la valeur CV3TrackValue et le modèle interne CC met à jour ses données historiques avec la valeur CV3Oper ou CV3Prog. Lorsque CVTrackReq est activé et lorsque le bloc fonctionnel CC est dans le mode Auto, le modèle interne met à jour ses données historiques en se basant sur la valeur de CV3TrackValue. Dans ce cas, la CV3 obtient l’autorisation de se déplacer, comme si le bloc fonctionnel CC était encore en mesure de contrôler cette procédure. Cette valeur est utile dans des schémas de sélection à plusieurs boucles où vous souhaitez que le bloc fonctionnel CC suive la sortie d'un algorithme de contrôle différent dans lequel vous connectez la sortie de l'algorithme de contrôle à CV3TrackValue. | Valide = 0,0…100,0 Par défaut = 0,0 |
CVManLimiting | BOOL | Limite CV(n), où (n) peut être égal à 1, 2 ou 3, dans une requête en mode Manuel. Si le mode Manuel et CVManLimiting est défini sur VRAI, la CV est limitée par les valeurs CV(n)HLimit et CV(n)LLimit. | Valeur par défaut = FAUX |
CV1EUMax | REAL | Valeur maximale de CV1EU. La valeur de CV1EU qui correspond à 100% de CV1. Si CV1EUMax = CV1EUMin, définir ce bit dans Status. | Valide = tout flottant Par défaut = 100,0 |
CV2EUMax | REAL | Valeur maximale de CV2EU. La valeur de CV2EU qui correspond à 100% de CV2. Si CV2EUMax = CV2EUMin, définir ce bit dans Status. | Valide = tout flottant Par défaut = 100,0 |
CV3EUMax | REAL | Valeur maximale de CV3EU. La valeur de CV3EU qui correspond à 100% de CV3. Si CV3EUMax = CV3EUMin, définir ce bit dans Status. | Valide = tout flottant Par défaut = 100,0 |
CV1EUMin | REAL | Valeur minimale de CV1EU. La valeur de CV1EU qui correspond à 0% de CV1. Si CV1EUMax = CV1EUMin, définir ce bit dans Status. | Valide = tout flottant Par défaut = 0,0 |
CV2EUMin | REAL | Valeur minimale de CV2EU. La valeur de CV2EU qui correspond à 0% de CV2. Si CV2EUMax = CV2EUMin, définir ce bit dans Status. | Valide = tout flottant Par défaut = 0,0 |
CV3EUMin | REAL | Valeur minimale de CV3EU. La valeur de CV3EU qui correspond à 0% de CV3. Si CV3EUMax = CV3EUMin, définir ce bit dans Status. | Valide = tout flottant Par défaut = 0,0 |
CV1HLimit | REAL | CV1 Valeur limite haute. Cette limite est utilisée pour définir la sortie CV1HAlarm. Elle permet également de limiter CV1 en mode Auto ou Manuel si CVManLimiting est défini sur VRAI. Si CV1HLimit > 100, si CV1HLimit < CV1LLimit, définir ce bit dans Status. Si CV1HLimit < CV1LLimit, limitez CV1 en faisant appel à la valeur de CV1LLimit. | Valide = CV1LLimit < CV1HLimit ≤ 100,0 Par défaut = 100,0 |
CV2HLimit | REAL | CV2 Valeur limite haute. Cette limite s’utilise pour définir la sortie CV2HAlarm. Elle permet également de limiter CV2 en mode Auto ou Manuel si CVManLimiting est défini sur VRAI. Si CV2HLimit > 100, si CV2HLimit < CV2LLimit, définir ce bit dans Status. Si CV2HLimit < CV2LLimit, limitez CV2 en faisant appel à la valeur de CV2LLimit. | Valide = CV2LLimit < CV2HLimit ≤ 100,0 Par défaut = 100,0 |
CV3HLimit | REAL | CV3 Valeur limite haute. Cette limite s’utiliser pour définir la sortie CV3HAlarm. Elle permet également de limiter CV3 en mode Auto ou Manuel si CVManLimiting est défini sur VRAI. Si CV3HLimit > 100, si CV3HLimit < CV3LLimit, définir ce bit dans Status. Si CV3HLimit < CV3LLimit, limitez CV3 en faisant appel à la valeur de CV3LLimit. | Valide = CV3LLimit < CV3HLimit ≤ 100,0 Par défaut = 100,0 |
CV1LLimit | REAL | CV1 Valeur limite basse. Cette limite s’utilise pour définir la sortie CV1LAlarm. Elle permet également de limiter CV1 en mode Auto ou Manuel si CVManLimiting est défini sur VRAI. Si CV1LLimit < 0, définir ce bit dans Status. Si CV1HLimit < CV1LLimit, limitez CV en faisant appel à la valeur de CV1LLimit. | Valide = 0,0 ≤ CV1LLimit < CV1HLimit Par défaut = 0,0 |
CV2LLimit | REAL | CV2 Valeur limite basse. Cette limite s’utilise pour définir la sortie CV2LAlarm. Elle permet également de limiter CV2 en mode Auto ou Manuel si CVManLimiting est défini sur VRAI. Si CV2LLimit < 0, définir ce bit dans Status. Si CV2HLimit < CV2LLimit, limitez CV en faisant appel à la valeur de CV2LLimit. | Valide = 0,0 ≤ CV2LLimit < CV1HLimit Par défaut = 0,0 |
CV3LLimit | REAL | CV3 Valeur limite basse. Cette limite s’utilise pour définir la sortie CV3LAlarm. Elle permet également de limiter CV3 en mode Auto ou Manuel si CVManLimiting est défini sur VRAI. Si CV3LLimit < 0, définir ce bit dans Status. Si CV3HLimit < CV3LLimit, limitez CV en faisant appel à la valeur de CVLLimit. | Valide = 0,0 ≤ CV3LLimit < CV1HLimit Par défaut = 0,0 |
CV1ROCPosLimit | REAL | CV1 Limite de fréquence de changement, en pourcentage par seconde. La limitation de la fréquence de changement s’utilise uniquement en mode Auto ou en mode Manuel si CVManLimiting est défini sur VRAI. Une valeur égale à zéro désactive la limitation ROC de CV1. Si la valeur de CV1ROCLimit < 0, définir ce bit dans le mode État et désactiver la limitation ROC de CV1. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV2ROCPosLimit | REAL | CV2 Limite de fréquence de changement, en pourcentage par seconde. La limitation de la fréquence de changement s’utilise uniquement en mode Auto ou en mode Manuel si CVManLimiting est défini sur VRAI. Une valeur égale à zéro désactive la limitation ROC de CV2. Si la valeur de CV2ROCLimit < 0, définir ce bit dans le mode État et désactiver la limitation ROC de CV2. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV3ROCPosLimit | REAL | CV3 Limite de fréquence de changement, en pourcentage par seconde. La limitation de la fréquence de changement s’utilise uniquement en mode Auto ou en mode Manuel si CVManLimiting est défini sur VRAI. Une valeur égale à zéro désactive la limitation ROC de CV3. Si la valeur de CV3ROCLimit < 0, définir ce bit dans le mode État et désactiver la limitation ROC de CV3. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV1ROCNegLimit | REAL | CV1 Limite de fréquence de changement, en pourcentage par seconde. La limitation de la fréquence de changement s’utilise uniquement en mode Auto ou en mode Manuel si CVManLimiting est défini sur VRAI. Une valeur égale à zéro désactive la limitation ROC de CV1. Si la valeur de CV1ROCLimit < 0, définir ce bit dans le mode État et désactiver la limitation ROC de CV1. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV2ROCNegLimit | REAL | CV2 Limite de fréquence de changement, en pourcentage par seconde. La limitation de la fréquence de changement s’utilise uniquement en mode Auto ou en mode Manuel si CVManLimiting est défini sur VRAI. Une valeur égale à zéro désactive la limitation ROC de CV2. Si la valeur de CV2ROCLimit < 0, définir ce bit dans le mode État et désactiver la limitation ROC de CV2. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV3ROCNegLimit | REAL | CV3 Limite de fréquence de changement, en pourcentage par seconde. La limitation de la fréquence de changement s’utilise uniquement en mode Auto ou en mode Manuel si CVManLimiting est défini sur VRAI. Une valeur égale à zéro désactive la limitation ROC de CV3. Si la valeur de CV3ROCLimit < 0, définir ce bit dans le mode État et désactiver la limitation ROC de CV3. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV1HandFB | REAL | CV1 valeur de HandFeedback. CV1 programmée sur cette valeur dans le mode Portable et lorsque CV1HandFBFault est FAUX (bonne santé). Cette valeur provient en général de la sortie d’une station manuelle/automatique implantée sur le terrain et sert à créer un processus sans à-coups de sortie du mode Portable. Si la valeur de CV1HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV1. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV2HandFB | REAL | CV2 valeur de HandFeedback. CV2 programmée sur cette valeur dans le mode Portable et lorsque CV2HandFBFault est FAUX (bonne santé). Cette valeur provient en général de la sortie d’une station manuelle/automatique implantée sur le terrain et sert à créer un processus sans à-coups de sortie du mode Portable. Si la valeur de CV2HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV2. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV3HandFB | REAL | CV3 valeur de HandFeedback. CV3 programmée sur cette valeur dans le mode Portable et lorsque CV3HandFBFault est FAUX (bonne santé). Cette valeur provient en général de la sortie d’une station manuelle/automatique implantée sur le terrain et sert à créer un processus sans à-coups de sortie du mode Portable. Si la valeur de CV3HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV3. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV1HandFBFault | BOOL | Indicateur de mauvaise santé de la valeur de CV1HandFB. Si la valeur CV1HandFB se lit depuis une entrée analogique, CV1HandFBFault va normalement dépendre de l’état occupé par le canal d’entrée analogique. Si CV1HandFBFault est VRAI, cela indique la présence d’une erreur sur le module d’entrée, et ce bit est défini dans Status. | FAUX = Bonne santé Valeur par défaut = FAUX |
CV2HandFBFault | BOOL | Indicateur de mauvaise santé de la valeur de CV2HandFB. Si la valeur CV2HandFB se lit depuis une entrée analogique, CV2HandFBFault va normalement dépendre de l’état occupé par le canal d’entrée analogique. Si CV2HandFBFault est VRAI, cela indique la présence d’une erreur sur le module d’entrée, et ce bit est défini dans Status. | FAUX = Bonne santé Valeur par défaut = FAUX |
CV3HANDFBFault | BOOL | Indicateur de mauvaise santé de la valeur de CV3HandFB. Si la valeur CV3HandFB se lit depuis une entrée analogique, CV3HandFBFault va normalement dépendre de l’état occupé par le canal d’entrée analogique. Si CV3HandFBFault est VRAI, cela indique la présence d’une erreur sur le module d’entrée, et ce bit est défini dans Status. | FAUX = Bonne santé Valeur par défaut = FAUX |
CV1Target | REAL | Valeur cible pour CV1. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV2Target | REAL | Valeur cible pour CV2. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV3Target | REAL | Valeur cible pour CV3. | Valide = 0,0…100,0 Par défaut = 0,0 |
CV1WindupHIn | BOOL | CV1Windup requête haute. Lorsque c’est VRAI, CV1 n’a pas l'autorisation requise pour augmenter sa valeur. En général, ce signal est la sortie CV1WindupHOut provenant d’une boucle secondaire. | Valeur par défaut = FAUX |
CV2WindupHIn | BOOL | CV2Windup requête haute. Lorsque c’est VRAI, CV2 n’a pas l'autorisation requise pour augmenter sa valeur. En général, ce signal est la sortie CV2WindupHOut provenant d’une boucle secondaire. | Valeur par défaut = FAUX |
CV3WindupHIn | BOOL | CV3Windup requête haute. Lorsque c’est VRAI, CV3 n’a pas l'autorisation requise pour augmenter sa valeur. En général, ce signal est la sortie CV3WindupHOut provenant d’une boucle secondaire. | Valeur par défaut = FAUX |
CV1WindupLIn | BOOL | Demande de bas de la saturation d'intégrale de CV1. Lorsque c’est VRAI, CV1 n’a pas l'autorisation requise pour diminuer sa valeur. En général, ce signal est la sortie CV1WindupLOut provenant d’une boucle secondaire. | Valeur par défaut = FAUX |
CV2WindupLIn | BOOL | Demande de bas de la saturation d'intégrale de CV2. Lorsque c’est VRAI, CV2 n’a pas l'autorisation requise pour diminuer sa valeur. En général, ce signal est la sortie CV2WindupLOut provenant d’une boucle secondaire. | Valeur par défaut = FAUX |
CV3WindupLIn | BOOL | Demande de bas de la saturation d'intégrale de CV3. Lorsque c’est VRAI, CV3 n’a pas l'autorisation requise pour diminuer sa valeur. En général, ce signal est la sortie CV3WindupLOut provenant d’une boucle secondaire. | Valeur par défaut = FAUX |
GainEUSpan | BOOL | Les unités CVxModelGain peuvent être représentées en EU ou en % de la plage. Définir pour interpréter ModelGain en EU, réinitialiser pour interpréter ModelGain en % de la plage. | Par défaut = 0 |
CV1ProcessGainSign | BOOL | Ne s’utilise que lors du réglage automatique. Signe du gain de traitement (Delta PV/Delta CV1). Définir pou indiquer un gain de traitement négatif (l’augmentation de la sortie génère une diminution de la PV). Réinitialiser pour indiquer un gain de traitement positif (l’augmentation de la sortie génère une augmentation de la PV). | Valeur par défaut = FAUX |
CV2ProcessGainSign | BOOL | Ne s’utilise que lors du réglage automatique. Signe du gain de traitement (Delta PV/Delta CV2). Définir pou indiquer un gain de traitement négatif (l’augmentation de la sortie génère une diminution de la PV). Réinitialiser pour indiquer un gain de traitement positif (l’augmentation de la sortie génère une augmentation de la PV). | Valeur par défaut = FAUX |
CV3ProcessGainSign | BOOL | Ne s’utilise que lors du réglage automatique. Signe du gain de traitement (Delta PV/Delta CV3). Définir pou indiquer un gain de traitement négatif (l’augmentation de la sortie génère une diminution de la PV). Réinitialiser pour indiquer un gain de traitement positif (l’augmentation de la sortie génère une augmentation de la PV). | Valeur par défaut = FAUX |
ProcessType | DINT | Sélection du type de traitement (1=Intégrateur, 0=Non-intégrateur) | Par défaut = 0 |
CV1ModelGain | REAL | Le paramètre de gain du modèle interne pour CV1. Entrez un gain positif ou négatif basé sur la direction du traitement. | Valide = valeur négative à virgule flottante maximale −> valeur positive à virgule flottante maximale Par défaut = 0,0 |
CV2ModelGain | REAL | Le paramètre de gain du modèle interne pour CV2. Entrez un gain positif ou négatif basé sur la direction du traitement. | Valide = valeur négative à virgule flottante maximale −> valeur positive à virgule flottante maximale Par défaut = 0,0 |
CV3ModelGain | REAL | Le paramètre de gain du modèle interne pour CV3. Entrez un gain positif ou négatif basé sur la direction du traitement. | Valide = valeur négative à virgule flottante maximale −> valeur positive à virgule flottante maximale Par défaut = 0,0 |
CV1ModelTC | REAL | La constante de temps du modèle interne pour CV1, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV2ModelTC | REAL | La constante de temps du modèle interne pour CV2, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV3ModelTC | REAL | La constante de temps du modèle interne pour CV3, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV1ModelDT | REAL | Le temps mort du modèle interne pour CV1, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV2ModelDT | REAL | Le temps mort du modèle interne pour CV2, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV3ModelDT | REAL | Le temps mort du modèle interne pour CV3, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV1RespTC | REAL | Le paramètre de réglage déterminant la vitesse de l’action variable de contrôle pour CV1, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV2RespTC | REAL | Le paramètre de réglage déterminant la vitesse de l’action variable de contrôle pour CV2, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CV3RespTC | REAL | Le paramètre de réglage déterminant la vitesse de l’action variable de contrôle pour CV3, en secondes. | Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
Act1stCV | DINT | La première CV qui agit pour compenser l'écart PV-SP. 1=CV1, 2=CV2, 3=CV3 | Valide = 1-3 Par défaut = 1 |
Act2ndCV | DINT | La deuxième CV qui agit pour compenser l'écart PV-SP. 1=CV1, 2=CV2, 3=CV3 | Valide = 1-3 Par défaut = 2 |
Act3rdCV | DINT | La troisième CV qui agit pour compenser l'écart PV-SP. 1=CV1, 2=CV2, 3=CV3 | Valide = 1-3 Par défaut = 3 |
Target1stCV | DINT | La CV qui a la priorité la plus importante pour atteindre sa valeur cible. 1=CV1, 2=CV2, 3=CV3 | Valide = 1-3 Par défaut = 1 |
Target2ndCV | DINT | La CV qui a la priorité intermédiaire pour atteindre sa valeur cible. 1=CV1, 2=CV2, 3=CV3 | Valide = 1-3 Par défaut = 2 |
Target3rdCV | DINT | La CV qui a la priorité la moins importante pour atteindre sa valeur cible. 1=CV1, 2=CV2, 3=CV3 | Valide = 1-3 Par défaut = 3 |
PVTracking | BOOL | Demande de suivi de PV par SP. Définir sur VRAI pour activer à SP de suivre PV. Il n’en est pas tenu compte dans les modes Auto. SP ne suit PV que lorsque les trois sorties sont dans le mode Manuel. Dès qu’une sortie repasse dans le mode Auto, PVTracking s’arrête. | Valeur par défaut = FAUX |
CVTrackReq | BOOL | Demande de suivi de la CV. Définir sur vrai pour activer le suivi de la CV lorsque le réglage automatique est défini sur OFF. Il n’en est pas tenu compte dans les modes Portable et Outrepassement. | Valeur par défaut = FAUX |
ManualAfterInit | BOOL | Mode manuel après demande d’initialisation. Si c’est VRAI, la CV(n) appropriée, où (n) peut être 1, 2 ou 3, vient se placer dans le mode Manuel si CV(n)Initializing est programmée sur VRAI, sauf si le mode actuel est Outrepassement ou Portable. Lorsque ManualAfterInit est FAUX, le mode CV(n) ne change pas. | Valeur par défaut = FAUX |
ProgProgReq | BOOL | Demande de contrôle Programme du programme. Définir sur VRAI par le programme de l’utilisateur pour demander un contrôle du programme. Ignoré si ProgOperReq est VRAI. Le maintien de cet élément sur VRAI et de ProgOperReq sur FAUX peut se faire pour verrouiller le bloc fonctionnel dans le mode de contrôle du programme. Lorsque ProgValueReset est VRAI, le bloc fonctionnel réinitialise l’entrée qui devient alors FAUX. | Valeur par défaut = FAUX |
ProgOperReq | BOOL | Demande de contrôle Opérateur du programme. Définir sur VRAI par le programme de l’utilisateur pour demander un contrôle par l’opérateur. Le maintien de cet élément sur VRAI peut se faire pour verrouiller le bloc fonctionnel dans le mode de contrôle par l’opérateur. Si la valeur de HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV. | Valeur par défaut = FAUX |
ProgCV1AutoReq | BOOL | Demande de mode Auto du programme pour CV1. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Auto. Si la valeur de CV1HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV1. | Valeur par défaut = FAUX |
ProgCV2AutoReq | BOOL | Demande de mode Auto du programme pour CV2. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Auto. Si la valeur de CV2HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV2. | Valeur par défaut = FAUX |
ProgCV3AutoReq | BOOL | Demande de mode Auto du programme pour CV3. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Auto. Si la valeur de CV3HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV3. | Valeur par défaut = FAUX |
ProgCV1ManualReq | BOOL | Demande de mode Manuel du programme pour CV1. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Manuel. Si la valeur de CV1HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV1. | Valeur par défaut = FAUX |
ProgCV2ManualReq | BOOL | Demande de mode Manuel du programme pour CV2. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Manuel. Si la valeur de CV2HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV2. | Valeur par défaut = FAUX |
ProgCV3ManualReq | BOOL | Demande de mode Manuel du programme pour CV3. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Manuel. Si la valeur de CV3HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV3. | Valeur par défaut = FAUX |
ProgCV1OverrideReq | BOOL | Demande de mode Outrepassement du programme pour CV1. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Outrepassement. Si la valeur de CV1HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV1. | Valeur par défaut = FAUX |
ProgCV2OverrideReq | BOOL | Demande de mode Outrepassement du programme pour CV2. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Outrepassement. Si la valeur de CV2HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV2. | Valeur par défaut = FAUX |
ProgCV3OverrideReq | BOOL | Demande de mode Outrepassement du programme pour CV3. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Outrepassement. Si la valeur de CV3HandFB est < 0 ou > 100, définir le bit unique de Status et la valeur limite utilisée pour CV3. | Valeur par défaut = FAUX |
ProgCV1HandReq | BOOL | Demande de mode Portable du programme pour CV1. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Portable. En général, cette valeur se lit en tant qu’entrée numérique provenant d’une station Portable/Auto. | Valeur par défaut = FAUX |
ProgCV2HandReq | BOOL | Demande de mode Portable du programme pour CV2. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Portable. En général, cette valeur se lit en tant qu’entrée numérique provenant d’une station Portable/Auto. | Valeur par défaut = FAUX |
ProgCV3HandReq | BOOL | Demande de mode Portable du programme pour CV3. Définir sur VRAI par le programme de l’utilisateur pour demander le mode Portable. En général, cette valeur se lit en tant qu’entrée numérique provenant d’une station Portable/Auto. | Valeur par défaut = FAUX |
OperProgReq | BOOL | Demande de contrôle Programme de l’opérateur. Définir sur VRAI par l’interface opérateur pour demander un contrôle du programme. Le bloc fonctionnel réinitialise ce paramètre sur FAUX. | Valeur par défaut = FAUX |
OperOperReq | BOOL | Demande de contrôle Opérateur de l’opérateur. Définir sur VRAI par l’interface opérateur pour demander un contrôle par l’opérateur. Le bloc fonctionnel réinitialisera ce paramètre sur FAUX. | Valeur par défaut = FAUX |
OperCV1AutoReq | BOOL | Demande de mode Auto de l’opérateur pour CV1. Définir sur VRAI par l’interface opérateur pour demander le mode Auto. Le bloc fonctionnel réinitialisera ce paramètre sur FAUX. | Valeur par défaut = FAUX |
OperCV2AutoReq | BOOL | Demande de mode Auto de l’opérateur pour CV2. Définir sur VRAI par l’interface opérateur pour demander le mode Auto. Le bloc fonctionnel réinitialisera ce paramètre sur FAUX. | Valeur par défaut = FAUX |
OperCV3AutoReq | BOOL | Demande de mode Auto de l’opérateur pour CV3. Définir sur VRAI par l’interface opérateur pour demander le mode Auto. Le bloc fonctionnel réinitialisera ce paramètre sur FAUX. | Valeur par défaut = FAUX |
OperCV1ManualReq | BOOL | Demande de mode Manuel de l’opérateur pour CV1. Définir sur VRAI par l’interface opérateur pour demander le mode Manuel. Le bloc fonctionnel réinitialise ce paramètre sur FAUX. | Valeur par défaut = FAUX |
OperCV2ManualReq | BOOL | Demande de mode Manuel de l’opérateur pour CV2. Définir sur VRAI par l’interface opérateur pour demander le mode Manuel. Le bloc fonctionnel réinitialise ce paramètre sur FAUX. | Valeur par défaut = FAUX |
OperCV3ManualReq | BOOL | Demande de mode Manuel de l’opérateur pour CV3. Définir sur VRAI par l’interface opérateur pour demander le mode Manuel. Le bloc fonctionnel réinitialise ce paramètre sur FAUX. | Valeur par défaut = FAUX |
ProgValueReset | BOOL | Réinitialiser les valeurs de contrôle du programme. Lorsqu’elles sont VRAIES, les entrées Prog_xxx_Req sont réinitialisées sur FAUX. Lorsqu’elles sont VRAIES et qu’il y a contrôle du programme, définir SPProg sur une valeur égale à SP et CVxProg sur une valeur égale à CVx. Lorsque ProgValueReset est VRAI, l’instruction programme cette entrée sur FAUX. | Valeur par défaut = FAUX |
TimingMode | DINT | Sélectionne le mode d’exécution Base de temps. Valeur/Description 0 = mode périodique 1 = mode sur-échantillonnage 2 = mode échantillonnage en temps réel Reportez-vous aux attributs des blocs fonctionnels pour plus d’informations sur les modes de temporisation. | Valide = 0…2 Par défaut = 0 |
OverSampleDT | REAL | Temps d’exécution du mode Sur-échantillonnage. | Valide = 0…4194.303 secondes Par défaut = 0 |
RTSTime | DINT | Période de mise à jour du module pour le mode Échantillon en temps réel. | Valide = 1…32 767 1 comptage = 1 ms |
RTSTimeStamp | DINT | Valeur de l’horodatage du module pour le mode Échantillon en temps réel. | Valide = 0…32 767 (Redémarre de 32,767 à 0) 1 comptage = 1 ms |
PVTuneLimit | REAL | Limite de réglage PV mise à l’échelle dans les unités PV. Lorsque le réglage automatique est en cours d’exécution et que la PV prévue dépasse cette limite, le réglage est annulé. | Valide = tout flottant Valeur par défaut = 0 |
AtuneTimeLimit | REAL | Durée maximale d’exécution du réglage automatique à la suite d’une modification d’étape CV. Lorsque le réglage automatique dépasse cette durée, le réglage est annulé. | Plage valide : tout nombre flottant > 0. Valeur par défaut = 60 minutes |
NoiseLevel | DINT | Une estimation du niveau de bruit prévu sur la PV afin de le compenser pendant le réglage. Les sélections sont les suivantes : 0 = bas, 1 = moyen, 2 = haut | Plage : 0…2 Valeur par défaut = 1 |
CV1StepSize | REAL | Taille de l’incrément CV1 en pourcentage lors du test de réglage de l’incrément. La taille de l’incrément est directement ajoutée à CV1 en tenant compte de la limite haute ou de la limite basse. | Plage : -100% … 100% Valeur par défaut = 10% |
CV2StepSize | REAL | Taille de l’incrément CV2 en pourcentage lors du test de réglage de l’incrément. La taille de l’incrément est directement ajoutée à CV2 en tenant compte de la limite haute ou de la limite basse. | Plage : -100% … 100% Valeur par défaut = 10% |
CV3StepSize | REAL | Taille de l’incrément CV3 en pourcentage lors du test de réglage de l’incrément. La taille de l’incrément est directement ajoutée à CV3 en tenant compte de la limite haute ou de la limite basse. | Plage : -100% … 100% Valeur par défaut = 10% |
CV1ResponseSpeed | DINT | Vitesse souhaitée de la réponse en boucle fermée pour CV1. Réponse lente : ResponseSpeed=0 Réponse moyenne : ResponseSpeed=1 Réponse rapide : ResponseSpeed=2. Si ResponseSpeed est inférieure à 0, l’option Vitesse lente est utilisée. Si ResponseSpeed est supérieure à 2, l’option Vitesse rapide est utilisée. | Plage : 0…2 Valeur par défaut = 1 |
CV2ResponseSpeed | DINT | Vitesse souhaitée de la réponse en boucle fermée pour CV2. Réponse lente : ResponseSpeed=0 Réponse moyenne : ResponseSpeed=1 Réponse rapide : ResponseSpeed=2. Si ResponseSpeed est inférieure à 0, l’option Vitesse lente est utilisée. Si ResponseSpeed est supérieure à 2, l’option Vitesse rapide est utilisée. | Plage : 0…2 Valeur par défaut = 1 |
CV3ResponseSpeed | DINT | Vitesse souhaitée de la réponse en boucle fermée pour CV3. Réponse lente : ResponseSpeed=0 Réponse moyenne : ResponseSpeed=1 Réponse rapide : ResponseSpeed=2. Si ResponseSpeed est inférieure à 0, l’option Vitesse lente est utilisée. Si ResponseSpeed est supérieure à 2, l’option Vitesse rapide est utilisée. | Plage : 0…2 Valeur par défaut = 1 |
CV1ModelInit | BOOL | Interrupteur d’initialisation de modèle interne pour CV1. Consultez la rubrique Initialisation du modèle du bloc fonctionnel CC dans la section Réglage du bloc fonctionnel CC. | Valeur par défaut = FAUX |
CV2ModelInit | BOOL | Interrupteur d’initialisation de modèle interne pour CV2. Consultez la rubrique Initialisation du modèle du bloc fonctionnel CC dans la section Réglage du bloc fonctionnel CC. | Valeur par défaut = FAUX |
CV3ModelInit | BOOL | Interrupteur d’initialisation de modèle interne pour CV3. Consultez la rubrique Initialisation du modèle du bloc fonctionnel CC dans la section Réglage du bloc fonctionnel CC. | Valeur par défaut = FAUX |
Factor | REAL | Facteur d’approximation de modèle non-intégrateur. S’utilise uniquement pour l’intégration des types de traitement. | Par défaut = 100 |
AtuneCV1Start | BOOL | Lancer la demande de réglage automatique pour CV1. Définir sur Vrai pour démarrer le réglage automatique de la sortie CV1. Demande ignorée lorsque CV1 n'est pas en mode Manuel. Le bloc fonctionnel réinitialise l’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV2Start | BOOL | Lancer la demande de réglage automatique pour CV2. Définir sur Vrai pour démarrer le réglage automatique de la sortie CV2. Demande ignorée lorsque CV2 n'est pas en mode Manuel. Le bloc fonctionnel réinitialise l’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV3Start | BOOL | Lancer la demande de réglage automatique pour CV3. Définir sur Vrai pour démarrer le réglage automatique de la sortie CV3. Demande ignorée lorsque CV3 n'est pas en mode Manuel. Le bloc fonctionnel réinitialise l’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV1UseModel | BOOL | Utiliser la demande du modèle de réglage automatique pour CV1. Définir sur Vrai pour remplacer les paramètres du modèle actuel par les paramètres calculés du modèle de réglage automatique. Le bloc fonctionnel réinitialise le paramètre d’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV2UseModel | BOOL | Utiliser la demande du modèle de réglage automatique pour CV2. Définir sur Vrai pour remplacer les paramètres du modèle actuel par les paramètres calculés du modèle de réglage automatique. Le bloc fonctionnel réinitialise le paramètre d’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV3UseModel | BOOL | Utiliser la demande du modèle de réglage automatique pour CV3. Définir sur Vrai pour remplacer les paramètres du modèle actuel par les paramètres calculés du modèle de réglage automatique. Le bloc fonctionnel réinitialise le paramètre d’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV1Abort | BOOL | Abandonner la demande de réglage automatique pour CV1. Définir sur Vrai pour abandonner le réglage automatique de la sortie CV1. Le bloc fonctionnel réinitialise le paramètre d’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV2Abort | BOOL | Abandonner la demande de réglage automatique pour CV2. Définir sur Vrai pour abandonner le réglage automatique de la sortie CV2. Le bloc fonctionnel réinitialise le paramètre d’entrée sur FAUX. | Valeur par défaut = FAUX |
AtuneCV3Abort | BOOL | Abandonner la demande de réglage automatique pour CV3. Définir sur Vrai pour abandonner le réglage automatique de la sortie CV3. Le bloc fonctionnel réinitialise le paramètre d’entrée sur FAUX. | Valeur par défaut = FAUX |
Paramètres de sortie | Type de données | Description | Valeurs valides et par défaut |
|---|---|---|---|
EnableOut | BOOL | Indique si l'instruction est activée. Effacé avec passage sur faux en cas de débordement de CV1EU, CV2EU ou CV3EU. | |
CV1EU | REAL | Sortie de variable de contrôle mise à l’échelle pour CV1. Mise à l’échelle faisant appel à CV1EUMax et CV1EUMin, où CV1EUMax correspond à 100% et CV1EUMin correspond à 0%. En général, cette sortie s’utilise pour contrôler un module de sortie analogique ou une boucle secondaire. CV1EU = (CV1 * CV1EUSpan/100) + CV1EUMin Calcul de la plage CV1EU : CV1EUSpan = (CV1EUMax − CV1EUMin) | |
CV2EU | REAL | Sortie de variable de contrôle mise à l’échelle pour CV2. Mise à l’échelle faisant appel à CV2EUMax et CV2EUMin, où CV2EUMax correspond à 100% et CV2EUMin correspond à 0%. En général, cette sortie s’utilise pour contrôler un module de sortie analogique ou une boucle secondaire. CV2EU = (CV2 * CV2EUSpan/100) + CV2EUMin Calcul de la plage CV2EU : CV2EUSpan = (CV2EUMax − CV2EUMin) | |
CV3EU | REAL | Sortie de variable de contrôle mise à l’échelle pour CV3. Mise à l’échelle faisant appel à CV3EUMax et CV3EUMin, où CV3EUMax correspond à 100% et CV3EUMin correspond à 0%. En général, cette sortie s’utilise pour contrôler un module de sortie analogique ou une boucle secondaire. CV3EU = (CV3 * CV3EUSpan/100) + CV3EUMin Calcul de la plage CV3EU : CV3EUSpan = (CV3EUMax − CV3EUMin) | |
CV1 | REAL | Sortie de la variable de contrôle 1. Cette valeur s’exprime toujours sous le format 0…100%. CV1 est limitée par CV1HLimit et CV1LLimit en mode Auto ou en mode Manuel, à condition que CVManLimiting soit VRAI ; sinon, elle est limitée par 0 et 100 %. | |
CV2 | REAL | Sortie de la variable de contrôle 2. Cette valeur s’exprime toujours sous le format 0…100%. CV2 est limitée par CV2HLimit et CV2LLimit en mode Auto ou en mode Manuel, à condition que CVManLimiting soit VRAI ; sinon, elle est limitée par 0 et 100 %. | |
CV3 | REAL | Sortie de la variable de contrôle 3. Cette valeur s’exprime toujours sous le format 0…100%. CV3 est limitée par CV3HLimit et CV3LLimit en mode Auto ou en mode Manuel, à condition que CVManLimiting soit VRAI ; sinon, elle est limitée par 0 et 100 %. | |
DeltaCV1 | REAL | Différence entre la CV1 actuelle et la CV1 précédente (CV1 actuelle - CV1 précédente). | |
DeltaCV2 | REAL | Différence entre la CV2 actuelle et la CV2 précédente (CV2 actuelle - CV2 précédente). | |
DeltaCV3 | REAL | Différence entre la CV3 actuelle et la CV3 précédente (CV3 actuelle - CV3 précédente). | |
CV1Initializing | BOOL | Indicateur du mode d’initialisation pour CV1. Définir sur VRAI lorsque CV1InitReq ou blockFirstScan du bloc fonctionnel est sur VRAI, ou sur une transition de VRAI à FAUX de CV1Fault (mauvais à bon). CV1Initializing est programmée sur FAUX après l'initialisation du bloc fonctionnel et lorsque CV1InitReq n’est plus VRAI. | |
CV2nitializing | BOOL | Indicateur du mode d’initialisation pour CV2. Définir sur TRUE lorsque CV2InitReq, la fonction blockFirstScan ou OLCFirstRun sont TRUE, ou sur une transition de TRUE à FALSE de CV2Fault (mauvais à bon). CV2Initializing est programmée sur FAUX après l'initialisation du bloc fonctionnel et lorsque CV2InitReq n’est plus VRAI. | |
CV3initializing | BOOL | Définir sur TRUE lorsque CV3InitReq, la fonction blockFirstScan ou OLCFirstRun sont TRUE, ou sur une transition de TRUE à FALSE de CV3Fault (mauvais à bon). CV3Initializing est programmée sur FAUX après l'initialisation du bloc fonctionnel et lorsque CV3InitReq n’est plus VRAI. | |
CV1HAlarm | BOOL | Indicateur d’alarme haute de CV1. VRAI lorsque la valeur calculée pour CV1 > 100 ou CV1HLimit. | |
CV12HAlarm | BOOL | Indicateur d’alarme haute de CV2. VRAI lorsque la valeur calculée pour CV2 > 100 ou CV2HLimit. | |
CV3HAlarm | BOOL | Indicateur d’alarme haute de CV3. VRAI lorsque la valeur calculée pour CV3 > 100 ou CV3HLimit. | |
CV1LAlarm | BOOL | Indicateur d’alarme basse de CV1. VRAI lorsque la valeur calculée pour CV1 < 0 ou CV1LLimit. | |
CV2LAlarm | BOOL | Indicateur d’alarme basse de CV2. VRAI lorsque la valeur calculée pour CV2 < 0 ou CV2LLimit. | |
CV3LAlarm | BOOL | Indicateur d’alarme basse de CV3. VRAI lorsque la valeur calculée pour CV3 < 0 ou CV3LLimit. | |
CV1ROCPosAlarm | BOOL | Indicateur d’alarme de fréquence de changement de CV1. VRAI lorsque la fréquence calculée de changement de CV1 dépasse CV1ROCPosLimit. | |
CV2ROCPosAlarm | BOOL | Indicateur d’alarme de fréquence de changement de CV2. VRAI lorsque la fréquence calculée de changement de CV2 dépasse CV2ROCPosLimit. | |
CV3ROCPosAlarm | BOOL | Indicateur d’alarme de fréquence de changement de CV3. VRAI lorsque la fréquence calculée de changement de CV3 dépasse CV3ROCPosLimit. | |
CV1ROCNegAlarm | BOOL | Indicateur d’alarme de fréquence de changement de CV1. VRAI lorsque la fréquence calculée de changement de CV1 dépasse CV1ROCNegLimit. | |
CV2ROCNegAlarm | BOOL | Indicateur d’alarme de fréquence de changement de CV2. VRAI lorsque la fréquence calculée de changement de CV2 dépasse CV2ROCNegLimit. | |
CV3ROCNegAlarm | BOOL | Indicateur d’alarme de fréquence de changement de CV3. VRAI lorsque la fréquence calculée de changement de CV3 dépasse CV3ROCNegLimit. | |
SP | REAL | Valeur actuelle du point de consigne. La valeur de SP sert à contrôler CV dans le mode Auto ou le mode Suivi de PV, mise à l’échelle en unités PV. | |
SPPercent | REAL | La valeur de SP s’exprime en pourcentage de la plage de PV. SPPercent = ((SP − PVEUMin ) * 100)/PVSpan. Calcul de la plage de PV : PVSpan = ( PVEUMax − PVEUMin ) | |
SPHAlarm | BOOL | Indicateur d’alarme haute de SP. VRAI lorsque la SP ≥ SPHLimit. | |
SPLAlarm | BOOL | Indicateur d’alarme basse de SP. VRAI lorsque la SP ≤ SPLLimit. | |
PVPercent | REAL | PV s’exprime en pourcentage de la plage. PVPercent = (( PV − PVEUMin ) * 100)/PVSpan Calcul de la plage de PV : PVSpan = ( PVEUMax − PVEUMin ) | |
E | REAL | Erreur de procédé. Différence entre SP et PV, mise à l’échelle en unités PV. | |
EPercent | REAL | Cette erreur s’exprime en pourcentage de la plage. | |
CV1WindupHOut | BOOL | Indicateur haut de la saturation d'intégrale de CV1. VRAI lorsque la limite haute de SP ou la limite haute ou basse de CV1 est atteinte. En général, ce signal va être exploité par l’entrée WindupHIn pour limiter la saturation d'intégrale de la sortie CV1 sur une boucle primaire. | |
CV2WindupHOut | BOOL | Indicateur haut de la saturation d'intégrale de CV2. VRAI lorsque la limite haute de SP ou la limite haute ou basse de CV2 est atteinte. En général, ce signal va être exploité par l’entrée WindupHIn pour limiter la saturation d'intégrale de la sortie CV2 sur une boucle primaire. | |
CV3WindupHOut | BOOL | Indicateur haut de la saturation d'intégrale de CV3. VRAI lorsque la limite haute de SP ou la limite haute ou basse de CV3 est atteinte. En général, ce signal va être exploité par l’entrée WindupHIn pour limiter la saturation d'intégrale de la sortie CV3 sur une boucle primaire. | |
CV1WindupLOut | BOOL | Indicateur bas de la saturation d'intégrale de CV1. VRAI lorsque la limite haute ou basse de SP ou de CV1 est atteinte. En général, ce signal va être exploité par l’entrée WindupLIn pour limiter la saturation d'intégrale de la sortie CV1 sur une boucle primaire. | |
CV2WindupLOut | BOOL | Indicateur bas de la saturation d'intégrale de CV2. VRAI lorsque la limite haute ou basse de SP ou de CV2 est atteinte. En général, ce signal va être exploité par l’entrée WindupLIn pour limiter la saturation d'intégrale de la sortie CV2 sur une boucle primaire. | |
CV3WindupLOut | BOOL | Indicateur bas de la saturation d'intégrale de CV3. VRAI lorsque la limite haute ou basse de SP ou de CV3 est atteinte. En général, ce signal va être exploité par l’entrée WindupLIn pour limiter la saturation d'intégrale de la sortie CV3 sur une boucle primaire. | |
ProgOper | BOOL | Indicateur de contrôle programme/opérateur. VRAI dans le mode de contrôle Programme. FAUX dans le mode de contrôle Opérateur. | |
CV1Auto | BOOL | Indicateur du mode Auto pour CV1. VRAI lorsque CV1 est dans le mode Auto. | |
CV2Auto | BOOL | Indicateur du mode Auto pour CV2. VRAI lorsque CV2 est dans le mode Auto. | |
CV2Auto | BOOL | Indicateur du mode Auto pour CV3. VRAI lorsque CV3 est dans le mode Auto. | |
CV1Manual | BOOL | Indicateur du mode Manuel pour CV1. VRAI lorsque CV1 est dans le mode Manuel. | |
CV2Manual | BOOL | Indicateur du mode Manuel pour CV2. VRAI lorsque CV2 est dans le mode Manuel. | |
CV3Manual | BOOL | Indicateur du mode Manuel pour CV3. VRAI lorsque CV3 est dans le mode Manuel. | |
CV1Override | BOOL | Indicateur du mode Outrepassement pour CV1. VRAI lorsque CV1 est dans le mode Outrepassement. | |
CV2Override | BOOL | Indicateur du mode Outrepassement pour CV2. VRAI lorsque CV2 est dans le mode Outrepassement. | |
CV3Override | BOOL | Indicateur du mode Outrepassement pour CV3. VRAI lorsque CV3 est dans le mode Outrepassement. | |
CV1Hand | BOOL | Indicateur du mode Portable pour CV1. VRAI lorsque CV1 est en mode Portable. | |
CV2Hand | BOOL | Indicateur du mode Portable pour CV2. VRAI lorsque CV2 est en mode Portable. | |
CV3Hand | BOOL | Indicateur du mode Portable pour CV3. VRAI lorsque CV3 est en mode Portable. | |
DeltaT | REAL | Temps écoulé entre deux mises à jour (en secondes). | |
CV1StepSizeUsed | REAL | Taille réelle de l’incrément de CV1 lors du réglage. | |
CV2StepSizeUsed | REAL | Taille réelle de l’incrément de CV2 lors du réglage. | |
CV3StepSizeUsed | REAL | Taille réelle de l’incrément de CV3 lors du réglage. | |
CV1GainTuned | REAL | La valeur calculée du gain du modèle interne pour CV1, une fois le réglage terminé. | |
CV2GainTuned | REAL | La valeur calculée du gain du modèle interne pour CV2, une fois le réglage terminé. | |
CV3GainTuned | REAL | La valeur calculée du gain du modèle interne pour CV3, une fois le réglage terminé. | |
CV1TCTuned | REAL | La valeur calculée de la constante de temps du modèle interne pour CV1, une fois le réglage terminé. | |
CV2TCTuned | REAL | La valeur calculée de la constante de temps du modèle interne pour CV2, une fois le réglage terminé. | |
CV3TCTuned | REAL | La valeur calculée de la constante de temps du modèle interne pour CV3, une fois le réglage terminé. | |
CV1DTTuned | REAL | La valeur calculée du temps mort du modèle interne pour CV1, une fois le réglage terminé. | |
CV2DTTuned | REAL | La valeur calculée du temps mort du modèle interne pour CV2, une fois le réglage terminé. | |
CV3DTTuned | REAL | La valeur calculée du temps mort du modèle interne pour CV3, une fois le réglage terminé. | |
CV1RespTCTunedS | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse lente pour CV1, une fois le réglage terminé. | |
CV2RespTCTunedS | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse lente pour CV2, une fois le réglage terminé. | |
CV3RespTCTunedS | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse lente pour CV3, une fois le réglage terminé. | |
CV1RespTCTunedM | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse moyenne pour CV1, une fois le réglage terminé. | |
CV2RespTCTunedM | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse moyenne pour CV2, une fois le réglage terminé. | |
CV3RespTCTunedM | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse moyenne pour CV3, une fois le réglage terminé. | |
CV1RespTCTunedF | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse rapide pour CV1, une fois le réglage terminé. | |
CV2RespTCTunedF | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse rapide pour CV2, une fois le réglage terminé. | |
CV3RespTCTunedF | REAL | La valeur calculée de la constante de temps de la variable de contrôle en vitesse de réponse rapide pour CV3, une fois le réglage terminé. | |
AtuneCV1On | BOOL | Définir sur Vrai lorsque le réglage automatique a été activé pour CV1. | |
AtuneCV2On | BOOL | Définir sur Vrai lorsque le réglage automatique a été activé pour CV2. | |
AtuneCV3On | BOOL | Définir sur Vrai lorsque le réglage automatique a été activé pour CV3. | |
AtuneCV1Done | BOOL | Définir sur Vrai lorsque le réglage automatique a été exécuté avec succès pour CV1. | |
AtuneCV2Done | BOOL | Définir sur Vrai lorsque le réglage automatique a été exécuté avec succès pour CV2. | |
AtuneCV3Done | BOOL | Définir sur Vrai lorsque le réglage automatique a été exécuté avec succès pour CV3. | |
AtuneCV1Aborted | BOOL | Définir sur Vrai lorsque le réglage automatique pour CV1 a été abandonné par l’utilisateur ou en raison d'erreurs survenues pendant l'opération de réglage automatique. | |
AtuneCV2Aborted | BOOL | Définir sur Vrai lorsque le réglage automatique pour CV2 a été abandonné par l’utilisateur ou en raison d'erreurs survenues pendant l'opération de réglage automatique. | |
AtuneCV3Aborted | BOOL | Définir sur Vrai lorsque le réglage automatique pour CV3 a été abandonné par l’utilisateur ou en raison d'erreurs survenues pendant l'opération de réglage automatique. | |
AtuneCV1Status | DINT | Indique l’état du réglage pour CV1. | |
AtuneCV2Status | DINT | Indique l’état du réglage pour CV2. | |
AtuneCV3Status | DINT | Indique l’état du réglage pour CV3. | |
AtuneCV1Fault | BOOL | Le réglage automatique de CV1 a provoqué l’un des défauts suivants. | |
AtuneCV2Fault | BOOL | Le réglage automatique de CV2 a provoqué l’un des défauts suivants. | |
AtuneCV3Fault | BOOL | Le réglage automatique de CV3 a provoqué l’un des défauts suivants. | |
AtuneCV1PVOutOfLimit | BOOL | PV ou la prédiction de l’incrément de temps mort de PV dépasse la limite PVTuneLimit pendant le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 est abandonné. | |
AtuneCV2PVOutOfLimit | BOOL | PV ou la prédiction de l’incrément de temps mort de PV dépasse la limite PVTuneLimit pendant le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 est abandonné. | |
AtuneCV3PVOutOfLimit | BOOL | PV ou la prédiction de l’incrément de temps mort de PV dépasse la limite PVTuneLimit pendant le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 est abandonné. | |
AtuneCV1ModeInv | BOOL | Le mode CC n’était pas Manuel au début du réglage automatique ou le mode CC a changé et n’était plus le mode Manuel pendant le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 n’est pas entamé ou est abandonné. | |
AtuneCV2ModeInv | BOOL | Le mode CC n’était pas Manuel au début du réglage automatique ou le mode CC a changé et n’était plus le mode Manuel pendant le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 n’est pas entamé ou est abandonné. | |
AtuneCV3ModeInv | BOOL | Le mode CC n’était pas Manuel au début du réglage automatique ou le mode CC a changé et n’était plus le mode Manuel pendant le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 n’est pas entamé ou est abandonné. | |
AtuneCV1WindupFault | BOOL | CV1WindupHIn ou CV1WindupLIn est Vrai au début du réglage automatique de CV1 ou pendant le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 n’est pas entamé ou est abandonné. | |
AtuneCV2WindupFault | BOOL | CV2WindupHIn ou CV2WindupLIn est Vrai au début du réglage automatique de CV1 ou pendant le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 n’est pas entamé ou est abandonné. | |
AtuneCV3WindupFault | BOOL | CV3WindupHIn ou CV3WindupLIn est Vrai au début du réglage automatique de CV3 ou pendant le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 n’est pas entamé ou est abandonné. | |
AtuneCV1StepSize0 | BOOL | CV1StepSizeUsed = 0 au début du réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 n’est pas entamé. | |
AtuneCV2StepSize0 | BOOL | CV2StepSizeUsed = 0 au début du réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 n’est pas entamé. | |
AtuneCV3StepSize0 | BOOL | CV3StepSizeUsed = 0 au début du réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 n’est pas entamé. | |
AtuneCV1LimitsFault | BOOL | CV1LimitsInv et CVManLimiting sont Vrais au début du réglage automatique de CV1 ou pendant le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 n’est pas entamé ou est abandonné. | |
AtuneCV2LimitsFault | BOOL | CV2LimitsInv et CVManLimiting sont Vrais au début du réglage automatique de CV2 ou pendant le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 n’est pas entamé ou est abandonné. | |
AtuneCV3LimitsFault | BOOL | CV3LimitsInv et CVManLimiting sont Vrais au début du réglage automatique de CV3 ou pendant le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 n’est pas entamé ou est abandonné. | |
AtuneCV1InitFault | BOOL | CV1Initializing est Vrai au début du réglage automatique de CV1 ou pendant le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 n’est pas entamé ou est abandonné. | |
AtuneCV2InitFault | BOOL | CV2Initializing est Vrai au début du réglage automatique de CV2 ou pendant le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 n’est pas entamé ou est abandonné. | |
AtuneCV3InitFault | BOOL | CV3Initializing est Vrai au début du réglage automatique de CV3 ou pendant le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 n’est pas entamé ou est abandonné. | |
AtuneCV1EUSpanChanged | BOOL | CV1EUSpan ou PVEUSpan change pendant le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 est abandonné. | |
AtuneCV2EUSpanChanged | BOOL | CV2EUSpan ou PVEUSpan change pendant le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 est abandonné. | |
AtuneCV3EUSpanChanged | BOOL | CV3EUSpan ou PVEUSpan change pendant le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 est abandonné. | |
AtuneCV1Changed | BOOL | CV1Oper change dans le mode de contrôle Opération ou CV1Prog change dans le mode de contrôle Programme ou CV1 devient haut/bas ou ROC est limitée pendant le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 est abandonné. | |
AtuneCV2Changed | BOOL | CV2Oper change dans le mode de contrôle Opération ou CV2Prog change dans le mode de contrôle Programme ou CV2 devient haut/bas ou ROC est limitée pendant le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 est abandonné. | |
AtuneCV3Changed | BOOL | CV3Oper change dans le mode de contrôle Opération ou CV3Prog change dans le mode de contrôle Programme ou CV3 devient haut/bas ou ROC est limitée pendant le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 est abandonné. | |
AtuneCV1Timeout | BOOL | Le temps écoulé est plus long que la limite de temps de réglage AtuneTimeLimit depuis le début du test portant sur l’incrément. Lorsque c’est Vrai, le réglage automatique de CV1 est abandonné. | |
AtuneCV2Timeout | BOOL | Le temps écoulé est plus long que la limite de temps de réglage AtuneTimeLimit depuis le début du test portant sur l’incrément. Lorsque c’est Vrai, le réglage automatique de CV2 est abandonné. | |
AtuneCV3Timeout | BOOL | Le temps écoulé est plus long que la limite de temps de réglage AtuneTimeLimit depuis le début du test portant sur l’incrément. Lorsque c’est Vrai, le réglage automatique de CV3 est abandonné. | |
AtuneCV1PVNotSettled | BOOL | Le changement de PV est trop important et ne permet pas d'effectuer le réglage automatique de CV1. Lorsque c’est Vrai, le réglage automatique de CV1 est abandonné. Attendre que PV soit plus stable avant d'effectuer le réglage automatique de CV1. | |
AtuneCV2PVNotSettled | BOOL | Le changement de PV est trop important et ne permet pas d'effectuer le réglage automatique de CV2. Lorsque c’est Vrai, le réglage automatique de CV2 est abandonné. Attendre que PV soit plus stable avant d'effectuer le réglage automatique de CV2. | |
AtuneCV3PVNotSettled | BOOL | Le changement de PV est trop important et ne permet pas d'effectuer le réglage automatique de CV3. Lorsque c’est Vrai, le réglage automatique de CV3 est abandonné. Attendre que PV soit plus stable avant d'effectuer le réglage automatique de CV3. | |
Status1 | DINT | État mappé par bits du bloc fonctionnel. | |
Status2 | DINT | État supplémentaire mappé par bits du bloc fonctionnel. | |
Status3CV1 | DINT | État CV1 supplémentaire mappé par bits du bloc fonctionnel. Une valeur égale à 0 indique qu’aucun défaut ne s’est produit. | |
Status3CV2 | DINT | État CV2 supplémentaire mappé par bits du bloc fonctionnel. Une valeur égale à 0 indique qu’aucun défaut ne s’est produit. | |
Status3CV3 | DINT | État CV3 supplémentaire mappé par bits du bloc fonctionnel. Une valeur égale à 0 indique qu’aucun défaut ne s’est produit. | |
InstructFault | BOOL | Le bloc fonctionnel a généré un défaut. Indique l’état des bits dans Status1, Status2 et Status3CV(n), où (n) peut avoir la valeur 1, 2 ou 3. Une valeur égale à 0 indique qu’aucun défaut ne s’est produit. Tout paramètre qui pourrait avoir été configuré avec une valeur incorrecte doit avoir un paramètre statut indiquant son statut incorrect. | |
PVFaulted | BOOL | Mauvaise santé de la variable de procédé PV. | |
PVSpanInv | BOOL | La plage de PV est incorrecte, PVEUMax < PVEUMin. | |
SPProgInv | BOOL | SPProg < SPLLimit ou > SPHLimit. Valeur limite utilisée pour SP. | |
SPOperInv | BOOL | SPOper < SPLLimit ou > SPHLimit. Valeur limite utilisée pour SP. | |
SPLimitsInv | BOOL | Limites incorrectes : SPLLimit < PVEUMin, SPHLimit > PVEUMax ou SPHLimit < SPLLimit. Si SPHLimit < SPLLimit, limiter la valeur en faisant appel à SPLLimit. | |
SampleTimeTooSmall | BOOL | Temps mort/DeltaT du modèle doit être inférieur ou égal à 200. | |
FactorInv | BOOL | Valeur saisie pour Factor < 0. | |
TimingModeInv | BOOL | Valeur saisie pour TimingMode incorrecte. Si le mode actuel n’est pas Outrepassement ou Portable, définir sur mode Manuel. | |
RTSMissed | BOOL | Ne s’utilise que dans le mode Échantillon en temps réel. Est VRAl lorsqu’ABS(DeltaT – RTSTime) > 1 milliseconde. | |
RTSTimeInv | BOOL | Valeur saisie pour RTSTime incorrecte. | |
RTSTimeStampInv | BOOL | RTSTimeStamp incorrect. Si le mode actuel n’est pas Outrepassement ou Portable, définir sur mode Manuel. | |
DeltaTInv | BOOL | DeltaT incorrect. Si le mode actuel n’est pas Outrepassement ou Portable, définir sur mode Manuel. | |
CV1Faulted | BOOL | Mauvaise santé de la variable de contrôle CV1. | |
CV2Faulted | BOOL | Mauvaise santé de la variable de contrôle CV2. | |
CV3Faulted | BOOL | Mauvaise santé de la variable de contrôle CV3. | |
CV1HandFBFaulted | BOOL | Mauvaise santé de la valeur CV1 HandFB. | |
CV2HandFBFaulted | BOOL | Mauvaise santé de la valeur CV2 HandFB. | |
CV3HandFBFaulted | BOOL | Mauvaise santé de la valeur CV3 HandFB. | |
CV1ProgInv | BOOL | CV1Prog < 0 ou > 100 ou < CV1LLimit ou > CV1HLimit lorsque CVManLimiting est VRAI. Valeur limite utilisée pour CV1. | |
CV2ProgInv | BOOL | CV2Prog < 0 ou > 100 ou < CV2LLimit ou > CV2HLimit lorsque CVManLimiting est VRAI. Valeur limite utilisée pour CV2. | |
CV3ProgInv | BOOL | CV3Prog < 0 ou > 100 ou < CV3LLimit ou > CV3HLimit lorsque CVManLimiting est VRAI. Valeur limite utilisée pour CV3. | |
CV1OperInv | BOOL | CV1Oper < 0 ou > 100 ou < CV1LLimit ou > CV1HLimit lorsque CVManLimiting est VRAI. Valeur limite utilisée pour CV1. | |
CV2OperInv | BOOL | CV2Oper < 0 ou > 100, ou < CV2LLimit ou> CV2HLimit lorsque CVManLimiting est VRAI. Valeur limite utilisée pour CV2. | |
CV3OperInv | BOOL | CV3Oper < 0 ou > 100, ou < CV3LLimit ou > CV3HLimit lorsque CVManLimiting est VRAI. Valeur limite utilisée pour CV3. | |
CV1OverrideValueInv | BOOL | CV1OverrideValue < 0 ou > 100. Valeur limite utilisée pour CV1. | |
CV2OverrideValueInv | BOOL | CV2OverrideValue < 0 ou > 100. Valeur limite utilisée pour CV2. | |
CV3OverrideValueInv | BOOL | CV3OverrideValue < 0 ou > 100. Valeur limite utilisée pour CV3. | |
CV1TrackValueInv | BOOL | Saisir CV1TrackValue < 0 ou > 100. Valeur limite utilisée pour CV1. | |
CV2TrackValueInv | BOOL | Saisir CV2TrackValue < 0 ou > 100. Valeur limite utilisée pour CV2. | |
CV3TrackValueInv | BOOL | Saisir CV3TrackValue < 0 ou > 100. Valeur limite utilisée pour CV3. | |
CV1EUSpanInv | BOOL | La plage de CV1EU est incorrecte, CV1EUMax égale CV1EUMin. | |
CV2EUSpanInv | BOOL | La plage de CV2EU est incorrecte, CV2EUMax égale CV2EUMin. | |
CV3EUSpanInv | BOOL | La plage de CV3EU est incorrecte, CV3EUMax égale CV3EUMin. | |
CV1LimitsInv | BOOL | CV1LLimit < 0, CV1HLimit > 100 ou CV1HLimit <= CV1LLimit. Si CV1HLimit <= CV1LLimit, limitez CV1 en faisant appel à CV1LLimit. | |
CV2LimitsInv | BOOL | CV2LLimit < 0, CV2HLimit > 100 ou CV2HLimit <= CV2LLimit. Si CV2HLimit <= CV2LLimit, limitez CV2 en faisant appel à CV2LLimit. | |
CV3LimitsInv | BOOL | CV3LLimit < 0, CV3HLimit > 100 ou CV3HLimit <= CV3LLimit. Si CV3HLimit <= CV3LLimit, limitez CV3 en faisant appel à CV3LLimit. | |
CV1ROCLimitInv | BOOL | CV1ROCLimit < 0, désactive la limitation ROC de CV1. | |
CV2ROCLimitInv | BOOL | CV2ROCLimit < 0, désactive la limitation ROC de CV2. | |
CV3ROCLimitInv | BOOL | CV3ROCLimit < 0, désactive la limitation ROC de CV3. | |
CV1HandFBInv | BOOL | CV1HandFB < 0 ou > 100. Valeur limite utilisée pour CV1. | |
CV2HandFBInv | BOOL | CV2HandFB < 0 ou > 100. Valeur limite utilisée pour CV2. | |
CV3HandFBInv | BOOL | CV3HandFB < 0 ou > 100. Valeur limite utilisée pour CV3. | |
CV1ModelGainInv | BOOL | CV1ModelGain est égal à 1.#QNAN ou -1.#IND (Pas un nombre) ou ± 1.$ (Infinité ∞ ). | |
CV2ModelGainInv | BOOL | CV2ModelGain est égal à 1.#QNAN ou -1.#IND (Pas un nombre) ou ± 1.$ (Infinité ∞ ). | |
CV3ModelGainInv | BOOL | CV3ModelGain est égal à 1.#QNAN ou -1.#IND (Pas un nombre) ou ± 1.$ (Infinité ∞ ). | |
CV1ModelTCInv | BOOL | CV1ModelTC < 0. | |
CV2ModelTCInv | BOOL | CV2ModelTC < 0. | |
CV3ModelTCInv | BOOL | CV3ModelTC < 0. | |
CV1ModelDTInv | BOOL | CV1ModelDT < 0. | |
CV2ModelDTInv | BOOL | CV2ModelDT < 0. | |
CV3ModelDTInv | BOOL | CV3ModelDT < 0. | |
CV1RespTCInv | BOOL | CV1RespTC < 0. | |
CV2RespTCInv | BOOL | CV2RespTC < 0. | |
CV3RespTCInv | BOOL | CV3RespTC < 0. | |
CV1TargetInv | BOOL | CV1Target < 0. ou > 100. | |
CV2TargetInv | BOOL | CV2Target < 0. ou > 100. | |
CV3TargetInv | BOOL | CV3Target < 0. ou > 100. |
Description
Le Contrôle coordonné est un algorithme flexible qui est basé sur le modèle et peut s’utiliser sous différentes configurations ; exemple :
- Trois variables de contrôle permettent de contrôler une variable de procédé
- Contrôle de plage divisée Chauffage-Refroidissement
- Contrôle d’anticipation
- Contrôle de température par zones
- Contrôle de contraintes
L’illustration suivante est un exemple de la configuration à boucle fermée de Contrôle coordonné.
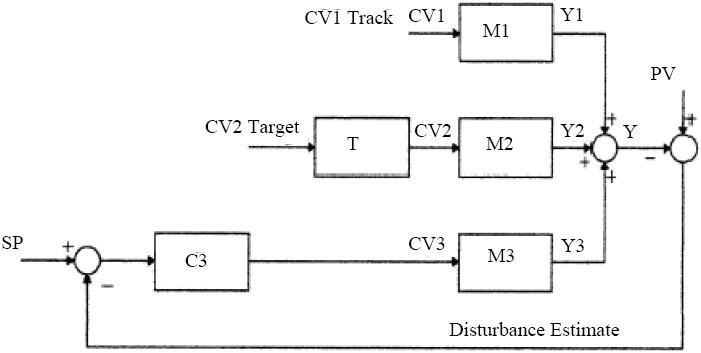
Dans cet exemple, CV1 est dans le mode Manuel, CV2 est pilotée pour atteindre sa valeur cible et CV3 est le contrôle actif. Le tableau suivant décrit en détail cet exemple.
Nom | Description |
|---|---|
CV1 | Est dans le mode Manuel |
CV2 | Est pilotée pour atteindre sa valeur cible (CV2 = Target1stCV) |
CV3 | Est le contrôle actif (CV3 = Act1stCV) |
Cet exemple pourrait correspondre à un système de chauffage et refroidissement configuré avec une anticipation où :
- CV1 correspond à l’anticipation ;
- CV2 correspond au refroidissement ;
- CV3 correspond au chauffage.
Étant donné que CV1 est dans le mode Manuel, la valeur cible CV3 qui a l’objectif le plus faible ne peut pas être réalisée. PV va se maintenir au point de consigne en faisant appel à CV3 et, simultanément, CV2 va être pilotée à sa valeur cible (deuxième objectif par ordre de priorité).
Lorsque l’opérateur change la valeur manuelle de CV1, la variable de contrôle tient compte de cette modification lors du calcul de nouvelles valeurs pour CV3 et CV2.
M1 | CV1 - Retard de premier ordre de PV avec modèle de temps mort |
M2 | CV2 - Retard de premier ordre de PV avec modèle de temps mort |
M3 | CV3 - Retard de premier ordre de PV avec modèle de temps mort |
T | Réponse cible |
C3 | Algorithme basé sur le modèle pour contrôler PV en faisant appel à CV3 |
Y1, Y2, Y3 | Sorties de modèle de M1, M2, M3 |
Y | Prédiction pour PV |
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Bloc fonctionnel
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits EnableIn et EnableOut sont définis sur faux. |
Tag.EnableIn est faux | Les bits EnableIn et EnableOut sont définis sur faux. |
Tag.EnableIn est vrai | Les bits EnableIn et EnableOut sont définis sur vrai. L'instruction s'exécute. |
Première exécution de l'instruction | N/A. |
Première scrutation de l'instruction | N/A |
Post-scrutation | Les bits EnableIn et EnableOut sont définis sur faux. |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Bloc fonctionnel. |
Exécution normale | Reportez-vous à Tag.EnableIn est vrai dans le tableau Bloc fonctionnel. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Bloc fonctionnel. |
Exemple
Bloc fonctionnel

Texte structuré
ccTag.PV := ccInput1;
ccTag.SPProg := ccInput2;
ccTag.CV1Prog := ccInput3;
ccTag.CV2Prog := ccInput4;
ccTag.CV3Prog := ccInput5;
CC(ccTag);
ccOutput1 := ccTag.CV1EU;
ccOutput2 := ccTag.CV2EU;
ccOutput3 := ccTag.CV3EU;
Fournir une réponse