
Transformation coordonnée de mouvement (MCT)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590.Utilisez l'instruction Transformation coordonnée de mouvement (Motion Coordinated Transform, MCT) pour démarrer une transformation qui lie deux systèmes de coordonnées. Cela est similaire à un engrenage bi-directionnel. Une façon d'utiliser la transformation consiste à déplacer un robot non cartésien à des positions cartésiennes.
IMPORTANT:
Les étiquettes utilisées pour l'attribut de contrôle du mouvement des instructions ne doivent être utilisées qu'une seule fois. La réutilisation de l'étiquette de contrôle de mouvement dans d'autres instructions peut provoquer une opération inattendue. Cela peut entraîner des dommages à l'équipement ou des blessures corporelles.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Les automates Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Langues disponibles
Diagramme à relais
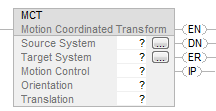
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MCT(Source System, Target System, Motion Control, Orientation, Translation);
Opérandes
Un diagramme à relais et texte structuré
Opérande | Type | Format | Description | |
|---|---|---|---|---|
Source System | COORDINATE_SYSTEM | Balise | Le système de coordonnées que vous utilisez pour programmer les mouvements En général, c'est un système de coordonnées cartésiennes. Référence au système de coordonnées que vous utilisez pour programmer les mouvements. En général, c'est un système de coordonnées cartésiennes. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande du système de coordonnées peut être remplacé par le type REF_TO_COORDINATE_SYSTEM. | |
Target System | COORDINATE_SYSTEM | Balise | Système de coordonnées non cartésiennes qui contrôle le matériel réel. Référence au système de coordonnées que vous utilisez pour programmer les mouvements. En général, c'est un système de coordonnées cartésiennes. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande du système de coordonnées peut être remplacé par le type REF_TO_COORDINATE_SYSTEM. | |
Motion Control | MOTION_INSTRUCTION | Balise | Étiquette de contrôle pour cette instruction. | |
Orientation | REAL[3] (unités = unités des coordonnées) | Array | Souhaitez-vous pivoter la position cible autour de l'axe X1, X2 ou X3 ? | |
If | Alors | |||
No | Laissez les valeurs du tableau à zéro. | |||
Yes | Saisissez les degrés de rotation dans le tableau. Mettez les degrés de rotation autour de X1 dans le premier élément du tableau, puis ajoutez les autres éléments. | |||
Use an array of three REALs even if a coordinate system has only one or two axes. | ||||
Translation | REAL[3] (unités = unités des coordonnées) | Array | Souhaitez-vous décaler la position cible le long de l'axe X1, X2 ou X3 ? | |
If | Alors | |||
No | Laisser à zéro les valeurs du tableau. | |||
Yes | Saisir les distances de décalage dans le tableau. Saisir les distances de décalage en unités coordonnées. Placez la distance de décalage pour X1 dans le premier élément du tableau, puis ajoutez les autres éléments. | |||
Use an array of three REALs even if a coordinate system has only one or two axes. | ||||
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Type de données de MOTION_INSTRUCTION
Pour voir si | Vérifier si ce bit est défini | Type de données | Remarques |
|---|---|---|---|
L'échelon est vrai | EN | BOOL | Parfois, le bit EN est défini, même lorsque l'échelon devient faux. Cela se produit lorsque l'échelon devient faux avant que l'instruction ne soit terminée ou lorsqu'une erreur s'est produite.  |
L'instruction est terminée. | DN | BOOL | La transformation continue de s'exécuter après la fin de l'instruction. |
Une erreur s’est produite | ER | BOOL | Identifier le numéro d'erreur énuméré dans le champ du code d'erreur de l'étiquette Contrôle de mouvement, puis reportez-vous à Codes d'erreurs des mouvements. |
Le processus de transformation est en cours d'exécution. | IP | BOOL | N'importe laquelle de ces actions annule la transformation et efface le bit IP : Instruction d'arrêt applicable Instruction de fermeture. Action sur défaut |
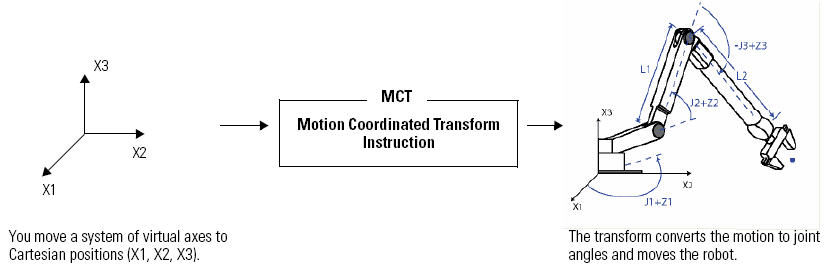
La transformation contrôle jusqu'à trois articulations de robot : J1, J2 et J3
Flux de données d'une instruction MCT entre deux systèmes de coordonnées
L'illustration suivante montre le flux de données lorsque l'instruction MCT est active. CS1 est le système de coordonnées cartésiennes contenant les axes X1, X2 et X3 en tant que source de l'instruction MCT. CS2 est le système de coordonnées articulé contenant les axes J1, J2 et J3 en tant que cible de l'instruction MCT.
Toutes les unités d'axe sont en Unités des coordonnées
Respectez les recommandations suivantes lors de l'utilisation d'une instruction MCTP.
Flux de données lors de l'exécution d'un mouvement à l'aide d'une instruction MCT – Transformation directe
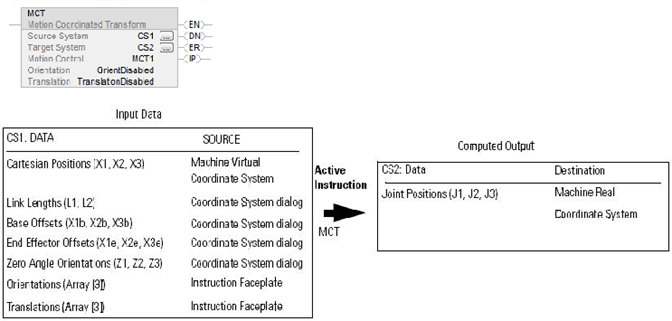

Flux de données lors de l'exécution d'un mouvement à l'aide d'une instruction MCT – Transformation inverse
Consignes de programmation
Respectez ces recommandations lors de l'utilisation d'une instruction MCT.
IMPORTANT:
Ne laissez pas le robot se détendre complètement ou se plier sur lui-même. Sinon, il peut commencer à se déplacer à grande vitesse. Dans ces positions, il perd sa configuration en tant que bras droit ou gauche. Quand cela se produit, il peut commencer à se déplacer à grande vitesse.
Déterminez les limites de fonctionnement du robot et gardez-le à l'intérieur de ces limites.
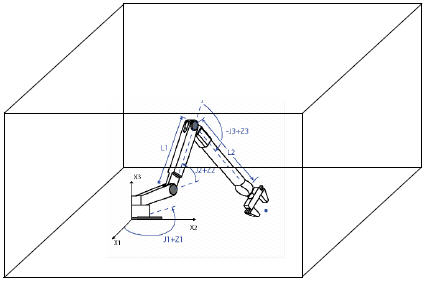
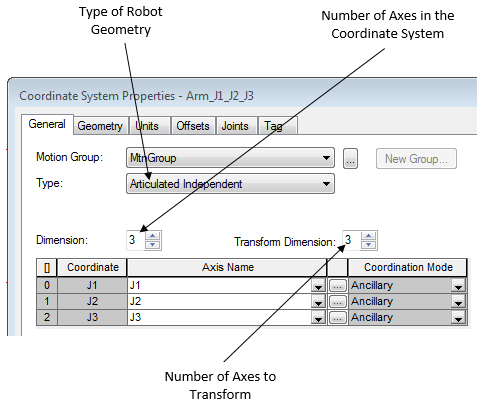
Configurez un système de coordonnées d'axes pour les positions cartésiennes du robot
Ces axes sont généralement virtuels.

IMPORTANT:
Vous observerez peut-être des erreurs de troncature dans la précision des calculs. Cela se produit quand ces deux conditions se rencontrent simultanément :
- Les constantes de conversion des axes cartésiens virtuels dans une transformation sont petites, telles que 8000 comptages / unité de position.
- Les longueurs de la liaison du système de coordonnées non cartésiennes sont petites, telles que 0,5 pouces.
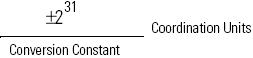
Il vaut mieux donner de grandes constantes de conversion aux axes cartésiens virtuels dans une transformation, telles que 100 000 ou 1 000 000 de comptages/unité de position. La limite de course maximale du robot est :
Configurez un autre système de coordonnées pour les articulations actuelles du robot
Déplacez le robot jusqu'à la position de démarrage comme bras droit ou gauche
Voulez-vous que le robot se déplace comme un bras droit ou un bras gauche ?
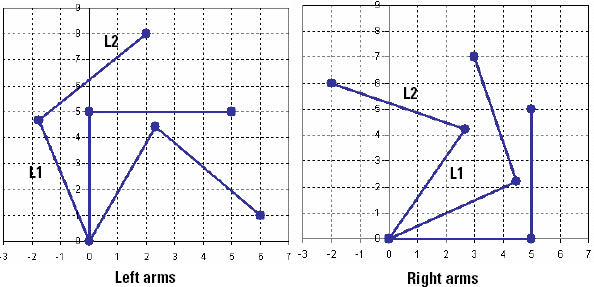
Avant de démarrer la transformation, déplacez le robot jusqu'à une position de repos qui lui permet de fonctionner comme bras droit ou gauche, selon celui dont vous avez besoin.
Une fois que la transformation et que le mouvement cartésien sont démarrés dans le système de coordonnées de la source, le robot doit continuer de fonctionner avec le même bras (droit ou gauche). S'il démarre comme un bras gauche, il se déplace comme un bras gauche. S'il démarre comme un bras droit, il se déplace comme un bras droit. Vous pouvez toujours faire passer le robot d'une opération en bras gauche à une opération en bras droit et vice versa. Pour ce faire, déplacez les articulations directement.
Faites passer l'échelon de faux à vrai pour exécuter cette instruction
Il s'agit d'une instruction de transition. Dans le diagramme à relais, faire basculer la condition d'entrée d'échelon de fausse à vraie chaque fois que vous souhaitez exécuter cette instruction.
Lorsque vous exécutez l'instruction, la transformation démarre et le bit IP devient vrai.
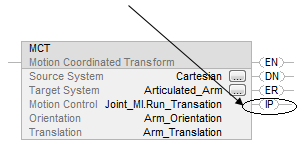
Vous pouvez laisser l'échelon passer à faux une fois que vous exécutez l'instruction. La transformation reste active.
Dans le texte structuré, mettre une condition sur l'instruction afin qu'elle ne soit exécutée que lors d'une transition
Démarrez la transformation avant de commencer le moindre mouvement.
Dans un texte structuré, les instructions sont exécutées chaque fois qu'elles sont scrutées. Mettre une condition sur l’instruction afin que son exécution se fasse uniquement lors d’une transition. Utilisez l'une de ces méthodes :
- Qualificateur d’une action SFC
- Construction de texte structuré
Vous ne pouvez pas démarrer une transformation si un processus quelconque de mouvement contrôle l'axe des systèmes de coordonnées source ou cible.
Exemple : Démarrez la transformation avant de commencer tout entraînement par came ou engrenage.
Attendez-vous à des mouvements bidirectionnels entre les systèmes de coordonnées source et cible
Utilisez une instruction MCS pour annuler la transformation.
Une transformation est bidirectionnelle.
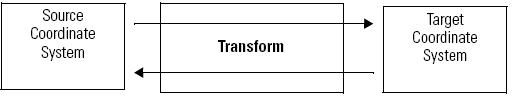
Lorsque vous démarrez la transformation, la position du système de coordonnées source change pour correspondre à la position du système de coordonnées de la cible. Après cela, si vous déplacez l'un des systèmes, l'autre système se déplacera en réponse.
L'automate continue de contrôler les axes même si vous arrêtez la scrutation de l'instruction MCT ou si l'échelon passe à faux. Utilisez l'instruction Arrêt coordonné du mouvement (MCS) pour arrêter le mouvement dans le système de coordonnées, annuler la transformation, ou les deux.
Si vous changez l'orientation ou la translation, exécutez l'instruction MCT à nouveau
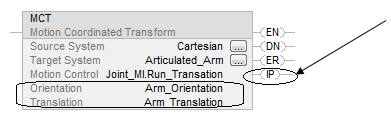
Puis, exécutez l'instruction une fois de plus. Pour exécuter l'instruction, basculez Condition d'entrée d'échelon de faux à vrai.
Si vous changez la géométrie de l'équipement, exécutez l'instruction à nouveau.
Spécifiez et exécutez plus d'un angle d'orientation dans l'opérande Orientation de l'instruction MCTP
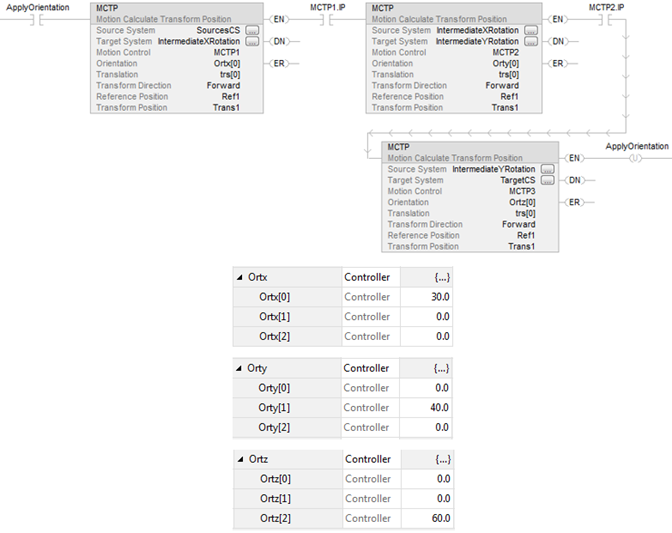
Les rotations autour de X, Y, Z sont saisies dans l'ordre suivant :
Le premier élément du premier tableau de l'opérande Orientation de MCTP est utilisé pour spécifier la rotation X.
Le second élément du second opérande Orientation de MCTP est utilisé pour spécifier la rotation Y.
Le troisième élément du troisième opérande Orientation de MCTP est utilisé pour spécifier la rotation Z.
Exemple
Le tableau suivant montre les ordres de rotation avant et après. Notez que l'ordre des rotations dans n dimensions n'est pas commutatif.
Rotation : V20 ou ultérieure Ordre de multiplication de matrice : (Z*(YX) Rotation autour de X puis de Y puis de Z : | |
|---|---|
Rotation cartésienne => Cartésien | Logix Designer V20 ou ultérieure |
Orientation MCT [x,y,z] | Position de démarrage MCT Position orientée obtenue |
Rotation de 1 dimensions | |
Position de démarrage = [1, 2, 3] | |
Orient MCT = [90, 0, 0] | Rotation : 90 (cw) autour de X. = [1, 3, -2] |
Orient MCT = [0, 90, 0] | Rotation : 90 (cw) autour de Y. = [-3, 2, 1] |
Orient MCT = [0, 0, 90] | Rotation : 90 (sens horaire) autour de Z. = [2, -1, 3] |
Rotation de 2 dimensions | |
Position de démarrage = [1, 2, 3] | |
Orient MCT = [90, 90, 0] | Rotation : 90 (cw) autour de X puis 90 (cw) autour de Y. = [-3, 1, -2] |
Orient MCT = [90, 0, 90] | Rotation : 90 (cw) autour de X puis 90 (cw) autour de Z. = [2, 3, 1] |
Orient MCT = [0, 90, 90] | Rotation : 90 (cw) autour de Y puis 90 (cw) autour de Z. = [-3, -1, 2] |
Rotation de 3 dimensions | |
Position de démarrage = [1, 2, 3] | |
Orient MCT = [90, 90, 90] | Rotation : 90 (cw) autour de X puis 90 (cw) autour de Y puis 90 (cw) autour de Z. = [-3, 2, 1] |
Orient MCT = [-90, -90, -90] | Rotation : 90 (ccw) autour de X puis 90 (ccw) autour de Y puis 90 (ccw) autour de Z. = [3, -2, 1] |
Recommandations pour l'instruction MCT
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise aux opérandes du système de coordonnées. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .ER et .IP sont définis sur faux. |
La condition d'entrée d'échelon est égale à faux | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
La condition d'entrée d'échelon est égale à vrai | Le bit .EN est défini sur vrai et cette instruction est exécutée. |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Diagramme à relais. |
Exécution normale | Reportez-vous à Condition d'entrée d'échelon est fausse, puis échelon est vrai sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Diagramme à relais. |
Codes d’erreur
Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Codes d’erreur étendus
Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement. Utiliser les Codes d’erreurs étendus (EXERR) pour de plus amples instructions sur une erreur.
ERR | EXERR | Action corrective | Remarques |
|---|---|---|---|
61 | 1 | Affectez les deux systèmes de coordonnées au groupe de mouvements. | |
2 | Vérifiez que vous utilisez les systèmes de source et de cible corrects. | Vous ne pouvez pas utiliser les mêmes systèmes de coordonnées comme source et cible. | |
3 | Définissez la dimension de la transformation du système source comme étant le nombre d'axes dans le système (jusqu'à trois). | ||
4 | Définissez la dimension de la transformation du système cible comme étant le nombre d'axe dans le système à transformer (jusqu'à trois). | ||
5 | Utilisez un différent système source. | Vous pouvez utiliser seulement un système de coordonnées comme la source d'une transformation active. | |
6 | Utilisez un différent système cible. | Vous pouvez utiliser seulement un système de coordonnées comme la cible d'une transformation active. | |
7 | Cherchez les axes sources ou cibles que vous utilisez déjà dans une autre transformation. Utilisez des axes différents dans le système de coordonnées. | Vous pouvez utiliser seulement un axe dans un système source et un système cible. | |
8 | Utilisez le système cible qui n'est la source pour cette chaîne de transformation. | Vous ne pouvez pas créer une chaîne circulaire de transformation qui vous ramène à la source originale. | |
9 | Vérifiez que vous avez affecté les axes corrects à chaque système de coordonnées. | Vous ne pouvez pas utiliser les mêmes axes dans les systèmes source et cible. | |
10 | Arrêtez tous les processus de mouvement pour tous les axes dans les deux systèmes (par exemple la marche par à-coups, les mouvements et les engrenages). | Vous ne pouvez pas démarrer la transformation si aucun processus de mouvement ne contrôle un axe source ou cible. | |
11 | Les ressources disponibles pour lancer la connexion de la transformation sont insuffisantes. | ||
12 | Définissez les longueurs des liens. | Vous ne pouvez pas utiliser une longueur de lien égale à zéro. | |
13 | Regardez si des axes sources ou cibles sont dans un état de fermeture. Exécutez une instruction Réinitialisation de fermeture d'axe de mouvement (MASR) ou une commande directe pour réinitialiser les axes. | ||
14 | Annulez l'inhibition de tous les axes cibles et sources. | ||
15 | Vérifiez les valeurs configurées pour les décalages de base et les décalages d'effecteur terminal dans le cas des robots Delta ou SCARA Delta. | (X1b-X1e) ne peut pas être inférieur à 0,0 pour les deux robots Delta et SCARA Delta. Pour les robots Delta, cette erreur peut aussi se produire si la valeur de L1 + (X1b-X1e) est supérieure à L2 | |
16 | Vérifiez les configurations du SCARA indépendant et du robot Delta SCARA pour vous assurer que : La dimension de transformation du système de coordonnées source est configurée comme étant 2. Les troisièmes axes configurés pour les systèmes de coordonnées source et cible sont les mêmes. | ||
17 | Vérifiez les systèmes de coordonnées source et cible afin de vous assurer que la dimension de la transformation du système de coordonnées source est égale à celle du système de coordonnées cible. |
Changements des bits d’états
L’instruction change ces bits d’état lorsqu’elle est exécutée.
Pour voir si | Vérifiez l'étiquette pour | Et ce bit | Pour |
|---|---|---|---|
Un système de coordonnées est la source d'une transformation active. | Système de coordonnées | TransformSourceStatus | Activé |
Un système de coordonnées est la cible d'une transformation active. | Système de coordonnées | TransformTargetStatus | Activé |
Un axe fait partie d'une transformation active. | Axe | TransformStateStatus | Activé |
Un axe se déplace en raison d'une transformation. | Axe | ControlledByTransformStatus | Activé |
Exemples
Diagramme à relais
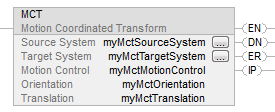
Texte structuré
MCT(myMctSourceSystem,myMctTargetSystem,myMctMotionControl,myMctOrientation,myMctTranslation);
Fournir une réponse