
Surveillance de la position du vilebrequin (CPM)
Cette instruction s’applique aux automates Compact GuardLogix 5370, GuardLogix 5570, Compact GuardLogix 5380, GuardLogix 5580 et ControlLogix 5590.
L’instruction de surveillance de la position du vilebrequin est utilisée pour déterminer la position du curseur de la presse en surveillant la came de frein (BCAM), la came dynamique (DCAM) et la reprise de came (TCAM) et en représentant la position supérieure, en bas ou en haut en utilisant la sortie de zone de curseur. Aussi, la zone supérieure, la zone en bas et la zone en haut des sorties booléennes sont fournies pour des questions de surveillance et de diagnostic.
Langues disponibles
Diagramme à relais
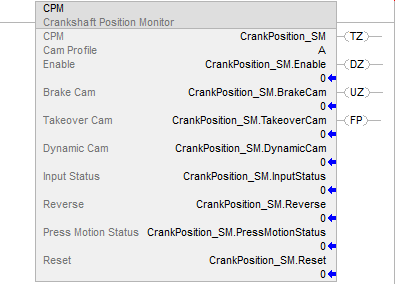
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
Cette instruction n'est pas disponible dans le texte structuré.
AVERTISSEMENT:
cette instruction est précisée afin que la sortie Zone de curseur soit utilisée pour alimenter l’entrée Zone de curseur du Mode d’approche lente du frein d'embrayage (CBIM), du Mode de frein d'embrayage à course unique (CBSSM), du Mode continu du frein d'embrayage (CBCM) et les instructions Surveillance de l’arbre à cames (CSM).
L’arrêt normal du fonctionnement de la presse commence lorsque le curseur entre dans la Zone en haut. Un arrêt réussi se produit quand la presse s’arrête dans la Zone en haut. Lors d’un arrêt normal, la vitesse de la presse peut faire en sorte que la presse s’arrête dans la Zone inférieure. On appelle ça un dépassement. Pour réduire ce risque, la DCAM peut être activée afin de générer une Zone en haut permettant à la presse de commencer à s’arrêter plus tôt.
AVERTISSEMENT:
au besoin, la DCAM ne doit être activée que pour un arrêt normal basé sur la vitesse de la presse. Ne pas régler la DCAM pour tenir compte de la détérioration du frein.
AVERTISSEMENT:
Le mouvement inverse de la presse doit être effectué uniquement pendant le mode de réglage en utilisant l’instruction Mode d’approche lente du frein d'embrayage (CBIM). Le mouvement inverse de la presse n’est autorisé que pour déplacer le curseur de la Zone inférieure vers la Zone en haut là où l’instruction CBIM arrête automatiquement la presse au niveau de la Zone en haut. Un défaut survient lorsqu’un mouvement inverse continue de se produire dans la Zone supérieure.
Opérandes
IMPORTANT:
N'utilisez pas le même nom d'étiquette pour plusieurs instructions dans le même programme. N'écrivez en aucun cas dans l'étiquette de sortie de l'instruction.
AVERTISSEMENT:
si vous modifiez les paramètres des instructions en mode Exécution, vous devrez accepter les éditions en attente et faire passer le mode de l’automate de Programme à Exécution pour que les modifications prennent effet.
Vous trouverez dans le tableau suivant les paramètres utilisés pour configurer l’instruction. Ces paramètres ne peuvent pas être modifiés lors de l’exécution.
Opérande | Type de données | Description |
|---|---|---|
CPM | CB_CRANKSHAFT_POSITION_MONITOR | Ce paramètre est une étiquette de sauvegarde qui maintient les informations d'exécution à chaque utilisation de cette instruction.  ATTENTION : Pour éviter un fonctionnement inattendu, ne réutilisez pas cette balise de sauvegarde et ses membres. N'écrivez en aucun cas dans les membres de l'étiquette à un autre endroit dans le programme. |
Cam Profile | BOOL | Ce paramètre détermine le profil de came utilisé pour générer les valeurs de la Zone de curseur. A (0) - Voir CPM – Profils de cames et CPM – Fonctionnement normal avec profil de came A ci-dessous. B (1) - Voir CPM – Profils de cames et CPM – Fonctionnement normal avec profil de came B ci-dessous. |
Le tableau suivant explique les entrées de l’instruction. Les entrées peuvent être des signaux de dispositifs de terrain provenant de dispositifs d'entrée ou de la logique d'utilisateur.
Opérande | Type de données | Description | |
|---|---|---|---|
Enable | BOOL | Ce signal est utilisé pour activer l’instruction Surveillance de la position du vilebrequin (CPM). ON (1) : les sorties d’instruction sont activées. OFF (0) : les sorties d’instruction sont désactivées. | |
Brake Cam (BCAM) | BOOL | Cette entrée est obtenue par le dispositif de surveillance de came (came rigide) ou par la logique d'application (came souple). | |
Cam Profile A | This input specifies the overrun point and the Top zone when dynamic stopping is disabled. OFF (0) -> ON (1): While the press is running and dynamic stopping is disabled, this transition signals the end of the Up zone and the start of the Top zone. ON (1) -> OFF (0): While the press is stopping, this transition causes the Camshaft Monitor instruction to generate a brake fault. | ||
Cam Profile B | This input specifies the overrun point and the zone where immediate braking of the press is allowed. OFF (0) - No effect. OFF (0) -> ON (1): When detected while the press is stopping, this transition causes the Camshaft Monitor (CSM) instruction to generate a brake fault. While the press is running, this transition signals the end of the Top zone and start of the Down zone. ON (1) -> OFF (0): While the press is running, this transition must occur after the OFF (0) to ON (1) transition of the Takeover cam (TCAM). | ||
Takeover Cam (TCAM) | BOOL | Cette entrée est obtenue par le dispositif de surveillance de came (came rigide) ou par la logique d'application (came souple). | |
Cam Profile A | This input is used to indicate the start of the Up zone. OFF (0) -> ON (1): This transition signals the start of the end of the Down zone and the start of the Up zone. ON (1) -> OFF (0: When dynamic stopping is enabled, this transition has no effect unless the dynamic stop signal has yet to occur. When this happens, this transition signals the end of the Up zone and start of the Top zone. | ||
Cam Profile B | This input is used to indicate the start of the Up zone. OFF (0): The press is considered to be in the Down zone when the Brake cam (BCAM) is ON (1). OFF (0) -> ON (1): This transition signals the start of the Up zone and the end of the Down zone and must occur before the ON (1) to OFF (0) transition of the BCAM. ON (1) -> OFF (0): When dynamic stopping is not enabled, this transition signals the end of the upstroke and the start of the Top zone. When dynamic stopping is enabled, this transition has no effect unless the dynamic stop signal has yet to occur. In this case, the dynamic stopping enable behavior is performed. | ||
Dynamic Cam (DCAM) | BOOL | Cette entrée est utilisée pour générer un signal précoce pour des presses rapides. Cette entrée est obtenue par un dispositif de surveillance de la came (came rigide) ou par la logique d'application (came souple). Ce paramètre n’est pas lié à la sécurité. | |
Cam Profile A | When dynamic stopping is not required, this input should be sourced by the inverse of the Brake Cam (BCAM). OFF (0) -> ON (1): Dynamic stopping is enabled when this transition occurs at or after the ON (1) to OFF (0) transition of the BCAM. ON (1) -> OFF (0): This transition signals the end of upstroke and the start of the Top zone when it occurs before the OFF (0) to ON (1) transition of the Takeover cam (TCAM). | ||
Cam Profile B | When dynamic stopping is not required, this input should be sourced by the Takeover Cam (TCAM). OFF (0) -> ON (1): Dynamic stopping is enabled when this transition occurs at or after the OFF (0) to ON (1) transition of the TCAM. ON (1) -> OFF (0): This transition signals the end of Up zone and the start of the Top zone when it occurs at or before the ON (1) to OFF (0) transition of the TCAM. | ||
Input Status | BOOL | Cette entrée représente le statut combiné des fonctions de la surveillance de came en complément de l’état du module d'E/S. ON : les entrées sont valides. Le bit de l’état de la Zone de curseur est défini sur 1. OFF : les entrées ne sont pas valides. Toutes les sorties sont définies sur leur états désactivés ou OFF (0). Le bit de statut de la Zone de curseur est défini sur 0. | |
Reverse | BOOL | Le mouvement inverse de la presse doit être effectué uniquement pendant le mode de réglage en utilisant l’instruction Mode d’approche lente du frein d'embrayage (CBIM). Le mouvement inverse de la presse n’est autorisé que pour déplacer le curseur de la Zone inférieure vers la Zone en haut là où l’instruction du Mode d’approche lente du frein d'embrayage (CBIM) arrête automatiquement la presse. Un défaut est généré lorsqu’un mouvement inverse continue de se produire dans la Zone supérieure. OFF (0) : le fonctionnement inverse est désactivé. ON (1) : quand le curseur est dans la Zone inférieure, cette instruction permet à la presse de se déplacer vers la Zone en haut. Un défaut est généré si cette entrée est ON (1) lorsque le curseur est dans la zone supérieure. | |
Press Motion Status | BOOL | Cette entrée représente l’état du mouvement de presse, elle est obtenue par la Sortie 1 de l’instruction Vanne de contrôle principale (MVC) ou d’une autre logique d'application de contrôle de vanne. OFF (0) : la presse s’est arrêtée ou une demande d’arrêt a été émise. ON (1) : la presse est en cours d'exécution ou une demande de démarrage a été émise.
IMPORTANT:
quand la presse a été arrêtée dans la Zone en haut, la surveillance de dépassement est activée alors que le curseur passe de la Zone supérieure vers la Zone en haut. Un défaut de dépassement survient quand le curseur continue de se déplacer dans la Zone inférieure.
| |
Reset (1) | BOOL | Si la condition de défaut n’est pas présente, cette entrée effacera les défauts d’instruction. OFF (0) -> ON (1) : les sorties Présence d’un défaut et Code de défaut sont réinitialisées. | |
(1)
La norme ISO 13849-1 stipule que les fonctions de réinitialisation de l’instruction doivent se produire au signal de front descendant. Pour respecter les exigences de la norme ISO 13849-1, ajoutez cette logique immédiatement avant cette instruction. Renommez l’étiquette « Réinitialisation_Signal » de cet exemple dans votre nom d'étiquette de signal de réinitialisation. Utilisez ensuite l'étiquette Bit de sortie de l’instruction OSF comme source de réinitialisation de l’instruction.
Vous trouverez dans le tableau suivant les sorties d'instruction. Les sorties peuvent être des signaux de dispositif de terrain ou dérivées de la logique d’utilisateur.
Opérande | Type de données | Description | ||||
|---|---|---|---|---|---|---|
Slide Zone | DINT | Cette sortie représente la position du curseur et l’état d’information sur la position. Cette sortie est utilisée pour l’alimentation de l’entrée Zone de curseur du Mode d’approche lente du frein d'embrayage (CBIM), du Mode coup unique du frein d'embrayage (CBSSM), du Mode continu du frein d'embrayage (CBCM) et les instructions Surveillance de l’arbre à cames (CSM). Il s’agit d’une valeur mappée par bit où : Bit 0 : État OFF (0) - l’information de Zone de curseur est invalide. Évite l’activation de la Sortie 1 lors d’un démarrage initial ou désactive la Sortie 1 immédiatement. ON (1) - l’information de Zone de curseur est valide. Bits 1 et 2 : Slide Zone Le tableau suivant explique comment les bits entre 0 et 2 sont utilisés pour représenter les Zones de curseur valides. | ||||
Bit 2 | Bit 1 | Bit 0 | Slide Zone | Decimal Value | ||
0 | 0 | 1 | Down | 1 | ||
0 | 1 | 1 | Up | 3 | ||
1 | 0 | 1 | Top | 5 | ||
Bits 3 through 31: Unused; Set to 0. | ||||||
Top Zone (TZ) | BOOL | Ce bit d’information indique que le curseur se trouve dans la Zone en haut. | ||||
Down Zone (DZ) | BOOL | Ce bit d’information indique que le curseur se trouve dans la Zone inférieure. | ||||
Up Zone (UZ) | BOOL | Ce bit d’information indique que le curseur se trouve dans la Zone supérieure. | ||||
Diagnostic Code | DINT | Cette sortie indique l’état du diagnostic de l’instruction. Voir le CPM – Codes de diagnostic ci-dessous pour obtenir une liste des codes de diagnostic. Ce paramètre n’est pas lié à la sécurité. | ||||
Fault Code | DINT | Cette sortie indique le type de défaut qui s’est produit. Voir le CPM – Codes de défaut ci-dessous pour obtenir une liste des codes de défaut. Ce paramètre n’est pas lié à la sécurité. | ||||
Fault Present (FP) | BOOL | ON (1) : présence d’un défaut dans l’instruction. OFF (0) : l’instruction fonctionne normalement. | ||||
IMPORTANT:
N'écrivez en aucun cas dans l'étiquette de sortie de l'instruction.
Profils de came
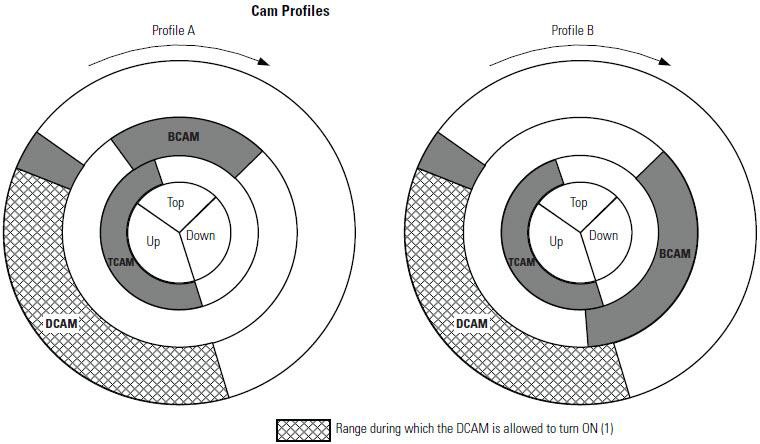
Cette instruction accepte deux profils de came, A ou B, sélectionnés grâce au paramètre configurable du Profil de came. La différence principale entre le Profil de came A et Profil de came B est la configuration de la Came de frein (BCAM). Dans le profile A, la BCAM est configurée pour représenter la Zone en haut et, le profil B est configuré pour représenter la Zone inférieure. Dans ces deux profils, la Came reprise (TCAM) est configurée pour représenter la Zone supérieure.
Ces diagrammes de profil illustrent les relations entre les cames lorsque la Came dynamique (DCAM) est activée.
Lorsqu’elle est activée, la DCAM est configurée de la même façon, avec une transition de l'état ON (1) à OFF (0) pendant que la Zone supérieure génère la Zone en haut précédente. En fonction de la vitesse de la presse, cette transition peut être configurée pour qu’elle se produise à tout moment de la Zone supérieure. Toutefois, quand la DCAM est désactivée, il faut la configurer comme suit :
- Profil A – La DCAM doit être alimentée par l’inverse de l’alimentation de l’entrée de la BCAM.
- Profil B – La DCAM doit être alimentée par la source d’entrée TCAM.
AVERTISSEMENT:
les angles de came n’apparaissent pas dans ces profils de came. Les angles de came doivent être sélectionnés par du personnel qualifié.
AVERTISSEMENT:
lorsque le Profil de came est configuré sur A et que l’arrêt dynamique est désactivé, l’entrée Came dynamique (DCAM) doit être alimentée à l’inverse de la source d’entrée Came de frein (BCAM).
AVERTISSEMENT:
lorsque le Profil de came est configuré sur B et que l’arrêt dynamique est désactivé, l’entrée Came dynamique (DCAM) doit être alimentée par la source d’entrée Came reprise (TCAM).
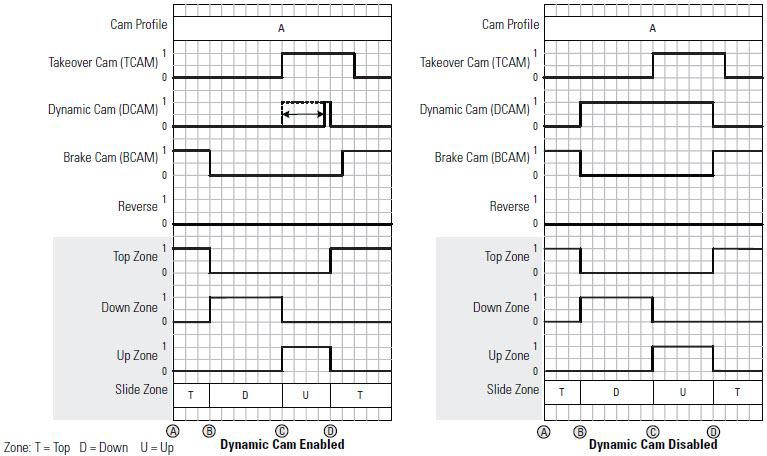
Fonctionnement normal avec le Profil de came A
L’exemple suivant décrit le fonctionnement normal lorsque le Profil de came A est sélectionné et que la presse avance. La presse démarre avec le curseur sur la Zone en haut avec l’entrée Came reprise (TCAM) sur OFF (0) et l’entrée Came de frein (BCAM) sur ON (1) en A. La zone de curseur est défini sur la Zone en haut. À mesure que la presse se déplace, l’entrée BCAM passe de l'état ON (1) à OFF (0) en (B) et la Zone de curseur passe de la Zone en haut à la Zone inférieure. À mesure que la presse continue de se déplacer, l’entrée TCAM passe de l'état OFF (0) à ON (1) en (C) et la Zone de curseur passe de la Zone inférieure à la Zone supérieure. Des mouvements de presse supplémentaires font que la sortie Zone de curseur passe de la Zone supérieure à la Zone en haut à différents endroits en fonction de la configuration de l’entrée Came dynamique (DCAM).
Lorsque la DCAM est activée, la Zone de curseur passe de la Zone supérieure à la Zone en haut quand l’entrée DCAM passe de l'état ON (1) à OFF (0) alors que l’entrée TCAM est ON (1) en (D). Lorsque la DCAM est désactivée, la Zone de curseur passe de la Zone supérieure à la Zone en haut lorsque l’entrée BCAM passe de l'état OFF (0) à ON (1) en (D).
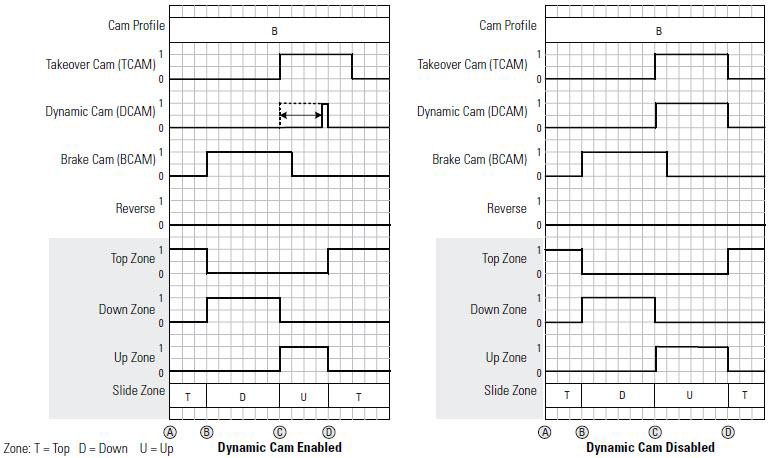
Fonctionnement normal avec le Profil de came B
L’exemple suivant décrit le fonctionnement normal lorsque le Profil de came B est sélectionné et que la presse avance. La presse démarre avec le curseur sur la Zone en haut et l’entrée Came reprise (TCAM) ainsi que l’entrée Came de frein (BCAM) sur OFF (0) en A et la Zone de curseur définie sur la Zone en haut. À mesure que la presse se déplace, l’entrée BCAM passe de l'état OFF (0) à ON (1) en (B) et la Zone de curseur passe de la Zone en haut à la Zone inférieure. À mesure que la presse continue de se déplacer, l’entrée TCAM passe de l'état OFF (0) à ON (1) en (C) et la Zone de curseur passe de la Zone inférieure à la Zone supérieure. Des mouvements de presse supplémentaires font que la sortie Zone de curseur passe de la Zone supérieure à la Zone en haut à différents endroits en fonction de la configuration de l’entrée Came dynamique (DCAM).
Lorsque la DCAM est activée, la sortie Zone de curseur passe de la Zone supérieure à la Zone en haut quand l’entrée DCAM passe de l'état ON (1) à OFF (0) alors que l’entrée TCAM est ON (1) et l’entrée BCAM est OFF (0) en (D). Lorsque la DCAM est désactivée, la sortie Zone de curseur passe de la Zone supérieure à la Zone en haut quand l’entrée TCAM passe de l'état ON (1) à OFF (0) en (D).
Comportement d'état faux de l'échelon
Lorsque l’instruction est exécutée sur un échelon faux, toutes les sorties de l’instruction sont désactivées.
Codes de défaut et actions correctives
Les codes de défaut sont répertoriés au format hexadécimal, suivi du format décimal.
Code de défaut | Description | Action corrective | |
|---|---|---|---|
00 | Aucun défaut. | Aucun. | |
16#20 32 | L’entrée État d'entrée est transformée de l'état ON (1) à OFF (0) pendant l’exécution de l’instruction. |
| |
16#1000 4096 | Le déplacement du curseur de la Zone en haut vers la Zone supérieure a été détecté au cours de l'avancement de la presse. |
| |
16#1001 4097 | Le déplacement du curseur de la Zone inférieure vers la Zone en haut a été détecté au cours de l'avancement de la presse. | ||
16#1002 4098 | Le déplacement du curseur de la Zone supérieure vers la Zone inférieure a été détecté au cours de l'avancement de la presse. | ||
16#1003 4099 | Le déplacement du curseur de la Zone supérieure vers la Zone inférieure a été détecté au cours de l'avancement de la presse. | ||
16#1004 4100 | Le déplacement du curseur de la Zone en haut vers la Zone inférieure a été détecté au cours du mouvement inverse de la presse. Le mouvement inverse n’est autorisé que vers la Zone en haut. | ||
16#1005 4101 | Le déplacement du curseur de la Zone inférieure vers la Zone supérieure a été détecté au cours du mouvement inverse de la presse. L’avancement de la presse n’est pas autorisé lorsque le Mouvement inverse est activé. | ||
16#1006 4102 | La came dynamique (DCAM) est bloquée sur OFF (0). |
| |
16#1007 4103 | La came dynamique (DCAM) est bloquée sur ON (1). | ||
16#1008 4104 | Profil de came A | La DCAM passe à l'état OFF (0) alors que le curseur était dans la Zone inférieure. | |
Profil de came B | N/A | ||
16#1009 4105 | Profil de came A | La Came reprise (TCAM) est bloquée sur ON (0). |
|
Profil de came B | N/A | ||
16#100A 4106 | Profil de came A | N/A |
|
Profil de came B | La Came de frein (BCAM) est bloquée sur ON (0). | ||
16#1020 4128 | Une demande de mouvement inverse de la presse a été effectuée alors que le curseur était dans la Zone supérieure. |
| |
16#1040 4160 | Un défaut de dépassement du curseur s’est produit. |
| |
Codes de diagnostic et actions correctives
Les codes de diagnostic sont répertoriés au format hexadécimal, suivi du format décimal
Code de défaut | Description | Action corrective |
|---|---|---|
00 | Aucun défaut. | Aucun. |
16#20 32 | L’entrée État d'entrée était OFF (0) lors du démarrage de l’instruction. | Vérifiez la connexion du module d’E/S ou l’instruction Surveillance de l’arbre à cames (CSM) utilisée pour obtenir l’état d’entrée. Définissez l’entrée État d’entrée sur ON (1) si les entrées ne sont pas obtenues par un module d’E/S de sécurité. |
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Reportez-vous à Indexer via des tableaux pour consulter les défauts d'indexation par tableau.
Exécution
Condition/état | Action entreprise |
|---|---|
Préscrutation | Identique à Condition d’entrée d’échelon est fausse |
La condition d'entrée d'échelon est égale à faux | Les .TZ, DZ, UZ et FP sont mis à zéro (faux). Les paramètres Code de diagnostic, Code de défaut et Code de curseur sont définis sur 0. |
La condition d'entrée d'échelon est égale à vrai | L’instruction s’exécute comme décrit dans la section Fonctionnement normal. |
Post-scrutation | Identique à Condition d’entrée d’échelon est fausse |
Fournir une réponse