
Surveillance de l'arbre à cames (CamShaft Monitor, CSM)
Cette instruction s’applique aux automates Compact GuardLogix 5370, GuardLogix 5570, Compact GuardLogix 5380, GuardLogix 5580 et ControlLogix 5590.
L'instruction surveille le démarrage, l'arrêt et le fonctionnement des opérations d'un arbre à cames.
Des sources possibles pour les entrées Canal A et Canal B vers l'instruction peut inclure des interrupteur de proximité, des résolveurs, des codeur de code de gray, ou tout appareil qui peut produire une série d'impulsions lorsque l'arbre à cames bouge.
Les diagnostics des opérations de démarrage et de départ sont basées sur le paramètre du Temps de retard mécanique configurable. Un défaut est générée lorsque le Temps de retard mécanique est dépassé lors d'une opération de démarrage ou d'arrêt.
Langues disponibles
Diagramme à relais
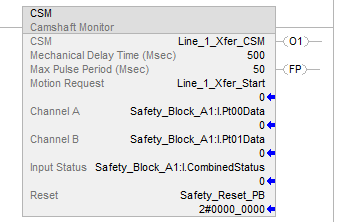
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
Cette instruction n'est pas disponible dans le texte structuré.
Opérandes
IMPORTANT:
N'utilisez pas le même nom d'étiquette pour plusieurs instructions dans le même programme. N'écrivez en aucun cas dans l'étiquette de sortie de l'instruction.
AVERTISSEMENT:
si vous modifiez les paramètres des instructions en mode Exécution, vous devrez accepter les éditions en attente et faire passer le mode de l’automate de Programme à Exécution pour que les modifications prennent effet.
Vous trouverez dans le tableau suivant l’opérande utilisé pour configurer l’instruction. Cet opérande ne peut pas être modifié lors de l’exécution.
Opérande | Type de données | Formats | Description |
|---|---|---|---|
CSM | CAMSHAFT_MONITOR | balise | Ce paramètre est une étiquette de sauvegarde qui maintient les informations d'exécution à chaque utilisation de cette instruction.  ATTENTION : Pour éviter un fonctionnement inattendu, ne réutilisez pas cette balise de sauvegarde et ses membres. N'écrivez en aucun cas dans les membres de l'étiquette à un autre endroit dans le programme. |
Le tableau suivant explique les entrées de l’instruction. Les entrées peuvent être des signaux de dispositifs de terrain provenant de dispositifs d'entrée ou de la logique d'utilisateur.
Opérandes | Type de données | Formats | Description |
|---|---|---|---|
Temps de retard mécanique (Mechanical Delay Time) | DINT | balise immédiat | Lors d'une opération de démarrage, ce paramètre détermine la durée pendant laquelle l'instruction attend que les entrées Canal A et Canal B indiquent le mouvement après que l'entrée de demande de mouvement est passée de l’état OFF (0) à ON (1) avant de générer un défaut d’Heure de démarrage dépassé. Lors d'une opération d'arrêt, ce paramètre détermine la durée pendant laquelle l'instruction attend que l'entrée Canal A et Canal B indique une perte de mouvement après que l'entrée de demande de mouvement est passée de l’état ON (1) à OFF (0) avant de générer un défaut d’Heure d'arrêt dépassé. La plage valide est comprise entre 300 et 2000 ms. |
Durée d'impulsion maximale (Max Pulse Period) | DINT | balise immédiat | Ce paramètre définit la durée maximale permise entre les fronts montant et descendant dans le train d'impulsions d'entrée avant que le mouvement soit considéré comme arrêté. La plage valide est comprise entre 50 et 2000 ms. |
Demande de mouvement (Motion Request) | BOOL | balise | Cette entrée indique si le mouvement a été demandé. Il est obtenu par la Sortie 1 de l'instruction Mode d’approche lente du frein d'embrayage (CBIM), du Mode de frein d'embrayage à course unique (CBSSM), ou du Mode continu du frein d'embrayage (CBCM). ON (1) : l'arbre à cames est sollicité pour bouger et le mouvement est attendu. OFF (0) : le mouvement de l'arbre à cames n'est pas sollicité. |
Canal A 1 | BOOL | balise | Un train d'impulsions situé à cette entrée indique que l'arbre à cames bouge. |
Canal B 1 | BOOL | balise | Un train d'impulsions situé à cette entrée indique que l'arbre à cames bouge. |
État d'entrée (Input Status) | BOOL | balise immédiat | Si les entrées des instructions proviennent d’un module d'E/S de sécurité, cela correspond à l'état du ou des modules d'E/S (État de la connexion ou État combiné). Si les entrées d’instruction proviennent de la logique interne, c’est au programmeur de l’application de déterminer les conditions. ON (1) : les entrées vers cette instruction sont valides. OFF (0) : les entrées vers cette instruction sont invalides. |
Réinitialiser 2 | BOOL | balise | Si la condition de défaut n’est pas présente, cette entrée effacera les défauts d’instruction. OFF (0) -> ON (1) : les sorties Présence d’un défaut et Code de défaut sont réinitialisées. |
1 Si cette entrée provient d’un module d'entrée
Guard I/O
, assurez-vous que l’entrée est configurée comme unique et non comme équivalente ou complémentaire.2 La norme ISO 13849-1 stipule que les fonctions de réinitialisation des instructions doivent avoir lieu sur des signaux de front descendant. Pour respecter les exigences de la norme ISO 13849-1, ajoutez cette logique immédiatement avant cette instruction. Renommez l'étiquette « Reset_Signal » de cet exemple indiqué ci-dessous dans votre nom d'étiquette de signal de réinitialisation. Utilisez ensuite l'étiquette Bit de sortie de l’instruction OSF comme source de réinitialisation de l’instruction.

Vous trouverez dans le tableau suivant les sorties d'instruction. Les sorties peuvent être des signaux de dispositif de terrain ou dérivées de la logique d’utilisateur.
Opérande | Type de données | Description |
Sortie 1 (Output 1, O1) | BOOL | Cette sortie indique l’état du mouvement de l'arbre à cames à tout moment, même lorsque la sortie de Présence d’un défaut (FP) est ON. La seule exception est lorsque l'entrée État d'entrée indique que les entrées à ces instructions sont invalides. Dans ce cas, la sortie (O1) est OFF. Cette sortie est utilisée pour obtenir l'entrée Presse en mouvement des instructions du Mode d’approche lente du frein d'embrayage (CBIM), du Mode de frein d'embrayage à course unique (CBSSM), et/ou du Mode continu du frein d'embrayage (CBCM). ON (1) : l'arbre à cames bouge. OFF (0) : l'arbre à cames s’arrête. |
Présence d'un défaut (FP) | BOOL | Cette sortie indique l’état du défaut de l’instruction. Cette sortie est utilisée pour obtenir l'entrée Défaut de surveillance du mouvement des instructions du Mode d’approche lente du frein d'embrayage (CBIM), du Mode de frein d'embrayage à course unique (CBSSM), et/ou du Mode continu du frein d'embrayage (CBCM). ON (1) : présence d’un défaut dans l’instruction. OFF (0) : l’instruction fonctionne normalement. |
Code de défaut | DINT | Cette sortie indique le type de défaut qui s’est produit. Reportez-vous à la section Codes de défaut du CSM ci-dessous pour obtenir la liste des codes de défaut possibles. Ce paramètre n’est pas lié à la sécurité. |
Code de diagnostic | DINT | Cette sortie indique l’état du diagnostic de l’instruction. Reportez-vous à la section Codes de diagnostic du CSM ci-dessous pour obtenir la liste des codes de diagnostic possibles. Ce paramètre n’est pas lié à la sécurité. |
Heure de démarrage mesuré (Measured Start Time) | DINT | Le temps, mesurée en millisecondes, que prend l'arbre à cames pour commencer à bouger. Il s'agit de la différence en temps entre l’état ON (1) de l'entrée Demande de mouvement et le moment où les entrées Canal A et Canal B indiquent le mouvement. Ce paramètre n’est pas lié à la sécurité. |
Heure d'arrêt mesuré (Measured Stop Time) | DINT | Le temps, mesuré en millisecondes, que prend l'arbre à cames pour arrêter de bouger. Il s'agit de la différence en temps entre l’état OFF (0) de l'entrée de demande de mouvement et le moment où l'entrée Canal A et Canal B indiquent l'arrêt du mouvement. Ce paramètre n’est pas lié à la sécurité. |
IMPORTANT:
N'écrivez en aucun cas dans l'étiquette de sortie de l'instruction.
Conversion des impulsions d'entrée
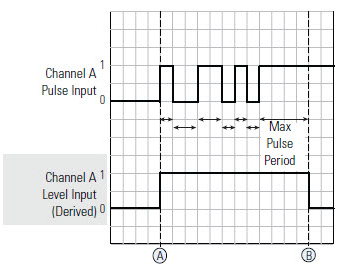
Les signaux de l'entrée Canal A et Canal B sont un train d'impulsions venant d'un codeur, d'un résolveur ou d'un interrupteur de proximité. Lorsque les impulsions sont détectées pendant la Période d'impulsion maximale, le mouvement est indiqué.
Les trains d'impulsions sont conditionnés pour fournir des signaux d'entrée de niveau à la logique d'instruction pour dériver un signal qui est ON (1) lorsqu'il y a un mouvement et sur l’état OFF (0) lorsqu'il n'y a pas de mouvement. La conversion de chaque canal est indépendante de l'autre.
Vous avez ici pour le Canal A le signal passe à l’état ON (1) lors du premier front d'impulsions observé à l'entrée Canal A en (A). Le signal dérivé reste à l'état ON (1) tant que le temps écoulé entre les impulsions ne dépasse pas la Période d'impulsion maximale. Si aucun front n'est détecté pendant une durée supérieure à la Période d'impulsion maximale, alors le signal de niveau dérivé passe à l'état OFF (0) en (B).
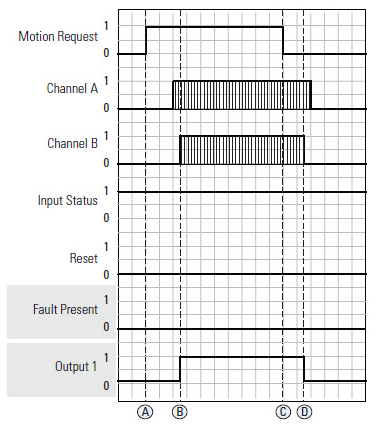
Fonctionnement normal
L'entrée de demande de mouvement passe de l’état OFF (0) à ON (1) en (A), indiquant que le mouvement de l'arbre à cames est sollicité. La Sortie 1 passe à l’état ON (1) en (B), lorsque les impulsions sont détectées sur le Canal A et le Canal B dans le Temps de retard mécanique configuré. Après que l'entrée Demande de mouvement passe à l’état OFF (0) en (C), indiquant que l'arrêt de l'arbre à cames est sollicité, la Sortie 1 passe à l’état OFF (0) en (D) car les impulsions ne sont plus présentes sur les deux canaux. Les impulsions doivent s'arrêter sur le Canal A ou le Canal B lors du Temps de retard mécanique configuré pour éviter un défaut d’Heure d'arrêt dépassé.
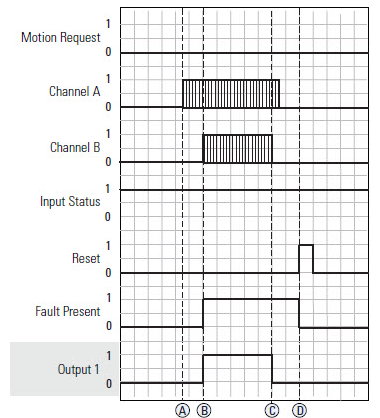
Défaut de Mouvement inopiné
Un défaut de Mouvement inopiné se produit lorsque l'entrée Demande de mouvement est OFF (0) mais que les impulsions sur les entrées Canal A et Canal B indiquent un mouvement. L'entrée Demande de mouvement est OFF (0), indiquant que le mouvement n'a pas été sollicité. Lorsque les impulsions sont détectées sur un seul canal en (A), aucune defaut ne se produit. Lorsque les impulsions sont détectées sur le Canal A et le Canal B en (B), un defaut est généré indiquant un Mouvement inopiné. La Sortie 1 surveille la présence d'impulsions sur le Canal A et le Canal B passant de l’état ON (1) à OFF (0) en (C). Lorsqu'aucune impulsion n'est détectée sur les canaux et que l'entrée de demande de mouvement est OFF (0), indiquant que le mouvement n'est plus sollicité, le défaut est effacé sur la prochaine transition de l'état OFF (0) à ON (1) sur l'entrée de réinitialisation en (D).
Défaut d’Heure de démarrage dépassé
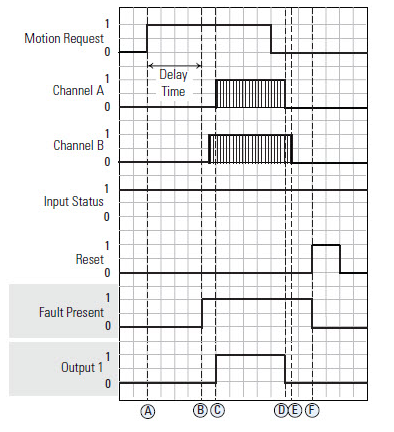
En (A), l'entrée Demande de mouvement passe à l'état ON (1), indiquant que le mouvement est sollicité. La sortie Présence d’un défaut passe sur ON (1) lorsque le Temps de retard mécanique configuré arrive à échéance en (B), avant que des impulsions ne soient détectées sur le Canal A et sur le Canal B. Lorsque des impulsions sont présentes sur les deux entrées en (C), la Sortie 1 passe sur ON (1) même si la condition de défaut est présente. Lorsque le Canal A ou le Canal B n'indiquent plus de mouvement en (D), la Sortie 1 passe à l'état OFF (0). Lorsque les deux canaux n'indiquent aucun mouvement (pas d'impulsions) et que l'entrée de demande de mouvement est également OFF (0) en (E), une transition ultérieure de l’état OFF (0) à ON (1) de l'entrée Réinitialisation réinitialise la condition de défaut en (F).
Défaut d’Heure d'arrêt dépassé
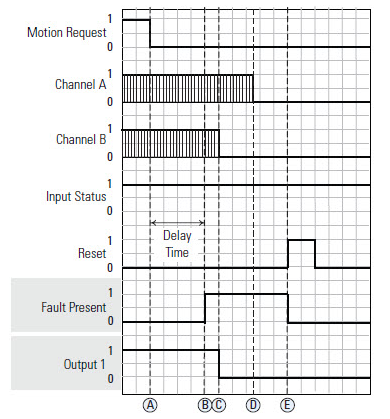
En (A), l'entrée Demande de mouvement passe à l'état OFF (0), indiquant que la commande a sollicité l'arrêt du mouvement. En (B), la sortie Présence d’un défaut passe sur ON (1) lorsque le Temps de retard mécanique arrive à échéance sur le Canal A ou le Canal B. La sortie 1 passe de ON (1) à OFF (0) lorsque des impulsions ne se produisent plus sur le Canal A ou le Canal B en (C). Lorsque le Canal A et le Canal B n'indiquent plus de mouvement et que l'entrée de demande de mouvement est également OFF (0) en (D), une transition ultérieure de l’état OFF (0) à ON (1) de l'entrée Réinitialisation réinitialise la condition de defaut en (E).
Defaut Perte de mouvement (cas 1)
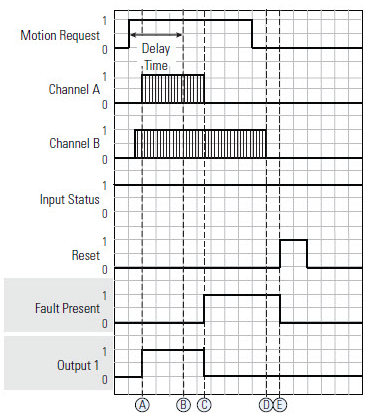
L'entrée de demande de mouvement passe à l’état ON (1) et en (A) les deux entrées Canal A et Canal B indiquent un mouvement dans le temps de retard mécanique configuré. Une fois que le temps de retard mécanique configuré a expiré en (B), une perte ultérieure d'impulsions sur le Canal A ou le Canal B a pour conséquence la transition de la sortie Présence d’un défaut sur l’état ON (1), indiquant un defaut Perte de mouvement en (C). La Sortie 1 passe également à l’état OFF (0) en (C). Lorsque le Canal A et le Canal B n'indiquent plus de mouvement et que l'entrée de demande de mouvement est également à l'état OFF (0), une transition ultérieure de l’état OFF (0) à ON (1) de l'entrée Réinitialisation réinitialise la condition de défaut en (E).
Defaut Perte de mouvement (cas 2)
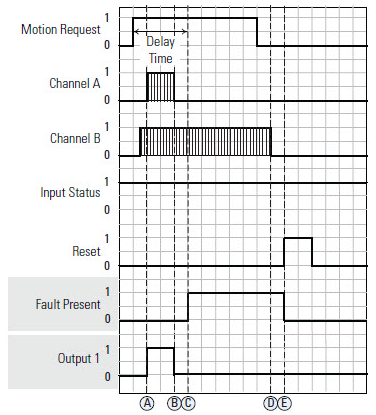
L'entrée de demande de mouvement passe à l’état ON (1) et en (A) les deux entrées Canal A et Canal B indiquent un mouvement dans le temps de retard mécanique configuré. Une perte d'impulsions sur le Canal A ou le Canal B en (B), avant que le temps de retard mécanique n'expire, a pour conséquence la transition de la Sortie 1 à l'état OFF (0). Lorsque le Temps de retard mécanique expire en (C), la sortie Présence d'un défaut passe à l'état ON (1), indiquant un defaut Perte de mouvement. Lorsque le Canal A et le Canal B n'indiquent plus de mouvement et que l'entrée de demande de mouvement est également à l'état OFF (0), une transition ultérieure de l’état OFF (0) à ON (1) de l'entrée Réinitialisation réinitialise la condition de défaut en (E).
Défaut état d'entrée
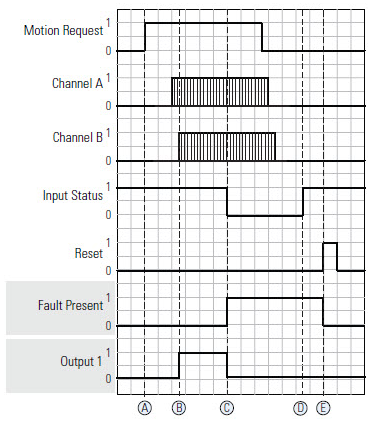
En (A), l'entrée Demande de mouvement passe à l'état ON (1), indiquant que le mouvement est sollicité. Les entrées Canal A et Canal B indiquent un mouvement en détectant les impulsions se produisant dans le Temps de retard mécanique configuré. La Sortie 1 passe à l'état ON (1) en (B). Lorsque l'entrée État d'entrée passe à l’état OFF (0) en (C), un défaut État d’entrée se produit et la sortie Présence d’un défaut passe à l’état ON (1). La Sortie 1 passe également à l’état OFF (0) en (C). La Sortie 1 est toujours OFF (0) lorsque l'entrée État d'entrée est OFF (0). Lorsque le Canal A et le Canal B n'indiquent plus de mouvement en (D), que l'entrée de demande de mouvement est également OFF (0) et qu'une entrée État d'entrée est revenue à l'état ON (1), une transition ultérieure de l’état OFF (0) à ON (1) de l'entrée Réinitialisation réinitialise la condition de défaut en (E).
Comportement d'état faux de l'échelon
Lorsque l’instruction est exécutée sur un échelon faux, toutes les sorties de l’instruction sont désactivées.
Codes de défaut et actions correctives
Les codes de défaut sont répertoriés au format hexadécimal, suivi du format décimal.
Code de défaut | Description | Action corrective |
|---|---|---|
00 | Aucun défaut. | Aucun. |
16#20 32 | Une erreur de l’état d'entrée s'est produite. L'entrée État d'entrée est passé de l’état ON (1) à OFF (0). |
|
16#6000 24576 | Un défaut de Mouvement inopiné s'est produit. L'entrée Demande de mouvement est OFF (0) mais les deux canaux d'entrée indiquent que l'arbre à cames bouge. |
|
16#6001 24577 | L’heure de démarrage est arrêté. Le temps mesuré pour démarrer l'arbre à cames a dépassé le Temps de retard mécanique configuré. |
|
16#6002 24578 | L’heure d'arrêt a été dépassé. Le temps mesuré pour arrêter l'arbre à cames a dépassé le Temps de retard mécanique configuré. |
|
16#6003 24579 | Perte de mouvement sur le Canal A. L'entrée Demande de mouvement est ON (1), mais l'entrée Canal A n'indique plus de mouvement. |
|
16#6004 24580 | Perte de mouvement sur le Canal B. L'entrée Demande de mouvement est ON (1), mais l'entrée Canal B n'indique plus de mouvement. |
|
16#6005 24581 | L'entrée de la demande de mouvement est passée à l'état ON (1) avant que toutes les entrées soient en état sécurisé, en l’état OFF (0). |
|
Codes de diagnostic et actions correctives
Les codes de diagnostic sont répertoriés au format hexadécimal, suivi du format décimal
Code de diagnostic | Description | Action corrective |
00 | Aucun | Aucun. |
16#20 32 | L’entrée État Entrée est OFF (0) lors du premier démarrage de l’instruction. | Vérifiez la connexion du module d'E/S. |
16#6000 24576 | Les entrées Canal A et Canal B indiquent un mouvement (impulsions présentes) lors du premier démarrage de l'instruction. |
|
16#6001 24577 | L’entrée Canal A indique un mouvement (impulsions présentes) lors du premier démarrage de l'instruction. |
|
16#6002 24578 | L'entrée Canal B indique un mouvement (impulsions présentes) lors du premier démarrage de l'instruction. |
|
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Reportez-vous à Indexer via des tableaux pour consulter les défauts d'indexation par tableau.
Exécution
Condition/état | Action entreprise |
|---|---|
Préscrutation | Identique à Condition d’entrée d’échelon est fausse |
La condition d'entrée d'échelon est égale à faux | Les .O1 et .FP sont mis à zéro (faux). Les sorties Code de diagnostic et Code de défaut sont définies sur 0. |
La condition d'entrée d'échelon est égale à vrai | L’instruction s’exécute comme décrit dans la section Fonctionnement normal. |
Post-scrutation | Identique à Condition d’entrée d’échelon est fausse |
Fournir une réponse