
Came de temps d’axe de mouvement (MATC)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590.L’instruction Came de temps d’axe de mouvement (Motion Axis Time Cam, MATC) assure l’insertion d’une came électronique sur un axe comme fonction de temps ou entre deux axes en mode Piloté par le maître.
Lors de cette exécution, l’axe spécifié est synchronisé dans le temps ou sur l’axe maître, en utilisant un profil de came de temps établi par l’Éditeur de profil de came de
Logix Designer
ou par une instruction Profil de came de calcul de mouvement (Motion Calculated Cam Profile, MCCP).Cette instruction offre également un moyen simple d’annuler une came de temps en cours d’exécution à n’importe quel moment lors de l’exécution de la came et de la remplacer par un profil différent. Le remplacement s’effectue immédiatement ou est planifié à une position spécifique en mode Piloté par le maître.
L’instruction MATC peut être configurée en mode Piloté par le temps ou Piloté par le maître.
- Mode Piloté par le temps : Lors de son exécution, l’axe esclave est synchronisé avec le temps en utilisant le profil de came. Seul le remplacement de came immédiat est possible en mode Piloté par le temps.
- Mode Piloté par le maître : Lors de son exécution, l’axe esclave est synchronisé avec l’axe maître en utilisant le profil de came. L’instruction MDAC est utilisée pour définir un maître : Relation esclave pour le mode Piloté par le maître. Reportez-vous à l’instruction MDAC pour plus de référence.
- Il s'agit d'une instruction de transition. Procédez comme suit lors de l'utilisation :
- Dans la logique à relais, insérez une instruction pour faire basculer la condition d’entrée d’échelon de fausse à vraie chaque fois que cette instruction doit être exécutée.
- Dans une routine de texte structuré, insérez une condition pour que l'instruction provoque son exécution uniquement lors d'une transition.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Automates CompactLogix 5380, ControlLogix 5580, Compact GuardLogix 5380, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Langues disponibles
Diagramme à relais

Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MATC(Axis, MotionControl, Direction, CamProfile, DistanceScaling, TimeScaling, ExecutionMode, ExecutionSchedule, LockPosition, CamType, LockDirection, InstructionMode);
Opérandes
Diagramme à relais
Opérande | Type
CONSEIL:
AXIS_CONSUMED est uniquement pris en charge par les automates
Compact GuardLogix 5580 et CompactLogix 5380. | Type
CONSEIL:
AXIS_GENERIC est uniquement pris en charge par les automates
ControlLogix 5570 et GuardLogix 5570. | Format | Description |
|---|---|---|---|---|
Axis | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_CIP_DRIVE AXIS_SERVO AXIS_SERVO_DRIVE AXIS_GENERIC AXIS_GENERIC_DRIVE AXIS_VIRTUAL | Balise | Le type de l’axe auquel s’applique le profil de came. Les points de suspension lancent la boîte de dialogue Propriétés de l’axe. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande d’axe pris en charge peut être remplacé par un type de REF_TO équivalent. |
Motion Control | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Balise | Structure utilisée pour accéder aux paramètres de l’état de blocage d’accès. |
Direction | DINT | DINT | Immédiat | Sens relatif de l’axe esclave par rapport à l’axe maître : 0 = Identique – Les valeurs de position de l’axe esclave vont dans le même sens que le temps ou les valeurs de position de l’axe maître. 1 = Opposé – Les valeurs de position de l’axe esclave vont dans le sens opposé que le temps ou la valeur de position de l’axe maître. 2 = Inverse – Le sens actuel ou précédent de la came est inversé lors de l’exécution. Lors de la première exécution après avoir sélectionné l’option Inverse, le contrôle passe par défaut sur le sens Opposé. 3 = Inchangé – Cela permet de modifier d’autres paramètres de came sans avoir à changer la direction actuelle ou précédente d’entraînement de came. Lors de la première exécution après avoir sélectionné l’option Inchangé, le contrôle passe par défaut sur le sens Identique. |
Cam Profile | CAM_PROFILE CAM_PROFILE_EXTENDED
CONSEIL:
CAM_PROFILE_EXTENDED est uniquement pris en charge par les automates Compact GuardLogix 5580 et CompactLogix 5380.
| CAM_PROFILE CAM_PROFILE_EXTENDED | Array | Nom de la balise du tableau Profil de came calculé qui est utilisé pour établir le rapport de position Temps/Esclave ou Maître/Esclave. Seul l’élément de tableau zéro ([0]) est autorisé pour le tableau du Profil de came. Ellipse lance l’éditeur du Profil de came. Utilisez le type CAM_PROFILE_EXTENDED pour cet opérande afin d’activer l’accès aux membres de données de came en double précision (LREAL 64 bits). |
Distance Scaling | REAL | REAL | Immédiat ou étiquette | Met à l’échelle la distance totale parcourue par l’axe esclave par le biais du profil de came. |
Time Scaling | REAL | REAL | Immédiat ou étiquette | Lorsque le mode d’instruction est Piloté par le temps, l’intervalle de temps couvert par le profil de came est mis à l’échelle. Lorsque le mode d’instruction est Piloté par le maître, la distance totale parcourue par l’axe maître couverte par le profil de came est mise à l’échelle. |
Execution Mode | DINT | DINT | Immédiat | Détermine si le profil de came est exécuté à une seule reprise ou de manière répétée. 0 = Une fois – Une fois qu’il a démarré, l’axe esclave suit le profil de came jusqu’à ce que la limite de came soit franchie. Lorsque la limite de came est franchie, le mouvement de la came sur l’axe esclave s’arrête et le bit Processus terminé est défini. Le bit État de la came de temps du mot État du mouvement de l’axe esclave est réinitialisé. Le mouvement Esclave ne reprend que si le temps ou l’axe maître revient dans la plage du profil de came. 1 = Continu – Dès que le profil de came a commencé, il est exécuté pendant une durée indéterminée. Cette fonctionnalité est utile dans les applications rotatives qui exigent une exécution en continu du profil de came en mode rotatif ou dans le cadre d’un va-et-vient. |
Execution Schedule | DINT | DINT | Immédiat | Sélectionne la méthode employée pour l’exécution du profil de came. 0 = Immédiat – L’axe esclave est immédiatement verrouillé par rapport ou temps ou à l’axe maître et le processus d’entraînement de came démarre. 1 = En attente – Permet à l’utilisateur d’introduire une nouvelle exécution de came de temps après la fin d’un processus de came de temps. Lorsque l’option En attente est sélectionnée, la position de verrouillage n’est pas prise en compte. |
Lock Position | REAL | REAL | Immédiat | Lorsque le mode d’instruction est Piloté par le maître, la position de verrouillage est la position absolue de l’axe maître où l’axe esclave se verrouille sur l’axe maître et commence à suivre l’axe maître. Si la planification d’exécution est En attente ou Immédiate, la position de verrouillage n’est pas prise en compte. Si le mode d’instruction est Piloté par le temps, la position de verrouillage n’est pas prise en compte. |
Cam Type | DINT | DINT | Immédiat | 0 = Nouvelle came – L’énumération Nouvelle came doit être utilisée quand l’utilisateur souhaite que la came programmée soit une toute nouvelle came. Il s’agit de la valeur par défaut pour le paramètre Type de came qui permet une compatibilité descendante pour l’application Studio 5000 Logix Designer. 1 = Remplacer et redémarrer – La came de remplacement remplace la came active. Le remplacement a lieu sans tenir compte des perturbations de la vitesse, de l’accélération ou du jerk. 2 = Remplacer et continuer – La came de remplacement remplace la came active à tout moment lorsqu’elle est en cours d’exécution. Au point de remplacement, la came de remplacement commence à interpoler l’axe esclave. Cet opérande est nouveau dans la version 34 de Logix Designer . |
Lock Direction | DINT | DINT | Immédiat Réel ou Balise | Lorsque le mode d’instruction est Piloté par le maître, ceci détermine le sens de l’axe maître qui produit un mouvement Esclave qui dépend du Profil de came. 0 = Aucun
CONSEIL:
si le mode d’instruction est Piloté par le temps, le sens de verrouillage doit être Aucun.
1 = Avant immédiat uniquement – L’axe esclave est immédiatement verrouillé lorsque l’axe maître se déplace dans le sens avant. 2 = Inverse immédiat uniquement – L’axe esclave est immédiatement verrouillé lorsque l’axe maître se déplace dans le sens inverse. 3 = Position avant uniquement – Le profil de came commence au point de traversée par l’axe maître de la Position de verrouillage dans le sens avant. 4 = Position inverse uniquement – Le profil de came commence au point de traversée par l’axe maître de la position de verrouillage dans le sens inverse. |
Instruction Mode | DINT | DINT | Immédiat | Spécifie si une instruction MATC doit être exécutée en : 0 = Mode Piloté par le temps – Lors de son exécution, l’axe esclave est synchronisé avec le temps en utilisant le profil de came. 1 = Mode Piloté par le maître – Lors de son exécution, l’axe esclave est synchronisé avec l’axe maître en utilisant le profil de came. |
Texte structuré
MATC (Axis, MotionControl, Direction, CamProfile, DistanceScaling, TimeScaling, ExecutionMode, ExecutionSchedule, LockPosition, CamType, LockDirection, InstructionMode);
Les opérandes sont les mêmes que ceux de l’instruction MATC du programme en logique à relais. Pour les opérandes de tableau, vous n’avez pas besoin d’inclure l’index du tableau. Si vous n’incluez pas le tableau d’index, l’instruction commence avec le premier élément du tableau ([0]).
Pour les opérandes de tableau, vous n’avez pas besoin d’inclure l’index du tableau. Si vous n’incluez pas l’index, l’instruction commence avec le premier élément du tableau ([0]).
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Pour les opérandes qui nécessitent de votre part une sélection dans les options disponibles, entrez votre sélection sous la forme suivante :
Cet opérande | Possède les options suivantes que vous | |
|---|---|---|
Entrez sous forme de texte | Ou entrez sous forme de Nombre | |
ExecutionMode | Une fois Continu | 0 1 |
ExecutionSchedule | Immédiat En attente | 0 1 |
CamType | Nouvelle came Remplacer et redémarrer Remplacer et continuer | 0 1 2 |
Sens de verrouillage | Aucun Avant immédiat uniquement Inverse immédiat uniquement Position avant uniquement Position inverse uniquement | 0 1 2 3 4 |
Mode d’instruction | Mode Piloté par le temps Mode Piloté par le maître | 0 1 |
Structure MOTION_INSTRUCTION
Mnémonique | Description |
|---|---|
.EN (Enable) Bit 31 | Il est défini lorsque l’échelon effectue une transition de Faux à Vrai, et reste défini jusqu’à ce que l’échelon passe à Faux. |
.DN (Done) Bit 29 | Il est défini lorsque la came de temps est déclenchée. |
.ER (Error) Bit 28 | Il est défini pour indiquer que l'instruction a détecté une erreur, par exemple si vous avez spécifié un axe non configuré. |
.IP (In Process) Bit 26 | Il est défini en cas de transition d’échelon positive et mis à zéro en cas de remplacement par une autre commande Came de temps d’axe de mouvement ou d’annulation par une commande d’arrêt, une fusion, une fermeture ou un défaut d’asservissement. |
.AC (Active) Bit 23
CONSEIL:
Pris en charge uniquement sur
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370, GuardLogix 5570, Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590. Les différences entre les automates sont signalées, le cas échéant.Pour les autres automates, le bit .AC apparaît sur la face avant de l’instruction, mais il est inactif et toujours égal à Faux. | Il est défini lorsque la came commence l’interpolation de l’axe esclave. Il est réinitialisé lorsque l’exécution de la came active se termine ou est annulé par une commande d’arrêt, une fusion, une fermeture ou un défaut d’asservissement. |
.PC (Process Complete) Bit 27 | Il est mis à zéro en cas de transition d’échelon positive et est défini en mode d’exécution Une fois lorsque le temps en mode Piloté par le temps ou l’emplacement de l’axe maître en mode Piloté par le maître sort de la plage définie par le profil de came active. |
CONSEIL:
Versions 34 et ultérieures : Les informations contenues dans le tableau de structure MOTION_INSTRUCTION relatives au bit .AC s’appliquent uniquement aux séries d’automates Compact GuardLogix (5380), CompactLogix (5380), ControlLogix (5580 et 5590), GuardLogix (5580) et Logix Emulate. Pour les autres automates, le bit .AC s’affiche sur la face avant de l’instruction, mais il est inactif et toujours égal à Faux.
Description
L’instruction MATC exécute un profil de came de temps défini à l’aide d’une instruction Profil de came de calcul de mouvement (Motion Calculated Cam Profile, MCCP) ou par l’Éditeur de profil de came de l’application Studio 5000 Logix Designer. Aucune limite maximale de vitesse, accélération ou décélération n’est utilisée lors de cette instruction. Le profil de came désigné dérivé du tableau de came associé détermine la vitesse, l’accélération et la décélération de l’axe esclave.
AVERTISSEMENT:
Les limites de décélération, d’accélération et de vitesse maximale définies pendant la configuration de l’axe ne s’appliquent pas aux entraînements de came électroniques.
Le paramètre d’entrée Sens définit le sens du mouvement de l’axe esclave par rapport à l’axe maître. Comme appliqué à l’axe esclave, le sens de came peut être défini de manière explicite comme étant Identique ou Opposé, ou peut être défini par rapport au sens de came actuel comme étant Inverse ou Inchangé.
L’utilisateur peut utiliser les fonctionnalités Distance et Mise à l’échelle de temps pour mettre à l’échelle le mouvement Esclave en fonction d’un profil de came standard sans avoir à créer un tableau de came ni calculer un nouveau profil de came.
Le profil de came peut également être exécuté en mode Une fois ou Continu en spécifiant le mode d’exécution attendu.
L’utilisateur peut également configurer le profil de came en vue d’une exécution immédiate ou en attente d’achèvement d’un profil de came en cours d’exécution via le paramètre Planification d’exécution.
Pour synchroniser avec précision la position de l’axe esclave par rapport à l’axe maître, l’utilisateur peut spécifier un paramètre Planification d’exécution et une position de verrouillage associée pour l’axe maître lorsque le mode d’instruction est Piloté par le maître. En cas d’exécution en mode Piloté par le temps, la position de verrouillage est n’est pas prise en compte.
La sélection du type de came permet à l’utilisateur d’annuler une came en cours d’exécution, de la remplacer immédiatement par une autre came ou de planifier son exécution à une position spécifique en mode Piloté par le maître.
Le mode d’instruction permet de configurer l’exécution de la came en mode Piloté par le maître ou Piloté par le temps.
Sens d’entraînement de came
Les cames peuvent être configurées pour ajouter ou soustraire leur contribution incrémentielle à la position de commande d’axe. Le contrôle de ce comportement s’effectue via le paramètre Sens.
Utilisation des cames dans le même sens
Lorsque l’option Identique est sélectionnée ou choisie en tant que sens de l’instruction MATC, les valeurs de position d’axe esclave calculées à partir du profil de came viennent s’ajouter à la position de commande de l’axe esclave. Il s’agit de l’opération la plus fréquente, car les valeurs de position de profil sont utilisées comme indiqué sur le tableau de came d’origine. De ce fait, les valeurs de profils consécutifs, par ordre croissant, entraînent un mouvement d’axe dans le sens positif et vice-versa.
Utilisation des cames dans le sens opposé
Lorsque l’option Opposé est sélectionnée ou choisie en tant que sens, les valeurs de position d’axe esclave calculées à partir du profil de came viennent se soustraire à la position de commande de l’axe esclave. De ce fait, le mouvement d’axe se fait dans le sens opposé à celui qui est impliqué dans le tableau de came d’origine. En d’autres termes, les valeurs de profils consécutifs, par ordre croissant, entraînent un mouvement d’axe dans le sens négatif, et vice-versa.
Préservation du Sens actuel des cames
Lorsque vous saisissez ou sélectionnez Inchangé comme Sens, d’autres paramètres de came de position peuvent être changés tout en conservant le sens actuel ou précédent des cames (Identique ou Opposé). Cela est utile lorsque le sens actuel est inconnu ou n’a pas d’importance. Lors de la première exécution d’une came après avoir sélectionné l’option Inchangé, le contrôle passe par défaut sur le sens Identique.
Inversion du Sens actuel des cames
Lorsque l’option Inverse est sélectionnée, le sens actuel ou précédent de la came de position passe d’Identique à Opposé, ou d’Opposé à Identique. Lors de la première exécution d’une came après avoir sélectionné l’option Inverse, le contrôle passe par défaut sur le sens Opposé.
Spécification du Profil de came
Pour exécuter une instruction MATC, il faut spécifier une étiquette de tableau de données de Profil de came calculé. Des balises de tableau de profil de came peuvent être créées par l’Éditeur de balises
Logix Designer
ou par l’instruction MATC en faisant appel à l’éditeur intégré de profil de came ou en exécutant une instruction Profil de came de calcul de mouvement (Motion Calculate Cam Profile, MCCP) sur un tableau de came existant.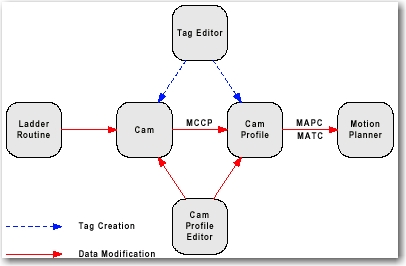
Il est possible de modifier les données dans le tableau Profil de came lors de la compilation en faisant appel à l’Éditeur de profil de came ou lors de l’exécution en faisant appel à l’instruction Profil de came de calcul de mouvement (Motion Calculate Cam Profile, MCCP). En cas de changements durant l’exécution, créez un tableau de came pour utiliser cette instruction MCCP. Pour de plus amples détails sur la conversion des tableaux de Cames, consulter les spécifications de l’instruction MCCP.
MATC prend en charge deux types de tableau Profil de came : CAM_PROFILE et CAM_PROFILE_EXTENDED. CAM_PROFILE est calculé à partir d’un tableau CAM. CAM_PROFILE_EXTENDED est calculé à partir d’un tableau CAM_EXTENDED, ce qui le rend plus précis.
Pour le tableau CAM_PROFILE, tous les éléments à l’exception des éléments État et Type de la structure des éléments du tableau CAM_PROFILE sont masqués dans l’Éditeur de balise Studio 5000 Logix Designer. Utilisez le paramètre d’état pour indiquer que l’élément de tableau CAM_PROFILE a été calculé. Si une instruction d’entraînement de came commence à s’exécuter avec des éléments non calculés dans un CAM_PROFILE, une erreur se produit. Le paramètre de type détermine le type d’interpolation qui s’applique entre cet élément de tableau de came et l’élément de came suivant (par exemple, linéaire ou cubique).
Pour le tableau CAM_PROFILE_EXTENDED, l’état, les valeurs maître et esclave, le type et les coefficients C0, C1, C2, C3 sont visibles dans l’Éditeur de balise Studio 5000 Logix Designer. Utilisez le paramètre d’état pour indiquer que l’élément de tableau CAM_PROFILE a été calculé. Si une instruction d’entraînement de came commence à s’exécuter avec des éléments non calculés dans un CAM_PROFILE, une erreur se produit. Le maître et l’esclave définissent les valeurs x et y de l’élément de came. Le paramètre de type détermine le type d’interpolation qui s’applique entre cet élément de tableau de came et l’élément de came suivant (par exemple, linéaire ou cubique). C0, C1, C2 et C3 sont des coefficients qui définissent la forme entre deux éléments de came.
AVERTISSEMENT:
Ne modifiez pas le tableau Profil de came directement. Modifier le tableau Profil de came peut entraîner un mouvement involontaire ou un défaut de mouvement.
Utilisez toujours l’instruction Profil de came de calcul de mouvement (Motion Calculate Cam Profile, MCCP) ou l’éditeur de Profil de came pour ajuster le tableau Profil de came.
Vérifications de tableau de profil de came
Le membre État du premier élément du tableau Profil de came est spécial et est utilisé pour vérifier l’intégrité des données. Pour cette raison, l’instruction MATC doit toujours spécifier le profil de came avec l’index de départ défini sur 0. Le membre État de ce premier élément de profil de came peut avoir les valeurs suivantes :
Variables d’état | Description |
|---|---|
0 | L’élément de profil de came n’a pas été calculé. |
1 | L’élément de profil de came est en cours de calcul. |
2 | L’élément de profil de came a été calculé |
n | L’élément de profil de came a été calculé et est en cours d’utilisation par des instructions (n-2) MAPC ou MATC. |
Avant de lancer une came sur un axe spécifié, les instructions MATC s’assurent que le tableau Profil de came a été calculé en vérifiant la valeur du membre État du premier élément de profil de came. Si l’État est égal à 0 ou 1, le profil de came n’a pas encore été calculé et l’instruction MATC présente une erreur. Si le tableau Profil de came a été complètement calculé (État > 1), l’instruction incrémente le membre État pour indiquer qu’il est en cours d’utilisation par cet axe.
Lorsque la came a terminé ou est sur le point de terminer, le membre État du premier élément du tableau de profil de came diminue pour maintenir activement le contrôle quant au nombre de cames en utilisant le profil de came associé.
Interpolation cubique et linéaire
Les cames de temps font l’objet d’une interpolation totale. Cela signifie que si la valeur de temps maître actuelle ne correspond pas exactement à un point du tableau de came associé au profil de came, la position de l’axe esclave est déterminée par une interpolation linéaire ou cubique entre les points adjacents. De cette manière, le mouvement de l’esclave est le plus régulier possible.
Chaque point du tableau de Came qui a été utilisé pour produire le Profil de came peut être configuré pour une interpolation linéaire ou cubique.
L’entraînement de came électronique reste actif durant toute exécution ultérieure d’une marche par à-coups ou processus de mouvement pour l’axe esclave. Cela permet de superposer les mouvements d’entraînement de came aux profils de mouvement ou de marche par à-coups pour créer un mouvement et une synchronisation complexes.
Mise à l’échelle des cames de temps
Un profil de came de temps peut être mis à l’échelle au niveau du temps et de la distance lors de son exécution. Cette mise à l’échelle est utile, car elle permet d’exploiter le profil de came mémorisé uniquement pour la forme du mouvement avec la mise à l’échelle employée pour définir le temps ou la distance d’exécution du profil.

Lorsqu’une instruction MATC spécifie un tableau Profil de came, les valeurs maîtres des coordonnées définies par ce tableau prennent les unités de temps (secondes) alors que les valeurs esclaves prennent les unités de l’axe esclave. En revanche, les paramètres Mise à l’échelle de temps et de distance sont des valeurs « sans unité » qui sont utilisées comme multiplicateurs du profil de came.
Par défaut, les paramètres Mise à l’échelle de temps et de distance sont définis sur 1. Pour mettre à l’échelle un profil de came de temps, il convient de saisir une valeur Mise à l’échelle de temps ou de distance différente de 1.
L’augmentation de la valeur Mise à l’échelle de temps d’un profil de came entraîne une diminution des vitesses et accélérations du profil alors que l’augmentation de la mise à l’échelle de distance augmente les vitesses et accélérations du profil. Pour maintenir des vitesses et accélérations du profil mis à l’échelle approximativement identiques à celles du profil sans mise à l’échelle, les valeurs Mise à l’échelle de temps doivent être égales aux valeurs de mise à l’échelle de distance. Par exemple, si la valeur Mise à l’échelle de distance d’un profil est égale à 2, la valeur Mise à l’échelle de temps devrait également être égale à 2 pour maintenir des vitesses et accélérations à peu près identiques durant l’exécution de la came de temps mise à l’échelle.
AVERTISSEMENT:
La diminution de la valeur de mise à l’échelle du maître ou l’augmentation de la valeur de mise à l’échelle de l’esclave d’une came de position entraîne l’augmentation des vitesses et accélérations requises du profil. Cela peut provoquer un défaut de mouvement en cas de dépassement des capacités du système de variateur.
Mode d’exécution
La nouvelle came et la came de remplacement peuvent avoir un mode d’exécution Une fois ou Continu. Le mode d’exécution peut être sélectionné pour déterminer le comportement du mouvement de came lorsque le temps dépasse le point de fin du profil de came défini par le tableau de came d’origine.
Une fois
Lorsque l’option Une fois est sélectionnée (par défaut), le profil de came spécifié, une fois lancé, est exécuté jusqu’à ce que la limite de came soit franchie. Lorsque l’axe maître sort de la plage définie pour le profil, le mouvement de la came sur l’axe esclave s’arrête et le bit Processus terminé (. de l’instruction MATC est défini et le bit État de la came de temps du mot État du mouvement de l’axe esclave est réinitialisé.
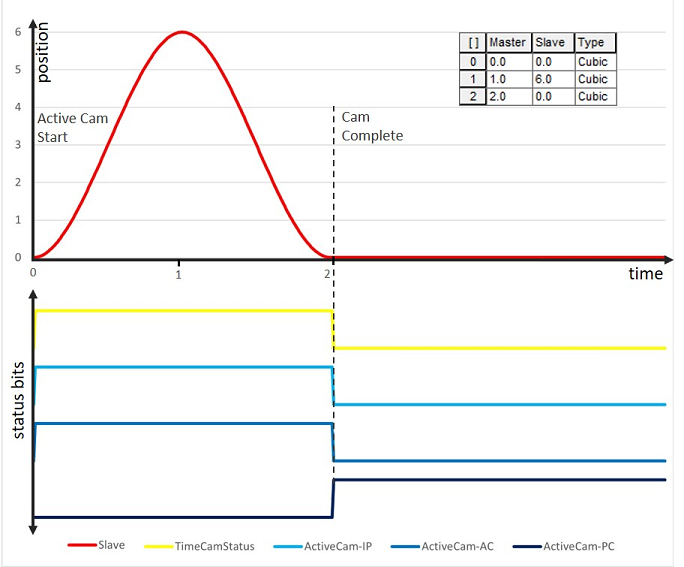
Le diagramme illustre l’exécution de la nouvelle came en mode Piloté par le temps avec une planification d’exécution définie sur Immédiat et un mode d’exécution défini sur Une fois.
Lorsque la came active démarre, les bits .IP et .AC sont définis. Le bit État de la came de temps du mot État du mouvement de l’axe esclave est également défini. Lorsque le temps dépasse la plage du profil de came, le bit .PC de la came active est défini et les bits .IP et .AC sont réinitialisés. Le bit État de la came de temps du mot État du mouvement de l’axe esclave est réinitialisé.
Continu
Lorsque le mode Continu est sélectionné, le profil de came est exécuté pendant une durée indéterminée. Lors d’un fonctionnement continu, les positions esclaves sont réinitialisées lorsque le temps dépasse la fin du profil de came, ce qui entraîne la répétition à l’infini du profil de came. Cette fonctionnalité est utile dans les applications rotatives qui exigent une exécution en continu de la came de temps en mode rotatif ou dans le cadre d’un va-et-vient. En revanche, pour obtenir un mouvement continu et régulier à l’aide de cette technique, il convient de concevoir avec le plus grand soin les points de came sur le tableau de came afin d’éviter toute discontinuité en matière de position, de vitesse ou d’accélération entre le point de départ et le point de fin du profil de came calculé.
Le diagramme illustre l’exécution de la nouvelle came en mode Piloté par le temps avec une planification d’exécution définie sur Immédiat et un mode d’exécution défini sur Continu. Pour une valeur de temps de 2, le profil de la came active franchit la limite de came et le deuxième cycle du profil de came démarre. Pour une valeur de temps de 4, le deuxième cycle du profil de came se termine et le troisième cycle démarre, pendant une durée indéterminée.

Planification d’exécution
Le paramètre Planification d’exécution contrôle la planification d’exécution de l’instruction MATC. Une planification d’exécution de type Immédiat (0) et En attente (1) est utilisée à la fois en mode Piloté par le maître et en mode Piloté par le temps.
Immédiat
Par défaut, la planification d’exécution de l’instruction MATC est définie sur Immédiat. En cas d’exécution de type Immédiat, l’axe esclave est immédiatement verrouillé sur le temps système coordonné maître, en conformité avec le profil de came spécifié. Il n’y a pas de retard d’activation du processus d’entraînement de came de temps.
Came active
Dans le cas d’une came active de type Immédiat, la came de temps est exécutée sans délai. Dans ce cas, le paramètre Position de verrouillage n’a aucune importance.
Le diagramme illustre une came active immédiate déclenchée en mode Piloté par le temps et en mode d’exécution Une fois. Lorsque le processus d’entraînement de came est démarré, l’axe esclave se synchronise avec le temps et suit le profil de came. Le bit État de la came de temps est défini au début et l’état de verrouillage de came de temps du mot État du mouvement de l’axe esclave reste inchangé, car il n’est pas utilisé en mode Piloté par le temps. Le bit .PC de la came active est défini lorsque le temps dépasse la plage du profil de came. L’état de la came de temps du bit de mot État du mouvement de l’axe esclave est alors réinitialisé.

Came Remplacer et redémarrer
Dans le cas d’une came Remplacer et redémarrer en mode Immédiat, la came de remplacement remplace immédiatement la came active.
Le diagramme illustre l’exécution de la came Remplacer et redémarrer de type Immédiat en mode Piloté par le maître, en mode d’exécution Une fois et le Sens de verrouillage défini sur Avant immédiat uniquement. La came active initie le processus d’entraînement de came et la came de remplacement est déclenchée immédiatement.
L’état de la came de temps et l’état de verrouillage de came de temps du mot État du mouvement de l’axe esclave sont définis. Le bit .PC de la came de remplacement est défini lorsque le temps dépasse la plage du profil de la came de remplacement.

Came Remplacer et continuer
Dans le cas d’une came Remplacer et continuer de type Immédiat, la came de remplacement remplace la came active immédiatement au point où le remplacement a été déclenché.
Le diagramme illustre l’exécution de la came Remplacer et continuer de type Immédiat avec cette configuration :
- Sens esclave : Identique
- Mode d’exécution : Une fois
- Planification d’exécution : Immédiat
- Sens de verrouillage : Aucun
- Position de verrouillage : 0
- Mode d’instruction : Mode Piloté par le temps
La came active déclenche le processus d’entraînement de came et la came de remplacement remplace immédiatement la came active. L’axe esclave est synchronisé avec le temps et suit le profil de la came de remplacement.
L’état de la came de temps du mot État du mouvement de l’axe esclave est défini. Le bit .PC de la came de remplacement est défini lorsque le temps dépasse la plage du profil de la came de remplacement.

Exécution de came en attente : L’exécution de l’instruction MATC peut aussi être différée, en attendant que l’exécution en cours d’une came de temps se termine. La planification d’exécution peut être définie sur En attente pour intégrer deux profils de came de temps sans arrêter le mouvement.
La fonctionnalité d’exécution En attente est utile pour certaines applications comme le conditionnement rapide, durant lesquelles il faut verrouiller un axe esclave sur un axe maître et accélérer via un profil spécifique jusqu’à la bonne vitesse. Lorsque ce profil d’accélération est terminé, il doit s’intégrer au profil opérationnel, qui est généralement exécuté en continu. Pour arrêter l’axe esclave, le profil opérationnel est mélangé à un profil de décélération, ce qui entraîne l’arrêt de l’axe à un point connu, comme illustré sur le diagramme.

Néanmoins, pour garantir un mouvement en douceur pendant la transition, il faut concevoir des profils qui éliminent tout risque de discontinuité en matière de position, vitesse ou accélération entre la fin du profil actuel et le début du nouveau profil. Cette tâche est réalisée dans l’Éditeur de profil de came de l’application Studio 5000 Logix Designer.
Si une planification d’exécution est définie sur En attente sans profil de came active correspondant en cours, l’instruction MATC est exécutée, mais aucun mouvement d’entraînement de came ne se produit avant qu’une autre instruction MATC soit lancée avec une planification d’exécution autre que En attente. Cela permet de précharger les profils de came en attente avant d’exécuter la came initiale. Cette méthode permet d’éviter que des cames immédiates se terminent avant que la came en attente puisse être chargée de manière fiable.
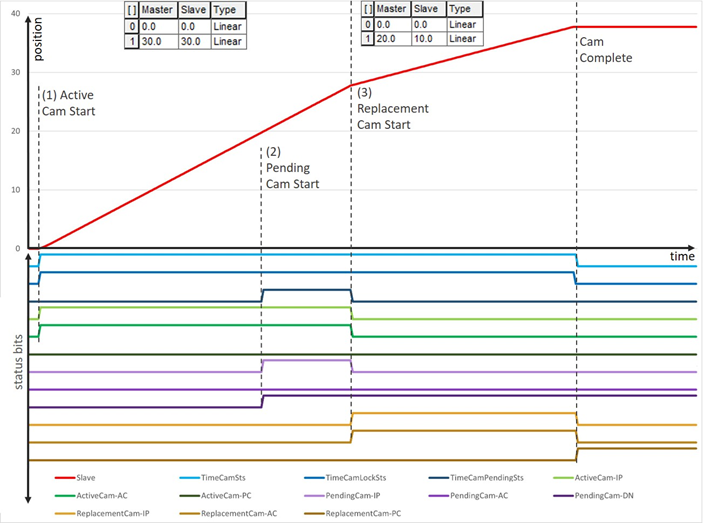
Effet d’une came de remplacement sur une came en attente : ce diagramme présente un exemple de la façon dont la came en attente est affectée lorsqu’une came de remplacement démarre. Les changements d’état sont indiqués par les lignes verticales en pointillés sur le diagramme. Lorsque la came de remplacement est exécutée, le bit .IP de la came en attente est défini et le profil de came de remplacement et de redémarrage est exécuté.
(1) La came active démarre en mode Piloté par le temps, avec le sens de verrouillage Avant immédiat uniquement.
(2) La came en attente est activée et attend la fin de la came active. Les bits .IP et .DN de la came en attente sont définis.
(3) La came de remplacement est exécutée en mode Piloté par le temps avant la fin du profil de came active. Le bit .IP de la came en attente est réinitialisé et aucun changement n’est apporté au bit .AC.
(4) Came terminée. Le bit .PC de la came de remplacement est défini.
Si le type de came est Remplacer et redémarrer ou Remplacer et continuer avec la planification d’exécution En attente, alors l’indicateur .ER de l’instruction MATC est défini.
La came en attente et une came active doivent toutes les deux être dans le même mode d’instruction : soit en mode Piloté par le temps, soit en mode Piloté par le maître. Une instruction qui met une came en attente pour une came active dans un mode différent provoque la définition de l’indicateur .ER de la came active.
Toutes les cames en attente doivent avoir comme Sens de verrouillage Avant immédiat ou Inverse immédiat. Une came en attente avec une position de verrouillage spécifique et un sens de verrouillage Position avant uniquement ou Position Inverse uniquement engendre une erreur LOCK_DIRECTION_CONFLICT (95). (Reportez-vous à la section Codes d’erreur MDSC pour voir la liste des codes d’erreur en cours d’exécution.) Une deuxième came en attente se superpose à la première came en attente dans la mémoire.
Type de came
Le paramètre Type de came indique que la came programmée est une nouvelle came ou une came de remplacement.
Cette sélection permet à l’utilisateur de choisir :
- Nouvelle came
- Remplacer et redémarrer
- Remplacer et continuer
Nouvelle came
L’énumération Nouvelle came doit être utilisée quand l’utilisateur souhaite que la came programmée soit une toute nouvelle came. Il s’agit de la valeur par défaut pour le paramètre Type de came qui permet une compatibilité descendante pour l’application Studio 5000 Logix Designer.
La nouvelle came commence son profil de came au début ou au démarrage de la came en attente, une fois la came active terminée.
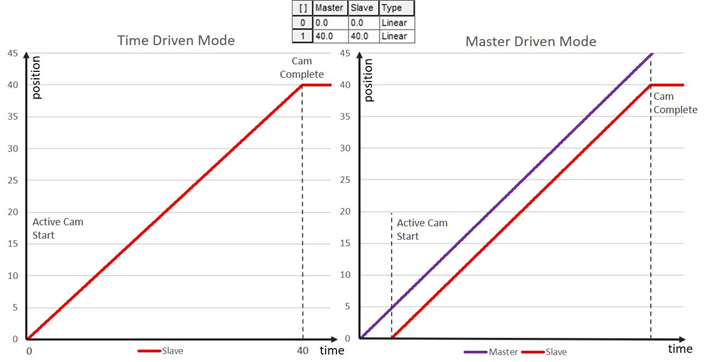
Le diagramme illustre l’exécution d’une nouvelle came. Le côté gauche montre l’exécution en mode Piloté par le temps, où l’axe esclave est synchronisé avec le temps en utilisant le profil de came. Le côté droit montre l’exécution du même profil en mode Piloté par le maître, dans lequel l’axe esclave est verrouillé sur l’axe maître.
Remplacer et redémarrer
Utilisez l’énumération Remplacer et redémarrer pour remplacer la came en cours d’exécution. Le remplacement a lieu sans tenir compte des perturbations de la vitesse, de l’accélération ou du jerk.
L’utilisateur est chargé de minimiser toutes les perturbations de vitesse, d’accélération ou de jerk grâce à la conception correcte de la came.
Le diagramme illustre l’exécution d’une énumération Remplacer et redémarrer en mode Piloté par le temps avec une planification d’exécution définie sur Immédiate et un mode d’exécution défini sur Une fois.
Lorsque la came active démarre, l’axe esclave est synchronisé avec le temps en utilisant le profil de came. Le profil de la came active est remplacé par la came de remplacement lorsqu’elle est déclenchée, puis l’axe esclave commence à se déplacer selon le profil de la came de remplacement synchronisé dans le temps jusqu’à ce que la came se termine.

Remplacer et continuer
Utilisez l’énumération Remplacer et continuer pour remplacer la came active à tout moment lorsqu’elle est en cours d’exécution. Au point de remplacement, la came de remplacement commence à interpoler l’axe esclave.
Le diagramme illustre l’exécution d’une énumération Remplacer et continuer en mode Piloté par le maître avec une planification d’exécution définie sur Immédiat et un mode d’exécution défini sur Continu.
La ligne pointillée verte indique les positions de l’axe esclave si la came de remplacement est déclenchée en même temps que la came active. La ligne pointillée bleue indique les positions de l’axe esclave si la came active continue son exécution au-delà du point de remplacement. Le changement de la position esclave au point de remplacement est dû au profil de came défini pour la came de remplacement.

Sens de verrouillage
Le sens de verrouillage détermine le sens de l’axe maître qui produit le mouvement Esclave. En mode Piloté par le temps, les cames de temps sont programmées avec un sens de verrouillage défini sur Aucun.
En mode Piloté par le maître, les cames de temps sont programmées avec un un sens de verrouillage suivant et sont utilisées pour un type de came Remplacer et redémarrer ou Remplacer et continuer.
Avant immédiat uniquement : La came de remplacement remplace la came active immédiatement lorsque l’axe maître se déplace vers l’avant.
Inverse immédiat uniquement : La came de remplacement remplace la came active immédiatement lorsque l’axe maître se déplace dans le sens inverse.
Le diagramme illustre l’exécution de la came Remplacer et redémarrer de type Immédiat en mode Piloté par le maître, en mode d’exécution Une fois et le sens de verrouillage Inverse immédiat uniquement.
(1) Démarrage de la came active : La came active avec le sens de verrouillage Avant immédiat ne commence que lorsque l’axe maître se déplace dans le sens avant. L’état de la came de temps et l’état de verrouillage de came de temps des bits du mot État du mouvement de l’axe esclave sont définis.
(2) came active déverrouillée : En raison de l’inversion de l’axe maître, la came active est déverrouillée et l’état de verrouillage de came de temps du mot État du mouvement de l’axe esclave est réinitialisé.
(3) Démarrage de la came de remplacement : Pendant que l’axe maître se déplace dans le sens inverse, la came de remplacement remplace immédiatement la came active et le bit .AC de la came de remplacement est défini pour indiquer que la came de remplacement interpole l’axe esclave. L’état de verrouillage de came de temps du mot État du mouvement de l’axe esclave est défini.
Le bit .PC de la came de remplacement est défini lorsque l’axe maître dépasse la plage du profil de la came de remplacement. L’état de la came de temps et l’état de verrouillage de came de temps des bits du mot État du mouvement de l’axe esclave sont alors réinitialisés.

Position avant uniquement : La came de remplacement remplace la came active lorsque la came atteint le point de remplacement, lorsque l’axe maître se déplace dans le sens avant.
Position inverse uniquement : Identique à Position avant uniquement, si ce n’est que l’axe maître se déplace dans le sens inverse.
Le diagramme illustre l’exécution de la came Remplacer et continuer immédiate en mode Piloté par le maître.
(1) Démarrage de la came active : La came active avec le sens de verrouillage Avant immédiat ne commence que lorsque l’axe maître se déplace dans le sens avant. L’état de la came de temps et l’état de verrouillage de came de temps des bits du mot État du mouvement de l’axe esclave sont définis.
(2) came active déverrouillée : En raison de l’inversion de l’axe maître, la came active est déverrouillée et l’état de verrouillage de came de temps du mot État du mouvement de l’axe esclave est réinitialisé.
(3) Démarrage de la came de remplacement : Lorsque l’axe maître se déplace dans le sens inverse, la came de remplacement est déclenchée alors que la came active est toujours déverrouillée avec la configuration suivante :
- Planification d’exécution : Immédiat
- Sens de verrouillage : Position inverse uniquement
- Mode d’exécution : Une fois
- Position de verrouillage : 10
- Mode d’instruction : Mode Piloté par le maître
- Remplacement en position de verrouillage
Lorsque l’axe maître commence à se déplacer dans le sens inverse et atteint la position de verrouillage de 10 unités, le bit .AC de came de remplacement est défini pour indiquer que la came de remplacement interpole l’axe esclave.
Le bit .PC de la came de remplacement est défini lorsque l’axe maître dépasse la plage du profil de la came de remplacement. L’état de verrouillage de came de temps du bit de mot État du mouvement de l’axe esclave est alors réinitialisé.

Arrêter une Came
Comme pour tous les autres générateurs de mouvement (par exemple, marche par à-coups, mouvement, engrenage), les cames actives doivent être arrêtées à l’aide des différentes instructions d’arrêt, MAS ou MGS. Le mouvement de la came doit également s’arrêter lorsque le processeur ControlLogix change de modes OS. En particulier, l’instruction MAS doit être en mesure d’arrêter le processus d’exploitation des cames. Ce comportent devrait être identique à la fonctionnalité MAS, qui arrête un processus à engrenages.
Fusion à partir d’une Came
Comme pour tous les autres générateurs de mouvement (par exemple, marche par à-coups, mouvement, engrenage), les cames actives doivent être conformes avec la fonctionnalité de fusion du mouvement. En particulier, les mouvements et marches par à-coups doivent être en mesure de fusionner avec l’exploitation des cames actives. Ce comportent devrait être identique à la fonctionnalité de fusion qui s’applique à un processus à engrenages.
IMPORTANT:
L’instruction MATC s’exécute dans une seule scrutation. De ce fait, le bit Fin (.DN) et Opération en cours (.IP) sont définis immédiatement. Le bit Processus en cours (.IP) reste défini jusqu’à ce que le processus d’opération de came en fonction du temps déclenché soit remplacé par une autre instruction MATC, ou arrêtée par une commande Arrêt d’axe de mouvement, une opération de fusion ou une action sur défaut d’asservissement.
Structure
Reportez-vous à la section Structure des paramètres d’entrées et de sorties des instructions de mouvements sur un seul axe pour les paramètres d’entrées et de sorties dont dispose l’instruction MATC via la fonction Contrôle de vitesse piloté par le maître (Master Driven Speed Control, MDSC). Avant que l’un ou l’autre de ces paramètres ne soit actif, vous devez exécuter une instruction MDAC qui doit être active (le bit IP est défini).
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise à l’opérande de l’axe. Reportez-vous à la section Indexer via des tableaux pour consulter les défauts d’indexation par tableau.
Conditions d’exécution
Dans Texte structuré, EnableIn est toujours Vrai lors d’une scrutation normale. Si l’instruction se trouve dans le chemin d’accès de commande activé par la logique, elle est exécutée.
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .ER, .IP, .AC et .PC sont définis sur Faux. |
Post-scrutation | Aucune action n’est entreprise |
EnableIn est faux Cette condition peut avoir lieu uniquement en mode Scrutation normale. | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
EnableIn est Vrai et le bit .EN est Faux. Cette condition peut avoir lieu uniquement en mode Scrutation normale. | Le bit .EN est défini sur Vrai et l’instruction est exécutée selon la dernière version du document PISD de l’instruction de mouvement. |
EnableIn est Vrai et le bit .EN est Vrai. Cette condition peut avoir lieu uniquement en mode Scrutation normale. | Aucune action n’est entreprise |
Codes d’erreur
Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Codes d’erreur étendus
Les codes d’erreur étendus livrent des informations supplémentaires spécifiques aux instructions pour les codes d’erreur communes à plusieurs instructions. Les codes d’erreur étendus pour le code d’erreur PARAMETER_OUT_OF_RANGE(13) liste un numéro qui renvoie au numéro des opérandes tel que répertoriés dans la face avant, en descendant, le premier opérande étant compté comme zéro. Ainsi, pour l’instruction MATC, le code d’erreur étendu 5 renvoie à la valeur de l’opérande Mise à l’échelle de temps. Vous devez ensuite vérifier si votre valeur correspond à la plage de valeurs acceptées pour l’instruction.
Champ .SEGMENT
Le champ .SEGMENT pour les codes d’erreur ILLEGAL_CAM_TYPE (28), ILLEGAL_CAM_ORDER (29) ou INVALID_CAM_PROFILE_ELEMENT (179) indique l’élément du tableau Profil de came qui contient, respectivement, un type de profil de came non valide (non linéaire ou cubique), une position maître non ascendante ou une valeur incorrecte (par exemple, un débordement ou une valeur qui n’est pas un nombre). Ainsi, un code d’erreur INVALID_CAM_PROFILE_ELEMENT avec une valeur de champ .SEGMENT de 3 signifie que le quatrième élément (ou [3]) du tableau Profil de came contient le nombre incorrect. Utilisez l’instruction Profil de came de calcul du mouvement (Motion Calculate Cam Profile, MCCP) ou l’Éditeur de profil de came pour recalculer le profil de came et garantir que les valeurs maîtres et esclaves ne contiennent pas de valeur incorrecte.
Bits d’état
État de la came de temps
Ce bit d’état indique que le profil MATC est en cours et est défini lorsque la commande MATC est lancée sur l’axe esclave.
Il se réinitialise avec l’une des conditions suivantes :
- La came active ou de remplacement se termine avec le mode d’exécution Une fois.
- L’axe esclave est arrêté (MAS, MCS) avec un type d’arrêt Tous ou Came de temps.
- L’axe esclave est arrêté (MASD, MGSD, MCSD).
Mode d’exécution | |||
|---|---|---|---|
Nom du bit | Instruction | Une fois | Continu |
État de la came de temps | Il est défini lorsque la commande MATC est lancée sur l’axe esclave | VRAI | TRUE |
Il est réinitialisé lorsque l’axe maître franchit la limite de came. | VRAI | FAUX (FALSE) | |
État de verrouillage de came de temps
Le bit État de verrouillage de came de temps est valide uniquement en mode Piloté par le maître et lorsque la planification d’exécution est définie sur Immédiate. Le bit État de verrouillage de came de temps indique l’état lorsque l’axe maître commence à piloter l’axe esclave en fonction du profil de came et du sens esclave, et il est défini lorsque l’axe maître satisfait aux conditions suivantes : Mode d’exécution, sens de verrouillage et position de verrouillage.
Il se réinitialise avec l’une des conditions suivantes :
- L’axe maître franchit la limite de came lorsque le mode d’exécution est Une fois.
- L’axe maître se déplace dans le sens inverse de celui spécifié dans le sens de verrouillage.
- L’axe esclave est arrêté (MAS, MCS) avec un type d’arrêt Tous ou Came de temps.
- L’axe esclave est arrêté (MASD, MGSD, MCSD).
Mode d’exécution | |||
|---|---|---|---|
Nom du bit | Instruction | Une fois | Continu |
État de verrouillage de came de temps | Il est défini lorsque l’axe maître commence à piloter l’axe esclave en fonction du profil de came. | VRAI | TRUE |
Il est réinitialisé lorsque l’axe maître franchit la limite de came. | VRAI | FAUX (FALSE) | |
Nom du bit | Instruction | Sens de verrouillage |
|---|---|---|
État de verrouillage de came de temps | Il est défini lorsque l’axe maître satisfait les conditions suivantes : Mode d’exécution, sens de verrouillage. La position de verrouillage n’est pas prise en compte. | Avant immédiat uniquement Inverse immédiat uniquement |
Il est défini lorsque l’axe maître satisfait les conditions suivantes : Mode d’exécution, Planification d’exécution, Sens de verrouillage et Position de verrouillage. | Position avant uniquement Position inverse uniquement |
État d’attente de la came de temps
Ce bit d’état indique que le profil MATC attend la fin de l’exécution d’un profil de came et est défini lorsque les conditions suivantes sont remplies :
- L’instruction MATC avec planification d’exécution En attente est déclenchée.
- La came de remplacement est déclenchée avec le mode d’instruction Piloté par le maître et le sens de verrouillage.
Il se réinitialise avec l’une des conditions suivantes :
- Le processus actuel de came de temps se termine (.PC bit) et est défini.
- L’état de verrouillage de came de temps est défini.
- L’axe esclave est arrêté (MAS, MCS) avec un type d’arrêt Tous ou Came de temps.
- L’axe esclave est arrêté (MASD, MGSD, MCSD).
Planification d’exécution | |||
|---|---|---|---|
Nom du bit | Instruction | Immédiat | En attente |
État d’attente de la came de temps | État du bit dans la planification d’exécution | FAUX (FALSE) | TRUE |
Nom du bit | Instruction | Planification d’exécution |
|---|---|---|
État d’attente de la came de temps | Il est défini jusqu’à ce que l’axe maître satisfasse à ces conditions selon le mode d’exécution, le sens de verrouillage et la position de verrouillage. | Came de remplacement avec : Avant immédiat uniquement Inverse immédiat uniquement Position avant uniquement Position inverse uniquement |
Le diagramme illustre l’exécution de la came Remplacer et continuer immédiate en mode Piloté par le maître.
(1) Démarrage de la came active
La came active avec le sens de verrouillage Avant immédiat ne commence que lorsque l’axe maître se déplace dans le sens avant. L’état de la came de temps et l’état de verrouillage de came de temps du bit de mot État du mouvement de l’axe esclave sont définis. Le bit État d’attente de la came de temps du bit État du mouvement de l’axe esclave est Inchangé.
(2) Came active déverrouillée
En raison de l’inversion de l’axe maître, la came de remplacement est déverrouillée et l’état de verrouillage de came de temps du mot État du mouvement de l’axe esclave est réinitialisé. L’état de la came de temps du bit État du mouvement de l’axe esclave est Inchangé.
(3) Démarrage de la came de remplacement
Lorsque l’axe maître se déplace dans le sens inverse, la came de remplacement est déclenchée alors que la came active est toujours déverrouillée avec cette configuration :
- Planification d’exécution : Immédiat
- Sens de verrouillage : Position inverse uniquement
- Mode d’exécution : Une fois
- Position de verrouillage : 10
- Mode d’instruction : Mode Piloté par le maître
L’état de came de temps en attente du bit de mot État du mouvement de l’axe esclave est défini. L’état de la came de temps et l’état de verrouillage de came de temps des bits État du mouvement de l’axe esclave sont définis sur Inchangé.
(4) Remplacement en position de verrouillage
Lorsque l’axe maître commence à se déplacer dans le sens inverse et atteint la position de verrouillage de 10 unités, l’état de verrouillage de came de temps du bit État du mouvement de l’axe esclave est défini, et l’état de la came de temps en attente du bit de mot État du mouvement de l’axe esclave est réinitialisé. L’état de la came de temps du bit État du mouvement de l’axe esclave est Inchangé.

Support pour le Contrôle de vitesse piloté par le maître (MDSC) et pour la Commande directe du mouvement
Les commandes Directe du mouvement ne sont pas disponibles sur l’organigramme des instructions en ce qui concerne l’instruction MATC. Vous devez programmer une instruction MATC dans un des langages de programmation pris en charge avant l’exécution d’un MAM ou MAJ en mode Piloté par le temps. Une erreur en cours d’exécution se produit si une instruction MATC n’a pas été auparavant exécutée dans un MAM ou un MAJ en mode Piloté par le maître.
Exemple
Logique à relais

Texte structuré
MATC(Axis1,matc_motion_ctrl,1,cam_profile[0],2,2,Once,Immediate,0,NewCam,None,TimeDrivenMode);
Fournir une réponse