
IPIDCONTROLLER (contrôleur de dérivé intégral proportionnel)
Configure et contrôle les entrées et sorties utilisées pour la logique de dérivé intégral proportionnel (PID). La logique PID est utilisée pour contrôler les propriétés physiques, telles que la température, la pression, le niveau, le liquide ou le débit, en utilisant les boucles de processus qui permettent de calculer une valeur d'erreur sous forme de différence entre un point de consigne souhaité et une variable de processus mesurée. Le contrôleur tente de réduire l'erreur au fil du temps en ajustant une variable de contrôle. Le calcul inclut les termes proportionnel (P), intégral (I) et dérivé (D), utilisés comme suit :
- P : Valeurs actuelles de l'erreur.
- I : Valeurs passées de l'erreur.
- D : Possibles valeurs futures de l'erreur (en fonction de son taux de changement actuel) qui contrôle les propriétés physiques, telles que la température, la pression, le niveau de liquide ou le débit, en utilisant les boucles de processus.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s’applique aux contrôleurs
Micro810
LC10, Micro820
L20E, Micro850
L50E et Micro870
L70E.IPIDCONTROLLER
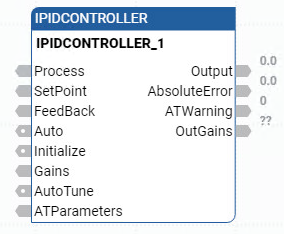
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Lorsque ce paramètre est VRAI, le bloc d'instruction est activé.
S'applique aux programmes de schémas à relais. |
Process | Entrée | REAL | Valeur de traitement, c'est-à-dire la valeur mesurée à partir de la sortie du processus. |
SetPoint | Entrée | REAL | Point de consigne. |
FeedBack | Entrée | REAL | Signal de retour, c'est-à-dire la valeur de la variable de contrôle appliquée au processus. Par exemple, le retour peut correspondre à la sortie IPIDCONTROLLER. |
Auto | Entrée | BOOL | Mode de fonctionnement du contrôleur PID :
|
Initialize | Entrée | BOOL | Changement apporté à la valeur (de TRUE à FAUX ou de FAUX à TRUE) entraînant la suppression des gains proportionnels au cours du cycle. Initialise également les séquences de réglage automatique. |
Gains | Entrée | GAIN_PID | Valeur PID des gains pour IPIDController Utilisez le Type de données GAIN_PID pour définir les paramètres de l'entrée Gains. |
AutoTune | Entrée | BOOL |
|
ATParameters | Entrée | AT_Param | Paramètres de réglage automatique Utilisez le Type de données AT_Param pour définir les paramètres de l'entrée ATParameters. |
Output | Sortie | REAL | Valeur de sortie issue du contrôleur. |
AbsoluteError | Sortie | REAL | Erreur absolue (processus – point de consigne) issue du contrôleur. |
ATWarnings | Sortie | DINT | (ATWarning) Avertissement pour la séquence de réglage automatique. Les valeurs possibles sont les suivantes :
|
OutGains | Sortie | GAIN_PID | Gains calculés suite aux séquences de réglage automatique Utilisez le type de données GAIN_PID pour définir la sortie OutGains. |
ENO | Sortie | BOOL | Activation de la sortie. S'applique aux programmes de schémas à relais. |
Exemples IPIDCONTROLLER
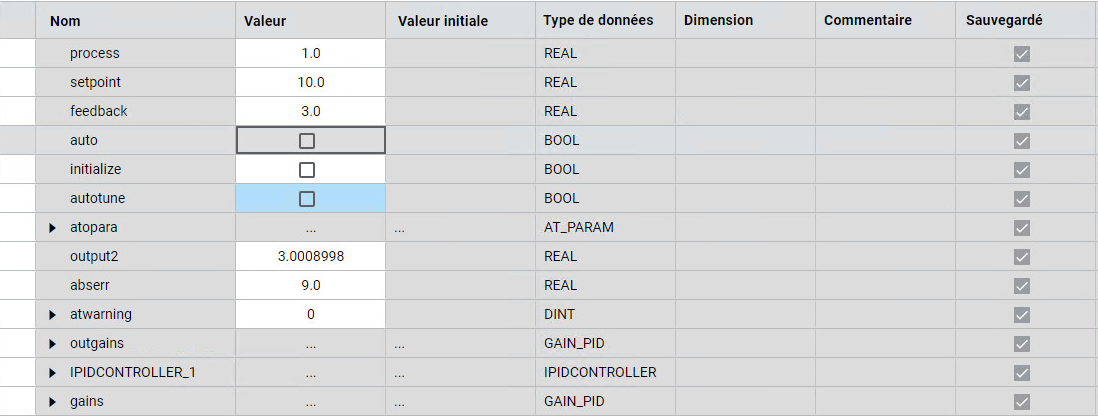
Exemple de diagramme de bloc de fonctions IPIDCONTROLLER
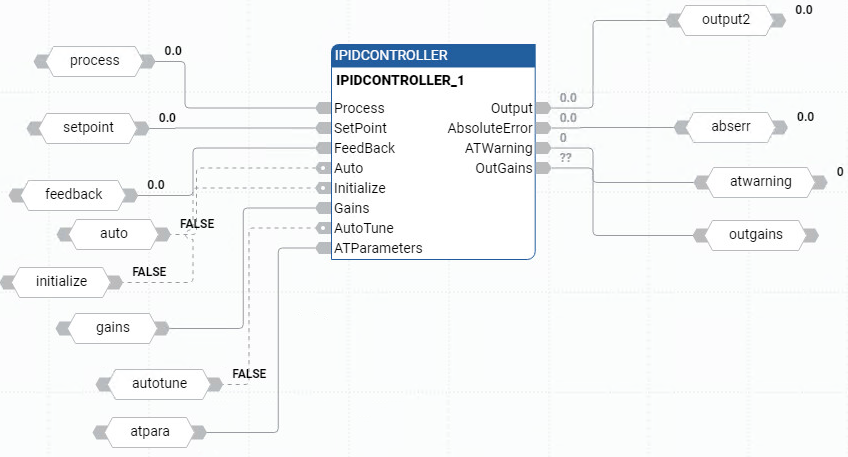
Exemple de schéma à relais IPIDCONTROLLER
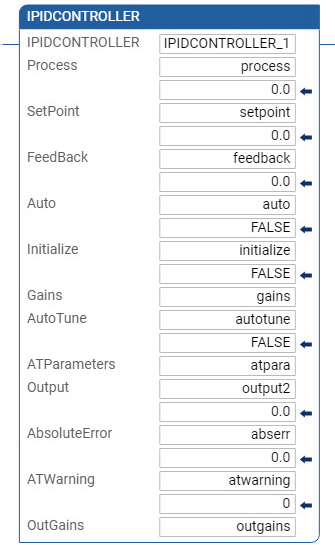
Exemple de texte structuré IPIDCONTROLLER
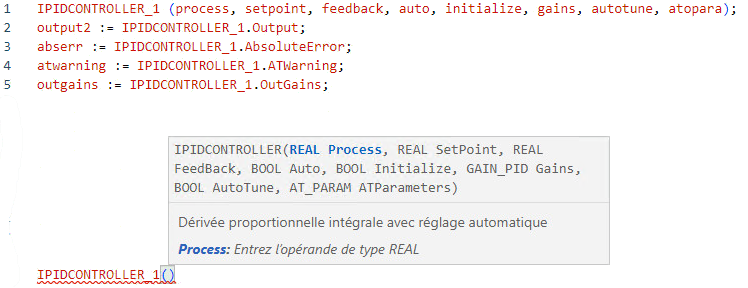
(* ST equivalence: IPIDController1 is an instance of IPIDController block *)


IPIDController1(Proc,

SP,
FBK,
Auto,
Init,
G_In,
A_Tune,
A_TunePar,
Err );
Out_process := IPIDController1.Output ;

A_Tune_Warn := IPIDController1.ATWarning ;

Gain_Out := IPIDController1.OutGains ;
Résultats
Fournir une réponse