
MC_Power (puissance du contrôle des mouvements)
L'instruction MC_Power contrôle la phase d'alimentation (ON ou OFF).
Détails de l'opération :
- Après finalisation de la mise sous tension de l'axe, l'état Origine de l'axe est remis à zéro (hors position d'origine).
- L'entrée Enable_Positive et l'entrée Enable_Negative pour MC_Power sont toutes deux activées en fonction du niveau : elles sont vérifiées lorsque l'entrée Enable passe de OFF à ON. Les changements à la volée de l'entrée Enable_Positive et de l'entrée Enable_Negative sans bascule de l'entrée Enable ne sont pas vérifiés.
- En cas de panne d'alimentation pendant le fonctionnement (lorsque l'asservissement a été détecté), l'état de l'axe passe à Arrêt suite à une erreur.
- L'instruction MC_Power a une valeur de délai d'expiration de 2 minutes. MC_Power renvoie une erreur au moment de l'expiration du délai lorsque l'option Entrée variateur prêt est définie sur FAUX.
- Si un bloc de fonctions MC_Power avec le paramètre Activé défini sur Vrai est appelé alors que l'état de l'axe est Désactivé, l'état de l'axe passe à Immobilisation en l'absence d'erreur ou à Arrêt suite à une erreur dans le cas contraire.
- Un seul bloc de fonctions MC_Power doit être émis par axe. Si un bloc de fonctions MC_Power différent est utilisé pour commander simultanément le même axe, il sera rejeté par le moteur de mouvement.
- Lorsqu'un commutateur d'état Marche / Arrêt est associé à un axe, la position absolue de l'axe n'est pas réinitialisée.
- Si un bloc de fonctions MC_Power est appelé alors que le paramètre Activé est défini sur Faux, l'état de l'axe passe à Désactivé quel que soit l'état, même Arrêt suite à une erreur.
- Le bloc de fonctions MC_Power peut mettre l'axe sous tension si le paramètre Activé est défini sur Vrai et le mettre hors tension si ce paramètre est défini sur Faux.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_Power
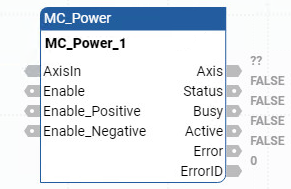
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
Ne s'applique qu'aux programmes de langage à relais. |
AxisIn | Entrée | AXIS_REF FB_AXIS_REF | Utilisez les paramètres Type de données AXIS_REF pour définir AxisIn. Pour FB_Axis (axe retour codeur), utilisez le Type de données FB_AXIS_REF pour définir AxisIn. |
Enable | Entrée | BOOL |
|
Enable_Positive | Entrée | BOOL | TRUE : Le mouvement est autorisé dans la direction positive. |
Enable_Negative | Entrée | BOOL | TRUE : Le mouvement est autorisé dans la direction négative. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | AXIS_REF | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. Type de données AXIS_REF. |
Status | Sortie | BOOL | Etat de la phase d'alimentation :
|
Busy | Sortie | BOOL |
|
Active | Sortie | BOOL | TRUE : Indique que le bloc de fonctions contrôle l'axe. |
Error | Sortie | BOOL | Indique qu’une erreur s’est produite.
|
ErrorID | Sortie | UINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans les Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Exemples MC_Power
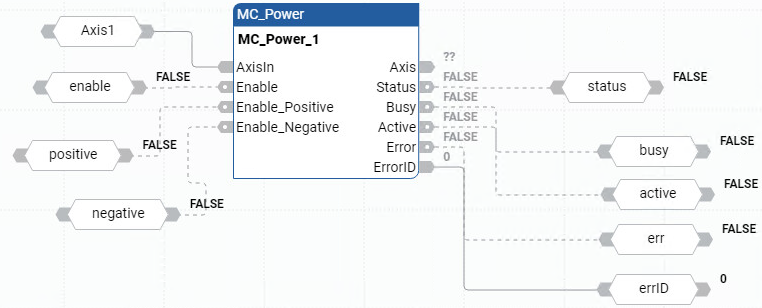
Exemple de diagramme de bloc de fonctions MC_Power
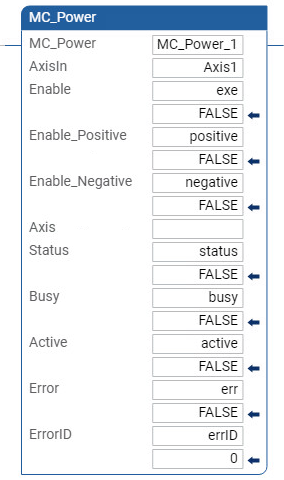
Exemple de langage à relais MC_Power
Exemple de texte structuré MC_Power
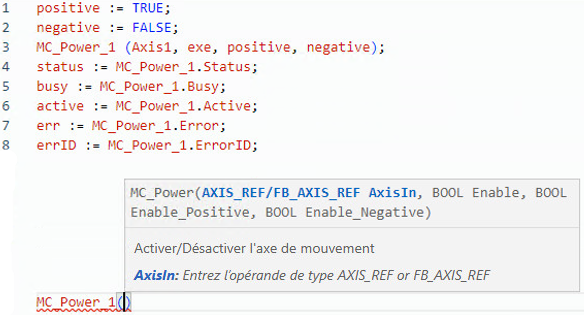
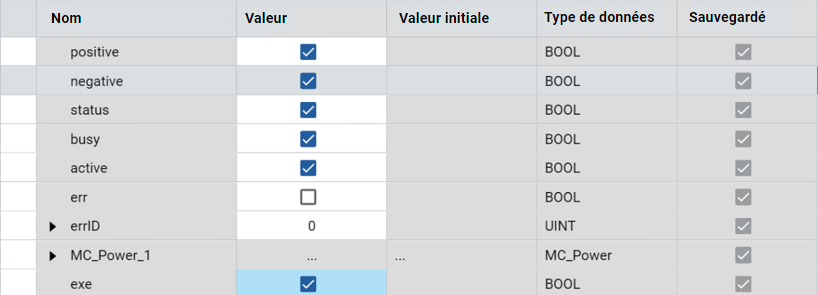
Résultats
Fournir une réponse