
MC_Stop (contrôle des mouvements, arrêt)
L’instruction MC_Stop ordonne un arrêt contrôlé du mouvement et fait passer l'axe à l'état Arrêt en cours. Tout autre bloc fonctionnel en cours d'exécution est annulé. Toutes les commandes de déplacement des blocs fonctionnels sont ignorées tant que l'axe ne passe pas à l'état Immobilisation.
Détails de l'opération :
- Tant que l'entrée Execute input est élevée, l'axe demeure à l'état Arrêt en cours. Lorsque l'axe est à l'état Arrêt en cours, les autres blocs de fonctions de mouvement ne peuvent pas effectuer de mouvement sur cet axe.
- Si la Décélération est nulle, les paramètres MC_Stop sont déterminés par le paramètre Arrêt d'urgence de la configuration de l'axe, notamment le type E-Stop, E-stop Deceleration et E-stop Jerk.
- Lorsqu'aucune erreur n'est détectée au cours de la séquence d'arrêt, l'état de l'axe passe à Immobilisation après que le bit de réalisation est DÉFINI et que l'entrée Execute passe à l'état Faux.
- Utilisez MC_Stop pour la fonctionnalité d'arrêt d'urgence et les situations exceptionnelles. Utilisez MC_Halt pour un arrêt normal du mouvement.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_Stop
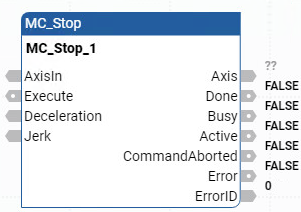
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
Ne s'applique qu'aux programmes de langage à relais. |
AxisIn | Entrée | AXIS_REF | Utilisez le type de données AXIS_REF pour définir les paramètres pour AxisIn. |
Execute | Entrée | BOOL |
|
Deceleration | Entrée | REAL | Valeur correspondant à la décélération [u/s 2 ]. |
Jerk | Entrée | REAL | Valeur correspondant au jerk [u/s 3 ]. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. | |
Done | Sortie | BOOL | TRUE : La vitesse zéro a été atteinte sans qu'aucune erreur n'ait été générée lors de la séquence d'arrêt. |
Busy | Sortie | BOOL | TRUE : Le bloc de fonctions n’est pas terminé. |
Active | Sortie | BOOL | TRUE : Indique que le bloc de fonctions contrôle l'axe. |
CommandAborted | Sortie | BOOL | TRUE : La commande a été remplacée par le bloc de fonctions MC_Power(OFF) ou Arrêt suite à une erreur. |
Error | Sortie | BOOL | Indique qu’une erreur s’est produite.
|
ErrorID | Sortie | UINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans les Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Exemples MC_Stop
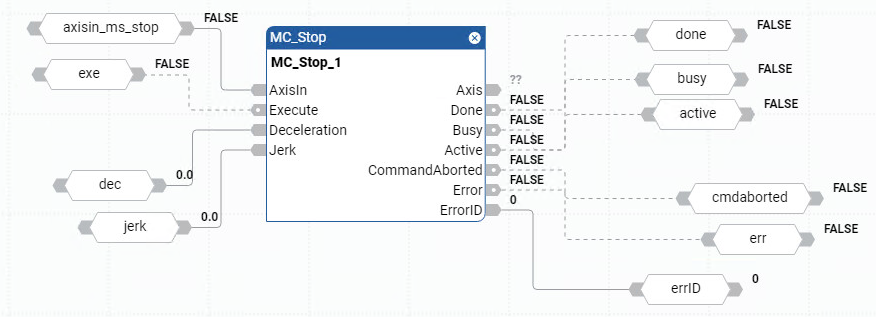
Exemple de diagramme de bloc de fonctions MC_Stop
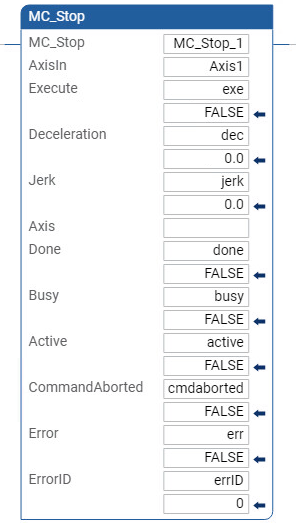
Exemple de langage à relais MC_Stop
Exemple de texte structuré MC_Stop
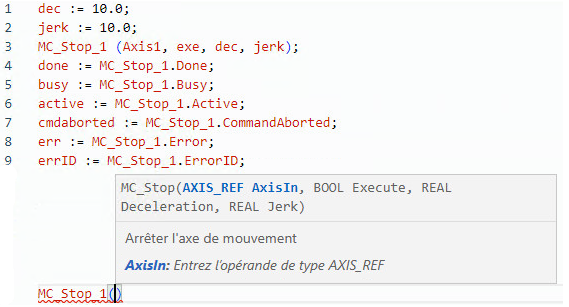
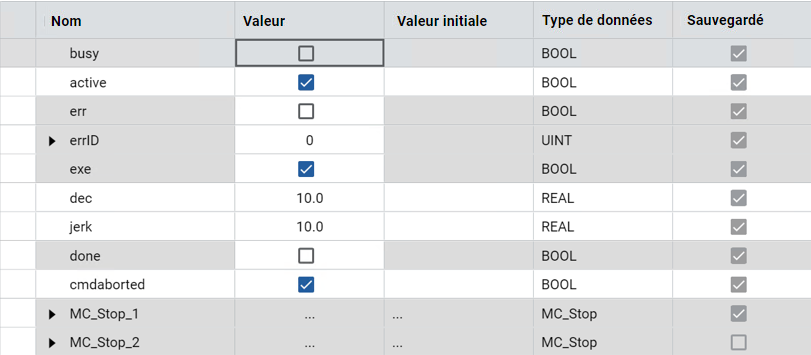
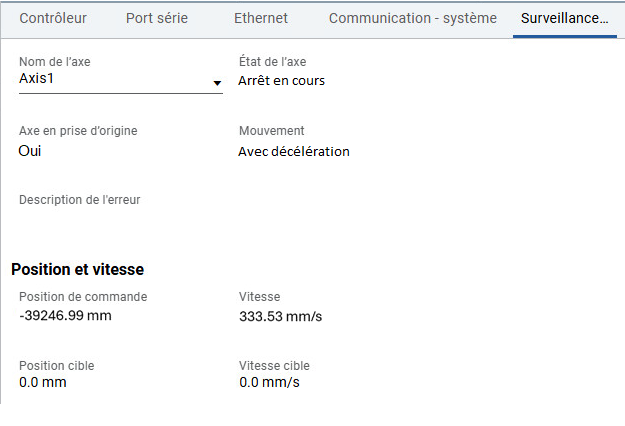
Résultats
Fournir une réponse