
MC_ReadActualPosition (contrôle des mouvements, lecture de la position réelle)
L'instruction MC_ReadActualPosition renvoie la position réelle de l'axe de retour. MC_ReadActualPosition s'applique uniquement au mouvement de retour.
Détails de l'opération :
- Avant d'exécuter MC_ReadActualPosition, vérifiez que l'axe se trouve dans l'un des états suivants :
- Désactivé
- Immobilisation
- Mouvement discret
- Arrêt suite à une erreur
- La position réelle d'un axe retour codeur n'est pas réinitialisée sur 0 après un chargement. Pour réinitialiser ou effacer la position d'un axe de retour, utilisez l'instruction MC_Home ou MC_SetPosition.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_ReadActualPosition
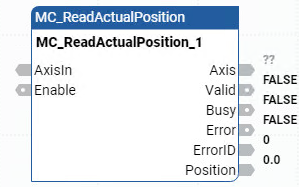
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
AxisIn | Entrée | FB_AXIS_REF | Pour FB_Axis (axe retour codeur), utilisez le Type de données FB_AXIS_REF pour définir AxisIn. |
Enable | Entrée | BOOL |
|
Axis | Sortie | FB_AXIS_REF | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. Les paramètres de sortie de l'axe sont définis dans le type de données FB_AXIS_REF. |
Valid | Sortie | BOOL |
|
Busy | Sortie | BOOL |
|
Error | Sortie | BOOL | Indique une erreur.
|
ErrorID | Sortie | UNIT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Position | Sortie | REAL | Valeur de la position absolue réelle pour l'axe de mouvement de retour (en unité d'axe [u]). |
Exemples MC_ReadActualPosition
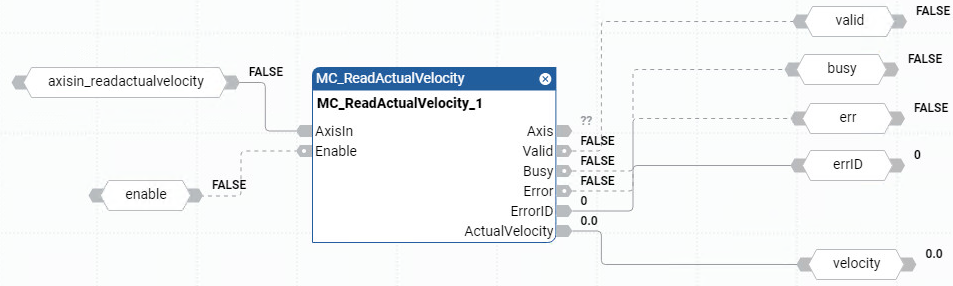
Exemple de diagramme de bloc de fonctions MC_ReadActualPosition
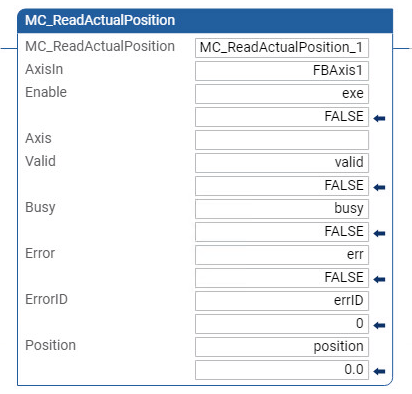
Exemple de langage à relais MC_ReadActualPosition
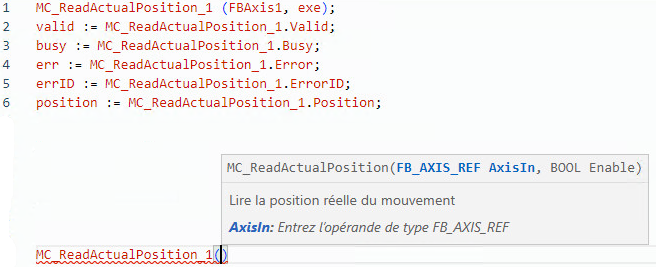
Exemple de texte structuré MC_ReadActualPosition
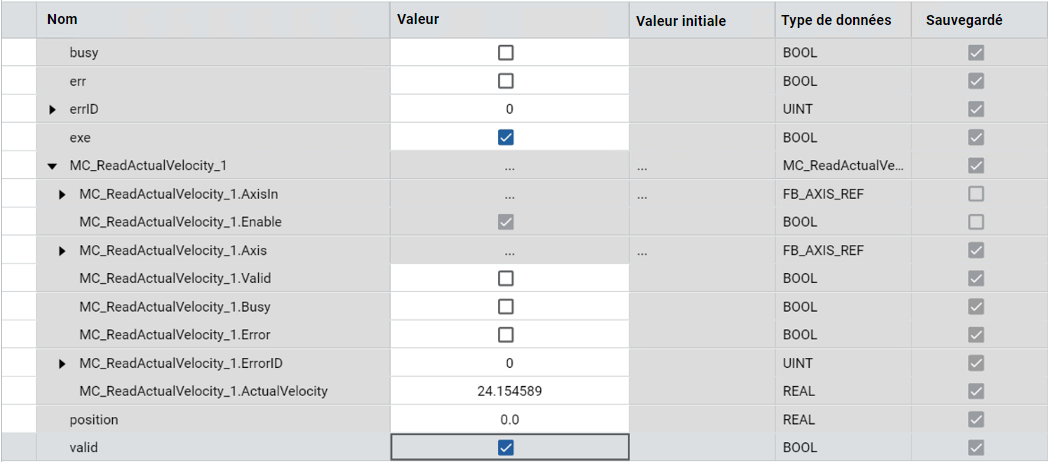
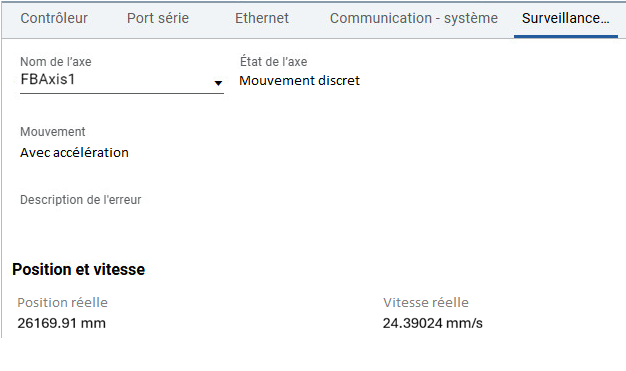
Résultats
Fournir une réponse