
MC_MoveVelocity (vitesse de déplacement du contrôle des mouvements)
L'instruction MC_MoveVelocity commande un mouvement contrôlé sans fin à une vitesse spécifiée.
Détails de l'opération :
- Si l'entrée DirectionIn de MC_MoveVelocity est égale à 0 alors que :
- L'axe est en mouvement, le signe de l'entrée Vitesse est ignoré, l'axe poursuit son mouvement dans la direction en cours et de nouveaux paramètres dynamiques sont appliqués.
- L'axe n'est pas en mouvement, MC_MoveVolecity signale une erreur.
- Si la limite de pulsation PTO est atteinte pendant l'exécution de MC_MoveVelocity, la valeur de l'accumulateur PTO est ramenée à 0 (ou à la valeur opposée de la limite logicielle si elle est activée) et l'exécution se poursuit.
- Si l'axe est en mouvement alors que MC_MoveVelocity demande un mouvement dont la direction (signe du produit Vitesse * Direction) est opposée à celle du mouvement en cours, MC_MoveVelocity signale une erreur.
- Lorsque le signal « InVelocity » est activé, il indique que MC_MoveVelocity est terminé. Les éventuels événements d'axe suivants n'ont aucun effet sur les sorties de MC_MoveVelocity, à l'exception du signal « InVelocity ».
- La sortie InVelocity de MC_MoveVelocity conserve la valeur Vrai dès que la valeur Vitesse de l'axe atteint la valeur Vitesse demandée ou jusqu'à ce que MC_MoveVelocity soit arrêté.
- Le signe du produit Vitesse * Direction détermine la direction des mouvements pour MC_MoveVelocity. Si Velocity et Direction sont de même signe, le mouvement commandé est positif. Si Velocity et Direction sont de signes contraires, le mouvement commandé est négatif.
- Le signal « InVelocity » est réinitialisé lorsque MC_MoveVelocity est remplacé par un autre bloc de fonctions ou événement d'axe, ou au front descendant de « Exécuter ».
- Pour arrêter ou modifier le mouvement initié par MC_MoveVelocity, le bloc d'instruction doit être remplacé par un autre bloc d'instruction, notamment par une nouvelle exécution de MC_MoveVelocity avec des paramètres différents.
- Si MC_MoveVelocity est démarré alors que l'axe est à l'état Immobilisation (non commandé par un autre bloc de fonctions), toute erreur du bloc de fonctions attribue la valeur Arrêt suite à une erreur à l'état de l'axe.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_MoveVelocity
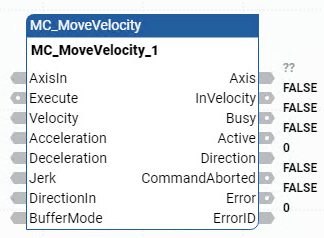
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
Ne s'applique qu'aux programmes de langage à relais. |
AxisIn | Entrée | AXIS_REF | Utilisez les paramètres de type de données AXIS_REF pour définir AxisIn. |
Execute | Entrée | BOOL | Indique quand démarrer le mouvement.
|
Velocity | Entrée | REAL | Valeur correspondant à la vitesse maximale [u/s]. |
Acceleration | Entrée | REAL | Valeur correspondant à l'accélération (augmentation de la quantité d'énergie fournie au moteur) [u/s 2 ] |
Deceleration | Entrée | REAL | Valeur correspondant à la décélération (réduction de la quantité d'énergie fournie au moteur) [u/s 2 ] |
Jerk | Entrée | REAL | Valeur correspondant au jerk [u/s 3 ] |
DirectionIn | Entrée | SINT | Les valeurs valides sont les suivantes : -1, 0, 1. |
BufferMode | Entrée | SINT | Ce paramètre n'est pas utilisé. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. | |
InVelocity | Sortie | BOOL | TRUE : La vitesse commandée a été atteinte (pour la première fois). |
Busy | Sortie | BOOL |
|
Active | Sortie | BOOL | TRUE : Indique que le bloc de fonctions contrôle l'axe. |
Direction | Sortie | SINT | Les valeurs valides sont les suivantes : -1, 0, 1. |
CommandAborted | Sortie | BOOL | TRUE : La commande a été remplacée par une autre commande ou Arrêt suite à une erreur. |
Error | Sortie | BOOL | Indique qu’une erreur s’est produite.
|
ErrorID | Sortie | UINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans les Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Exemples MC_MoveVelocity
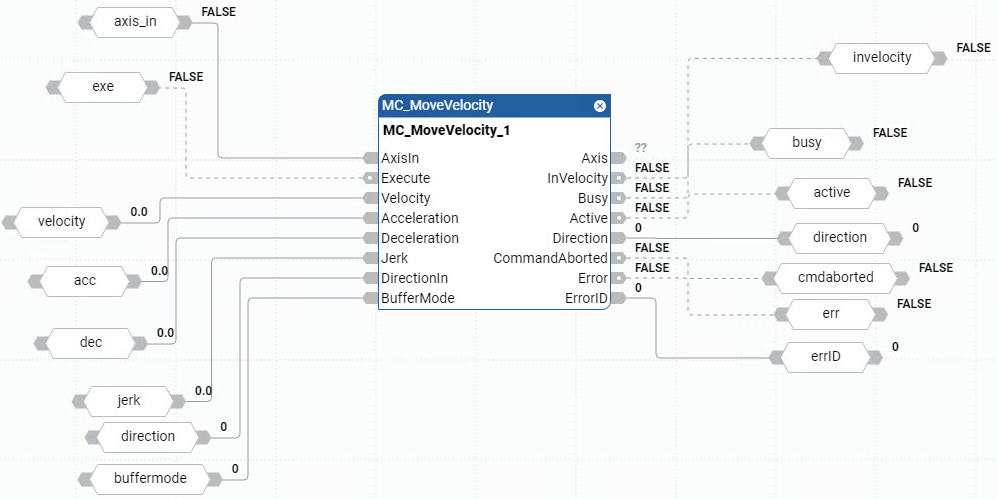
Exemple de diagramme de bloc de fonctions MC_MoveVelocity
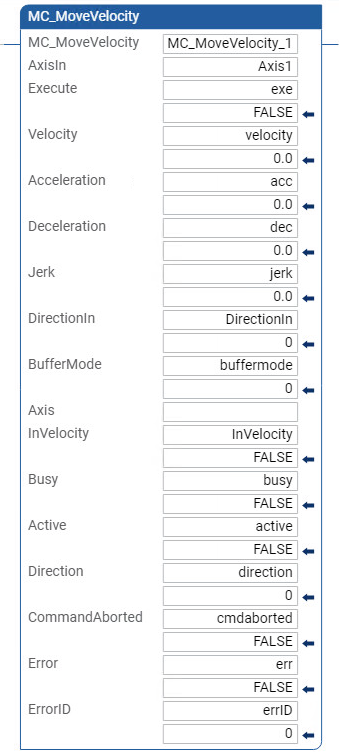
Exemple de langage à relais MC_MoveVelocity
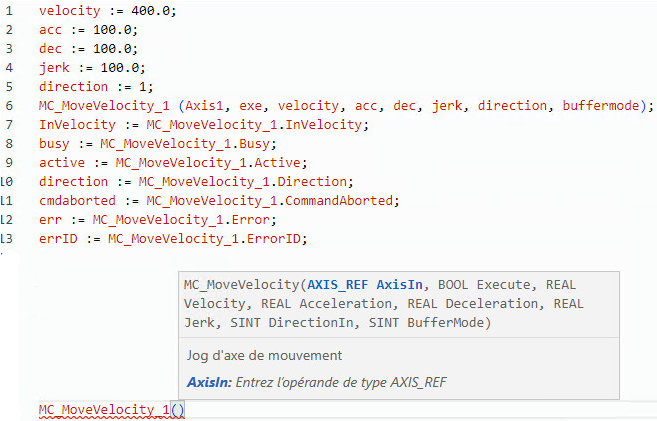
Exemple de texte structuré MC_MoveVelocity
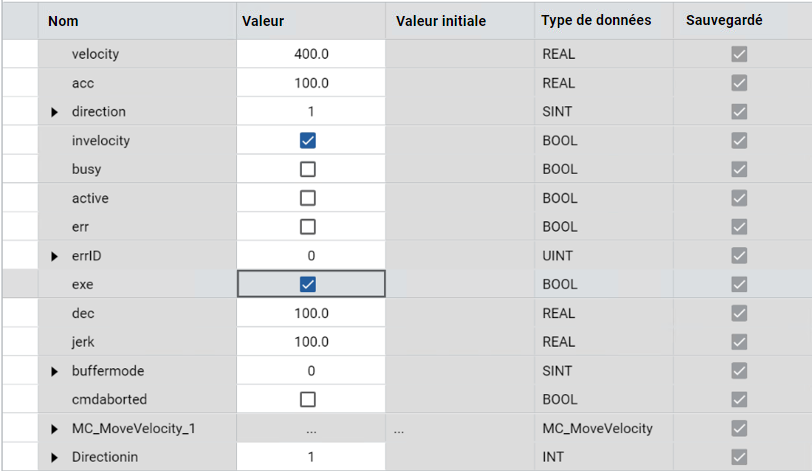
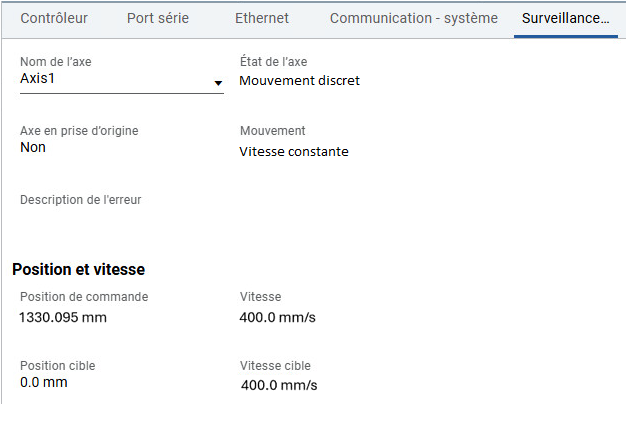
Résultats
Fournir une réponse