
MC_MoveRelative (déplacement relatif du contrôle des mouvements)
L'instruction MC_MoveRelative commande un mouvement contrôlé d'une distance spécifique relative à la position réelle au moment de l'exécution.
Détails de l'opération :
- La direction des mouvements de MC_MoveRelative étant déterminée par la position actuelle et la position cible, le signe de vitesse n'est pas pris en compte.
- MoveRelative se termine avec une vitesse égale à zéro s'il n'est pas remplacé par un autre bloc de fonctions.
- Si MC_MoveRelative est émis alors que l'état de l'axe du contrôleurMicro800est Immobilisation et que la distance relative du mouvement est nulle, l'exécution du bloc de fonctions est immédiatement signalée comme Done.
- Pour un contrôleurMicro800, le signe de l'entrée Vitesse pour MC_MoveRelative est ignoré, car la direction des mouvements est déterminée par la position actuelle et la position cible.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_MoveRelative
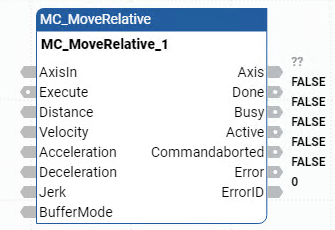
Exécution de MC_MoveRelative
Paramètre | Types de paramètres | Types de données | Descriptions |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
Ne s'applique qu'aux programmes de langage à relais. |
Execute | Entrée | BOOL | Indique quand démarrer le mouvement.
|
Distance | Entrée | REAL | Distance relative pour le mouvement (en unité technique [u]). |
Velocity | Entrée | REAL | Valeur correspondant à la vitesse maximale (pas nécessairement atteinte) [u/s]. Comme la direction du mouvement est déterminée par l'entrée Position, le signe de la valeur Velocity n'est pas pris en compte par le bloc de fonctions. Il est possible que la vitesse maximale ne soit pas atteinte lorsque la valeur Jerk = 0. |
Acceleration | Entrée | REAL | Valeur de l'accélération (augmentation de la quantité d'énergie fournie au moteur) [u/s 2 ]. |
Deceleration | Entrée | REAL | Valeur de la décélération (réduction de la quantité d'énergie fournie au moteur) [u/s 2 ]. |
Jerk | Entrée | REAL | Valeur correspondant au jerk [u/s 3 ]. |
BufferMode | Entrée | SINT | Ce paramètre n'est pas utilisé. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | AXIS_REF | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. |
Done | Sortie | BOOL | TRUE : Distance commandée atteinte. Lorsque l'entrée En position est activée pour un axe, le signal En position doit être défini comme actif avant que Done = Vrai. |
Busy | Sortie | BOOL |
|
Active | Sortie | BOOL | TRUE : Indique que le bloc d'instruction contrôle l'axe. |
CommandAborted | Sortie | BOOL | TRUE : La commande a été remplacée par une autre commande ou Arrêt suite à une erreur. |
Error | Sortie | BOOL | Indique qu’une erreur s’est produite.
|
ErrorID | Sortie | UINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans les Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Exemples MC_MoveRelative
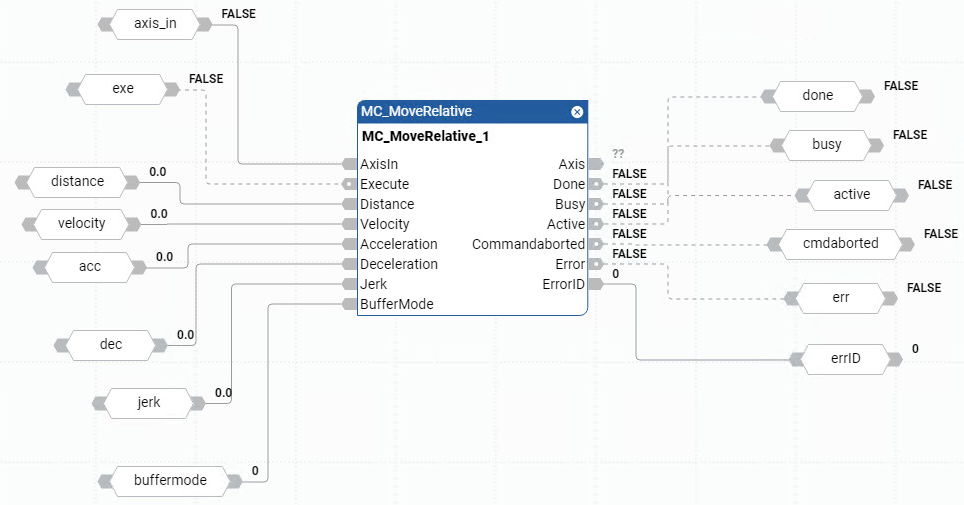
Exemple de diagramme de bloc de fonctions MC_MoveRelative
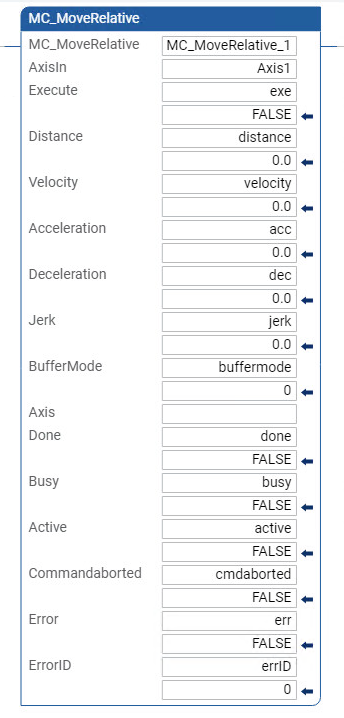
Exemple de langage à relais MC_MoveRelative
Exemple de texte structuré MC_MoveRelative
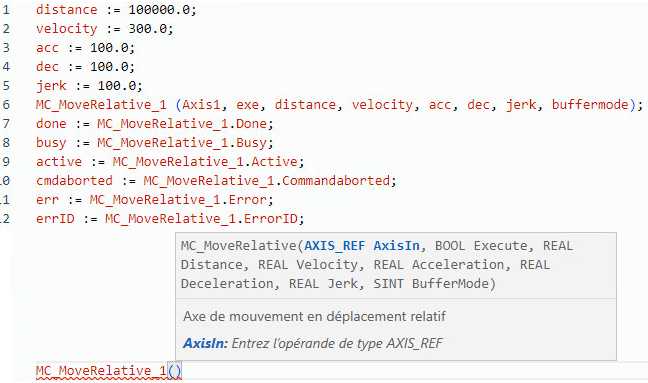
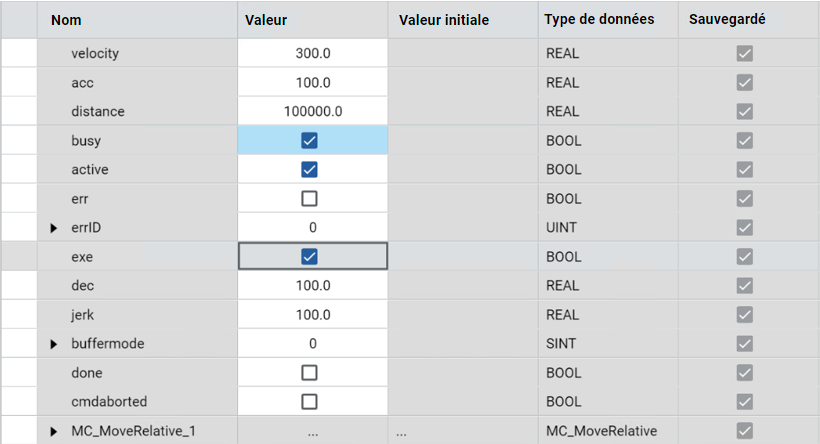
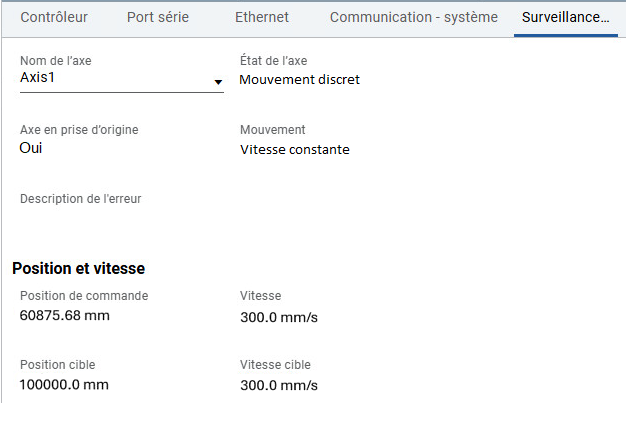
Exemple de résultat MC_MoveRelative
Fournir une réponse