
MC_Home (origine du contrôle des mouvements)
L'instruction MC_Home ordonne à l’axe d’effectuer la séquence
<search home>
. Les détails de cette séquence dépendent du fabricant et peuvent être définis par les paramètres de l'axe. L'entrée Position est utilisée pour définir la position absolue lorsqu'un signal de référence est détecté et que le décalage par rapport à l'origine configuré est atteint.Détails de l'opération :
- Après émission de MC_Power, l'état Origine de l'axe est remis à zéro (hors position d'origine). Dans la plupart des cas, après mise sous tension de l'axe, le bloc de fonctions MC_Home doit être exécuté to pour calibrer la position de l'axe et la position de référence de l'origine.
- Le bloc de fonctions MC_Home ne peut être annulé qu'à l'aide des blocs de fonctions MC_Stop ou MC_Power. S'il est annulé avant la fin de son cycle, la position d'origine recherchée précédemment est considérée comme non valide et l'état Origine de l'axe est effacé.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_Home
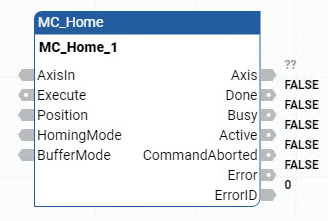
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
Ne s'applique qu'aux programmes de langage à relais. |
AxisIn | Entrée | AXIS_REF | Utilisez les paramètres de type de données AXIS_REF pour définir AxisIn. |
Execute | Entrée | BOOL | Indique quand démarrer le mouvement.
|
Position | Entrée | REAL | La position absolue est définie lorsque le signal de référence est détecté et que le décalage configuré par rapport à l'origine est atteint. La plage de valeurs pour cette entrée correspond à -0x40000000 – 0x40000000 pulsations physiques après la conversion de la position exprimée en unité de position utilisateur en pulsations PTO. Définissez la valeur Position dans la limite logicielle. Une valeur d'entrée non valide génère une erreur. ID de l'erreur = MC_FB_ERR_PARAM. |
HomingMode | Entrée | SINT | Entrée Enum pour le mode Prise d'origine. |
BufferMode | Entrée | SINT | Non utilisé. Le mode correspond toujours à mcAborting. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. | |
Done | Sortie | BOOL |
|
Busy | Sortie | BOOL |
|
Active | Sortie | BOOL | TRUE : Indique que le bloc d'instruction contrôle l'axe. |
CommandAborted | Sortie | BOOL | TRUE : La commande a été remplacée par une autre commande ou arrêtée suite à une erreur. |
Error | Sortie | BOOL | Indique une erreur.
|
ErrorID | Sortie | UNIT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Valeur | Nom | Description |
|---|---|---|
0x00 | MC_HOME_ABS_SWITCH | Processus de prise d'origine consistant à parcourir le commutateur relatif à l'origine absolue. |
0x01 | MC_HOME_LIMIT_SWITCH | Processus de prise d'origine consistant à parcourir le commutateur relatif aux limites. |
0x02 | MC_HOME_REF_WITH_ABS | Processus de prise d'origine consistant à parcourir le commutateur relatif à l'origine absolue et à utiliser les impulsions de référence du codeur. |
0x03 | MC_HOME_REF_PULSE | Processus de prise d'origine consistant à parcourir le commutateur relatif aux limites et à utiliser les impulsions de référence du codeur. |
0x04 | MC_HOME_DIRECT | Processus de prise d'origine statique avec définition directe forcée de la position d'origine à partir des références utilisateur. Le bloc fonctionnel définit la position actuelle du mécanisme comme position d'origine, sa position étant déterminée par le paramètre d'entrée « Position ». |
Exemples MC_Home
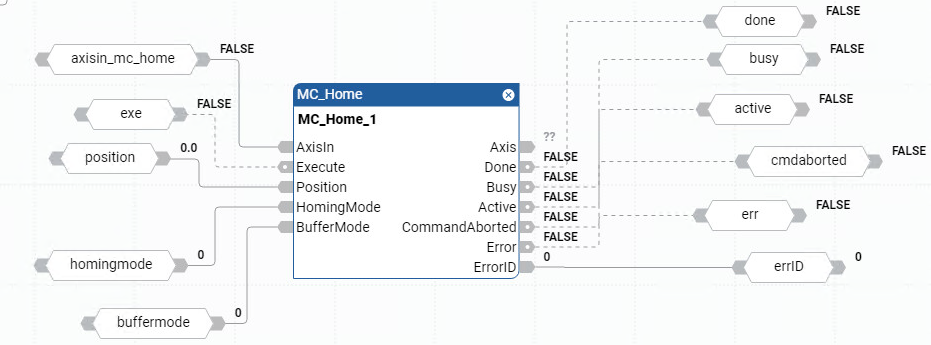
Exemple de diagramme de bloc de fonctions MC_Home
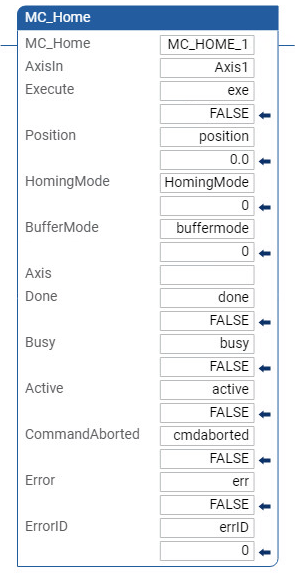
Exemple de langage à relais MC_Home
Exemple de texte structuré MC_Home
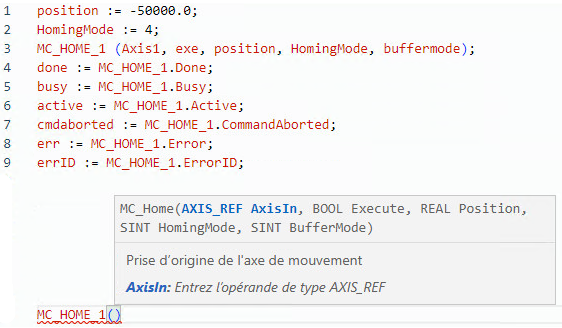
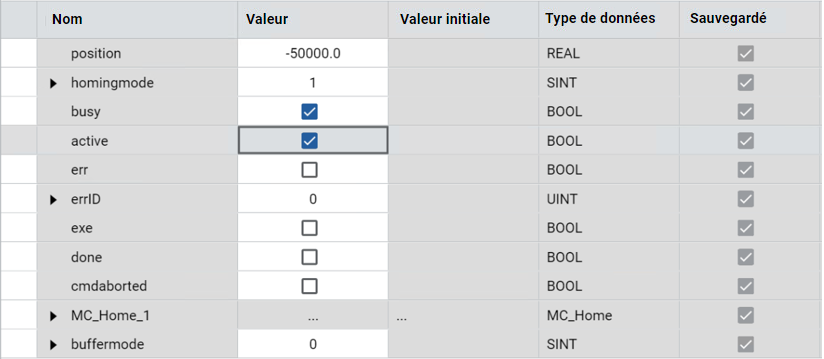
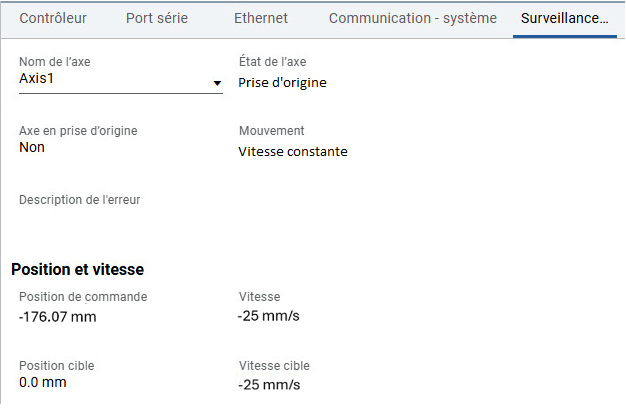
Résultats
Fournir une réponse