
MC_Halt (arrêt du contrôle des mouvements)
L'instruction MC_Halt ordonne un arrêt contrôlé du mouvement dans des conditions de fonctionnement normales.
Détails de l'opération :
- L'axe passe à l'état Mouvement discret jusqu'à ce que la vitesse soit égale à zéro. Lorsque la vitesse atteint zéro, le paramètre Done est défini sur Vrai et l'axe passe à l'état Immobilisation.
- Il est possible d'exécuter une autre commande de mouvement pendant la décélération de l'axe, ce qui remplace MC_Halt.
- Si MC_Halt est émis alors que l'état de l'axe est en prise d'origine, le bloc d'instruction signale une erreur et le processus de prise d'origine n'est pas interrompu.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_Halt
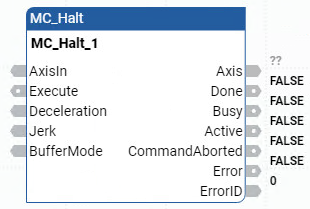
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
S'applique aux programmes de schémas à relais. |
AxisIn | Entrée | AXIS_REF | Utilisez les paramètres de type de données AXIS_REF pour définir AxisIn. |
Execute | Entrée | BOOL | Indique quand démarrer le mouvement.
Si vous exécutez MC_Halt lors de la prise d'origine, le paramètre MC_Halt est défini sur MC_FB_ERR_STATE et le processus de prise d'origine se poursuit. |
Deceleration | Entrée | REAL | Valeur correspondant à la décélération (toujours positive, réduction de la quantité d'énergie envoyée au moteur.) Si Deceleration <= 0 et que l'axe n'est pas en mode Immobilisation, MC_Halt est défini sur MC_FB_ERR_RANGE. |
Jerk | Entrée | REAL | Valeur correspondant au jerk (toujours positive). Si Jerk <= 0 et que l'axe est en mode Immobilisation, MC_Halt est défini à MC_FB_ERR_RANGE. |
BufferMode | Entrée | SINT | Non utilisé. Le mode correspond toujours à MC_Aborting. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. | |
Done | Sortie | BOOL | Vitesse zéro atteinte. |
Busy | Sortie | BOOL | Le bloc d'instruction n'est pas terminé. |
Active | Sortie | BOOL | Indique que le bloc d'instruction contrôle l'axe. |
CommandAborted | Sortie | BOOL | La commande est remplacée par une autre commande ou arrêtée suite à une erreur. |
Error | Sortie | BOOL | Indique qu’une erreur s’est produite.
|
ErrorID | Sortie | UINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans les Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Exemples MC_Halt
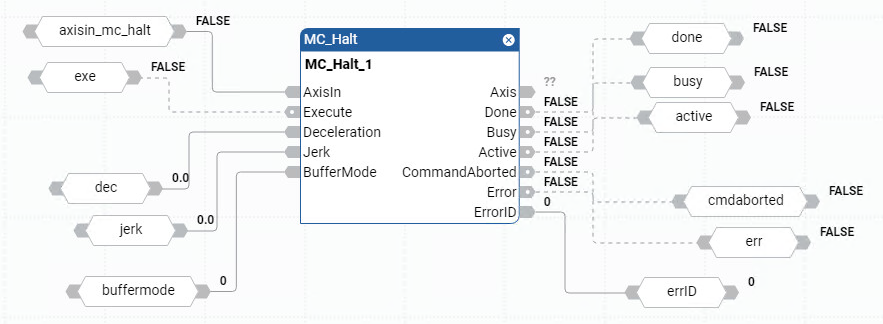
Exemple de diagramme de bloc de fonctions MC_Halt
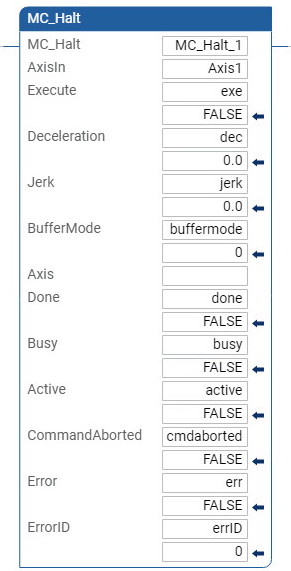
Exemple de langage à relais MC_Halt
Exemple de texte structuré MC_Halt
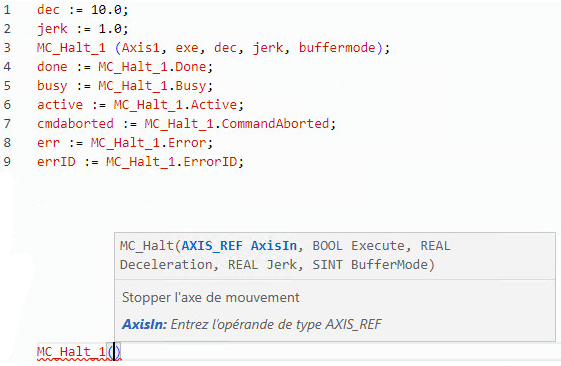
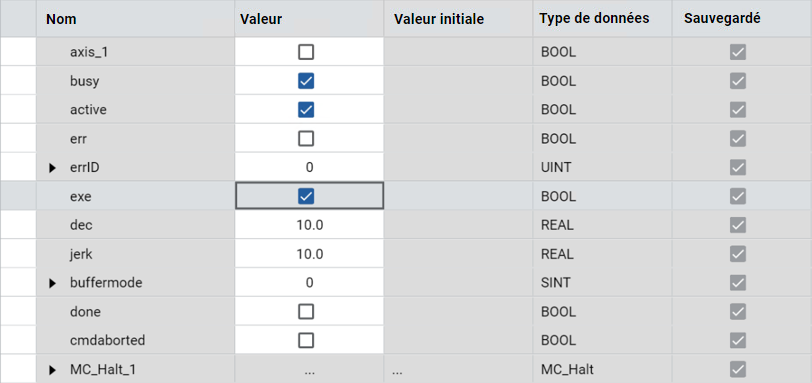
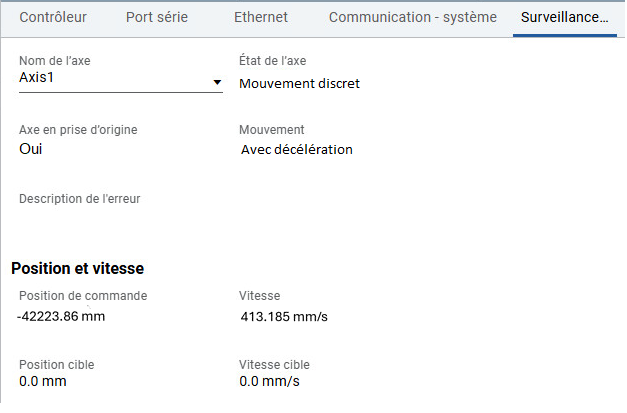
Résultats
Fournir une réponse