
MC_TouchProbe (contrôle des mouvements, sonde tactile)
L'instruction MC_TouchProbe enregistre la position d'un axe sur un événement déclencheur.
Détails de l'opération :
- Si la direction de la fenêtre (première position à dernière position) est opposée à la direction des mouvements, la fenêtre de la sonde tactile ne s'active pas.
- Si le paramètre de fenêtre (FirstPosition ou LastPosition) n’est pas valide, le bloc de fonctions MC_TouchProbe signale une erreur.
- Si une deuxième instance du bloc de fonctions MC_TouchProbe est envoyée au même axe alors que le premier bloc de fonctions est Busy, le deuième bloc de fonctions signale une erreur.
- Une seule instance du bloc de fonctions MC_TouchProbe doit être émise par axe.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_TouchProbe
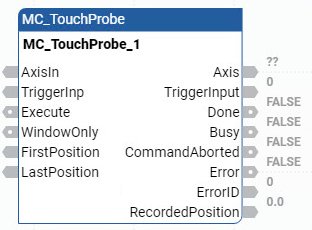
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
Ne s'applique qu'aux programmes de langage à relais. |
AxisIn | Entrée | AXIS_REF FB_AXIS_REF | Utilisez le type de données AXIS_REF pour définir les paramètres pour AxisIn. Pour un axe retour codeur, utilisez le Type de données FB_AXIS_REF pour définir les paramètres d’AxisIn. |
TriggerInp | Entrée | USINT | Actuellement non pris en charge. Configure le déclenchement d'entrée dans la configuration de l'axe. |
Execute | Entrée | BOOL |
|
WindowOnly | Entrée | BOOL | TRUE : Seule la fenêtre est utilisée pour accepter des événements de déclenchement. La résolution du mouvement est limitée à l'intervalle du moteur de mouvement que l'utilisateur a configuré. Pour la fonctionnalité WindowOnly TouchProbe, il existe un délai de réponse maximal correspondant à l'intervalle du moteur de mouvement pour les activations FirstPosition et LastPosition. Le plus long décalage possible dans la position de déclenchement (aussi bien pour FirstPosition que pour LastPosition) peut être calculé par (intervalle du moteur de mouvement x vitesse de déplacement). |
FirstPosition | Entrée | REAL | Position de départ de la fenêtre à partir de laquelle les événements de déclenchement sont acceptés (en unités techniques [u]). Valeur incluse dans la fenêtre. |
LastPosition | Entrée | REAL | Position de fin de la fenêtre à partir de laquelle les événements de déclenchement ne sont pas acceptés (en unités techniques [u]). Valeur incluse dans la fenêtre. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | AXIS_REF | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. |
TriggerInput | Sortie | USINT | Actuellement non pris en charge. |
Done | Sortie | BOOL | TRUE : L’événement de déclenchement a été enregistré. |
Busy | Sortie | BOOL | TRUE : Le bloc de fonctions n’est pas terminé. |
CommandAborted | Sortie | BOOL | TRUE : La commande a été remplacée par le bloc de fonctions MC_Power(OFF) ou Arrêt suite à une erreur. |
Error | Sortie | BOOL | Indique qu’une erreur s’est produite.
|
ErrorID | Sortie | UINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans les Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
RecordedPosition | Sortie | REAL | Position où l'événement de déclenchement a eu lieu (en unités techniques [u]). Le mouvement est de type boucle ouverte. Position de l'axe au moment de l'exécution de l'événement de déclenchement. Si le mouvement de l'axe est de type boucle ouverte, il s'agit de la position commandée (qui n'est pas une position réelle) au moment de l'exécution de l'événement de déclenchement, en supposant qu'il n'y ait pas de décalage de mouvement entre le moteur et le variateur. |
Signaux de mouvement | PTO0 | PTO1 | PTO2 |
|---|---|---|---|
Pulsation PTO | Output_0 | Output_0 | Output2 |
Direction PTO | Output_3 | Output_4 | Output_5 |
Commutateur de limite inférieure (négative) | Input_0 | Input_4 | Input_8 |
Commutateur de limite supérieure (positive) | Input_1 | Input_5 | Input_9 |
Commutateur d'origine absolue | Input_2 | Input_6 | Input_10 |
Commutateur d'entrée du palpeur | Input_3 | Input_7 | Input_11 |
Exemples MC_TouchProbe
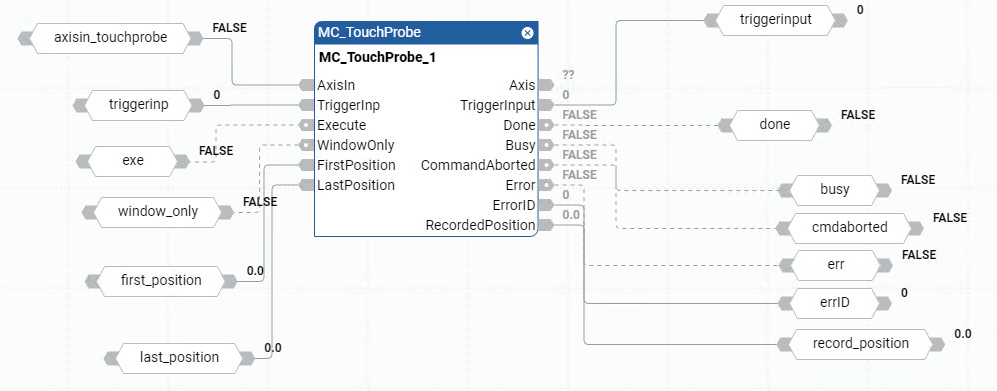
Exemple de diagramme de bloc de fonctions MC_TouchProbe
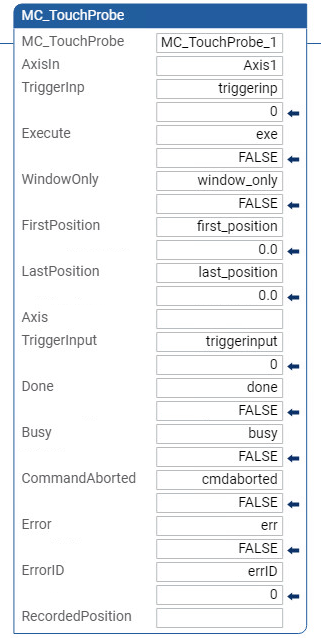
Exemple de langage à relais MC_TouchProbe
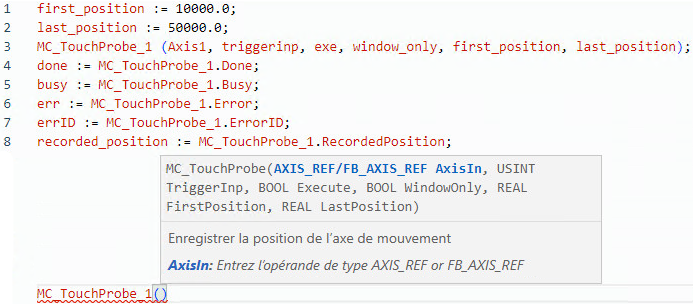
Exemple de texte structuré MC_TouchProbe
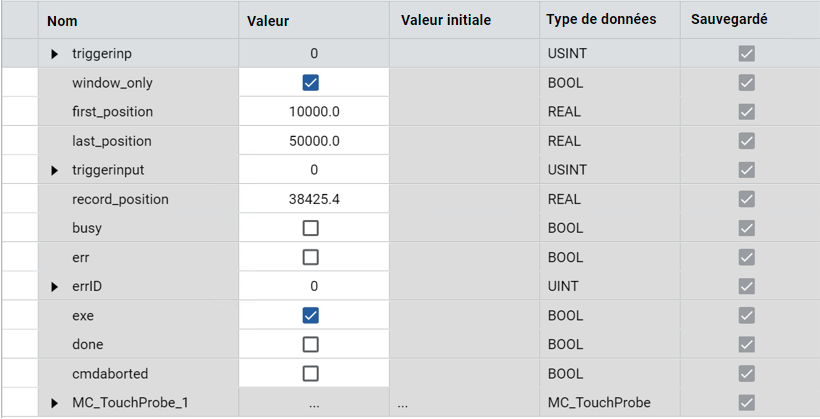
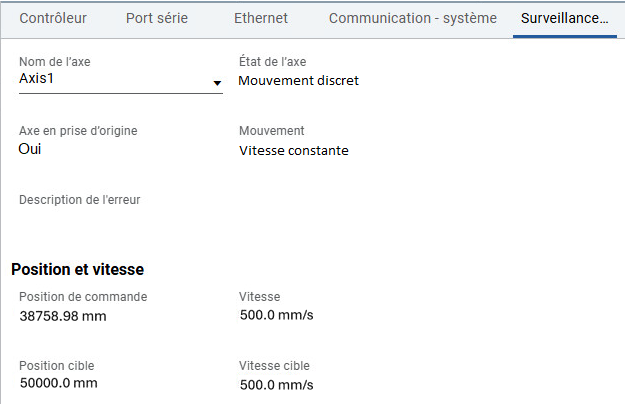
Résultats
Fournir une réponse