
MC_WriteParameter (contrôle des mouvements, écriture du paramètre)
L'instruction MC_WriteParameter modifie la valeur d'un paramètre de type REAL spécifique à un fournisseur.
Les paramètres définis par le bloc de fonctions MC_WriteParameter ne sont appliqués que provisoirement à l'application. Ils sont écrasés par les paramètres permanents configurés par l'utilisateur dans la configuration du mouvement
FactoryTalk Design Workbench
, lorsque le contrôleur passe de Programme
à Exécuter
ou qu'il est ARRÊTÉ, puis REMIS SOUS TENSION.Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro850
L50E et Micro870
L70E qui prennent en charge le contrôle des mouvements.MC_WriteParameter
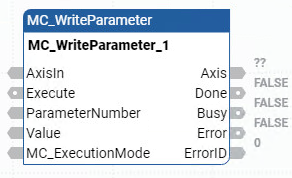
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
EN | Entrée | BOOL | Activation du bloc d'instruction.
Ne s'applique qu'aux programmes de langage à relais. |
AxisIn | Entrée | AXIS_REF FB_AXIS_REF | Utilisez le Type de données AXIS_REF pour définir les paramètres d’AxisIn. Pour un axe retour codeur, utilisez le Type de données FB_AXIS_REF pour définir les paramètres d’AxisIn. |
Execute | Entrée | BOOL | TRUE : Écrit la valeur du paramètre lors du front montant. |
ParameterNumber | Entrée | DINT | Identification du paramètre. Le numéro du paramètre est défini dans Détails des paramètres des blocs fonctionnels de contrôle du mouvement. |
Value | Entrée | REAL | Nouvelle valeur du paramètre spécifié. |
MC_ExecutionMode | Entrée | SINT | Les valeurs sont les suivantes :
Si (MC_ExecutionMode = 0), pour tous les paramètres à l'exception de Duty Cycle (1005), ce bloc de fonctions peut être terminé de façon concluante uniquement lorsque l'axe est à l'état Désactivé ou Immobilisation. Si (MC_ExecutionMode = 0) pour le paramètre Duty Cycle (1005), ce bloc de fonctions peut être terminé de façon concluante, sauf si l'axe est à l'état Prise d'origine ou Arrêt suite à une erreur. Pour (MC_ExecutionMode = 1), ce bloc de fonctions peut être terminé de façon concluante uniquement lorsque l'axe est à l'état Désactivé ou Immobilisation ou que le mouvement continu peut se terminer, avec l'état Immobilisation. D'autres valeurs d'entrée sont actuellement réservées et considérées comme des paramètres non valides. |
ENO | Sortie | BOOL | Activation de la sortie. Ne s'applique qu'aux programmes de langage à relais. |
Axis | Sortie | AXIS_REF | Dans les programmes de schémas à relais, la sortie de l'axe est en lecture seule. |
Done | Sortie | BOOL | TRUE : Le paramètre a été écrit correctement. |
Busy | Sortie | BOOL | TRUE : Indique que le bloc de fonctions contrôle l'axe. |
Error | Sortie | BOOL | Indique qu’une erreur s’est produite.
|
ErrorID | Sortie | UINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs pour cette instruction sont définies dans les Identifiants des erreurs propres aux blocs fonctionnels de contrôle du mouvement. |
Exemples MC_WriteParameter
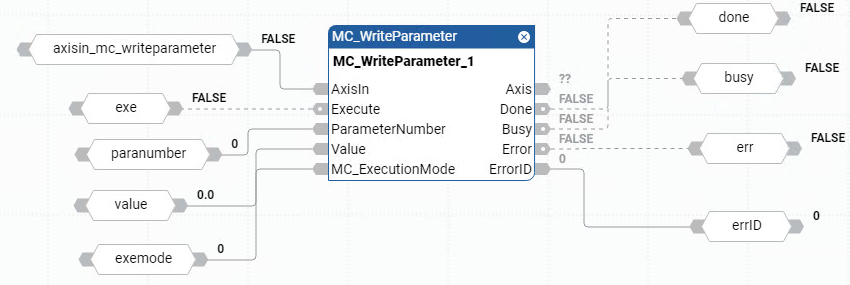
Exemple de diagramme de bloc de fonctions MC_WriteParameter
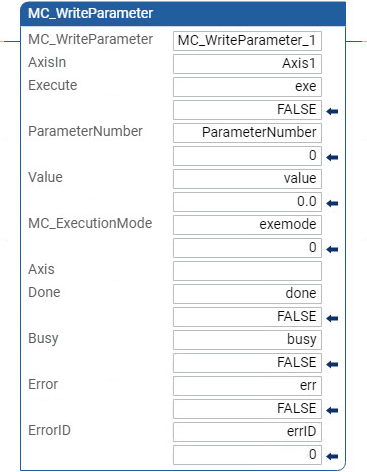
Exemple de langage à relais MC_WriteParameter
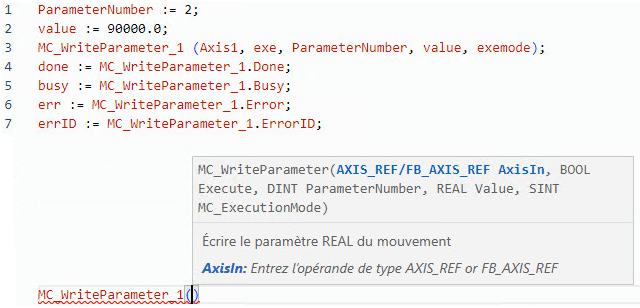
Exemple de texte structuré MC_WriteParameter
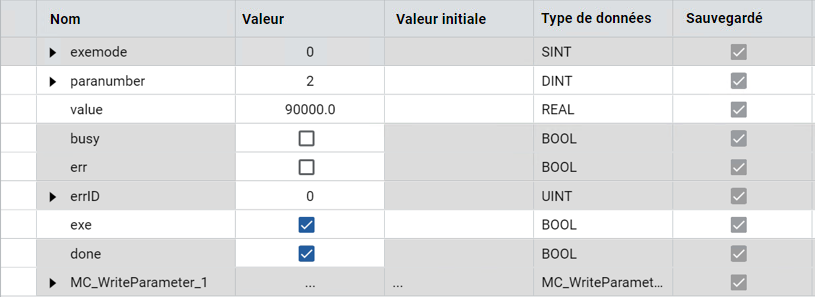
Résultats
Fournir une réponse