
Procesar variador de velocidad variable (PVSD)
Esta información se aplica a los controladores CompactLogix 5380P, ControlLogix 5580P y ControlLogix 5590P.
La instrucción Procesar variador de velocidad de variable (PVSD) monitoriza y controla un motor de velocidad variable mediante un variador de CA (frecuencia variable) o CC. Utilice la instrucción para ejecutar o impulsar el motor, hacia delante o hacia atrás. La interfaz del variador puede realizarse a través de una interfaz de objeto de dispositivo o mediante pines individuales. El objeto es una versión integrada de la instrucción adicional de P_VSD existente en la biblioteca de objetos de proceso de Rockwell Automation.
Utilice la instrucción PVSD para:
- Controlar y monitorizar un motor de velocidad variable mediante un variador de CA o CC. Esta instrucción se utiliza con variadores que controlan la velocidad, no la posición, y no utiliza ejes (axes) de movimiento.
- Seleccione operador, programa, externo, anular, mantenimiento, fuera de servicio o mano como el origen de los comandos y configuración del variador.
- Use el origen de comando seleccionado para introducir una referencia de velocidad (punto de ajuste).
- Utilice el origen de comando seleccionado para iniciar el avance del variador.
- Utilice el origen de comando seleccionado para iniciar el retroceso del variador, si está configurado para invertir.
- Utilice el origen de comando seleccionado para impulsar el variador hacia delante, si está configurado para realizar impulsos en el avance. Solo los orígenes de comando de operador, externo y mantenimiento pueden impulsar el variador hacia delante.
- Utilice el origen de comando seleccionado para impulsar el retroceso del variador, si está configurado para realizar impulsos en retroceso. Solo los orígenes de comando de operador, externo y mantenimiento pueden impulsar el variador hacia atrás.
- Monitorizar el estado real del variador, entre los que se incluyen:
- Retroalimentación de velocidad
- Variador preparado
- Variador activo (retroalimentación de marcha)
- Dirección comandada
- Dirección real
- Acelerar
- Desaceleración
- A velocidad
- Advertencia de variador
- Variador con fallos (con código de fallo y descripción)
- Interfaz con un objeto del dispositivo variador usando un conjunto de etiquetas de interfaz de velocidad de alimentación. Si las etiquetas de interfaz no están vinculadas (parámetros InOut opcionales), se utiliza un conjunto de parámetros de entrada y salida para conectarse con el variador señal por señal.
- Busque en una tabla de búsqueda de códigos de fallo vinculado para proporcionar información textual sobre fallos del variador, o utilice el texto proporcionado a través del registro de fallo de la interfaz de velocidad de alimentación.
- Participar en un bus de estrategia de control (BUS_OBJ) junto a otros dispositivos e instrucciones de proceso.
- Configure una salida para que proporcione una advertencia sonora de pre-inicio (bocina). El tiempo que suena la alerta antes del arranque o impulso es configurable.
- Configure la virtualización para proporcionar una retroalimentación simulada de un variador funcionando a la vez que se deshabilitan las salidas al dispositivo físico.
- Configure el escalado de la referencia de velocidad desde las unidades de ingeniería de la aplicación hasta las unidades de interfaz del variador.
- Configure el escalado de la retroalimentación de velocidad desde las unidades de interfaz del variador hasta las unidades de ingeniería de aplicación.
- Configure el límite (fijación) de la referencia de velocidad.
- Monitorice la retroalimentación de ejecución y proporcione el estado y las alarmas si no se puede iniciar en la hora configurada y si no se puede detener en la hora configurada.
- Monitorice las condiciones de permisivos para permitir el inicio o impulso del avance del motor.
- Monitorice las condiciones de permisivos para permitir el inicio o impulso del retroceso del motor.
- Monitorice las condiciones de enclavamiento para detener y evitar el inicio o el impulso del motor. Active una alarma si las condiciones de enclavamiento hacen que se detenga el motor.
- Monitorizar los fallos de comunicación de E/S (I/O).
- Borra automáticamente las alarmas enclavadas y los fallos del variador cuando se recibe un Comando de operador (Inicio, Detener, Impulso).
- Borra automáticamente las alarmas enclavadas y los fallos del variador cuando se recibe un comando externo (Inicio, Detener, Impulso).
- Utilizar el camino de navegación de HMI para Alarma inhibida, Configuración incorrecta, No está listo y Omisión de mantenimiento activa.
- Utilice el estado Disponible para que la lógica de automatización indique si el motor puede ser controlado por otros objetos.
- Utilice las alarmas para condiciones de Fallo al iniciar, Fallo para detener, Enclavamiento, Fallo de E/S (I/O) y Fallo del variador.
Idiomas disponibles
Diagrama de lógica de escalera

Diagrama de bloque de funciones

Texto estructurado
PVSD(
PlantPAx Control
Ref_Ctrl_Set, Ref_Ctrl_Cmd, Ref_Ctrl_Sts, BusObj, Ref_FaultCodeList)Operandos
IMPORTANTE:
Puede ocurrir un funcionamiento inesperado si:
- Los operandos de etiqueta de salida se sobrescriben.
- Los miembros de un operando de estructura se sobrescriben.
- A no ser que se especifica, los operandos de estructura son compartidos por varias instrucciones.
Existen reglas de conversión de datos para utilizar diversos tipos de datos numéricos en una instrucción. Consulte Conversiones de datos.
Operandos de configuración
Operando | Tipo | Formato | Descripción |
|---|---|---|---|
PlantPAx Control | P_VARIABLE_SPEED_DRIVE | etiqueta | Estructura de datos requerida para el funcionamiento adecuado de la instrucción. |
Ref_Ctrl_Set | RAC_ITF_DVC_PWRVELOCITY_SET | etiqueta | Interfaz de ajustes del objeto del dispositivo de automatización de velocidad. |
Ref_Ctrl_Cmd | RAC_ITF_DVC_PWRVELOCITY_CMD | etiqueta | Interfaz de comando del objeto del dispositivo de automatización de velocidad. |
Ref_Ctrl_Sts | RAC_ITF_DVC_PWRVELOCITY_STS | etiqueta | Interfaz de estado del objeto del dispositivo de automatización de velocidad. |
BusObj | BUS_OBJ | etiqueta | Componente de bus. |
Ref_FaultCodeList | RAC_CODE_DESCRIPTION[x] | etiqueta | Tabla de búsqueda de Código de fallo a Descripción del fallo para el controlador de motor inteligente. |
Estructura de P_VARIABLE_SPEED_DRIVE
Los miembros públicos son miembros de etiqueta estándar y visible que son accesibles mediante programación. Los miembros privados y ocultos se usan en las plantillas de HMI y no son accesibles mediante programación. Los miembros privados se muestran en tablas independientes luego de los miembros públicos.
Miembros de entrada pública | Tipo de datos | Visibilidad predeterminada del FBD | Cableado FBD requerido | Uso | Descripción |
|---|---|---|---|---|---|
EnableIn | BOOL | No visible | No requerido | Entrada | Habilitar entrada - Parámetro definido por el sistema El valor predeterminado es verdadero. |
Inp_InitializeReq | BOOL | No visible | No requerido | Entrada | 1 = Solicita la inicialización de la instrucción. Normalmente, la instrucción se inicializa en la primera ejecución de la instrucción. Utilice esta solicitud cuando sea necesario reinicializar. La instrucción borra este operando automáticamente. El valor predeterminado es verdadero. |
Inp_OwnerCmd | DINT | No visible | No requerido | Entrada | Comando del dispositivo Propietario. 0 = Ninguno, .10 = Bloqueo de operador, .11 = Desbloqueo de operador, .12 = Bloqueo de programa, .13 = Desbloqueo de programa, .14 = Adquirir mantenimiento, .15 = Liberar mantenimiento, .16 = Adquirir externo, .17 = Liberar externo, .29 = Eco. El valor predeterminado es 0. |
Inp_SpeedFdbkData | REAL | No visible | No requerido | Entrada | Retroalimentación de velocidad en unidades de variador (sin procesar) (ejemplo: de 0 a 32767 en unidades de variador representa 0 a frecuencia máxima). El valor predeterminado es 0,0. |
Inp_DatalinkData | REAL | No visible | No requerido | Entrada | Entrada de señal auxiliar (enlace de datos) en unidades del variador (sin procesar). El valor predeterminado es 0,0. |
Inp_LastFaultCodeData | DINT | No visible | No requerido | Entrada | Código de fallo del variador más reciente (enumeración). El valor predeterminado es 0. |
Inp_ReadyData | BOOL | No visible | No requerido | Entrada | 1 = El variador está listo para ejecutarse. El valor predeterminado es verdadero. |
Inp_RunningData | BOOL | No visible | No requerido | Entrada | 1 = El variador se está ejecutando (activo). El valor predeterminado es falso. |
Inp_CommandDirData | BOOL | No visible | No requerido | Entrada | 1 = El variador tiene comando de avance, 0 = el variador tiene comando de retroceso. El valor predeterminado es verdadero. |
Inp_ActualDirData | BOOL | No visible | No requerido | Entrada | 1 = El variador se está ejecutando en avance, 0 = el variador se está ejecutando en retroceso. El valor predeterminado es verdadero. |
Inp_AcceleratingData | BOOL | No visible | No requerido | Entrada | 1 = El variador está acelerando. El valor predeterminado es falso. |
Inp_DeceleratingData | BOOL | No visible | No requerido | Entrada | 1 = El variador está desacelerando. El valor predeterminado es falso. |
Inp_AtSpeedData | BOOL | No visible | No requerido | Entrada | 1 = El variador se encuentra en la velocidad comandada. El valor predeterminado es falso. |
Inp_AlarmData | BOOL | No visible | No requerido | Entrada | 1 = El variador tiene una condición de alarma (advertencia). Vea la visualización de la unidad o el manual para obtener detalles. El valor predeterminado es falso. |
Inp_FaultedData | BOOL | No visible | No requerido | Entrada | 1 = El variador tiene fallos. Vea la visualización de la unidad o el manual para obtener detalles. El valor predeterminado es falso. |
Inp_DvcNotify | SINT | No visible | No requerido | Entrada | Estado de prioridad y confirmación de la alarma del objeto del dispositivo relacionado. 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Inp_IOFault | BOOL | Visible | No requerido | Entrada | Indica que los datos de E/S (I/O) no son precisos. 0 = Los datos de E/S (I/O) son correctos, 1 = Los datos de E/S (I/O) son incorrectos, están causando un fallo. Si el variador no es virtual, esta entrada establece Sts_IOFault, lo que aumenta la alarma IOFault. El valor predeterminado es falso. |
Inp_FwdPermOK | BOOL | Visible | No requerido | Entrada | 1 = Permisivos correctos, el variador puede arrancar o avanzar por impulso. El valor predeterminado es verdadero. |
Inp_FwdNBPermOK | BOOL | Visible | No requerido | Entrada | 1 = Permisivos no evitables correctos, el variador puede arrancar o avanzar por impulso. El valor predeterminado es verdadero. |
Inp_RevPermOK | BOOL | Visible | No requerido | Entrada | 1 = Permisivos correctos, el variador puede arrancar o retroceder por impulso. El valor predeterminado es verdadero. |
Inp_RevNBPermOK | BOOL | Visible | No requerido | Entrada | 1 = Permisivos no evitables correctos, el variador puede arrancar o retroceder por impulso. El valor predeterminado es verdadero. |
Inp_IntlkOK | BOOL | Visible | No requerido | Entrada | 1 = Enclavamientos correctos, el variador puede arrancar o impulsarse y mantenerse en marcha. El valor predeterminado es verdadero. |
Inp_NBIntlkOK | BOOL | Visible | No requerido | Entrada | 1 = Enclavamientos no evitables correctos, el variador puede arrancar o impulsarse y mantenerse en marcha. El valor predeterminado es verdadero. |
Inp_IntlkAvailable | BOOL | Visible | No requerido | Entrada | 1 = Disponibilidad de enclavamiento correcta. El valor predeterminado es falso. |
Inp_IntlkTripInh | BOOL | Visible | No requerido | Entrada | 1 = Estado de activación de enclavamiento inhibido. El valor predeterminado es falso. |
Inp_RdyReset | BOOL | No visible | No requerido | Entrada | 1 = El objeto relacionado, restablecido por este objeto, está listo para ser restablecido. El valor predeterminado es falso. |
Inp_Hand | BOOL | No visible | No requerido | Entrada | 1 = Adquirir mano (normalmente cableado local), 0 = Liberar mano. El valor predeterminado es falso. |
Inp_Ovrd | BOOL | No visible | No requerido | Entrada | 1 = Adquirir anulación (lógica de programa de mayor prioridad), 0 = Liberar anulación. El valor predeterminado es falso. |
Inp_OvrdCmd | SINT | No visible | No requerido | Entrada | Comando de anulación: 0 = Ninguno, 1 = Detener, 2 = Inicio hacia adelante, 3 = Inicio en retroceso. El valor predeterminado es 0. |
Inp_OvrdSpeed | REAL | No visible | No requerido | Entrada | Valor para establecer la referencia de velocidad en Anular, en unidades de ingeniería de referencia de velocidad. El valor predeterminado es 0,0. |
Inp_OvrdOutDatalink | REAL | No visible | No requerido | Entrada | Valor para establecer el enlace de datos de salida en Anular, en unidades de ingeniería de enlaces de datos de salida. El valor predeterminado es 0,0. |
Inp_ExtInh | BOOL | No visible | No requerido | Entrada | 1 = Inhibir adquisición de externo, 0 = Permitir adquisición de externo. El valor predeterminado es falso. |
Inp_HornInh | BOOL | No visible | No requerido | Entrada | 1 = Inhibir alerta audible, 0 = Permitir alerta audible. El valor predeterminado es falso. |
Inp_Reset | BOOL | No visible | No requerido | Entrada | 1 = Restablecer los enclavamientos de restricción y las alarmas borradas. El valor predeterminado es falso. |
Cfg_AllowDisable | BOOL | No visible | No requerido | Entrada | 1 = Permite que el mantenimiento deshabilite las alarmas. El valor predeterminado es verdadero. |
Cfg_AllowShelve | BOOL | No visible | No requerido | Entrada | 1 = Permite al operador archivar alarmas. El valor predeterminado es verdadero. |
Cfg_HasReverse | BOOL | No visible | No requerido | Entrada | 1 = El variador puede funcionar o impulsar hacia atrás, 0 = permitir únicamente operación de avance. El valor predeterminado es falso. |
Cfg_HasJog | BOOL | No visible | No requerido | Entrada | 1 = Comando de impulso de variador habilitado y visible, 0 = comando de impulso de variador no permitido. El valor predeterminado es falso. |
Cfg_AllowLocal | BOOL | No visible | No requerido | Entrada | 1 = Permitir inicio y detención local sin alarma, 0 = solo por comando Iniciar o Detener. El valor predeterminado es falso. |
Cfg_HasRunFdbk | BOOL | No visible | No requerido | Entrada | 1 = El variador proporciona una señal de retroalimentación al ejecutarse. El valor predeterminado es falso. |
Cfg_UseRunFdbk | BOOL | No visible | No requerido | Entrada | 1 = La retroalimentación del variador se debe utilizar para la comprobación de fallos. El valor predeterminado es falso. |
Cfg_HasSpeedFdbk | BOOL | No visible | No requerido | Entrada | 1 = El variador proporciona retroalimentación de velocidad. El valor predeterminado es falso. |
Cfg_UseSpeedFdbk | BOOL | No visible | No requerido | Entrada | 1 = La velocidad del variador determina el estado de ejecución, 0 = estado determinado por la retroalimentación activa del variador. El valor predeterminado es falso. |
Cfg_HasInpDatalink | BOOL | No visible | No requerido | Entrada | 1 = Una señal está conectada a Inp_DatalinkData. El valor predeterminado es falso. |
Cfg_HasOutDatalink | BOOL | No visible | No requerido | Entrada | 1 = Una señal está conectada a Out_DatalinkData. El valor predeterminado es falso. |
Cfg_HasDvcObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que hay un objeto del dispositivo (por ejemplo, un variador) conectado. El valor predeterminado es falso. |
Cfg_HasFwdPermObj | BOOL | No visible | No requerido | Entrada | 1 = Indica que HMI hay un objeto conectado a entradas de permisivos de avance. El valor predeterminado es falso. |
Cfg_HasRevPermObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto está conectado a entradas de permisivos inversas. El valor predeterminado es falso. |
Cfg_HasIntlkObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto está conectado a las entradas de enclavamiento. El valor predeterminado es falso. |
Cfg_HasResInhObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto de inhibición de Reinicio (Reset) está conectado. El valor predeterminado es falso. |
Cfg_HasRunTimeObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto de Tiempo de ejecución / Iniciar está conectado. El valor predeterminado es falso. |
Cfg_HasMoreObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que hay un objeto con más información disponible. El valor predeterminado es falso. |
Cfg_SetTrack | BOOL | No visible | No requerido | Entrada | 1 = Seguimiento de configuraciones para orígenes sin seleccionar, 0 = sin seguimiento de la configuración. El valor predeterminado es verdadero. |
Cfg_SetTrackOvrdHand | BOOL | No visible | No requerido | Entrada | 1 = La configuración de programa, operador y externo realiza el seguimiento cuando se selecciona Anular o Mano. El valor predeterminado es falso. |
Cfg_OperStopPrio | BOOL | No visible | No requerido | Entrada | 1 = OCmd_Stop se acepta en cualquier momento; 0 = OCmd_Stop se acepta solo cuando operador está seleccionado. El valor predeterminado es falso. |
Cfg_ExtStopPrio | BOOL | No visible | No requerido | Entrada | 1 = XCmd_Stop se acepta en cualquier momento; 0 = XCmd_Stop se acepta solo cuando Ext está seleccionado. El valor predeterminado es falso. |
Cfg_OCmdResets | BOOL | No visible | No requerido | Entrada | 1 = Cualquier variador OCmd restablece los enclavamientos de restricción y las alarmas borradas; 0 = Se requiere OCmdReset. El valor predeterminado es falso. |
Cfg_XCmdResets | BOOL | No visible | No requerido | Entrada | 1 = Cualquier variador XCmd restablece los enclavamientos de restricción y las alarmas borradas; 0 = Se requiere XCmdReset. El valor predeterminado es falso. |
Cfg_OvrdPermIntlk | BOOL | No visible | No requerido | Entrada | 1 = La anulación ignora los permisos evitables/enclavamientos; 0 = La anulación utiliza todos los permisos/enclavamientos. El valor predeterminado es falso. |
Cfg_ShedOnFailToStart | BOOL | No visible | No requerido | Entrada | 1 = Detener Motor y Alarma en Fallo al Iniciar; 0 = Alarma solo en Fallo al iniciar. El valor predeterminado es verdadero. |
Cfg_ShedOnIOFault | BOOL | No visible | No requerido | Entrada | 1 = Detener (Stop) Motor y Alarma en Fallo de E/S (I/O); 0 = Alarma solo en Fallo de E/S (I/O). El valor predeterminado es verdadero. |
Cfg_HasOper | BOOL | No visible | No requerido | Entrada | 1 = Existe un operador (desbloqueado), se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasOperLocked | BOOL | No visible | No requerido | Entrada | 1 = Existe un operador bloqueado, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasProg | BOOL | No visible | No requerido | Entrada | 1 = Existe un programa (desbloqueado), se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasProgLocked | BOOL | No visible | No requerido | Entrada | 1 = Existe un programa bloqueado, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasExt | BOOL | No visible | No requerido | Entrada | 1 = Existe un externo, se puede seleccionar. El valor predeterminado es falso. |
Cfg_HasMaint | BOOL | No visible | No requerido | Entrada | 1 = Existe un mantenimiento, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasMaintOoS | BOOL | No visible | No requerido | Entrada | 1 = Existe un mantenimiento fuera de servicio, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_OvrdOverLock | BOOL | No visible | No requerido | Entrada | 1 = La anulación reemplaza al bloqueo de programa/operador, 0 = No se anula el bloqueo. El valor predeterminado es verdadero. |
Cfg_ExtOverLock | BOOL | No visible | No requerido | Entrada | 1 = El externo reemplaza al bloqueo de programa/operador, 0 = No se anula el bloqueo. El valor predeterminado es falso. |
Cfg_ProgPwrUp | BOOL | No visible | No requerido | Entrada | 1 = Se enciende en programa, 0 = Se enciende en operador. El valor predeterminado es falso. |
Cfg_ProgNormal | BOOL | No visible | No requerido | Entrada | Origen normal: 1 = Programa si no hay solicitudes, 0 = Operador si no hay solicitudes. El valor predeterminado es falso. |
Cfg_PCmdPriority | BOOL | No visible | No requerido | Entrada | Prioridad de comando. 1 = Los comandos de programa tienen prioridad, 0 = Los comandos de operador tienen prioridad. El valor predeterminado es falso. |
Cfg_PCmdProgAsLevel | BOOL | No visible | No requerido | Entrada | 1 = PCmd_Prog utiliza como un nivel (1 = Prog, 0 = Oper). El valor predeterminado es falso. |
Cfg_PCmdLockAsLevel | BOOL | No visible | No requerido | Entrada | 1 = PCmd_Lock utilizado como nivel (1 = Bloquear, 0 = Desbloquear). El valor predeterminado es falso. |
Cfg_ExtAcqAsLevel | BOOL | No visible | No requerido | Entrada | 1 = XCmd_Acq utilizado como nivel (1 = Adquirir, 0 = Liberar). El valor predeterminado es falso. |
Cfg_DecPlcs | SINT | No visible | No requerido | Entrada | Número de lugares decimales para la visualización de referencia/retroalimentación de velocidad (de 0 a 6). El valor predeterminado es 2. |
Cfg_InpDatalinkDecPlcs | SINT | No visible | No requerido | Entrada | Número de lugares decimales para la visualización de enlaces de datos de entrada (de 0 a 6). El valor predeterminado es 2. |
Cfg_OutDatalinkDecPlcs | SINT | No visible | No requerido | Entrada | Número de lugares decimales para la visualización de enlaces de datos de salida (de 0 a 6). El valor predeterminado es 2. |
Cfg_MinSpeedRef | REAL | No visible | No requerido | Entrada | Referencia de velocidad mínima en UE (para la limitación). Válido = cualquier punto flotante menor o igual que Cfg_MaxSpeedRef y mayor o igual que Cfg_SpeedRefEUMin. El valor predeterminado es 0,0. |
Cfg_MaxSpeedRef | REAL | No visible | No requerido | Entrada | Referencia de velocidad máxima en UE (para la limitación). Válido = cualquier punto flotante mayor o igual que Cfg_MinSpeedRef y menor o igual que Cfg_SpeedRefEUMax. El valor predeterminado es 60,0. |
Cfg_JogSpeedRef | REAL | No visible | No requerido | Entrada | Referencia de velocidad que se utilizará al realizar impulsos (UE). Válido = cualquier punto flotante (se fijará en los valores mínimo y máximo configurados). El valor predeterminado es 10,0. |
Cfg_SpeedRefRawMin | REAL | No visible | No requerido | Entrada | Mínimo de referencia de velocidad en Unidades (sin procesar) del variador (para escala). Válido = cualquier punto flotante diferente de Cfg_SpeedRefRawMax. El valor predeterminado es 0,0. |
Cfg_SpeedRefRawMax | REAL | No visible | No requerido | Entrada | Máximo de referencia de velocidad en Unidades (sin procesar) del variador (para escala). Válido = cualquier punto flotante diferente de Cfg_SpeedRefRawMin. El valor predeterminado es 60,0. |
Cfg_SpeedRefEUMin | REAL | No visible | No requerido | Entrada | Referencia de velocidad mínima en unidades de ingeniería (para escalado). Válido = cualquier punto flotante menor que Cfg_SpeedRefEUMax. El valor predeterminado es 0,0. |
Cfg_SpeedRefEUMax | REAL | No visible | No requerido | Entrada | Máximo de referencia de velocidad en unidades de ingeniería (para escalado). Válido = cualquier punto flotante mayor que Cfg_SpeedRefEUMin. El valor predeterminado es 60,0. |
Cfg_SpeedFdbkRawMin | REAL | No visible | No requerido | Entrada | Retroalimentación de velocidad mínima en unidades de variador (sin procesar) (para escala). Válido = cualquier punto flotante diferente de Cfg_SpeedFdbkRawMax. El valor predeterminado es 0,0. |
Cfg_SpeedFdbkRawMax | REAL | No visible | No requerido | Entrada | Máximo de retroalimentación de velocidad en Unidades de variador (sin procesar) (para escala). Válido = cualquier punto flotante diferente de Cfg_SpeedFdbkRawMin. El valor predeterminado es 60,0. |
Cfg_SpeedFdbkEUMin | REAL | No visible | No requerido | Entrada | Retroalimentación de velocidad mínima en unidades de ingeniería (para escala). Válido = cualquier punto flotante menor que Cfg_SpeedFdbkEUMax. El valor predeterminado es 0,0. |
Cfg_SpeedFdbkEUMax | REAL | No visible | No requerido | Entrada | Máximo de retroalimentación de velocidad en unidades de ingeniería (para escala). Válido = cualquier punto flotante mayor que Cfg_SpeedFdbkEUMin. El valor predeterminado es 60,0. |
Cfg_InpDatalinkRawMin | REAL | No visible | No requerido | Entrada | Enlace de datos de entrada mínimo en unidades (sin procesar) de variador (para escala). Válido = cualquier punto flotante diferente de Cfg_InpDatalinkRawMax. El valor predeterminado es 0,0. |
Cfg_InpDatalinkRawMax | REAL | No visible | No requerido | Entrada | Máximo de enlace de datos de entrada en unidades (sin procesar) de variador (para escala). Válido = cualquier punto flotante diferente de Cfg_InpDatalinkRawMin. El valor predeterminado es 100,0. |
Cfg_InpDatalinkEUMin | REAL | No visible | No requerido | Entrada | Enlace de datos de entrada mínimo en unidades de ingeniería (para escala). Válido = cualquier punto flotante menor que Cfg_InpDatalinkEUMax. El valor predeterminado es 0,0. |
Cfg_InpDatalinkEUMax | REAL | No visible | No requerido | Entrada | Máximo de enlace de datos de entrada en unidades de ingeniería (para escala). Válido = cualquier punto flotante mayor que Cfg_InpDatalinkEUMin. El valor predeterminado es 100,0. |
Cfg_OutDatalinkMin | REAL | No visible | No requerido | Entrada | Enlace de datos de salida mínimo en UE (para limitación). Válido = cualquier punto flotante menor o igual que Cfg_OutDatalinkMax y mayor o igual que Cfg_OutDatalinkEUMin. El valor predeterminado es 0,0. |
Cfg_OutDatalinkMax | REAL | No visible | No requerido | Entrada | Enlace de datos de salida máximo en UE (para limitación). Válido = cualquier punto flotante mayor o igual que Cfg_OutDatalinkMin y menor o igual que Cfg_OutDatalinkEUMax. El valor predeterminado es 100,0. |
Cfg_OutDatalinkRawMin | REAL | No visible | No requerido | Entrada | Enlace de datos de salida mínimo en unidades (sin procesar) de variador (para escala). Válido = cualquier punto flotante diferente de Cfg_OutDatalinkRawMax. El valor predeterminado es 0,0. |
Cfg_OutDatalinkRawMax | REAL | No visible | No requerido | Entrada | Máximo de enlace de datos de salida en unidades (sin procesar) de variador (para escala). Válido = cualquier punto flotante distinto de Cfg_OutDatalinkRawMin. El valor predeterminado es 100,0. |
Cfg_OutDatalinkEUMin | REAL | No visible | No requerido | Entrada | Enlace de datos de salida mínimo en unidades de ingeniería (para escala). Válido = cualquier punto flotante menor que Cfg_OutDatalinkEUMax. El valor predeterminado es 0,0. |
Cfg_OutDatalinkEUMax | REAL | No visible | No requerido | Entrada | Enlace de datos de salida máximo en unidades de ingeniería (para escala). Válido = cualquier punto flotante mayor que Cfg_OutDatalinkEUMin. El valor predeterminado es 100,0. |
Cfg_StartHornTime | REAL | No visible | No requerido | Entrada | Tiempo en segundos para el sonido audible durante el inicio indicado por comando. Válido = de 0,0 a 1000,0 segundos, 0,0 = deshabilitado. El valor predeterminado es 0,0. |
Cfg_VirtualRampTime | REAL | No visible | No requerido | Entrada | Tiempo en segundos para cambiar gradualmente la retroalimentación de velocidad cuando se virtualiza. Válido = de 0,0 al punto flotante máximo. El valor predeterminado es 10,0. |
Cfg_FailToStartTime | REAL | No visible | No requerido | Entrada | Tiempo en segundos después de Iniciar para recibir la Retroalimentación de marcha antes de un Fallo. Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 15,0. |
Cfg_FailToStopTime | REAL | No visible | No requerido | Entrada | Tiempo en segundos después de Detener para abandonar la Retroalimentación de marcha después de un Fallo. Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 15,0. |
Cfg_ResetPulseTime | REAL | No visible | No requerido | Entrada | Tiempo en segundos para pulsar Out_Reset para borrar el Fallo de motor. Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 2,0. |
Cfg_MaxJogTime | REAL | No visible | No requerido | Entrada | Tiempo máximo de impulso en segundos. Válido = de 0,0 a 2147483,0 segundos, 0,0 = ilimitado). El valor predeterminado es 0,0. |
Cfg_eKeepRef | SINT | No visible | No requerido | Entrada | Propiedad de la referencia de velocidad (enumeración): 0 = sigue a CmdSrc, 1 = Operador, 2 = Programa, 3 = Externo. El valor predeterminado es 0. |
Cfg_eKeepStart | SINT | No visible | No requerido | Entrada | Propiedad de los comandos de inicio (enumeración): 0 = sigue a CmdSrc, 1 = Operador, 2 = Programa, 3 = Externo. El valor predeterminado es 0. |
Cfg_eKeepJog | SINT | No visible | No requerido | Entrada | Propiedad de los comandos de Impulso (enumeración): 0 = sigue a CmdSrc, 1 = Operador, 3 = Externo. El valor predeterminado es 0. |
Cfg_eKeepOutDatalink | SINT | No visible | No requerido | Entrada | Propiedad del Enlace de datos de salida (enumeración): 0 = sigue a CmdSrc, 1 = Operador, 2 = Programa, 3 = Externo. El valor predeterminado es 0. |
Cfg_CnfrmReqd | SINT | No visible | No requerido | Entrada | Se requiere confirmación del Comando de operador. Representa el tipo de confirmación de comando requerido. 0 = Ninguno, 1 = Se requiere confirmación de comando, 2 = Se requiere una firma electrónica del ejecutante, 3 = Se requiere la firma electrónica del ejecutor y del aprobador. El valor predeterminado es 0. |
Cfg_HasHistTrend | SINT | No visible | No requerido | Entrada | Tiene tendencia histórica. Esto permite la navegación a la plantilla de tendencia histórica del dispositivo desde el HMI. 0 = Sin tendencia histórica externa, 1 = Tendencia histórica de registro de datos, 2 = Tendencia histórica de Historian. El valor predeterminado es 0. |
PSet_SpeedRef | REAL | No visible | No requerido | Entrada | Configuración de programa de la referencia de velocidad de ejecución (unidades de ingeniería de referencia de velocidad). Válido = cualquier valor real, se fija. El valor predeterminado es 0,0. |
PSet_OutDatalink | REAL | No visible | No requerido | Entrada | Configuración de programa de enlace de datos de salida (unidades de ingeniería de enlace de datos de salida). Válido = cualquier valor real, se fija. El valor predeterminado es 0,0. |
PSet_Owner | DINT | No visible | No requerido | Entrada | El propietario del programa solicita el ID (distinto a cero) o su liberación (cero). El valor predeterminado es 0. |
XSet_SpeedRef | REAL | No visible | No requerido | Entrada | Configuración externa de la Referencia de velocidad de ejecución (unidades de ingeniería de referencia de velocidad). Válido = cualquier valor real, se fija. El valor predeterminado es 0,0. |
XSet_OutDatalink | REAL | No visible | No requerido | Entrada | Configuración externa de Enlace de datos de salida (unidades de ingeniería de enlace de datos de salida). Válido = cualquier valor real, se fija. El valor predeterminado es 0,0. |
PCmd_Virtual | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar la operación del dispositivo Virtual (simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Physical | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar la operación del dispositivo Físico (no simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_StartFwd | BOOL | No visible | No requerido | Entrada | Comando de programa para arrancar el variador en avance. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_StartRev | BOOL | No visible | No requerido | Entrada | Comando de programa para arrancar el variador en retroceso. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Stop | BOOL | No visible | No requerido | Entrada | Comando de programa para detener el variador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Prog | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar el programa (de operador a programa). La instrucción borra este operando automáticamente si Cfg_PCmdProgAsLevel = 0. El valor predeterminado es falso. |
PCmd_Oper | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar el operador (de programa a operador). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Lock | BOOL | No visible | No requerido | Entrada | Comando de programa para bloquear el programa (inhabilitar al operador). La instrucción borra este operando automáticamente si Cfg_PCmdLockAsLevel = 0. El valor predeterminado es falso. |
PCmd_Unlock | BOOL | No visible | No requerido | Entrada | Comando de programa para desbloquear programa (permitir que se pueda adquirir el operador). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Normal | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar el origen de comando normal (operador o programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Reset | BOOL | No visible | No requerido | Entrada | Comando de programa para borrar todas las alarmas y las condiciones de restricción enclavada que deben ser restablecidas. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Rel | BOOL | No visible | No requerido | Entrada | Comando de mantenimiento para liberar la propiedad (de mantenimiento a operador/programa/externo/anulación). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Unlock | BOOL | No visible | No requerido | Entrada | Comando de operador para desbloquear/liberar (permitir que se pueda adquirir programa) la propiedad. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_StartFwd | BOOL | No visible | No requerido | Entrada | Comando externo para Iniciar avance del variador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_StartRev | BOOL | No visible | No requerido | Entrada | Comando externo para iniciar el retroceso del variador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_Stop | BOOL | No visible | No requerido | Entrada | Comando externo para detener el variador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_JogFwd | BOOL | No visible | No requerido | Entrada | Comando externo para impulsar avance del variador. La instrucción borra este operando automáticamente si se alcanza el tiempo máximo de impulso. El valor predeterminado es falso. |
XCmd_JogRev | BOOL | No visible | No requerido | Entrada | Comando externo para impulsar el retroceso del variador. La instrucción borra este operando automáticamente si se alcanza el tiempo máximo de impulso. El valor predeterminado es falso. |
XCmd_Acq | BOOL | No visible | No requerido | Entrada | Comando externo para adquirir la propiedad (de operador/programa/anulación/mantenimiento a externo). La instrucción borra este operando automáticamente si Cfg_ExtAcqAsLevel = 0. El valor predeterminado es falso. |
XCmd_Rel | BOOL | No visible | No requerido | Entrada | Comando externo para liberar la propiedad si Cfg_ExtAcqAsLevel = 0 (de externo a operador/programa/anulación/mantenimiento). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_Reset | BOOL | No visible | No requerido | Entrada | Comando externo para borrar los enclavamientos de restricción y las alarmas borradas. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_ResetAckAll | BOOL | No visible | No requerido | Entrada | Comando externo para confirmar y restablecer todas las alarmas y las condiciones enclavadas que se pierden. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
Miembros de salida públicos | Tipo de datos | Visibilidad predeterminada del FBD | Cableado FBD requerido | Uso | Descripción |
|---|---|---|---|---|---|
EnableOut | BOOL | No visible | No requerido | Salida | Habilitar salida – Parámetro definido por el sistema |
Out_SpeedRefData | REAL | No visible | No requerido | Salida | Referencia de velocidad en unidades (sin procesar) del variador (ejemplo: de 0 a 32767 en unidades de variador representa 0 a frecuencia máxima). |
Out_DatalinkData | REAL | No visible | No requerido | Salida | Salida de señal auxiliar (enlace de datos) en unidades del variador (sin procesar). |
Out_RunData | BOOL | No visible | No requerido | Salida | 1 = Variador de arranque/marcha, 0 = Detener variador (para tipo de arrancador retenido). |
Out_StopData | BOOL | No visible | No requerido | Salida | 1 = Detener variador, 0 = el variador se queda en el estado actual. |
Out_StartData | BOOL | No visible | No requerido | Salida | 1 = Variador de inicio, 0 = variador que queda en el estado actual. |
Out_ClearFaultData | BOOL | No visible | No requerido | Salida | 1 = Intento de borrar un fallo del variador. |
Out_FwdData | BOOL | No visible | No requerido | Salida | 1 = Define la dirección del variador como Avance. |
Out_RevData | BOOL | No visible | No requerido | Salida | 1 = Define la dirección del variador como Retroceso. |
Out_HornData | BOOL | No visible | No requerido | Salida | 1 = Sonido audible antes del inicio del motor indicado por comando. |
Out_Reset | BOOL | No visible | No requerido | Salida | 1 = El comando Restablecer (Reset) se ha recibido y aceptado. |
Out_OwnerSts | DINT | No visible | No requerido | Salida | Estado del origen del comando, handshake del comando del propietario y estado de preparado. 0 = Ninguno, .10 = Bloqueo de operador, .11 = Desbloqueo de operador, .12 = Bloqueo de programa, .13 = Desbloqueo de programa, .14 = Adquirir mantenimiento, .15 = Liberar mantenimiento, .16 = Adquirir externo, .17 = Liberar externo, .18 = Tiene mantenimiento, .19 = Bloqueo de anulación de externo, .20 = Tiene externo, .21 = Tiene operador, .22 = Tiene operador bloqueado, .23 = Tiene programa, .24 = Tiene programa bloqueado, .29 = Eco, .30 = No está listo. |
Val_SpeedRef | REAL | Visible | No requerido | Salida | Referencia de velocidad (destino) para variador. |
Val_SpeedFdbk | REAL | Visible | No requerido | Salida | Retroalimentación de velocidad (real) procedente del variador. |
Val_InpDatalink | REAL | No visible | No requerido | Salida | Valor de enlace de datos de entrada del variador. |
Val_OutDatalink | REAL | No visible | No requerido | Salida | Valor de Enlace de datos de salida para el variador. |
Val_SpeedRefEUMin | REAL | No visible | No requerido | Salida | Mínimo de referencia de velocidad = MIN (Cfg_SpeedFdbkEUMin Cfg_SpeedFdbkEUMax). |
Val_SpeedRefEUMax | REAL | No visible | No requerido | Salida | Máximo de referencia de velocidad = MAX (Cfg_SpeedFdbkEUMin, Cfg_SpeedFdbkEUMax). |
Val_SpeedFdbkEUMin | REAL | No visible | No requerido | Salida | Retroalimentación de velocidad mínima = MIN (Cfg_SpeedFdbkEUMin, Cfg_SpeedFdbkEUMax). |
Val_SpeedFdbkEUMax | REAL | No visible | No requerido | Salida | Máximo de retroalimentación de velocidad = MAX (Cfg_SpeedFdbkEUMin, Cfg_SpeedFdbkEUMax). |
Sts_Initialized | BOOL | No visible | No requerido | Salida | 1 = La instrucción se inicializa. Utilice Inp_InitializeReq para reinicializar. |
Sts_Stopped | BOOL | Visible | No requerido | Salida | 1 = El variador ha solicitado su detención y se ha confirmado que se ha detenido. |
Sts_StartingFwd | BOOL | Visible | No requerido | Salida | 1 = El variador ha solicitado que se avance y que se está pendiente la retroalimentación del funcionamiento. |
Sts_StartingRev | BOOL | No visible | No requerido | Salida | 1 = El variador ha solicitado que se ejecute en retroceso y que está pendiente la retroalimentación del funcionamiento. |
Sts_RunningFwd | BOOL | Visible | No requerido | Salida | 1 = El variador se ha solicitado que se ejecute y se confirma que se está ejecutando en avance. |
Sts_RunningRev | BOOL | No visible | No requerido | Salida | 1 = El variador ha solicitado que se ejecute y se confirma que se está ejecutando en retroceso. |
Sts_StoppingFwd | BOOL | Visible | No requerido | Salida | 1 = El variador que se está ejecutando el avance ha solicitado su detención y está pendiente de que se detenga la retroalimentación. |
Sts_StoppingRev | BOOL | No visible | No requerido | Salida | 1 = El variador que se está ejecutando en retroceso ha solicitado su detención y está pendiente de la retroalimentación detenida. |
Sts_JoggingFwd | BOOL | Visible | No requerido | Salida | 1 = Variador solicitado para impulsar hacia delante. |
Sts_JoggingRev | BOOL | No visible | No requerido | Salida | 1 = Variador solicitado para impulsar hacia atrás. |
Sts_Horn | BOOL | No visible | No requerido | Salida | 1 = La Alerta Audible de Motor (Bocina) está Activa. |
Sts_CommandDir | BOOL | No visible | No requerido | Salida | 1 = Variador indicado por comando a Avance, 0 = Retroceso. |
Sts_ActualDir | BOOL | No visible | No requerido | Salida | 1 = La rotación del motor (dirección real) es Avance, 0 = Retroceso. |
Sts_Accel | BOOL | No visible | No requerido | Salida | 1 = El variador está acelerando. |
Sts_Decel | BOOL | No visible | No requerido | Salida | 1 = El variador está desacelerando. |
Sts_NotReady | BOOL | No visible | No requerido | Salida | 1 = El variador no está preparado (no se puede iniciar) Compruebe las alarmas, paradas, fallos. |
Sts_Alarm | BOOL | No visible | No requerido | Salida | 1 = El variador tiene una alarma (consulte visualización o manual del variador). |
Sts_AtSpeed | BOOL | No visible | No requerido | Salida | 1 = El variador se está ejecutando a la velocidad de referencia. |
Sts_SpeedLimited | BOOL | No visible | No requerido | Salida | 1 = La configuración de la referencia de velocidad supera el límite máximo/mínimo configurado. |
Sts_Virtual | BOOL | No visible | No requerido | Salida | 1 = La instrucción trata el variador como virtual. La instrucción actúa como normal, pero la salida se mantiene desactivada. 0 = La instrucción opera el variador con normalidad. Sts_Virtual es una copia de Sts_Virtual. |
SrcQ_IO | SINT | No visible | No requerido | Salida | Origen y calidad de la entrada o de la salida primaria (enumerada): 0= Correcto, en directo, correcto confirmado 1=Correcto, en directo, se asume correcto 2=Correcto, sin retroalimentación, se asume correcto 8=Prueba, virtualizada 9=Prueba, lazo invertido 10=Prueba, introducido manualmente 16=Incierto, en directo, especificación desactivada 17=Incierto, sustituido en el dispositivo o en el bus 18=Incierto, sustituido en la instrucción 19=Incierto, usando el último valor correcto conocido 20=Incierto, usando el valor de reemplazo 32=Incorrecto, fallo de señal 33=Incorrecto, fallo de canal 34=Incorrecto, fallo del módulo o de la comunicación 35=Incorrecto, configuración no válida |
SrcQ | SINT | No visible | No requerido | Salida | Origen y calidad del valor o del estado primario (enumerado): 0= Correcto, en directo, correcto confirmado 1=Correcto, en directo, se asume correcto 2=Correcto, sin retroalimentación, se asume correcto 8=Prueba, virtualizada 9=Prueba, lazo invertido 10=Prueba, introducido manualmente 16=Incierto, en directo, especificación desactivada 17=Incierto, sustituido en el dispositivo o en el bus 18=Incierto, sustituido en la instrucción 19=Incierto, usando el último valor correcto conocido 20=Incierto, usando el valor de reemplazo 32=Incorrecto, fallo de señal 33=Incorrecto, fallo de canal 34=Incorrecto, fallo del módulo o de la comunicación 35=Incorrecto, configuración no válida |
Sts_eCmd | SINT | No visible | No requerido | Salida | Comando de variador: 0 = Ninguno, 1 = Detener, 2 = Inicio hacia adelante, 3 = Arranque en retroceso 4 = Impulso hacia delante, 5 = Impulso de retroceso. |
Sts_eFdbk | SINT | No visible | No requerido | Salida | Retroalimentación del variador: 0 = Detenido, 1 = Ejecutando en avance, 2 = Ejecutando en retroceso, 3 = Aceleración, 4 = Desaceleración. |
Sts_eSts | SINT | No visible | No requerido | Salida | Estado del variador: 0 = Encendido / Desconocido, 1 = Detenido, 2 = Ejecutando en avance, 3 = Ejecutando en retroceso, 4 = Inicio en avance, 5 = Inicio en retroceso, 6 = Impulsos en avance, 7 = Impulsos en retroceso, 8 = Deteniendo, 14 = Bocina, 15 = Fuera de servicio. |
Sts_eFault | SINT | No visible | No requerido | Salida | Estado de fallo de variador: 0 = Ninguno, 15 = Activación del enclavamiento, 16 = Fallo al iniciar, 17 = Fallo al detener, 18= Fallo del variador 32 = Fallo de E/S (I/O) 34 = Error de configuración. |
Sts_eNotify | SINT | No visible | No requerido | Salida | Todos los valores enumerados de estado de la alarma: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyAll | SINT | No visible | No requerido | Salida | Todos los valores enumerados de estado de la alarma que incluyen objetos relacionados: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyIOFault | SINT | No visible | No requerido | Salida | Valores enumerados de estado de alarma IOFault: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyFailToStart | SINT | No visible | No requerido | Salida | Valores enumerados del estado de la alarma Fallo al iniciar: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyFailToStop | SINT | No visible | No requerido | Salida | Valores enumerados del estado de la alarma Fallo al detener: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyIntlkTrip | SINT | No visible | No requerido | Salida | Valores enumerados del estado de la alarma IntlkTrip: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyDriveFault | SINT | No visible | No requerido | Salida | Valores enumerados del estado de alarma de fallo del variador: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada |
Sts_UnackAlmCount | DINT | No visible | No requerido | Salida | Conteo de alarmas no confirmadas. |
Sts_eFaultCode | DINT | No visible | No requerido | Salida | Primer Código de fallo del variador después de restablecerse. Consulte el manual de variador o el Objeto de variador para obtener descripción. |
Sts_eSrc | INT | No visible | No requerido | Salida | El origen de comando actual se muestra con bits de estado: Sts_eSrc.0: Bloquear, Sts_eSrc.1: Normal, Sts_eSrc.2: Mano, Sts_eSrc.3: Mantenimiento, Sts_eSrc.4: Anulación, Sts_eSrc.5: Programa, Sts_eSrc.6: Operador, Sts_eSrc.7: Fuera de servicio, Sts_eSrc.8: Externo. |
Sts_bSrc | INT | No visible | No requerido | Salida | Activa la selección del mapa de bits (para tótem de HMI con selección de solicitud de origen de comando): Sts_bSrc.0: Mano, Sts_bSrc.1: Fuera de servicio programado (falso para renglón), Sts_bSrc.2: Mantenimiento fuera de servicio, Sts_bSrc.3: Mantenimiento, Sts_bSrc.4: Anulación, Sts_bSrc.5: Externo, Sts_bSrc.6: Programa bloqueado, Sts_bSrc.7: Programa, Sts_bSrc.8: Operador bloqueado, Sts_bSrc.9: Operador. |
Sts_Available | BOOL | No visible | No requerido | Salida | 1 = El dispositivo ha sido adquirido por el programa y ahora está disponible para el control de inicio/parada. |
Sts_IntlkAvailable | BOOL | No visible | No requerido | Salida | 1 = El programa puede adquirir el dispositivo y está disponible para el control de arranque/detención cuando los enclavamientos son correctos. |
Sts_Bypass | BOOL | No visible | No requerido | Salida | 1 = Los enclavamientos evitables se evitan. |
Sts_BypActive | BOOL | Visible | No requerido | Salida | 1 = Omisión de enclavamiento activa (evitada o mantenimiento). |
Sts_MaintByp | BOOL | No visible | No requerido | Salida | 1 = El dispositivo tiene una función de omisión de mantenimiento activa. |
Sts_NotRdy | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, consulte los bits de detalles (Sts_Nrdyxxx) para conocer el motivo. |
Sts_NrdyCfgErr | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: Error de configuración. |
Sts_NrdyDriveNotReady | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: Variador no preparado. |
Sts_NrdyFail | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: Fallo de dispositivo (la restricción requiere restablecer). |
Sts_NrdyIntlk | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: El enclavamiento no es correcto. |
Sts_NrdyIOFault | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: Fallo de E/S (I/O) (la restricción requiere Restablecer). |
Sts_NrdyOoS | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: Dispositivo deshabilitado por mantenimiento. |
Sts_NrdyFwdPerm | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: El permisivo de avance no es correcto. |
Sts_NrdyRevPerm | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: El permisivo de retroceso no es correcto. |
Sts_NrdyPrioStop | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: Es necesario restablecer el comando de detención de la prioridad de externo u operador. |
Sts_NrdyTrip | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo: Dispositivo activado (el fallo del variador requiere restablecimiento). |
Sts_Err | BOOL | Visible | No requerido | Salida | 1 = Error en la configuración: Consulte los bits de detalles (Sts_ErrXxx) para conocer el motivo. |
Sts_ErrAlm | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración de la alarma Logix basada en etiquetas. |
Sts_ErrSpeedFdbkRaw | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Velocidad Fdbk sin procesar Cfg_SpeedFdbkRawMin = Cfg_SpeedFdbkRawMax. |
Sts_ErrSpeedFdbkEU | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_SpeedFdbkEUMax <= Cfg_SpeedFdbkEUMin. |
Sts_ErrSpeedRefLim | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_MaxSpeedRef < Cfg_MinSpeedRef o Cfg_MaxSpeedRef > Cfg_SpeedRefEUMax o Cfg_MinSpeedRef < Cfg_SpeedRefEUMin. |
Sts_ErrSpeedRefEU | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_SpeedRefEUMax <= Cfg_SpeedRefEUMin. |
Sts_ErrSpeedRefRaw | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_SpeedRefRawMin = Cfg_SpeedRefRawMax. |
Sts_ErrInpDatalinkRaw | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_InpDatalinkRawMin = Cfg_InpDatalinkRawMax. |
Sts_ErrInpDatalinkEU | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_InpDataLinkEUMax <= Cfg_InpDatalinkEUMin. |
Sts_ErrOutDatalinkLim | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_OutDatalinkMax < Cfg_OutDatalinkMin o Cfg_OutDatalinkMax > Cfg_OutDatalinkEUMax o Cfg_OutDatalinkMin < Cfg_OutDatalinkEUMin. |
Sts_ErrOutDatalinkEU | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_OutDataLinkEUMax <= Cfg_OutDatalinkEUMin. |
Sts_ErrOutDatalinkRaw | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Cfg_OutDatalinkRawMin = Cfg_OutDatalinkRawMax. |
Sts_ErrVirtualRampTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Tiempo de acel./desacel. de velocidad virtual: se utiliza de 0 a 2147483. |
Sts_ErrFailToStartTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Temporizador preestablecido de Fallo al iniciar: se usa de 0 a 2147483. |
Sts_ErrFailToStopTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Temporizador preestablecido de Fallo al detener: se usa de 0 a 2147483. |
Sts_ErrResetPulseTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Temporizador preestablecido de Restablecer impulso: se usa de 0 a 2147483. |
Sts_ErrMaxJogTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración: Temporizador preestablecido de Tiempo máximo de impulso: use usa de 0 a 2147483. |
Sts_Hand | BOOL | Visible | No requerido | Salida | 1 = Se selecciona mano (reemplaza a fuera de servicio, mantenimiento, anulación, externo, programa, operador). |
Sts_OoS | BOOL | Visible | No requerido | Salida | 1 = Se selecciona fuera de servicio (reemplaza a mantenimiento, anulación, externo, programa, operador). |
Sts_Maint | BOOL | Visible | No requerido | Salida | 1 = Se selecciona mantenimiento (reemplaza a anulación, externo, programa, operador). |
Sts_Ovrd | BOOL | Visible | No requerido | Salida | 1 = Se selecciona anulación (reemplaza a externo, programa, operador). |
Sts_Ext | BOOL | Visible | No requerido | Salida | 1 = Se selecciona externo (reemplaza a programa y operador). |
Sts_Prog | BOOL | Visible | No requerido | Salida | 1 = Se selecciona programa. |
Sts_ProgLocked | BOOL | No visible | No requerido | Salida | 1 = Se selecciona programa y se bloquea. |
Sts_Oper | BOOL | Visible | No requerido | Salida | 1 = Operador está seleccionado. |
Sts_OperLocked | BOOL | No visible | No requerido | Salida | 1 = Se selecciona operador y se bloquea. |
Sts_ProgOperSel | BOOL | No visible | No requerido | Salida | Estado de la selección de programa/operador (enclavamiento): 1 = Programa, 0 = Operador. |
Sts_ProgOperLock | BOOL | Visible | No requerido | Salida | Estado de bloqueo de programa/operador (enclavamiento), 1 = Bloqueado, 0 = Desbloqueado. |
Sts_Normal | BOOL | No visible | No requerido | Salida | 1 = La selección es igual a Normal (programa u operador). |
Sts_ExtReqInh | BOOL | No visible | No requerido | Salida | 1 = Solicitud de externo inhibida, no se puede acceder a externo desde el estado actual. |
Sts_ProgReqInh | BOOL | No visible | No requerido | Salida | 1 = Solicitud de programa inhibida, no se puede acceder a programa desde el estado actual. |
Sts_MAcqRcvd | BOOL | No visible | No requerido | Salida | 1 = El comando de adquisición de mantenimiento ha recibido este escaneado. |
Sts_CmdConflict | BOOL | No visible | No requerido | Salida | 1 = Este escaneado recibió comandos en conflicto. |
Sts_Alm | BOOL | No visible | No requerido | Salida | 1 = Una alarma está activa. |
Sts_AlmInh | BOOL | No visible | No requerido | Salida | 1 = Una alarma se archiva o se deshabilita. |
Sts_IOFault | BOOL | No visible | No requerido | Salida | Estado de fallo de E/S (I/O): 1 = Incorrecto, 0 = Correcto. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PVSDTag.@Alarms.Alm_IOFault.AlarmElement. |
Sts_FailToStart | BOOL | No visible | No requerido | Salida | 1 = No se pudo iniciar el variador. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PVSDTag.@Alarms.Alm_FailToStart.AlarmElement. |
Sts_FailToStop | BOOL | No visible | No requerido | Salida | 1 = El variador no pudo detenerse. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PVSDTag.@Alarms.Alm_FailToStop.AlarmElement. |
Sts_IntlkTrip | BOOL | No visible | No requerido | Salida | 1 = El variador se ha detenido por un enclavamiento incorrecto. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PVSDTag.@Alarms.Alm_IntlkTrip.AlarmElement. |
Sts_DriveFault | BOOL | No visible | No requerido | Salida | 1 = Fallo de variador, consulte visualización del variador o manual para obtener información detallada. |
Sts_RdyAck | BOOL | No visible | No requerido | Salida | 1 = Una alarma está lista para confirmarse. |
Sts_RdyReset | BOOL | No visible | No requerido | Salida | 1 = Una condición de alarma enclavada o restringida está lista para ser restablecida. |
XRdy_Acq | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_Acq, habilitar el botón de HMI. |
XRdy_Rel | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_Rel, habilitar el botón de HMI. |
XRdy_StartFwd | BOOL | No visible | No requerido | Salida | 1 = Botón de habilitación para XCmd_StartFwd. |
XRdy_StartRev | BOOL | No visible | No requerido | Salida | 1 = Botón de habilitación para XCmd_StartRev. |
XRdy_JogFwd | BOOL | No visible | No requerido | Salida | 1 = Botón de habilitación para XCmd_JogFwd. |
XRdy_JogRev | BOOL | No visible | No requerido | Salida | 1 = Botón de habilitación para XCmd_JogRev. |
XRdy_Stop | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_Stop, habilitar botón. |
XRdy_Reset | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_Reset, habilitar botón. |
XRdy_ResetAckAll | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_ResetAckAll, habilitar botón. |
Val_Owner | DINT | No visible | No requerido | Salida | ID del propietario del objeto actual (0 = sin propietario). |
Miembros de entrada privados | Tipo de datos | Descripción |
|---|---|---|
CmdSrc | P_COMMAND_SOURCE | Selección del origen del Comando o Control. |
MCmd_Acq | BOOL | Comando de mantenimiento para adquirir la propiedad (de operador/programa/externo/anulación a mantenimiento). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Bypass | BOOL | Comando de mantenimiento para evitar todos los enclavamientos y permisos evitables. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Check | BOOL | Comando de mantenimiento para comprobar (no omitir) todos los enclavamientos y permisivos. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_IS | BOOL | Comando de mantenimiento para seleccionar en servicio. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_OoS | BOOL | Comando de mantenimiento para seleccionar fuera de servicio. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Physical | BOOL | Comando de mantenimiento para seleccionar la operación del dispositivo Físico (no simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Virtual | BOOL | Comando de mantenimiento para seleccionar la operación del dispositivo Virtual (simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_JogFwd | BOOL | Comando de operador para impulsar avance del variador. La instrucción borra este operando automáticamente si se alcanza el tiempo máximo de impulso. El valor predeterminado es falso. |
OCmd_JogRev | BOOL | Comando de operador para impulsar el retroceso del variador. La instrucción borra este operando automáticamente si se alcanza el tiempo máximo de impulso. El valor predeterminado es falso. |
OCmd_Lock | BOOL | Comando de operador para bloquear al operador (inhabilitar programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Normal | BOOL | Comando de operador para seleccionar Normal (operador o programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Oper | BOOL | Comando de operador para seleccionar operador (de programa a operador). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Prog | BOOL | Comando de operador para seleccionar programa (de operador a programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Reset | BOOL | Comando de operador para restablecer todas las alarmas y las condiciones de restricción enclavada. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_ResetAckAll | BOOL | Comando de operador para confirmar y restablecer todas las alarmas y condiciones de restricción enclavada. El uso de OCmd_ResetAckAll está restringido a HMI. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_StartFwd | BOOL | Comando operador para iniciar avance del variador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_StartRev | BOOL | Comando operador para iniciar el retroceso del variador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Stop | BOOL | Comando de operador para detener el variador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OSet_OutDatalink | REAL | Configuración de operador de Enlace de datos de salida, en unidades de ingeniería de enlace de datos de salida. Válido = cualquier flotante (prefijado) El valor predeterminado es 0,0. |
OSet_SpeedRef | REAL | Configuración de operador de referencia de velocidad, en unidades de ingeniería de referencia de velocidad. Válido = cualquier flotante (prefijado) El valor predeterminado es 0,0. |
Miembros de salida privados | Tipo de datos | Descripción |
|---|---|---|
HMI_BusObjIndex | DINT | El índice de este objeto en la matriz de bus, para ser utilizado por la pantalla HMI. El valor predeterminado es 0. |
MRdy_Acq | BOOL | 1 = Listo para MCmd_Acq, habilitar el botón de HMI. |
MRdy_Bypass | BOOL | 1 = Listo para MCmd_Bypass, habilitar botón de HMI. |
MRdy_Check | BOOL | 1 = Listo para MCmd_Check, habilitar botón de HMI. |
MRdy_IS | BOOL | 1 = Listo para MCmd_IS, habilitar el botón de HMI. |
MRdy_OoS | BOOL | 1 = Listo para MCmd_OoS, habilitar el botón de HMI. |
MRdy_Physical | BOOL | 1 = Listo para MCmd_Physical, habilitar botón de HMI. |
MRdy_Rel | BOOL | 1 = Listo para MCmd_Rel, habilitar el botón de HMI. |
MRdy_Virtual | BOOL | 1 = Listo para MCmd_Virtual, habilitar botón de HMI. |
ORdy_JogFwd | BOOL | 1 = Listo para OCmd_JogFwd, botón habilitar HMI. |
ORdy_JogRev | BOOL | 1 = Listo para OCmd_JogRev, botón habilitar HMI. |
ORdy_Lock | BOOL | 1 = Listo para OCmd_Lock, habilitar el botón de HMI. |
ORdy_Normal | BOOL | 1 = Listo para OCmd_Normal, habilitar el botón de HMI. |
ORdy_Oper | BOOL | 1 = Listo para OCmd_Oper, habilitar el botón de HMI. |
ORdy_OutDatalink | BOOL | 1 = Listo para OSet_OutDatalink, habilitar campo de entrada de datos. |
ORdy_Prog | BOOL | 1 = Listo para OCmd_Prog, habilitar el botón de HMI. |
ORdy_Reset | BOOL | 1 = Una condición de alarma enclavada o restringida está lista para ser restablecida. |
ORdy_ResetAckAll | BOOL | 1 = Una condición de alarma enclavada o restringida está lista para el restablecimiento o confirmación. |
ORdy_SpeedRef | BOOL | 1 = Listo para OSet_SpeedRef, habilitar campo de entrada de datos. |
ORdy_StartFwd | BOOL | 1 = Listo para OCmd_StartFwd, habilitar botón de HMI. |
ORdy_StartRev | BOOL | 1 = Listo para OCmd_StartRev, habilitar botón de HMI. |
ORdy_Stop | BOOL | 1 = Listo para OCmd_Stop, habilitar botón de HMI. |
ORdy_Unlock | BOOL | 1 = Listo para OCmd_Unlock, habilitar el botón de HMI. |
Sts_FaultDesc | STRING | Descripción del fallo del controlador del motor, búsqueda desde el último código de fallo. |
Miembros InOut públicos | Tipo de datos | Visibilidad predeterminada del FBD | Cableado FBD requerido | Uso | Descripción |
|---|---|---|---|---|---|
Ref_Ctrl_Set | RAC_ITF_DVC_PWRVELOCITY_SET | Visible | Requerido | InOut | Interfaz de ajustes del objeto del dispositivo de automatización de velocidad. |
Ref_Ctrl_Cmd | RAC_ITF_DVC_PWRVELOCITY_CMD | Visible | Requerido | InOut | Interfaz de comando del objeto del dispositivo de automatización de velocidad. |
Ref_Ctrl_Sts | RAC_ITF_DVC_PWRVELOCITY_STS | Visible | Requerido | InOut | Interfaz de estado del objeto del dispositivo de automatización de velocidad. |
BusObj | BUS_OBJ | Visible | Requerido | InOut | Componente de bus. |
Ref_FaultCodeList | RAC_CODE_DESCRIPTION[1] | Visible | Requerido | InOut | Tabla de búsqueda de Código de fallo a Descripción del fallo para el controlador de motor inteligente. |
Estructura de RAC_ITF_DVC_PWRVELOCITY_SET
La estructura RAC_ITF_DVC_PWRVELOCITY_SET es la primera de tres estructuras intercambiadas con el objeto del dispositivo de velocidad de potencia asociado para interconectar con el dispositivo de variador de velocidad variable. Esta estructura gestiona ajustes, como la referencia de velocidad, enviada al variador.
Este parámetro vincula la instrucción a una etiqueta externa que contiene los datos necesarios para que la instrucción funcione. La etiqueta externa debe ser del tipo de datos mostrado o debe ser NULA. Si es NULO (NULL), se utilizan otros pines de la instrucción para vincular los datos necesarios.
Miembros | Tipo de datos | Descripción |
|---|---|---|
InhibitCmd | BOOL | 1 = Inhibir comandos de usuario de orígenes externos, 0 = Permitir comandos. |
InhibitSet | BOOL | 1 = Inhibir las configuraciones de usuario de orígenes externos, 0 = Permitir configuración. |
Velocidad (Speed) | REAL | Referencia de velocidad (Hz). Válido = de 0,0 a frecuencia máxima del variador. |
Estructura de RAC_ITF_DVC_PWRVELOCITY_CMD
La estructura de RAC_ITF_DVC_PWRVELOCITY_CMD es la segunda de tres estructuras intercambiadas con el objeto dispositivo de velocidad de potencia asociado para interconectar con el dispositivo de variador de velocidad variable. Esta estructura gestiona comandos, como iniciar, detener e impulsar, enviados al variador. Es un parámetro InOut configurado como opcional (puede ser Nulo).
Este parámetro vincula la instrucción a una etiqueta externa que contiene los datos necesarios para que la instrucción funcione. La etiqueta externa debe ser del tipo de datos mostrado o debe ser NULA. Si es NULO (NULL), se utilizan otros pines de la instrucción para vincular los datos necesarios.
Miembros | Tipo de datos | Descripción |
|---|---|---|
bCmd | INT | Comandos (superposición de bits): |
Physical | BOOL | Operar como dispositivo físico. |
Virtual | BOOL | Operar como un dispositivo virtual. |
ResetWarn | BOOL | Restablecer el estado de advertencia. |
ResetFault | BOOL | Restablecer el estado de fallo. |
Activate | BOOL | Activar la estructura de potencia de salida. |
Deactivate | BOOL | Desactivar la estructura de potencia de salida. |
CmdDir | BOOL | Seleccionar dirección: 0 = Avance, 1 = Retroceso. |
Estructura de RAC_ITF_DVC_PWRVELOCITY_STS
La estructura RAC_ITF_DVC_PWRVELOCITY_STS es la tercera de tres estructuras intercambiadas con el objeto de dispositivo de velocidad de potencia asociado para interconectar con el dispositivo de variador de velocidad variable. Esta estructura gestiona el estado recibido del variador, como la retroalimentación de velocidad, el estado activo, la dirección solicitada y la dirección real. Es un parámetro InOut configurado como opcional (puede ser Nulo).
Este parámetro vincula la instrucción a una etiqueta externa que contiene los datos necesarios para que la instrucción funcione. La etiqueta externa debe ser del tipo de datos mostrado o debe ser NULA. Si es NULO (NULL), se utilizan otros pines de la instrucción para vincular los datos necesarios.
Miembros | Tipo de datos | Descripción |
|---|---|---|
eState | DINT | Estado enumerado del objeto del dispositivo: 0 = No utilizado, 1 = Inicializando, 2 = Desconectado, 3 = Desconectando, 4 = Conectando, 5 = Inactivo, 6 = Configurando, 7 = Disponible. |
FirstWarning | RAC_ITF_EVENT | Primera advertencia. |
FirstFault | RAC_ITF_EVENT | Primer fallo. |
eCmdFail | DINT | Código de fallo de comando enumerado. |
Velocidad (Speed) | REAL | Velocidad real (Hz). |
bSts | INT | Estado (superposición de bits): |
Physical | BOOL | 1 = Funcionando como dispositivo físico. |
Virtual | BOOL | 1 = Funcionando como un dispositivo virtual. |
Connected | BOOL | 1 = Conectado y en comunicación. |
Available | BOOL | 1 = El dispositivo está configurado y se puede operar. |
Advertencia | BOOL | 1 = El dispositivo tiene una advertencia. |
Fallado | BOOL | 1 = El dispositivo tiene fallos. |
Ready | BOOL | 1 = El dispositivo está listo para activarse. |
Active | BOOL | 1 = El dispositivo está activo (estructura de potencia activa, variador en ejecución). |
Velocidad Cero | BOOL | 1 = El motor está en velocidad cero (sin rotar). |
ObjCtrl | BOOL | 0 = El objeto tiene el control de este dispositivo, 1 = el objeto no tiene el control de este dispositivo (por ejemplo, el HIM local o E/S (I/O) tiene el control). |
CmdDir | BOOL | Dirección comandada: 1 = Retroceso, 0 = Avance |
ActDir | BOOL | Dirección real (rotación): 1 = Retroceso, 0 = Avance |
Acelerar | BOOL | 1 = El motor está acelerando. |
Desaceleración | BOOL | 1 = El motor está desacelerando. |
AtSpeed | BOOL | 1 = La velocidad real del motor ha alcanzado la referencia de velocidad. |
Estructura de BUS_OBJ
La estructura BUS_OBJ vincula el variador de velocidad variable con otros dispositivos e instrucciones en un control complejo, por lo general dentro de una jerarquía. Un Objeto bus eleva la información de estado y alarma de dispositivos de nivel inferior a un control de mayor nivel y distribuye comandos de control de mayor nivel a dispositivos de menor nivel, y los elementos se vinculan al bus haciendo referencia a un solo miembro de la matriz BUS_OBJ asociada con el bus.
Este parámetro vincula la instrucción a una etiqueta externa que contiene los datos necesarios para que la instrucción funcione. La etiqueta externa debe ser del tipo de datos mostrado o debe ser NULA. Si es NULO (NULL), las funciones de Bus de esta instrucción no están disponibles.
Miembros | Tipo de datos | Descripción |
|---|---|---|
Inp_Cmd | DINT | Entrada para afirmar los comandos |
Out_Cmd | DINT | Comandos resultantes |
Inp_CmdLLH | DINT | Entrada de comandos de nivel normalmente alto |
Out_CmdLLH | DINT | Comandos altos de nivel de línea resultantes |
Inp_Sts | DINT | Entrada para afirmar los estados |
Out_Sts | DINT | Estado resultante |
Inp_CmdAck | DINT | Entrada para afirmar una confirmación de comando |
Out_CmdAck | DINT | Confirmaciones de comandos resultantes |
Inp_SeverityMax | DINT | Entrada: gravedad de alarma máxima |
Out_SeverityMax | DINT | Resultantes de la gravedad de alarma máxima |
Cfg_CmdMask | DINT | Máscara de propagación para los comandos |
Cfg_CmdLLHMask | DINT | Máscara de propagación para los comandos altos de nivel de línea |
Cfg_StsMask | DINT | Máscara de propagación para el estado |
Ref_Index | DINT | Índice de matriz de bus |
Estructura de RAC_CODE_DESCRIPTION[x]
La estructura RAC_CODE_DESCRIPTION[x] es una matriz de pares de números de código de fallo del variador y descripciones de código de fallo, que se usan como una tabla de búsqueda. La instrucción busca en la tabla el código de fallo recibido del variador y muestra el texto de la descripción del error correspondiente.
Este parámetro vincula la instrucción a una etiqueta externa que contiene los datos necesarios para que la instrucción funcione. La etiqueta externa debe ser del tipo de datos mostrado o debe ser NULA. Si es NULO (NULL), la función de búsqueda de código de fallos no se realiza. Las descripciones de fallos solo se mostrarán si han sido provistas a través de la interfaz del Estado del objeto del dispositivo.
Miembros | Tipo de datos | Descripción |
|---|---|---|
Código | DINT | Código para el que se buscará la descripción. |
Desc | STRING | Descripción para un código determinado. |
RAC_EVENTStructure
Los miembros FirstFault y FirstWarning utilizan RAC_EVENTstructures en la estructura RAC_ITF_DVC_PWRVELOCITY_STS. Estos elementos retienen los datos de evento recibidos del variador para el primer fallo del variador y los registros de advertencia del primer variador en el historial de eventos del variador.
Miembros | Tipo de datos | Descripción |
|---|---|---|
Tipo | DINT | Tipo de evento: 1 = Estado, 2 = Advertencia, 3 = Fallo, 4 ... n = Usuario. |
ID | DINT | ID de evento que puede definir el usuario. |
Categoría | DINT | Categoría definible por el usuario (eléctrica, mecánica, materiales, utilidad, etc.). |
Action | DINT | Código de acción de evento que puede definir el usuario. |
Value | DINT | Valor de evento o código de fallo que puede definir el usuario. |
Mensaje | STRING | Texto del mensaje de evento. |
EventTime_L | LINT | Sello de hora (Timestamp) del evento (formato de microsegundos de 64 bits). |
EventTime_D | DINT[7] | Sello de hora (Timestamp) de evento (año, mes, día, hora, minuto, segundo, microsegundo formato). |
Alarmas
Las alarmas basadas en etiquetas de Logix discretas se definen para estos miembros:
Miembro | Nombre de alarma | Descripción |
|---|---|---|
Sts_FailToStart | Alm_FailToStart | El variador no pudo iniciarse dentro del tiempo asignado se comandó el inicio. |
Sts_FailToStop | Alm_FailToStop | El variador no se pudo detener dentro del tiempo asignado cuando se le comandó la parada. |
Sts_IntlkTrip | Alm_IntlkTrip | El variador se ha detenido por un enclavamiento incorrecto. |
Sts_IOFault | Alm_IOFault | Fallo en la comunicación del variador con el controlador. |
Sts_DriveFault | Alm_DriveFault | El variador de velocidad variable informa de que tiene una condición de fallo. |
Marque la alarma como usada o no usada y establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Utilice este formato para acceder a los elementos de la alarma:
Tag.@Alarms.AlarmName.AlarmElement
La instrucción PVSD utiliza estas alarmas:
- Aumenta la alarma Fallo al iniciar cuando el variador recibe el comando de iniciarse pero no se recibe retroalimentación de ejecución dentro del tiempo de fallo configurado.
- Aumenta la alarma Fallo a detener cuando el variador tiene el comando de detenerse, pero la retroalimentación de ejecución no desciende dentro del tiempo de fallo configurado.
- Se activa la alarma de Activación de enclavamiento cuando el motor está en funcionamiento y una condición de enclavamiento incorrecto causa que el motor se detenga. Si los enclavamientos no se han evitado, la condición incorrecta de un enclavamiento evitable o de un enclavamiento no evitable inicia una activación del enclavamiento. Si se evitan los enclavamientos, solo una condición incorrecta de un enclavamiento no evitable inicia una activación de enclavamiento.
- Aumenta la alarma de fallo de E/S (I/O) cuando se pierde la comunicación de E/S (I/O) con el variador de velocidad variable. En la interfaz del dispositivo de velocidad de alimentación, esto se detecta cuando el bit Ref_Ctrl_Sts.Connected pasa a falso (a 0). En el caso de la interfaz de señal discreta, que se utiliza cuando Ref_Ctrl_Sts es NULO (NULL), esto se detecta cuando Inp_IOFault se vuelve verdadero (a 1).
- Aumenta la alarma de fallo del variador cuando el variador informa de una condición de variador con fallo. En el caso de la interfaz del dispositivo de velocidad de potencia, esto se detecta cuando el bit Ref_Ctrl_Sts.Faulted pasa a verdadero (a 1). En el caso de la interfaz de señal discreta, que se utiliza cuando Ref_Ctrl_Sts es NULO (NULL), esto se detecta cuando Inp_Faulted se vuelve verdadero (a 1).
Los comandos de programa, operador y externo restablecen las alarmas enclavadas, y restablecen y confirman todas las alarmas de la instrucción (Grupo de alarmas) al mismo tiempo. En este diagrama se muestra cómo interactúan los comandos con la instrucción PVSD.

Operación
Este diagrama muestra la funcionalidad de la instrucción PVSD:

El segundo diagrama ilustra el manejo de la referencia de velocidad del variador (punto de ajuste) y la retroalimentación de la velocidad del variador:

El tercer diagrama ilustra el manejo de las funciones opcionales de enlace de datos de entrada y de enlace de datos de salida:

Monitorizar la instrucción PVSD
Utilice la plantilla del operador de la biblioteca de procesos PlantPAx para la monitorización.
Afecta a las marcas de estado matemáticas
No.
Fallos mayores/menores
No es específico para esta instrucción. Consulte el Índice a través de matrices para ver si hay fallos de indexación de matrices.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Cualquier comando recibido antes del primer escaneo es descartado. El motor se desactiva y es tratado como si hubiera recibido la orden de detenerse. |
Primera ejecución de instrucción | Cualquier comando recibido antes del primer escaneo es descartado. El estado del motor se evalúa y la instrucción se alinea con el estado actual del motor, como si se hubiera seleccionado el origen del comando de mano. |
La condición de entrada de renglón es falsa | Se gestiona como si el motor hubiera sido puesto Fuera de Servicio por un comando. Las salidas del motor se desactivan y el origen del comando del motor se muestra como programa fuera de servicio en el HMI. Se han restablecido todas las alarmas. La condición de salida de renglón continúa como falsa. |
La condición de entrada de renglón es verdadera | Establecer la condición de salida de renglón a condición de entrada de renglón. La instrucción se ejecuta. |
Post-escaneado | La condición de salida de renglón se borra a falsa. |
Diagrama de bloque de funciones
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Cualquier comando recibido antes del primer escaneo es descartado. El motor se desactiva y es tratado como si hubiera recibido la orden de detenerse. |
Primera ejecución de instrucción | Cualquier comando recibido antes del primer escaneo es descartado. El estado del motor se evalúa y la instrucción se alinea con el estado actual del motor, como si se hubiera seleccionado el origen del comando de mano. |
Primer escaneado de instrucción | Consulte la primera ejecución de la instrucción en la tabla Diagrama de bloque de funciones. |
EnableIn es falso | Se gestiona como si el motor hubiera sido puesto Fuera de Servicio por un comando. Las salidas del motor se desactivan y el origen del comando del motor se muestra como programa fuera de servicio en el HMI. Se han restablecido todas las alarmas. EnableOut se establece como falso. |
EnableIn es verdadero | El valor de EnableOut se establece en verdadero. La instrucción se ejecuta. |
Post-escaneado | Los bits EnableIn y EnableOut se establecen en falsos. |
Texto estructurado
En Texto estructurado, EnableIn siempre es verdadero durante un escaneado normal. Por tanto, si la instrucción se encuentra en la ruta de control activada por la lógica, se ejecutará.
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consulte Pre-escaneado en la tabla Diagrama de bloque de funciones. |
Primera ejecución de instrucción | Consulte la primera ejecución de la instrucción en la tabla Diagrama de bloque de funciones. |
EnableIn es verdadero | Consultar EnableIn es verdadero en la tabla Diagrama de bloque de funciones. |
Post-escaneado | Consulte Post-escaneado en la tabla Diagrama de bloque de funciones. |
Ejemplo
En el siguiente ejemplo, las primeras tres etiquetas de referencia (parámetro InOut) se utilizan para interconectar con un objeto Dispositivo de velocidad de alimentación, proporcionado por ingeniería comercial. Estas etiquetas proporcionan el ajuste de referencia de velocidad para el variador, las distintas activaciones (inicio), desactivación (parada) y borrado de comandos de fallo hacia el variador, así como el estado del variador, incluidos estados como activo (en ejecución), velocidad real, dirección solicitada y real, información y prueba de fallos y advertencias. El siguiente parámetro InOut vincula este variador a un bus de dispositivos relacionados, módulos de control, módulos de equipo y unidades en una jerarquía usada para generar comandos y generar información sobre el estado y la alarma que se puede usar en controles complejos y secuencias.
En este ejemplo, no se utiliza el parámetro Lista de Códigos de Fallo porque la información textual sobre los fallos se recibe del objeto de dispositivo de velocidad de alimentación y no es necesaria la búsqueda desde un código de fallo en esta instancia.
Diagrama de lógica de escalera

Diagrama de bloque de funciones
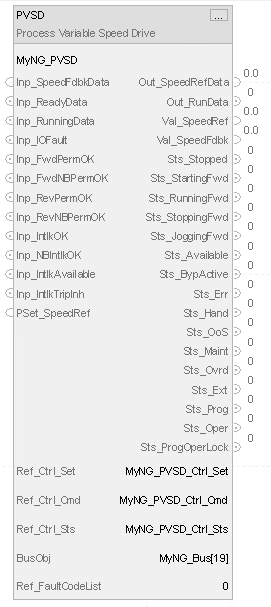
Texto estructurado
PVSD(MyNG_PVSD, MyNG_PVSD_Ctrl_Set, MyNG_PVSD_Ctrl_Cmd, MyNG_PVSD_Ctrl_Sts, MyNG_Bus[19], 0)
Entregue su opinión