
Procesar dispositivo discreto de 2, 3 o 4 estados (Process Discrete 2-, 3-, or 4-State Device, PD4SD)
Esta información se aplica a los controladores CompactLogix 5380P, ControlLogix 5580P y ControlLogix 5590P.
La instrucción Procesar dispositivo discreto de 2, 3 o 4 estados (Process Discrete 2-, 3-, or 4-State Device, PD4SD) controla y monitoriza la retroalimentación desde un dispositivo discreto de 2 estados, 3 estados o 4 estados en una variedad de modos, supervisando las condiciones de fallo. Estos dispositivos incluyen motores de varias velocidades o válvulas de varias posiciones.
La instrucción PD4SD:
- Proporciona la configuración de dos, tres o cuatro estados seleccionables del dispositivo.
- Proporciona comandos de operador, programa y externo para seleccionar uno de los dos, tres o cuatro estados del dispositivo.
- Controla cuatro salidas discretas, con estados configurables de cada salida en los diferentes estados del dispositivo. Cada salida se puede establecer, borrar o dejar en el último estado en un estado determinado del dispositivo.
- Monitoriza cuatro entradas de retroalimentación discretas, con estados configurables (incluidosdeben estar activados,deben estar desactivadosyno importa) de cada entrada en los diferentes estados del dispositivo para monitorizar la posición real del dispositivo.
- Proporciona etiquetas de texto configurables para cada uno de los estados.
- Cuando se usan entradas de retroalimentación, detecta si no es posible alcanzar el estado de destino, luego de un tiempo configurable, y activa la alarma de fallo. De manera opcional, cambia al estado predeterminado (estado 0) cuando se produzca un fallo de retroalimentación.
- Monitoriza las condiciones de permiso que permiten controlar el dispositivo en cada estado.
- Monitoriza las condiciones de enclavamiento que hacen que el dispositivo vuelva a su estado predeterminado (estado 0).
- Proporciona la simulación de un dispositivo que funciona normalmente, mientras retiene las salidas al dispositivo real desactivado, para utilizar en las pruebas o en el entrenamiento del operador.
- Monitoriza el estado de comunicación de E/S (I/O), proporcionando una alarma en un fallo de E/S (I/O). De manera opcional, se cambia al estado predeterminado cuando se produce una condición de fallo de E/S (I/O).
- Proporciona un estado Disponible, cuando se encuentra en el origen de comando de programa y funcionando normalmente, que podrá ser utilizado por una lógica de automatización para determinar si la lógica puede manipular el dispositivo.
- Opera desde los orígenes de los comandos de mano, mantenimiento, anulación, externo, programa y operador.
Idiomas disponibles
Diagrama de lógica de escalera
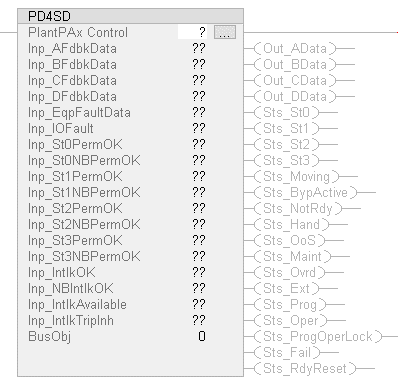
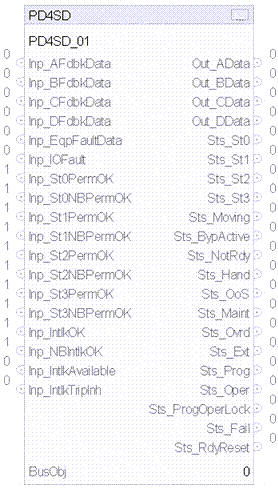
Diagrama de bloque de funciones
Texto estructurado
PD4SD(PD4SDTag, BusObj)
Operandos
IMPORTANTE:
Puede ocurrir un funcionamiento inesperado si:
- Los operandos de etiqueta de salida se sobrescriben.
- Los miembros de un operando de estructura se sobrescriben.
- A no ser que se especifica, los operandos de estructura son compartidos por varias instrucciones.
Existen reglas de conversión de datos para utilizar diversos tipos de datos numéricos en una instrucción. Consulte Conversiones de datos.
Operandos de configuración
Operando | Tipo | Formato | Descripción |
|---|---|---|---|
PlantPAx Control | P_DISCRETE_4STATE | etiqueta | Estructura de datos requerida para el funcionamiento adecuado de la instrucción. |
BusObj | BUS_OBJ | etiqueta | Componente de bus. |
Estructura P_DISCRETE_4STATE
Los miembros públicos son miembros de etiqueta estándar y visible que son accesibles mediante programación. Los miembros privados y ocultos se usan en las plantillas de HMI y no son accesibles mediante programación. Los miembros privados se muestran en tablas independientes luego de los miembros públicos.
Miembros de entrada pública | Tipo de datos | Visibilidad predeterminada del FBD | Cableado FBD requerido | Uso | Descripción |
|---|---|---|---|---|---|
EnableIn | BOOL | No visible | No requerido | Entrada | Habilitar entrada - Parámetro definido por el sistema El valor predeterminado es verdadero. |
Inp_InitializeReq | BOOL | No visible | No requerido | Entrada | 1 = Solicita la inicialización de la instrucción. Normalmente, la instrucción se inicializa en la primera ejecución de la instrucción. Utilice esta solicitud cuando sea necesario reinicializar. La instrucción borra este operando automáticamente. El valor predeterminado es verdadero. |
Inp_OwnerCmd | DINT | No visible | No requerido | Entrada | Comando del dispositivo propietario (con mapa de bits): Todos los bits desactivados = Ninguno, .10 = Bloqueo de operador, .11 = Desbloqueo de operador, .12 = Bloqueo de programa, .13 = Desbloqueo de programa, .14 = Adquirir mantenimiento, .15 = Liberar mantenimiento, .16 = Adquirir externo, .17 = Liberar externo, .29 = Eco. El valor predeterminado es 0. |
Inp_AFdbkData | BOOL | Visible | No requerido | Entrada | Retroalimentación A del dispositivo. El valor predeterminado es falso. |
Inp_BFdbkData | BOOL | Visible | No requerido | Entrada | Retroalimentación B del dispositivo. El valor predeterminado es falso. |
Inp_CFdbkData | BOOL | Visible | No requerido | Entrada | Retroalimentación C del dispositivo. El valor predeterminado es falso. |
Inp_DFdbkData | BOOL | Visible | No requerido | Entrada | Retroalimentación D del dispositivo. El valor predeterminado es falso. |
Inp_EqpFaultData | BOOL | Visible | No requerido | Entrada | Fallo de equipo del dispositivo: 1 = Con fallo. El valor predeterminado es falso. |
Inp_IOFault | BOOL | Visible | No requerido | Entrada | 1 = La comunicación de E/S (I/O) tiene fallos, 0 = La comunicación de E/S es correcta (OK). El valor predeterminado es falso. |
Inp_St0PermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos son correctos (OK), el dispositivo puede tener la orden de pasar al estado 0. El valor predeterminado es verdadero. |
Inp_St0NBPermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos no evitables son correctos (OK), el dispositivo puede tener la orden de pasar al estado 0. El valor predeterminado es verdadero. |
Inp_St1PermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos son correctos (OK), el dispositivo puede tener la orden de pasar al estado 1. El valor predeterminado es verdadero. |
Inp_St1NBPermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos no evitables son correctos (OK), el dispositivo puede tener la orden de pasar al estado 1. El valor predeterminado es verdadero. |
Inp_St2PermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos son correctos (OK), el dispositivo puede tener la orden de pasar al estado 2. El valor predeterminado es verdadero. |
Inp_St2NBPermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos no evitables son correctos (OK), el dispositivo puede tener la orden de pasar al estado 2. El valor predeterminado es verdadero. |
Inp_St3PermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos son correctos (OK), el dispositivo puede tener la orden de pasar al estado 3. El valor predeterminado es verdadero. |
Inp_St3NBPermOK | BOOL | Visible | No requerido | Entrada | 1 = Los permisos no evitables son correctos (OK), el dispositivo puede tener la orden de pasar al estado 3. El valor predeterminado es verdadero. |
Inp_IntlkOK | BOOL | Visible | No requerido | Entrada | 1 = Los enclavamientos son correctos (OK), el dispositivo puede controlarse, 0 = Los enclavamientos no son correctos (OK), el dispositivo se lleva al estado 0. El valor predeterminado es verdadero. |
Inp_NBIntlkOK | BOOL | Visible | No requerido | Entrada | 1 = Los enclavamientos no evitables son correctos (OK), el dispositivo puede controlarse, 0 = Los enclavamientos no son correctos (OK), el dispositivo se lleva al estado 0. El valor predeterminado es verdadero. |
Inp_IntlkAvailable | BOOL | Visible | No requerido | Entrada | 1 = La disponibilidad de enclavamiento es correcta (OK), se muestra Sts_IntlkAvailable si el dispositivo está listo excepto para enclavamientos. El valor predeterminado es falso. |
Inp_IntlkTripInh | BOOL | Visible | No requerido | Entrada | 1 = Inhibir informe de alarma de activación de enclavamiento y Sts_IntlkTrip. El valor predeterminado es falso. |
Inp_RdyReset | BOOL | No visible | No requerido | Entrada | 1 = El objeto relacionado, restablecido por este objeto, está listo para ser restablecido. El valor predeterminado es falso. |
Inp_Hand | BOOL | No visible | No requerido | Entrada | 1 = Adquirir origen de comando Mano (normalmente cableado local), 0 = Liberar Mano. El valor predeterminado es falso. |
Inp_Ovrd | BOOL | No visible | No requerido | Entrada | 1 = Adquirir origen de comando Anulación (lógica de programa de mayor prioridad), 0 = Liberar Anulación. El valor predeterminado es falso. |
Inp_OvrdCmd | SINT | No visible | No requerido | Entrada | Comando de anulación de dispositivo: 0 = Sin comando, 1 = Estado 0, 2 = Estado 1, 3 = Estado 2, 4 = Estado 3. El valor predeterminado es 0. |
Inp_ExtInh | BOOL | No visible | No requerido | Entrada | 1 = Inhibir adquisición de origen de comando externo, 0 = Permitir adquisición de externo. El valor predeterminado es falso. |
Inp_HornInh | BOOL | No visible | No requerido | Entrada | 1 = Inhibir alerta audible, 0 = Permitir alerta audible. El valor predeterminado es falso. |
Inp_Reset | BOOL | No visible | No requerido | Entrada | 1 = Restablecer los enclavamientos de restricción y las alarmas borradas. El valor predeterminado es falso. |
Cfg_AllowDisable | BOOL | No visible | No requerido | Entrada | 1 = Permite que el mantenimiento deshabilite las alarmas. El valor predeterminado es verdadero. |
Cfg_AllowShelve | BOOL | No visible | No requerido | Entrada | 1 = Permite al operador archivar alarmas. El valor predeterminado es verdadero. |
Cfg_NumStates | SINT | No visible | No requerido | Entrada | Número de estados de dispositivo. Válido = de 2 a 4. El valor predeterminado es 2. |
Cfg_bSt0OutWrite | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se sobrescribe esa salida en el estado 0. Si el bit = 0, no se escribe esa salida en el estado 0. El valor predeterminado es 2#0000_1111. |
Cfg_bSt0OutState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Cuando se escribe, si el bit = 1, se escribe 1 en esa salida en el estado 0. Si el bit = 0, se escribe 0 en esa salida en el estado 0. El valor predeterminado es 2#0000_0001. |
Cfg_bSt1OutWrite | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se sobrescribe esa salida en el estado 1. Si el bit = 0, no se escribe esa salida en el estado 1. El valor predeterminado es 2#0000_1111. |
Cfg_bSt1OutState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Cuando se escribe, si el bit = 1, se escribe 1 en esa salida en el estado 1. Si el bit = 0, se escribe 0 en esa salida en el estado 1. El valor predeterminado es 2#0000_0010. |
Cfg_bSt2OutWrite | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se sobrescribe esa salida en el estado 2. Si el bit = 0, no se escribe esa salida en el estado 2. El valor predeterminado es 2#0000_1111. |
Cfg_bSt2OutState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Cuando se escribe, si el bit = 1, se escribe 1 en esa salida en el estado 2. Si el bit = 0, se escribe 0 en esa salida en el estado 2. El valor predeterminado es 2#0000_0100. |
Cfg_bSt3OutWrite | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se sobrescribe esa salida en el estado 3. Si el bit = 0, no se escribe esa salida en el estado 3. El valor predeterminado es 2#0000_1111. |
Cfg_bSt3OutState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Cuando se escribe, si el bit = 1, se escribe 1 en esa salida en el estado 3. Si el bit = 0, se escribe 0 en esa salida en el estado 3. El valor predeterminado es 2#0000_1000. |
Cfg_bSt0FdbkCheck | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se comprueba ese bit de retroalimentación para verificar el estado 0. Si el bit = 0, no se comprueba ese bit de retroalimentación (no importa). El valor predeterminado es 2#0000_0000. |
Cfg_bSt0FdbkState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si se comprueba, si el bit = 1, la entrada de retroalimentación es 1 en el estado 0. Si el bit = 0, la entrada de retroalimentación es 0 en el estado 0. El valor predeterminado es 2#0000_0001. |
Cfg_bSt1FdbkCheck | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se comprueba ese bit de retroalimentación para verificar el estado 1. Si el bit = 0, no se comprueba ese bit de retroalimentación (no importa). El valor predeterminado es 2#0000_0000. |
Cfg_bSt1FdbkState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si se comprueba, si el bit = 1, la entrada de retroalimentación es 1 en el estado 1. Si el bit = 0, la entrada de retroalimentación es 0 en el estado 1. El valor predeterminado es 2#0000_0010. |
Cfg_bSt2FdbkCheck | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se comprueba ese bit de retroalimentación para verificar el estado 2. Si el bit = 0, no se comprueba ese bit de retroalimentación (no importa). El valor predeterminado es 2#0000_0000. |
Cfg_bSt2FdbkState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si se comprueba, si el bit = 1, la entrada de retroalimentación es 1 en el estado 2. Si el bit = 0, la entrada de retroalimentación es 0 en el estado 2. El valor predeterminado es 2#0000_0100. |
Cfg_bSt3FdbkCheck | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si el bit = 1, se comprueba ese bit de retroalimentación para verificar el estado 3. Si el bit = 0, no se comprueba ese bit de retroalimentación (no importa). El valor predeterminado es 2#0000_0000. |
Cfg_bSt3FdbkState | SINT | No visible | No requerido | Entrada | Máscara de bits, bits .0 - .3: Si se comprueba, si el bit = 1, la entrada de retroalimentación es 1 en el estado 3. Si el bit = 0, la entrada de retroalimentación es 0 en el estado 3. El valor predeterminado es 2#0000_1000. |
Cfg_ePwrUpState | SINT | No visible | No requerido | Entrada | Estado de encendido: 0 = Desactivado, 1 = Salidas para estado 0, 2 = Salidas para Estado 1, 3 = Salidas para Estado 2, 4 = Salidas para Estado 3, 5 = Salidas para estado de retroalimentación. El valor predeterminado es 0. |
Cfg_St0onShed | BOOL | No visible | No requerido | Entrada | 1 = Ir al estado 0 en enclavamiento o restricción, 0 = Mantener la posición en enclavamiento o restricción. El valor predeterminado es falso. |
Cfg_HasSt0PermObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto está conectado a las entradas Inp_St0Perm, habilitar navegación. El valor predeterminado es falso. |
Cfg_HasSt1PermObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto está conectado a las entradas Inp_St1Perm, habilitar navegación. El valor predeterminado es falso. |
Cfg_HasSt2PermObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto está conectado a las entradas Inp_St2Perm, habilitar navegación. El valor predeterminado es falso. |
Cfg_HasSt3PermObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto está conectado a las entradas Inp_St3Perm, habilitar navegación. El valor predeterminado es falso. |
Cfg_HasIntlkObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que un objeto está conectado a las entradas Inp_Intlk, habilitar navegación. El valor predeterminado es falso. |
Cfg_HasMoreObj | BOOL | No visible | No requerido | Entrada | 1 = Indica a HMI que hay un objeto con más información disponible, habilitar navegación. El valor predeterminado es falso. |
Cfg_OperSt0Prio | BOOL | No visible | No requerido | Entrada | 1 = Se acepta OCmd_St0 en cualquier momento, 0 = se acepta OCmd_St0 solo cuando se selecciona el origen de comando de operador. El valor predeterminado es falso. |
Cfg_ExtSt0Prio | BOOL | No visible | No requerido | Entrada | 1 = Se acepta XCmd_St0 en cualquier momento, 0 = se acepta XCmd_St0 solo cuando se selecciona el origen de comando externo. El valor predeterminado es falso. |
Cfg_OCmdResets | BOOL | No visible | No requerido | Entrada | 1 = El comando de estado de nuevo operador restablece el fallo, 0 = Es necesario un comando de restablecimiento para borrar el fallo. El valor predeterminado es falso. |
Cfg_XCmdResets | BOOL | No visible | No requerido | Entrada | 1 = El comando de estado de nuevo externo restablece el fallo, 0 = Es necesario un comando de restablecimiento para borrar el fallo. El valor predeterminado es falso. |
Cfg_OvrdPermIntlk | BOOL | No visible | No requerido | Entrada | 1 = La anulación omite los permisos y enclavamientos evitables, 0 = La anulación siempre usa los permisos y enclavamientos. El valor predeterminado es falso. |
Cfg_ShedOnFail | BOOL | No visible | No requerido | Entrada | 1 = Ir al estado 0 y alarma en fallo de posición, 0 = Solo alarma. El valor predeterminado es verdadero. |
Cfg_ShedOnIOFault | BOOL | No visible | No requerido | Entrada | 1 = Ir al estado 0 y alarma en fallo de E/S (I/O), 0 = Solo alarma. El valor predeterminado es verdadero. |
Cfg_ShedOnEqpFault | BOOL | No visible | No requerido | Entrada | 1 = Ir al estado 0 y alarma en fallo de equipo, 0 = Solo alarma. El valor predeterminado es verdadero. |
Cfg_HornOnChange | BOOL | No visible | No requerido | Entrada | 1 = Bocina sonora en cualquier cambio de estado, 0 = Bocina sonora solo al salir del estado 0. El valor predeterminado es falso. |
Cfg_HasOper | BOOL | No visible | No requerido | Entrada | 1 = Existe un origen de comando de operador (desbloqueado), se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasOperLocked | BOOL | No visible | No requerido | Entrada | 1 = Existe un origen de comando de operador bloqueado, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasProg | BOOL | No visible | No requerido | Entrada | 1 = Existe un origen de comando de programa (desbloqueado), se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasProgLocked | BOOL | No visible | No requerido | Entrada | 1 = Existe un origen de comando programa bloqueado, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasExt | BOOL | No visible | No requerido | Entrada | 1 = Existe un origen de comando externo, se puede seleccionar. El valor predeterminado es falso. |
Cfg_HasMaint | BOOL | No visible | No requerido | Entrada | 1 = Existe un origen de comando de mantenimiento, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasMaintOoS | BOOL | No visible | No requerido | Entrada | 1 = Existe un mantenimiento fuera de servicio, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_OvrdOverLock | BOOL | No visible | No requerido | Entrada | 1 = La anulación reemplaza el programa/operador bloqueado, 0 = No se reemplaza el programa/operador bloqueado. El valor predeterminado es verdadero. |
Cfg_ExtOverLock | BOOL | No visible | No requerido | Entrada | 1 = El externo reemplaza el programa/operador bloqueado, 0 = No se reemplaza el programa/operador bloqueado. El valor predeterminado es falso. |
Cfg_ProgPwrUp | BOOL | No visible | No requerido | Entrada | 1 = Encendido de origen de comando de programa, 0 = Encendido de origen de comando de operador. El valor predeterminado es falso. |
Cfg_ProgNormal | BOOL | No visible | No requerido | Entrada | Origen de comando normal: 1 = Programa, 0 = Operador. El valor predeterminado es falso. |
Cfg_PCmdPriority | BOOL | No visible | No requerido | Entrada | Prioridad de comando: 1 = Los comandos de programa tienen prioridad, 0 = Los comandos de operador tienen prioridad. El valor predeterminado es falso. |
Cfg_PCmdProgAsLevel | BOOL | No visible | No requerido | Entrada | 1 = La selección de programa/operador sigue PCmd_Prog como nivel (1 para programa, 0 para operador), 0 = se usa PCmd_Prog como flanco para seleccionar programa, PCmd_Oper selecciona operador. El valor predeterminado es falso. |
Cfg_PCmdLockAsLevel | BOOL | No visible | No requerido | Entrada | 1 = La selección de bloqueo de programa sigue PCmd_Lock como nivel (1 para bloqueado, 0 para desbloqueado), 0 = PCmd_Lock se usa como flanco para seleccionar Programa bloqueado, PCmd_Unlock selecciona Programa (desbloqueado). El valor predeterminado es falso. |
Cfg_ExtAcqAsLevel | BOOL | No visible | No requerido | Entrada | 1 = La selección de externo sigue XCmd_Acq como nivel (1 para adquirir Externo, 0 para liberar Externo), 0 = XCmd_Acq se usa como flanco para adquirir Externo, XCmd_Rel se usa para liberar Externo. El valor predeterminado es falso. |
Cfg_OutAPulseTime | REAL | No visible | No requerido | Entrada | Tiempo de pulso Out_AData (segundos). Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. El valor predeterminado es 0,0. |
Cfg_OutBPulseTime | REAL | No visible | No requerido | Entrada | Tiempo de pulso Out_BData (segundos). Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. El valor predeterminado es 0,0. |
Cfg_OutCPulseTime | REAL | No visible | No requerido | Entrada | Tiempo de pulso Out_CData (segundos). Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. El valor predeterminado es 0,0. |
Cfg_OutDPulseTime | REAL | No visible | No requerido | Entrada | Tiempo de pulso Out_DData (segundos). Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. El valor predeterminado es 0,0. |
Cfg_StartHornTime | REAL | No visible | No requerido | Entrada | Tiempo del sonido audible en el cambio de estado del dispositivo (segundos). Válido = de 0,0 a 1000,0 segundos, 0,0 = Deshabilitado. El valor predeterminado es 0,0. |
Cfg_VirtualFdbkTime | REAL | No visible | No requerido | Entrada | Tiempo para simular alcanzar el estado de destino cuando se virtualiza (segundos). Válido = de 0,0 a 2147483,0. El valor predeterminado es 2,0. |
Cfg_FailTime | REAL | No visible | No requerido | Entrada | Tiempo para recibir retroalimentación de estado antes de declarar un fallo (segundos). Válido = de 0,0 a 2147483,0. El valor predeterminado es 10,0. |
Cfg_CnfrmReqd | SINT | No visible | No requerido | Entrada | Se requiere confirmación del comando de operador o tipo de firma electrónica: 0 = Ninguna, 1 = Se requiere confirmación de comando, 2 = Se requiere la firma electrónica del ejecutor, 3 = Se requiere firma electrónica del aprobador y del ejecutor. El valor predeterminado es 0. |
PSet_Owner | DINT | No visible | No requerido | Entrada | Solicitud de anulación de programa: ID de propietario distinto de cero = Adquirir, 0 = Liberar. El valor predeterminado es 0. |
PCmd_Virtual | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar la operación del dispositivo virtual (simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Physical | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar la operación del dispositivo físico (no simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_St0 | BOOL | No visible | No requerido | Entrada | Comando de programa para establecer el dispositivo en el estado 0. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_St1 | BOOL | No visible | No requerido | Entrada | Comando de programa para establecer el dispositivo en el estado 1. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_St2 | BOOL | No visible | No requerido | Entrada | Comando de programa para establecer el dispositivo en el estado 2. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_St3 | BOOL | No visible | No requerido | Entrada | Comando de programa para establecer el dispositivo en el estado 3. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Reset | BOOL | No visible | No requerido | Entrada | Comando de programa para restablecer enclavamientos de restricción y alarmas enclavadas con retorno a normal. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Prog | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar el origen de comando de programa. La instrucción borra este operando automáticamente si Cfg_PCmdProgAsLevel = 0. El valor predeterminado es falso. |
PCmd_Oper | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar el origen de comando de operador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Lock | BOOL | No visible | No requerido | Entrada | Comando de programa para bloquear el origen de comando de programa y no permitir el operador. La instrucción borra este operando automáticamente si Cfg_PCmdLockAsLevel = 0. El valor predeterminado es falso. |
PCmd_Unlock | BOOL | No visible | No requerido | Entrada | Comando de programa para desbloquear el origen de comando de programa y permitir que se pueda adquirir el operador. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Normal | BOOL | No visible | No requerido | Entrada | Comando de programa para seleccionar el origen de comando normal (operador o programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_St0 | BOOL | No visible | No requerido | Entrada | Comando externo para establecer el dispositivo en el estado 0. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_St1 | BOOL | No visible | No requerido | Entrada | Comando externo para establecer el dispositivo en el estado 1. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_St2 | BOOL | No visible | No requerido | Entrada | Comando externo para establecer el dispositivo en el estado 2. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_St3 | BOOL | No visible | No requerido | Entrada | Comando externo para establecer el dispositivo en el estado 3. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_Acq | BOOL | No visible | No requerido | Entrada | Comando externo para adquirir el origen de comando. La instrucción borra este operando automáticamente si Cfg_ExtAcqAsLevel = 0. El valor predeterminado es falso. |
XCmd_Rel | BOOL | No visible | No requerido | Entrada | Comando externo para liberar el origen de comando, se acepta si Cfg_ExtAcqAsLevel = 0. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_Reset | BOOL | No visible | No requerido | Entrada | Comando externo para restablecer enclavamientos de restricción y alarmas enclavadas con retorno a normal. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_ResetAckAll | BOOL | No visible | No requerido | Entrada | Comando externo para confirmar todas las alarmas y restablecer las alarmas enclavadas y las condiciones de restricción. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
Miembros de salida públicos | Tipo de datos | Visibilidad predeterminada del FBD | Cableado FBD requerido | Uso | Descripción |
|---|---|---|---|---|---|
EnableOut | BOOL | No visible | No requerido | Salida | Habilitar salida – Parámetro definido por el sistema |
Out_AData | BOOL | Visible | No requerido | Salida | Salida A al dispositivo. |
Out_BData | BOOL | Visible | No requerido | Salida | Salida B al dispositivo. |
Out_CData | BOOL | Visible | No requerido | Salida | Salida C al dispositivo. |
Out_DData | BOOL | Visible | No requerido | Salida | Salida D al dispositivo. |
Out_HornData | BOOL | No visible | No requerido | Salida | Salida a bocina sonora antes del cambio de estado solicitado por el comando. |
Out_Reset | BOOL | No visible | No requerido | Salida | 1 = El comando Restablecer (Reset) se ha recibido y aceptado. |
Out_OwnerSts | DINT | No visible | No requerido | Salida | Estado del origen de comando, comunicación del comando del propietario y estado de preparado (con mapa de bits): Todos los bits desactivados = Ninguno, .10 = Bloqueo de operador, .11 = Desbloqueo de operador, .12 = Bloqueo de programa, .13 = Desbloqueo de programa, .14 = Adquirir mantenimiento, .15 = Liberar mantenimiento, .16 = Adquirir externo, .17 = Liberar externo, .18 = Tiene mantenimiento, .19 = Bloqueo de anulación de externo, .20 = Tiene externo, .21 = Tiene operador, .22 = Tiene operador bloqueado, .23 = Tiene programa bloqueado, .24 = Tiene programa bloqueado, .29 = Eco, .30 = No está listo. |
Sts_Initialized | BOOL | No visible | No requerido | Salida | 1 = La instrucción se inicializa. 0 = Utilice Inp_InitializeReq para reinicializar. |
Sts_St0 | BOOL | Visible | No requerido | Salida | 1 = El dispositivo se confirma en el estado 0. |
Sts_St1 | BOOL | Visible | No requerido | Salida | 1 = El dispositivo se confirma en el estado 1. |
Sts_St2 | BOOL | Visible | No requerido | Salida | 1 = El dispositivo se confirma en el estado 2. |
Sts_St3 | BOOL | Visible | No requerido | Salida | 1 = El dispositivo se confirma en el estado 3. |
Sts_Moving | BOOL | Visible | No requerido | Salida | 1 = El dispositivo aún no se ha confirmado en el estado ordenado. |
Sts_Horn | BOOL | No visible | No requerido | Salida | 1 = Bocina sonora antes del cambio de estado solicitado por el comando. |
Sts_Virtual | BOOL | No visible | No requerido | Salida | 1 = La instrucción trata al dispositivo como virtual, actuando como si controlase un dispositivo en funcionamiento, pero las salidas se mantienen desactivadas, 0 = La instrucción hace funcionar el dispositivo físico normalmente. |
SrcQ_IO | SINT | No visible | No requerido | Salida | Origen y calidad de la entrada o de la salida primaria: 0 = Correcto, activo, correcto confirmado; 1 = Correcto, activo, correcto supuesto; 2 = Correcto, sin retroalimentación, correcto supuesto; 8 = Prueba, virtualizado; 9 = Prueba, bucle invertido; 10 = Prueba, introducido manualmente; 16 = Incierto, activo, no cumple las especificaciones; 17 = Incierto, sustituido en dispositivo o bus; 18 = Incierto, sustituido en instrucción; 19 = Incierto, se utiliza el último correcto conocido; 20 = Incierto, se utiliza un valor de reemplazo; 32 = Incorrecto, error de señal; 33 = Incorrecto, error de canal; 34 = Incorrecto, error en módulo o comunicación; 35 = Incorrecto, configuración no válida |
SrcQ | SINT | No visible | No requerido | Salida | Origen y calidad de valor o estado primario: 0 = Correcto, activo, correcto confirmado; 1 = Correcto, activo, correcto supuesto; 2 = Correcto, sin retroalimentación, correcto supuesto; 8 = Prueba, virtualizado; 9 = Prueba, bucle invertido; 10 = Prueba, introducido manualmente; 16 = Incierto, activo, no cumple las especificaciones; 17 = Incierto, sustituido en dispositivo o bus; 18 = Incierto, sustituido en instrucción; 19 = Incierto, se utiliza el último correcto conocido; 20 = Incierto, se utiliza un valor de reemplazo; 32 = Incorrecto, error de señal; 33 = Incorrecto, error de canal; 34 = Incorrecto, error en módulo o comunicación; 35 = Incorrecto, configuración no válida |
Sts_eFdbk | SINT | No visible | No requerido | Salida | Retroalimentación de dispositivo: 0 = Ninguno/En movimiento/Desconocido, 1 = Estado 0, 2 = Estado 1, 3 = Estado 2, 4 = Estado 3. |
Sts_eCmd | SINT | No visible | No requerido | Salida | Comando del dispositivo: 0 = Ninguno, 1 = Estado 0, 2 = Estado 1, 3 = Estado 2, 4 = Estado 3. |
Sts_eSts | SINT | No visible | No requerido | Salida | Estado del dispositivo: 0 = Encendido/Restablecimiento, 1 = Estado 0, 2 = Estado 1, 3 = Estado 2, 4 = Estado 3, 5 = En movimiento, 6 = Bocina, 7 = Fuera de servicio. |
Sts_eFault | SINT | No visible | No requerido | Salida | Estado de fallo del dispositivo: 0 = Ninguno, 16 = Fallo de posición, 17 = Fallo del dispositivo, 32 = Fallo de E/S (I/O), 34 = Error de configuración. |
Sts_eOutState | SINT | No visible | No requerido | Salida | Estado de salidas al dispositivo físico: 0 = Desactivado, 1 = Estado 0, 2 = Estado 1, 3 = Estado 2, 4 = Estado 3, 5 = Bocina. |
Sts_eNotify | SINT | No visible | No requerido | Salida | Estado de alarma de resumen: 0 = Sin alarma, confirmada; 1 = Sin alarma, no confirmada o se requiere restablecimiento; 2 = Alarma de gravedad baja, confirmada; 3 = Alarma de gravedad baja, no confirmada; 4 = Alarma de gravedad media, confirmada; 5 = Alarma de gravedad media, no confirmada; 6 = Alarma de gravedad alta, confirmada; 7 = Alarma de gravedad alta, no confirmada; 8 = Alarma de gravedad urgente, confirmada; 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyAll | SINT | No visible | No requerido | Salida | Estado de alarma de resumen, incluidos los objetos relacionados: 0 = Sin alarma, confirmada; 1 = Sin alarma, no confirmada o se requiere restablecimiento; 2 = Alarma de gravedad baja, confirmada; 3 = Alarma de gravedad baja, no confirmada; 4 = Alarma de gravedad media, confirmada; 5 = Alarma de gravedad media, no confirmada; 6 = Alarma de gravedad alta, confirmada; 7 = Alarma de gravedad alta, no confirmada; 8 = Alarma de gravedad urgente, confirmada; 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyIOFault | SINT | No visible | No requerido | Salida | Estado de alarma de fallo de E/S (I/O): 0 = Sin alarma, confirmada; 1 = Sin alarma, no confirmada o se requiere restablecimiento; 2 = Alarma de gravedad baja, confirmada; 3 = Alarma de gravedad baja, no confirmada; 4 = Alarma de gravedad media, confirmada; 5 = Alarma de gravedad media, no confirmada; 6 = Alarma de gravedad alta, confirmada; 7 = Alarma de gravedad alta, no confirmada; 8 = Alarma de gravedad urgente, confirmada; 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyFail | SINT | No visible | No requerido | Salida | Estado de alarma de fallo del dispositivo: 0 = Sin alarma, confirmada; 1 = Sin alarma, no confirmada o se requiere restablecimiento; 2 = Alarma de gravedad baja, confirmada; 3 = Alarma de gravedad baja, no confirmada; 4 = Alarma de gravedad media, confirmada; 5 = Alarma de gravedad media, no confirmada; 6 = Alarma de gravedad alta, confirmada; 7 = Alarma de gravedad alta, no confirmada; 8 = Alarma de gravedad urgente, confirmada; 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyIntlkTrip | SINT | No visible | No requerido | Salida | Estado de alarma de activación de enclavamiento: 0 = Sin alarma, confirmada; 1 = Sin alarma, no confirmada o se requiere restablecimiento; 2 = Alarma de gravedad baja, confirmada; 3 = Alarma de gravedad baja, no confirmada; 4 = Alarma de gravedad media, confirmada; 5 = Alarma de gravedad media, no confirmada; 6 = Alarma de gravedad alta, confirmada; 7 = Alarma de gravedad alta, no confirmada; 8 = Alarma de gravedad urgente, confirmada; 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyEqpFault | SINT | No visible | No requerido | Salida | Estado de alarma de fallo de equipo notificada por el dispositivo: 0 = Sin alarma, confirmada; 1 = Sin alarma, no confirmada o se requiere restablecimiento; 2 = Alarma de gravedad baja, confirmada; 3 = Alarma de gravedad baja, no confirmada; 4 = Alarma de gravedad media, confirmada; 5 = Alarma de gravedad media, no confirmada; 6 = Alarma de gravedad alta, confirmada; 7 = Alarma de gravedad alta, no confirmada; 8 = Alarma de gravedad urgente, confirmada; 9 = Alarma de gravedad urgente, no confirmada. |
Sts_UnackAlmCount | DINT | No visible | No requerido | Salida | Conteo de alarmas no confirmadas. |
Sts_eSrc | INT | No visible | No requerido | Salida | Origen de comando actual: 0 = La lógica no está en uso,4 = Mano, 8 = Mantenimiento, 16 = Anulación, 32 = Programa, 33 = Programa bloqueado, 34 = Programa predeterminado (Normal),64 = Operador, 65 = Operador bloqueado,66 = Operador predeterminado (Normal),128 = Mantenimiento fuera de servicio,129 = Fuera de servicio programado (EnableIn falso),256 = Externo. |
Sts_bSrc | INT | No visible | No requerido | Salida | Selecciones del origen de comando activo (asignado a bits para HMI): .0 = Mano, .1 = Fuera de servicio programado (EnableIn falso), .2= Mantenimiento fuera de servicio, .3 = Mantenimiento, .4 = Anular, .5 = externo, .6 = Programa bloqueado, .7 = Programa (desbloqueado), .8 = Operador bloqueado, .9 = Operador (desbloqueado). |
Sts_Available | BOOL | No visible | No requerido | Salida | 1 = El programa ha adquirido el dispositivo y este está disponible para el control. |
Sts_IntlkAvailable | BOOL | No visible | No requerido | Salida | 1 = El programa puede adquirir el dispositivo y este está disponible para el control cuando los enclavamientos son correctos (OK). |
Sts_Bypass | BOOL | No visible | No requerido | Salida | 1 = Los enclavamientos y los permisos que pueden omitirse, se omiten. |
Sts_BypActive | BOOL | Visible | No requerido | Salida | 1 = Omisión de enclavamiento/permiso activa (evitada por comando o en el origen de comando de mantenimiento). |
Sts_MaintByp | BOOL | No visible | No requerido | Salida | 1 = El dispositivo tiene una función de omisión de mantenimiento activa. |
Sts_NotRdy | BOOL | Visible | No requerido | Salida | 1 = Dispositivo no preparado, consulte los bits de detalles de Sts_NrdyXxx para conocer el motivo. |
Sts_NrdyCfgErr | BOOL | No visible | No requerido | Salida | 1 = El objeto no está listo, error de configuración. |
Sts_NrdyEqpFault | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, el dispositivo ha notificado el fallo de equipo, la restricción requiere un restablecimiento. |
Sts_NrdyFail | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, error en el dispositivo, la restricción requiere un restablecimiento. |
Sts_NrdyIntlk | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, el enclavamiento no es correcto (OK). |
Sts_NrdyIOFault | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, fallo de E/S (I/O), la restricción requiere un restablecimiento. |
Sts_NrdyOoS | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, el dispositivo está fuera de servicio. |
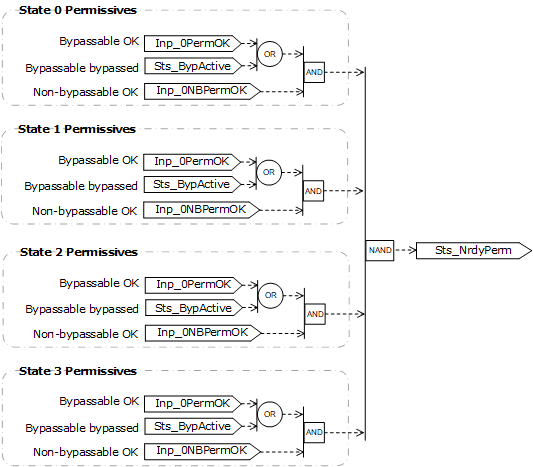
Sts_NrdyPerm | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, los permisos no son correctos (OK), el dispositivo no puede cambiar el estado. 0 = El dispositivo está listo o parcialmente listo, es posible que algunos permisos no sean correctos (OK), el dispositivo puede tener el comando de pasar al menos a otro estado. |
Sts_NrdyPrioSt0 | BOOL | No visible | No requerido | Salida | 1 = El dispositivo no está listo, el operador o el externo ha emitido un comando de prioridad 0, la restricción requiere un restablecimiento. |
Sts_Err | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, consulte los bits de detalles de Sts_ErrXxx para conocer el motivo. |
Sts_ErrAlm | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, la configuración de la alarma basada en etiquetas de Logix no es válida. |
Sts_ErrOutAPulseTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, Cfg_OutAPulseTime no es válido. Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. |
Sts_ErrOutBPulseTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, Cfg_OutBPulseTime no es válido. Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. |
Sts_ErrOutCPulseTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, Cfg_OutCPulseTime no es válido. Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. |
Sts_ErrOutDPulseTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, Cfg_OutDPulseTime no es válido. Válido = de 0,0 a 2147483,0, 0,0 = Salida retenida continuamente. |
Sts_ErrVirtualFdbkTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, Cfg_VirtualFdbkTime no es válido. Válido = de 0,0 a 2147483,0. |
Sts_ErrFailTime | BOOL | No visible | No requerido | Salida | 1 = Error en la configuración, Cfg_FailTime no es válido. Válido = de 0,0 a 2147483,0. |
Sts_Hand | BOOL | Visible | No requerido | Salida | 1 = Se selecciona el origen de comando de mano. |
Sts_OoS | BOOL | Visible | No requerido | Salida | 1 = Se selecciona el origen de comando fuera de servicio. |
Sts_Maint | BOOL | Visible | No requerido | Salida | 1 = Se selecciona el origen de comando de mantenimiento. |
Sts_Ovrd | BOOL | Visible | No requerido | Salida | 1 = Se selecciona el origen de comando de anulación. |
Sts_Ext | BOOL | Visible | No requerido | Salida | 1 = Se selecciona el origen de comando externo. |
Sts_Prog | BOOL | Visible | No requerido | Salida | 1 = Se selecciona el origen de comando de programa (desbloqueado). |
Sts_ProgLocked | BOOL | No visible | No requerido | Salida | 1 = Se selecciona el origen de comando de programa bloqueado. |
Sts_Oper | BOOL | Visible | No requerido | Salida | 1 = Se selecciona el origen de comando de operador (desbloqueado). |
Sts_OperLocked | BOOL | No visible | No requerido | Salida | 1 = Se selecciona el origen de comando de operador bloqueado. |
Sts_ProgOperSel | BOOL | No visible | No requerido | Salida | Estado de la selección de programa/operador (enclavamiento): 1 = Programa, 0 = Operador. |
Sts_ProgOperLock | BOOL | Visible | No requerido | Salida | Estado de bloqueo de programa/operador (enclavamiento): 1 = Bloqueado, 0 = Desbloqueado. |
Sts_Normal | BOOL | No visible | No requerido | Salida | 1 = El origen de comando seleccionado es el origen normal (programa u operador). |
Sts_ExtReqInh | BOOL | No visible | No requerido | Salida | 1 = La selección del origen de comando externo está inhibida, el externo no está disponible en el estado actual. |
Sts_ProgReqInh | BOOL | No visible | No requerido | Salida | 1 = La selección del origen de comando de programa está inhibida, el programa no está disponible en el estado actual. |
Sts_MAcqRcvd | BOOL | No visible | No requerido | Salida | 1 = Este escán ha recibido el comando para adquirir el origen de comando de mantenimiento. |
Sts_CmdConflict | BOOL | No visible | No requerido | Salida | 1 = Este escaneado recibió comandos en conflicto. |
Sts_Alm | BOOL | No visible | No requerido | Salida | 1 = Una alarma está activa. |
Sts_AlmInh | BOOL | No visible | No requerido | Salida | 1 = Una alarma se archiva o se deshabilita. |
Sts_IOFault | BOOL | No visible | No requerido | Salida | 1 = Fallo de comunicación de E/S (I/O). Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PD4SD_tag.@Alarms.Alm_IOFault.AlarmElement. |
Sts_Fail | BOOL | Visible | No requerido | Salida | 1 = Fallo de posición del dispositivo. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PD4SD_Tag.@Alarms.Alm_Fail.AlarmElement. |
Sts_IntlkTrip | BOOL | No visible | No requerido | Salida | 1 = Activación de enclavamiento, el dispositivo se ha establecido en el estado 0 por un enclavamiento incorrecto (not OK). Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PD4SD_Tag.@Alarms.Alm_IntlkTrip.AlarmElement. |
Sts_EqpFault | BOOL | No visible | No requerido | Salida | 1 = Fallo de equipo notificado por el dispositivo. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Los elementos de alarma se pueden acceder de la siguiente manera: PD4SD_Tag.@Alarms.Alm_EqpFault.AlarmElement. |
Sts_RdyAck | BOOL | No visible | No requerido | Salida | 1 = Una alarma está lista para confirmarse. |
Sts_RdyReset | BOOL | Visible | No requerido | Salida | 1 = Una condición de alarma enclavada o restringida está lista para ser restablecida. |
XRdy_Acq | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_Acq, habilitar botón. |
XRdy_Rel | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_Rel, habilitar botón. |
XRdy_St0 | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_St0, habilitar botón. |
XRdy_St1 | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_St1, habilitar botón. |
XRdy_St2 | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_St2, habilitar botón. |
XRdy_St3 | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_St3, habilitar botón. |
XRdy_Reset | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_Reset, habilitar botón. |
XRdy_ResetAckAll | BOOL | No visible | No requerido | Salida | 1 = Listo para XCmd_ResetAckAll, habilitar botón. |
Val_Owner | DINT | No visible | No requerido | Salida | ID del propietario del objeto actual, 0 = Sin propietario. |
Miembros de entrada privados | Tipo de datos | Descripción |
|---|---|---|
CmdSrc | P_COMMAND_SOURCE | Selección del origen de comando. |
MCmd_Acq | BOOL | Comando de mantenimiento para adquirir el origen de comando de mantenimiento. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Bypass | BOOL | Comando de mantenimiento para evitar todos los enclavamientos y permisos evitables. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Check | BOOL | Comando de mantenimiento para retirar el estado evitable y comprobar todos los enclavamientos y permisos. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_IS | BOOL | Comando de mantenimiento para seleccionar En servicio. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_OoS | BOOL | Comando de mantenimiento para seleccionar Fuera de servicio. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Physical | BOOL | Comando de mantenimiento para seleccionar la operación del dispositivo físico. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Rel | BOOL | Comando de mantenimiento para liberar el origen de comando de mantenimiento. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Virtual | BOOL | Comando de mantenimiento para seleccionar la operación del dispositivo virtual. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Lock | BOOL | Comando de operador para seleccionar el origen de comando bloqueado de operador y deshabilitar el programa. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Normal | BOOL | Comando de programa para seleccionar el origen de comando normal configurado (operador o programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Oper | BOOL | Comando de operador para seleccionar el origen de comando del operador (desbloqueado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Prog | BOOL | Comando de operador para seleccionar el origen de comando de programa (desbloqueado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Reset | BOOL | Comando de operador para restablecer enclavamientos de restricción y alarmas enclavadas con retorno a normal. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_ResetAckAll | BOOL | Comando de operador para confirmar todas las alarmas y restablecer las alarmas enclavadas y las condiciones de restricción. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_St0 | BOOL | Comando de operador para establecer el dispositivo en el estado 0. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_St1 | BOOL | Comando de operador para establecer el dispositivo en el estado 1. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_St2 | BOOL | Comando de operador para establecer el dispositivo en el estado 2. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_St3 | BOOL | Comando de operador para establecer el dispositivo en el estado 3. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Unlock | BOOL | Comando de operador para desbloquear el origen de comando de operador y permitir que se pueda adquirir el programa. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
Miembros de salida privados | Tipo de datos | Descripción |
|---|---|---|
HMI_BusObjIndex | DINT | El índice de este objeto en la matriz de bus, para ser utilizado por la pantalla HMI. |
HMI_eCmdState | SINT | Estado de destino del dispositivo: 0 = Ninguno, 1 = Estado 0, 2 = Estado 1, 3 = Estado 2, 4 = Estado 3. |
HMI_St0PermOK | BOOL | 1 = Los permisos son correctos (OK) para pasar al estado 0. |
HMI_St1PermOK | BOOL | 1 = Los permisos son correctos (OK) para pasar al estado 1. |
HMI_St2PermOK | BOOL | 1 = Los permisos son correctos (OK) para pasar al estado 2. |
HMI_St3PermOK | BOOL | 1 = Los permisos son correctos (OK) para pasar al estado 3. |
MRdy_Acq | BOOL | 1 = Listo para MCmd_Acq, habilitar el botón de HMI. |
MRdy_Bypass | BOOL | 1 = Listo para MCmd_Bypass, habilitar botón de HMI. |
MRdy_Check | BOOL | 1 = Listo para MCmd_Check, habilitar botón de HMI. |
MRdy_IS | BOOL | 1 = Listo para MCmd_IS, habilitar el botón de HMI. |
MRdy_OoS | BOOL | 1 = Listo para MCmd_OoS, habilitar el botón de HMI. |
MRdy_Physical | BOOL | 1 = Listo para MCmd_Physical, habilitar botón de HMI. |
MRdy_Rel | BOOL | 1 = Listo para MCmd_Rel, habilitar el botón de HMI. |
MRdy_Virtual | BOOL | 1 = Listo para MCmd_Virtual, habilitar botón de HMI. |
ORdy_Lock | BOOL | 1 = Listo para OCmd_Lock, habilitar el botón de HMI. |
ORdy_Normal | BOOL | 1 = Listo para OCmd_Normal, habilitar el botón de HMI. |
ORdy_Oper | BOOL | 1 = Listo para OCmd_Oper, habilitar el botón de HMI. |
ORdy_Prog | BOOL | 1 = Listo para OCmd_Prog, habilitar el botón de HMI. |
ORdy_Reset | BOOL | 1 = Listo para OCmd_Reset, habilitar el botón de HMI. |
ORdy_ResetAckAll | BOOL | 1 = Listo para OCmd_ResetAckAll, habilitar el botón de HMI. |
ORdy_St0 | BOOL | 1 = Listo para OCmd_St0, habilitar el botón de HMI. |
ORdy_St1 | BOOL | 1 = Listo para OCmd_St1, habilitar el botón de HMI. |
ORdy_St2 | BOOL | 1 = Listo para OCmd_St2, habilitar el botón de HMI. |
ORdy_St3 | BOOL | 1 = Listo para OCmd_St3, habilitar el botón de HMI. |
ORdy_Unlock | BOOL | 1 = Listo para OCmd_Unlock, habilitar el botón de HMI. |
Miembros InOut públicos | Tipo de datos | Visibilidad predeterminada del FBD | Cableado FBD requerido | Uso | Descripción |
|---|---|---|---|---|---|
BusObj | BUS_OBJ | Visible | Requerido | InOut | Componente de bus. |
Estructura de BUS_OBJ
La estructura BUS_OBJ vincula el dispositivo con otros dispositivos e instrucciones en un control complejo, por lo general dentro de una jerarquía. Un Objeto bus eleva la información de estado y alarma de dispositivos de nivel inferior a un control de mayor nivel y distribuye comandos de control de mayor nivel a dispositivos de menor nivel, y los elementos se vinculan al bus haciendo referencia a un solo miembro de la matriz BUS_OBJ asociada con el bus.
Este parámetro vincula la instrucción a una etiqueta externa que contiene los datos necesarios para que la instrucción funcione. La etiqueta externa debe ser del tipo de datos mostrado o debe ser NULA. Si es NULO (NULL), las funciones de Bus de esta instrucción no están disponibles.
Miembros | Tipo de datos | Descripción |
|---|---|---|
Inp_Cmd | DINT | Entrada para afirmar los comandos |
Out_Cmd | DINT | Comandos resultantes |
Inp_CmdLLH | DINT | Entrada de comandos de nivel normalmente alto |
Out_CmdLLH | DINT | Comandos altos de nivel de línea resultantes |
Inp_Sts | DINT | Entrada para afirmar los estados |
Out_Sts | DINT | Estado resultante |
Inp_CmdAck | DINT | Entrada para afirmar una confirmación de comando |
Out_CmdAck | DINT | Confirmaciones de comandos resultantes |
Inp_SeverityMax | DINT | Entrada: gravedad de alarma máxima |
Out_SeverityMax | DINT | Resultantes de la gravedad de alarma máxima |
Cfg_CmdMask | DINT | Máscara de propagación para los comandos |
Cfg_CmdLLHMask | DINT | Máscara de propagación para los comandos altos de nivel de línea |
Cfg_StsMask | DINT | Máscara de propagación para el estado |
Ref_Index | DINT | Índice de matriz de bus |
Alarmas
Las alarmas basadas en etiquetas
Logix5000
discretas se definen para estos miembros:Miembro | Nombre de alarma | Descripción |
|---|---|---|
Sts_IntlkTrip | Alm_IntlkTrip | Dispositivo retenido o establecido en estado 0 por un enclavamiento incorrecto (Not OK). |
Sts_IOFault | Alm_IOFault | Fallo de E/S (I/O). |
Sts_Fail | Alm_Fail | Fallo del dispositivo. |
Sts_EqpFault | Alm_EqpFault | Fallo del equipo del dispositivo. |
Marque la alarma como usada o no usada y establezca los miembros de configuración estándar de la alarma basada en etiquetas de Logix discreta. Utilice este formato para acceder a los elementos de la alarma:
Tag.@Alarms.AlarmName.AlarmElement
La instrucción PD4SD utiliza estas alarmas:
- Se activa la alarma de Activación de enclavamiento cuando se produce una condición no correcta (OK) de enclavamiento y el dispositivo no está en el estado 0. El dispositivo se puede configurar para que tenga la orden de pasar al estado 0 cuando se produce una activación de enclavamiento. Si los enclavamientos no se han evitado, la condición incorrecta de un enclavamiento evitable o de un enclavamiento no evitable inicia una activación del enclavamiento. Si se evitan los enclavamientos, solo una condición incorrecta de un enclavamiento no evitable inicia una activación de enclavamiento.
- Se activa la alarma de fallo de E/S (I/O) cuando la entrada Inp_IOFault es verdadera. Esta entrada se utiliza generalmente para indicar a la instrucción que se ha producido un fallo de comunicación para su E/S (I/O). Si el fallo de E/S (I/O) se configura como un fallo de restricción, el dispositivo realiza la transición al estado 0 y permanece allí hasta que el fallo se borra y el dispositivo se restablece.
- Se activa la alarma de fallo del equipo cuando la entrada Inp_EqpFault es verdadera. Si el fallo de equipo se configura como un fallo de restricción, el dispositivo realiza la transición al estado 0 y permanece allí hasta que el fallo se borra y el dispositivo se restablece.
- Se activa la alarma de fallo cuando el dispositivo recibe el comando a un estado, pero la retroalimentación del dispositivo no confirma que el dispositivo esté estado dentro del tiempo de fallo configurado. Si el fallo se configura como un fallo de restricción, el dispositivo realiza la transición al estado 0 y permanece allí hasta que el fallo se borra y el dispositivo se restablece.
Los comandos de programa, operador y externo restablecen las alarmas enclavadas, y restablecen y confirman todas las alarmas de la instrucción (Grupo de alarmas) al mismo tiempo. En este diagrama se muestra cómo interactúan los comandos con la instrucción PD4SD.
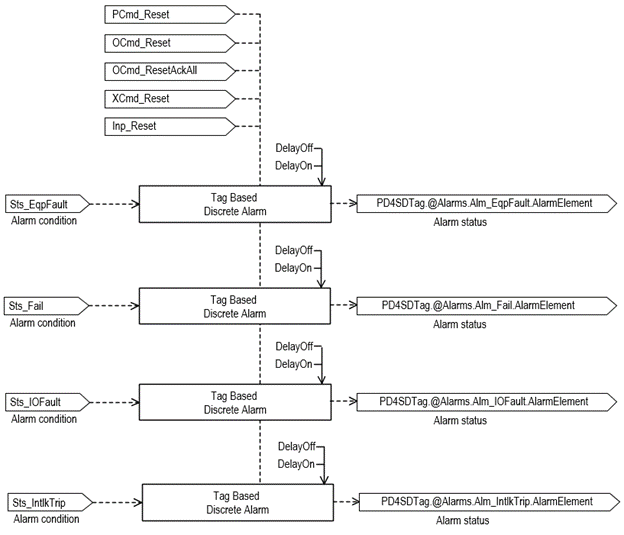
Operación
Este diagrama muestra la funcionalidad de la instrucción PD4SD:
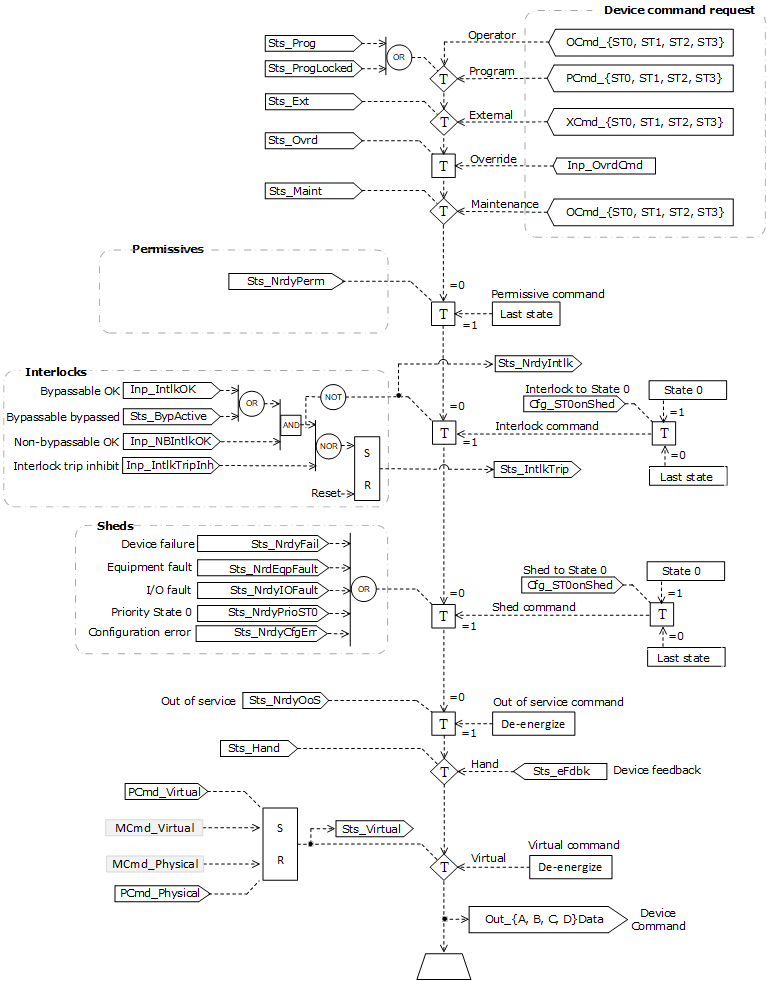
Este diagrama muestra la lógica de los permisos asociados a los comandos de la instrucción PD4SD:
El comando de operador solicita confirmación
La instrucción PD4SD habilita estos comandos y ajustes de operador:
- OCmd_St0
- OCmd_St1
- OCmd_St2
- OCmd_St3
Es posible que la seguridad implementada requiera que la solicitud se confirme o cancele antes de que se ejecute o se acepte la configuración del comando seleccionado. La instrucción comprueba las reglas de seguridad que inspeccionan Cfg_CnfrmReqd. Si Cfg_CnfrmReqd = 0 no se necesita ninguna confirmación y la solicitud se ejecuta de inmediato. Si Cfg_CnfrmReqd = 1, la instrucción espera a la confirmación del operador o a la cancelación del comando. Si Cfg_CnfrmReqd = 2 o 3, se necesita una firma electrónica antes de habilitar la confirmación del comando.
Virtualización
Utilice la virtualización para poner a prueba la instrucción y la formación del operador. Comando para una operación virtual mediante el comando de programa PCmd_Virtual o el comando de mantenimiento MCmd_Virtual. Después de completar la operación virtual, utilice el comando de programa PCmd_Physical o el comando de mantenimiento MCmd_Physical para volver a la operación física normal del dispositivo.
Cuando la virtualización está activa, las salidas del dispositivo de la instrucción PD4SD se mantienen a 0, se proporciona retroalimentación virtual de un dispositivo en funcionamiento y se ignoran los fallos de E/S (I/O). La configuración del operando Cfg_VirtualFdbkTime retarda el eco del estado de retroalimentación del dispositivo. Manipule la instrucción para que funcione como si estuviera presente un dispositivo en funcionamiento.
Inicialización
Normalmente, la instrucción se inicializa en la primera ejecución de la instrucción. Solicite la reinicialización estableciendo Inp_InitializeReq = 1. Para que la inicialización sea correcta, al añadir la instrucción mientras realiza una edición en línea del código, asegúrese de que Inp_InitializeReq = 1 (valor predeterminado).
Configuración de cadenas para HMI
Configure las cadenas de las plantillas de HMI,, utilizadas en
FactoryTalk View
, y para el cuadro de diálogo de configuración Studio 5000 Logix Designer
. Las cadenas están establecidas para las propiedades extendidas de los elementos de etiqueta.- Descripción
- Etiqueta para el símbolo gráfico
- Biblioteca de visualización para la llamada de presentación de la plantilla de HMI
- Nombre de la instrucción
- Nombre del área
- Enlace URL
- Navegación a un objeto con más información
- Etiquetas de comando de los estados 0 a 3
- Etiquetas de estado de destino de los estados 0 a 3
- Nombre de la alarma de Activación de enclavamiento
- Nombre de la alarma de Fallo de E/S (I/O)
- Nombre de la alarma de fallo de posición
- Nombre de la alarma de fallo de bloqueo
Origen de comando
La instrucción usa estos orígenes de comando. Los orígenes de comando se priorizan del más alto al más bajo en esta tabla.
Origen de comando | Descripción |
|---|---|
Mano | La lógica programada u otra lógica fuera de la instrucción controlan el dispositivo. La instrucción hace el seguimiento del estado del dispositivo para una transferencia sin perturbaciones hasta uno de los otros orígenes de comando. Este es el origen del comando de mayor prioridad. |
Fuera de servicio | La instrucción está deshabilitada. No se aceptan los comandos y ajustes del dispositivo de cualquier origen. |
Mantenimiento | Mantenimiento controla el dispositivo y reemplaza al control de operador, programa, externo y anulación. Se aceptan los comandos y las configuraciones del operador del HMI. |
Anulación | La lógica de prioridad controla el dispositivo y reemplaza al control de operador, programa y externo. Se acepta la entrada de anulación (Inp_Ovrd). |
Externo | La lógica externa (por ejemplo, control de pruebas piloto de campo o SCADA ascendente) controla el dispositivo. Se aceptan comandos externos (XCmd_). |
Programa bloqueado | La lógica del programa controla el dispositivo. Se aceptan los comandos del programa (PCmd_). El operador no puede asumir el control del programa. La anulación no puede asumir el control de programa a menos que Cfg_OvrdOverLock = 1. |
Programa | La lógica del programa controla el dispositivo. Se aceptan los comandos del programa (PCmd_). |
Operador bloqueado | El operador controla el dispositivo. Se aceptan los comandos del operador (OCmd_) desde el HMI. Programa no puede asumir el control de operador. Anulación no puede tomar el control del operador a menos que Cfg_OvrdOverLock = 1. |
Operador | El operador controla el dispositivo. Se aceptan los comandos del operador (OCmd_) desde el HMI. Este es el origen del comando de menor prioridad. |
La instrucción habilita o deshabilita estas operaciones:
- Existe un mantenimiento fuera de servicio
- Existe un mantenimiento
- Existe un externo
- Existe un programa (desbloqueado)
- Existe un programa (bloqueado)
- Existe un operador (desbloqueado)
- Existe un operador bloqueado
- PCmd_Lock utilizado como Nivel (1 = Bloquear, 0 = Desbloquear)
La instrucción comprueba si hay configuraciones de control inválidas y fuerza la configuración válida más cercana.
El modelo de control de núcleo arbitra el origen de los comandos y los parámetros que acepta la función receptora. El modelo de control del núcleo determina si el origen es:
- Una entidad programática que reside completamente en el entorno de procesamiento, o
- Una entidad de interfaz externa que emite comandos y parámetros externa y asincrónicamente al entorno de procesamiento.
El bloqueo de un origen de control impide que el otro origen de control adquiera privilegio.
Modelo de origen de comando de núcleo
El modelo de control de núcleo consta de estos orígenes de control:
- Oper
- OperLocked
- Prog
- ProgLocked
El modelo de control se establece de forma predeterminada en esta configuración. Es posible que haya otros orígenes de control presentes en el modelo, pero actúan como orígenes de control de anulación que actúan de manera independiente de la máquina de estados del operador/programa base.
Habilitar orígenes de control como Configuración
El usuario puede habilitar y deshabilitar los orígenes de control individuales. La configuración predeterminada utiliza el modelo base completo; al encender el entorno de procesamiento, el origen del control será la opción predeterminada designada. Algunas combinaciones de orígenes de control habilitados se muestran desautorizadas, ya que son innecesarias o pueden crear cambios no deseados.
Encendido de programa
La configuración permite al usuario especificar si operador o programa es el predeterminado del encendido.
Prioridad de programa
La configuración permite al usuario especificar si los comandos de operador o programa tienen prioridad cuando se afirman simultáneamente.
Restablecimiento automático de los comandos
Todos los comandos se consideran enclavados por única vez. Los comandos se borran automáticamente cuando la instrucción los ejecuta y los procesa.
Cambiar estados de destino
Bajo ciertas configuraciones, el origen del comando de destino para algunos comandos puede cambiar. Esto concuerda con la intención del comando. Por ejempflo, si el estado de programa está deshabilitado, el destino del comando OCmd_Prog se convierte en el estado programa bloqueado en lugar del estado programa. Esto mantiene la intención del comando OCmd_Prog: la entidad del operador desea que la función esté en control del programa. Si se eliminara el comando, no habría forma de lograrlo. Esto solo se hace en configuraciones en las que esto no causaría ningún conflicto ni condición de carrera, pero sirve para conservar toda la funcionalidad del usuario que sea práctica.
Orígenes de comando de mayor prioridad
Estos orígenes de comando de mayor prioridad funcionan de manera independiente dentro del modelo:
- Externo
- Anulación
- Mantenimiento
- Fuera de servicio
- En servicio (In-Service)
- Mano
Monitorizar la instrucción PD4SD
Utilice la plantilla del operador de la biblioteca de procesos PlantPAx para la monitorización.
Afecta a las marcas de estado matemáticas
No.
Fallos mayores/menores
No es específico para esta instrucción. Consulte Índice a través de matrices en el manual de instrucciones generales de Logix 5000 para ver los fallos de indexación de matrices.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
Pre-escaneado | Cualquier comando recibido antes del primer escaneo es descartado. La salida está desactivada. |
Primera ejecución de instrucción | Cualquier comando recibido antes del primer escaneo es descartado. El dispositivo se trata como si volviera del modo Mano: el estado de la instrucción se establece en función de la retroalimentación de posición que se recibe del dispositivo. Si el dispositivo no tiene retroalimentación de posición o la retroalimentación de posición no es válida, el dispositivo se establece en el estado "desconocido/encendido". |
La condición de entrada de renglón es falsa | Se gestiona de la misma manera que si el dispositivo se lleva al estado Fuera de servicio por comando. Las salidas del dispositivo se desactivan y el origen de comando del dispositivo se muestra como programa fuera de servicio en el HMI. Se han restablecido todas las alarmas. La condición de salida de renglón continúa como falsa. |
La condición de entrada de renglón es verdadera | Establecer la condición de salida de renglón a condición de entrada de renglón. La instrucción se ejecuta. |
Post-escaneado | La condición de salida de renglón se borra a falsa. |
Diagrama de bloque de funciones
Condición/estado | Acción realizada |
Pre-escaneado | Cualquier comando recibido antes del primer escaneo es descartado. La salida está desactivada. |
Primera ejecución de instrucción | Cualquier comando recibido antes del primer escaneo es descartado. El dispositivo se trata como si volviera del modo Mano: el estado de la instrucción se establece en función de la retroalimentación de posición que se recibe del dispositivo. Si el dispositivo no tiene retroalimentación de posición o la retroalimentación de posición no es válida, el dispositivo se establece en el estado "desconocido/encendido". |
Primer escaneado de instrucción | Consulte la primera ejecución de la instrucción en la tabla Diagrama de bloque de funciones. |
EnableIn es falso | Se gestiona de la misma manera que si el dispositivo se lleva al estado Fuera de servicio por comando. Las salidas del dispositivo se desactivan y el origen de comando del dispositivo se muestra como programa fuera de servicio en el HMI. Se han restablecido todas las alarmas. EnableOut se establece como falso. |
EnableIn es verdadero | El valor de EnableOut se establece en verdadero. La instrucción se ejecuta. |
Post-escaneado | Los bits EnableIn y EnableOut se establecen en falsos. |
Texto estructurado
En Texto estructurado, EnableIn siempre es verdadero durante un escaneado normal. Por tanto, si la instrucción se encuentra en la ruta de control activada por la lógica, se ejecutará.
Condición/estado | Acción realizada |
Pre-escaneado | Consulte Pre-escaneado en la tabla Diagrama de bloque de funciones. |
Primera ejecución de instrucción | Consulte la primera ejecución de la instrucción en la tabla Diagrama de bloque de funciones. |
EnableIn es verdadero | Consultar EnableIn es verdadero en la tabla Diagrama de bloque de funciones. |
Post-escaneado | Consulte Post-escaneado en la tabla Diagrama de bloque de funciones. |
Ejemplos
En el siguiente ejemplo, la instrucción PD4SD controla un ventilador de refrigeración que tiene tres velocidades fijas (baja, media, alta) y un estado desactivado. El ventilador de refrigeración se considera un dispositivo de cuatro estados. En este ejemplo, se utilizan tres salidas digitales para establecer el ajuste de velocidad (cuando los tres están desactivados, el ventilador recibe el comando de desactivación) y tres entradas digitales proporcionan retroalimentación sobre el estado del ventilador real (cuando los tres están apagados, el ventilador está desactivado).
En este ejemplo, los cuatro estados de ventilador de refrigeración se configuran tal como se muestra en estas tablas. (En este ejemplo, la Salida A se establece de modo que se puede utilizar para fines de visualización aunque el dispositivo del ventilador de refrigeración no utilice la Salida A).
Estado 0 (desactivado):
Salida | Retroalimentación | |||
|---|---|---|---|---|
Escribir | Value | Requerido | Estado | |
Sí | 1 | No | ||
Sí | 0 | Sí | 0 | |
Sí | 0 | Sí | 0 | |
Sí | 0 | Sí | 0 |
Estado 1 (Bajo):
Salida | Retroalimentación | |||
|---|---|---|---|---|
Escribir | Value | Requerido | Estado | |
A | Sí | 0 | No | |
B | Sí | 1 | Sí | 1 |
C | Sí | 0 | Sí | 0 |
D | Sí | 0 | Sí | 0 |
Estado 2 (Medio):
Salida | Retroalimentación | |||
|---|---|---|---|---|
Escribir | Value | Requerido | Estado | |
A | Sí | 0 | No | |
B | Sí | 0 | Sí | 0 |
C | Sí | 1 | Sí | 1 |
D | Sí | 0 | Sí | 0 |
Estado 3 (Alto):
Salida | Retroalimentación | |||
|---|---|---|---|---|
Escribir | Value | Requerido | Estado | |
A | Sí | 0 | No | |
B | Sí | 0 | Sí | 0 |
C | Sí | 0 | Sí | 0 |
D | Sí | 1 | Sí | 1 |
Diagrama de lógica de escalera
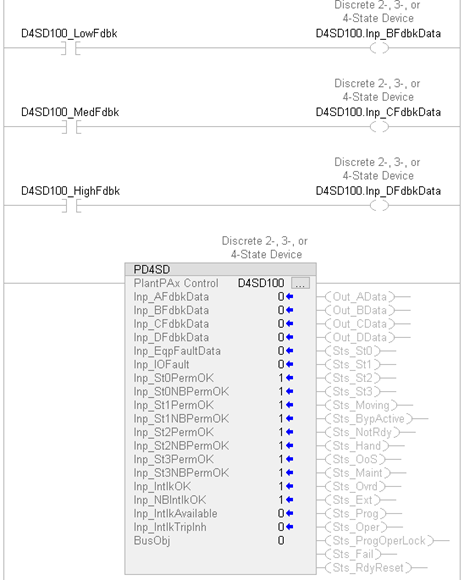
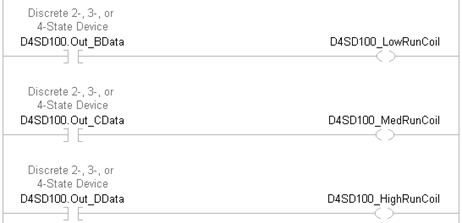
Diagrama de bloque de funciones
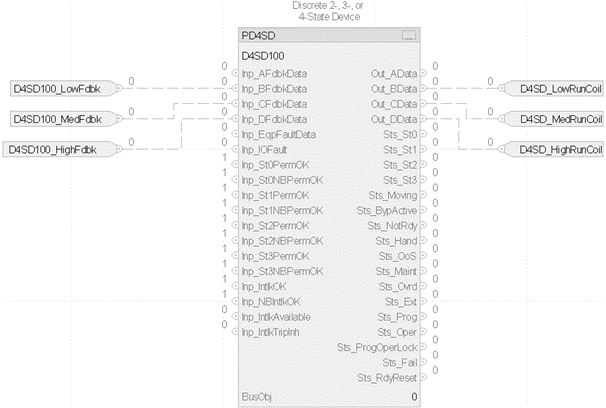
Texto estructurado
D4SD100.Inp_BFdbkData:=D4SD100_LowFdbk
D4SD100.Inp_CFdbkData:=D4SD100_MedFdbk
D4SD100.Inp_DFdbkData:=D4SD100_HighFdbk
PD4SD(D4SD100, 0);
D4SD100_LowRunCoil:=D4SD100.Out_BData;
D4SD100_MedRunCoil:=D4SD100.Out_CData;
D4SD100_HighRunCoil:=D4SD100.Out_DData;
Entregue su opinión