
Procesar salida analógica (Process Analog Output, PAO)
Esta información se aplica a los controladores CompactLogix 5380P, ControlLogix 5580P y ControlLogix 5590P.
La instrucción Procesar salida analógica (PAO) acciona una salida analógica y comprueba si hay condiciones de alarma. Utilice la instrucción PAO para un canal de un módulo de salida analógica. Utilice la instrucción PAO con cualquier señal analógica (REAL).
La instrucción PAO:
- Monitoriza un canal de salida analógica para la entrada de fallo de E/S (I/O) y enciende la alarma cuando se produce un fallo de E/S (I/O).
- Opera en los modos mano, fuera de servicio, mantenimiento, anulación, programa y operador.
- Proporciona comandos de operador y programa para establecer una variable de control analógica (CV o de salida) en un valor específico. La CV introducida es escalada de unidades de ingeniería a unidades sin procesar (módulo de salida).
- Monitoriza enclavamientos evitables y no evitables que fuerzan la salida analógica a un valor configurado específico (seguro) o a mantener el valor actual (configurable).CONSEJO: Una alarma se inicia cuando un enclavamiento causa el cambio de la CV de Salida Analógica. La instrucción PAO permite evitar enclavamientos.
- Permite anular la CV en modo de anulación.
- Permite la progresión lineal de la salida analógica con límites del índice de cambio configurables.
- Lee la entrada del valor retenido (REAL) y una entrada de solicitud de modo mano (BOOL). Cuando se declara el modo mano, la CV es forzada a seguir el valor retenido.
- Proporciona un estado Disponible, cuando está en modo programa y funcionando con normalidad, para que la lógica de automatización de nivel superior lo utilice para determinar
- si la lógica es capaz de manipular la salida analógica.
Idiomas disponibles
Diagrama de lógica de escalera
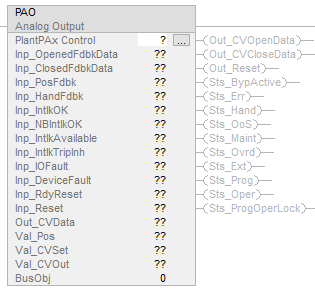
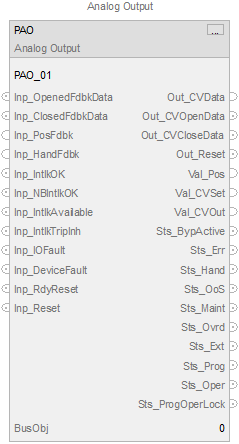
Diagrama de bloque de funciones
Texto estructurado
PAO(Etiqueta PAO, BusObj);
Operandos
IMPORTANTE:
Puede ocurrir un funcionamiento inesperado si:
- Los operandos de etiqueta de salida se sobrescriben.
- Los miembros de un operando de estructura se sobrescriben.
- A no ser que se especifica, los operandos de estructura son compartidos por varias instrucciones.
Existen reglas de conversión de datos para utilizar diversos tipos de datos numéricos en una instrucción. Consulte
Conversiones de datos
.Operandos de configuración
Operando | Tipo | Formato | Descripción |
|---|---|---|---|
PlantPAx Control | P_ANALOG_OUTPUT | etiqueta | Estructura de datos requerida para el funcionamiento adecuado de la instrucción. |
BusObj | BUS_OBJ | etiqueta | Componente de bus |
Estructura de P_ANALOG_OUTPUT
Los miembros públicos son miembros de etiqueta estándar y visible que son accesibles mediante programación. Los miembros privados u ocultos se usan en las plantillas de HMI y no son accesibles mediante programación. Los miembros privados se muestran en tablas independientes luego de los miembros públicos.
Miembros de entrada pública | Tipo de datos | Descripción |
|---|---|---|
EnableIn | BOOL | Habilita la entrada. Diagrama de lógica de escalera: Corresponde a la condición del renglón. El valor predeterminado es verdadero. |
Inp_InitializeReq | BOOL | 1 = Solicita la inicialización de la instrucción. Normalmente, la instrucción se inicializa en la primera ejecución de la instrucción. Utilice esta solicitud para reinicializar. La instrucción borra este operando automáticamente. El valor predeterminado es verdadero. |
Inp_OwnerCmd | DINT | Comando del dispositivo Propietario. 0 = Ninguno, Inp_OwnerCmd.10 = Bloqueo de operador, Inp_OwnerCmd.11 = Desbloqueo de Operador, Inp_OwnerCmd.12 = Bloqueo de programa, Inp_OwnerCmd.13 = Desbloqueo de programa, Inp_OwnerCmd.14 = Adquirir mantenimiento, Inp_OwnerCmd.15 = Liberar Mantenimiento, Inp_OwnerCmd.16 = Adquirir Externo, Inp_OwnerCmd.17 = Liberar Externo. El valor predeterminado es 0. |
Inp_OpenedFdbkData | BOOL | Retroalimentación del interruptor de límite abierto del dispositivo. 1 = El dispositivo se ha confirmado abierto. El valor predeterminado es falso. |
Inp_ClosedFdbkData | BOOL | Retroalimentación del interruptor de límite cerrado del dispositivo. 1 = Dispositivo confirmado cerrado. El valor predeterminado es falso. |
Inp_PosFdbk | REAL | Retroalimentación desde la PV de posición real del dispositivo (unidades de ingeniería de la CV). Válido cualquier flotante. El valor predeterminado es 0,0. |
Inp_HandFdbk | REAL | Retroalimentación de CV usada en origen de mano (unidades de ingeniería de CV). Válido cualquier flotante. El valor predeterminado es 0,0. |
Inp_IntlkOK | BOOL | 1 = Enclavamientos evitables y no evitables correctos, se puede configurar la salida analógica. El valor predeterminado es verdadero. |
Inp_NBIntlkOK | BOOL | 1 = Enclavamientos no evitables correctos, se puede configurar la salida analógica si se evitan los enclavamientos evitables. El valor predeterminado es verdadero. |
Inp_IntlkAvailable | BOOL | 1 = Disponibilidad de enclavamiento correcta. El valor predeterminado es falso. |
Inp_IntlkTripInh | BOOL | 1 = Estado de activación de enclavamiento inhibido. El valor predeterminado es falso. |
Inp_SmartDvcSts | DINT | Código actual proporcionado por el dispositivo SMART en Inp_PosFdbk. El código es copiado a Out_SmartDvcSts lo que permite que un usuario monitorice el estado del dispositivo en HMI para fines de búsqueda de diagnósticos. Válido = de 0 a un número positivo máximo. El valor predeterminado es 0. |
Inp_SmartDvcDiagAvailable | BOOL | 1 = Los diagnósticos del dispositivo SMART están disponibles. Normalmente se utiliza para indicar que el dispositivo requiere acción para mantener el funcionamiento según lo esperado. El valor predeterminado es falso. |
Inp_IOFault | BOOL | Indica que los datos de E/S (I/O) no son precisos. 0 = Los datos de E/S (I/O) son correctos, 1 = Los datos de E/S (I/O) son incorrectos, lo que provoca un fallo. Esta entrada establece Sts_IOFault, si el dispositivo no es virtual, lo que enciende la alarma de error de E/S (I/O). El valor predeterminado es falso. |
Inp_DeviceFault | BOOL | Indica el fallo del dispositivo (sobrecarga, etc.). 0 = El dispositivo es correcto, 1 = El dispositivo es incorrecto, lo que provoca un fallo. Esta entrada establece Sts_DeviceFault (si el dispositivo no es virtual), lo cual enciende la alarma del dispositivo (si el dispositivo no es virtual). El valor predeterminado es falso. |
Inp_Hand | BOOL | 1 = Adquirir mano (normalmente establecido siempre en local), 0 = Liberar mano. El valor predeterminado es falso. |
Inp_Ovrd | BOOL | 1 = Adquirir anulación (lógica de programa de mayor prioridad), 0 = Liberar anulación. El valor predeterminado es falso. |
Inp_OvrdCV | REAL | Destino de CV en anulación (unidades de ingeniería). Válido cualquier flotante. El valor predeterminado es 0,0. |
Inp_ExtInh | BOOL | 1 = Inhibir la adquisición de externo, 0 = Permitir la adquisición de externo. El valor predeterminado es falso. |
Inp_RdyReset | BOOL | 1 = El objeto relacionado, restablecido por este objeto, está listo para ser restablecido. El valor predeterminado es falso. |
Inp_Reset | BOOL | 1 = Restablecer los enclavamientos de restricción y las alarmas borradas. El valor predeterminado es falso. |
Cfg_AllowDisable | BOOL | 1 = Permite que el mantenimiento deshabilite las alarmas. El valor predeterminado es verdadero. |
Cfg_AllowShelve | BOOL | 1 = Permite al operador archivar alarmas. El valor predeterminado es verdadero. |
Cfg_StuckTime | REAL | Tiempo sin cambio en la posición de entrada, mientras que no esté activada la retroalimentación del interruptor del límite, ni Cerrada ni Abierta para activar el estado atascado (segundo). Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 60,0. |
Cfg_HasSmartDvc | BOOL | 1 = Habilita un botón en el HMI que se pueda utilizar para realizar una llamada de presentación de la plantilla de un dispositivo SMART (diagnósticos). El valor predeterminado es falso. |
Cfg_SetTrack | BOOL | 1 = Cuando el propietario es programa, la configuración del operador hace un seguimiento de la configuración del programa. Cuando el propietario es operador, la configuración del programa hace un seguimiento de las configuraciones del operador y las entradas virtuales coinciden con los valores de salida (las transiciones no tienen perturbaciones), 0 = Sin seguimiento. El valor predeterminado es verdadero. |
Cfg_ShedHold | BOOL | 1 = Retiene salida en enclavamiento. 0 = Ir a Cfg_CVIntlk en enclavamiento. El valor predeterminado es falso. |
Cfg_SkipRoCLim | BOOL | 1 = Omitir límites de índice de cambio en mantenimiento o anulación y en enclavamiento. El valor predeterminado es falso. |
Cfg_SetTrackOvrdHand | BOOL | 1 = La configuración de programa/operador hace un seguimiento de CV de anulación/mano. El valor predeterminado es falso. |
Cfg_FdbkFail | BOOL | 1 = La retroalimentación de los interruptores de límite es inválida si se han establecido ambas entradas de retroalimentación. 0 = La retroalimentación de los interruptores de límite es inválida si se borran ambas entradas de retroalimentación. El valor predeterminado es verdadero. |
Cfg_HasOpenedFdbk | BOOL | 1 = El dispositivo proporciona una señal de retroalimentación abierta. El valor predeterminado es falso. |
Cfg_HasClosedFdbk | BOOL | 1 = El dispositivo proporciona una señal de retroalimentación cerrada. El valor predeterminado es falso. |
Cfg_HasPosFdbk | BOOL | 1 = El dispositivo proporciona una señal de retroalimentación de la PV de posición. El valor predeterminado es verdadero. |
Cfg_UseOpenedFdbk | BOOL | 1 = Utiliza la retroalimentación abierta del dispositivo para la comprobación de fallos. El valor predeterminado es falso. |
Cfg_UseClosedFdbk | BOOL | 1 = Utiliza la retroalimentación cerrada del dispositivo para la comprobación de fallos. El valor predeterminado es falso. |
Cfg_UsePosFdbk | BOOL | 1 = Utiliza una señal de retroalimentación de la PV de posición del dispositivo. El valor predeterminado es verdadero. |
Cfg_HasCombinedFdbk | BOOL | 1 = El dispositivo proporciona señales de retroalimentación de posición cerradas y abiertas para su uso. El valor predeterminado es falso. |
Cfg_UseCombinedFdbk | BOOL | 1 = Utiliza señales de retroalimentación de posición cerradas y abiertas del dispositivo para determinar el estado abierto y cerrado. Las señales combinadas se usarán para el estado de posición. El valor predeterminado es falso. |
Cfg_HasPulseOut | BOOL | 1 = El dispositivo proporciona salida de pulso (Abrir, Cerrar). El valor predeterminado es falso. |
Cfg_HasOutNav | BOOL | 1 = Indica al HMI que habilite la navegación a un objeto de salida conectado. El valor predeterminado es falso. |
Cfg_OvrdIntlk | BOOL | 1 = La anulación evita (ignora) los enclavamientos evitables. 0 = La anulación permanece junto a todas las condiciones de enclavamiento. El valor predeterminado es falso. |
Cfg_ShedOnDeviceFault | BOOL | 1 = Establece la salida para enclavar la CV y la alarma del Fallo del dispositivo. 0 = Alarma únicamente si hay un fallo del dispositivo. El valor predeterminado es verdadero. |
Cfg_ShedOnIOFault | BOOL | 1 = Establece la salida para enclavar la CV y la alarma en caso de fallo del E/S (I/O). 0 = Solo la alarma en fallo de E/S (I/O). El valor predeterminado es verdadero. |
Cfg_CVLoLim | REAL | CV mínima para el límite (unidades de ingeniería). Es válido cualquier flotante inferior o igual a Cfg_CVHiLim. El valor predeterminado es 0,0. |
Cfg_CVHiLim | REAL | CV máxima para el límite (unidades de ingeniería). Es válido cualquier flotante superior o igual a Cfg_CVLoLim. El valor predeterminado es 100,0. |
Cfg_CVRoCIncrLim | REAL | Valor de aumento del índice de cambio de la CV máximo permitido (EU de la CV/segundo). El índice de cambio de la CV es ilimitado cuando aumenta si Cfg_CVRoCIncrLim = 0,0. Válido = de 0,0 a flotante positivo máximo. El valor predeterminado es 100,0. |
Cfg_CVRoCDecrLim | REAL | Valor de disminución del índice de cambio de la CV máximo permitido (unidades de ingeniería/segundo). El índice de cambio de la CV es ilimitado cuando disminuye si Cfg_CVRoCDecrLim = 0,0. Válido = de 0,0 a flotante positivo máximo. El valor predeterminado es 100,0. |
Cfg_CVIntlk | REAL | Destino de la CV cuando está enclavada, si no Cfg_ShedHold (unidades de ingeniería). Válido cualquier flotante. El valor predeterminado es 0,0. |
Cfg_CVEUMin | REAL | CV mínima para escalado (unidades de ingeniería). Valida cualquier flotante no igual Cfg_CVEUMax. El valor predeterminado es 0,0. |
Cfg_CVEUMax | REAL | CV máximo para escalado (unidades de ingeniería). Valida cualquier flotante válido no igual a Cfg_CVEUMin. El valor predeterminado es 100,0. |
Cfg_CVRawMin | REAL | CV mínima para escalado (unidades sin procesar de E/S (I/O)). Valida cualquier flotante válido no igual a Cfg_CVRawMax. El valor predeterminado es 0,0. |
Cfg_CVRawMax | REAL | CV máxima para escalado (unidades sin procesar de E/S (I/O)). Valida cualquier flotante válido no igual a Cfg_CVRawMin. El valor predeterminado es 20,0. |
Cfg_MaxInactiveCV | REAL | Cuando Val_CVOut es mayor que este valor (unidades de ingeniería de la CV), configure Sts_Active (para HMI). Válido cualquier flotante. El valor predeterminado es 0,0. |
Cfg_HiDevLim | REAL | Umbral de estado de desviación alta (posición real menos posición de destino) (unidades de ingeniería). Válido = de 0,0 a flotante positivo máximo. El valor predeterminado es 1,50E+38. |
Cfg_LoDevLim | REAL | Umbral de estado de desviación baja (posición real menos posición de destino) (unidades de ingeniería). Válido = -(flotante máximo) a 0,0. El valor predeterminado es -1,50E+38. |
Cfg_DevDly | REAL | El tiempo mínimo (segundos) que la desviación debe permanecer por encima del límite superior (Cfg_HiDevLim) o por debajo del límite inferior (Cfg_LoDevLim) para que se establezca el estado Sts_Dev. El tiempo de retraso se utiliza para evitar alarmas innecesarias cuando la desviación solo sobrepasa brevemente a Cfg_HiDevLim o no llega a Cfg_LoDevLim. Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 0,0. |
Cfg_CycleTime | REAL | Período general de salida de pulso de apertura y cierre (segundos). Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 10,0. |
Cfg_OpenRate | REAL | Régimen en el cual se mueve el dispositivo cuando se abre (unidades de ingeniería/segundo). Válido = de 0,0 a flotante positivo máximo. El valor predeterminado es 1,0. |
Cfg_CloseRate | REAL | Régimen al cual se mueve el dispositivo cuando se cierra (unidades de ingeniería/segundo). Válido = de 0,0 a flotante positivo máximo. El valor predeterminado es 1,0. |
Cfg_MaxOnTime | REAL | Tiempo de activación máximo de salida de pulso de apertura y cierre (segundos). Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 5,0. |
Cfg_MinOnTime | REAL | Tiempo de activación mínimo de salida de pulso de apertura y cierre (segundos). Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 1,0. |
Cfg_BumpTime | REAL | Tiempo para abrir o cerrar el dispositivo (se usa cuando la retroalimentación de posición del dispositivo (PV) no está disponible) (segundos). Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 0,0. |
Cfg_DeadTime | REAL | Tiempo adicional en el primer pulso después de una parada o cambio de dirección. Tiempo de pulso adicional en segundos para superar la fricción en el dispositivo. El tiempo muerto se agrega al tiempo abierto o cerrado cuando el dispositivo cambia de dirección o está detenido. Válido = de 0,0 a Cfg_MaxOnTime segundos. El valor predeterminado es 0,0. |
Cfg_MaxClosedPos | REAL | Posición (valor de la PV) por encima de la cual se asume que el dispositivo (válvula) está abierto si no se utiliza la retroalimentación del interruptor de límite abierto. Válido cualquier flotante superior a Cfg_CVEUMin e inferior a Cfg_CVEUMax. El valor predeterminado es 0,0. |
Cfg_HasIntlkObj | BOOL | 1 = Indica al HMI que un objeto de enclavamiento (por ejemplo, P_Intlk) se utiliza para Inp_IntlkOK y la navegación a la presentación del objeto de enclavamiento está habilitada.
IMPORTANTE:
El nombre del objeto de enclavamiento en el controlador debe ser el nombre de este objeto PAO con el sufijo _Intlk. Por ejemplo, si la instrucción PAO tiene el nombre PAOut123, su objeto de enclavamiento debe llamarse PAOut123_Intlk.
El valor predeterminado es falso. |
Cfg_HasOper | BOOL | 1 = Existe un operador (desbloqueado), se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasOperLocked | BOOL | 1 = Existe un operador bloqueado, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasProg | BOOL | 1 = Existe un programa (desbloqueado), se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasProgLocked | BOOL | 1 = Existe un programa bloqueado, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasExt | BOOL | 1 = Existe un externo, se puede seleccionar. El valor predeterminado es falso. |
Cfg_HasMaint | BOOL | 1 = Existe un mantenimiento, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_HasMaintOoS | BOOL | 1 = Existe un mantenimiento fuera de servicio, se puede seleccionar. El valor predeterminado es verdadero. |
Cfg_OvrdOverLock | BOOL | 1 = Anulación reemplaza a Bloqueo de programa/operador, 0 = No anular el bloqueo. El valor predeterminado es verdadero. |
Cfg_ExtOverLock | BOOL | 1 = Externo reemplaza el bloqueo de programa/operador, 0 = No anular el bloqueo. El valor predeterminado es falso. |
Cfg_ProgPwrUp | BOOL | 1 = Encendido de programa, 0 = Encendido de operador. El valor predeterminado es falso. |
Cfg_ProgNormal | BOOL | Origen normal: 1 = Programa si no hay solicitudes; 0 = Operador si no hay solicitudes. El valor predeterminado es falso. |
Cfg_PCmdPriority | BOOL | Prioridad de comando. 1 = Los comandos de programa ganan, 0 = Los comandos de operador ganan. El valor predeterminado es falso. |
Cfg_PCmdProgAsLevel | BOOL | 1 = PCmd_Prog utilizado como Nivel. El valor predeterminado es falso. |
Cfg_PCmdLockAsLevel | BOOL | 1 = PCmd_Lock utilizado como Nivel (1 = Bloqueado, 0 = Desbloqueado). El valor predeterminado es falso. |
Cfg_ExtAcqAsLevel | BOOL | 1 = XCmd_Acq utilizado como Nivel (1 = Adquirir, 0 = Liberar). El valor predeterminado es falso. |
Cfg_CVDecPlcs | SINT | Número de posiciones decimales para la visualización de la variable de control. Válido = de 0 a 6. El valor predeterminado es 2. |
Cfg_CnfrmReqd | SINT | Se requiere confirmación del comando de operador. Representa el tipo de confirmación de comando requerido. 0 = Ninguno, 1 = Se requiere confirmación de comando, 2 = Se requiere firma electrónica del ejecutor, 3 = Se requiere firma electrónica del aprobador y del ejecutor. El valor predeterminado es 0. |
Cfg_CVPwrUpSel | SINT | Selección de la CV de encendido. 0 = Usar Cfg_CVPwrUp, 1 = Sin cambio (desde el último apagado), 2 = Usar Inp_PosFdbk si está disponible (Cfg_CVPwrUp en caso contrario). El valor predeterminado es 0. |
Cfg_CVPwrUp | REAL | Valor inicial de la CV utilizado en el encendido (unidades de ingeniería). Válido cualquier flotante. El valor predeterminado es 0,0. |
Cfg_HasMoreObj | BOOL | 1 = Indica al HMI que un objeto con más información está disponible. El valor predeterminado es falso. |
Cfg_HasPosFdbkNav | BOOL | 1 = Indica a HMI que habilite la navegación a un objeto de retroalimentación positiva conectado. El valor predeterminado es falso. |
Cfg_HasHistTrend | SINT | Tiene tendencia histórica. Esto permite la navegación a la plantilla de tendencia histórica del dispositivo desde el HMI. 0 = Sin tendencia histórica externa, 1 = Tendencia histórica de registro de datos, 2 = Tendencia histórica de Historian. El valor predeterminado es 0. |
PSet_CV | REAL | Configuración de programa de variable controlada, salida (unidades de ingeniería). Válido cualquier flotante. El valor predeterminado es 0,0. |
PSet_Owner | DINT | El propietario del programa solicita el ID (distinto a cero) o su liberación (cero). El valor predeterminado es 0. |
PCmd_Oper | BOOL | Comando de programa para seleccionar el operador (de programa a operador). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Prog | BOOL | Comando de programa para seleccionar el programa (de operador a programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Lock | BOOL | Comando de programa para bloquear el programa (inhabilitar al operador). La instrucción borra este operando automáticamente si Cfg_PCmdLockAsLevel = 0. El valor predeterminado es falso. |
PCmd_Unlock | BOOL | Comando de programa para desbloquear programa (permitir que se pueda adquirir el operador). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Normal | BOOL | Comando de programa para seleccionar el origen de comando normal (operador o programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Reset | BOOL | Comando de programa para borrar todas las alarmas y las condiciones de restricción enclavada que deben ser restablecidas. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Physical | BOOL | Comando de programa para seleccionar la operación del dispositivo Físico (no simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
PCmd_Virtual | BOOL | Comando de programa para seleccionar la operación del dispositivo Virtual (simulado). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XSet_CV | REAL | Configuración externa de variable controlada, salida (unidades de ingeniería). El valor predeterminado es 0,0. |
XCmd_Acq | BOOL | Comando externo para adquirir la propiedad (de operador/programa/anulación/mantenimiento a externo). La instrucción borra este operando automáticamente si Cfg_ExtAcqAsLevel = 0. El valor predeterminado es falso. |
XCmd_BumpClose | BOOL | Comando externo para dar una sacudida al dispositivo cerrado (se usa cuando la retroalimentación de la posición del dispositivo no está disponible). El valor predeterminado es falso. |
XCmd_BumpOpen | BOOL | Comando externo para dar una sacudida al dispositivo abierto (se usa cuando la retroalimentación de la posición del dispositivo no está disponible). El valor predeterminado es falso. |
XCmd_Rel | BOOL | Comando externo para liberar la propiedad si Cfg_ExtAcqAsLevel = 0 (de externo a operador/programa/anulación/mantenimiento). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_Reset | BOOL | Comando externo para restablecer todas las alarmas y las condiciones enclavadas que se pierden. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_ResetAckAll | BOOL | Comando externo para confirmar y restablecer todas las alarmas y las condiciones enclavadas que se pierden. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
Miembros de salida públicos | Tipo de datos | Descripción |
|---|---|---|
EnableOut | BOOL | Habilita la salida. Este estado de salida siempre refleja el estado de la entrada EnableIn. |
Out_CVData | REAL | Salida de la CV en unidades sin procesar (tarjeta de E/S (I/O)). Propiedades extendidas de este miembro: Unidad de ingeniería - Unidades sin procesar (texto) utilizadas para la salida analógica. |
Out_CVOpenData | BOOL | 1 = Salida de pulso para abrir el dispositivo. |
Out_CVCloseData | BOOL | 1 = Salida de pulso para cerrar el dispositivo. |
Val_Dev | REAL | Valor de desviación calculada (posición real menos posición de destino) (unidades de ingeniería). |
Val_Pos | REAL | Posición real del dispositivo (PV) de la retroalimentación (en unidades de ingeniería). |
Val_CVSet | REAL | Valor de la configuración de la CV seleccionada antes de la limitación de velocidad, en unidades de ingeniería. |
Val_CVOut | REAL | Valor de la salida de la CV después de la limitación de régimen opcional, en unidades de ingeniería. Propiedades extendidas de este miembro: Unidad de ingeniería - Unidades de ingeniería (texto) utilizadas para la salida analógica. |
Val_CVEUMin | REAL | Mínimo del rango escalado en unidades de ingeniería = MIN (Cfg_CVEUMin, Cfg_CVEUMax). |
Val_CVEUMax | REAL | Máximo del rango escalado en unidades de ingeniería = MAX (Cfg_CVEUMin, Cfg_CVEUMax). |
Out_SmartDvcSts | DINT | Código de estado de un dispositivo SMART proporcionado por Inp_SmartDvcSts. Out_SmartDevSts es una copia de Inp_SmartDvcSts. |
Out_OwnerSts | DINT | Estado del origen del comando, handshake del comando del propietario y estado de preparado. 0 = Ninguno, Out_OwnerSts,10 = Bloqueo de operador, Out_OwnerSts.11 = Desbloqueo de operador, Out_OwnerSts.12 = Bloqueo de programa, Out_OwnerSts,13 = Desbloqueo de programa, Out_OwnerSts,14 = Adquirir mantenimiento, Out_OwnerSts.15 = Liberar mantenimiento, Out_OwnerSts.16 = Adquirir externo, Out_OwnerSts.17 = Liberar externo, Out_OwnerSts,18 = Tiene mantenimiento, Out_OwnerSts,19 = Bloqueo de anulación externa, Out_OwnerSts,20 = Tiene externo, Out_OwnerSts,21 = Tiene operador, Out_OwnerSts.22 = Tiene programa, Out_OwnerSts,30 = No está listo. |
Sts_Initialized | BOOL | 1 = La instrucción se inicializa. Utilice Inp_InitializeReq para reinicializar. |
Sts_SmartDvcDiagAvailable | BOOL | 1 = Los diagnósticos de un dispositivo SMART están disponibles actualmente. Normalmente se utiliza para indicar que el dispositivo requiere acción para mantener el funcionamiento según lo esperado. Sts_SmartDvcDiagAvailable es una copia de Inp_SmartDvcDiagAvailable. |
Sts_CVInfNaN | BOOL | 1 = La CV seleccionada es infinita o no es un número (1.$, 1.#NaN). |
Sts_PosInfNaN | BOOL | 1 = Inp_PosFdbk es infinito o no es un número (1.$, 1.#NaN). |
Sts_BumpOpen | BOOL | 1 = Abrir con sacudida solicitada o activa. |
Sts_BumpClose | BOOL | 1 = Cerrar con sacudida solicitada o activa. |
Sts_PosStuck | BOOL | 1 = La posición está atascada (sin cambiar) mientras que no esté activada la retroalimentación Cerrada o Abierta del interruptor de límite. |
Sts_Ramping | BOOL | 1 = La CV está en progresión lineal hasta el destino. |
Sts_Clamped | BOOL | 1 = La configuración de la CV se fija en el límite Bajo o Alto. |
Sts_WindupHi | BOOL | 1 = Salida analógica de bobinado Alto, a Inp_WindupHi del controlador maestro. |
Sts_WindupLo | BOOL | 1 = Salida analógica de bobinado Bajo, a Inp_WindupLo del controlador maestro. |
Sts_SkipRoCLim | BOOL | 1 = El límite de índice de cambio ha omitido este escaneado (mantenimiento, anulación, enclavamiento, mano). |
Sts_Active | BOOL | 1 = La CV es mayor que Cfg_MaxInactiveCV, se muestra el símbolo gráfico como activo. |
Sts_FdbkFail | BOOL | 1 = Las retroalimentaciones se encuentran en un estado inválido. |
Sts_Virtual | BOOL | 1 = La instrucción trata al dispositivo como virtual. La instrucción actúa como normal, pero la salida se mantiene desactivada (Out_CVData=0). 0 = La instrucción opera el dispositivo normalmente. Sts_Virtual es una copia de Inp_Virtual. |
SrcQ_IO | SINT | Origen y calidad de la entrada o de la salida primaria (enumerada): 0 = Correcto, en directo, correcto confirmado, 1 = Correcto, en directo, se asume correcto, 2 = Correcto, sin retroalimentación, se asume correcto, 8 = Prueba, virtualizada, 9 = Prueba, lazo invertido, 10 = Prueba, introducido manualmente, 16 = Incierto, en directo, especificación desactivada, 17 = Incierto, sustituido en el dispositivo o bus, 18 = Incierto, sustituido en la instrucción, 19 = Incierto, usando el último valor correcto conocido, 20 = Incierto, usando el valor de reemplazo, 32 = Incorrecto, fallo de señal, 33 = Incorrecto, fallo de canal, 34 = Incorrecto, fallo del módulo o de la comunicación, 35 = Incorrecto, configuración inválida. |
SrcQ | SINT | Origen y calidad del valor o del estado primario (enumerado): 0 = Correcto, en directo, correcto confirmado, 1 = Correcto, en directo, se asume correcto, 2 = Correcto, sin retroalimentación, se asume correcto, 8 = Prueba, virtualizada, 9 = Prueba, lazo invertido, 10 = Prueba, introducido manualmente, 16 = Incierto, en directo, especificación desactivada, 17 = Incierto, sustituido en el dispositivo o bus, 18 = Incierto, sustituido en la instrucción, 19 = Incierto, usando el último valor correcto conocido, 20 = Incierto, usando el valor de reemplazo, 32 = Incorrecto, fallo de señal, 33 = Incorrecto, fallo de canal, 34 = Incorrecto, fallo del módulo o de la comunicación, 35 = Incorrecto, configuración inválida. |
Sts_bFdbk | SINT | Retroalimentación de dispositivo: 0 = Ninguno, Sts_bFdbk.0: En movimiento, Sts_bFdbk.1: Cerrado, Sts_bFdbk.2: Abierto, Sts_bFdbk.3: Fallo, Sts_bFdbk.4: Atasco. |
Sts_bSts | SINT | Estado del dispositivo: 0 = En el destino, Sts_bSts.0: Progresión lineal en descenso, Sts_bSts.1: Progresión lineal en ascenso, Sts_bSts.2: Fijado al mínimo, Sts_bSts.3: Fijado al máximo, Sts_bSts.4: Fuera de servicio, Sts_bSts.5: Sacudida abierta, Sts_bSts.6: Sacudida cerrada. |
Sts_bFault | SINT | Estado de fallo del dispositivo: 0 = Ninguno, Sts_bFault.0: Fallo de retroalimentación Sts_bFault.1: Fallo de E/S (I/O), Sts_bFault.2: Fallo de dispositivo, Sts_bFault.3: Error de configuración. |
Sts_eNotify | SINT | Valores enumerados del estado de la alarma: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyAll | SINT | Valores enumerados del estado de la alarma incluidos los objetos relacionados: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyIOFault | SINT | Valores enumerados de estado de alarma IOFault: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyDeviceFault | SINT | Valores enumerados del estado de la alarma Fallo del dispositivo (DeviceFault): 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyDev | SINT | Valores enumerados del estado de la alarma Desviación: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyIntlkTrip | SINT | Valores enumerados del estado de la alarma IntlkTrip: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_UnackAlmCount | DINT | Conteo de alarmas no confirmadas. |
Sts_eSrc | INT | Valores enumerados del origen del comando actual: 0 = La lógica no se está usando, 4 = Mano, 8 = Mantenimiento, 16 = Anulación, 32 = Programa, 33 = Programa bloqueado, 34 = Programa predeterminado (Normal), 64 = Operador, 65 = Operador bloqueado, 66 = Operador predeterminado (Normal), 128 = Mantenimiento fuera de servicio, 129 = Fuera de servicio programado (falso para renglón), 256 = Externo. |
Sts_bSrc | INT | Activa la selección del mapa de bits para tótem de HMI con selección de solicitud de origen de comando: Sts_bSrc.0: Mano, Sts_bSrc.1: Fuera de servicio programado (falso para renglón), Sts_bSrc.2: Mantenimiento fuera de servicio, Sts_bSrc.3: Mantenimiento, Sts_bSrc.4: Anulación, Sts_bSrc.5: Externo, Sts_bSrc.6: Programa bloqueado, Sts_bSrc.7: Programa, Sts_bSrc.8: Operador bloqueado, Sts_bSrc.9: Operador. |
Sts_Available | BOOL | 1 = Salida analógica y disponible para control mediante automatización (programa). |
Sts_Bypass | BOOL | 1 = Los enclavamientos evitables se evitan. |
Sts_BypActive | BOOL | 1 = Omisión de enclavamiento activa (evitada o mantenimiento). |
Sts_MaintByp | BOOL | 1 = El dispositivo tiene una función de omisión de mantenimiento activa. |
Sts_NotRdy | BOOL | 1 = El dispositivo no está listo, consulte los bits de detalles (Sts_Nrdyxxx) para conocer el motivo. |
Sts_NrdyOoS | BOOL | 1 = El dispositivo no está listo: Dispositivo deshabilitado por mantenimiento. |
Sts_NrdyCfgErr | BOOL | 1 = El dispositivo no está listo: Error de configuración. |
Sts_NrdyIntlk | BOOL | 1 = El dispositivo no está listo: El enclavamiento no es correcto. |
Sts_NrdyIOFault | BOOL | 1 = El dispositivo no está listo: Fallo de E/S (I/O) (la restricción requiere Restablecer). |
Sts_Err | BOOL | 1 = Error en la configuración: consulte los bits de detalles (Sts_Errxxx) para conocer el motivo. |
Sts_ErrCVRaw | BOOL | 1 = Error en la configuración: Escalado de salida sin procesar Mín = Máx. |
Sts_ErrCVEU | BOOL | 1 = Error en la configuración: Cfg_CVEUMax <= Cfg_CVEUMin. |
Sts_ErrCVRoCDecrLim | BOOL | 1 = Error en la configuración: Índice de cambio en descenso no válido. |
Sts_ErrCVRoCIncrLim | BOOL | 1 = Error en la configuración: Índice de cambio en aumento no válido. |
Sts_ErrLimit | BOOL | 1 = Error en la configuración: Límite Alto de la CV < Límite Bajo de la CV. |
Sts_ErrHiDevLim | BOOL | 1 = Error en la configuración: Cfg_HiDevLim. |
Sts_ErrLoDevLim | BOOL | 1 = Error en la configuración: Cfg_LoDevLim. |
Sts_ErrDevDly | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrCycleTime | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrOpenRate | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrCloseRate | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrStuckTime | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrMaxOnTime | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrMinOnTime | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrBumpTime | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrDeadTime | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrCmdCnfrmTimeOutTime | BOOL | 1 = Error en la configuración: Preajuste del temporizador de confirmación del comando (usa de 0,0 a 2147483,0). |
Sts_ErrAlm | BOOL | 1 = Error en la configuración de la alarma Logix basada en etiquetas. |
Sts_Hand | BOOL | 1 = Se selecciona mano (reemplaza a fuera de servicio, mantenimiento, anulación, externo, programa, operador). |
Sts_OoS | BOOL | 1 = Se selecciona fuera de servicio (reemplaza a mantenimiento, anulación, externo, programa, operador). |
Sts_Maint | BOOL | 1 = Se selecciona mantenimiento (reemplaza a anulación, externo, programa, operador). |
Sts_Ovrd | BOOL | 1 = Se selecciona anulación (reemplaza a externo, programa, operador). |
Sts_Ext | BOOL | 1 = Se selecciona externo (reemplaza a programa y operador). |
Sts_Prog | BOOL | 1 = Se selecciona programa. |
Sts_ProgLocked | BOOL | 1 = Se selecciona programa y se bloquea. |
Sts_Oper | BOOL | 1 = Operador está seleccionado. |
Sts_OperLocked | BOOL | 1 = Se selecciona operador y se bloquea. |
Sts_ProgOperSel | BOOL | Estado de la selección de programa/operador (enclavamiento): 1 = Programa, 0 = Operador. |
Sts_ProgOperLock | BOOL | Estado de bloqueo de programa/operador (enclavamiento), 1 = Bloqueado, 0 = Desbloqueado. |
Sts_Normal | BOOL | 1 = La selección es igual a Normal (programa u operador). |
Sts_ExtReqInh | BOOL | 1 = Solicitud de externo inhibida, no se puede acceder a externo desde el estado actual. |
Sts_ProgReqInh | BOOL | 1 = Solicitud de programa inhibida, no se puede acceder a programa desde el estado actual. |
Sts_MAcqRcvd | BOOL | 1 = El comando de adquisición de mantenimiento ha recibido este escaneado. |
Sts_Alm | BOOL | 1 = Una alarma está activa. |
Sts_AlmInh | BOOL | 1 = Una alarma se archiva o se deshabilita. |
Sts_IOFault | BOOL | 1 = Estado incorrecto de fallo de E/S (I/O). 0 = Correcto. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Acceda a los elementos de alarma utilizando este formato: PAOTag.@Alarms.Alm_IOFault.AlarmElement |
Sts_DeviceFault | BOOL | Estado de Fallo del dispositivo: 1 = Incorrecto, 0 = Correcto. Hay una alarma Logix discreta, basada en etiquetas, predeterminada y predefinida para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Acceda a los elementos de alarma utilizando este formato: PAOTag.@Alarms.Alm_DeviceFault.AlarmElement |
Sts_Dev | BOOL | 1 = Desviación (posición real menos destino) fuera de los límites, 0 = Desviación dentro de los límites. Hay una alarma discreta predefinida basada en etiquetas para el estado. Establezca los miembros de configuración estándar de la alarma discreta basada en etiquetas. Acceda a los elementos de alarma utilizando este formato: PAOTag.@Alarms.Alm_Dev.AlarmElement |
Sts_IntlkTrip | BOOL | 1 = Estado: CV retenida o forzada por enclavamiento incorrecto. Hay una alarma Logix discreta basada en etiquetas, predefinida y predeterminada para el estado. Establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Acceda a los elementos de alarma utilizando este formato: PAOTag.@Alarms.Alm_IntlkTrip.AlarmElement |
Sts_CnfrmOperCmdReq | BOOL | 1 = La solicitud de comando de operador está esperando la confirmación. |
Sts_CnfrmOperSPReq | BOOL | 1 = La solicitud de punto de ajuste del operador está pendiente de confirmación. |
Sts_RdyAck | BOOL | 1 = Una alarma está lista para confirmarse. |
Sts_RdyReset | BOOL | 1 = Una condición de alarma enclavada o restringida está lista para ser restablecida. |
XRdy_Acq | BOOL | 1 = Listo para XCmd_Acq, habilitar el botón de HMI. |
XRdy_Rel | BOOL | 1 = Listo para XCmd_Rel, habilitar el botón de HMI. |
XRdy_Reset | BOOL | 1 = Listo para XCmd_Reset, habilitar el botón de HMI. |
XRdy_ResetAckAll | BOOL | 1 = Listo para XCmd_ResetAckAll, habilitar el botón de HMI. |
Val_Owner | DINT | ID del propietario del objeto actual (0 = Sin propietario). |
Miembros de entrada privados | Tipo de datos | Descripción |
|---|---|---|
CmdSrc | P_COMMAND_SOURCE | Selección de origen de comando / control |
OSet_CV | REAL | Configuración de operador de la variable controlada (salida) en unidades de ingeniería. Valor predeterminado = 0. |
MCmd_Bypass | BOOL | Comando de mantenimiento para evitar todos los enclavamientos evitables. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Check | BOOL | Comando de mantenimiento para comprobar (no evitar) todos los enclavamientos. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_OoS | BOOL | Comando de mantenimiento para seleccionar fuera de servicio. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_IS | BOOL | Comando de mantenimiento para seleccionar en servicio. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Acq | BOOL | Comando de mantenimiento para adquirir la propiedad (de operador/programa/externo/anulación a mantenimiento). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
MCmd_Rel | BOOL | Comando de mantenimiento para liberar la propiedad (de mantenimiento a operador/programa/externo/anulación). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_BumpClose | BOOL | Comando de operador para dar una sacudida al dispositivo cerrado (se usa cuando la retroalimentación de la posición del dispositivo no está disponible). |
OCmd_BumpOpen | BOOL | Comando de operador para dar una sacudida al dispositivo abierto (se usa cuando la retroalimentación de la posición del dispositivo no está disponible). |
OCmd_Oper | BOOL | Comando de operador para seleccionar operador (de programa a operador). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Prog | BOOL | Comando de operador para seleccionar programa (de operador a programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Lock | BOOL | Comando de operador para bloquear al operador (inhabilitar programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Unlock | BOOL | Comando de operador para desbloquear o liberar (permitir que se pueda adquirir programa) la propiedad. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Normal | BOOL | Comando de operador para seleccionar Normal (operador o programa). La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_Reset | BOOL | Comando de operador para restablecer todas las alarmas y las condiciones de restricción enclavada. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_ResetAckAll | BOOL | Comando de operador para confirmar y restablecer todas las alarmas y condiciones de restricción enclavada. El uso de OCmd_ResetAckAll está restringido a HMI. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_CmdCncl | BOOL | Comando de operador para cancelar la solicitud de comando. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
OCmd_CmdCnfrm | BOOL | Comando de operador para confirmar la solicitud de comando. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
Miembros de salida privados | Tipo de datos | Descripción |
|---|---|---|
HMI_BusObjIndex | DINT | Régimen de objeto de bus HMI. |
MRdy_Bypass | BOOL | 1 = Listo para recibir MCmd_Bypass, habilitar el campo de entrada de datos. |
MRdy_Check | BOOL | 1 = Listo para recibir MCmd_Check, habilitar el campo de entrada de datos. |
MRdy_OoS | BOOL | 1 = Listo para MCmd_OoS, habilitar el botón de HMI. |
MRdy_IS | BOOL | 1 = Listo para MCmd_IS, habilitar el botón de HMI. |
MRdy_Acq | BOOL | 1 = Listo para MCmd_Acq, habilitar el botón de HMI. |
MRdy_Rel | BOOL | 1 = Listo para MCmd_Rel, habilitar el botón de HMI. |
ORdy_Oper | BOOL | 1 = Listo para OCmd_Oper, habilitar el botón de HMI. |
ORdy_Prog | BOOL | 1 = Listo para OCmd_Prog, habilitar el botón de HMI. |
ORdy_Lock | BOOL | 1 = Listo para OCmd_Lock, habilitar el botón de HMI. |
ORdy_Unlock | BOOL | 1 = Listo para OCmd_Unlock, habilitar el botón de HMI. |
ORdy_Normal | BOOL | 1 = Listo para OCmd_Normal, habilitar el botón de HMI. |
ORdy_BumpClose | BOOL | 1 = Listo para OCmd_BumpClose, habilitar el botón de HMI. |
ORdy_BumpOpen | BOOL | 1 = Listo para OCmd_BumpOpen, habilitar el botón de HMI. |
ORdy_CV | BOOL | 1 = Listo para recibir OSet_CV (habilitar el campo de entrada de datos). |
ORdy_Reset | BOOL | 1 = Hay al menos una alarma o una condición de restricción que es necesario restablecer. |
ORdy_ResetAckAll | BOOL | 1 = Hay al menos una alarma o una condición de restricción enclavada que es necesario restablecer o confirmar. |
Miembros InOut públicos | Tipo de datos | Uso | Descripción |
|---|---|---|---|
BusObj | BUS_OBJ | InOut | Componente de bus. |
Estructura de BUS_OBJ
La estructura BUS_OBJ vincula la instrucción de salida analógica con otros dispositivos e instrucciones en un control complejo, por lo general dentro de una jerarquía. Un objeto de bus activa la información de estado y alarma de dispositivos de nivel inferior a dispositivos de mayor nivel, y genera ventiladores de comandos de control de mayor nivel a dispositivos de menor nivel. Los elementos se vinculan con el bus haciendo referencia a un solo miembro de la matriz BUS_OBJ asociada con el bus.
Este parámetro vincula la instrucción a una etiqueta externa que contiene los datos necesarios para que la instrucción funcione. La etiqueta externa debe ser del tipo de datos mostrado o debe ser NULA. Si es NULO (NULL), las funciones de Bus de esta instrucción no están disponibles.
Miembros | Tipo de datos | Descripción |
|---|---|---|
Inp_Cmd | DINT | Entrada para afirmar los comandos |
Out_Cmd | DINT | Comandos resultantes |
Inp_CmdLLH | DINT | Entrada de comandos de nivel normalmente alto |
Out_CmdLLH | DINT | Comandos altos de nivel de línea resultantes |
Inp_Sts | DINT | Entrada para afirmar los estados |
Out_Sts | DINT | Estado resultante |
Inp_CmdAck | DINT | Entrada para afirmar una confirmación de comando |
Out_CmdAck | DINT | Confirmaciones de comandos resultantes |
Inp_SeverityMax | DINT | Entrada: gravedad de alarma máxima |
Out_SeverityMax | DINT | Resultantes de la gravedad de alarma máxima |
Cfg_CmdMask | DINT | Máscara de propagación para los comandos |
Cfg_CmdLLHMask | DINT | Máscara de propagación para los comandos altos de nivel de línea |
Cfg_StsMask | DINT | Máscara de propagación para el estado |
Ref_Index | DINT | Índice de matriz de bus |
Alarmas
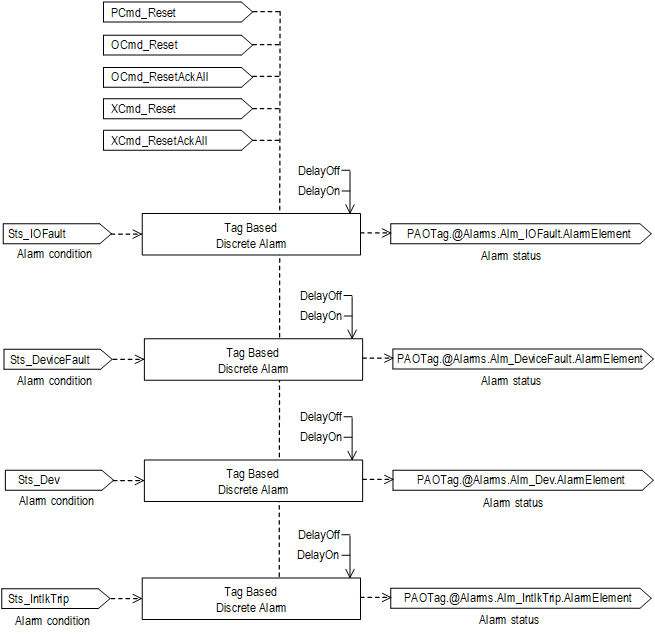
Se definen las alarmas Logix discretas basadas en etiquetas para los siguientes miembros.
Miembro | Nombre de alarma | Descripción |
|---|---|---|
Sts_IOFault | Alm_IOFault | Fallo de E/S (I/O). Se activa cuando la entrada Inp_IOFault es verdadera. Utilice esta entrada para indicar a la instrucción que una conexión con el módulo está en fallo. Esta entrada también indica si un módulo informa una pérdida de potencia de campo/que no tiene carga/que hay un cortocircuito en su E/S (I/O). Si el fallo de E/S (I/O) se configura como un fallo de restricción, el dispositivo recibe el comando Desactivado (Off) y no se le puede dar la orden de pasar a otro estado hasta que se restablezca. La condición de alarma no se activa cuando está en modo virtual. |
Sts_DeviceFault | Alm_DeviceFault | Fallo confirmado del dispositivo. Se activa cuando la entrada Inp_DeviceFault es verdadera. La condición de alarma de fallo del dispositivo no se activa cuando está en Virtual. |
Sts_Dev | Alm_Dev | Alarma de desviación. Se activa cuando la diferencia entre la posición deseada del dispositivo y la posición real del dispositivo sea mayor que el límite Alto o menor que el límite Bajo, por ejemplo, si lo siguiente es verdadero: ((Val_CVOut-Val_Pos) > Cfg_HiDevLim) O ((Val_CVOut-Val_Pos) < Cfg_LoDevLim) |
Sts_IntlkTrip | Alm_IntlkTrip | Alarma de activación de enclavamiento. Se activa cuando una condición de enclavamiento incorrecta genera que el dispositivo cambie del estado Activado (On) o de un estado de pulso a un estado Desactivado (Off). Si los enclavamientos no se han evitado, la condición incorrecta de un enclavamiento evitable o de un enclavamiento no evitable inicia una activación del enclavamiento. Si se evitan los enclavamientos, solo una condición incorrecta de un enclavamiento no evitable inicia una activación de enclavamiento. |
Marque la alarma como usada o no usada y establezca los miembros de configuración estándar de la alarma Logix discreta basada en etiquetas. Acceda a los elementos de alarma utilizando este formato:
PAOTag.@Alarms.AlarmName.AlarmElement
Los comandos de programa para cada alarma habilitan a los usuarios a Confirmar, Suprimir, Anular la supresión y Desarchivar la alarma. Estos comandos se propagan a los comandos correspondientes (ProgAck, ProgSuppress, ProgUnsupress, ProgUnshelve) de la alarma basada en etiquetas.
También hay comandos de programa que permiten a los usuarios Confirmar, Restablecer, Suprimir y Anular la supresión de todas las alarmas de la instrucción o de una alarma configurada al mismo tiempo.
Operación
El siguiente diagrama ilustra la funcionalidad de la instrucción PAO:
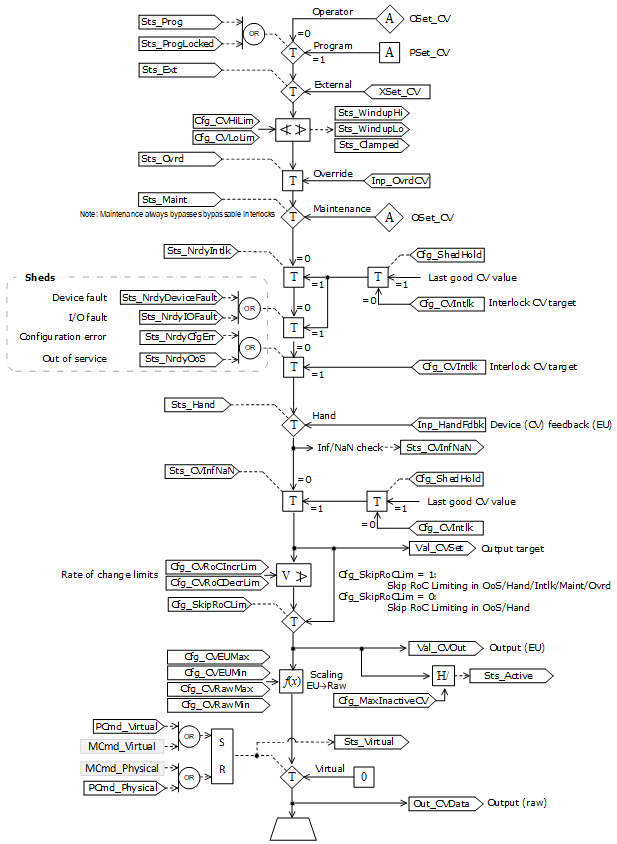
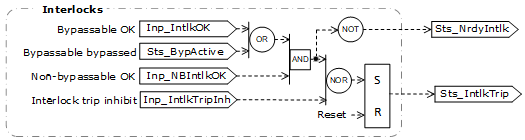
El siguiente diagrama explica la lógica para el estado de activación del enclavamiento:
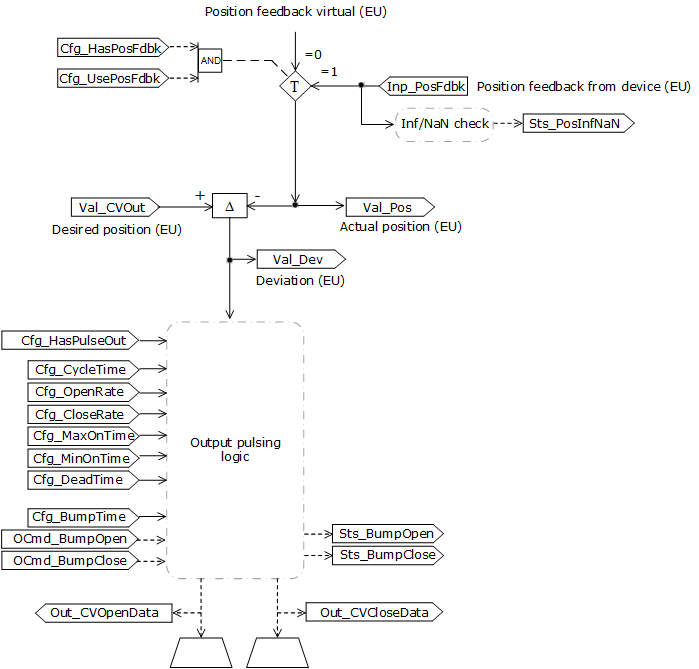
El siguiente diagrama ilustra la funcionalidad de la instrucción PAO para un dispositivo de pulsos:
Virtualización
Cuando la virtualización está activa, la salida de la salida analógica se mantiene en cero y se ignoran los fallos de E/S (I/O). Manipule la instrucción para que funcione como si estuviera presente una salida analógica de trabajo. Realice esto para poner a prueba la instrucción y entrenar al operador. Configure el operando Inp_Virtual en 1 para habilitar la virtualización. Después de finalizar la virtualización, configure el operando Inp_Virtual en 0 para volver a funcionar con normalidad.
Configuración de cadenas para HMI
Configure las cadenas para las plantillas de la HMI, como se ve en
FactoryTalk View
, y para el cuadro de diálogo de configuración Logix Designer
. Las cadenas están establecidas para las propiedades extendidas de los elementos de etiqueta. Configure las cadenas solo en la aplicación Logix Designer
.- Descripción
- Etiqueta para el símbolo gráfico
- Nombre de etiqueta
- Biblioteca de visualización para la llamada de presentación de la plantilla de HMI
- Nombre de la instrucción
- Nombre del área
- Enlace URL
- Unidades sin procesar de la CV - Información de la unidad de ingeniería de la etiqueta Out_CVData
- Unidades de ingeniería de la CV - Información de la unidad de ingeniería de la etiqueta Val_CVOut
- Ruta de acceso a un objeto con más información - Información de navegación del miembro Cfg_HasMoreObj de la estructura P_ANALOG_INPUT, Cfg_HasMoreObj.@Navigation
- Ruta de acceso a un objeto con información de la CV de salida – Información de navegación del miembro Val_CVOut de la estructura P_ANALOG_INPUT, Val_CVOut.@Navigation
- Ruta de acceso a un objeto con información de datos de salida - Información de navegación del miembro Inp_PosFdbk de la estructura P_ANALOG_INPUT, Inp_PosFdbk.@Navigation
Origen de comando
La instrucción utiliza los siguientes orígenes de comando. Los orígenes de comando se priorizan del más alto al más bajo en esta tabla.
Origen de comando | Descripción |
|---|---|
Mano | La lógica fuera de la instrucción posee el control del dispositivo. La instrucción hace el seguimiento del estado del dispositivo para una transferencia sin perturbaciones hasta uno de los otros orígenes de comando. (Origen de comando de prioridad máxima) |
Fuera de servicio | La instrucción está deshabilitada y no tiene propietario. |
Mantenimiento | Mantenimiento posee el control del dispositivo y reemplaza el control de operador, programa y anulación. Se aceptan los comandos y las configuraciones del operador del HMI. Los enclavamientos y los permisivos evitables se evitan, y las comprobaciones de tiempo de espera del dispositivo no se procesan. |
Anulación | La lógica de prioridad posee el control del dispositivo y reemplaza el control de operador y de programa. Se acepta la entrada de anulación (Inp_OvrdCmd). Si está configurado de ese modo, se omiten los enclavamientos y los permisivos evitables. |
Programa bloqueado | La lógica del programa posee el control del dispositivo. Se aceptan los comandos del programa (PCmd_). El operador no puede asumir el control del programa. La anulación no puede asumir el control del programa a menos que Cfg_OvrdOverLock = 1. |
Programa | La lógica del programa posee el control del dispositivo. Se aceptan los comandos del programa (PCmd_). |
Operador bloqueado | El operador posee el control del dispositivo. Se aceptan los comandos del operador (OCmd_) desde el HMI. Programa no puede asumir el control de operador. Anulación no puede tomar el control del operador a menos que Cfg_OvrdOverLock = 1. |
Operador | El operador posee el control del dispositivo. Se aceptan los comandos del operador (OCmd_) desde el HMI. (Origen de comando de prioridad más baja) |
La instrucción es capaz de habilitar/deshabilitar las siguientes operaciones:
- Existe un mantenimiento fuera de servicio
- Existe un mantenimiento
- Existe un externo
- Existe un programa (desbloqueado)
- Existe un programa (bloqueado)
- Existe un operador (desbloqueado)
- Existe un operador bloqueado
- PCmd_Lock utilizado como Nivel (1 = Bloquear, 0 = Desbloquear)
La instrucción comprueba configuraciones de control inválidas, lo que fuerza la configuración válida más cercana.
El modelo de control de núcleo trata específicamente con el arbitraje del origen de los comandos y de los parámetros que están siendo aceptados actualmente por la función receptora. Más específicamente, si el origen es:
- Una entidad programática, una que reside por completo en el entorno de procesamiento, o
- Una entidad de interfaz externa, una que emite comandos y parámetros de manera externa y asincrónica al entorno de procesamiento.
Estos orígenes se conocen como control Prog (programa) y Oper (operador), respectivamente.
Se requiere la capacidad opcional de bloquear en un origen de control u otro para asegurarse que el otro origen de control no pueda adquirir privilegios cuando el diseñador quiera impedirlo.
Modelo de origen de comando de núcleo
El modelo de control de núcleo se compone de los siguientes orígenes de control: Oper, OperLocked, Prog, ProgLocked. El modelo de control se establece de forma predeterminada en esta configuración. Es posible que haya otros orígenes de control presentes en el modelo, pero actúan como orígenes de control de anulación que actúan de manera independiente de la máuina de estados del operador/programa base.
Habilitar orígenes de control como Configuración
Los orígenes de control individual pueden ser habilitados o deshabilitados por el usuario. La configuración predeterminada utiliza el modelo base completo. La diferenciación es que, tras el encendido del entorno de procesamiento, el origen de control será el predeterminado designado. Algunas combinaciones de orígenes de control habilitados se muestran desautorizadas, ya que son innecesarias o pueden crear cambios no deseados.
Encendido de programa
La configuración permite al usuario especificar si operador o programa van a ser los predeterminados de encendido.
Prioridad de programa
La configuración permite al usuario especificar si los comandos de operador o programa ganarán cuando se confirmen simultáneamente.
Restablecimiento automático de los comandos
Todos los comandos se consideran "enclavados por única vez". Esto significa que todos los comandos se borran automáticamente cuando la instrucción los ejecuta y los procesa.
Cambiar estados de destino
Bajo ciertas configuraciones, el origen del comando de destino para algunos comandos puede cambiar. Esto concuerda con la intención del comando. Ejemplo: Si Prog está deshabilitado, el destino del comando OCmd_Prog se direcciona al estado ProgLocked en lugar de al estado Prog. Esto se hace para mantener la intención del comando OCmd_Prog: la entidad del operador desea colocar la función en control del programa. Si se eliminara el comando, no habría forma de lograrlo. Esto solo se hace en configuraciones en las que no causaría ningún conflicto ni condición de carrera. Pero sirve para conservar tanta funcionalidad de usuario como sea práctica.
Orígenes de comando de mayor prioridad
Orígenes de comando de mayor prioridad que funcionan de manera independiente dentro del modelo: Anulación, mantenimiento, fuera de servicio, en servicio y mano.
Monitorizar la instrucción PAO
Utilice la plantilla del operador de la biblioteca de procesos PlantPAx para la monitorización.
Afecta a las marcas de estado matemáticas
No.
Fallos mayores/menores
No es específico para esta instrucción. Consulte
Índice a través de matrices
para ver si hay fallos de indexación de matrices.Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | La condición de salida de renglón se borra a falsa. Sts_eSrc está configurado en 0. Sts_bSrc está configurado en 1 (nunca fue escaneado). |
Primera ejecución de instrucción | Todos los comandos que se borran automáticamente en cada ejecución son borrados e ignorados. La selección de programa/operador se establece en la configuración (Cfg_ProgPwrUp). La selección de bloqueo de programa u operador está configurada como desbloqueada. El estado adquirido/liberado de mantenimiento no se modifica y persiste durante el encendido del controlador o la transición PROG-to-RUN. PSet_Owner y Sts_Owner están configurados en 0. |
La condición de entrada de renglón es falsa | La instrucción está fuera de servicio si Inp_Hand=0. La salida está desactivada. Se han restablecido todas las alarmas. El procesamiento de la selección del origen de comando continúa normal, excepto que todos los bits del estado de propiedad (Sts_Maint, Sts_Ovrd, Sts_Prog y Sts_Oper) se borran a 0. Los comandos aún se reciben para mantenimiento, operador y programa y se procesan detrás de escena, igual que en el modo mano. |
La condición de entrada de renglón es verdadera | Establecer la condición de salida de renglón a condición de entrada de renglón. La instrucción se ejecuta. |
Post-escaneado | La condición de salida de renglón se borra a falsa. |
Diagrama de bloque de funciones
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de lógica de escalera. |
Primera ejecución de instrucción | Consultar la primera ejecución de la instrucción en la tabla Diagrama de lógica de escalera. |
Primer escaneado de instrucción | Consultar la primera ejecución de la instrucción en la tabla Diagrama de lógica de escalera. |
EnableIn es falso | Consultar si la condición de entrada de renglón es falsa en la tabla Diagrama de lógica de escalera. |
EnableIn es verdadero | Consultar La condición de entrada de reglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Los bits EnableIn y EnableOut se establecen en falsos. |
Texto estructurado
En Texto estructurado, EnableIn siempre es verdadero durante un escaneado normal. Por tanto, si la instrucción se encuentra en la ruta de control activada por la lógica, se ejecutará.
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de lógica de escalera. |
Primera ejecución de instrucción | Consultar la primera ejecución de la instrucción en la tabla Diagrama de lógica de escalera. |
EnableIn es verdadero | Consultar La condición de entrada de reglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Los bits EnableIn y EnableOut se establecen en falsos. |
Ejemplo 1: Válvula analógica
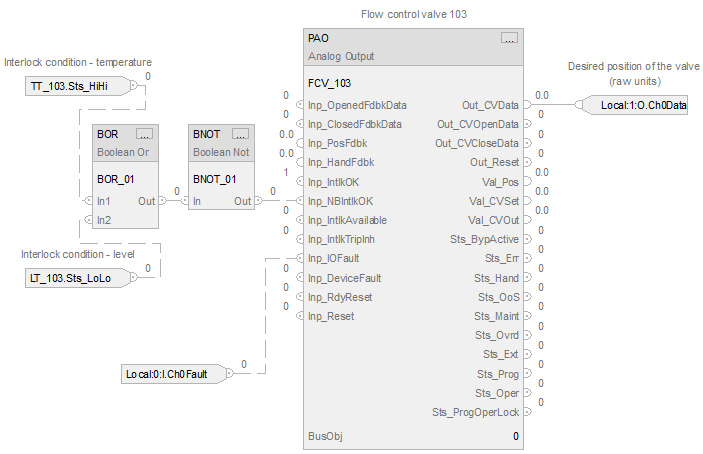
El siguiente ejemplo ofrece una demostración del uso de una instrucción PAO para controlar una válvula. Durante el funcionamiento normal, el operador establece la posición de la válvula mediante el PAO a través de la plantilla de HMI. Este ejemplo también incluye condiciones de enclavamiento de nivel bajo-bajo y temperatura alta-alta proporcionadas por salidas de las instrucciones PAI. Las condiciones de enclavamiento se utilizan como entradas por el PAO para configurar la válvula (Local:0:O. Ch0Data = Out_CVData) en una posición de enclavamiento (por ejemplo, cerrada). Esto se hace estableciendo el parámetro de configuración del PAO Cfg_Intlk en 0.
Diagrama de lógica de escalera
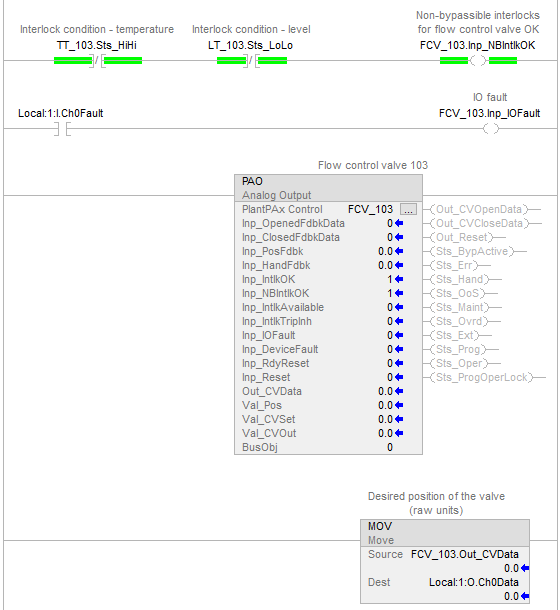
Diagrama de bloque de funciones
Texto estructurado
FCV_103.Inp_NBIntlkOK := NOT(TT_103.Sts_HiHi OR LT_103.Sts_LoLo);
FCV_103.Inp_IOFault := Local:0:I.Ch0Fault;
PAO(FCV_103, 0);
Local:1:O.Ch0Data := FCV_103.Out_CVData;
Ejemplo 2: Estación de carga manual
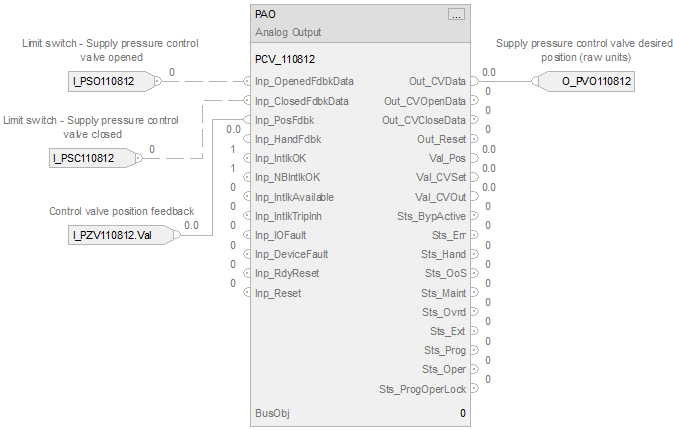
Este ejemplo utiliza la instrucción PAO para implementar una estación de carga manual para una válvula de control de presión que se utiliza para regular el suministro de gas de un proceso. La válvula de control de nuestro ejemplo ha abierto y cerrado los interruptores de límite y una retroalimentación de posición. La posición deseada de la válvula es propuesta por el operador a través de la plantilla de HMI.
Las entradas de campo para la retroalimentación de posición, el interruptor de límite abierto y el interruptor de límite cerrado están conectados a las entradas de la instrucción Inp_PosFdbk, Inp_OpenedFdbkData e Inp_ClosedFdbkData. El Out_CVData está conectado a la salida de campo que va a la válvula.
Los parámetros Cfg_HasOpenedFdbk y Cfg_HasClosedFdbk están configurados en 1, de modo que la instrucción sabe que el campo está proporcionando interruptores de límite abierto y cerrado. Los parámetros Cfg_UseOpenedFdbk y Cfg_UseClosedFdbk se configuran en 1, de manera que estos interruptores de límite se usen para determinar el estado del dispositivo.
La tarjeta de salida analógica espera una salida en unidades de 4... 20 mA; sin embargo, la plantilla muestra el valor en términos de 0... 100% abierto. Por lo tanto, los parámetros de escalado se configuran de la siguiente manera. Cfg_CVEUMin=0, Cfg_CVEUMax=100, Cfg_CVRawMin=4, Cfg_CVRawMax=20.
La retroalimentación de la posición de la válvula se expresa en unidades de ingeniería de la CV, porcentaje en nuestro caso concreto, a través de una instrucción PAI.
Diagrama de lógica de escalera
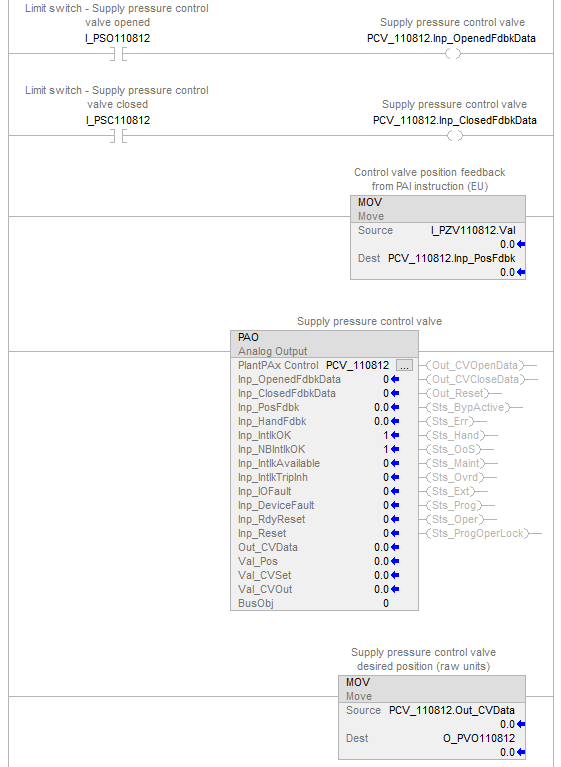
Diagrama de bloque de funciones
Texto estructurado
PCV_110812.Inp_OpenedFdbkData := I_PSO110812;
PCV_110812.Inp_ClosedFdbkData := I_PSC110812;
PCV_110812.Inp_PosFdbk := I_PZV110812.Val;
PAO(PCV_110812, 0);
O_PV110812 := PCV_103.Out_CVData;
Ejemplo 3: Válvula de trinquete
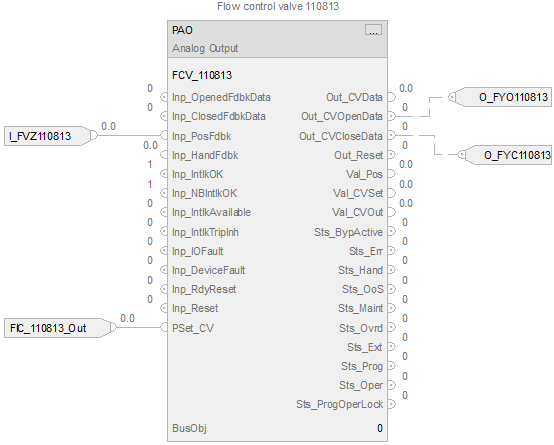
Este ejemplo utiliza la instrucción PAO para automatizar una válvula de trinquete que se abre o se cierra utilizando dos salidas discretas para controlar el flujo. La válvula de flujo de nuestro ejemplo tiene una retroalimentación de posición. La posición deseada de la válvula es provista por una salida de un algoritmo de control que está en otro lugar de la lógica.
En este ejemplo, las entradas de campo para la retroalimentación de posición están cableadas (o conectadas) a la entrada de instrucción Inp_PosFdbk. Out_CVOpenData y Out_CVCloseData están conectados a las salidas de campo que van a la válvula. La entrada a la instrucción para establecer la posición de la válvula está conectada a PSet_CV. Cfg_ProgNormal está configurado en 1, de modo que la instrucción pasa de forma predeterminada al modo programa.
La salida analógica no se utiliza; sin embargo, la plantilla muestra el valor de Val_CVOut en términos de 0...100% abierto, la CV en unidades de ingeniería. Por lo tanto, los parámetros de escalado se configuran de la siguiente manera. Cfg_CVEUMin=0, Cfg_CVEUMax=100, Cfg_CVRawMin=0 (predeterminado), Cfg_CVRawMax=100 (predeterminado)
La señal de retroalimentación se proporciona en unidades de ingeniería de la CV mediante una instrucción PAI que escala la señal de unidades de retroalimentación sin procesar a unidades de ingeniería de la CV.
En este ejemplo, la válvula de control de trinquete debe ser ajustada mediante ciclos del comando de apertura o cierre de la válvula durante un período de tiempo proporcional al movimiento de la válvula. Cfg_CycleTime se configura en 10 para definir el período global de ciclo a ciclo, encendido y apagado, salida abierta o cerrada. Tanto Cfg_OpenRate como Cfg_CloseRate están configurados en 1, lo que significa que la salida de la válvula necesaria se activa 1 segundo por cada diferencia del 1% entre la posición de destino y la posición real provista por la retroalimentación.
Cfg_MaxOnTime se configura en 5 de modo que la salida se active por no más de 5 segundos del tiempo del ciclo de 10 segundos para permitir que la válvula se mueva y la retroalimentación se verifique antes del siguiente ciclo. Cfg_MinOnTime se configura en 1 para que la salida no emita pulsos si el tiempo de pulso calculado es menor a 1 segundo.
Diagrama de lógica de escalera
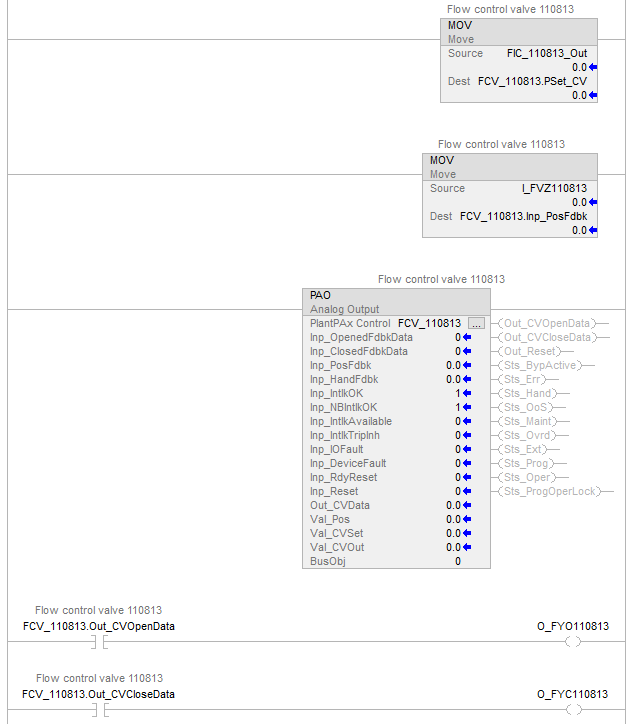
Diagrama de bloque de funciones
Texto estructurado
FCV_110813.PSet_CV := FIC_110813_Out;
FCV_110813.Inp_PosFdbk := I_FVZ110813;
PAO(FCV_110813, 0);
O_FYO110813 := FCV_110813.Out_CVOpenData;
O_FYC110813 := FCV_110813.Out_CVCloseData;
Entregue su opinión