
Posición de transformada de cálculo de movimiento con orientación (MCTPO)
Esta información aplica a los controladores
Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 y ControlLogix 5590.Utilice la instrucción Posición de transformación para cálculo de movimiento con orientación (Motion Calculate Transform Position with Orientation, MCTPO) para:
- Calcular las posiciones cartesianas con las posiciones de unión dadas cuando la Dirección de transformación esté configurada como Avance.
- Calcular las posiciones de unión con las posiciones cartesianas dadas cuando la Dirección de transformación esté configurada como Inversión.
- Se trata de una instrucción de transición. Siga estos pasos cuando la use:
- En la lógica de escalera, inserte una instrucción para alternar el rung-condition-in de falsa a verdadera cada vez que se deba ejecutar la instrucción.
- En una rutina de Texto estructurado, inserte una condición para que la instrucción haga que se ejecute solo en una transición.
Arquitectura | Standard | Seguridad |
|---|---|---|
Controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Sí | No |
Controladores Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 y ControlLogix 5590 | Sí | No |
Idiomas disponibles
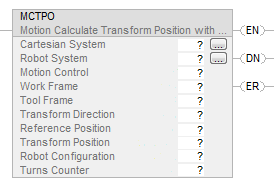
Diagrama de lógica de escalera
Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
MCTPO(CartesianSystem, RobotSystem, MotionControl, WorkFrame, ToolFrame, Direction, ReferencePosition, TransformPosition, RobotConfiguration, TurnsCounter);
Operandos
IMPORTANTE:
No utilice el mismo nombre de etiqueta para más de una instrucción en el mismo programa. No escriba en ninguna etiqueta de salida de instrucción bajo ninguna circunstancia.
IMPORTANTE:
Si los operandos de instrucción se cambian durante el modo Marcha, se deben aceptar las ediciones pendientes y hay que cambiar el modo del controlador de Programa a Marcha para que se apliquen los cambios.
Configuración
Esta tabla proporciona los operandos utilizados para configurar la instrucción. Dichos operandos no pueden cambiarse en el tiempo de ejecución.
Operando | Tipo de datos | Formato | Descripción |
|---|---|---|---|
Cartesian System | COORDINATE_SYSTEM | Etiqueta | Sistema de coordenadas cartesianas utilizado para programar los movimientos. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de sistema de coordenadas puede reemplazarse por el tipo REF_TO_COORDINATE_SYSTEM. |
Robot System | COORDINATE_SYSTEM | Etiqueta | Sistema de coordenadas no cartesianas que controla el equipo real. Referencia al sistema de coordenadas no cartesianas que controla el equipo real. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de sistema de coordenadas puede reemplazarse por el tipo REF_TO_COORDINATE_SYSTEM. |
Motion Control | MOTION_INSTRUCTION | Etiqueta | La etiqueta de control para la instrucción |
Work Frame | POSITION_DATA | Etiqueta Inmediato | Los desplazamientos de Marco de trabajo son los desplazamientos que se utilizan para localizar el Marco de trabajo de usuario del Robot en relación con el origen del marco de base del Robot. Estos desplazamientos están compuestos por un valor XYZ y RxRyRz. Esto permite escribir los programas en el espacio de trabajo del usuario o en el marco de trabajo, y transformarlos en el marco de base de Robot. Para girar la posición de destino alrededor del eje X, Y o Z, o para desplazar la posición de destino a lo largo del eje X, Y o Z del sistema de coordenadas de base de Robot, introduzca los grados de rotación en los miembros de etiqueta Rx, Ry y Rz, en unidades de grados de rotación. Introduzca las distancias de desplazamiento en los miembros de etiqueta X, Y y Z, en unidades de coordenadas. Establezca el miembro de ID con un valor superior o igual a cero. Para mantener el marco de trabajo en el marco de base de robot, deje los valores de la estructura en cero o establezca el valor de la etiqueta del operando como cero. |
Tool Frame | POSITION_DATA | Etiqueta Inmediato | Los desplazamientos de Punto central de la herramienta (TCP) son los desplazamientos utilizados para localizar el centro de la herramienta relacionado con el centro del Final del brazo. Estos desplazamientos están compuestos por un valor XYZ y RxRyRz. Para que la posición de destino justifique el hecho de que una herramienta enganchada tenga desplazamientos de traslación u orientación, introduzca las distancias de desplazamiento de la herramienta en los miembros de etiqueta X, Y y Z, en unidades de coordenadas. Introduzca los grados de rotación de la herramienta en los miembros de etiqueta Rx, Ry y Rz, en unidades de grados de rotación. Establezca el miembro de ID con un valor superior o igual a cero. Para que la posición de destino refleje solamente el punto al final del brazo, deje los valores de la estructura en cero, o establezca el valor de la etiqueta del operando en cero. |
Para obtener más información sobre la configuración de sistemas de coordenadas, consulte el
Manual de usuario de sistema de coordenadas de movimiento
, publicación MOTION-UM002.Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Se puede producir un fallo mayor si se pasa a los operandos de sistema de coordenadas una referencia sin inicializar o una referencia del tipo incorrecto. Consulte Índice a través de matrices para ver los fallos de indexación de matrices.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Igual que La condición de entrada de renglón es falsa. |
La condición de entrada de renglón es falsa | Los bits .EN, .DN y .ER se borran a falso. |
La condición de entrada de renglón es verdadera y el bit .EN es falso | El bit .EN se establece en verdadero y la instrucción se ejecuta. |
La condición de entrada de renglón es verdadera y el bit .EN es verdadero | N/A |
Post-escaneado | Igual que La condición de entrada de renglón es falsa. |
Texto estructurado
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de lógica de escalera. |
Ejecución normal | Consultar La condición de entrada de renglón es falsa, seguida por La condición de entrada de renglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Consultar Post-escaneado en la tabla Diagrama de escalera. |
Entradas
Operando | Tipo de datos | Formato | Descripción |
|---|---|---|---|
Transform Direction | DINT | Etiqueta | Para calcular la posición Cartesiana, seleccione Avance(0). Para calcular las posiciones de unión del robot, seleccione Inversión(1). |
Reference Position | REAL[6] | Etiqueta | Si la dirección de transformación es avance, introduzca una matriz con ángulos de unión. Si la dirección de transformación es inversión, introduzca una matriz con posiciones Cartesianas. |
Robot Configuration | DINT | Etiqueta | El Bit 0 de la Configuración de robot no es preocupante y se omitirá para TD = Inversión y TD = Avance. Este operando de entrada solo es válido para la Dirección de transformación de inversión. Lista de valores de bit: Bit0 – Configuración de robot Cambio(1)/Igual(0)Bit1 – A la izquierda(1)/A la derecha(0)Bit2 – Por encima(1)/Por debajo(0)Bit3 – Giro(1)/Sin giro(0)La Configuración de robot debe ser cero (0) para geometrías de robot Delta. |
Robot Turns Counters | INT16[4] | Etiqueta | Un contador indica el número de veces que se cruza el punto de 180 grados en la dirección +/- que el eje respectivo ha girado. Si la Dirección de transformación es Avance, el sistema calcula el valor, que se devuelve a través de esta etiqueta. Si la Dirección de transformación es Inversión, este valor determina las posiciones de unión finales. A continuación se indica la asignación de índice de matriz para el conteo de vueltas de ejes de unión: Índice 0 - eje J1 Índice 1 - eje J4 Índice 2 - eje J6 Índice 3 - Reservado |
Salidas
Operando | Tipo de datos | Formato | Descripción |
|---|---|---|---|
Transform Position | REAL[6] | Etiqueta | Matriz que almacena la posición calculada. Si la dirección de transformación es:
|
Robot Turns Counters | INT16[4] | Etiqueta | Si la Dirección de transformación es Avance, el sistema calcula este valor, que se devuelve a través de esta etiqueta. |
Robot Configuration | DINT | Etiqueta | Este operando de salida solo es válido para la Dirección de transformación de avance. En Transformación de avance, el sistema calcula el valor y lo devuelve a través de esta etiqueta. En las geometrías de robot Delta, la salida de configuración de robot siempre es cero. |
IMPORTANTE:
En el caso de las geometrías de Robot dependiente articulado de 4 ejes, si introduce una posición cartesiana que se asigna al valor de Unión de -179,00 para J2, la transformación inversa de MCTPO devolverá el error JOINT_ANGLE_EXCEEDED debido a un error de redondeo en los Cálculos cinemáticos.
Para conocer los límites de J3, consulte la documentación del usuario suministrada por el fabricante del robot.
Códigos de fallo
Se produce un error en el tiempo de ejecución si se proporcionan valores de operandos no válidos.
Códigos de error extendidos
Los Códigos de error extendidos ofrecen información adicional específica sobre la instrucción para los Códigos de error que son genéricos para otras instrucciones. Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento. El significado de los Códigos de error extendidos depende de los Códigos de error correspondientes.
Código de error | Código EX_ERROR | Descripción |
|---|---|---|
13 | 3 | Valor fuera de rango (ángulo de la base) Cualquier ángulo de orientación  360 o  -360. |
13 | 3 | Valor fuera de rango (ID de la base) El ID es igual a cualquier valor negativo. |
13 | 4 | Valor fuera de rango (ángulo de la herramienta) Cualquier ángulo de orientación 360 o -360. |
13 | 4 | Valor fuera de rango (ID de la herramienta) El ID es igual a cualquier valor negativo. |
13 | 5 | Parámetro fuera de rango Dirección de transformación. |
13 | 6 | Parámetro fuera de rango Fin de la matriz de posición de referencia  6 |
13 | 6 | Parámetro fuera de rango La posición de entrada Rx, Ry o Rz existe y el valor  180 grados |
13 | 6 | Parámetro fuera de rango Operando 6 Si la geometría de robot es Delta J1J2J6 o Delta J1J2J3J6, y si la posición de entrada Rx existe y no es igual a 180°. Si la geometría de robot es Delta J1J2J6 o Delta J1J2J3J6, y si la posición de entrada Ry no es igual a 0°. Si la geometría de robot es Delta J1J2J3J4J5 y si la posición de entrada Rx existe y el valor no es igual a 0° o 180°. |
13 | 7 | Parámetro fuera de rango Fin de la matriz de posición de transformación 6 |
13 | 9 | Parámetro fuera de rango Cualquier contador de vueltas proporcionado para la transformación inversa supera las 127 o -127 vueltas. |
61 | 1 | Conflicto de conexión Error de grupo de movimiento de transformación El sistema de coordenadas Cartesianas o de Robot no está agrupado, o está asociado a un grupo de movimiento distinto del otro. |
61 | 2 | Conflicto de conexión Error de sistemas duplicados de transformación El Operando 0 y el Operando 1 son del mismo tipo de sistema de coordenadas |
61 | 3 | Conflicto de conexión Error de dimensiones de origen de transformación La dimensión de transformación del sistema de coordenadas Cartesianas es < 2. |
61 | 4 | Conflicto de conexión Error de dimensiones de destino de transformación La Dimensión de transformación del sistema de coordenadas de robot es igual a cero. |
61 | 9 | Conflicto de conexión Error de superposición de ejes de transformación Un eje es un miembro tanto del sistema Cartesiano como del sistema de Robot. |
61 | 12 | Conflicto de conexión Longitud de vínculo no válida de transformación Los valores de longitud de vínculo de cualquier geometría de robot deben ser 0,0 unidades. |
61 | 15 | Conflicto de conexión Configuración de Delta no válida de transformación Longitud de enlace1 no debe ser igual a LinkLength2 Desplazamiento de Efector final1 Para Delta J1J2J6 y Delta J1J2J3J6, Desplazamiento de Efector final3(D3) no debe ser negativo (Longitud de enlace 1 + Rb - Re) debe ser inferior a Longitud de enlace 2 (Longitud de enlace 1 + Rb – Re) debe ser positivo o superior a cero |
61 | 18 | Conflicto de conexión Configuración articulada no válida de transformación Cuando el valor de desplazamiento no es válido para la geometría independiente articulada J1J2J3J4J5J6, se genera este error. El desplazamiento de base Yb debe ser igual a 0.0 El desplazamiento de efector final Ye debe ser igual a 0.0 El desplazamiento de efector final Ze debe ser igual a 0.0 |
67 | 1 | Posición de transformación no válida Orientación Rx no válida MOP Valor de orientación Rx no válido en las transformaciones EOA. Para las geometrías de 4 ejes (Delta, SCARA, Dependiente articulado) solo se permite la posición Rx = 180 grados. Para el resto de posiciones, se generará un error. |
67 | 2 | Posición de transformación no válida Orientación Ry no válida MOP Valor de orientación Ry no válido en las transformaciones EOA. Para las geometrías de 4 ejes, después de eliminar el marco de trabajo y el marco de herramienta, no debe haber ningún valor de orientación Ry en EOA. |
67 | 3 | Posición de transformación no válida Orientación Ry no válida MOP |
147 | 3 - 5 | Constante de escalado de orientación no válida Código de error extendido 3: Rx Código de error extendido 4: Ry Código de error extendido 5: Rz Eje de orientación tiene una constante de escala MAX_K_CONSTANT_FOR_ORIENTATION_AXIS. otiene una constante de escalado que no es un número entero o tiene una relación de Conversión entre las Unidades de coordenadas y las Unidades de posición distinta a 1:1. |
148 | 3 -5 | Desplazamiento de orientación MCPM no cero Desplazamiento de orientación Rx no válido. Código de error extendido 3: Desplazamiento de orientación Rx no válido. Código de error extendido 4: Desplazamiento de orientación Ry no válido. Código de error extendido 5: Desplazamiento de orientación Rz no válido. Si la Geometría de robot es (MO_CD_J1J2J6 o MO_CD_J1J2J3J6) y: O si la Geometría de robot es MO_CD_J1J2J3J4J5 y: |
151 | 1 | Ángulo de unión J1 más allá de los límites Para obtener información detallada, consulte las secciones de configuración específicas de la geometría para la limitación de rango de unión. |
151 | 2 | Ángulo de unión J2 más allá de los límites Para obtener información detallada, consulte las secciones de configuración específicas de la geometría para la limitación de rango de unión. |
151 | 3 | Ángulo de unión J3 más allá de los límites Para obtener información detallada, consulte las secciones de configuración específicas de la geometría para la limitación de rango de unión. |
151 | 4 | Ángulo de unión J4 más allá de los límites Para obtener información detallada, consulte las secciones de configuración específicas de la geometría para la limitación de rango de unión. |
151 | 5 | Ángulo de unión J5 más allá de los límites Para obtener información detallada, consulte las secciones de configuración específicas de la geometría para la limitación de rango de unión. |
151 | 6 | Ángulo de unión J6 más allá de los límites Para obtener información detallada, consulte las secciones de configuración específicas de la geometría para la limitación de rango de unión. |
153 | 1 | Posición de traslación no válida Traslación X no válida MOP La traslación en el eje X no es válida |
153 | 2 | Posición de traslación no válida Traslación Y no válida MOP La traslación en el eje Y no es válida |
153 | 3 | Posición de traslación no válida Traslación Z no válida MOP La traslación en el eje Z no es válida |
156 | 1 | Error de condición de singularidad El eje de la unión 1 está cerca de la condición de Singularidad de brazo en la Geometría independiente articulada de 6 ejes Error extendido 1: Condición de singularidad de brazo |
156 | 2 | Error de condición de singularidad El eje de la unión 3 está cerca de la condición de Singularidad de codo en la Geometría independiente articulada de 6 ejes Error extendido 2: Condición de singularidad de codo |
156 | 3 | Error de condición de singularidad El eje de la unión 5 está cerca de la condición de Singularidad de muñeca en la Geometría independiente articulada de 6 ejes Error extendido 1: Condición de singularidad de muñeca |
Ejemplo
Diagrama de lógica de escalera
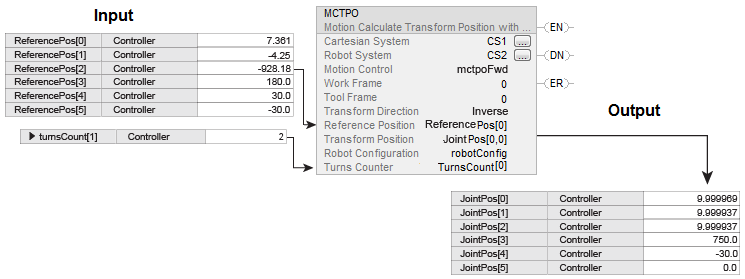
Este ejemplo ilustra una instrucción MCTPO con la Dirección de transformación como Inversión, donde el usuario introduce las posiciones Cartesianas y el contador de vueltas como entrada. La instrucción calcula las correspondientes posiciones de ángulo de unión de destino, y se escribe en el parámetro Posición de transformación como salida.
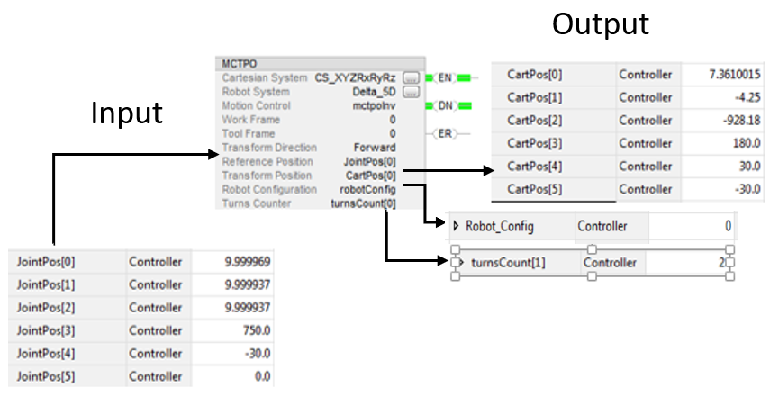
Este ejemplo ilustra la instrucción MCTPO con la Dirección de transformación como Avance. Las posiciones de destino se guían al operando de posición de Referencia como entrada. La instrucción calcula las posiciones Cartesianas correspondientes y el contador de vueltas como salida.
Texto estructurado
MCTPO(CS1, CS2, MCTPo1[0], BaseFrame, ToolFrame, Forward, refPos[0], transPos[0], robotConfig[0], TurnsCounter[0]);
CONSEJO:
Para obtener más información sobre la creación de geometrías con apoyo de orientación, consulte el Manual de usuario del sistema de movimiento por coordenadas, publicación MOTION-UM002.
Entregue su opinión