
Posición inicial de eje de movimiento (MAH)
Esta información corresponde a los controladores
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 y ControlLogix 5590.Utilice la instrucción Vuelta a posición inicial de eje de movimiento (MAH) para llevar un eje a la posición inicial. Durante la configuración de eje se pueden seleccionar dos modos distintos para llevar el eje a posición inicial: Activo o pasivo. Si se selecciona una secuencia de volver a posición inicial Activa, el eje ejecuta el Tipo de secuencia de volver a posición inicial y establece una posición del eje absoluta. Si por el contrario se selecciona una vuelta a posición inicial pasiva, no se ejecuta un secuencia de volver a posición inicial específica y el eje queda en espera del siguiente impulso de marcador para establecer la posición inicial.
Arquitectura | Standard | Seguridad |
|---|---|---|
Controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Sí | No |
controladores CompactLogix 5380, ControlLogix 5580, Compact GuardLogix 5380, GuardLogix 5580 y ControlLogix 5590 | Sí | No |
Idiomas disponibles
Diagrama de lógica de escalera
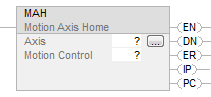
Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones
Texto estructurado
MAH(Axis,MotionControl);
Operandos
Diagrama de escalera y texto estructurado
Operando | Tipo
CONSEJO:
AXIS_CONSUMED es compatible únicamente con los controladores
Compact GuardLogix 5580 y CompactLogix 5380. | Tipo
CONSEJO:
AXIS_GENERIC es compatible únicamente con los controladores
ControlLogix 5570 y GuardLogix 5570. | Formato | Descripción |
|---|---|---|---|---|
Axis | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_CIP_DRIVE AXIS_VIRTUAL AXIS_GENERIC_DRIVE AXIS_SERVO AXIS_SERVO_DRIVE | Etiqueta | Nombre del eje sobre el que ejecutar la operación. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente. |
Motion Control | MOTION_INSTRUCTION | Etiqueta | Estructura empleada para acceder a los parámetros de estado de la instrucción. |
Consulte Sintaxis de texto estructurado para obtener más información sobre la sintaxis de las expresiones dentro de texto estructurado.
Estructura de MOTION_INSTRUCTION
Mnemónico | Descripción |
|---|---|
.EN (Enable) Bit 31 | Se establece cuando el renglón realiza una transición de falso a verdadero y sigue establecido hasta que se completa la transacción de mensaje del servo y el renglón pasa a falso. |
.DN (Done) Bit 29 | Está establecido cuando la posición inicial del eje se ha completado correctamente o se ha invalidado. |
.ER (Error) Bit 28 | Se establece para indicar que la instrucción ha detectado un error, por ejemplo, si se ha especificado un eje no configurado. |
.IP (In Process) Bit 27 | Está establecido en la transición de renglón positiva y se borra cuando se completa la Vuelta a posición inicial de eje de movimiento o se termina con un comando de parada, apagado o fallo de servo. |
.PC (Process Complete) Bit 26 | Está establecido cuando la vuelta a posición inicial del eje se ha completado correctamente. |
Descripción
La instrucción MAH se utiliza para calibrar la posición absoluta del eje especificado. Para los ejes con una configuración de tipo Servo, el eje puede volver a posición inicial utilizando la configuración del Modo de vuelta a posición inicial activo, pasivo o absoluto. Los modos de vuelta a posición inicial Pasivo y Absoluto solo están disponibles para ejes de Solo retroalimentación. El Modo de vuelta a posición inicial absoluto requiere que el eje esté equipado con un dispositivo de retroalimentación absoluta.
CONSEJO:
El modo de Vuelta a posición inicial absoluta no está disponible con un eje CIP. No obstante, cualquier secuencia de Vuelta a posición inicial que se ejecute correctamente establece una posición absoluta.
Solo en el caso de los ejes CIP, los sobrerecorridos controlados por software están deshabilitados si el bit de estado de Vuelta a posición inicial realiza la transición al estado FALSO.
Las instrucciones MAH establecen el bit HomedStatus una vez se completa correctamente la secuencia configurada de vuelta a posición inicial. Este bit indica que se ha establecido una posición de referencia de máquina absoluta. Cuando se establece este bit, las operaciones que requieren una referencia de máquina, como la comprobación de Sobrerecorrido de software se puede habilitar de forma significativa.
Para los tipos de datos de eje con variador sin CIP, el bit HomedStatus se borra cuando se da alguna de las siguientes condiciones:
- Descargar
- Ciclo de conexión y desconexión de control
- Reconexión al módulo de movimiento
- Fallo de pérdida de retroalimentación
- Desactivación
Para obtener más información sobre los parámetros de configuración de vuelta a posición original, consulte la Especificación de objeto de eje de movimiento.
Vuelta a posición inicial activa
Cuando el Modo de vuelta a posición inicial del eje se configura como Activo, se confirma que el eje físico no está en movimiento al iniciar el MAH. Si el eje está en movimiento, el MAH genera un error con el código de error 22, Eje en movimiento. Si el eje no se mueve, se activa primero para la operación del servo. El eje se vuelve entonces a la posición inicial utilizando la Secuencia de volver a posición inicial configurada que puede ser Inmediata, Interruptor, Marcador o Interruptor-marcador. Las últimas tres Secuencias de volver a posición inicial hacen que el eje sea impulsado en la Dirección de vuelta a posición inicial configurada y que, a continuación, después de que la posición se redefina en función de la detección del evento de vuelta a posición inicial, el eje se mueva de forma automática a la Posición inicial configurada.
Vuelta a posición inicial pasiva
Cuando el Modo de vuelta a posición inicial del eje se configura como Pasivo, la instrucción MAH redefine la posición real del eje físico en la siguiente ejecución del marcador del codificador. La vuelta a posición inicial pasiva se utiliza normalmente para calibrar los ejes de Solo retroalimentación en sus marcadores, pero puede utilizarse también en Servoejes. La vuelta a posición inicial pasiva es idéntica a la vuelta a posición inicial activa a un marcador de codificador con la excepción de que el controlador de movimiento no comanda ningún movimiento del eje.
Después de iniciar la vuelta a posición inicial pasiva, el eje debe moverse más allá del marcador de codificador para que la secuencia de vuelta a posición inicial se complete de forma adecuada. En el caso de los Servoejes de lazo cerrado, esto se debe realizar con una instrucción MAM o MAJ. En el caso de los ejes físicos de Solo retroalimentación, el movimiento no puede comandarse por el controlador de movimiento directamente y debe realizarse por otros medios.
Vuelta a posición inicial absoluta
Deberá utilizarse el Modo de vuelta a posición inicial absoluto si el hardware del eje de movimiento es compatible con un dispositivo de retroalimentación absoluta. La única Secuencia de vuelta a posición inicial válida para un Modo de vuelta a posición inicial absoluto es "inmediata". En este caso, el proceso de vuelta a posición inicial absoluta establece la posición verdadera absoluta del eje aplicando la posición Inicial configurada a la posición comunicada del dispositivo de retroalimentación absoluta. Antes de la ejecución del proceso de vuelta a posición inicial absoluta a través de la instrucción MAH, el eje debe encontrarse en estado de Eje preparado con el servolazo deshabilitado.
Para ejecutar correctamente una instrucción MAH en un eje configurado para el modo de vuelta a posición inicial Activo, el eje de destino debe configurarse como Tipo de servoeje. Para ejecutar correctamente una instrucción MAH, el eje de destino debe configurarse o bien como Servoeje, o bien como eje de Solo retroalimentación. Si no se cumple cualquiera de estas condiciones, la instrucción dará error.
CONSEJO:
La ejecución de la instrucción puede tardar varios escaneados en ejecutarse, ya que requiere varias actualizaciones aproximadas para completar la solicitud. El bit de efectuado (.DN) no se establece inmediatamente, sino una vez completada la solicitud.
En esta instrucción de transición, la escalera de relés, cambia la Condición de entrada de renglón de borrada a establecida cada vez que la instrucción se deba ejecutar.
Control de velocidad accionado por maestro (Master Driven Speed Control, MDSC) e instrucción MAH
Cuando uno de los dos, MDAC o MDCC, está activa:
- Si se ejecuta una instrucción MAH (pasa a IP) en un eje Maestro y el eje Maestro no se mueve, MDAC o MDCC permanece activa. Si MDAC o MDCC está activa cuando se ejecuta MAH (pasa a IP), el esclavo se mueve.
- Si se ejecuta una instrucción MAH (pasa a IP) en un eje Maestro y el eje Maestro se mueve, MAH dará error. El estado de MDAC y MDCC permanece sin cambios.
- Si se ejecuta una instrucción MAH (pasa a IP) en un eje Esclavo y el eje Esclavo no se mueve, se cancela MDAC o MDCC.
- Si se ejecuta una instrucción MAH (pasa a IP) en un eje Esclavo mientras se mueve en los modos Accionado por MDSC o Accionado por tiempo, MAH dará error. El estado de MDAC o MDCC permanece sin cambios.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Se puede producir un fallo mayor si se pasa al operando del eje una referencia sin inicializar o una referencia de tipo incorrecto. Consulte los Atributos comunes para fallos relacionados con el operando.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Los bits .EN, .DN, .ER y .IP se borran a falsos. |
La condición de entrada de renglón es falsa | El bit .EN se borra a falso si el bit .DN o .ER es verdadero. |
La condición de entrada de renglón es verdadera | El bit .EN se establece en verdadero y la instrucción se ejecuta. |
Post-escaneado | N/A |
Texto estructurado
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de escalera |
Ejecución normal | Consultar La condición de entrada de renglón es falsa, seguida por La condición de entrada de renglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Consultar Post-escaneado en la tabla Diagrama de escalera. |
Códigos de error
Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Códigos de error extendidos
Los Códigos de error extendidos ofrecen información adicional específica sobre la instrucción para los Códigos de error que son genéricos en muchas instrucciones. Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Los siguientes Códigos de error extendidos ayudan a precisar el problema cuando la instrucción MAH recibe un mensaje de error Fallo de mensaje servo (12) o Configuración de vuelta a posición inicial ilegal (41).
Código de error asociado (decimal) | Código de error extendido (decimal) | Significado |
|---|---|---|
SERVO_MESSAGE_FAILURE (12) | Proceso finalizado bajo demanda (1) | Ejecución de vuelta a posición inicial seguida por una instrucción para apagar/deshabilitar el variador, o por una instrucción para detener el movimiento o un cambio de Procesador solicita una cancelación de Vuelta a posición inicial. |
SERVO_MESSAGE_FAILURE (12) | Sin recursos (2) | No hay suficientes recursos de memoria para completar la solicitud. (SERCOS) |
SERVO_MESSAGE_FAILURE (12) | Conflicto de modo de objeto (12) | El eje está apagado. |
SERVO_MESSAGE_FAILURE (12) | Permiso denegado (15) | Error de cambio al habilitar la entrada. (SERCOS) |
SERVO_MESSAGE_FAILURE (12) | El dispositivo se encuentra en un estado erróneo (16) | La posición redefinida, Vuelta a posición inicial y Registro 2 son mutuamente excluyentes (SERCOS); el estado del dispositivo no es correcto para la acción. (SERCOS) |
ILLEGAL_HOMING_CONFIG (41) | Secuencia de vuelta a posición inicial (4) | La Secuencia de vuelta a posición inicial es incompatible con el Modo de vuelta a posición inicial. |
ILLEGAL_HOMING_CONFIG (41) | La velocidad de vuelta a posición inicial es cero (6) | La velocidad de vuelta a posición inicial no puede ser cero. |
ILLEGAL_HOMING_CONFIG (41) | La velocidad de retorno a posición inicial es cero (7) | La velocidad de retorno a posición inicial no puede ser cero. |
Para el Código de error 54: el Valor de desaceleración máximo es cero; si el error extendido devuelve un número positivo (0-n) se refiere al eje infractor en el sistema de coordenadas. Vaya a la pestaña General de las Propiedades del sistema de coordenadas (Coordinate System Properties) y busque bajo la columna Corchetes [ ] de la Cuadrícula de eje (Axis Grid) para determinar qué eje tiene un Valor de desaceleración máximo de 0. Haga clic en el botón de puntos suspensivos al lado del eje infractor para acceder a la pantalla Propiedades del eje (Axis Properties). Vaya a la pestaña Dinámica (Dynamics) y haga los cambios adecuados en el Valor de desaceleración máximo. Si el número de Error extendido es -1, significa que el Sistema de coordenadas tienen un Valor de desaceleración máximo de 0. Vaya a la pestaña Dinámica (Dynamics) de las Propiedades del sistema de coordenadas (Coordinate System Properties) para corregir el Valor de desaceleración máximo.
Bits de estado
MAH cambia a bits de estado del eje único
Nombre del bit | Estado | Significado |
|---|---|---|
HomingStatus | VERDADERO (TRUE) | El eje vuelve a la posición inicial. |
JogStatus | FALSO (FALSE) | El eje ya no tiene Impulso.* |
MoveStatus | FALSO (FALSE) | El eje ya no se Mueve.* |
GearingStatus | FALSO (FALSE) | El eje ya no engrana. |
StoppingStatus | FALSO (FALSE) | El eje ya no se detiene. |
*Se deben establecer y borrar estos bits durante las porciones de secuencia de vuelta a posición inicial activa. La instrucción MAH utiliza los generadores de perfiles de movimiento Impulsar y Mover para mover el eje durante la secuencia de vuelta a posición inicial. Esto también significa que cualquier interrupción en los perfiles de movimiento Impulsar y Mover debido a otras instrucciones de movimiento, pueden afectar la realización correcta de la secuencia de vuelta a posición inicial iniciada por MAH.
Si el modo de vuelta a posición inicial es Pasivo, la instrucción MAH simplemente establece el bit de Estado de vuelta a posición inicial.
Entregue su opinión