
Engranaje de eje de movimiento (MAG)
Esta información corresponde a los controladores
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 y ControlLogix 5590.La instrucción Engranaje de eje de movimiento (MAG) proporciona una transmisión electrónica entre cualquier par de ejes con una dirección y una relación especificadas. Al llamar la instrucción, el Eje esclavo específico es transmitido al Eje maestro con la relación especificada (por ejemplo, 1,345) o los conteos del esclavo a los del maestro (por ejemplo, 1:3). La instrucción MAG admite que la relación de transmisión venga especificada en uno de los dos distintos formatos, Real o Fraccionario, tal y como se haya determinado en la selección de la entrada del Formato de la relación. La dirección del movimiento del Eje esclavo relativa al Eje maestro se define con un parámetro de entrada Dirección muy flexible. La dirección de transmisión debe establecerse de forma explícita como Igual u Opuesta o establecerse en relación con la dirección de transmisión actual como Inversa o Sin cambios.
CONSEJO:
El valor de la Relación distingue entre signos. La selección de la Referencia del maestro permite que la entrada de la transmisión proceda de la Posición de comando o de la Posición real del Eje maestro. Cuando se activa la capacidad del Embrague de la instrucción, la instrucción de transmisión comanda al eje esclavo acelerar o desacelerar con una relación controlada antes de Bloquearlo en el eje maestro utilizando los valores de las instrucciones Aceleración de forma muy similar al embrague de un vehículo.
Se trata de una instrucción de transición. Siga estos pasos cuando la use:
- En la lógica de escalera, inserte una instrucción para alternar la Condición de entrada de renglón de falsa a verdadera cada vez que se deba ejecutar la instrucción.
- En una rutina de Texto estructurado, inserte una condición para que la instrucción haga que se ejecute solo en una transición.
Arquitectura | Standard | Seguridad |
|---|---|---|
Controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Sí | No |
controladores CompactLogix 5380, ControlLogix 5580, Compact GuardLogix 5380, GuardLogix 5580 y ControlLogix 5590 | Sí | No |
Idiomas disponibles
Diagrama de lógica de escalera
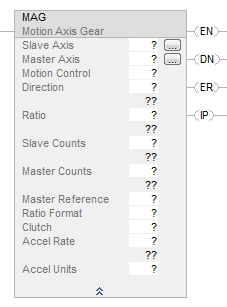
Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
MAG(SlaveAxis,MasterAxis,MotionControl,Direction,Ratio,SlaveCounts,MasterCounts,MasterReference,RatioFormat,Clutch,AccelRate,AccelUnits);
Operandos
Diagrama de escalera y texto estructurado
Operando | Tipo
CONSEJO:
AXIS_CONSUMED es compatible únicamente con los controladores
Compact GuardLogix 5580 y CompactLogix 5380. | Tipo
CONSEJO:
AXIS_GENERIC es compatible únicamente con los controladores
ControlLogix 5570 y GuardLogix 5570. | Formato | Descripción |
|---|---|---|---|---|
Slave Axis | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_CIP_DRIVE AXIS_VIRTUAL AXIS_GENERIC_DRIVE AXIS_SERVO AXIS_SERVO_DRIVE | Etiqueta | Nombre del eje sobre el que ejecutar la operación. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente. |
Master Axis | AXIS_CONSUMED AXIS_VIRTUAL AXIS_CIP_DRIVE CompactLogix 5370, Compact GuardLogix 5370, Compact GuardLogix 5380, CompactLogix 5380 | AXIS_CONSUMED AXIS_VIRTUAL AXIS_CIP_DRIVE | Etiqueta | El eje al que sigue el eje esclavo. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente. |
Motion Control | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Etiqueta | Estructura empleada para acceder a los parámetros de estado de la instrucción. |
Direction | SINT, INT o DINT | SINT, INT o DINT | Inmediato | La dirección relativa que sigue el Eje esclavo en relación al Eje maestro. Seleccione una de las opciones siguientes: 0 = el eje esclavo se mueve en la misma dirección que el eje maestro 1 = el eje esclavo se mueve en dirección contraria a su dirección actual 2 = el eje esclavo invierte la dirección actual o la anterior 3 = el eje esclavo continua su dirección actual o anterior. |
Ratio | REAL | REAL | Inmediato o etiqueta | El valor Real con signo establece la relación de transmisión en Unidades de usuario esclavo por Unidad de usuario maestro. |
Slave Counts | SINT, INT o DINT | SINT, INT o DINT | Inmediato o etiqueta | El valor entero representa los conteos del esclavo utilizados para especificar una relación de transmisión Fraccionaria. |
Master Counts | SINT, INT o DINT | SINT, INT o DINT | Inmediato o etiqueta | El valor entero representa los conteos del maestro utilizados para especificar una relación de transmisión Fraccionaria. |
Master Reference | BOOLEAN | BOOLEAN | Inmediato | Configura la referencia de la posición del maestro a la Posición de comando o a la Posición real. 0 = Real: el movimiento del eje esclavo se genera desde la posición actual del eje maestro medido por su codificador u otro dispositivo de retroalimentación. 1 = Comando – el movimiento del eje esclavo se genera desde la posición del eje maestro deseada u comandada. |
Ratio Format | BOOLEAN | BOOLEAN | Inmediato | Formato deseado para especificar la relación. Seleccione cualquiera: 0 = relación de transmisión real 1 = fracción de enteros de los conteos del codificador esclavo y los conteos del codificador maestro. |
Clutch | BOOLEAN | BOOLEAN | Inmediato | Cuando se habilita el Embrague, el control de movimiento aumenta la velocidad del eje esclavo a la velocidad de transmisión con el valor de Aceleración definido en la instrucción. Si no se habilita, el eje Esclavo se bloquea inmediatamente sobre el eje Maestro. Si el Eje maestro se está moviendo en ese momento, esta condición generará un evento de aceleración brusca descontrolada del Eje esclavo que puede provocar un fallo en el eje. Seleccione cualquiera: 0 = habilitado 1 = deshabilitado |
Accel Rate | REAL | REAL | Inmediato o etiqueta | Índice de aceleración del Eje esclavo en % o Unidades de aceleración. Se aplica cuando se habilita la función del Embrague. |
Accel Units | DINT | DINT | Inmediato | Las unidades empleadas para mostrar el valor de la Aceleración. Seleccione cualquiera: 0 = unidades por seg 2 1 = % de aceleración máxima |
Consulte Sintaxis de texto estructurado para obtener más información sobre la sintaxis de las expresiones dentro de texto estructurado.
Para los operandos que requieren una selección entre las opciones disponibles, introduzca su selección como se describe a continuación.
Este operando | Tiene estas opciones que | |
|---|---|---|
Se introducen como texto | O se introducen como número | |
MasterReference | real comando | 0 1 |
RatioFormat | real fraction_slave_master_counts | 0 1 |
Clutch | habilitado deshabilitado | 0 1 |
AccelUnits | unitspersec2 %ofmaximum | 0 1 |
Estructura de MOTION_INSTRUCTION
Mnemónico | Descripción |
|---|---|
.EN (Enable) Bit 31 | Se establece cuando el renglón realiza una transición de falso a verdadero y sigue establecido hasta que se completa la transacción de mensaje del servo y el renglón pasa a falso. |
.DN (Done) Bit 29 | Se establece cuando la transmisión del eje se ha iniciado correctamente. |
.ER (Error) Bit 28 | Se establece para indicar que la instrucción ha detectado un error, por ejemplo, si se ha especificado un eje no configurado. |
.IP (In Process) Bit 26 | Se establece en una transición de renglón positiva y se borra o bien porque es sustituido por otro comando de Ejes de transmisión de movimiento o porque un comando de parada, combinación, apagado o fallo de servo lo finaliza. |
Descripción
La instrucción MAG habilita la transmisión electrónica entre dos ejes con una relación específica. La transmisión electrónica permite sincronizar cualquier eje físico a la posición real o a la posición de comando de otro eje físico con una relación concreta. Proporciona un bloqueo directo de borde a borde entre los dos ejes; no se utilizan límites máximos de velocidad, aceleración o desaceleración. La velocidad, aceleración y desaceleración del eje esclavo viene totalmente determinada por el movimiento del eje maestro y la relación de transmisión especificada.
IMPORTANTE:
Los límites máximos de velocidad, aceleración y desaceleración establecidos durante la configuración del eje no se aplican en la transmisión electrónica.
Seleccione o introduzca el Eje maestro, el Eje esclavo y la Dirección deseados e introduzca un valor o una variable de etiqueta para la relación deseada. Si un eje aparece sombreado (en gris) o no se muestra en el menú desplegable Eje esclavo (Slave Axis), el eje físico no está definido para la operación del Servo.
Si el eje de destino no aparece en la lista de ejes disponibles, el eje no se ha configurado para la operación del servo. Utilice el Editor de etiqueta para crear y configurar un nuevo eje.
La transmisión electrónica permanece activa mediante cualquier ejecución posterior de impulso o de procesos de movimiento para el eje esclavo. Esto permite que los movimientos de transmisión electrónica se superpongan con impulsos o perfiles de movimiento para crear un movimiento complejo y la sincronización.
Si se lleva el esclavo a la Posición real cuando se ha introducido o seleccionado la Posición real como origen de la Referencia del maestro, el movimiento del eje esclavo se genera desde la posición real del eje maestro tal y como se muestra abajo.
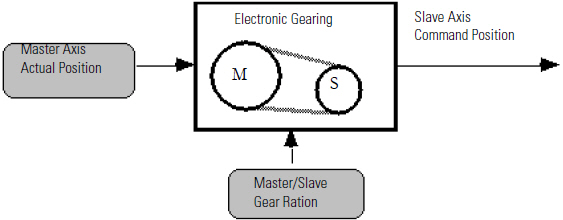
La posición real es la posición actual del eje físico medida por el codificador del eje. Es la única selección válida cuando el Tipo de eje del eje maestro está configurado como Solo retroalimentación.
Esclavo a la posición de comando
Cuando se introduce o se selecciona la posición de comando como origen de la referencia del maestro, el movimiento del eje esclavo se genera a partir de la posición de comando del eje maestro, tal como se muestra más abajo.
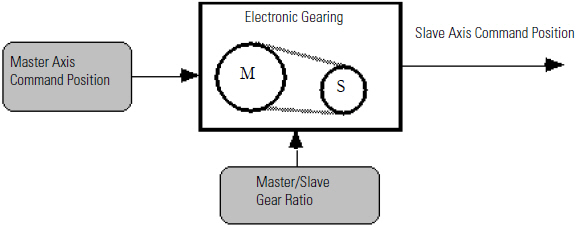
La posición de comando (válido únicamente cuando el Tipo de eje del eje maestro está configurado como Servo) es la posición actual deseada o la posición de comando para el eje maestro.
Dado que la posición de comando no incorpora ningún error de seguimiento, perturbaciones de la posición externa o ruido de cuantificación asociados, resulta una referencia para la transmisión más precisa y estable. Cuando se realiza la transmisión a la posición de comando del maestro, se debe comandar que el eje maestro se mueva para generar cualquier movimiento en el eje esclavo.
Transmisión en la misma dirección
Cuando se selecciona o introduce Igual como Dirección, el eje esclavo se mueve en su dirección positiva con la relación de transmisión especificada cuando el eje maestro se mueve en su dirección positiva y viceversa.
Transmisión en la dirección opuesta
Cuando se selecciona o introduce Opuesto como Dirección, el eje esclavo se mueve en su dirección negativa con la relación de transmisión especificada cuando el eje maestro se mueve en su dirección positiva y viceversa.
Cambio de relación de transmisión
Cuando se selecciona o introduce Sin cambios como Dirección, la relación de transmisión puede cambiarse conservando la dirección de transmisión actual (igual u opuesta). Esto resulta útil cuando la dirección actual no es conocida o no es importante.
Invertir la dirección de transmisión
Cuando se selecciona o introduce Invertir como Dirección, la dirección actual de la transmisión electrónica cambia de igual a opuesta o de opuesta a igual. Esto resulta muy útil para aplicaciones de bobinado en las que la relación de transmisión debe invertirse en cada extremo de la bobina.
Relación de transmisión con número real
Cuando se selecciona o introduce el Formato de relación como Real, la relación de transmisión se especifica como un número real o una variable de etiqueta con un valor entre 0,00001 y 9,99999 (ambos incluidos) que representan la relación deseada de las unidades de posición del eje esclavo en relación a las unidades de posición del eje maestro. Es fácil de interpretar una relación de transmisión expresada de esta forma dado que está definida en las unidades de posición configuradas de los ejes.
Relaciones de transmisión con fracciones
Cuando se selecciona o introduce el Formato de relación como Fracción, se especifica la relación de transmisión como un par de números enteros o variables de etiqueta que representan la relación entre el número de conteos de retroalimentación del eje esclavo y el número de conteos de retroalimentación del maestro. Consulte el Creador de variables de etiqueta en una sección anterior de este manual para obtener información sobre las variables de etiqueta.
IMPORTANTE:
La Constante de conversión introducida como parte del procedimiento de configuración del eje no se utiliza cuando el Formato de relación para una instrucción MAG viene especificado como Fracción.
Si su relación de transmisión no puede expresarse exactamente como un número real con un máximo de cinco dígitos a la derecha de la coma decimal, utilice Fracción como Formato de relación.
Especificar la relación de transmisión como fracción permite la implementación directa de relaciones de transmisión irracionales (como, por ejemplo, 1/3) sin errores de posicionamiento acumulados ni redondeos. Puesto que los valores de conteo del esclavo y maestro no utilizan las constantes de conversión de ejes y dado que son enteros, la relación de transmisión real entre los ejes esclavo y maestro coincide exactamente con la relación especificada.
Por ejemplo, la relación de transmisión irracional 1/3 puede especificarse de forma equivalente como 1 conteo del esclavo a 3 conteos del maestro, 10 conteos del esclavo a 30 conteos del maestro, 3 conteos del esclavo a 9 conteos del maestro.
Clutch
Cuando la casilla de verificación Embrague (Clutch) está marcada, el eje esclavo acelera o desacelera a la velocidad a la que se movería si se realizara la transmisión actual al eje maestro seleccionado con una dirección y una relación de transmisión especificadas utilizando un perfil de velocidad trapezoidal (aceleración o desaceleración lineal). Cuando el eje esclavo ha alcanzado la velocidad de transmisión, la transmisión electrónica se activa automáticamente de acuerdo con las otras selecciones. Introduzca el Índice de aceleración deseado como porcentaje del valor de aceleración máximo configurado actual o directamente en las unidades de usuario configuradas para la aceleración.
Esta función de embrague funciona de forma muy parecida al embrague de un vehículo, permitiendo que el eje esclavo se accione de forma suave al eje maestro tal y como se muestra a continuación.
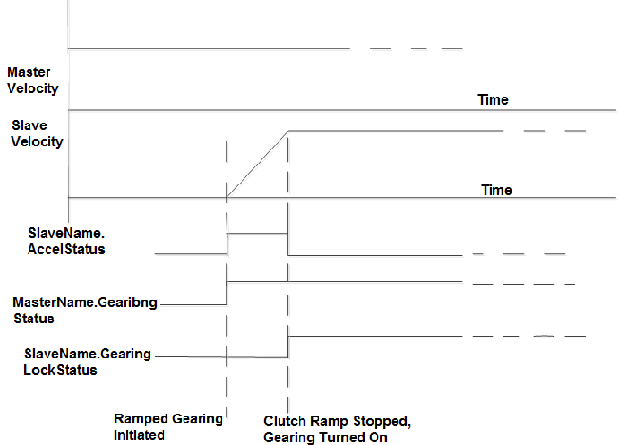
Función de embrague
La función del embrague evita la aceleración o desaceleración descontrolada que se genera al habilitar la transmisión electrónica cuando el eje maestro está en movimiento. La función de embrague puede utilizarse también para incorporar cambios en la relación de transmisión en el momento, incluso cambios en dirección. El controlador de movimiento ajusta automáticamente la velocidad del eje esclavo a la velocidad implícita del eje maestro con la nueva dirección y/o relación.
La operación del generador de rampas del embrague no afecta a los procesos de impulso o movimiento que puedan estar en ejecución en el eje esclavo.
Cambio de ejes maestros
El eje maestro para las transmisiones electrónicas puede cambiarse en cualquier momento, incluso cuando la transmisión está habilitada en ese momento. No obstante y puesto que es posible tener la transmisión electrónica habilitada en más de un eje al mismo tiempo, si un Servoeje maestro y un eje esclavo se invierten, los ejes pueden tener un acoplamiento cruzado y puede generarse un movimiento inesperado.
Por ejemplo, si está realizando la transmisión del Eje 0 al Eje 1 (definido como un Servoeje) y desea cambiar a una transmisión del Eje 1 al Eje 0, deberá deshabilitar primero la transmisión en el Eje 0 (consulte en esta sección Deshabilitar la transmisión). Esto se debe a que al especificar el Eje 1 como eje esclavo con el Eje 0 como eje maestro, no se deshabilita de forma automática que el Eje 0 esté como eje esclavo con el Eje 1 como eje maestro.
Mover durante la transmisión
Una instrucción incremental MAM puede utilizarse para el eje esclavo (o eje maestro en caso de que el Tipo de eje esté configurado como Servo) mientras está habilitada la transmisión electrónica. Esto es especialmente útil para lograr un control de la fase de avance/retraso. La distancia del movimiento incremental puede utilizarse para eliminar cualquier error de fase entre el maestro y el esclavo o para crear una relación exacta de fase distinta de cero. La instrucción incremental MAM también puede utilizarse junto con la transmisión electrónica para compensar un deslizamiento de material.
Generalmente se utiliza una relación de transmisión de 1 con un ajuste de fase. Una relación 1:1 garantiza que el error de fase calculado no cambie antes de realizar el movimiento para corregirlo. No suele utilizarse la transmisión electrónica con movimientos absolutos ya que no se puede predecir el punto final definitivo.
Para ejecutar correctamente la instrucción MAG, el eje de destino debe configurarse como Tipo de servoeje y el eje debe estar en estado de Servo activado. Si no se cumple cualquiera de estas condiciones, la instrucción dará error.
IMPORTANTE:
La ejecución de la instrucción MAG se completa con un único escaneado, así el bit de Efectuado (.DN) y el bit En proceso (.IP) se establecen inmediatamente. El bit En proceso (.IP) permanece establecido hasta que el proceso de Transmisión iniciado es remplazado por otra instrucción MAG o se termina con un comando Paro de eje de movimiento, operación de Combinación o Acción de fallo del servo.
En esta instrucción de transición, la escalera de relés, cambia la Condición de entrada de renglón de borrada a establecida cada vez que la instrucción se deba ejecutar.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Se puede producir un fallo mayor si se pasa al operando del eje una referencia sin inicializar o una referencia de tipo incorrecto. Consulte Atributos comunes para ver fallos relacionados con operandos
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Los bits .EN, .DN, .ER y .IP se borran a falsos. |
La condición de entrada de renglón es falsa | El bit .EN se borra y cambia a falso si el bit .DN o .ER es verdadero. |
La condición de entrada de renglón es verdadera | El bit .EN se establece en verdadero y la instrucción se ejecuta. |
Post-escaneado | N/A |
Texto estructurado
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de escalera |
Ejecución normal | Consultar La condición de entrada de renglón es falsa, seguida por La condición de entrada de renglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Consultar Post-escaneado en la tabla Diagrama de escalera. |
Códigos de error extendidos
Use los Códigos de error extendidos (.EXERR) para obtener más instrucciones sobre un error. Consulte Códigos de error de movimiento (ERR).
Si ERR es | Y EXERR es | Entonces | ||
|---|---|---|---|---|
Causa | Acción correctiva | |||
13 | Cambia | Un operando está fuera de sus límites. | El EXERR es el número del operando que está fuera de límite. El primer operando es 0. Por ejemplo, si EXERR = 4, compruebe el Índice de deceleración. | |
EXERR | Operando | |||
10 | Índice de aceleración (Accel Rate) | |||
Ejemplos
Ejemplo 1
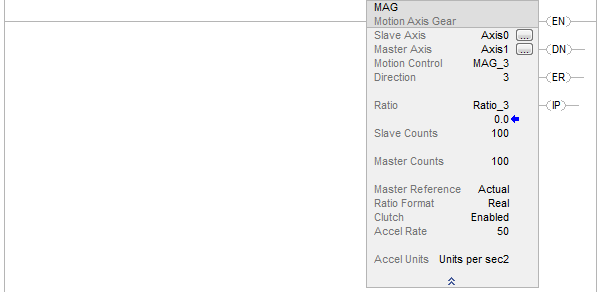
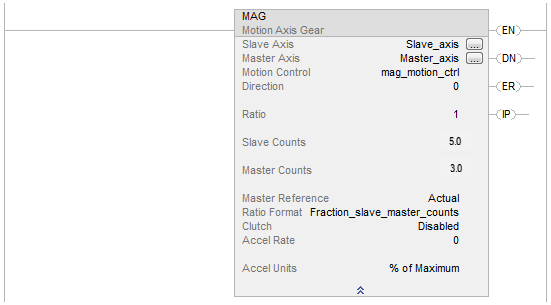
Ejemplo 2
Este ejemplo incrementa el número de operandos que requieren conversión de datos.
Entregue su opinión