
Control de eje accionado por maestro (MDAC)
Esta información corresponde a los controladores
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 y ControlLogix 5590.La función de Control de velocidad accionado por maestro (MDSC) ofrece la posibilidad de sincronizar uno o varios ejes de movimiento a un Eje maestro común. La función MDSC utiliza la instrucción Control de eje accionado por maestro (MDAC), que asigna una relación Maestro/Esclavo para ejes únicos.
El uso de la función MDSC permite la sincronización de los ejes sin utilizar los perfiles de CAM. Las funciones MDSC también se pueden utilizar con los perfiles de CAM accionados por tiempo (MATC), para que se comporten como perfiles acciosnados por posición sincronizados con un Eje maestro.
Se trata de una instrucción de transición. Siga estos pasos cuando la use:
- En la lógica de escalera, inserte una instrucción para alternar la Condición de entrada de renglón de falsa a verdadera cada vez que se deba ejecutar la instrucción.
- En una rutina de Texto estructurado, inserte una condición para que la instrucción haga que se ejecute solo en una transición.
Idiomas disponibles
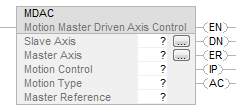
Diagrama de lógica de escalera
Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
MDAC (SlaveAxis, MasterAxis, MotionControl, MotionType, MasterReference);
Operandos
Diagrama de lógica de escalera
Operando | Tipo
CONSEJO:
AXIS_CONSUMED es compatible únicamente con los controladores
Compact GuardLogix 5580 y CompactLogix 5380. | Tipo
CONSEJO:
AXIS_GENERIC es compatible únicamente con los controladores
ControlLogix 5570 y GuardLogix 5570. | Formato | Descripción |
Eje esclavo | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_SERVO AXIS_SERVO_DRIVE AXIS_GENERIC_DRIVE AXIS_CIP_DRIVE AXIS_VIRTUALAX | Etiqueta | El Eje único está siendo controlado por el Eje maestro cuando el planificador de movimiento (Motion Planner) está en modo accionado por maestro. El símbolo de puntos suspensivos abre el cuadro de diálogo propiedades del Eje (Axis Properties). El vínculo MDAC se rompe cuando se ejecutan las siguientes instrucciones: En el Eje esclavo: MAS (Todos), MCS (Todos), MGS, MASD, MCSD, MGSD, un cambio de modo. Recuerde que las instrucciones MAS (cualquier opción menos Todo) y MCS (coordinado) NO rompen el vínculo MDAC. Las instrucciones de Apagado (MGSD, MASD, MCSD) no pasan nunca a IP. En el Eje maestro: MASD, MCSD y MGSD. Recuerde que las instrucciones MAS y MCS para cualquier Tipo de parada, incluida la opción Todo, NO rompen el vínculo MDAC. Un cambio de modo (de Marcha Rem a Prog Rem o de Prog Rem a Marcha Rem) o un fallo de eje también rompe el vínculo MDAC. |
Eje maestro | AXIS_CONSUMED AXIS_CIP_DRIVE AXIS_VIRTUAL
CONSEJO:
AXIS_CONSUMED es compatible únicamente con los controladores
Compact GuardLogix 5580 y CompactLogix 5380. | AXIS_CONSUMED AXIS_SERVO AXIS_SERVO_DRIVE AXIS_GENERIC_DRIVE AXIS_CIP_DRIVE AXIS_VIRTUAL | Etiqueta | Cualquier Eje único configurado que sigue el Eje esclavo. El Eje maestro puede ser cualquier eje que se haya configurado. El símbolo de puntos suspensivos abre el cuadro de diálogo propiedades del Eje (Axis Properties). |
Control de movimiento (Motion Control) | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Etiqueta | Etiqueta de control para la instrucción. |
Tipo de movimiento (Motion Type) | UNIT32 | UNIT32 | Inmediato o etiqueta | Especifica el tipo de movimiento (MAM, MAJ, MATC, o MAM - Movimiento de desplazamiento maestro para una Leva de posición) que se ejecuta en el Eje esclavo que será controlado por el Eje maestro cuando se programe una instrucción de movimiento de Eje único en el Modo accionado por maestro. Las enumeraciones para el tipo de movimiento (Motion Type) son: Todos = 0 Movimiento = 1 Impulsos = 2 Leva de tiempo = 3 Movimiento de desplazamiento maestro = 4 |
Referencia del maestro | UNIT32 | UNIT32 | Inmediato o etiqueta | Selecciona el origen de la posición del Eje maestro como Posición real (0) o Posición de comando (1). |
La opción Todo para el tipo de movimiento indica al sistema que el Modo accionado por maestro se aplica a todas las instrucciones de eje único (es decir, MAM, MAJ, MATC, y MAM (Movimiento de desplazamiento maestro)). Si el Tipo de movimiento de la MDAC activa se establece en cualquier otra opción diferente a Todo en el Eje esclavo, la ejecución de la MDAC en el Eje esclavo provocará un error de tiempo de ejecución. Por ejemplo:
Movimiento MDAC = MAM Maestro = X Esclavo = Y - Asigna los ejes maestro y esclavo
Movimiento MDAC = TODO Maestro = Z Esclavo = Y - Provoca un error porque la MDAC anterior asignó el MAM al eje Y. Recuerde que si asigna el eje Esclavo Y a cualquier otro eje Maestro se producirá el mismo error porque Y ya está asignado a un MAM.
Para poder reasignar el Maestro cuando se use la opción Todo, basta con ejecutar uno de los siguientes en el Eje esclavo o Eje maestro, aunque puede elegir ejecutar uno de los siguientes para el Eje esclavo y el Eje maestro:
- En el Eje esclavo: MAS (Todos), MCS (Todos), MGS, MASD, MCSD o MGSD
- En el Eje maestro: MASD, MCSD, o MGSD
Si hay una MDAC activa (Todos) en un Esclavo, el establecimiento de la instrucción MDAC en un Tipo de movimiento diferente a Todos provocará un error de tiempo de ejecución.
Para poder reasignar el Maestro cuando se usa una opción diferente a Todo, deberá ejecutar una de las siguientes opciones:
- en el Eje esclavo: MAS (Todos), MCS (Todos), MGS, MASD, MCSD o MGSD
- En el Eje maestro: MASD, MCSD, o MGSD
Si asigna el mismo eje como Eje maestro y Eje esclavo, se generará un error de verificación de software
RSLogix
5000.Se puede asignar el mismo eje Esclavo a 2 ejes Maestro diferentes. Por ejemplo, si X, Y son los Ejes maestros y Z es un Eje esclavo, X se puede asignar para que sea el Eje maestro de Z en las instrucciones MAM e Y es el Eje maestro del Esclavo Z para las instrucciones MAJ. Consulte la ilustración siguiente.

Se puede cambiar el Eje maestro para un Esclavo activo ejecutando una instrucción MDAC para el esclavo con un Maestro diferente. La instrucción MDAC pone el Maestro pendiente en una cola para el Esclavo. Cuando se ejecuta la siguiente instrucción de movimiento de eje único (pasa a IP) en el modo de Reemplazo o Combinación, el Eje maestro puesto en cola se convierte en el Maestro para el Esclavo la siguiente vez que se inicia un movimiento de eje único. Por ejemplo: En este ejemplo, los maestros ya se están ejecutando. Movimiento MDAC = MAM Maestro = X Esclavo = Z | Asigna el eje maestro y esclavo |
MAM X | Iniciar el movimiento MAM en el maestro 1 |
MAM Z | Iniciar el movimiento MAM en el esclavo |
MAM Y | Iniciar el movimiento MAM en el maestro Y 2 |
Movimiento MDAC = MAM Maestro = Y Esclavo = Z | Y está pendiente de ser el nuevo maestro |
MAM Z | Iniciar el movimiento MAM nuevo en el esclavo usando el nuevo maestro 2 |
Utilizar palabras de control diferentes en todas las instrucciones MDAC. Si se utiliza la misma palabra de control para la instrucción MDAC activa y pendiente, el bit IP de la instrucción MDAC pendiente no funcionará correctamente. Cuando se utilizan palabras de control de eje separadas para las instrucciones MDAC activas y pendientes, se establecerán los bits IP de la instrucción MDAC activa y pendiente. Sin embargo, solo se establecerá el bit AC de la instrucción MDAC activa. Esta es una operación estándar para todas las instrucciones. No se realiza ninguna detección de las mismas palabras de control utilizadas en varias instrucciones.
Referencia del maestro
La Referencia de maestro para una instrucción MDAC selecciona el origen de la posición del Eje maestro.
Las enumeraciones para el Eje de referencia maestro son:
Actual – El movimiento esclavo se genera desde la posición actual del Eje maestro, medida por su codificador u otro dispositivo de retroalimentación.
Comando – El movimiento esclavo se genera desde la posición de comando (deseada) del Eje maestro.
Al no haber Posición de comando para el Eje de solo retroalimentación, si selecciona la opción Real o de Comando para la Referencia de maestro, se utilizará la Posición real del Eje maestro. En este caso, la Posición real y de Comando siempre son las mismas. No se produce ningún error.
Al no haber Posición real para el eje Virtual, si selecciona la opción Real o de Comando para la Referencia de maestro, se utilizará la Posición de comando. No se producirá ningún error.
Si se ejecuta una instrucción MDAC que cambie la Referencia de maestro de un eje esclavo en movimiento, se producirá un error. La nueva instrucción MDAC producirá un error y la instrucción original permanecerá activa.
Texto estructurado
Operando | Tipo | Formato | Descripción |
Source | SINT INT DINT REAL STRING estructura | etiqueta | Elemento inicial para copiar
IMPORTANTE:
Los operandos de Origen y Destino deben ser del mismo tipo de datos o se producirán resultados inesperados
|
Destination | SINT INT DINT REAL STRING LINT estructura | etiqueta | Elemento inicial que sobrescribir por el origen
IMPORTANTE:
Los operandos de Origen y Destino deben ser del mismo tipo de datos o se producirán resultados inesperados
|
Longitud | DINT | inmediato o etiqueta | Número de elementos de Destino para copiar |
Consulte Sintaxis de texto estructurado para obtener más información sobre la sintaxis de las expresiones dentro de texto estructurado.
Recuerde que tiene la opción de buscar las enumeraciones en el Editor de texto estructurado, como se muestra a continuación.

MOTION_INSTRUCTION Definiciones de sección de bit para MDAC
Mnemónico | Descripción |
.EN (Habilitación) Bit 31 | El bit de habilitación se establece cuando el renglón realiza transición de falso a verdadero y sigue establecido hasta que el renglón pasa a falso. |
.DN (Efectuado) Bit 29 | El bit de efectuado se establece cuando se inicia correctamente la instrucción Control de eje accionado por maestro. |
.ER (Error) Bit 28 | El bit de error se establece cuando hay una combinación de parámetros inválida en la instrucción MDAC. |
.IP (En proceso) Bit 26 | El bit en proceso se establece cuando se activa la instrucción MDAC y lo restablece una instrucción (por ejemplo, la instrucción MASD). |
.AC (Activo) Bit 23 | El bit activo se establece cuando un movimiento (MAJ, MAM o MATC) pasa a IP en el modo Accionado por maestro en el eje que está seleccionado como Eje esclavo en la instrucción MDAC. Si el Eje esclavo se inicia en modo Accionado por tiempo, no se activará el bit AC de la instrucción MDAC. El bit IP de la instrucción MDAC no cambia en esta ocasión. |
Descripción
La instrucción MDAC se utiliza para seleccionar un eje único como Eje maestro y un eje único como Eje esclavo. La instrucción MDAC conecta un eje Maestro y Esclavo para una instrucción MAM, MAJ y MATC. Si se ejecuta una instrucción MDAC (pasa a IP), el Eje esclavo especificado en la instrucción MDAC está lógicamente engranado con el eje maestro designado. Una vez iniciado el movimiento en los Ejes maestro y esclavo, el Esclavo sigue el movimiento del Eje maestro utilizando la dinámica programada de la instrucción de movimiento.
No se producen cambios en ningún movimiento activo cuando se activa una instrucción MDAC nueva. Al activar una instrucción MDAC nueva, el estado de los parámetros programados en la MDAC pasa a pendiente. Si ejecuta una instrucción MDAC subsiguiente antes de que se active una nueva instrucción de movimiento de eje único (MAM, MAJ y MATC) en el eje esclavo, se anularán los parámetros de la instrucción MDAC pendiente. Los valores más recientes de la instrucción MDAC pendiente se utilizan cuando se activa una instrucción de movimiento de eje único nueva en el Eje esclavo.
Una instrucción MATC con un Programa de ejecución pendiente utiliza siempre el modo de Instrucción de la MATC activa; se ignoran la Posición de bloqueo y la Dirección de bloqueo. En el siguiente ejemplo se explica con más detalle.
Supongamos que hay cuatro instrucciones ejecutadas en el siguiente orden:
- MDAC1: Maestro = X, Esclavo = Y
- MATC1: Esclavo Y, inmediato
- MDAC2: Maestro = Z, Esclavo = Y, se ejecuta MDAC2 (pasa a IP) mientras MATC1 se está moviendo (el Eje maestro cambia)
- MATC2: Esclavo = Y, pendiente
- MATC2: utilizará los parámetros de MDAC1 (Maestro y Esclavo) porque MATC1 se estaba moviendo (activo) cuando se ejecutó MDAC2. Si MATC2 y MDAC2 se ejecutaron en orden inverso, el resultado es el mismo. Aquí se sigue el paradigma existente de la instrucción MAPC, en la que la CAM pendiente utiliza el mismo maestro que la CAM que se está ejecutando.
Comando directo de movimiento y la Instrucción MDAC
Para obtener el Apoyo directo de movimiento con el modo de Control de velocidad accionado por maestro, primero debe programar una instrucción MDAC en uno de los lenguajes de programación compatibles antes de ejecutar un MAM o MAJ en el Modo accionado por tiempo.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Consulte Atributos comunes para ver los fallos relacionados con el operando.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
Pre-escaneado | Los bits .EN, .DN, .ER y .IP se borran a falsos. |
La condición de entrada de renglón es falsa | El bit .EN se borra y cambia a falso si el bit .DN o .ER es verdadero. |
La condición de entrada de renglón es verdadera | El bit .EN se establece en verdadero y la instrucción se ejecuta. |
Post-escaneado | N/A |
Texto estructurado
Condición/estado | Acción realizada |
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de lógica de escalera. |
Ejecución normal | Consultar si la condición de entrada de renglón es falsa en la tabla Diagrama de lógica de escalera. |
Post-escaneado | Consultar Post-escaneado en la tabla Diagrama de escalera. |
Códigos de error
Consulte Códigos de error de movimiento (ERR) para ver los errores de tiempo de ejecución de instrucciones de movimiento cuando MDAC está activa.
Errores de verificación
Un eje inválido o No maestro provocará errores nuevos que surgirán durante la verificación con el software de programación. Las siguientes condiciones pueden producir este error:
- El Eje maestro y Esclavo son los mismos.
- El Eje maestro o Esclavo no está configurado.
- El Eje maestro o Esclavo está inhibido.
- La redefinición de posición está en curso.
- La vuelta a posición inicial de un eje está en curso.
TODO Conflicto de MDSC. El parámetro TODO no está permitido cuando ya se ha asignado un generador de movimiento de eje Esclavo (por ejemplo, el generador de movimiento de impulsos).
Ejemplos
Ejemplo 1
Diagrama de lógica de escalera

Ejemplo 2
Diagrama de lógica de escalera

Entregue su opinión