
MC_Power (Bewegungssteuerung – Leistung)
Die MC_Power-Anweisung steuert die Leistungsstufe (EIN oder AUS).
Details zum Betrieb:
- Nachdem die Achse eingeschaltet wurde, wird der Achsenstatus „Homed“ (Zurückgesetzt) auf 0 (nicht zurückgesetzt) zurückgesetzt.
- Die Eingaben „Enable_Positive“ und „Enable_Negative“ für „MC_Power“ sind pegelausgelöst; sie werden geprüft, wenn die Aktivierungseingabe von OFF zu ON wechselt. Der fliegende Wechsel für die Eingaben „Enable_Positive“ und „Enable_Negative“ ohne Umschalten der Aktivierungseingabe wird nicht geprüft.
- Bei einem Stromausfall während des Betriebs (wenn Servoanschluss erkannt wurde) wechselt der Achsenzustand zu „Fehler-Stopp“.
- Die MC_Power-Anweisung hat einen Zeitüberschreitungswert von 2 Minuten. MC_Power gibt einen Fehler zurück, wenn die Dauer der Zeitüberschreitung abläuft und „Eingang Antrieb bereit“ FALSE ist.
- Wenn ein Funktionsblock „MC_Power“ mit auf „True“ gesetztem „Enable“ aufgerufen wird, während sich der Achsenzustand „Deaktiviert“ ist, wechselt die Achse in den Zustand „Stillstand“, außer wenn ein Fehler vorliegt, dann wechselt der Achsenzustand zu „Fehler-Stopp“.
- Es darf nur ein Funktionsblock „MC_Power“ pro Achse ausgegeben werden. Die Verwendung eines anderen „MC_ Power“-Funktionsblocks zum simultanen Steuern derselben Achse wird vom Bewegungsmotor zurückgewiesen.
- Wenn ein Ein/Aus-Schalter für eine Achse vorhanden ist, wird die absolute Achsenposition nicht zurückgesetzt.
- Wenn der Funktionsblock „MC_Power“ mit „Enable = False“ aufgerufen wird, wechselt der Achsenzustand einschließlich „Fehler-Stopp“ in den Zustand „Deaktiviert“.
- Der MC_Power-Funktionsblock kann die Achse einschalten, wenn „Enable = True“, oder ausschalten, wenn „Enable = False“.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_Power
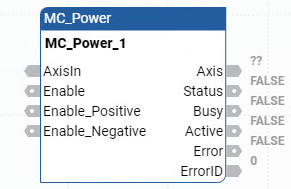
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF FB_AXIS_REF | Verwenden Sie die Datentyp AXIS_REF-Parameter, um AxisIn zu definieren. Bei FB_Axis (Feedbackachse) verwenden Sie den Datentyp FB_AXIS_REF, um AxisIn zu definieren. |
Enable | Eingang | BOOL |
|
Enable_Positive | Eingang | BOOL | TRUE: Bewegung in die positive Richtung ist zulässig. |
Enable_Negative | Eingang | BOOL | TRUE: Bewegung in die negative Richtung ist zulässig. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Axis | Ausgang | AXIS_REF | In Kontaktplan-Programmen ist die Achsenausgabe schreibgeschützt. Datentyp AXIS_REF. |
Status | Ausgang | BOOL | Status der Leistungsstufe:
|
Busy | Ausgang | BOOL |
|
Active | Ausgang | BOOL | TRUE: Gibt an, dass der Funktionsblock die Achse steuert. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
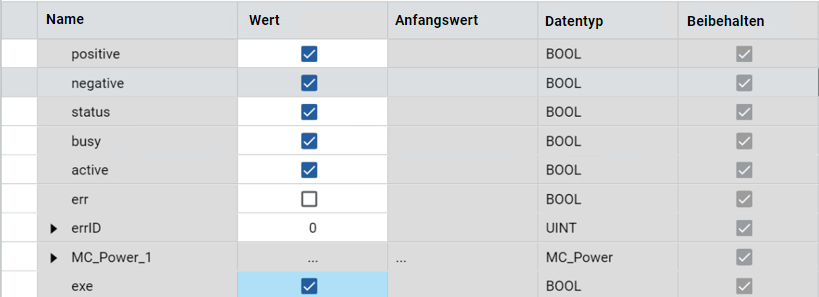
MC_Power-Beispiele
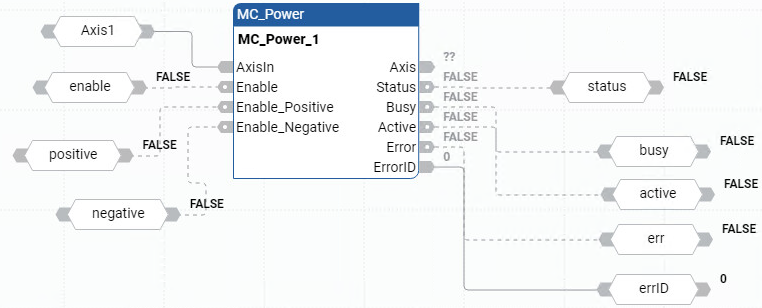
Beispiel für ein MC_Power-Funktionsblockdiagramm
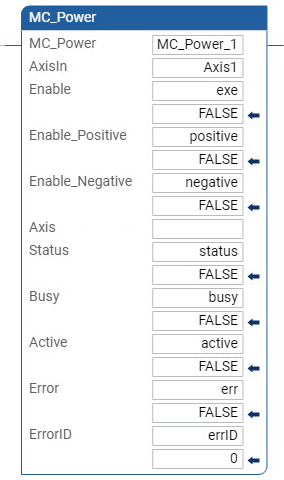
Beispiel für einen MC_Power-Kontaktplan
Beispiel für strukturierten MC_Power-Text
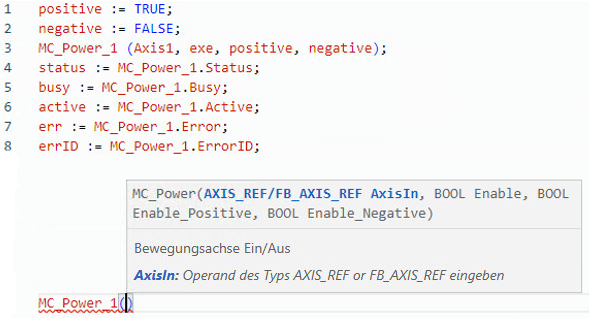
Ergebnisse
Rückmeldung geben