
MC_Stop (Servosteuerungsstopp)
Die MC_Stop-Anweisung befiehlt einen kontrollierten Bewegungsstopp und ändert den Achsenzustand in „Stoppen“. Alle zu dem Zeitpunkt noch ausgeführten Funktionsblöcke werden abgebrochen. Sämtliche Bewegungsbefehle eines Funktionsblocks werden ignoriert, bis der Achsenzustand zu „Stillstand“ wechselt.
Details zum Betrieb:
- Solange die Eingabe „Ausführen“ hoch ist, bleibt die Achse im Zustand „Stoppen“. Wenn sich die Achse im Zustand „Stopping“ (Stoppen) befindet, kann kein anderer Bewegungsfunktionsblock eine Bewegung auf dieser Achse ausführen.
- Wenn die Verzögerung gleich null ist, werden die Parameter für MC_Stop durch die Achsenkonfigurationseinstellung für Nothalt bestimmt, einschließlich Nothalt-Typ, Nothalt-Verzögerung und Nothalt-Jerk.
- Wenn während der Stopp-Sequenz keine Fehler erkannt werden, wechselt der Achsenzustand nachdem das „Fertig“-Bit auf SET eingestellt ist zu „Stillstand“, und die Eingabe „Ausführen“ wechselt zu „False“.
- Verwenden Sie MC_Stop für Nothalt-Funktionen oder Ausnahmesituationen. Verwenden Sie MC_Halt für normale Bewegungsstopps.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_Stop
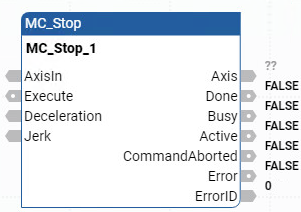
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF | Definieren Sie die Parameter für AxisIn mithilfe des Datentyps AXIS_REF. |
Execute | Eingang | BOOL |
|
Deceleration | Eingang | REAL | Wert der Verzögerung [u/s 2 ]. |
Jerk | Eingang | REAL | Wert des Stoßes [u/s 3 ]. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Done | Ausgang | BOOL | TRUE: Geschwindigkeit null wurde erreicht, ohne dass während der Stoppsequenz ein Fehler aufgetreten ist. |
Busy | Ausgang | BOOL | TRUE: Der Funktionsblock wurde nicht beendet. |
Active | Ausgang | BOOL | TRUE: Gibt an, dass der Funktionsblock die Achse steuert. |
CommandAborted | Ausgang | BOOL | TRUE: Der Befehl wurde durch den Funktionsblock „MC_Power(OFF)“ oder durch Fehler-Stopp überschrieben. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
MC_Stop-Beispiele
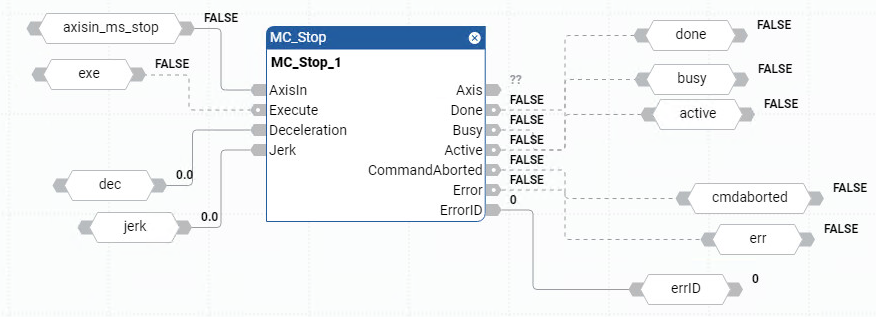
Beispiel für ein MC_Stop-Funktionsblockdiagramm
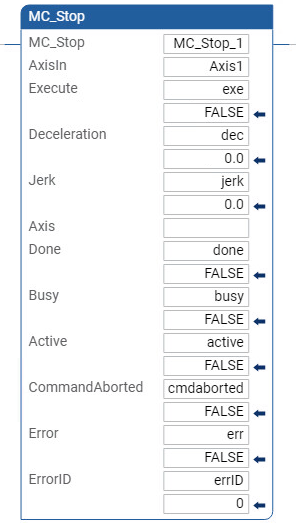
Beispiel für einen MC_Stop-Kontaktplan
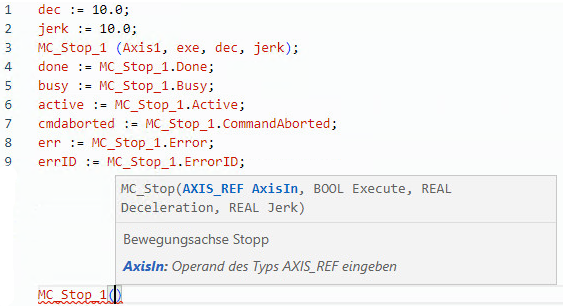
Beispiel für strukturierten MC_Stop-Text
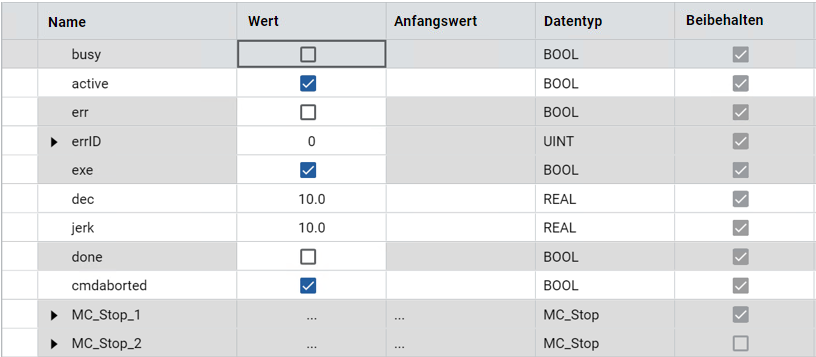
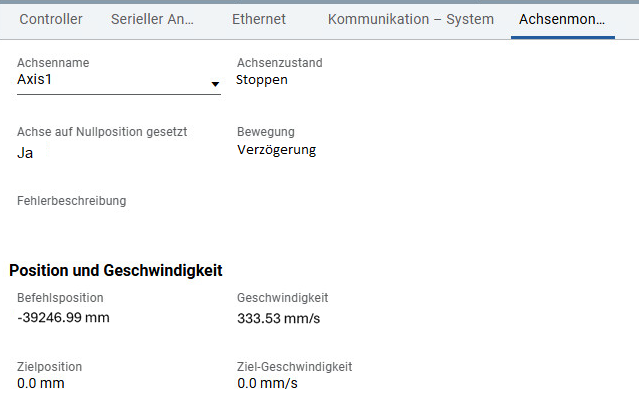
Ergebnisse
Rückmeldung geben