
MC_MoveVelocity (Bewegungssteuerung – Bewegungsgeschwindigkeit)
Die MC_MoveVelocity-Anweisung befiehlt eine gesteuerte Endlosbewegung mit einer angegebenen Geschwindigkeit.
Details zum Betrieb:
- Wenn die Eingabe „DirectionIn“ für MC_MoveVelocity gleich 0 ist und:
- sich die Achse bewegt, muss das Vorzeichen der Geschwindigkeitseingabe ignoriert werden. Die Achse bewegt sich weiter in ihrer aktuellen Richtung, und neue dynamische Parameter werden angewendet.
- die Achse keinen Achsenzustand besitzt, meldet MC_MoveVolecity einen Fehler.
- Wird beim Ausführen von MC_MoveVelocity der PTO-Impulsgrenzwert erreicht, wird der PTO-Akkumulatorwert auf 0 gesetzt (oder auf das entgegengesetzte Softwarelimit, wenn das Limit aktiviert ist), und die Ausführung wird fortgesetzt.
- Wenn sich die Achse bewegt und MC_MoveVelocity eine Bewegung ausgibt, in der die Richtung (Vorzeichen von Geschwindigkeit * Richtung) entgegen der aktuellen Bewegungsrichtung verläuft, meldet MC_MoveVelocity einen Fehler.
- Sobald das Signal „InVelocity“ gesetzt ist, zeigt es an, dass MC_MoveVelocity beendet wurde. Jedes nachfolgende Achssteuerungsereignis hat keine Auswirkung auf die Ausgaben von MC_MoveVelocity, ausgenommen das Signal „InVelocity“.
- Der „InVelocity“-Ausgang von MC_MoveVelocity bleibt „Wahr“, sobald die Geschwindigkeit der Achse die befohlene Geschwindigkeit erreicht und solang bis MC_MoveVelocity angehalten wird.
- Das Vorzeichen von (Geschwindigkeit * Richtung) legt die Bewegungsrichtung für MC_MoveVelocity fest. Wenn Geschwindigkeit und Richtung dasselbe Vorzeichen haben, wird eine positive Richtung ausgegeben. Wenn Geschwindigkeit und Richtung unterschiedliche Vorzeichen haben, wird eine negative Richtung ausgegeben.
- Das Signal „InVelocity“ wird an der Abstiegsflanke von „Ausführen“ zurückgesetzt oder wenn MC_MoveVelocity von einem anderen Funktionsblock bzw. einem anderen Achssteuerungsereignis überschrieben wird.
- Um die von MC_MoveVelocity initiierte Bewegung anzuhalten bzw. zu ändern, muss der Befehlsblock von einem anderen Befehlsblock unterbrochen oder überschrieben werden. Dazu gehört auch die erneute Ausführung von MC_MoveVelocity mit anderen Parametern.
- Wenn MC_MoveVelocity mit dem Achsenzustand „Stillstand“ (nicht gesteuert durch einen anderen Funktionsblock) ausgegeben wird und ein Funktionsblockfehler auftritt, wechselt der Achsenzustand zu „Fehler-Stopp“.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_MoveVelocity
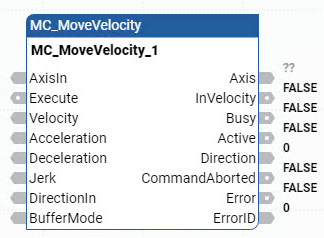
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF | Definieren Sie AxisIn mithilfe der Parameter des Datentyps AXIS_REF. |
Execute | Eingang | BOOL | Gibt an, wann die Bewegung beginnen soll.
|
Velocity | Eingang | REAL | Wert der Höchstgeschwindigkeit [u/s]. |
Acceleration | Eingang | REAL | Wert der Beschleunigung (zunehmende Energie des Motors) [u/s 2 ] |
Deceleration | Eingang | REAL | Wert der Verzögerung (abnehmende Energie des Motors) [u/s 2 ] |
Jerk | Eingang | REAL | Wert des Stoßes [u/s 3 ] |
DirectionIn | Eingang | SINT | Gültige Werte sind: -1, 0, 1. |
BufferMode | Eingang | SINT | Dieser Parameter wird nicht verwendet. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
InVelocity | Ausgang | BOOL | TRUE: Die Geschwindigkeitsvorgabe wurde erreicht (erstmalig). |
Busy | Ausgang | BOOL |
|
Active | Ausgang | BOOL | TRUE: Gibt an, dass der Funktionsblock die Achse steuert. |
Direction | Ausgang | SINT | Gültige Werte sind: -1, 0, 1. |
CommandAborted | Ausgang | BOOL | TRUE: Der Befehl wurde durch einen anderen Befehl oder Fehler-Stopp überschrieben. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
MC_MoveVelocity-Beispiele
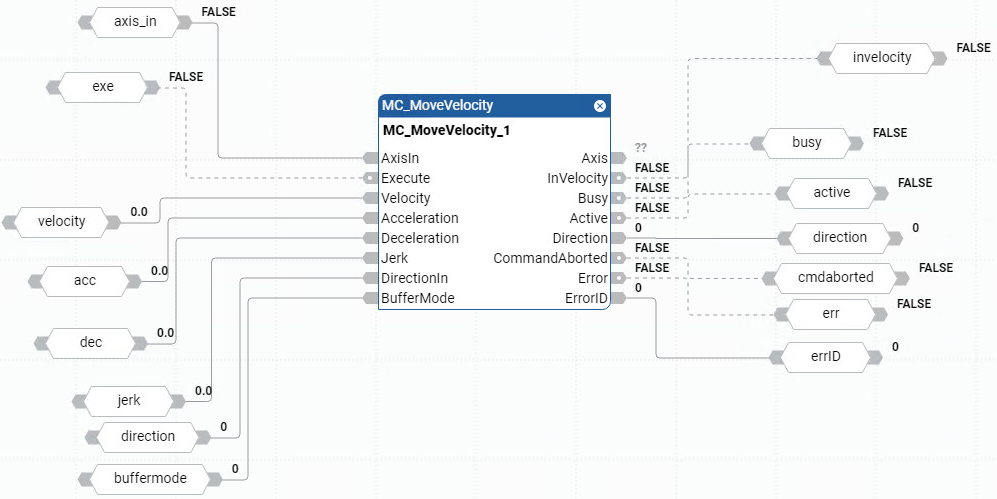
Beispiel für ein MC_MoveVelocity-Funktionsblockdiagramm
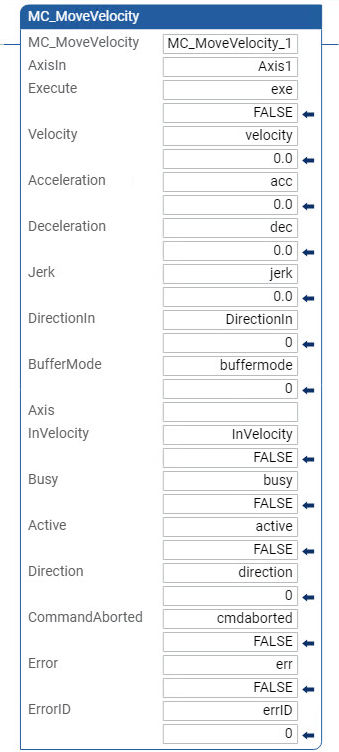
Beispiel für einen MC_MoveVelocity-Kontaktplan
Beispiel für strukturierten MC_MoveVelocity-Text
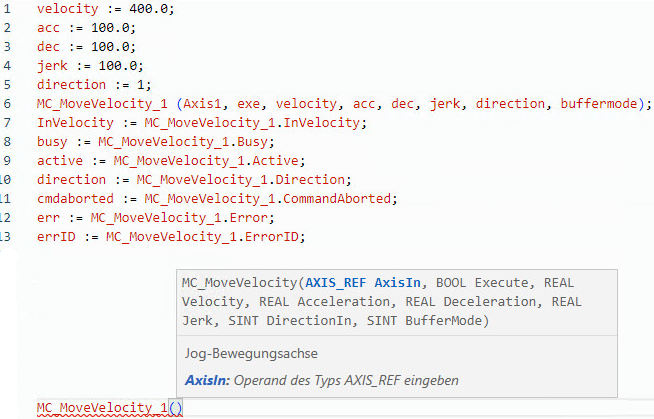
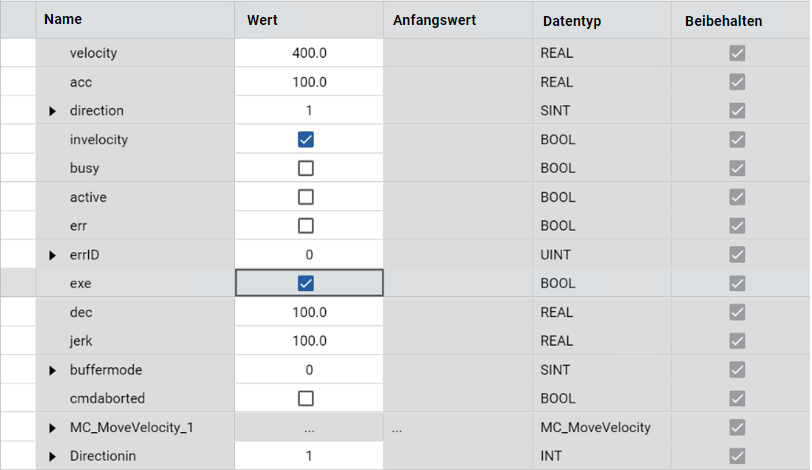
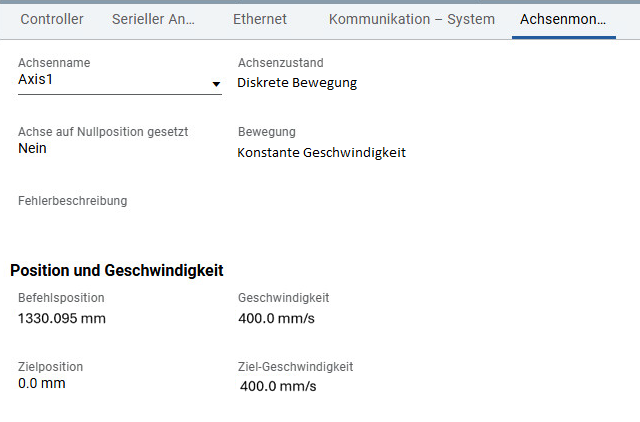
Ergebnisse
Rückmeldung geben