
MC_MoveRelative (Bewegungssteuerung relative Bewegung)
Die MC_MoveRelative-Anweisung befiehlt eine gesteuerte Bewegung eines angegebenen Abstands im Verhältnis zur tatsächlichen Position zum Zeitpunkt der Ausführung.
Details zum Betrieb:
- Da die Bewegungsrichtung für MC_MoveRelative durch die aktuelle Position und die Zielposition bestimmt wird, wird das Vorzeichen der Geschwindigkeit ignoriert.
- MoveRelative wird mit Geschwindigkeit Null beendet, wenn der Vorgang nicht durch einen anderen Funktionsblock überschrieben wird.
- Wird MC_MoveRelative beim Achsenzustand „Stillstand“ desMicro800-Controllers und bei einem relativen Abstand von Null zur Bewegung ausgegeben, wird die Ausführung des Funktionsblocks umgehend mit „Fertig“ gemeldet.
- Bei einemMicro800-Controller wird das Vorzeichen der Eingangsgeschwindigkeit für MC_MoveRelative ignoriert, da die Bewegungsrichtung durch die aktuelle Position und die Zielposition bestimmt wird.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_MoveRelative
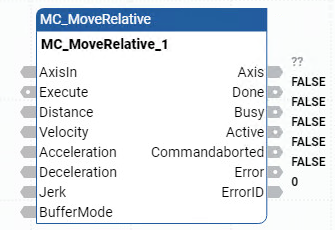
MC_MoveRelative-Vorgang
Parameter | Parametertypen | Datentypen | Beschreibungen |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
Execute | Eingang | BOOL | Gibt an, wann die Bewegung beginnen soll.
|
Distance | Eingang | REAL | Relative Entfernung für die Bewegung (in technischer Einheit [u]). |
Velocity | Eingang | REAL | Wert der Höchstgeschwindigkeit (wird nicht unbedingt erreicht) [u/s]. Da die Ermittlung der Bewegungsrichtung durch die Eingabe „Position“ erfolgt, wird das Vorzeichen von „Velocity“ (Geschwindigkeit) vom Funktionsblock ignoriert. Wenn Jerk = 0, wird die Höchstgeschwindigkeit möglicherweise nicht erreicht. |
Acceleration | Eingang | REAL | Wert der Beschleunigung (zunehmende Energie des Motors) [u/s 2 ]. |
Deceleration | Eingang | REAL | Wert der Entschleunigung (abnehmende Energie des Motors) [u/s 2 ]. |
Jerk | Eingang | REAL | Wert des Stoßes [u/s 3 ]. |
BufferMode | Eingang | SINT | Dieser Parameter wird nicht verwendet. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Axis | Ausgang | AXIS_REF | In Kontaktplan-Programmen ist die Achsenausgabe schreibgeschützt. |
Done | Ausgang | BOOL | TRUE: Angewiesene Entfernung erreicht. Wenn die Eingabe „In-Position“ für eine Achse aktiviert ist, muss das Signal „In-Position“ aktiv geschaltet werden, bevor „Done“ zu „True“ wechselt. |
Busy | Ausgang | BOOL |
|
Active | Ausgang | BOOL | TRUE: Gibt an, dass der Anweisungsblock die Steuerung über die Achse besitzt. |
CommandAborted | Ausgang | BOOL | TRUE: Der Befehl wurde durch einen anderen Befehl oder Fehler-Stopp überschrieben. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
MC_MoveRelative-Beispiele
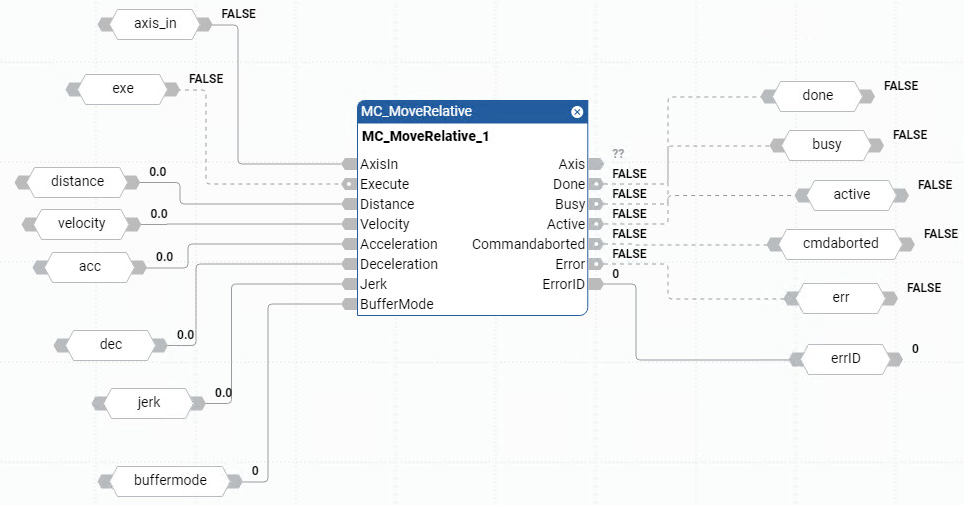
Beispiel für ein MC_MoveRelative-Funktionsblockdiagramm
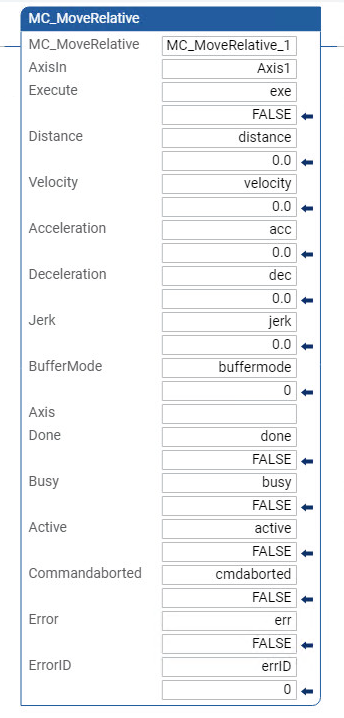
Beispiel für einen MC_MoveRelative-Kontaktplan
Beispiel für strukturierten MC_MoveRelative-Text
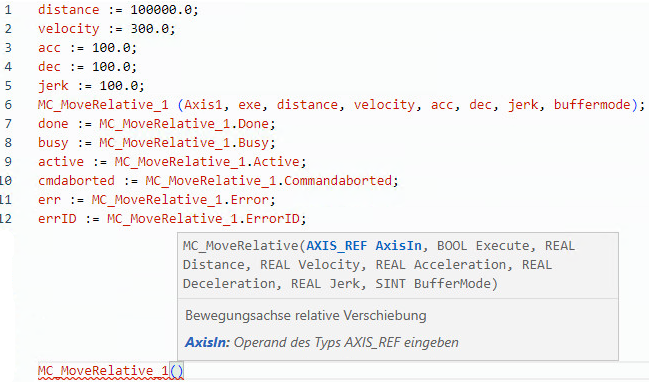
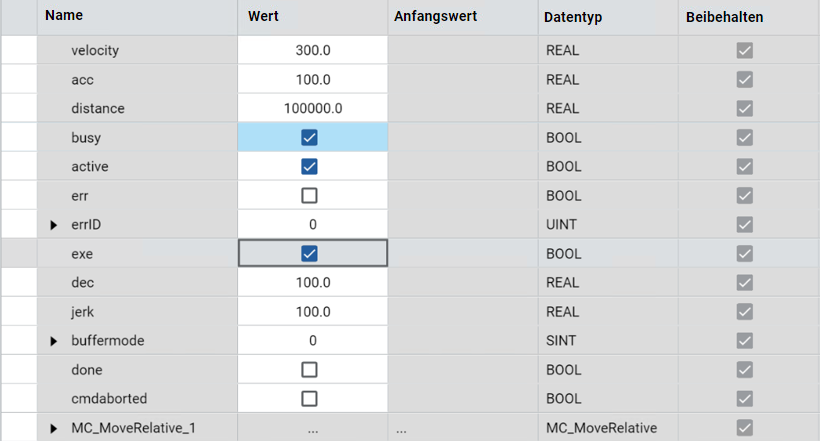
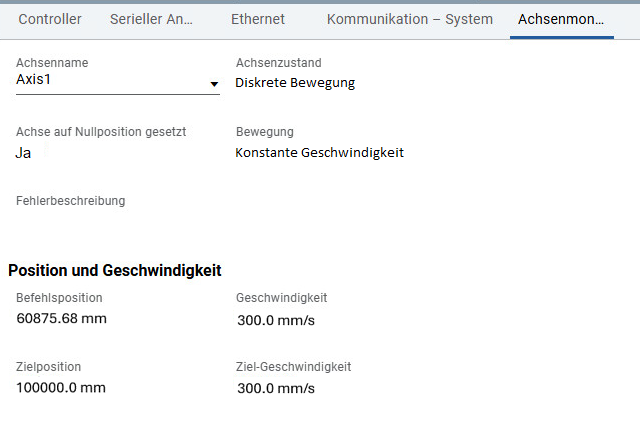
Beispiel für MC_MoveRelative-Ergebnis
Rückmeldung geben