
MC_MoveAbsolute (Bewegungssteuerung absolute Bewegung)
Die MC_MoveAbsolute-Anweisung befiehlt eine gesteuerte Bewegung für eine angegebene absolute Position.
Details zum Betrieb:
- Für denMicro800-Controller
- Wird das Vorzeichen der Geschwindigkeit für einen „MC_MoveAbsolute“-Funktionsblock ignoriert, da die Bewegungsrichtung durch die aktuelle Position und die Zielposition bestimmt wird.
- Wird die Richtungseingabe für einen „MC_MoveAbsolute“-Funktionsblock ignoriert, da die Zielposition nur mit einer mathematischen Lösung erreicht werden kann.
- Wird der „MC_MoveAbsolute“-Funktionsblock beim Achsenzustand „Stillstand“ desMicro800-Controllers und bei einem relativen Abstand von Null zur Bewegung ausgegeben, wird die Ausführung des Funktionsblocks umgehend mit „Fertig“ gemeldet.
- Wenn ein „MC_MoveAbsolute“-Funktionsblock an eine Achse ausgegeben wird, die sich nicht in zurückgesetzter Position befindet, meldet der Funktionsblock einen Fehler.
- Der Funktionsblock „MoveAbsolute“ wird mit Geschwindigkeit Null beendet, wenn er nicht durch einen anderen Funktionsblock überschrieben wird.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_MoveAbsolute
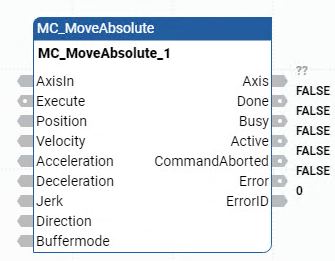
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF | Definieren Sie AxisIn mithilfe der Parameter des Datentyps AXIS_REF. |
Execute | Eingang | BOOL | Gibt an, wann die Bewegung beginnen soll.
Die Achse sollte sich bei Ausgabe dieses Ausführungsbefehls in der Ausgangsstellung befinden, andernfalls kommt es zum Fehler „MC_FB_ERR_NOT_HOMED“. |
Position | Eingang | REAL | Zielposition für die Bewegung in technischer Einheit (negativ oder positiv). Die technische Einheit wird im Register Achse - Allgemein für die jeweilige Achse definiert. |
Velocity | Eingang | REAL | Wert der Höchstgeschwindigkeit. Wenn Jerk = 0, wird die Höchstgeschwindigkeit möglicherweise nicht erreicht. Das Vorzeichen von „Velocity“ wird ignoriert; die Ermittlung der Bewegungsrichtung erfolgt über die Eingabe „Position“. |
Acceleration | Eingang | REAL | Wert der Beschleunigung (immer positiv – Anstieg der Energie zum Motor). Benutzereinheit/s 2 |
Deceleration | Eingang | REAL | Wert der Verzögerung (immer positiv - Senkung der Energie zum Motor.) u/s 2 |
Jerk | Eingang | REAL | Wert für den Stoß (immer positiv). u/s 3 Wenn der Wert der Eingabe „Jerk“ 0 beträgt, wird das Profil „Trapezoid“ durch den Bewegungsmotor berechnet. Wenn „Stoß“ größer ist als 0, wird das Profil „S-Curve“ berechnet. |
Direction | Eingang | SINT | Dieser Parameter wird nicht verwendet. |
BufferMode | Eingang | SINT | Dieser Parameter wird nicht verwendet. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Done | Ausgang | BOOL | Wenn TRUE, wurde die angewiesene Position erreicht. Wenn die Eingabe „In-Position“ für diese Achse als „Enabled“ konfiguriert ist, muss der Antrieb das Eingangssignal „In-Position“ aktiv schalten, bevor dieses „Fertig“-Bit zu „True“ wechselt. Wenn diese Aktion nicht abgebrochen wird, wird sie mit Geschwindigkeit Null abgeschlossen. |
Busy | Ausgang | BOOL | Wenn TRUE, wurde der Funktionsblock nicht beendet. |
Active | Ausgang | BOOL | Wenn TRUE, besitzt der Funktionsblock die Steuerung über die Achse. |
CommandAborted | Ausgang | BOOL | Wenn TRUE, wurde der Befehl durch einen anderen Befehl oder einen Fehler-Stopp überschrieben. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
MC_MoveAbsolute-Beispiele
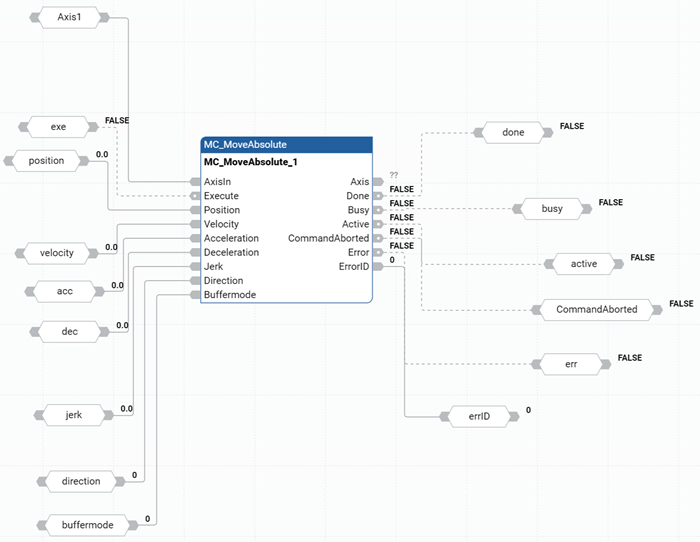
Beispiel für ein MC_MoveAbsolute-Funktionsblockdiagramm
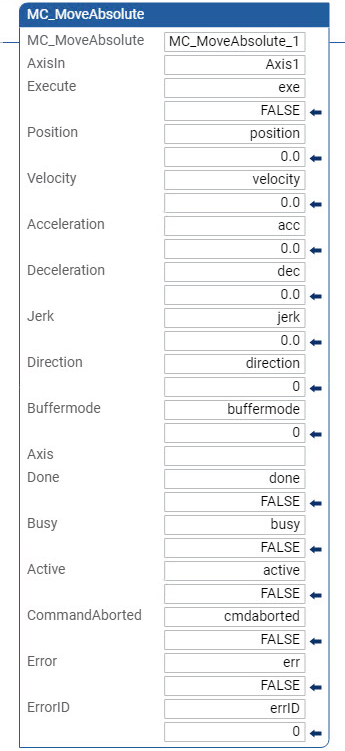
Beispiel für einen MC_MoveAbsolute-Kontaktplan
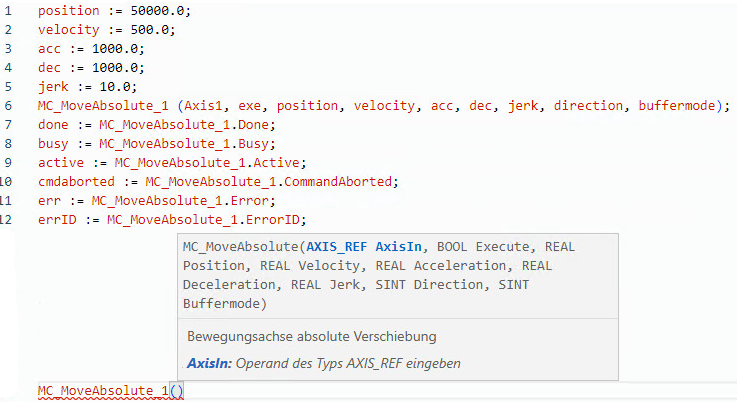
Beispiel für strukturierten MC_MoveAbsolute-Text
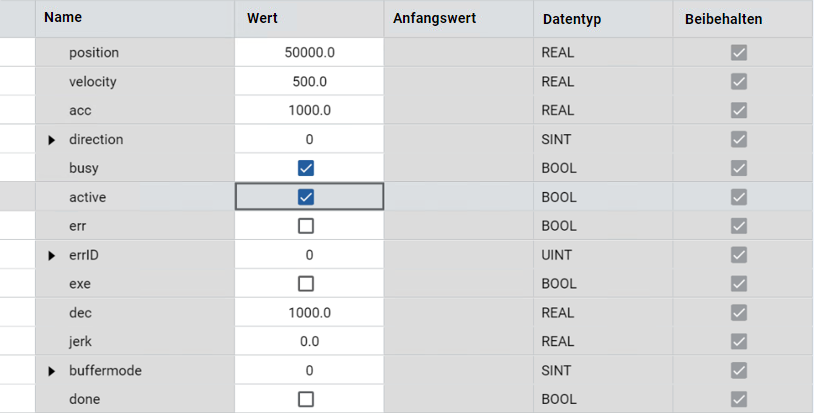
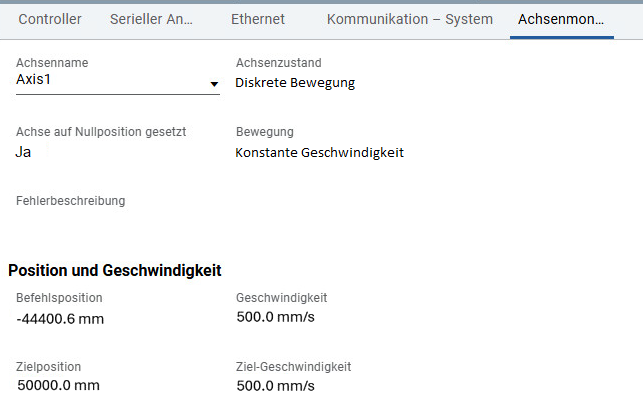
Ergebnisse
Rückmeldung geben