
MC_Home (Bewegungssteuerung – Ausgangsstellung)
Die „MC_Home“-Anweisung befiehlt der Achse, die Sequenz
<search home>
auszuführen. Die Details dieser Sequenz sind herstellerabhängig und können über die Achsenparameter festgelegt werden. Mit der Eingabe „Position“ wird die absolute Position festgelegt, wenn ein Referenzsignal erkannt und der konfigurierte Versatz von der Ausgangsstellung erreicht wurde.Details zum Betrieb:
- Nachdem „MC_Power“ ausgegeben wurde, wird der Achsenstatus „Homed“ (Zurückgesetzt) auf 0 (nicht zurückgesetzt) zurückgesetzt. In den meisten Fällen muss der Funktionsblock „MC_Home“ nach Einschalten der Achse ausgeführt werden, um die Achsenposition und den Bezugswert für die Ausgangsstellung zu kalibrieren.
- Der Funktionsblock „MC_Home“ kann nur mithilfe der Funktionsblöcke „MC_Stop“ oder „MC_Power“ abgebrochen werden. Wenn er vor seiner vollständigen Ausführung abgebrochen wird, wird die zuvor gefundene Nullposition als nicht gültig betrachtet und der Zustand „Achse auf Nullposition gesetzt“ zurückgesetzt.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_Home
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
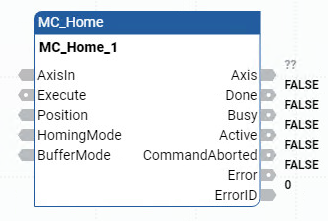
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF | Definieren Sie AxisIn mithilfe der Parameter des Datentyps AXIS_REF. |
Execute | Eingang | BOOL | Gibt an, wann die Bewegung beginnen soll.
|
Position | Eingang | REAL | Die absolute Position wird gesetzt, wenn das Referenzsignal erkannt und der konfigurierte Versatz zur Ausgangsstelle erreicht wurde. Der Wertbereich für diese Eingabe reicht von -0x40000000 bis 0x40000000 physischen Impulsen nach Umwandlung der Position von der Einheit der Benutzerposition in PTO-Pulse. Legen Sie den Wert „Position“ innerhalb der weichen Grenze fest. Ein ungültiger Eingabewert führt zu einem Fehler. Fehler-ID = MC_FB_ERR_PARAM. |
HomingMode | Eingang | SINT | Zahleneingabe für den Nullpositionierungs modus. |
BufferMode | Eingang | SINT | Nicht verwendet. Dieser Modus ist immer „mcAborting“. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Done | Ausgang | BOOL |
|
Busy | Ausgang | BOOL |
|
Active | Ausgang | BOOL | TRUE: Gibt an, dass der Anweisungsblock die Steuerung über die Achse besitzt. |
CommandAborted | Ausgang | BOOL | TRUE: Der Befehl wurde durch einen anderen Befehl oder durch Fehler-Stopp überschrieben. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UNIT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
Wert | Name | Beschreibung |
|---|---|---|
0x00 | MC_HOME_ABS_SWITCH | Der Nullpositionierungsprozess durch das Suchen des Schalters „Absolute Nullposition“. |
0x01 | MC_HOME_LIMIT_SWITCH | Nullpositionierungsprozess durch das Suchen des Endschalters. |
0x02 | MC_HOME_REF_WITH_ABS | Nullpositionierungsprozess durch das Suchen des Schalters „Absolute Nullposition“ sowie durch Verwenden des Kodierer-Referenzimpulses. |
0x03 | MC_HOME_REF_PULSE | Nullpositionierungsprozess durch das Suchen des Endschalters sowie durch das Verwenden des Kodierer-Referenzimpulses. |
0x04 | MC_HOME_DIRECT | Statischer Nullpositionierungsvorgang mit direkter Erzwingung einer Ausgangsstellung von der Benutzerreferenz aus. Der Funktionsblock legt die aktuelle Position, in der sich der Mechanismus befindet, als Nullposition fest. Dabei wird die Position durch den Eingabeparameter „Position“ ermittelt. |
MC_Home-Beispiele
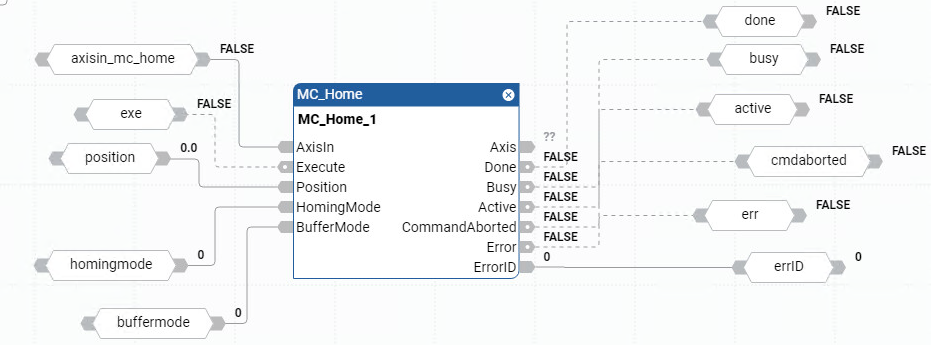
Beispiel für ein MC_Home-Funktionsblockdiagramm
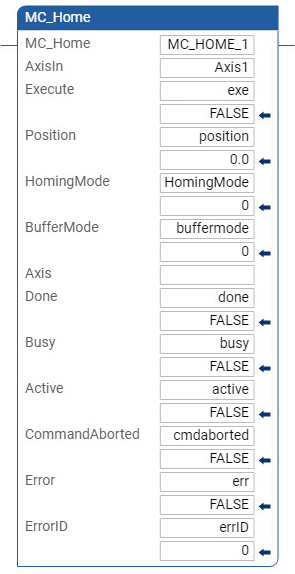
Beispiel für einen MC_Home-Kontaktplan
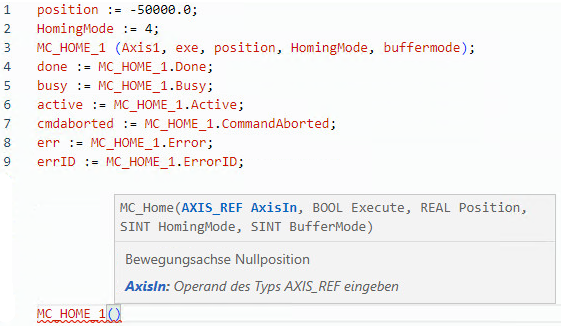
Beispiel für strukturierten MC_Home-Text
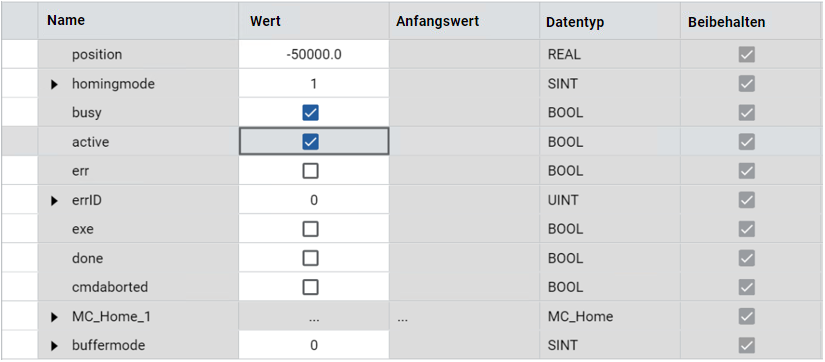
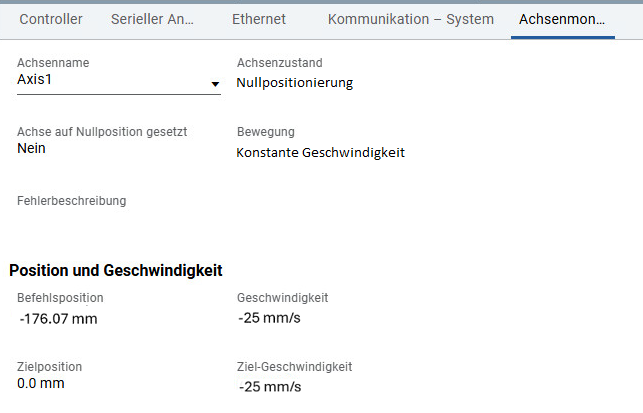
Ergebnisse
Rückmeldung geben