
MC_WriteParameter (Servosteuerung schreibt Parameter)
Der MC_WriteParameter-Parameter ändert den Wert eines lieferantenspezifischen Parameters vom Typ REAL.
Die vom Funktionsblock „MC_WriteParameter“ gesetzten Parameter werden nur vorübergehend auf die Anwendung angewendet. Sie werden durch permanente Einstellungen überschrieben, die vom Benutzer in der
FactoryTalk Design Workbench
-Bewegungskonfiguration konfiguriert werden, wenn der Controller vom Modus Programm
in den Modus Betrieb
wechselt oder aus- und wieder eingeschaltet wird.Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_WriteParameter
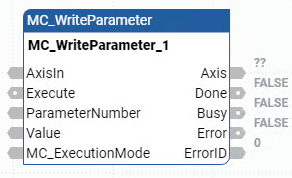
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF FB_AXIS_REF | Verwenden Sie den Datentyp AXIS_REF, um die Parameter für AxisIn zu definieren. Bei einer Feedbackachse verwenden Sie den Datentyp FB_AXIS_REF, um die Parameter AxisIn zu definieren. |
Execute | Eingang | BOOL | TRUE: Der Parameterwert wird an der Anstiegsflanke geschrieben. |
ParameterNumber | Eingang | DINT | Parameterkennung. Die Parameternummer ist in Parameterdetails von Bewegungssteuerungs-Funktionsblock definiert. |
Value | Eingang | REAL | Neuer Wert des angegebenen Parameters. |
MC_ExecutionMode | Eingang | SINT | Die möglichen Werte lauten:
Bei (MC_ExecutionMode = 0) für alle Parameter außer dem Arbeitszyklus (1005) kann dieser FB nur abgeschlossen werden, wenn der Achsenzustand „Deaktiviert“ oder „Stillstand“ lautet. Bei (MC_ExecutionMode = 0) für den Parameter des Arbeitszyklus (1005) kann dieser FB abgeschlossen werden, sofern der Achsenzustand nicht „Nullpositionierung“ oder „Fehler-Stopp“ lautet. Bei (MC_ExecutionMode = 1) kann dieser Funktionsblock nur im Achsenzustand „Deaktiviert“ oder „Stillstand“ erfolgreich beendet werden, bzw. die laufende Bewegung kann abgeschlossen werden und endet im Zustand „Stillstand“. Andere Eingabewerte sind derzeit reserviert und werden als ungültige Parameter betrachtet. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Axis | Ausgang | AXIS_REF | In Kontaktplan-Programmen ist die Achsenausgabe schreibgeschützt. |
Done | Ausgang | BOOL | TRUE: Der Parameter wurde erfolgreich geschrieben. |
Busy | Ausgang | BOOL | TRUE: Gibt an, dass der Funktionsblock die Achse steuert. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
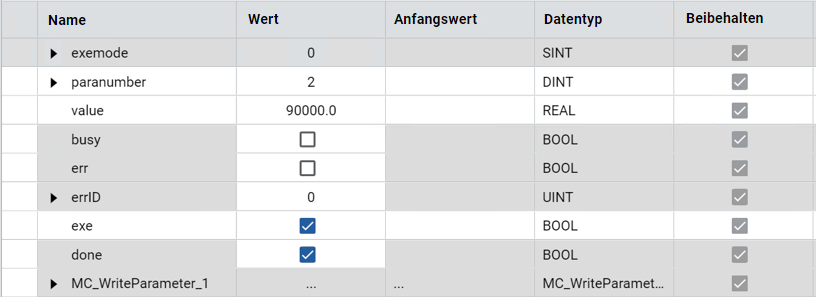
MC_WriteParameter-Beispiele
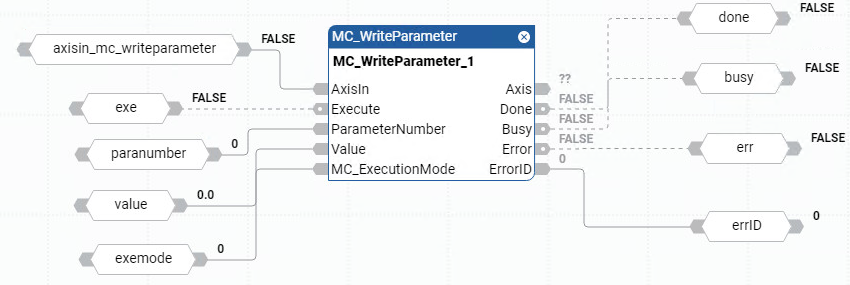
Beispiel für ein MC_WriteParameter-Funktionsblockdiagramm
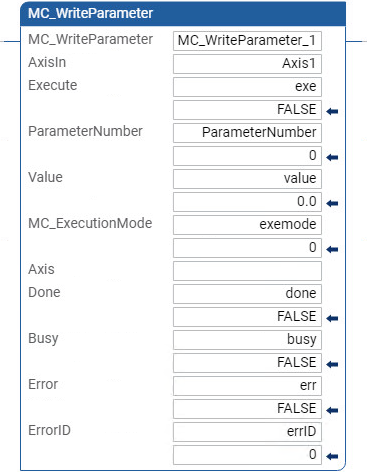
Beispiel für einen MC_WriteParameter-Kontaktplan
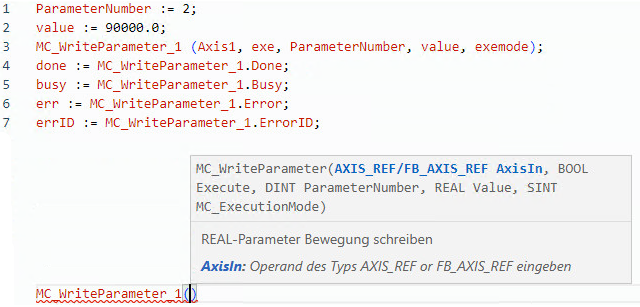
Beispiel für strukturierten MC_WriteParameter-Text
Ergebnisse
Rückmeldung geben