
Axisxx 視圖
使用 Axis 來檢視或設定裝置的特定軸。
Axisxx 視圖範例
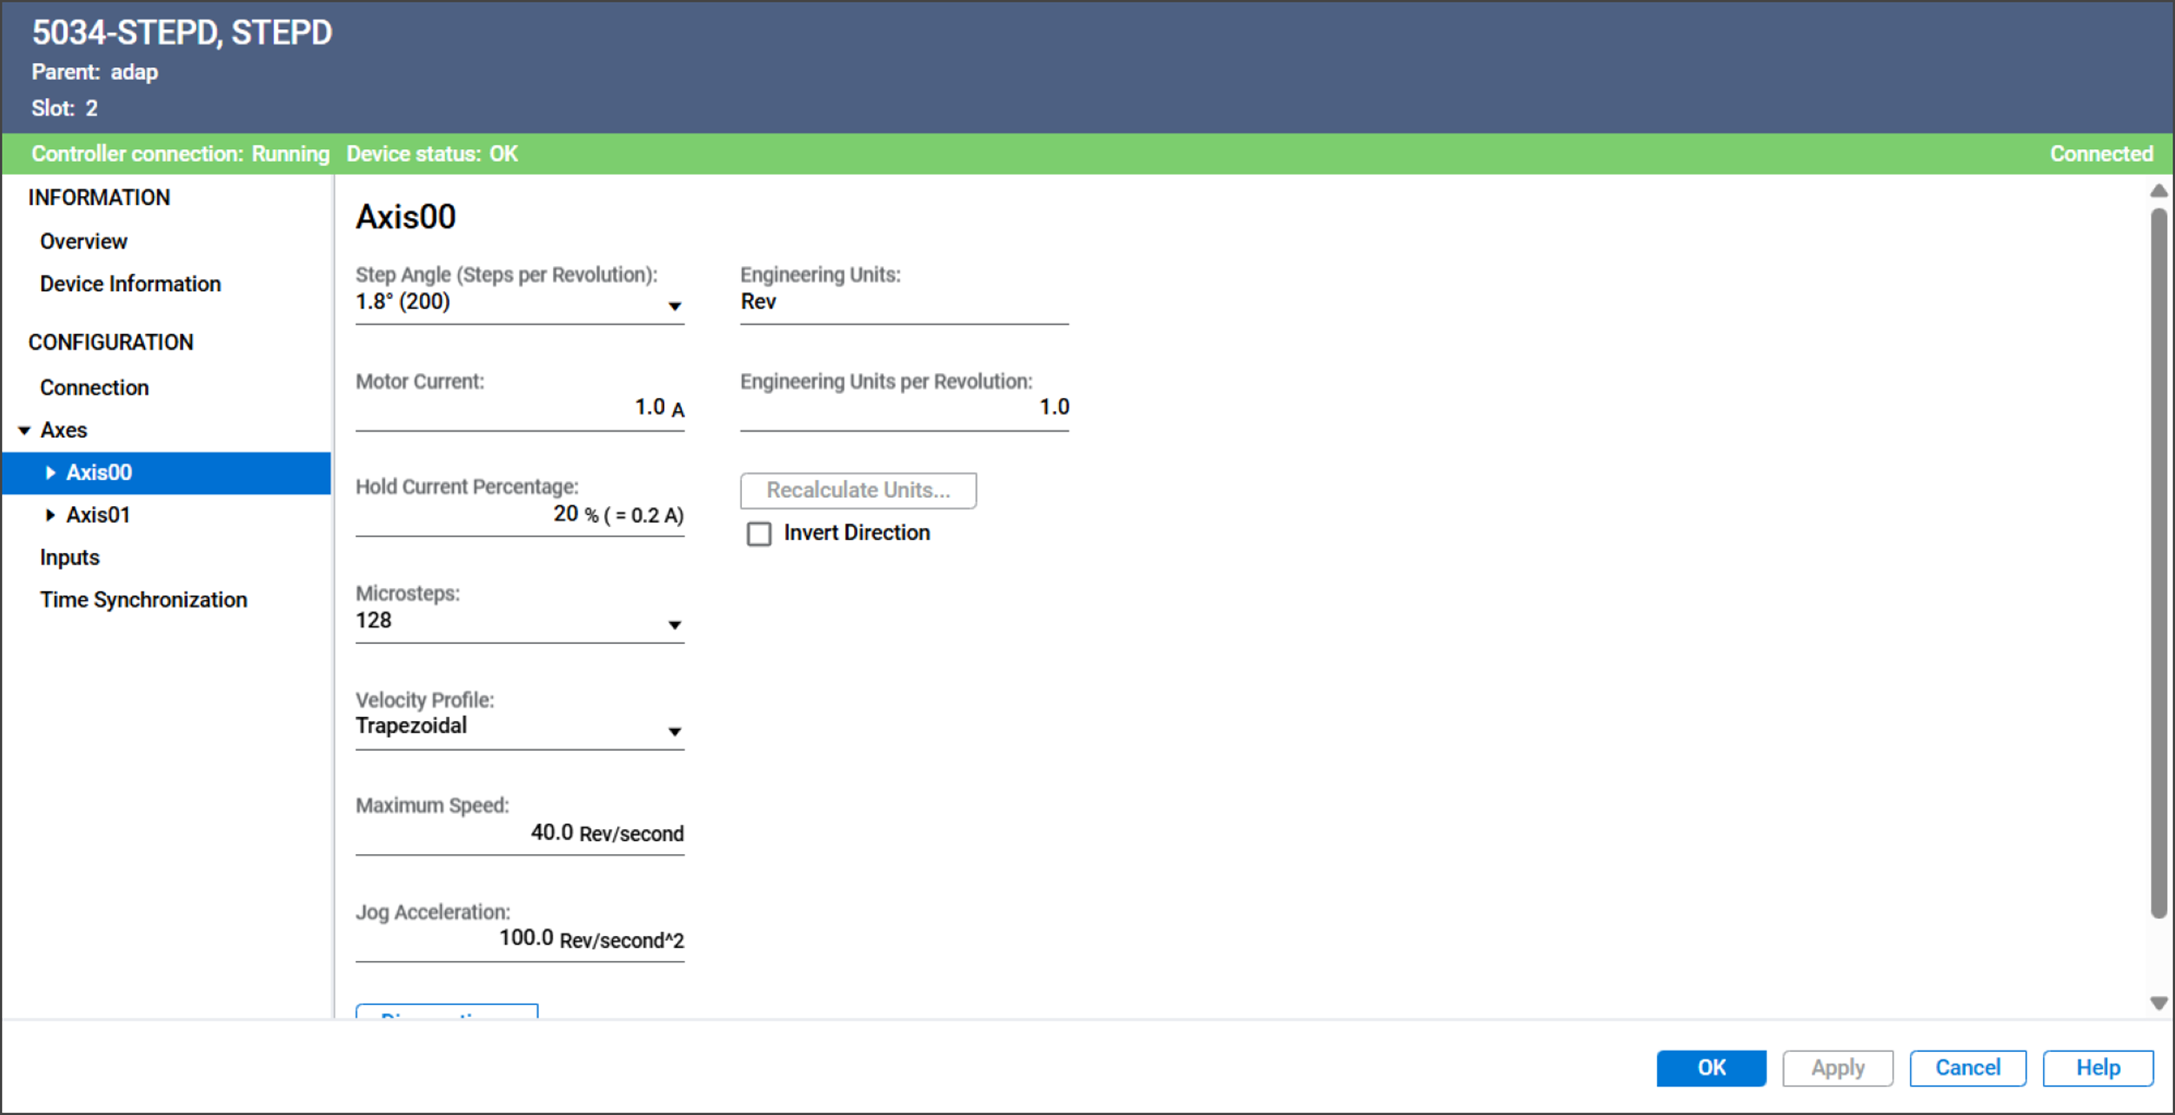
Axisxx 視圖包含下列參數:
參數 | 說明 | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|
Step Angle (Steps per Revolution) | 決定馬達每走一步的移動角度。
| |||||||||
Motor Current | 指定馬達運動時供應給馬達的連續電流。 有效值為 0.1…4.0 A | |||||||||
Hold Current Percentage | 指定軸在靜止時,為了維持保持扭矩所施加的馬達電流百分比。 有效值為 0…100% | |||||||||
Microsteps | 決定相當於馬達一個全步的微步數。 有效值為 1、2、4、8、16、32、64、128 與 256 | |||||||||
Velocity Profile | 決定用於運動指令的速度設定檔。
| |||||||||
Maximum Speed | 指定該軸允許運動的最大速度。 若指令速度超過最大速度,實際速度將被限制為最大速度,且 I.Axisxx.OverspeedAlarm 會設定為 1。 該數值單位為工程單位/秒。 | |||||||||
Jog Acceleration | 指定「寸動」指令的速度變化率。 該數值的單位為每秒平方工程單位 (Engineering Units/s 2 )。 | |||||||||
Engineering Units | 指定位置或距離的測量單位。 有效值為文字字串。此字串用於下列欄位:
| |||||||||
Engineering Units Per Revolution | 指定一轉中的工程單位數。模組使用此值在轉數與工程單位之間轉換位置、速度與加速度參數。 | |||||||||
Recalculate Units | 當「每轉工程單位」變更時,使用此按鈕可自動為下列設定參數重新計算數值:
| |||||||||
Invert Direction | 指定是否反轉邏輯馬達方向,以因應安裝或機械定向的差異。
| |||||||||
Diagnostics | 開啟 Diagnostics 對話方塊,其中包含診斷資訊。 |
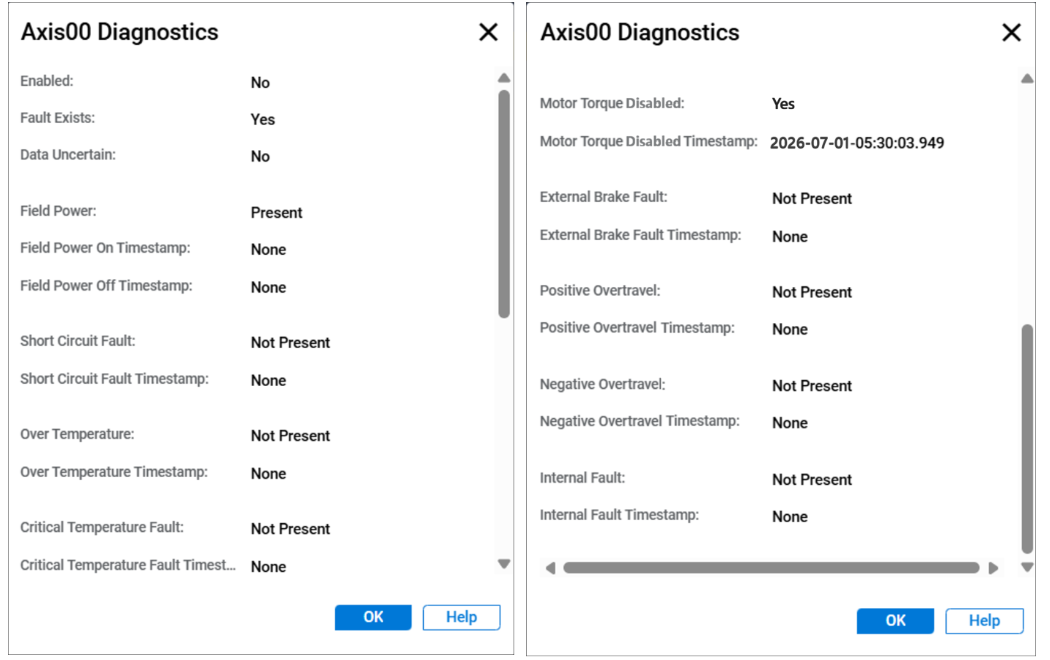
Axisxx 診斷
若要檢視 Axisxx 診斷,請在「軸」或「Axisxx」視圖中選取 Diagnostics。
Axisxx 診斷範例
意見提供